JP6289543B2 - 内燃機関の制御装置及びその制御方法 - Google Patents
内燃機関の制御装置及びその制御方法 Download PDFInfo
- Publication number
- JP6289543B2 JP6289543B2 JP2016113188A JP2016113188A JP6289543B2 JP 6289543 B2 JP6289543 B2 JP 6289543B2 JP 2016113188 A JP2016113188 A JP 2016113188A JP 2016113188 A JP2016113188 A JP 2016113188A JP 6289543 B2 JP6289543 B2 JP 6289543B2
- Authority
- JP
- Japan
- Prior art keywords
- knock
- low
- signal
- pass filter
- combustion engine
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images








Classifications
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F02—COMBUSTION ENGINES; HOT-GAS OR COMBUSTION-PRODUCT ENGINE PLANTS
- F02P—IGNITION, OTHER THAN COMPRESSION IGNITION, FOR INTERNAL-COMBUSTION ENGINES; TESTING OF IGNITION TIMING IN COMPRESSION-IGNITION ENGINES
- F02P5/00—Advancing or retarding ignition; Control therefor
- F02P5/04—Advancing or retarding ignition; Control therefor automatically, as a function of the working conditions of the engine or vehicle or of the atmospheric conditions
- F02P5/145—Advancing or retarding ignition; Control therefor automatically, as a function of the working conditions of the engine or vehicle or of the atmospheric conditions using electrical means
- F02P5/15—Digital data processing
- F02P5/152—Digital data processing dependent on pinking
- F02P5/1526—Digital data processing dependent on pinking with means for taking into account incorrect functioning of the pinking sensor or of the electrical means
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F01—MACHINES OR ENGINES IN GENERAL; ENGINE PLANTS IN GENERAL; STEAM ENGINES
- F01L—CYCLICALLY OPERATING VALVES FOR MACHINES OR ENGINES
- F01L1/00—Valve-gear or valve arrangements, e.g. lift-valve gear
- F01L1/34—Valve-gear or valve arrangements, e.g. lift-valve gear characterised by the provision of means for changing the timing of the valves without changing the duration of opening and without affecting the magnitude of the valve lift
- F01L1/344—Valve-gear or valve arrangements, e.g. lift-valve gear characterised by the provision of means for changing the timing of the valves without changing the duration of opening and without affecting the magnitude of the valve lift changing the angular relationship between crankshaft and camshaft, e.g. using helicoidal gear
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F02—COMBUSTION ENGINES; HOT-GAS OR COMBUSTION-PRODUCT ENGINE PLANTS
- F02D—CONTROLLING COMBUSTION ENGINES
- F02D13/00—Controlling the engine output power by varying inlet or exhaust valve operating characteristics, e.g. timing
- F02D13/02—Controlling the engine output power by varying inlet or exhaust valve operating characteristics, e.g. timing during engine operation
- F02D13/0223—Variable control of the intake valves only
- F02D13/0234—Variable control of the intake valves only changing the valve timing only
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F02—COMBUSTION ENGINES; HOT-GAS OR COMBUSTION-PRODUCT ENGINE PLANTS
- F02D—CONTROLLING COMBUSTION ENGINES
- F02D35/00—Controlling engines, dependent on conditions exterior or interior to engines, not otherwise provided for
- F02D35/02—Controlling engines, dependent on conditions exterior or interior to engines, not otherwise provided for on interior conditions
- F02D35/027—Controlling engines, dependent on conditions exterior or interior to engines, not otherwise provided for on interior conditions using knock sensors
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F02—COMBUSTION ENGINES; HOT-GAS OR COMBUSTION-PRODUCT ENGINE PLANTS
- F02D—CONTROLLING COMBUSTION ENGINES
- F02D41/00—Electrical control of supply of combustible mixture or its constituents
- F02D41/0002—Controlling intake air
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F02—COMBUSTION ENGINES; HOT-GAS OR COMBUSTION-PRODUCT ENGINE PLANTS
- F02D—CONTROLLING COMBUSTION ENGINES
- F02D41/00—Electrical control of supply of combustible mixture or its constituents
- F02D41/02—Circuit arrangements for generating control signals
- F02D41/14—Introducing closed-loop corrections
- F02D41/1497—With detection of the mechanical response of the engine
- F02D41/1498—With detection of the mechanical response of the engine measuring engine roughness
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F02—COMBUSTION ENGINES; HOT-GAS OR COMBUSTION-PRODUCT ENGINE PLANTS
- F02D—CONTROLLING COMBUSTION ENGINES
- F02D41/00—Electrical control of supply of combustible mixture or its constituents
- F02D41/24—Electrical control of supply of combustible mixture or its constituents characterised by the use of digital means
- F02D41/26—Electrical control of supply of combustible mixture or its constituents characterised by the use of digital means using computer, e.g. microprocessor
- F02D41/28—Interface circuits
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F02—COMBUSTION ENGINES; HOT-GAS OR COMBUSTION-PRODUCT ENGINE PLANTS
- F02D—CONTROLLING COMBUSTION ENGINES
- F02D41/00—Electrical control of supply of combustible mixture or its constituents
- F02D41/30—Controlling fuel injection
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F01—MACHINES OR ENGINES IN GENERAL; ENGINE PLANTS IN GENERAL; STEAM ENGINES
- F01L—CYCLICALLY OPERATING VALVES FOR MACHINES OR ENGINES
- F01L1/00—Valve-gear or valve arrangements, e.g. lift-valve gear
- F01L1/34—Valve-gear or valve arrangements, e.g. lift-valve gear characterised by the provision of means for changing the timing of the valves without changing the duration of opening and without affecting the magnitude of the valve lift
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F01—MACHINES OR ENGINES IN GENERAL; ENGINE PLANTS IN GENERAL; STEAM ENGINES
- F01L—CYCLICALLY OPERATING VALVES FOR MACHINES OR ENGINES
- F01L2820/00—Details on specific features characterising valve gear arrangements
- F01L2820/04—Sensors
- F01L2820/041—Camshafts position or phase sensors
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F02—COMBUSTION ENGINES; HOT-GAS OR COMBUSTION-PRODUCT ENGINE PLANTS
- F02D—CONTROLLING COMBUSTION ENGINES
- F02D41/00—Electrical control of supply of combustible mixture or its constituents
- F02D41/0002—Controlling intake air
- F02D2041/001—Controlling intake air for engines with variable valve actuation
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F02—COMBUSTION ENGINES; HOT-GAS OR COMBUSTION-PRODUCT ENGINE PLANTS
- F02D—CONTROLLING COMBUSTION ENGINES
- F02D41/00—Electrical control of supply of combustible mixture or its constituents
- F02D41/02—Circuit arrangements for generating control signals
- F02D41/14—Introducing closed-loop corrections
- F02D41/1401—Introducing closed-loop corrections characterised by the control or regulation method
- F02D2041/1413—Controller structures or design
- F02D2041/1432—Controller structures or design the system including a filter, e.g. a low pass or high pass filter
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F02—COMBUSTION ENGINES; HOT-GAS OR COMBUSTION-PRODUCT ENGINE PLANTS
- F02D—CONTROLLING COMBUSTION ENGINES
- F02D41/00—Electrical control of supply of combustible mixture or its constituents
- F02D41/24—Electrical control of supply of combustible mixture or its constituents characterised by the use of digital means
- F02D41/26—Electrical control of supply of combustible mixture or its constituents characterised by the use of digital means using computer, e.g. microprocessor
- F02D41/28—Interface circuits
- F02D2041/286—Interface circuits comprising means for signal processing
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F02—COMBUSTION ENGINES; HOT-GAS OR COMBUSTION-PRODUCT ENGINE PLANTS
- F02D—CONTROLLING COMBUSTION ENGINES
- F02D41/00—Electrical control of supply of combustible mixture or its constituents
- F02D41/24—Electrical control of supply of combustible mixture or its constituents characterised by the use of digital means
- F02D41/26—Electrical control of supply of combustible mixture or its constituents characterised by the use of digital means using computer, e.g. microprocessor
- F02D41/28—Interface circuits
- F02D2041/286—Interface circuits comprising means for signal processing
- F02D2041/288—Interface circuits comprising means for signal processing for performing a transformation into the frequency domain, e.g. Fourier transformation
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F02—COMBUSTION ENGINES; HOT-GAS OR COMBUSTION-PRODUCT ENGINE PLANTS
- F02D—CONTROLLING COMBUSTION ENGINES
- F02D35/00—Controlling engines, dependent on conditions exterior or interior to engines, not otherwise provided for
- F02D35/02—Controlling engines, dependent on conditions exterior or interior to engines, not otherwise provided for on interior conditions
- F02D35/023—Controlling engines, dependent on conditions exterior or interior to engines, not otherwise provided for on interior conditions by determining the cylinder pressure
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F02—COMBUSTION ENGINES; HOT-GAS OR COMBUSTION-PRODUCT ENGINE PLANTS
- F02D—CONTROLLING COMBUSTION ENGINES
- F02D41/00—Electrical control of supply of combustible mixture or its constituents
- F02D41/30—Controlling fuel injection
- F02D41/32—Controlling fuel injection of the low pressure type
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F02—COMBUSTION ENGINES; HOT-GAS OR COMBUSTION-PRODUCT ENGINE PLANTS
- F02P—IGNITION, OTHER THAN COMPRESSION IGNITION, FOR INTERNAL-COMBUSTION ENGINES; TESTING OF IGNITION TIMING IN COMPRESSION-IGNITION ENGINES
- F02P5/00—Advancing or retarding ignition; Control therefor
- F02P5/04—Advancing or retarding ignition; Control therefor automatically, as a function of the working conditions of the engine or vehicle or of the atmospheric conditions
- F02P5/145—Advancing or retarding ignition; Control therefor automatically, as a function of the working conditions of the engine or vehicle or of the atmospheric conditions using electrical means
- F02P5/15—Digital data processing
- F02P5/152—Digital data processing dependent on pinking
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y02—TECHNOLOGIES OR APPLICATIONS FOR MITIGATION OR ADAPTATION AGAINST CLIMATE CHANGE
- Y02T—CLIMATE CHANGE MITIGATION TECHNOLOGIES RELATED TO TRANSPORTATION
- Y02T10/00—Road transport of goods or passengers
- Y02T10/10—Internal combustion engine [ICE] based vehicles
- Y02T10/40—Engine management systems
Landscapes
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- General Engineering & Computer Science (AREA)
- Chemical & Material Sciences (AREA)
- Combustion & Propulsion (AREA)
- Computer Hardware Design (AREA)
- Microelectronics & Electronic Packaging (AREA)
- Signal Processing (AREA)
- Combined Controls Of Internal Combustion Engines (AREA)
Description
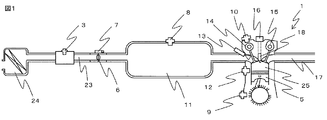
実施の形態1に係る内燃機関1の制御装置50(以下、単に制御装置50と称す)について図面を参照して説明する。図1は、本実施の形態に係る内燃機関1の概略構成図である。なお、本実施の形態に係る内燃機関1は、複数のシリンダ25及びピストン5を備えているが、図1には便宜上、1つのシリンダ25及びピストン5のみを示している。内燃機関1及び制御装置50は、車両に搭載され、内燃機関1は、車両(車輪)の駆動力源となる。
まず、内燃機関1の構成について説明する。内燃機関1は、空気と燃料の混合気を燃焼するシリンダ25を有している。内燃機関1は、シリンダ25に空気を供給する吸気路23と、シリンダ25で燃焼した排気ガスを排出する排気路17とを備えている。内燃機関1は、吸気路23を開閉するスロットルバルブ6を備えている。スロットルバルブ6は、制御装置50により制御される電気モータにより開閉駆動される電子制御式スロットルバルブとされている。スロットルバルブ6には、スロットルバルブ6の開度に応じた電気信号を出力するスロットル開度センサ7が設けられている。
次に、制御装置50について説明する。
制御装置50は、内燃機関1を制御対象とする制御装置である。図2のブロック図に示すように、制御装置50は、ノック信号算出部51、BGL算出部52、ノック判定閾値
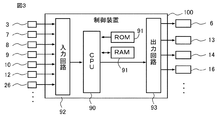
算出部53、ノック強度算出部54、及びノック制御部55等の制御部を備えている。制御装置50の各制御部51〜55等は、制御装置50が備えた処理回路により実現される。具体的には、制御装置50は、図3に示すように、処理回路として、CPU(Central Processing Unit)等の演算処理装置90(コンピュータ)、演算処理装置90とデータのやり取りをする記憶装置91、演算処理装置90に外部の信号を入力する入力回路92、及び演算処理装置90から外部に信号を出力する出力回路93等を備えている。
ノック信号算出部51は、内燃機関1の燃焼状態に応じた信号を出力する燃焼状態検出センサの出力信号に基づいてノックの特徴成分を表すノック信号KNKを算出する。本実施の形態では、燃焼状態検出センサは、ノックセンサ12とされている。ノック信号算出部51は、図2に示すように、ノックセンサ12の出力信号から高周波のノイズ成分を除去するためのノイズ除去ローパスフィルタ60と、ノイズ除去ローパスフィルタ60の出力値を演算処理装置90に入力するためのA/D変換器61と、演算処理装置90においてA/D変換値に対してデジタル信号処理を行うデジタル信号処理部62と、を備えている。ノイズ除去ローパスフィルタ60及びA/D変換器61は、入力回路92を構成する。
ノック判定閾値算出部53は、後述するBGL算出部52が算出したバックグラウンドレベルBGLに基づいてノック判定閾値THを算出する。本実施の形態では、ノック判定閾値算出部53は、次式に示すように、バックグラウンドレベルBGLに、閾値算出係数Kthを乗算した値を、ノック判定閾値THとして算出する。
TH(n)=Kth×BGL(n) ・・・(1)
閾値算出係数Kthは、ノックの発生強度の判定結果が適切になるように適合される値であり、例えば、「3」程度の値が設定される。
ノック強度算出部54は、ノック信号KNK及びノック判定閾値THに基づいてノックの発生強度IKNKを判定する。本実施の形態では、ノック強度算出部54は、次式に示すように、ノック信号KNKからノック判定閾値THを減算した値を、バックグラウンドレベルBGLで除算した値を、ノックの発生強度IKNKとして算出する。このように、減算値がバックグラウンドレベルBGLにより除算され、正規化されている。なお、本実施の形態に係るバックグラウンドレベルBGLは、後述するように、ノック信号KNKの歪みの影響を受け難くなるため、正規化後のノックの発生強度IKNKも歪みの影響を受け難くなる。
IKNK(n)=(KNK−TH(n))/BGL(n) ・・・(2)
ノック信号KNKがノック判定閾値THを超過し、ノックの発生強度IKNKが正の値になるとノックが発生したことを表し、ノック信号KNKがノック判定閾値THを超過した超過量に比例してノックの発生強度IKNKが大きくなる。
ノック制御部55は、ノックの発生強度IKNKに応じて、ノックの発生が抑制されるように内燃機関1の制御パラメータを変化させる。本実施の形態では、ノック制御部55は、内燃機関1の制御パラメータとして、点火時期を変化させるように構成されている。ノック制御部55は、次式に示すように、ノックの発生強度IKNKが正であり、ノックが発生していると判定する場合は、ノックの発生強度IKNKに、予め設定された遅角量算出係数Kg及び−1を乗算した値を、予め設定された最大遅角量ΔθRminで下限制限した値を、遅角更新量ΔθRとして算出する。遅角更新量ΔθRは負の値になる。一方、ノック制御部55は、ノックの発生強度IKNKが負であり(本例では0以下)、ノックが発生していないと判定する場合は、遅角更新量ΔθRに0を設定する。ここで、max{A,B}は、AとBとの最大値を出力する関数である。
1)IKNK>0
ΔθR(n)=max{−Kg×IKNK(n),ΔθRmin}
2)IKNK≦0 ・・・(3)
ΔθR(n)=0
θR(n)=min{θR(n−1)+ΔθR(n)+Ka,θRmax}
・・・(4)
ここで、Kaは、予め設定された進角側の復帰量であり、ノックの発生強度IKNKが負であり、ノックが発生していないと判定されている場合(ΔθR(n)=0)に、遅角補正量θRを進角側に次第に復帰させる。θRmaxは、予め設定された進角側の最大値であり、遅角補正量θRの上限制限値である。min{A,B}は、AとBとの最小値を出力する関数である。
θIG(n)=θB(n)+θR(n) ・・・(5)
基本点火時期θBは、内燃機関1の回転速度、充填効率、及び排気ガス再循環量等の内燃機関1の運転条件に基づいて算出された基本の点火時期であり、通常、トルクが最大になる点火時期とされる。制御装置50は、最終点火時期θIG及びクランク角度に基づいて、点火コイル16への通電制御を行う。
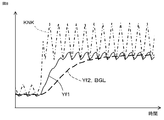
BGL算出部52は、ノック信号KNKに基づいてバックグラウンドレベルBGLを算出する。BGL算出部52は、ノック信号KNKに対してローパスフィルタの処理を行ってバックグラウンドレベルBGLを算出する。
Yf(n)=KF×Yf(n−1)+(1−KF)×Uf(n) ・・・(6)
1)Uf(n)<Yf(n−1)
KF=0
2)Uf(n)≧Yf(n−1) ・・・(7)
KF=KFH
(0<KFH<1)
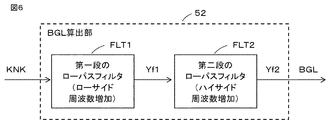
まず、図6に示すように、ローパスフィルタが二段構成の場合について説明する。この場合は、第一段のローパスフィルタFLT1においてローサイド周波数増加が行われ、最終段となる第二段のローパスフィルタFLT2においてハイサイド周波数増加が行われる。
Yf1(n)=KF1×Yf1(n−1)+(1−KF1)×KNK(n)
1)KNK(n)<Yf1(n−1)
KF1=KF1L=0
2)KNK(n)≧Yf1(n−1) ・・・(8)
KF1=KF1H
(0<KF1H<1)
Yf2(n)=KF2×Yf2(n−1)+(1−KF2)×Yf1(n)
BGL(n)=Yf2(n)
1)Yf1(n)<Yf2(n−1)
KF2=KF2L
2)Yf1(n)≧Yf2(n−1) ・・・(9)
KF2=KF2H
(0<KF2H<KF2L<1)
TC=−ΔT/LN(KF) ・・・(10)
TCH=−ΔT/LN(KF1H)−ΔT/LN(KF2H)
TCL=−ΔT/LN(KF1L)−ΔT/LN(KF2L) ・・・(11)
TCH=TCL
ΔT=0.1
KF1H=KF2H=0.8187 ・・・(12)
KF1L=0、KF2L=0.9048
TCH=TCL=1.0
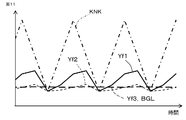
次に、図10に示すように、ローパスフィルタが三段構成の場合について説明する。この場合は、第一段のローパスフィルタFLT1、及び第二段のローパスフィルタFLT2についてローサイド周波数増加が行われ、最終段となる第三段のローパスフィルタFLT3についてハイサイド周波数増加が行われる。
Yf1(n)=KF1×Yf1(n−1)+(1−KF1)×KNK(n)
1)KNK(n)<Yf1(n−1)
KF1=KF1L=0
2)KNK(n)≧Yf1(n−1) ・・・(13)
KF1=KF1H
(0<KF1H<1)
Yf2(n)=KF2×Yf2(n−1)+(1−KF2)×Yf1(n)
1)Yf1(n)<Yf2(n−1)
KF2=KF2L=0
2)Yf1(n)≧Yf2(n−1) ・・・(14)
KF2=KF2H
(0<KF2H<1)
Yf3(n)=KF3×Yf3(n−1)+(1−KF3)×Yf2(n)
BGL(n)=Yf3(n)
1)Yf2(n)<Yf3(n−1)
KF3=KF3L
2)Yf2(n)≧Yf3(n−1) ・・・(15)
KF3=KF3H
(0<KF3H<KF3L<1)
ΔT=0.1
KF1H=KF2H=KF3H=0.7408 ・・・(16)
KF1L=KF2L=0、KF3H=0.9048
TCH=TCL=1.0
以上のように、ローサイド周波数増加を行うローパスフィルタは、ノック信号KNKの頻度分布の最小値に近い値を検出するために行われている。すなわち、BGL算出部52は、ノック信号KNKに対して最小値検出処理を行ってバックグラウンドレベルBGLを算出するように構成されている。その最小値検出処理の具体的方法が、本実施の形態では、ローサイド周波数増加を行うローパスフィルタとされている。最小値検出処理は、少なくとも、ノック信号KNKの振動が安定している定常状態で、ノック信号KNKの振幅における最小値と、当該最小値にノック信号KNKの振幅の20%を加算した値と、の間の値を算出可能な処理である。
本実施の形態に係る制御装置50の概略的な処理の手順(内燃機関1の制御方法)について、図15に示すフローチャートに基づいて説明する。図15のフローチャートの処理は、演算処理装置90が記憶装置91に記憶されたソフトウェア(プログラム)を実行することにより、所定の演算周期毎に繰り返し実行される。
最後に、本発明のその他の実施の形態について説明する。なお、以下に説明する各実施の形態の構成は、それぞれ単独で適用されるものに限られず、矛盾が生じない限り、他の実施の形態の構成と組み合わせて適用することも可能である。
ドのフィルタゲインKFとの間の値に設定されてもよい。
Claims (11)
- 内燃機関の燃焼状態に応じた信号を出力する燃焼状態検出センサの出力信号からノックの固有周波数成分を抽出し、抽出した前記ノックの固有周波数成分に基づいてノック信号を算出するノック信号算出部と、
前記ノック信号に基づいてバックグラウンドレベルを算出するBGL算出部と、
前記バックグラウンドレベルに基づいてノック判定閾値を算出するノック判定閾値算出部と、
前記ノック信号及び前記ノック判定閾値に基づいてノックの発生強度を算出するノック強度算出部と、
前記ノックの発生強度に応じて、ノックの発生が抑制されるように前記内燃機関の制御パラメータを変化させるノック制御部と、を備え、
前記BGL算出部は、前記ノック信号に対してローパスフィルタの処理を行って前記バックグラウンドレベルを算出し、前記ノック信号が前記ローパスフィルタの出力値より小さい場合の前記ローパスフィルタのカットオフ周波数であるローサイド周波数を、前記ノック信号が前記ローパスフィルタの出力値より大きい場合の前記ローパスフィルタのカットオフ周波数であるハイサイド周波数よりも高くするローサイド周波数増加を行う内燃機関の制御装置。 - 前記燃焼状態検出センサは、前記内燃機関の振動を検出するノックセンサであり、
前記ノック信号算出部は、ノック検出期間の前記ノックセンサの出力信号に対して、離散フーリエ変換又は短時間フーリエ変換を行って、予め設定された時間毎の前記ノックの固有周波数成分のスペクトル列を算出し、前記ノック検出期間の前記スペクトル列のピーク値又は平均値を前記ノック信号として算出する請求項1に記載の内燃機関の制御装置。 - 前記BGL算出部は、前記ローサイド周波数増加において、前記ノック信号が前記ローパスフィルタの出力値より小さい場合は、前記ローサイド周波数を無限大の周波数に設定し、前記ローパスフィルタの出力値を前記ノック信号に一致させる請求項1又は2に記載の内燃機関の制御装置。
- 前記BGL算出部は、前記ローパスフィルタとして離散化された一次遅れフィルタを用い、前記一次遅れフィルタは、フィルタゲインに前回の演算周期の前記一次遅れフィルタの出力値を乗算した値と、1から前記フィルタゲインを減算した値を今回の演算周期の前記一次遅れフィルタの入力値に乗算した値との合計値を、今回の演算周期の前記一次遅れフィルタの出力値として算出する処理であり、前記ローサイド周波数増加において、前記一次遅れフィルタの入力値が前記前回の演算周期の一次遅れフィルタの出力値より小さい場合は、前記ローサイド周波数としての前記フィルタゲインを0にし、前記一次遅れフィルタの入力値が前記前回の演算周期の一次遅れフィルタの出力値より大きい場合は、前記ハイサイド周波数としての前記フィルタゲインを0より大きく且つ1より小さい値にする請求項1から3のいずれか一項に記載の内燃機関の制御装置。
- 前記BGL算出部は、前記ノック信号に対して二段以上の前記ローパスフィルタの処理を行って前記バックグラウンドレベルを算出し、少なくとも第一段の前記ローパスフィルタについて前記ローサイド周波数増加を行う請求項1から4のいずれか一項に記載の内燃機関の制御装置。
- 前記BGL算出部は、三段以上の前記ローパスフィルタの処理を行い、前記第一段から連続する二段以上の前記ローパスフィルタについて前記ローサイド周波数増加を行う請求項5に記載の内燃機関の制御装置。
- 前記BGL算出部は、少なくとも最終段の前記ローパスフィルタについて、前記ハイサイド周波数を前記ローサイド周波数よりも高くするハイサイド周波数増加を行う請求項5又は6に記載の内燃機関の制御装置。
- 前記BGL算出部において、前記ノック信号の正側のステップ変化に対する前記バックグラウンドレベルの変化の時定数と、前記ノック信号の負側のステップ変化に対する前記バックグラウンドレベルの変化の時定数と、が同等になるように、前記ローパスフィルタそれぞれの前記ローサイド周波数及び前記ハイサイド周波数が設定されている請求項7に記載の内燃機関の制御装置。
- 前記燃焼状態検出センサは、前記内燃機関の振動を検出するノックセンサ、又は前記内燃機関のシリンダ内の圧力を検出する筒内圧センサである請求項1から8のいずれか一項に記載の内燃機関の制御装置。
- 前記制御パラメータは、点火時期、吸気可変バルブタイミング機構の位相、吸入空気量、及び燃料噴射のリッチ化量のいずれか一つ以上である請求項1から9のいずれか一項に記載の内燃機関の制御装置。
- 内燃機関の燃焼状態に応じた信号を出力する燃焼状態検出センサの出力信号からノックの固有周波数成分を抽出し、抽出した前記ノックの固有周波数成分に基づいてノック信号を算出するノック信号算出ステップと、
前記ノック信号に基づいてバックグラウンドレベルを算出するBGL算出ステップと、
前記バックグラウンドレベルに基づいてノック判定閾値を算出するノック判定閾値算出ステップと、
前記ノック信号及び前記ノック判定閾値に基づいてノックの発生強度を算出するノック強度算出ステップと、
前記ノックの発生強度に応じて、ノックの発生が抑制されるように前記内燃機関の制御パラメータを変化させるノック制御ステップと、を実行し、
前記BGL算出ステップでは、前記ノック信号に対してローパスフィルタの処理を行って前記バックグラウンドレベルを算出し、前記ノック信号が前記ローパスフィルタの出力値より小さい場合の前記ローパスフィルタのカットオフ周波数であるローサイド周波数を、前記ノック信号が前記ローパスフィルタの出力値より大きい場合の前記ローパスフィルタのカットオフ周波数であるハイサイド周波数よりも高くするローサイド周波数増加を行う内燃機関の制御方法。
Priority Applications (4)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2016113188A JP6289543B2 (ja) | 2016-06-07 | 2016-06-07 | 内燃機関の制御装置及びその制御方法 |
| US15/587,457 US10648411B2 (en) | 2016-06-07 | 2017-05-05 | Controller and control method for internal combustion engine |
| CN201710397596.7A CN107476923B (zh) | 2016-06-07 | 2017-05-31 | 内燃机的控制装置及其控制方法 |
| DE102017209485.0A DE102017209485B4 (de) | 2016-06-07 | 2017-06-06 | Steuereinheit und Steuerverfahren für einen Verbrennungsmotor |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2016113188A JP6289543B2 (ja) | 2016-06-07 | 2016-06-07 | 内燃機関の制御装置及びその制御方法 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2017218948A JP2017218948A (ja) | 2017-12-14 |
| JP6289543B2 true JP6289543B2 (ja) | 2018-03-07 |
Family
ID=60327543
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2016113188A Active JP6289543B2 (ja) | 2016-06-07 | 2016-06-07 | 内燃機関の制御装置及びその制御方法 |
Country Status (4)
| Country | Link |
|---|---|
| US (1) | US10648411B2 (ja) |
| JP (1) | JP6289543B2 (ja) |
| CN (1) | CN107476923B (ja) |
| DE (1) | DE102017209485B4 (ja) |
Families Citing this family (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN109542083B (zh) * | 2018-11-16 | 2021-09-03 | 爱士惟新能源技术(江苏)有限公司 | 一种对数字控制系统的信号进行修正的方法、系统和终端 |
| JP7352136B2 (ja) * | 2019-06-06 | 2023-09-28 | マツダ株式会社 | エンジンの制御装置 |
| JP7251391B2 (ja) * | 2019-07-31 | 2023-04-04 | トヨタ自動車株式会社 | エンジン制御装置 |
| US20230039174A1 (en) * | 2020-01-24 | 2023-02-09 | Massachusetts Institute Of Technology | Control Of Cleanup Engine In A Biomass Conversion System |
Family Cites Families (20)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE3523017A1 (de) * | 1984-06-29 | 1986-01-02 | Nissan Motor Co., Ltd., Yokohama, Kanagawa | Einrichtung und verfahren zum ermitteln und beeinflussen des klopfens einer brennkraftmaschine |
| JPH0778380B2 (ja) * | 1988-06-14 | 1995-08-23 | 日本電装株式会社 | 内燃機関用ノック制御装置 |
| KR940004352B1 (ko) * | 1990-10-02 | 1994-05-23 | 미쓰비시덴키가부시키가이샤 | 내연기관의 녹제어장치 |
| JP2542116B2 (ja) * | 1990-10-02 | 1996-10-09 | 三菱電機株式会社 | 内燃機関用ノック制御装置及び方法 |
| US5379634A (en) * | 1991-07-12 | 1995-01-10 | Honda Giken Kogyo Kabushiki Kaisha | Misfire-detecting system for internal combustion engines |
| WO2002014822A1 (de) * | 2000-08-11 | 2002-02-21 | Robert Bosch Gmbh | Klopferkennung bei brennkraftmaschinen mit mofidizierung bei änderung einer filtercharakteristik oder zylinderindividueller änderung |
| JP4311657B2 (ja) * | 2004-04-15 | 2009-08-12 | 株式会社デンソー | 内燃機関のノック検出装置 |
| JP4324158B2 (ja) | 2005-12-05 | 2009-09-02 | トヨタ自動車株式会社 | 内燃機関の点火時期制御装置 |
| JP4335244B2 (ja) * | 2006-09-07 | 2009-09-30 | 三菱電機株式会社 | 内燃機関用ノック制御装置 |
| JP2008069752A (ja) * | 2006-09-15 | 2008-03-27 | Toyota Motor Corp | 周波数の特定方法 |
| US7562558B2 (en) * | 2007-09-11 | 2009-07-21 | Gm Global Technology Operations, Inc. | Knock sensor diagnostic system and method |
| JP2009144616A (ja) * | 2007-12-14 | 2009-07-02 | Toyota Motor Corp | 内燃機関の点火時期制御装置および点火時期制御方法 |
| DE102008004442B3 (de) * | 2008-01-15 | 2009-07-23 | Continental Automotive Gmbh | Verfahren und System zur Filterung eines gestörten Zylinderdrucksignals einer Zylinders einer Brennkraftmaschine |
| JP4992049B2 (ja) * | 2008-05-21 | 2012-08-08 | トヨタ自動車株式会社 | 内燃機関の点火時期制御装置 |
| JP4703731B2 (ja) * | 2009-01-06 | 2011-06-15 | 三菱電機株式会社 | 内燃機関の制御装置 |
| US9050970B2 (en) * | 2010-10-26 | 2015-06-09 | Nissan Motor Co., Ltd. | Driving torque control device for hybrid vehicle |
| JP5814101B2 (ja) * | 2011-12-12 | 2015-11-17 | 三菱電機株式会社 | 内燃機関の制御装置 |
| JP5843652B2 (ja) * | 2012-02-20 | 2016-01-13 | 三菱電機株式会社 | 内燃機関のノック制御装置 |
| KR101944652B1 (ko) * | 2015-01-23 | 2019-01-31 | 가부시키가이샤 무라타 세이사쿠쇼 | 필터 장치 |
| US9984551B2 (en) * | 2016-03-15 | 2018-05-29 | Ashworth Bros., Inc. | System and method for anticipating low-speed bearing failure |
-
2016
- 2016-06-07 JP JP2016113188A patent/JP6289543B2/ja active Active
-
2017
- 2017-05-05 US US15/587,457 patent/US10648411B2/en active Active
- 2017-05-31 CN CN201710397596.7A patent/CN107476923B/zh active Active
- 2017-06-06 DE DE102017209485.0A patent/DE102017209485B4/de active Active
Also Published As
| Publication number | Publication date |
|---|---|
| DE102017209485A1 (de) | 2017-12-07 |
| CN107476923A (zh) | 2017-12-15 |
| JP2017218948A (ja) | 2017-12-14 |
| US20170350328A1 (en) | 2017-12-07 |
| US10648411B2 (en) | 2020-05-12 |
| CN107476923B (zh) | 2019-07-23 |
| DE102017209485B4 (de) | 2023-01-26 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP5334791B2 (ja) | 内燃機関の制御装置 | |
| CN102619626B (zh) | 内燃机的控制装置 | |
| JP6381726B1 (ja) | 内燃機関の異常燃焼検出装置 | |
| CN102619637B (zh) | 发动机的爆震控制装置 | |
| CN102444525B (zh) | 内燃机的爆震控制装置 | |
| JP5832130B2 (ja) | 内燃機関の制御装置 | |
| CN102434351B (zh) | 内燃机的爆震控制装置 | |
| CN107476923B (zh) | 内燃机的控制装置及其控制方法 | |
| CN103306841B (zh) | 内燃机的爆震控制装置 | |
| JP4920092B2 (ja) | ノックセンサ装置 | |
| CN103256166B (zh) | 内燃机的爆震控制装置 | |
| CN103245410B (zh) | 内燃机的爆震检测装置 | |
| JP5892786B2 (ja) | 内燃機関のノック制御装置 | |
| CN101321946A (zh) | 用于对内燃机的点火正时进行控制的设备和方法 | |
| US11674493B2 (en) | Controller and control method for internal combustion engine | |
| JP4877276B2 (ja) | 内燃機関の点火時期制御装置 | |
| JP7199470B2 (ja) | 内燃機関の制御装置 | |
| JP4992049B2 (ja) | 内燃機関の点火時期制御装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20170922 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20180109 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20180206 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 6289543 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| S111 | Request for change of ownership or part of ownership |
Free format text: JAPANESE INTERMEDIATE CODE: R313115 |
|
| R350 | Written notification of registration of transfer |
Free format text: JAPANESE INTERMEDIATE CODE: R350 |