JP6416006B2 - シミュレーション装置 - Google Patents
シミュレーション装置 Download PDFInfo
- Publication number
- JP6416006B2 JP6416006B2 JP2015022060A JP2015022060A JP6416006B2 JP 6416006 B2 JP6416006 B2 JP 6416006B2 JP 2015022060 A JP2015022060 A JP 2015022060A JP 2015022060 A JP2015022060 A JP 2015022060A JP 6416006 B2 JP6416006 B2 JP 6416006B2
- Authority
- JP
- Japan
- Prior art keywords
- tire
- vehicle
- rim
- force
- processing means
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
- 238000004088 simulation Methods 0.000 title claims description 33
- 238000012545 processing Methods 0.000 claims description 79
- 230000033001 locomotion Effects 0.000 claims description 75
- 238000001514 detection method Methods 0.000 claims description 18
- 238000012937 correction Methods 0.000 claims description 10
- 238000012360 testing method Methods 0.000 description 25
- 238000000034 method Methods 0.000 description 18
- 230000008569 process Effects 0.000 description 18
- 238000004364 calculation method Methods 0.000 description 14
- 230000008859 change Effects 0.000 description 12
- NJPPVKZQTLUDBO-UHFFFAOYSA-N novaluron Chemical compound C1=C(Cl)C(OC(F)(F)C(OC(F)(F)F)F)=CC=C1NC(=O)NC(=O)C1=C(F)C=CC=C1F NJPPVKZQTLUDBO-UHFFFAOYSA-N 0.000 description 6
- 238000010586 diagram Methods 0.000 description 5
- 238000005096 rolling process Methods 0.000 description 4
- 238000012544 monitoring process Methods 0.000 description 3
- 230000004044 response Effects 0.000 description 3
- 230000007423 decrease Effects 0.000 description 2
- 230000005484 gravity Effects 0.000 description 2
- 230000003287 optical effect Effects 0.000 description 2
- 230000001133 acceleration Effects 0.000 description 1
- 239000010426 asphalt Substances 0.000 description 1
- 239000011324 bead Substances 0.000 description 1
- 230000005540 biological transmission Effects 0.000 description 1
- 238000004891 communication Methods 0.000 description 1
- 238000005094 computer simulation Methods 0.000 description 1
- 230000003247 decreasing effect Effects 0.000 description 1
- 230000007246 mechanism Effects 0.000 description 1
- 238000011056 performance test Methods 0.000 description 1
- 230000002093 peripheral effect Effects 0.000 description 1
- 238000003825 pressing Methods 0.000 description 1
- 230000009467 reduction Effects 0.000 description 1
- 230000000630 rising effect Effects 0.000 description 1
- 239000000725 suspension Substances 0.000 description 1
Images





Landscapes
- Tires In General (AREA)
Description
そこで、本発明では、リム外れ試験に要する工数及び時間の削減を可能にして、リム外れ時のタイヤ及び車両の挙動を精度良く把握することができるシミュレーション装置を提供することを目的とする。
また、シミュレーション装置の他の構成として、制御装置は、タイヤのリム外れを検知するリム外れ検知手段と、リム外れ検知手段がタイヤのリム外れを検知したときに、タイヤのリム外れが検知される直前にセンサの検出した力の値を車両走行状態処理手段に出力するデータホールドとを備えるので、タイヤのリム外れが検知された後も車両走行状態処理手段による車両の走行状態の計算が継続可能となり、リム外れ後の車両の挙動を把握することができる。
また、シミュレーション装置の他の構成として、車両走行状態処理手段は、車両の運動状態を演算処理する車両運動状態処理手段と、車両運動状態処理手段におけるタイヤの運動状態を演算処理するタイヤ運動状態処理手段とを備え、タイヤ運動状態処理手段にセンサにより検出された力が入力されるので、実際のタイヤの運動状態がタイヤ運動状態処理手段に反映されるため、車両運動状態処理手段による車両の運動状態の計算において実車試験に近い精度の車両の運動状態を得ることができる。
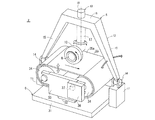
なお、路面再現装置6は、上記フラットベルト試験装置に限らず、ドラム式タイヤ試験装置であっても良い。
すなわち、車両走行状態処理手段54は、車両運動状態処理手段51がタイヤ運動状態処理手段52により得られたタイヤの運動状態を参照しながら演算処理する車両の運動状態の車両の重心位置、ピッチング、ローリング、ヨーイング等の車両の姿勢を含む車両の運動状態に基づいて、車両の走行軌跡の計算処理、車両の走行軌跡が入力された走行条件の目標とする走行ラインからどの程度外れているかの計算処理、車両の姿勢の時系列的な変化、すなわち、スピンや横転等の車両の挙動の計算処理を実行する。そして、車両走行状態処理手段54は、車両運動状態処理手段51が車両の運動状態を計算する毎に、計算により得られた車両の接地荷重Fz、スリップ角φ、キャンバー角θ、及び車体速度Vvをタイヤ負荷装置2に出力する。具体的には、車両走行状態処理手段54は、タイヤ負荷装置2に設けられた実際のタイヤ10が、接地荷重Fz、スリップ角φ、キャンバー角θで擬似路面35aに圧接されるような指令値をタイヤ負荷装置2の荷重アクチュエータ32、キャンバー角アクチュエータ14、スリップ角アクチュエータ19に出力する。また、タイヤ10の圧接される擬似路面35aが、車体速度Vvで走行しているような回転速度、すなわち、ベルト35が車体速度Vvで回転するような指令値を駆動装置36に出力する。
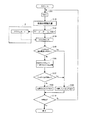
S101:まずシミュレーションにおける時間ステップNを1つ進行させる。
S102:シミュレーションが開始されると、制御装置3では、車両走行状態処理手段54が、上記車両運動状態処理手段51により処理された車両の運動状態、タイヤ運動状態処理手段52により処理されたタイヤの運動状態、タイヤ負荷装置2の力センサ21から入力された6分力P、入力された運転条件及び走行条件の時間ステップNにおける指令値に基づいて、車両の運動状態を計算し、S103に移行する。シミュレーションの開始時では、静止状態の車両の状態が計算される。
S103:計算により得られた車両の運動状態から車両の接地荷重Fz、スリップ角φ及びキャンバー角θ及び車体速度Vvをタイヤ負荷装置2に出力する。
S105:リム外れの検知履歴の有無を判定する。リム外れの検知履歴がない場合には、S106に移行し、リム外れの検知履歴がある場合には、S109に移行する。
S106:最新の6分力の一つ前の6分力を記憶し、S107に移行する。
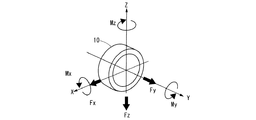
S107:リム外れ検知手段55により、力センサ21から入力された6分力Pのうちの横力Fyの変化値を計算し、閾値αと比較することでリム外れの有無を判定する。計算された変化値が閾値α未満の場合にはリム外れなしとして判定し、報知する報知信号Sをデータホールド手段56に出力してS108に移行する。また、変化値が閾値α以上の場合にはリム外れ有りとして判定し、リム外れを報知する報知信号Tをデータホールド手段56に出力してS109に移行する。
S109:S106において記憶された6分力Pを車両走行状態処理手段54に出力してS109に移行する。
S110:シミュレーションにおける時間ステップNがNmaxであるかどうかを判定し、Nmaxであるときには、シミュレーションを終了し、Nmaxでないときには、S101に戻り、時間ステップNを1つ進めてシミュレーションが継続される。
すなわち、上記S101からS110を繰り返すことにより、車両の動的挙動がシミュレーションされる。
図8は、S102における車両走行状態処理手段54の処理を示すフローチャートである。
同図に示すようにS102では、S201乃至S204の処理が実行される。
S201:入力された走行条件及び運転条件を更新する。すなわち、S101により時間ステップが進行したときの時間経過や車両走行位置等に基づき走行条件及び運転条件を更新する。
S202:時間ステップが更新される1つ前の時間ステップで計算された車両の運動状態が、S201で読み込んだ走行条件及び運転条件に合致しているかどうかを判定する。合致している場合には、S204に移行し、合致していない場合には、S203に移行する。
S203:時間ステップが更新される1つ前の時間ステップで計算された車両の運動状態が、S201で読み込んだ走行条件及び運転条件に合致するように、運転条件を補正した指令値を計算する。入力装置8から入力された走行条件には時間ステップ毎の走行ラインが規定されているが、例えば、所定の曲率に沿って旋回走行する場合に、リム外れが発生し、横力Fyが減少することにより、車両走行状態処理手段54による車両の運動の計算において、車両の走行する位置が走行ラインからずれてしまう場合がある。このような場合には、実車試験におけるテストドライバーが行うように自動的にハンドル操作量等の運転条件を補正し、補正した指令値としての運転条件を車両走行状態処理手段54に出力する。
S204:上記S203から出力された補正された運転条件及びS201で更新された走行条件、又は、S201で更新された走行条件及び運転条件に基づいて、車両の運動を計算する。
このように運転条件を補正することで、実車試験において車両の挙動に応じてテストドライバーが対応するような運転操作をシミュレーションに再現させることができる。
また、タイヤ支持装置5及び路面再現装置6の両方に駆動装置を設けて、擬似路面35aに回転力又は制動力を付与するとともに、タイヤ10に回転力又は制動力を付与して、擬似路面35aに対してタイヤ10を相対的に回転させるように構成しても良い。このようにタイヤ側及びドラム側の双方をアクティブにドライブ(擬似路面35aに回転力又は制動力を付与するとともに、タイヤ10に回転力又は制動力を付与)することで、車両自体の対地移動速度と、タイヤの制動・駆動によるスリップ率やスリップ角などを同時に再現することができ、より精度の高いシミュレーションを行うことができる。
また、キャンバー角アクチュエータ14や操舵アクチュエータ19や荷重アクチュエータ32は、タイヤ負荷装置2のタイヤ支持装置5か路面再現装置6のいずれかが備えていれば良い。
5 タイヤ支持装置、6 路面再現装置、10 タイヤ、
14 キャンバー角アクチュエータ(アクチュエータ)、
19 操舵アクチュエータ(アクチュエータ)、21 力センサ、
32 荷重アクチュエータ(アクチュエータ)、35a 擬似路面、36 駆動装置、
51 車両運動状態処理手段、52 タイヤ運動状態処理手段、
53 運転条件補正手段、54 車両走行状態処理手段、55 リム外れ検知手段、
56 データホールド手段。
Claims (3)
- リム組みされたタイヤを回転自在に支持するタイヤ支持装置と、
前記タイヤが圧接される擬似路面と、
前記タイヤ支持装置又は前記擬似路面に設けられ、前記擬似路面に対するタイヤの圧接状態を制御するアクチュエータと、
前記タイヤ支持装置と前記擬似路面との両方、又はいずれかに設けられ、前記タイヤに回転駆動力又は制動力を付与する制動駆動装置と、
前記擬似路面に圧接された状態で回転する前記タイヤに作用する力を検出するセンサと、
前記タイヤの圧接状態を制御するための信号をアクチュエータに出力する制御装置とを備え、
前記制御装置は、
前記センサが検出した力、車両の走行条件及び車両の運転条件の入力により車両の走行状態を計算処理するとともに、計算された車両の走行状態に基づいて、前記アクチュエータの擬似路面に対するタイヤの圧接状態を制御する車両走行状態処理手段と、
前記車両走行状態処理手段より得られる車両の走行状態が、前記車両の走行条件に一致するように、車両の運転条件を補正する運転条件補正手段と、を備えるシミュレーション装置。 - 前記制御装置は、前記タイヤのリム外れを検知するリム外れ検知手段と、
前記リム外れ検知手段がタイヤのリム外れを検知したときに、 タイヤのリム外れが検知される直前に前記センサの検出した力の値を前記車両走行状態処理手段に出力するデータホールド手段と、
を備える請求項1に記載のシミュレーション装置。 - 前記車両走行状態処理手段は、車両の運動状態を演算処理する車両運動状態処理手段と、
前記車両運動状態処理手段におけるタイヤの運動状態を演算処理するタイヤ運動状態処理手段とを備え、
前記タイヤ運動状態処理手段に前記センサにより検出された力が入力される請求項1又は請求項2に記載のシミュレーション装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2015022060A JP6416006B2 (ja) | 2015-02-06 | 2015-02-06 | シミュレーション装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2015022060A JP6416006B2 (ja) | 2015-02-06 | 2015-02-06 | シミュレーション装置 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2016145719A JP2016145719A (ja) | 2016-08-12 |
| JP6416006B2 true JP6416006B2 (ja) | 2018-10-31 |
Family
ID=56685409
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2015022060A Expired - Fee Related JP6416006B2 (ja) | 2015-02-06 | 2015-02-06 | シミュレーション装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP6416006B2 (ja) |
Families Citing this family (7)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP7326937B2 (ja) * | 2019-07-04 | 2023-08-16 | 株式会社明電舎 | タイヤ試験システム |
| JP7555225B2 (ja) * | 2019-12-12 | 2024-09-24 | Toyo Tire株式会社 | タイヤのシミュレーション方法 |
| CN113155485B (zh) * | 2021-01-21 | 2023-11-10 | 内蒙古科试防爆车辆有限公司 | 一种汽车轮胎防爆等级环境模拟检测装置 |
| CN114252278B (zh) * | 2021-03-23 | 2023-07-14 | 襄阳达安汽车检测中心有限公司 | 一种高压喷射式汽车轮胎爆胎模拟装置及方法 |
| JP7799459B2 (ja) * | 2021-12-01 | 2026-01-15 | Toyo Tire株式会社 | タイヤ試験装置 |
| CN117405419B (zh) * | 2023-12-14 | 2024-04-05 | 中国农业大学 | 一种固定式轮胎测试台架 |
| CN118758629B (zh) * | 2024-07-03 | 2026-01-27 | 哈尔滨工业大学 | 沥青混合料与轮胎交互加载式滚动阻力测试设备及方法 |
Family Cites Families (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP3489386B2 (ja) * | 1997-04-04 | 2004-01-19 | 株式会社日立製作所 | 車両部品運動特性試験装置及び車両部品運動特性試験方法 |
| CA2230202A1 (en) * | 1998-02-23 | 1999-08-23 | Yvon Rancourt | Dynamometer |
| WO2003010505A1 (en) * | 2001-07-26 | 2003-02-06 | Bridgestone Corporation | Tire testing machine for real time evaluation of steering stability |
| JP4465506B2 (ja) * | 2004-10-14 | 2010-05-19 | 株式会社神戸製鋼所 | タイヤhilシミュレータ |
| JP4005618B2 (ja) * | 2006-04-14 | 2007-11-07 | 株式会社神戸製鋼所 | タイヤの制動特性試験装置 |
| JP2009210317A (ja) * | 2008-03-03 | 2009-09-17 | Bridgestone Corp | タイヤ接地特性測定装置、タイヤ接地特性測定方法、及びタイヤ接地特性測定プログラム |
-
2015
- 2015-02-06 JP JP2015022060A patent/JP6416006B2/ja not_active Expired - Fee Related
Also Published As
| Publication number | Publication date |
|---|---|
| JP2016145719A (ja) | 2016-08-12 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP2016145719A (ja) | シミュレーション装置 | |
| JP6997783B2 (ja) | 駆動系とテストスタンドによるテストランの間に負荷設定機械を制御する方法 | |
| JP4266818B2 (ja) | 操縦安定性の実時間評価用タイヤ試験機 | |
| CN110720032B (zh) | 用于机动车的测功机测试的方法和系统 | |
| US7937997B2 (en) | Tire braking characteristic test apparatus | |
| KR101300363B1 (ko) | 휠 림에서의 요구되는 하중을 얻는 방법 및 휠 림 테스트용 테스트 장치 | |
| WO2006040855A1 (ja) | タイヤhilシミュレータ | |
| JP7431145B2 (ja) | 自動車試験システム及び実路走行シミュレータ | |
| CN107209083A (zh) | 用于在试验台上实施测试运行的方法和装置 | |
| WO2020115940A1 (ja) | タイヤ接地特性計測方法、タイヤ接地特性計測装置およびタイヤ接地特性計測システム | |
| JP6801525B2 (ja) | 試験装置 | |
| JP7060495B2 (ja) | 車両動作シミュレーション方法および車両動作シミュレーションシステム | |
| JP7326937B2 (ja) | タイヤ試験システム | |
| JP2000019077A (ja) | 車両用シミュレーション装置 | |
| JP2020122745A (ja) | タイヤ試験装置のタイヤ駆動制御装置 | |
| JP2007327863A (ja) | 車両振動計測装置および車両振動計測方法 | |
| JP7175445B2 (ja) | タイヤ試験装置の軸トルク制御器 | |
| JP5422403B2 (ja) | タイヤの残留コーナリングフォースの測定方法 | |
| JP7690846B2 (ja) | コーナリング特性評価方法及びフラットベルト試験装置 | |
| JP6380798B2 (ja) | 車両挙動再現システム | |
| JP2021089165A (ja) | 許容速度決定システムおよび許容速度決定方法 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20171220 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20180731 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20180904 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20181003 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 6416006 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| LAPS | Cancellation because of no payment of annual fees |