JP6435962B2 - 制御装置、工作機械及びコンピュータプログラム - Google Patents

制御装置、工作機械及びコンピュータプログラム Download PDF

Info

Publication number
JP6435962B2
JP6435962B2 JP2015069126A JP2015069126A JP6435962B2 JP 6435962 B2 JP6435962 B2 JP 6435962B2 JP 2015069126 A JP2015069126 A JP 2015069126A JP 2015069126 A JP2015069126 A JP 2015069126A JP 6435962 B2 JP6435962 B2 JP 6435962B2
Authority
JP
Japan
Prior art keywords
intersection
control device
machining path
unit
command
Prior art date
Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
Active
Application number
JP2015069126A
Other languages
English (en)
Other versions
JP2016189136A (ja
Inventor
友哉 石川
友哉 石川
晋 西田
晋 西田
Current Assignee (The listed assignees may be inaccurate. Google has not performed a legal analysis and makes no representation or warranty as to the accuracy of the list.)
Brother Industries Ltd
Original Assignee
Brother Industries Ltd
Priority date (The priority date is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the date listed.)
Filing date
Publication date
Application filed by Brother Industries Ltd filed Critical Brother Industries Ltd
Priority to JP2015069126A priority Critical patent/JP6435962B2/ja
Priority to CN201610089909.8A priority patent/CN106020123B/zh
Publication of JP2016189136A publication Critical patent/JP2016189136A/ja
Application granted granted Critical
Publication of JP6435962B2 publication Critical patent/JP6435962B2/ja
Active legal-status Critical Current
Anticipated expiration legal-status Critical

Links

Images

Classifications

    • G—PHYSICS
    • G05—CONTROLLING; REGULATING
    • G05B—CONTROL OR REGULATING SYSTEMS IN GENERAL; FUNCTIONAL ELEMENTS OF SUCH SYSTEMS; MONITORING OR TESTING ARRANGEMENTS FOR SUCH SYSTEMS OR ELEMENTS
    • G05B19/00—Program-control systems
    • G05B19/02—Program-control systems electric
    • G05B19/18—Numerical control [NC], i.e. automatically operating machines, in particular machine tools, e.g. in a manufacturing environment, so as to execute positioning, movement or co-ordinated operations by means of program data in numerical form
    • G05B19/414—Structure of the control system, e.g. common controller or multiprocessor systems, interface to servo, programmable interface controller
    • G05B19/4141—Structure of the control system, e.g. common controller or multiprocessor systems, interface to servo, programmable interface controller characterised by a controller or microprocessor per axis
    • G—PHYSICS
    • G05—CONTROLLING; REGULATING
    • G05B—CONTROL OR REGULATING SYSTEMS IN GENERAL; FUNCTIONAL ELEMENTS OF SUCH SYSTEMS; MONITORING OR TESTING ARRANGEMENTS FOR SUCH SYSTEMS OR ELEMENTS
    • G05B2219/00—Program-control systems
    • G05B2219/30—Nc systems
    • G05B2219/35—Nc in input of data, input till input file format
    • G05B2219/35097—Generation of cutter path, offset curve

Landscapes

  • Engineering & Computer Science (AREA)
  • Computer Hardware Design (AREA)
  • Microelectronics & Electronic Packaging (AREA)
  • Human Computer Interaction (AREA)
  • Manufacturing & Machinery (AREA)
  • Physics & Mathematics (AREA)
  • General Physics & Mathematics (AREA)
  • Automation & Control Theory (AREA)
  • Numerical Control (AREA)

Description

本発明は、工具を装着する主軸の移動を制御する制御装置、工作機械及びコンピュータプログラムに関する。
工作機械は、工具を装着する主軸の移動を制御する制御装置を備える。制御装置は、主軸の位置を指示する複数の指令点を設定し、加工経路を設定する。主軸に装着した工具が3次元の曲面をワークに形成する場合、制御装置は指令点間の微小線分が連続した複数の曲線を演算し、生成する。
例えば前後方向及び左右方向に平行な面(水平面)上に複数の曲線を生成する。複数の曲線は前後方向又は左右方向に並ぶ。制御装置は各曲線に上下方向の位置を設定する。また制御装置は、微小線分の繋ぎ目にて尖った部分が表れるので、スプライン曲線、ベジェ曲線等の滑らかな曲線に基づいて、生成した曲線を補間する。設定された各上下位置にて、補間した曲線に沿って主軸は移動し、ワークを加工する(例えば特許文献1参照)。
特許第3466111号公報
しかし上述した補間を行っても、隣り合う曲線の傾きの差、制御装置での演算にて発生する量子化誤差等によって、ワーク表面に鱗状の模様が表れる。特許文献1は指令点を修正することなく、指令点間に滑らかな線となるように指令点を挿入している。従って、指令点そのものが誤っているにも関わらず、指令点を通ることになり、上述したワーク表面に鱗状の模様が表れるという問題があった。
本発明は斯かる事情に鑑みてなされたものであり、ワークに滑らかな曲面を形成することができる制御装置、工作機械及びコンピュータプログラムを提供することを目的とする。
本発明に係る制御装置は、主軸の位置を指示する複数の指令点に基づいた加工経路を設定し、前記加工経路に基づいて、前記主軸の移動を制御する制御装置において、前記加工経路に交差する評価断面を設定する設定部と、該設定部が設定した評価断面及び前記加工経路の交点を演算する演算部と、該演算部が演算した交点の位置を修正する交点位置修正部と、該交点位置修正部が修正した交点に基づいて、前記加工経路に交差する方向における前記指令点の位置を修正する指令点位置修正部とを備えることを特徴とする。
本発明に係る制御装置は、前記交点位置修正部は、修正の対象である交点を線形補間することを特徴とする。
本発明に係る制御装置は、前記交点位置修正部は、修正の対象である交点の周囲にある複数の他の交点を用いて曲線を設定し、設定した曲線上に、修正の対象である前記交点を投影することを特徴とする。
本発明に係る制御装置は、前記指令点位置修正部は、前記交点位置修正部が修正した複数の交点を通る第2曲線を設定し、設定した第2曲線上に、修正の対象である前記指令点を投影することを特徴とする。
本発明に係る工作機械は、上述した何れか一つの制御装置と、前記主軸とを備えることを特徴とする。
本発明に係るコンピュータプログラムは、加工プログラムに従って、主軸の位置を指示する複数の指令点に基づいた加工経路を設定し、前記加工経路に基づいて、前記主軸の移動を制御する制御装置で実行可能なコンピュータプログラムにおいて、前記制御装置を、前記加工経路に交差する評価断面を設定する設定部、該設定部が設定した評価断面及び前記加工経路の交点を演算する演算部、該演算部が演算した交点の位置を修正する交点位置修正部、及び該交点位置修正部が修正した交点に基づいて、前記加工経路に交差する方向における前記指令点の位置を修正する指令点位置修正部として機能させることを特徴とする。
本発明においては、加工経路に交差する評価断面を設定し、評価断面と加工経路の交点の位置を修正し、修正した交点の位置に基づいて、前記加工経路に交差する方向における指令点の位置を修正する。
本発明においては、修正の対象である交点を線形補間する。
本発明においては、修正の対象である交点を曲線(スプライン曲線、ベジェ曲線等)によって、補間する。
本発明においては、修正の対象である指令点を曲線(スプライン曲線、ベジェ曲線等)によって、補間する。
本発明に係る制御装置、工作機械及びコンピュータプログラムにあっては、加工経路に交差する評価断面を設定し、評価断面と加工経路の交点の位置を修正し、修正した交点の位置に基づいて指令点の位置を修正する。加工経路に交差する方向においても、指令点の位置を修正することができるので、滑らかな曲面をワークに形成することができる。
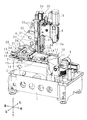
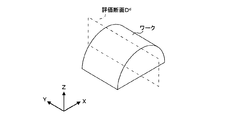
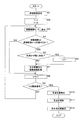
実施の形態に係る工作機械を略示する斜視図である。 制御装置の構成を略示するブロック図である。 ワークに対する加工経路及び評価断面を略示する平面図である ワークに対する評価断面を略示する斜視図である。 指令点と、評価断面及び加工経路の交点とを略示する模式図である。 交点テーブルの一例を示す概念図である。 評価断面上における交点位置の第1の修正方法を説明する説明図である。 評価断面上における交点位置の第2の修正方法を説明する説明図である。 指令点の修正方法を説明する説明図である。 制御装置による加工経路設定処理を説明するフローチャートである。 変更例におけるワークに対する加工経路及び評価断面を略示する平面図である。
以下本発明を実施の形態に係る工作機械を示す図面に基づいて説明する。以下の説明では図において矢印で示す上下、左右及び前後を使用する。図1は工作機械を略示する斜視図である。
工作機械は前後に延びた矩形の基台1を備える。基台1上部の前側にワークを保持するワーク保持部3が設けてある。ワーク保持部3は左右方向を軸方向としたA軸及び上下方向を軸方向としたC軸回りに回転可能である。
基台1上部の後側に後述するコラム4を支持する為の支持台2が設けてある。支持台2上部に、前後方向に移動するY軸方向移動機構10が設けてある。Y軸方向移動機構10は、前後に延びた二つのレール11と、Y軸螺子軸12と、Y軸モータ13と、ベアリング14とを備える。
レール11は支持台2上部の左右夫々に設けてある。Y軸螺子軸12は前後に延び、二つのレール11の間に設けてある。Y軸螺子軸12の前端部及び中途部夫々にベアリング14が設けてある。なお中途部に設けたベアリングの図示は省略する。Y軸モータ13はY軸螺子軸12の後端部に連結している。
Y軸螺子軸12には転動体(図示略)を介してナット(図示略)が螺合している。転動体は例えばボールである。各レール11に複数の摺動子15が摺動可能に設けてある。ナット及び摺動子15の上部に移動板16が連結している。移動板16は水平方向に延びる。Y軸モータ13の回転によってY軸螺子軸12は回転し、ナットは前後方向に移動し、移動板16は前後方向に移動する。
移動板16上面に左右方向に移動するX軸方向移動機構20が設けてある。X軸方向移動機構20は、左右に延びた二つのレール21と、X軸螺子軸22と、X軸モータ(図示略)と、ベアリング24とを備える。
レール21は移動板16上面の前後夫々に設けてある。X軸螺子軸22は左右に延び、二つのレール21の間に設けてある。X軸螺子軸22の左端部及び中途部夫々にベアリング24が設けてある。なおX軸螺子軸22の中途部に設けたベアリングの記載は省略する。X軸モータはX軸螺子軸22の後端部に連結している。
X軸螺子軸22には転動体(図示略)を介してナット(図示略)が螺合している。X軸螺子軸22にグリスが塗布してある。各レール21に複数の摺動子26が摺動可能に設けてある。ナット及び摺動子26の上部にコラム4が連結している。コラム4は柱状をなす。X軸モータの回転によってX軸螺子軸22は回転し、ナットは左右方向に移動し、コラム4は左右方向に移動する。
コラム4の前面に上下方向に移動するZ軸方向移動機構30が設けてある。Z軸方向移動機構30は、上下に延びた二つのレール31と、Z軸螺子軸32と、Z軸モータ33と、ベアリング34とを備える。
レール31はコラム4前面の左右夫々に設けてある。Z軸螺子軸32は上下に延び、二つのレール31の間に設けてある。Z軸螺子軸32の下端部及び中途部夫々にベアリング34が設けてある。なお中途部に設けたベアリングの図示は省略する。Z軸モータ33はZ軸螺子軸32の上端部に連結している。
Z軸螺子軸32には転動体(図示略)を介してナット(図示略)が螺合している。Z軸螺子軸32にグリスが塗布してある。各レール31に複数の摺動子35が摺動可能に設けてある。ナット及び摺動子35の前部に主軸ヘッド5が連結している。Z軸モータ33の回転によってZ軸螺子軸32は回転し、ナットは上下方向に移動し、主軸ヘッド5は上下方向に移動する。Z軸モータ33、Z軸螺子軸32、ナット及び転動体はボールねじ機構を構成する。
上下に延びた主軸5aが主軸ヘッド5内に設けてある。主軸5aは軸回りに回転する。主軸ヘッド5の上端部に主軸モータ6が設けてある。主軸5aの下端部は工具を装着する。主軸モータ6の回転によって主軸5aが回転し、工具が回転する。回転した工具は、ワーク保持部3に保持したワークを加工する。
工作機械は工具を交換する工具交換装置(図示略)を備える。工具交換装置は工具マガジン(図示略)に収容した工具と主軸5aに装着した工具を交換する。
図2は制御装置50の構成を略示するブロック図である。制御装置50は、CPU51、記憶部52、RAM53及び入出力インタフェース54を備える。記憶部52は書き換え可能なメモリであり、例えばEPROM、EEPROM等である。記憶部52は後述する交点テーブル、経路番号i、指令点pk、交点Si d、kの最終番号等を記憶する(d、i、kは自然数)。
作業者が操作部7を操作した場合、操作部7から入出力インタフェース54に信号が入力する。操作部7は例えばキーボード、ボタン、タッチパネル等である。入出力インタフェース54は表示部8に信号を出力する。表示部8は文字、図形、記号等を表示する。表示部8は例えば液晶表示パネルである。
制御装置50は、X軸モータ23に対応したX軸制御回路55、サーボアンプ55a及び微分器23bを備える。X軸モータ23はエンコーダ23aを備える。X軸制御回路55はCPU51からの指令に基づいて、電流量を示す命令をサーボアンプ55aに出力する。サーボアンプ55aは前記命令を受け、X軸モータ23に駆動電流を出力する。
エンコーダ23aはX軸制御回路55に位置フィードバック信号を出力する。X軸制御回路55は位置フィードバック信号に基づいて、位置のフィードバック制御を実行する。
エンコーダ23aは微分器23bに位置フィードバック信号を出力し、微分器23bは位置フィードバック信号を速度フィードバック信号に変換して、X軸制御回路55に出力する。X軸制御回路55は、速度フィードバック信号に基づいて、速度のフィードバック制御を実行する。
サーボアンプ55aが出力した駆動電流の値を電流検出器55bが検出する。電流検出器55bは駆動電流の値をX軸制御回路55にフィードバックする。X軸制御回路55は駆動電流の値に基づいて、電流制御を実行する。一般にX軸モータ23に流れる駆動電流とX軸モータ23に作用する負荷トルクは略一致する。故に電流検出器55bはX軸モータ23に作用する負荷トルクを検出する。
制御装置50は、Y軸モータ13に対応したY軸制御回路56、サーボアンプ56a及び微分器13bを備える。Y軸モータ13はエンコーダ13aを備える。Y軸制御回路56はCPU51からの指令に基づいて、電流量を示す命令をサーボアンプ56aに出力する。サーボアンプ56aは前記命令を受け、Y軸モータ13に駆動電流を出力する。
エンコーダ13aはY軸制御回路56に位置フィードバック信号を出力する。Y軸制御回路56は位置フィードバック信号に基づいて、位置のフィードバック制御を実行する。
エンコーダ13aは微分器13bに位置フィードバック信号を出力し、微分器13bは位置フィードバック信号を速度フィードバック信号に変換して、Y軸制御回路56に出力する。Y軸制御回路56は、速度フィードバック信号に基づいて、速度のフィードバック制御を実行する。
サーボアンプ56aが出力した駆動電流の値を電流検出器56bが検出する。電流検出器56bは駆動電流の値をY軸制御回路56にフィードバックする。Y軸制御回路56は駆動電流の値に基づいて、電流制御を実行する。一般にY軸モータ13に流れる駆動電流とY軸モータ13に作用する負荷トルクは略一致する。故に電流検出器56bはY軸モータ13に作用する負荷トルクを検出する。
制御装置50は、Z軸モータ33に対応したZ軸制御回路57、サーボアンプ57a及び微分器33bを備える。Z軸モータ33はエンコーダ33aを備える。Z軸制御回路57はCPU51からの指令に基づいて、電流量を示す命令をサーボアンプ57aに出力する。サーボアンプ57aは前記命令を受け、Z軸モータ33に駆動電流を出力する。
エンコーダ33aはZ軸制御回路57に位置フィードバック信号を出力する。Z軸制御回路57は位置フィードバック信号に基づいて、位置のフィードバック制御を実行する。
エンコーダ33aは微分器33bに位置フィードバック信号を出力し、微分器33bは位置フィードバック信号を速度フィードバック信号に変換して、Z軸制御回路57に出力する。Z軸制御回路57は、速度フィードバック信号に基づいて、速度のフィードバック制御を実行する。
サーボアンプ57aが出力した駆動電流の値を電流検出器57bが検出する。電流検出器57bは駆動電流の値をZ軸制御回路57にフィードバックする。Z軸制御回路57は駆動電流の値に基づいて、電流制御を実行する。一般にZ軸モータ33に流れる駆動電流とZ軸モータ33に作用する負荷トルクは略一致する。故に電流検出器57bはZ軸モータ33に作用する負荷トルクを検出する。
制御装置50は主軸モータ6に対しても、X〜Z軸モータ11、12、13と同様なフィードバック制御を実行する。
工作機械はマガジンモータ60と、マガジン制御回路58とを備える。マガジンモータ60の回転によって工具マガジンが駆動する。マガジン制御回路58はマガジンモータ60の回転を制御する。
記憶部52はワークを加工する加工プログラムを格納する。加工プログラムは、主軸5aの位置を指示する複数の指令点pk を有する。kは加工プログラムを構成する命令の順番を示す。主軸5aは複数の指令点pk を順次移動し、主軸5aに装着した工具はワークを加工する。
記憶部52は指令点pk を予め記憶している。制御装置50は複数の指令点pk に基づいて、主軸5aが移動する経路(加工経路)を設定する。制御装置50は加工経路に基づいて、主軸5aの移動を実行する。
加工経路の設定方法について説明する。図3はワークに対する加工経路及び評価断面を略示する平面図、図4はワークに対する評価断面を略示する斜視図である。なお図中X方向は左右方向を示し、Y方向は前後方向を示し、Z方向は上下方向を示す。また図3及び図4におけるワークの形状は加工後の形状を示している。
制御装置50は、ワークに対して評価断面Dd (dは断面番号を示し、自然数である)を設定する。図3に示すように、主軸5aはX方向に沿って大部分が往復移動する場合、加工経路はX方向に沿った経路となる。図3に示す如く、制御装置50は加工経路に略直交する方向に沿った評価断面Dd を複数設定する。複数の評価断面はX方向に並ぶ。尚、作業者は、加工経路がX方向であることを予め指示する。
図5は指令点pk と、評価断面Dd 及び加工経路の交点とを略示する模式図、図6は交点テーブルの一例を示す概念図である。図5及び6において、「i」(iは自然数)は主軸5aのX方向移動における経路番号を示す。図5に示すように、例えば経路番号1(i=1)の経路は、左から右に移動する経路を示し、経路番号2(i=2)の経路は経路番号1の経路を右端で折り返して、右から左に移動する経路を示す。経路番号3以下も同様である。主軸5aは経路番号順に移動する。
図6に示すように、制御装置50は、各評価断面Dd において、移動経路pk −pk+1 との交点Si dを演算し、経路番号i、交点座標Si d及び移動経路pk −pk+1 を対応付けて、交点テーブルに記憶する。
制御装置50は、評価断面Dd 上における交点位置を例えば第1の修正方法で修正する。図7は評価断面Dd 上における交点位置の第1の修正方法を説明する説明図である。制御装置50は、例えばZ方向の座標を漸次変更するように修正する。修正の対象となる交点座標Si dに対し、前後各二点の交点座標si-2 d、si-1 d、si+1 d、si+2 dを使用して修正点ti dを決定する。
四つの交点座標si-2 d、si-1 d、si+1 d、si+2 dの各Z座標値をzi-2 、zi-1 、zi+1 、zi+2 とし、修正点ti dのZ座標値をzi′とし、Z座標値の差分をd1 =zi-2 −zi-1、d2 =zi-1 −zi、d3 =zi ′−zi+1、d4 =zi+1 −zi+2とし、Z座標値の二回差分d12′、d23′、d34′(Z座標値の差分d1 、d2 、d3 、d4 の差分)が線形に変化するようなzi′を演算する。
Z座標値の二回差分d12′、d23′、d34′は次式で求まる。
d12′=d2 −d1 =(zi-1 −zi ′)−(zi-2 −zi-1)=2zi-1 −zi ′−zi-2 ・・・(1)
d23′=d3 −d2 =(zi ′−zi+1)−(zi-1 −zi ′)=2zi ′−zi+1 −zi-1 ・・・(2)
d34′=d4 −d3 =(zi+1 −zi+2 )−(zi ′−zi+1 )=2zi+1 −zi+2 −zi ′ ・・(3)
これらが線形に変化することから、
d23′=(d12′+d34′)/2・・・(4)
を満たす。
式(1)〜(4)に基づき、zi ′を解くと、
zi ′=(−zi-2 +4zi-1 +4zi+1 −zi+2 )/6
となる。
評価断面Dd 上における全ての交点Si dに対して上記修正を行う。なおZ座標値が他の交点のZ座標値と比較して、大きく離れた交点のみを修正してもよい。
制御装置50は、評価断面Dd 上における交点位置を例えば第2の修正方法で修正する。図8は評価断面上における交点位置の第2の修正方法を説明する説明図である。図8において、uはXY座標に相当し、vはZ座標に相当する。制御装置50は、例えば修正の対象となる交点Si dの周囲にある他の複数の交点を使用して、滑らかな曲線(スプライン曲線、ベジェ曲線、NURBS曲線等)を作成し、該曲線上に修正の対象となる交点Si dを投影する。
滑らかな曲線として四つの交点si-2 d、si-1 d、si+1 d、si+2 dを使用する場合、評価断面Dd (uv平面)上における区間si-2 d〜si-1 d、区間si-1 d〜si+1 d、区間si+1 d〜si+2 dの夫々の曲線式v1(u)、v2(u)、v3(u)は、以下の式となる。
vj(u)=aj (u-uj )3 +bj (u-uj )2 +cj (u-uj )+dj
(j=1、2、3)
交点si-2 d、si-1 d、si+1 d、si+2 dを通り、且つ境界点における一次導関数及び二次導関数が連続であることに基づいて、制御装置50はaj 〜dj を決定することができる。
四つの交点の選択は、上述したように、交点Si dの両隣に位置する連続した二点を使用する場合に限らない。例えば交点si-3 d、si-1 d、si+1 d、si+3 dのように、二点毎に不連続に交点を選択してもよい。
図8に示すように、修正点ti d位置は、滑らかな曲線上において、修正の対象となる交点Si dからの距離が最小となる位置である。
d番目の評価断面Dd 上に存在する修正後の交点群Sd をTd とする。
Td ={ti d|d:断面番号、i:経路番号}
制御装置50は、交点群をTd を使用して、指令点の位置を修正する。図9は指令点の修正方法を説明する説明図である。図9において、pa 〜pf は指令点を示す。
例えば指令点pc が修正対象である場合、図9Aに示す如く、指令点pc は断面Dd-1 と断面Dd の間に位置し、経路番号はiである。制御装置50は前述した交点テーブルを参照し、指令点pc に関する断面位置及び経路番号を取得する。
図9Bに示す如く、制御装置50は指令点pc の周囲にある交点、例えば加工経路上に並んだ四つの交点ti d+1、ti d、ti d-1、ti d-2を探索する。制御装置50は四つの交点ti d+1、ti d、ti d-1、ti d-2から滑らかな曲線(スプライン曲線、ベジェ曲線、NURBS曲線等)を作成し、該曲線上に指令点pc を投影し、修正点pc ′を決定する。制御装置50は、滑らかな曲線を前述した第2の修正方法と同様な方法で求める。修正点pc ′の位置は、滑らかな曲線上において、指令点pc からの距離が最小となる位置である。制御装置50は他の指令点の位置を同様に修正する。
図10は制御装置50による加工経路設定処理を説明するフローチャートである。CPU51は評価断面Dd を設定する(ステップS1、図3及び図4参照)。次にCPU51は交点テーブル作成する(図5及び図6参照)。具体的には、CPU51は往復動作の経路番号を示す変数i及び加工プログラムを構成する命令の順番を示す変数kに「1」を設定する(ステップS2)。そしてCPU51は移動経路pk −pk+1 を読み込む(ステップS3)。CPU51は移動経路pk −pk+1 が評価断面Dd と交差するか否かを判定する(ステップS4)。移動経路pk −pk+1 が評価断面Dd と交差しない場合(ステップS4:NO)、CPU51はkをインクリメントする(ステップS8)。
移動経路pk −pk+1 が評価断面Dd と交差する場合(ステップS4:YES)、CPU51は、評価断面Dd と移動経路pk −pk+1 との交点Si dが既に存在しているか否かを判定する(ステップS5)。
評価断面Dd と移動経路pk −pk+1 との交点Si dが既に存在していない場合(ステップS5:NO)、CPU51は記憶部52の交点テーブル(図6参照)に、経路番号i、交点座標Si d及び移動経路pk −pk+1 を対応付けて記憶する(ステップS7)。
評価断面Dd と移動経路pk −pk+1 との交点Si dが既に存在している場合(ステップS5:YES)、CPU51はiをインクリメントし(ステップS6)、CPU51は記憶部52の交点テーブルに、経路番号i、交点座標Si d及び移動経路pk −pk+1 を対応付けて記憶し(ステップS7)、kをインクリメントする(ステップS8)。ステップS2〜S8は演算部を構成する。
kをインクリメントした後、CPU51はkが最終番号であるか否かを判定する(ステップS9)。kが最終番号でない場合(ステップS9:NO)、CPU51はステップS3に処理を戻す。kが最終番号である場合(ステップS9:YES)、CPU51は、上述したように、交点の位置を修正する(ステップS10、式(1)〜式(4)、図7及び図8参照)。
CPU51は、上述したように、指令点の周囲にある交点を探索し(ステップS11)、指令点の位置を修正する(ステップS12、図9A及び図9B参照)。
実施の形態に係る制御装置50及び工作機械にあっては、加工経路に交差する評価断面を設定し、評価断面と加工経路の交点の位置を修正し、修正した交点の位置に基づいて指令点の位置を修正する。加工経路に交差する方向においても、指令点の位置を修正することができるので、滑らかな曲面をワークに形成することができる。
上述した実施の形態において、主軸5aはX方向に沿って往復移動しているが、Y方向に往復移動してもよい。この場合、加工経路はY方向に沿った経路となり、制御装置50は加工経路に略直交する方向に沿った評価断面を複数設定する。複数の評価断面はY方向に並ぶ。
図11は変更例におけるワークに対する加工経路及び評価断面を略示する平面図である。図11に示す如く、加工経路が渦巻き状をなす場合、制御装置50は渦巻きの中心及び該中心周りの角度を設定し、渦巻きの中心を基準として放射状に複数の評価断面を設定する。
2 支持台
3 ワーク保持部
4 コラム
5 主軸ヘッド
5a 主軸
6 主軸モータ
10 Y軸方向移動機構
20 X軸方向移動機構
30 Z軸方向移動機構
50 制御装置
51 CPU
52 記憶部
53 RAM

Claims (6)

  1. 主軸の位置を指示する複数の指令点に基づいた加工経路を設定し、前記加工経路に基づいて、前記主軸の移動を制御する制御装置において、
    前記加工経路に交差する評価断面を設定する設定部と、
    該設定部が設定した評価断面及び前記加工経路の複数の交点を演算する演算部と、
    該演算部が演算した前記複数の交点の位置を修正する交点位置修正部と、
    該交点位置修正部が修正した交点に基づいて、前記加工経路に交差する方向における前記指令点の位置を修正する指令点位置修正部と
    を備え、
    前記交点位置修正部は、修正の対象である第一の交点の位置を、前記第一の交点の周囲にある複数の第二の交点を用いて修正すること
    を特徴とする制御装置。
  2. 前記交点位置修正部は、前記第一の交点を線形補間すること
    を特徴とする請求項1に記載の制御装置。
  3. 前記交点位置修正部は、
    前記第一の交点の周囲にある前記複数の第二の交点を用いて曲線を設定し、
    設定した曲線上に、前記第一の交点を投影すること
    を特徴とする請求項1に記載の制御装置。
  4. 前記指令点位置修正部は、前記交点位置修正部が修正した複数の交点を通る第2曲線を設定し、
    設定した第2曲線上に、修正の対象である前記指令点を投影すること
    を特徴とする請求項1から3の何れか一つに記載の制御装置。
  5. 請求項1から4の何れか一つに記載の制御装置と、
    前記主軸と
    を備えることを特徴とする工作機械。
  6. 加工プログラムに従って、主軸の位置を指示する複数の指令点に基づいた加工経路を設定し、前記加工経路に基づいて、前記主軸の移動を制御する制御装置で実行可能なコンピュータプログラムにおいて、
    前記制御装置を、
    前記加工経路に交差する評価断面を設定する設定部、
    該設定部が設定した評価断面及び前記加工経路の複数の交点を演算する演算部、
    該演算部が演算した前記複数の交点の位置を修正する交点位置修正部、及び
    該交点位置修正部が修正した交点に基づいて、前記加工経路に交差する方向における前記指令点の位置を修正する指令点位置修正部
    として機能させ、
    前記交点位置修正部に、修正の対象である第一の交点の位置を、前記第一の交点の周囲にある複数の第二の交点を用いて、修正させる
    ことを特徴とするコンピュータプログラム。
JP2015069126A 2015-03-30 2015-03-30 制御装置、工作機械及びコンピュータプログラム Active JP6435962B2 (ja)

Priority Applications (2)

Application Number Priority Date Filing Date Title
JP2015069126A JP6435962B2 (ja) 2015-03-30 2015-03-30 制御装置、工作機械及びコンピュータプログラム
CN201610089909.8A CN106020123B (zh) 2015-03-30 2016-02-17 控制装置、机床和控制方法

Applications Claiming Priority (1)

Application Number Priority Date Filing Date Title
JP2015069126A JP6435962B2 (ja) 2015-03-30 2015-03-30 制御装置、工作機械及びコンピュータプログラム

Publications (2)

Publication Number Publication Date
JP2016189136A JP2016189136A (ja) 2016-11-04
JP6435962B2 true JP6435962B2 (ja) 2018-12-12

Family

ID=57082769

Family Applications (1)

Application Number Title Priority Date Filing Date
JP2015069126A Active JP6435962B2 (ja) 2015-03-30 2015-03-30 制御装置、工作機械及びコンピュータプログラム

Country Status (2)

Country Link
JP (1) JP6435962B2 (ja)
CN (1) CN106020123B (ja)

Families Citing this family (5)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JP6582931B2 (ja) * 2015-11-30 2019-10-02 ブラザー工業株式会社 制御装置、工作機械、制御方法及びコンピュータプログラム
JP6823032B2 (ja) * 2018-10-25 2021-01-27 ファナック株式会社 プログラム修正装置
CN111550592B (zh) * 2019-02-12 2022-04-22 浙江三花智能控制股份有限公司 一种控制方法、控制系统及电动阀
CN118103784A (zh) * 2021-10-26 2024-05-28 发那科株式会社 工具路径修正装置以及工具路径修正方法
CN117444723A (zh) * 2023-12-04 2024-01-26 商飞智能技术有限公司 一种基于3d点云数据的打磨轨迹自动规划方法、装置

Family Cites Families (12)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
US5589983A (en) * 1993-12-29 1996-12-31 Eastman Kodak Company Method of manufacturing a diffractive surface profile
JP3575093B2 (ja) * 1994-12-28 2004-10-06 株式会社デンソー 加工制御方法
JP2003300136A (ja) * 2002-04-08 2003-10-21 Hoya Corp レンズ加工装置
JP3904993B2 (ja) * 2002-08-16 2007-04-11 ファナック株式会社 曲線補間方法
JP2005071016A (ja) * 2003-08-22 2005-03-17 Fanuc Ltd 数値制御装置
CN102209941B (zh) * 2008-09-18 2015-05-06 Flir系统贸易比利时有限公司 用于对材料进行机械加工的系统和方法
CN101539769B (zh) * 2009-04-28 2010-08-25 中国科学院数学与系统科学研究院 基于二次b样条曲线对g01代码的拟合及插补方法
CN101866164A (zh) * 2010-03-16 2010-10-20 沈阳飞机工业(集团)有限公司 包络法球形曲面数控加工方法
CN102207731B (zh) * 2010-03-30 2013-09-04 发那科株式会社 具有工件的测量基准点设定功能的机床
US9477218B2 (en) * 2010-10-27 2016-10-25 Makino Milling Machine Co., Ltd. Numerical control method and numerical control device of machine tool
JP5342665B2 (ja) * 2012-03-12 2013-11-13 ファナック株式会社 渦巻き状計測経路に沿って計測を行うレンズ形状加工方法およびレンズ形状加工装置
CN203164681U (zh) * 2012-12-19 2013-08-28 华南理工大学 一种面向复杂曲面加工的轨迹生成系统

Also Published As

Publication number Publication date
CN106020123A (zh) 2016-10-12
CN106020123B (zh) 2019-06-18
JP2016189136A (ja) 2016-11-04

Similar Documents

Publication Publication Date Title
JP6672702B2 (ja) 制御装置、工作機械、制御方法及びコンピュータプログラム
JP6450732B2 (ja) 数値制御装置
CN100460124C (zh) 电弧焊接用数据处理装置
JP5705283B2 (ja) 工作機械および工作機械の回転軸の測定方法
JP5302371B2 (ja) 工作機械の物理データの表示機能を備えた数値制御装置
JP5434649B2 (ja) 工作機械の誤差表示装置
JP2016189136A (ja) 制御装置、工作機械及びコンピュータプログラム
JP6684962B2 (ja) 工具経路生成方法および装置
JP5019001B2 (ja) 数値制御方法及びその装置
JP6022086B2 (ja) 工作機械の制御装置
WO2013089101A1 (ja) 溶接ビード整形装置およびその整形方法
WO2013140679A1 (ja) 軌跡制御装置
JP7061013B2 (ja) 経路補正方法及び多軸加工機の制御装置
CN102205463B (zh) 加工控制装置以及激光加工装置
JP5631468B1 (ja) 工作機械
JP6582931B2 (ja) 制御装置、工作機械、制御方法及びコンピュータプログラム
JP7517411B2 (ja) 工作機械、加工経路生成方法、及びコンピュータプログラム
JP6623902B2 (ja) 加工経路演算装置、加工経路演算方法及びコンピュータプログラム
JP6943556B2 (ja) 加工経路演算装置、加工経路演算方法及びコンピュータプログラム
JP6672748B2 (ja) 制御装置、工作機械、制御方法及びコンピュータプログラム
JP2012232385A (ja) 数値制御装置および加工方法
CN104865891B (zh) 数值控制装置和移动路径修正方法
JP2013255939A (ja) 溶接ビード整形装置、溶接ビード整形方法、溶接施工装置および溶接施工方法
CN115244476B (zh) 数值控制装置
JP2012240170A (ja) 幾何誤差同定装置

Legal Events

Date Code Title Description
A621 Written request for application examination

Free format text: JAPANESE INTERMEDIATE CODE: A621

Effective date: 20170324

A131 Notification of reasons for refusal

Free format text: JAPANESE INTERMEDIATE CODE: A131

Effective date: 20180313

A977 Report on retrieval

Free format text: JAPANESE INTERMEDIATE CODE: A971007

Effective date: 20180315

A521 Written amendment

Free format text: JAPANESE INTERMEDIATE CODE: A523

Effective date: 20180508

TRDD Decision of grant or rejection written
A01 Written decision to grant a patent or to grant a registration (utility model)

Free format text: JAPANESE INTERMEDIATE CODE: A01

Effective date: 20181016

A61 First payment of annual fees (during grant procedure)

Free format text: JAPANESE INTERMEDIATE CODE: A61

Effective date: 20181029

R150 Certificate of patent or registration of utility model

Ref document number: 6435962

Country of ref document: JP

Free format text: JAPANESE INTERMEDIATE CODE: R150