JP6440971B2 - 左右独立駆動車のトラクション制御機能付き駆動制御装置 - Google Patents
左右独立駆動車のトラクション制御機能付き駆動制御装置 Download PDFInfo
- Publication number
- JP6440971B2 JP6440971B2 JP2014118473A JP2014118473A JP6440971B2 JP 6440971 B2 JP6440971 B2 JP 6440971B2 JP 2014118473 A JP2014118473 A JP 2014118473A JP 2014118473 A JP2014118473 A JP 2014118473A JP 6440971 B2 JP6440971 B2 JP 6440971B2
- Authority
- JP
- Japan
- Prior art keywords
- drive
- torque
- control means
- traction control
- wheel
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
- 230000001133 acceleration Effects 0.000 claims description 9
- 238000004364 calculation method Methods 0.000 claims description 7
- 238000010586 diagram Methods 0.000 description 8
- 239000003638 chemical reducing agent Substances 0.000 description 3
- 238000001514 detection method Methods 0.000 description 3
- 230000014509 gene expression Effects 0.000 description 3
- 230000000694 effects Effects 0.000 description 2
- 238000000034 method Methods 0.000 description 2
- 238000012544 monitoring process Methods 0.000 description 2
- 230000004043 responsiveness Effects 0.000 description 2
- 238000002485 combustion reaction Methods 0.000 description 1
- 238000004891 communication Methods 0.000 description 1
- 238000004519 manufacturing process Methods 0.000 description 1
- 230000008054 signal transmission Effects 0.000 description 1
- 230000001629 suppression Effects 0.000 description 1
Images


Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60L—PROPULSION OF ELECTRICALLY-PROPELLED VEHICLES; SUPPLYING ELECTRIC POWER FOR AUXILIARY EQUIPMENT OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRODYNAMIC BRAKE SYSTEMS FOR VEHICLES IN GENERAL; MAGNETIC SUSPENSION OR LEVITATION FOR VEHICLES; MONITORING OPERATING VARIABLES OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRIC SAFETY DEVICES FOR ELECTRICALLY-PROPELLED VEHICLES
- B60L15/00—Methods, circuits, or devices for controlling the traction-motor speed of electrically-propelled vehicles
- B60L15/20—Methods, circuits, or devices for controlling the traction-motor speed of electrically-propelled vehicles for control of the vehicle or its driving motor to achieve a desired performance, e.g. speed, torque, programmed variation of speed
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W30/00—Purposes of road vehicle drive control systems not related to the control of a particular sub-unit, e.g. of systems using conjoint control of vehicle sub-units
- B60W30/02—Control of vehicle driving stability
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60K—ARRANGEMENT OR MOUNTING OF PROPULSION UNITS OR OF TRANSMISSIONS IN VEHICLES; ARRANGEMENT OR MOUNTING OF PLURAL DIVERSE PRIME-MOVERS IN VEHICLES; AUXILIARY DRIVES FOR VEHICLES; INSTRUMENTATION OR DASHBOARDS FOR VEHICLES; ARRANGEMENTS IN CONNECTION WITH COOLING, AIR INTAKE, GAS EXHAUST OR FUEL SUPPLY OF PROPULSION UNITS IN VEHICLES
- B60K7/00—Disposition of motor in, or adjacent to, traction wheel
- B60K7/0007—Disposition of motor in, or adjacent to, traction wheel the motor being electric
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60L—PROPULSION OF ELECTRICALLY-PROPELLED VEHICLES; SUPPLYING ELECTRIC POWER FOR AUXILIARY EQUIPMENT OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRODYNAMIC BRAKE SYSTEMS FOR VEHICLES IN GENERAL; MAGNETIC SUSPENSION OR LEVITATION FOR VEHICLES; MONITORING OPERATING VARIABLES OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRIC SAFETY DEVICES FOR ELECTRICALLY-PROPELLED VEHICLES
- B60L15/00—Methods, circuits, or devices for controlling the traction-motor speed of electrically-propelled vehicles
- B60L15/20—Methods, circuits, or devices for controlling the traction-motor speed of electrically-propelled vehicles for control of the vehicle or its driving motor to achieve a desired performance, e.g. speed, torque, programmed variation of speed
- B60L15/2036—Electric differentials, e.g. for supporting steering vehicles
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60L—PROPULSION OF ELECTRICALLY-PROPELLED VEHICLES; SUPPLYING ELECTRIC POWER FOR AUXILIARY EQUIPMENT OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRODYNAMIC BRAKE SYSTEMS FOR VEHICLES IN GENERAL; MAGNETIC SUSPENSION OR LEVITATION FOR VEHICLES; MONITORING OPERATING VARIABLES OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRIC SAFETY DEVICES FOR ELECTRICALLY-PROPELLED VEHICLES
- B60L3/00—Electric devices on electrically-propelled vehicles for safety purposes; Monitoring operating variables, e.g. speed, deceleration or energy consumption
- B60L3/10—Indicating wheel slip ; Correction of wheel slip
- B60L3/106—Indicating wheel slip ; Correction of wheel slip for maintaining or recovering the adhesion of the drive wheels
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W10/00—Conjoint control of vehicle sub-units of different type or different function
- B60W10/04—Conjoint control of vehicle sub-units of different type or different function including control of propulsion units
- B60W10/08—Conjoint control of vehicle sub-units of different type or different function including control of propulsion units including control of electric propulsion units, e.g. motors or generators
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60K—ARRANGEMENT OR MOUNTING OF PROPULSION UNITS OR OF TRANSMISSIONS IN VEHICLES; ARRANGEMENT OR MOUNTING OF PLURAL DIVERSE PRIME-MOVERS IN VEHICLES; AUXILIARY DRIVES FOR VEHICLES; INSTRUMENTATION OR DASHBOARDS FOR VEHICLES; ARRANGEMENTS IN CONNECTION WITH COOLING, AIR INTAKE, GAS EXHAUST OR FUEL SUPPLY OF PROPULSION UNITS IN VEHICLES
- B60K7/00—Disposition of motor in, or adjacent to, traction wheel
- B60K2007/0092—Disposition of motor in, or adjacent to, traction wheel the motor axle being coaxial to the wheel axle
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60L—PROPULSION OF ELECTRICALLY-PROPELLED VEHICLES; SUPPLYING ELECTRIC POWER FOR AUXILIARY EQUIPMENT OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRODYNAMIC BRAKE SYSTEMS FOR VEHICLES IN GENERAL; MAGNETIC SUSPENSION OR LEVITATION FOR VEHICLES; MONITORING OPERATING VARIABLES OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRIC SAFETY DEVICES FOR ELECTRICALLY-PROPELLED VEHICLES
- B60L2220/00—Electrical machine types; Structures or applications thereof
- B60L2220/40—Electrical machine applications
- B60L2220/42—Electrical machine applications with use of more than one motor
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60L—PROPULSION OF ELECTRICALLY-PROPELLED VEHICLES; SUPPLYING ELECTRIC POWER FOR AUXILIARY EQUIPMENT OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRODYNAMIC BRAKE SYSTEMS FOR VEHICLES IN GENERAL; MAGNETIC SUSPENSION OR LEVITATION FOR VEHICLES; MONITORING OPERATING VARIABLES OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRIC SAFETY DEVICES FOR ELECTRICALLY-PROPELLED VEHICLES
- B60L2220/00—Electrical machine types; Structures or applications thereof
- B60L2220/40—Electrical machine applications
- B60L2220/46—Wheel motors, i.e. motor connected to only one wheel
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60L—PROPULSION OF ELECTRICALLY-PROPELLED VEHICLES; SUPPLYING ELECTRIC POWER FOR AUXILIARY EQUIPMENT OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRODYNAMIC BRAKE SYSTEMS FOR VEHICLES IN GENERAL; MAGNETIC SUSPENSION OR LEVITATION FOR VEHICLES; MONITORING OPERATING VARIABLES OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRIC SAFETY DEVICES FOR ELECTRICALLY-PROPELLED VEHICLES
- B60L2240/00—Control parameters of input or output; Target parameters
- B60L2240/40—Drive Train control parameters
- B60L2240/42—Drive Train control parameters related to electric machines
- B60L2240/423—Torque
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60L—PROPULSION OF ELECTRICALLY-PROPELLED VEHICLES; SUPPLYING ELECTRIC POWER FOR AUXILIARY EQUIPMENT OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRODYNAMIC BRAKE SYSTEMS FOR VEHICLES IN GENERAL; MAGNETIC SUSPENSION OR LEVITATION FOR VEHICLES; MONITORING OPERATING VARIABLES OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRIC SAFETY DEVICES FOR ELECTRICALLY-PROPELLED VEHICLES
- B60L2240/00—Control parameters of input or output; Target parameters
- B60L2240/40—Drive Train control parameters
- B60L2240/46—Drive Train control parameters related to wheels
- B60L2240/465—Slip
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W2520/00—Input parameters relating to overall vehicle dynamics
- B60W2520/26—Wheel slip
- B60W2520/266—Slip values between left and right wheel
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W2710/00—Output or target parameters relating to a particular sub-units
- B60W2710/08—Electric propulsion units
- B60W2710/083—Torque
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y02—TECHNOLOGIES OR APPLICATIONS FOR MITIGATION OR ADAPTATION AGAINST CLIMATE CHANGE
- Y02T—CLIMATE CHANGE MITIGATION TECHNOLOGIES RELATED TO TRANSPORTATION
- Y02T10/00—Road transport of goods or passengers
- Y02T10/60—Other road transportation technologies with climate change mitigation effect
- Y02T10/72—Electric energy management in electromobility
Landscapes
- Engineering & Computer Science (AREA)
- Transportation (AREA)
- Mechanical Engineering (AREA)
- Power Engineering (AREA)
- Chemical & Material Sciences (AREA)
- Combustion & Propulsion (AREA)
- Automation & Control Theory (AREA)
- Life Sciences & Earth Sciences (AREA)
- Sustainable Development (AREA)
- Sustainable Energy (AREA)
- Electric Propulsion And Braking For Vehicles (AREA)
Description
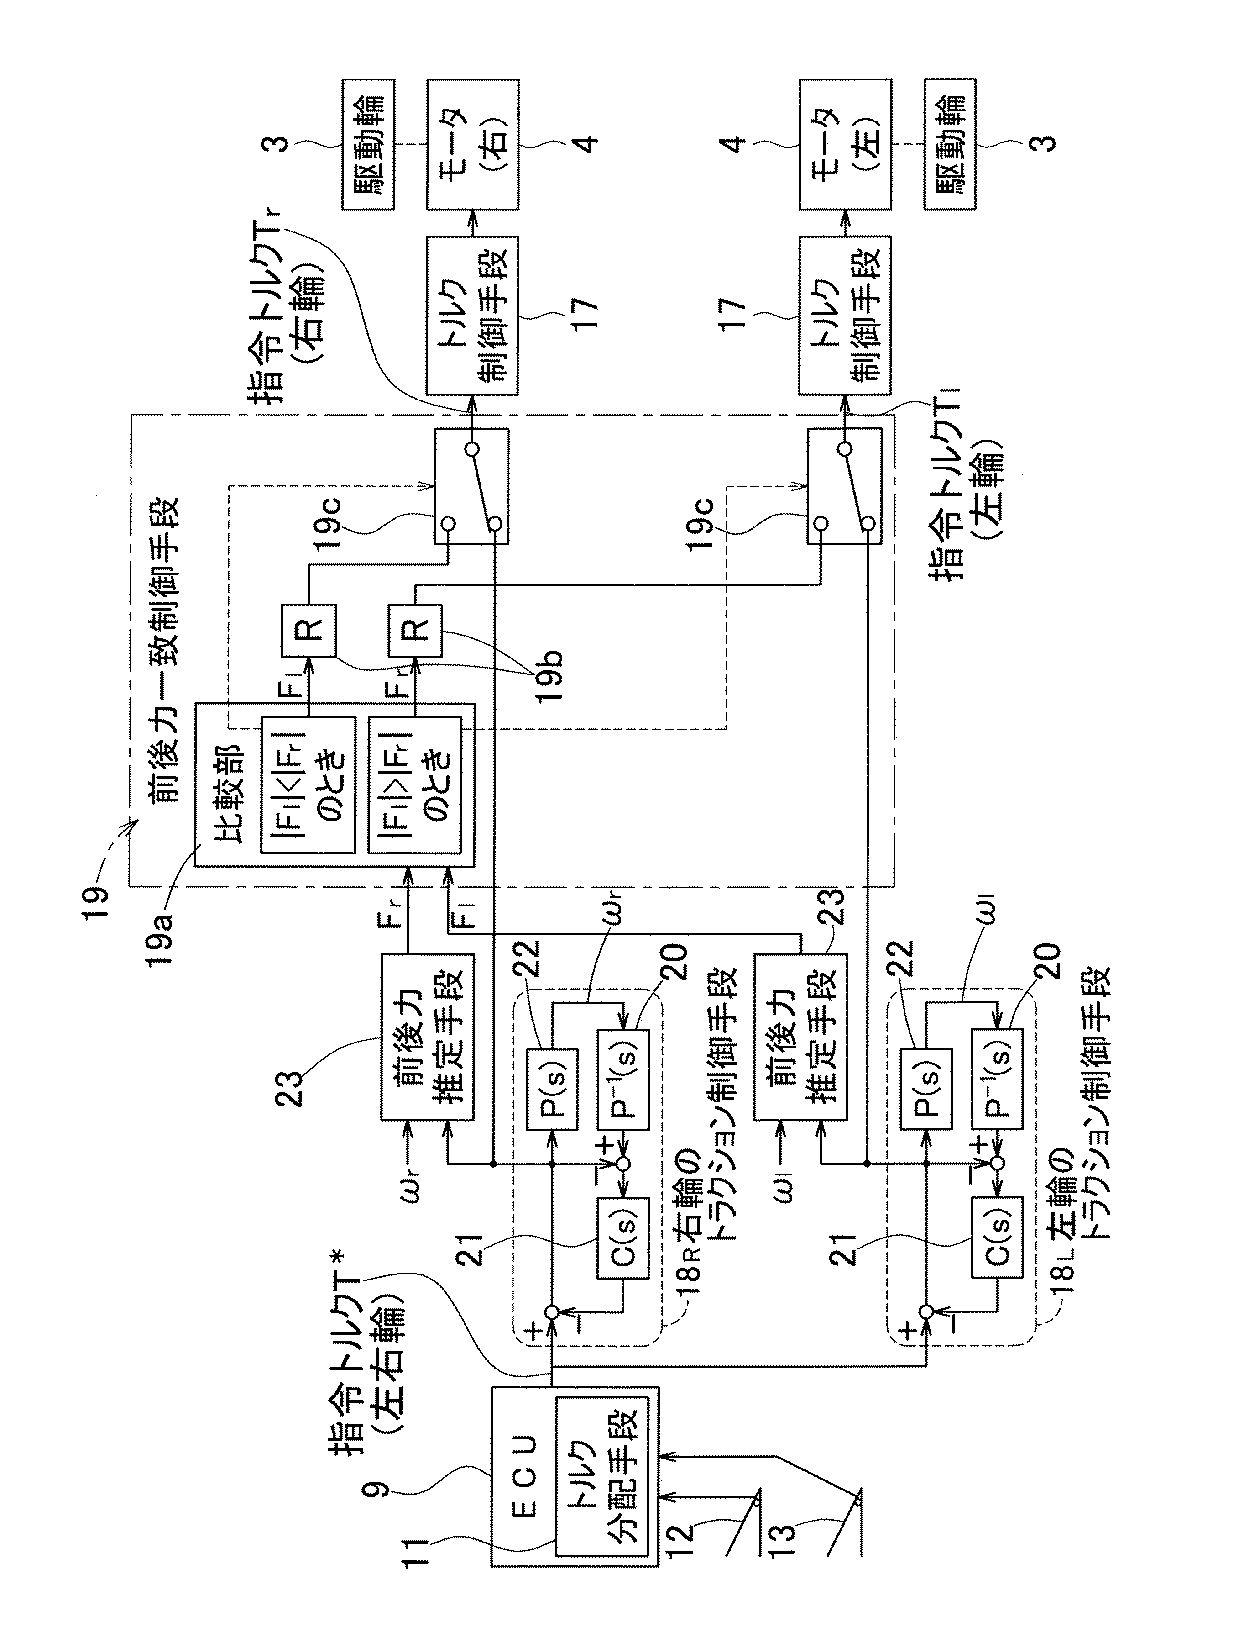
トルク分配手段11から前記左右各輪3に対してそれぞれ与えられた指令トルクT*に従い、前記各輪3の駆動源4を制御するトルク制御手段17と、
前記トルク分配手段と前記各輪3のトルク制御手段17との間にそれぞれ介在し加減速時に駆動輪3のスリップを抑えるトラクション制御を行って制御結果となる駆動トルクT(Tl,Tr)の指令を前記各トルク制御手段17に与える左右輪3のトラクション制御手段18(18L,18R)と、
前記左右各輪3にそれぞれ作用する前後力Fl,Frを推定する左右輪3の前後力推定手段23と、
これら左右輪3の前後力推定手段23の推定した前後力Fl,Frの絶対値を比較し、絶対値の小さい方の前後力と一致する前後力となる駆動トルクTの指令を、絶対値の大きい方の駆動輪3の前記トルク制御手段17に対して、前記トラクション制御手段18から出力する駆動トルクに代えて与える前後力一致制御手段19と、を備え、
この前後力一致制御手段19は、絶対値を比較した結果に応じて、前記トラクション制御手段18から出力する駆動トルクの指令を前記トルク制御手段17に与えるか、または前記前後力推定手段23の前記前後力に一致する駆動トルクの指令を前記トルク制御手段17に与えるかを切替える切替え部19cを有する。
したがって、左右輪3で路面摩擦係数が異なる場合でも、トラクション制御により車輪のスリップを防止しながら、不要なヨーイング運動を抑制することができる。
なお、図10,図11において、トラクション制御の開始は図中に縦方向の破線で示した時からである。また、図10の右端でヨー角速度が急激に復元しているのは、加速を止めてトラクション制御の適用を解除したことによる。
(1)λ>λ*のとき、トルク分配手段11の出力(トルク)とは無関係に図5、6の通りトラクション制御手段18を用いてトルクを算出する。
(2)λ≦λ*のとき、図5、6のトラクション制御手段18を用いず、トルク分配手段11の出力(トルク)をそのまま切替え部19cに入力する。
「スリップ率λ*」は目標値であり、図7に示したカーブで、どのような路面に対しても前後力が最大値付近になるよう値を設定(λ*=0.1〜0.2程度)して制御に用いる。すなわち、図7を参考に、前述の(1)、(2)に記したトルク計算方法の変更には次の効果がある。
(1)前後力が低下、あるいはほとんど変わらない領域(λ>λ*)では、トラクション制御によりスリップを抑制して、その路面で取りうる最大値付近の前後力を与える。
(2)前後力が増加する領域(λ≦λ*)では、トラクション制御は行わないので、ドライバーはペダル操作に応じた通常の走行ができる。
4…モータ(駆動源)
5…車輪用軸受
6…減速機
7…インホイールモータ駆動装置
9…ECU
10,10L,10R…インバータ装置
11…トルク分配手段
17…トルク制御手段
18…トラクション制御手段
19…前後力一致制御手段
20…粘着モデル
21…制御器
22…車両特性モデル
23…前後力推定手段
Claims (5)
- 左右の駆動輪が各々の駆動源で独立して駆動される左右独立駆動車において、前記左右各輪の駆動源を制御する左右独立駆動車のトラクション制御機能付き駆動制御装置であって、
トルク分配手段から前記左右各輪に対してそれぞれ与えられた指令トルクに従い、前記各輪の駆動源を制御するトルク制御手段と、
前記トルク分配手段と前記各輪のトルク制御手段との間にそれぞれ介在し加減速時に駆動輪のスリップを抑えるトラクション制御を行って制御結果となる駆動トルクの指令を前記トルク制御手段に与える左右輪のトラクション制御手段と、
前記左右各輪にそれぞれ作用する前後力を推定する左右輪の前後力推定手段と、
これら左右輪の前後力推定手段の推定した前後力の絶対値を比較し、絶対値の小さい方の前後力と一致する前後力となる駆動トルクの指令を、絶対値の大きい方の駆動輪の前記トルク制御手段に対して、前記トラクション制御手段から出力する駆動トルクに代えて与える前後力一致制御手段と、を備え、
この前後力一致制御手段は、絶対値を比較した結果に応じて、前記トラクション制御手段から出力する駆動トルクの指令を前記トルク制御手段に与えるか、または前記前後力推定手段の前記前後力に一致する駆動トルクの指令を前記トルク制御手段に与えるかを切替える切替え部を有する左右独立駆動車のトラクション制御機能付き駆動制御装置。 - 請求項1に記載の左右独立駆動車のトラクション制御機能付き駆動制御装置において、前記駆動源が電動のモータである左右独立駆動車のトラクション制御機能付き駆動制御装置。
- 請求項1または請求項2に記載の左右独立駆動車のトラクション制御機能付き駆動制御装置において、前記トラクション制御手段は、駆動輪の回転角速度からスリップなしを仮定したときのトルクを計算し、この計算したトルクと駆動トルクとの差を制御器を介してフィードバックすることにより、指令トルクを低下させて前記トルク制御手段に実際に与える駆動トルクとする左右独立駆動車のトラクション制御機能付き駆動制御装置。
- 請求項1または請求項2に記載の左右独立駆動車のトラクション制御機能付き駆動制御装置において、前記トラクション制御手段は、前記駆動輪の目標スリップ率を設定し、この設定した目標スリップ率と実際のスリップ率の差から制御器を介して、前記トルク制御手段に実際に与える駆動トルクとする左右独立駆動車のトラクション制御機能付き駆動制御装置。
- 請求項1ないし請求項4のいずれか1項に記載の左右独立駆動車のトラクション制御機能付き駆動制御装置において、前記駆動源がインホイールモータ駆動装置を構成する電動のモータである左右独立駆動車のトラクション制御機能付き駆動制御装置。
Priority Applications (5)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2014118473A JP6440971B2 (ja) | 2014-06-09 | 2014-06-09 | 左右独立駆動車のトラクション制御機能付き駆動制御装置 |
| EP15806266.1A EP3153344B1 (en) | 2014-06-09 | 2015-06-02 | Drive control device with traction control function for right-left independent drive vehicle |
| CN201580030094.XA CN106458056B (zh) | 2014-06-09 | 2015-06-02 | 左右独立驱动车的带有牵引控制功能的驱动控制装置 |
| PCT/JP2015/065874 WO2015190349A1 (ja) | 2014-06-09 | 2015-06-02 | 左右独立駆動車のトラクション制御機能付き駆動制御装置 |
| US15/370,557 US10029678B2 (en) | 2014-06-09 | 2016-12-06 | Drive control device with traction control function for right-left independent drive vehicle |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2014118473A JP6440971B2 (ja) | 2014-06-09 | 2014-06-09 | 左右独立駆動車のトラクション制御機能付き駆動制御装置 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2015233358A JP2015233358A (ja) | 2015-12-24 |
| JP6440971B2 true JP6440971B2 (ja) | 2018-12-19 |
Family
ID=54833445
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2014118473A Expired - Fee Related JP6440971B2 (ja) | 2014-06-09 | 2014-06-09 | 左右独立駆動車のトラクション制御機能付き駆動制御装置 |
Country Status (5)
| Country | Link |
|---|---|
| US (1) | US10029678B2 (ja) |
| EP (1) | EP3153344B1 (ja) |
| JP (1) | JP6440971B2 (ja) |
| CN (1) | CN106458056B (ja) |
| WO (1) | WO2015190349A1 (ja) |
Families Citing this family (12)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP6219883B2 (ja) * | 2015-05-22 | 2017-10-25 | 株式会社アドヴィックス | 車両用制御装置 |
| CN105539426B (zh) * | 2016-01-05 | 2018-05-08 | 北京理工大学 | 用于多轴分布式机电驱动车辆的动力学稳定性控制系统 |
| DE102016214925A1 (de) * | 2016-08-11 | 2018-02-15 | Robert Bosch Gmbh | Verfahren und Vorrichtung zum Betreiben eines Kraftfahrzeugs, Kraftfahrzeug |
| CN106394311B (zh) * | 2016-10-14 | 2019-03-22 | 清华大学 | 一种四轮驱动的电动汽车转矩在线标定分配控制方法 |
| JP2018144576A (ja) | 2017-03-03 | 2018-09-20 | Ntn株式会社 | 車両制御装置 |
| DE102017219048A1 (de) * | 2017-10-25 | 2019-04-25 | Robert Bosch Gmbh | Verfahren und Vorrichtung zum Bestimmen eines Zustands einer Fahrbahn eines Fahrzeugs |
| CN108528275B (zh) * | 2018-05-28 | 2020-11-17 | 武汉理工大学 | 一种轮毂电机驱动城市公交的动力分配及功率匹配方法 |
| US11254315B2 (en) * | 2019-03-12 | 2022-02-22 | Mitsubishi Electric Research Laboratories, Inc. | Friction adaptive vehicle control |
| CN111267610A (zh) * | 2020-02-15 | 2020-06-12 | 张赛夫 | 电动汽车多电机驱动的差速控制方法 |
| WO2023233904A1 (ja) * | 2022-05-31 | 2023-12-07 | 株式会社デンソー | 移動体の制御装置、プログラム |
| CN116278790B (zh) * | 2022-12-28 | 2025-05-06 | 中国煤炭科工集团太原研究院有限公司 | 一种矿用六驱框架式蓄电池车转矩动态分配方法 |
| CN119262063B (zh) * | 2024-12-03 | 2025-03-25 | 张家港长城汽车研发有限公司 | 一种横向移动控制方法、装置、车辆和可读存储介质 |
Family Cites Families (11)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US5275474A (en) * | 1991-10-04 | 1994-01-04 | General Motors Corporation | Vehicle wheel slip control on split coefficient surface |
| JP4188348B2 (ja) * | 2005-08-10 | 2008-11-26 | 株式会社日立製作所 | 電動車両の走行制御装置および電動走行制御システム |
| CN101304894A (zh) * | 2005-11-09 | 2008-11-12 | 埃文斯电力有限公司 | 车辆驱动系统 |
| JP4867369B2 (ja) * | 2006-01-31 | 2012-02-01 | 日産自動車株式会社 | 電動車両の駆動力制御装置、自動車及び電動車両の駆動力制御方法 |
| CN101088818B (zh) * | 2006-06-14 | 2012-03-28 | 比亚迪股份有限公司 | 电动汽车防滑控制系统及方法 |
| JP4755063B2 (ja) | 2006-10-26 | 2011-08-24 | 三菱重工業株式会社 | 電動車両、そのスリップ制御装置および制御方法 |
| US8180547B2 (en) * | 2009-03-27 | 2012-05-15 | Ford Global Technologies, Llc | Telematics system and method for traction reporting and control in a vehicle |
| CN201712486U (zh) * | 2009-11-20 | 2011-01-19 | 深圳先进技术研究院 | 一种电动汽车控制系统 |
| JP5851861B2 (ja) | 2012-01-30 | 2016-02-03 | Ntn株式会社 | 電気自動車 |
| JP5568602B2 (ja) * | 2012-03-27 | 2014-08-06 | 本田技研工業株式会社 | 車両用駆動装置 |
| JP2013243847A (ja) | 2012-05-21 | 2013-12-05 | Pioneer Electronic Corp | トラクション制御装置及びトラクション制御方法 |
-
2014
- 2014-06-09 JP JP2014118473A patent/JP6440971B2/ja not_active Expired - Fee Related
-
2015
- 2015-06-02 EP EP15806266.1A patent/EP3153344B1/en not_active Not-in-force
- 2015-06-02 WO PCT/JP2015/065874 patent/WO2015190349A1/ja not_active Ceased
- 2015-06-02 CN CN201580030094.XA patent/CN106458056B/zh not_active Expired - Fee Related
-
2016
- 2016-12-06 US US15/370,557 patent/US10029678B2/en active Active
Also Published As
| Publication number | Publication date |
|---|---|
| CN106458056A (zh) | 2017-02-22 |
| EP3153344A4 (en) | 2018-03-21 |
| US20170080926A1 (en) | 2017-03-23 |
| CN106458056B (zh) | 2019-05-28 |
| WO2015190349A1 (ja) | 2015-12-17 |
| JP2015233358A (ja) | 2015-12-24 |
| EP3153344A1 (en) | 2017-04-12 |
| EP3153344B1 (en) | 2020-08-05 |
| US10029678B2 (en) | 2018-07-24 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP2015233358A (ja) | 左右独立駆動車のトラクション制御機能付き駆動制御装置 | |
| JP6616158B2 (ja) | スリップ制御装置 | |
| JP6787410B2 (ja) | 電動車両の制御方法、及び、制御装置 | |
| EP3251887B1 (en) | Control device for electric vehicle and control method for electric vehicle | |
| CN105291883B (zh) | 车辆的控制装置及车辆的控制方法 | |
| CN105263745B (zh) | 电动汽车的滑移控制装置 | |
| CN107848526B (zh) | 车辆转弯控制装置 | |
| JP6760401B2 (ja) | 電動車両の制御方法、及び、制御装置 | |
| WO2014069206A1 (ja) | 車両制御装置 | |
| CN104139777B (zh) | 车辆行驶控制装置和方法 | |
| JP2010081720A (ja) | 車両用駆動力制御装置 | |
| CN114291053B (zh) | 车辆的车轮滑动控制方法 | |
| JP2016111834A (ja) | 車両の制駆動力制御装置 | |
| JP6664885B2 (ja) | 車両の制駆動トルク制御装置 | |
| JP5994192B2 (ja) | トラクション制御装置及びトラクション制御方法 | |
| JP6267440B2 (ja) | 車両制御装置 | |
| JP4867369B2 (ja) | 電動車両の駆動力制御装置、自動車及び電動車両の駆動力制御方法 | |
| JPWO2015079553A1 (ja) | トラクション制御装置及びトラクション制御方法 | |
| JP4729871B2 (ja) | 車両の旋回制御装置 | |
| JP6585446B2 (ja) | 車両の制駆動力制御装置 | |
| JP7234586B2 (ja) | 駆動力制御装置、駆動装置、及び駆動力伝達装置 | |
| JP4961751B2 (ja) | 車両の駆動力配分装置 | |
| JP4925455B2 (ja) | ヨーレート制御装置および制御方法 | |
| JP6266436B2 (ja) | 車両の前後力推定装置 | |
| JP6679348B2 (ja) | 車両の前後速度推定装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20170526 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20180306 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20180411 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20180605 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20181106 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20181121 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 6440971 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| LAPS | Cancellation because of no payment of annual fees |