JP6521101B2 - 制限変位可撓性機構を有する連結ロッド - Google Patents
制限変位可撓性機構を有する連結ロッド Download PDFInfo
- Publication number
- JP6521101B2 JP6521101B2 JP2017561780A JP2017561780A JP6521101B2 JP 6521101 B2 JP6521101 B2 JP 6521101B2 JP 2017561780 A JP2017561780 A JP 2017561780A JP 2017561780 A JP2017561780 A JP 2017561780A JP 6521101 B2 JP6521101 B2 JP 6521101B2
- Authority
- JP
- Japan
- Prior art keywords
- pair
- flexible
- displacement
- linear movement
- stoppers
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images




Classifications
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F16—ENGINEERING ELEMENTS AND UNITS; GENERAL MEASURES FOR PRODUCING AND MAINTAINING EFFECTIVE FUNCTIONING OF MACHINES OR INSTALLATIONS; THERMAL INSULATION IN GENERAL
- F16M—FRAMES, CASINGS OR BEDS OF ENGINES, MACHINES OR APPARATUS, NOT SPECIFIC TO ENGINES, MACHINES OR APPARATUS PROVIDED FOR ELSEWHERE; STANDS; SUPPORTS
- F16M11/00—Stands or trestles as supports for apparatus or articles placed thereon ; Stands for scientific apparatus such as gravitational force meters
- F16M11/20—Undercarriages with or without wheels
- F16M11/24—Undercarriages with or without wheels changeable in height or length of legs, also for transport only, e.g. by means of tubes screwed into each other
- F16M11/242—Undercarriages with or without wheels changeable in height or length of legs, also for transport only, e.g. by means of tubes screwed into each other by spreading of the legs
- F16M11/245—Members limiting spreading of legs, e.g. "umbrella legs"
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J7/00—Micromanipulators
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J9/00—Program-controlled manipulators
- B25J9/003—Program-controlled manipulators having parallel kinematics
- B25J9/0033—Program-controlled manipulators having parallel kinematics with kinematics chains having a prismatic joint at the base
- B25J9/0042—Program-controlled manipulators having parallel kinematics with kinematics chains having a prismatic joint at the base with kinematics chains of the type prismatic-universal-universal
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F16—ENGINEERING ELEMENTS AND UNITS; GENERAL MEASURES FOR PRODUCING AND MAINTAINING EFFECTIVE FUNCTIONING OF MACHINES OR INSTALLATIONS; THERMAL INSULATION IN GENERAL
- F16F—SPRINGS; SHOCK-ABSORBERS; MEANS FOR DAMPING VIBRATION
- F16F15/00—Suppression of vibrations in systems; Means or arrangements for avoiding or reducing out-of-balance forces, e.g. due to motion
- F16F15/02—Suppression of vibrations of non-rotating, e.g. reciprocating systems; Suppression of vibrations of rotating systems by use of members not moving with the rotating systems
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F16—ENGINEERING ELEMENTS AND UNITS; GENERAL MEASURES FOR PRODUCING AND MAINTAINING EFFECTIVE FUNCTIONING OF MACHINES OR INSTALLATIONS; THERMAL INSULATION IN GENERAL
- F16M—FRAMES, CASINGS OR BEDS OF ENGINES, MACHINES OR APPARATUS, NOT SPECIFIC TO ENGINES, MACHINES OR APPARATUS PROVIDED FOR ELSEWHERE; STANDS; SUPPORTS
- F16M11/00—Stands or trestles as supports for apparatus or articles placed thereon ; Stands for scientific apparatus such as gravitational force meters
- F16M11/02—Heads
- F16M11/04—Means for attachment of apparatus; Means allowing adjustment of the apparatus relatively to the stand
- F16M11/043—Allowing translations
- F16M11/045—Allowing translations adapted to left-right translation movement
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F16—ENGINEERING ELEMENTS AND UNITS; GENERAL MEASURES FOR PRODUCING AND MAINTAINING EFFECTIVE FUNCTIONING OF MACHINES OR INSTALLATIONS; THERMAL INSULATION IN GENERAL
- F16M—FRAMES, CASINGS OR BEDS OF ENGINES, MACHINES OR APPARATUS, NOT SPECIFIC TO ENGINES, MACHINES OR APPARATUS PROVIDED FOR ELSEWHERE; STANDS; SUPPORTS
- F16M11/00—Stands or trestles as supports for apparatus or articles placed thereon ; Stands for scientific apparatus such as gravitational force meters
- F16M11/02—Heads
- F16M11/04—Means for attachment of apparatus; Means allowing adjustment of the apparatus relatively to the stand
- F16M11/043—Allowing translations
- F16M11/046—Allowing translations adapted to upward-downward translation movement
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F16—ENGINEERING ELEMENTS AND UNITS; GENERAL MEASURES FOR PRODUCING AND MAINTAINING EFFECTIVE FUNCTIONING OF MACHINES OR INSTALLATIONS; THERMAL INSULATION IN GENERAL
- F16M—FRAMES, CASINGS OR BEDS OF ENGINES, MACHINES OR APPARATUS, NOT SPECIFIC TO ENGINES, MACHINES OR APPARATUS PROVIDED FOR ELSEWHERE; STANDS; SUPPORTS
- F16M11/00—Stands or trestles as supports for apparatus or articles placed thereon ; Stands for scientific apparatus such as gravitational force meters
- F16M11/02—Heads
- F16M11/04—Means for attachment of apparatus; Means allowing adjustment of the apparatus relatively to the stand
- F16M11/06—Means for attachment of apparatus; Means allowing adjustment of the apparatus relatively to the stand allowing pivoting
- F16M11/12—Means for attachment of apparatus; Means allowing adjustment of the apparatus relatively to the stand allowing pivoting in more than one direction
- F16M11/121—Means for attachment of apparatus; Means allowing adjustment of the apparatus relatively to the stand allowing pivoting in more than one direction constituted of several dependent joints
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F16—ENGINEERING ELEMENTS AND UNITS; GENERAL MEASURES FOR PRODUCING AND MAINTAINING EFFECTIVE FUNCTIONING OF MACHINES OR INSTALLATIONS; THERMAL INSULATION IN GENERAL
- F16M—FRAMES, CASINGS OR BEDS OF ENGINES, MACHINES OR APPARATUS, NOT SPECIFIC TO ENGINES, MACHINES OR APPARATUS PROVIDED FOR ELSEWHERE; STANDS; SUPPORTS
- F16M11/00—Stands or trestles as supports for apparatus or articles placed thereon ; Stands for scientific apparatus such as gravitational force meters
- F16M11/02—Heads
- F16M11/18—Heads with mechanism for moving the apparatus relatively to the stand
-
- G—PHYSICS
- G02—OPTICS
- G02B—OPTICAL ELEMENTS, SYSTEMS OR APPARATUS
- G02B7/00—Mountings, adjusting means, or light-tight connections, for optical elements
- G02B7/003—Alignment of optical elements
-
- G—PHYSICS
- G02—OPTICS
- G02B—OPTICAL ELEMENTS, SYSTEMS OR APPARATUS
- G02B7/00—Mountings, adjusting means, or light-tight connections, for optical elements
- G02B7/02—Mountings, adjusting means, or light-tight connections, for optical elements for lenses
- G02B7/023—Mountings, adjusting means, or light-tight connections, for optical elements for lenses permitting adjustment
-
- G—PHYSICS
- G02—OPTICS
- G02B—OPTICAL ELEMENTS, SYSTEMS OR APPARATUS
- G02B7/00—Mountings, adjusting means, or light-tight connections, for optical elements
- G02B7/18—Mountings, adjusting means, or light-tight connections, for optical elements for prisms; for mirrors
- G02B7/1805—Mountings, adjusting means, or light-tight connections, for optical elements for prisms; for mirrors for prisms
-
- G—PHYSICS
- G02—OPTICS
- G02B—OPTICAL ELEMENTS, SYSTEMS OR APPARATUS
- G02B7/00—Mountings, adjusting means, or light-tight connections, for optical elements
- G02B7/18—Mountings, adjusting means, or light-tight connections, for optical elements for prisms; for mirrors
- G02B7/181—Mountings, adjusting means, or light-tight connections, for optical elements for prisms; for mirrors with means for compensating for changes in temperature or for controlling the temperature; thermal stabilisation
-
- G—PHYSICS
- G02—OPTICS
- G02B—OPTICAL ELEMENTS, SYSTEMS OR APPARATUS
- G02B7/00—Mountings, adjusting means, or light-tight connections, for optical elements
- G02B7/18—Mountings, adjusting means, or light-tight connections, for optical elements for prisms; for mirrors
- G02B7/182—Mountings, adjusting means, or light-tight connections, for optical elements for prisms; for mirrors for mirrors
- G02B7/1822—Mountings, adjusting means, or light-tight connections, for optical elements for prisms; for mirrors for mirrors comprising means for aligning the optical axis
- G02B7/1827—Motorised alignment
-
- G—PHYSICS
- G02—OPTICS
- G02B—OPTICAL ELEMENTS, SYSTEMS OR APPARATUS
- G02B7/00—Mountings, adjusting means, or light-tight connections, for optical elements
- G02B7/18—Mountings, adjusting means, or light-tight connections, for optical elements for prisms; for mirrors
- G02B7/182—Mountings, adjusting means, or light-tight connections, for optical elements for prisms; for mirrors for mirrors
- G02B7/183—Mountings, adjusting means, or light-tight connections, for optical elements for prisms; for mirrors for mirrors specially adapted for very large mirrors, e.g. for astronomy, or solar concentrators
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F16—ENGINEERING ELEMENTS AND UNITS; GENERAL MEASURES FOR PRODUCING AND MAINTAINING EFFECTIVE FUNCTIONING OF MACHINES OR INSTALLATIONS; THERMAL INSULATION IN GENERAL
- F16H—GEARING
- F16H21/00—Gearings comprising primarily only links or levers, with or without slides
- F16H21/10—Gearings comprising primarily only links or levers, with or without slides all movement being in, or parallel to, a single plane
- F16H21/44—Gearings comprising primarily only links or levers, with or without slides all movement being in, or parallel to, a single plane for conveying or interconverting oscillating or reciprocating motions
Landscapes
- Engineering & Computer Science (AREA)
- Physics & Mathematics (AREA)
- General Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- General Physics & Mathematics (AREA)
- Optics & Photonics (AREA)
- Robotics (AREA)
- Sustainable Development (AREA)
- Astronomy & Astrophysics (AREA)
- Life Sciences & Earth Sciences (AREA)
- Acoustics & Sound (AREA)
- Aviation & Aerospace Engineering (AREA)
- Transmission Devices (AREA)
- Manipulator (AREA)
Description
図1および図2を参照すると、直線移動機構10は、少なくとも1つのバイポッドを使用する多自由度調整機構で用いられ、固定部103に接続された固定点102と可動部105に接続された可動点104とを有する楕円リング101を含む。固定点102および可動点104は、楕円リング101の長軸の両端である。
i.確実に予測可能かつ反復可能な移動。
ii.複雑な位置センサや閉ループサーボ制御なしの精密な移動であるため、開ループ制御が可能。
iii.極低温から400℃以上までの広い温度範囲で完全に動作。
iv.押圧/引張機構(入力機構)を考慮する必要のない半永久的な寿命。
v.粒子汚染なし、交差汚染なし。
vi.腐食性の気体や液体中のような腐食条件に対する高い耐性。
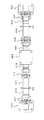
図5および図6に示すように、少なくとも1つのバイポッドを使用する多自由度調整機構で用いられる直線移動機構20は、第1の直線移動部300および第2の直線移動部400の組合せによって形成される。それぞれの直線移動部は、図1および図2に示した直線移動機構10とほぼ同じ機能的構造を有する。第1の直線移動部300および第2の直線移動部400は、楕円リング301および401の長軸が互いに整列するように配置される。第1の直線移動部300および第2の直線移動部400は、第1の実施形態の固定部103に対応する共通の固定部303/403を有する。したがって、直線移動機構20は、その両側にそれぞれ可動部305および405を備える。
3.1)構造
図8を参照すると、本発明の第1の実施形態による2本の連結ロッドからなるバイポッド(二脚台)を用いた支持組立体は、バイポッド600および上記で説明した直線移動機構20から構成される。バイポッド600は、2本の支持ロッド601および602を有し、それらの一端は上側で接続され、そこに支持部603が設けられて逆V字形のバイポッドを形成する。支持ロッド601および602の他端は、第1の直線移動部300の可動部305および第2の直線移動部400の可動部405にそれぞれ固定される。支持ロッド601および602は同じ構造を有する。以下、図9〜図11に示す支持ロッド601の構造を例として説明する。
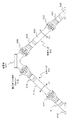
図9〜図11を参照すると、支持ロッド601は、固定部分610、2個の制限変位可撓性ジョイント611および612、相対的に剛体のロッド613、ならびに2個の制限変位可撓性ジョイント614および615を含む脚形状を有する。制限変位可撓性ジョイント611、612、614および615のそれぞれは、支持ロッド601の長手軸に対して直交する可撓性方向D1とD2を交互に有し、それらの方向に制限された可撓性を提供する。可撓性方向D1は、支持ロッド601および602によって形成される平面内で支持ロッド601に直交する方向であり、一般的に図10に例示されている。可撓性方向D2は、支持ロッド601および602によって形成される平面に直交する方向であり、一般的に図11に例示されている。この例では、制限変位可撓性ジョイント611および614は方向D2の方向に湾曲可能である一方、制限変位可撓性ジョイント612および615は方向D1の方向に湾曲可能である。これにより、支持ロッド601は、方向D1およびD2の方向に自由に湾曲可能である。同様に、支持ロッド602は、固定部分620、2個の制限変位可撓性ジョイント621および622、相対的に剛体のロッド623、ならびに2個の制限変位可撓性ジョイント624および625を有する脚の形状であり、支持ロッド602の長手軸に対して直交する可撓性方向D1およびD2に自由に湾曲可能である。
図15を参照すると、支持組立体は、バイポッド600および直線移動機構20から組み立てられる。支持ロッド601および602は、第1の直線移動部300の可動部305および第2の直線移動部400の可動部405にそれぞれ固定される。これにより、バイポッド600の支持部603は、可動部305および405の直線移動のそれぞれの方向および変位に応じて、支持ロッド601および602によって形成される平面上の制限された範囲内で任意の位置に移動することができる。
上記のような構造の制限変位可撓性ジョイントを有するバイポッド600は、十分な強度の弾性材料からなり、射出成形、3次元プリンタあるいはMEMSのような任意の技術を用いて一体形成してもよい。
4.1)構造
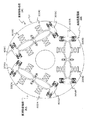
図17〜図21を参照すると、6自由度を有する六脚台(ヘキサポッド)装置は、底板701、上板702ならびに3個の支持組立体A、BおよびCを有する。支持組立体A、BおよびCのそれぞれは、図8に示すようなバイポッド(600A,600B,600C)および直線移動機構(20A,20B,20C)から構成される。支持組立体A、BおよびCは、一般的に図20に示すように、正三角形構成で底板701上に固定配置される。上板702は、バイポッド600A、600Bおよび600Cの支持部に固定される。これにより、上板702は、3個の位置調整可能な点によって支持される。
上板702は支持組立体A、BおよびCによって支持されているので、上板702の位置および/または傾きは、直線移動機構20A、20Bおよび20Cの少なくとも1つの直線移動の拡大、縮小または平行移動を独立に制御することによって変化させることができる。以下、ヘキサポッド装置の一般的動作について、一例として図16A〜図16Dおよび図18を参照して説明する。
既に説明したように、本発明の第2の実施形態による2本の連結ロッドからなるバイポッドを使用した多自由度調整機構で用いられる直線移動機構によれば、軟質ばね部の大きい入力変位が、ばね定数比に従って、可動部の小さい直線移動に変換される。これにより、入力変位が低精度で軟質ばね部に加えられても、直線移動機構を使用したヘキサポッドシステムは高精度で上板を移動することができる。ばね定数比が既知の場合、上板の変位量は、上板の変位を精密に測定することなく、入力変位を精密に測定することによって高精度で計算することができる。
本発明は、航空機、宇宙船等のさまざまな過酷環境にさらされ得る6自由度調整デバイスのような高精度測定装置に適用可能である。
Claims (7)
- 制限変位可撓性機構を有する連結ロッドにおいて、前記制限変位可撓性機構は少なくとも1つの制限変位可撓性ジョイントを備え、前記制限変位可撓性ジョイントが、
プレート形状の可撓性部材と、
前記可撓性部材の屈曲を制限するように前記可撓性部材に平行に配置された少なくとも1つの屈曲制限部と、
を備え、
前記屈曲制限部が第1の部品と第2の部品とを備え、前記第1の部品が前記第2の部品に対して前記可撓性部材を屈曲させる方向に制限された角の範囲内で回転可能となるように、前記第1の部品と第2の部品とが係合されており、
前記第1の部品が、当該第1の部品の端部に設けられた円筒形状の凸部と一対の第1ストッパとを有し、前記一対の第1ストッパが前記連結ロッドの長手方向に対して直交する一対の反対方向にそれぞれ対応する方向に前記第1の部品から外側に突出し、
前記第2の部品が、前記一対の第1ストッパにそれぞれ対応する一対の第2ストッパと、当該一対の第2ストッパの間に前記円筒形状の凸部と回転可能に係合する形状の凹部と、を有し、
前記第1の部品の前記第2の部品に対する回転が、前記可撓性部材の屈曲に応じて、前記一対の第1ストッパの一方が前記一対の第2ストッパの対応する一方と当接することによって、制限されることを特徴とする連結ロッド。 - 少なくとも1対の制限変位可撓性ジョイントが設けられ、制限変位可撓性ジョイントの各対がそれぞれ互いに直交する2方向に屈曲するように設けられたことを特徴とする請求項1に記載の連結ロッド。
- 前記連結ロッドが射出成形、3次元プリンタまたはMEMS(Microelectromechanical Systems)を含む技術を用いることにより一体形成されたことを特徴とする請求項1または2に記載の連結ロッド。
- 前記可撓性部材が2個の屈曲制限部の間に配置され、前記2個の屈曲制限部が前記可撓性部材の屈曲を制限することを特徴とする請求項1ないし3のいずれか1項に記載の連結ロッド。
- 請求項1ないし4のいずれか1項に記載の連結ロッドを2本有し、当該2本の連結ロッドの各々の一端が結合されたことを特徴とするバイポッド。
- 前記2本の連結ロッドの結合部を載置部とした逆V字形状を有することを特徴とする請求項5に記載のバイポッド。
- 請求項6に記載のバイポッドを3個有し、各バイポッドにおける前記載置部が載置対象を3点支持することを特徴とする支持装置。
Applications Claiming Priority (3)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| US14/813,410 | 2015-07-30 | ||
| US14/813,410 US9920874B2 (en) | 2015-07-30 | 2015-07-30 | Linkage rod including limited-displacement flexible mechanism |
| PCT/JP2015/004607 WO2017017714A1 (en) | 2015-07-30 | 2015-09-10 | Linkage rod including limited-displacement flexible mechanism |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2018523064A JP2018523064A (ja) | 2018-08-16 |
| JP6521101B2 true JP6521101B2 (ja) | 2019-05-29 |
Family
ID=57882244
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2017561780A Active JP6521101B2 (ja) | 2015-07-30 | 2015-09-10 | 制限変位可撓性機構を有する連結ロッド |
Country Status (4)
| Country | Link |
|---|---|
| US (1) | US9920874B2 (ja) |
| EP (1) | EP3329149B1 (ja) |
| JP (1) | JP6521101B2 (ja) |
| WO (1) | WO2017017714A1 (ja) |
Families Citing this family (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US10100907B2 (en) * | 2016-04-04 | 2018-10-16 | Nec Corporation | Deformation motion mechanism |
| DE102019204335A1 (de) * | 2019-03-28 | 2020-10-01 | Carl Zeiss Smt Gmbh | Verfahren zum Herstellen einer Halte- und Positioniervorrichtung und eines Kühlkörpers |
| CN113580190B (zh) * | 2021-06-24 | 2023-04-18 | 南方科技大学 | 一种软体驱动关节 |
| FR3126467B1 (fr) * | 2021-08-25 | 2023-11-24 | Univ Paris Saclay | Dispositif et procédé de positionnement pour instrument optique |
| CN116906438A (zh) * | 2023-06-06 | 2023-10-20 | 深圳综合粒子设施研究院 | 一种柔性铰链结构及精密微调机构 |
Family Cites Families (32)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| SE431672B (sv) * | 1983-04-15 | 1984-02-20 | Sven Runo Vilhelm Gebelius | Ledbar forbindning |
| US5102255A (en) * | 1984-05-15 | 1992-04-07 | Rockwell International Corporation | Flex-joint assembly linkage for dynamic mirror mount |
| US4869552A (en) * | 1988-09-14 | 1989-09-26 | Shelby Williams Industries, Inc. | Flexible backrest assembly for a chair |
| DE4224699A1 (de) * | 1992-07-25 | 1994-01-27 | Euwe Eugen Wexler Gmbh | Kunststoffgelenk zur gelenkigen Verbindung zweier Bauteile |
| EP0665389A1 (de) * | 1994-01-26 | 1995-08-02 | Carl Zeiss | Lagerung für ein um mindestens eine Achse bewegliches Bauteil |
| FR2724236B1 (fr) * | 1994-09-07 | 1996-12-06 | Aerospatiale | Mecanisme de montage isostatique d'un element fragile tel qu'un miroir, utilisable notamment sur un engin spatial |
| FR2770308A1 (fr) * | 1997-10-27 | 1999-04-30 | Aerospatiale | Dispositif monolithique de montage isostatique d'un organe fragile, tel qu'un miroir |
| FR2773890B1 (fr) | 1998-01-22 | 2001-11-23 | Aerospatiale | Ensemble integre et compact de montage isostatique et de correction de position d'un organe, tel qu'un miroir, d'un telescope spatial |
| US6328047B1 (en) * | 2000-07-19 | 2001-12-11 | Chorng-Cheng Lee | Position adjustment member of a sunshade |
| FR2822525B1 (fr) * | 2001-03-21 | 2003-08-29 | Sagem | Dispositif de fixation et de reglage d'un organe a supporter |
| US6850675B1 (en) * | 2002-02-04 | 2005-02-01 | Siwave, Inc. | Base, payload and connecting structure and methods of making the same |
| JP2004281644A (ja) * | 2003-03-14 | 2004-10-07 | Canon Inc | 駆動機構及びそれを用いた露光装置、デバイスの製造方法 |
| US7515359B2 (en) * | 2004-04-14 | 2009-04-07 | Carl Zeiss Smt Ag | Support device for positioning an optical element |
| EP1637277A1 (en) * | 2004-09-17 | 2006-03-22 | CSEM Centre Suisse d'Electronique et de Microtechnique SA | Parallel kinematics machine with elastic joints |
| EP1805544A1 (en) * | 2004-10-27 | 2007-07-11 | Carl Zeiss SMT AG | A six degree of freedom (dof) actuator reaction mass |
| GB2441339A (en) * | 2006-08-08 | 2008-03-05 | Selex Sensors & Airborne Sys | A two-axis flexure mount for a mirror |
| JP2009246047A (ja) * | 2008-03-28 | 2009-10-22 | Canon Inc | 光学素子の位置決め装置、光学系、露光装置、光学系の調整方法 |
| JP5049904B2 (ja) | 2008-07-17 | 2012-10-17 | パナソニック株式会社 | 可動構造体及びそれを用いた光走査ミラー |
| DE09770219T8 (de) | 2008-06-25 | 2013-04-25 | Panasonic Electric Works Co., Ltd. | Bewegliche struktur und lichtabtastspiegel damit |
| FR2933782B1 (fr) * | 2008-07-11 | 2010-08-13 | Thales Sa | Dispositif de correction des defauts optiques d'un miroir de telescope |
| JP2012514703A (ja) * | 2008-12-31 | 2012-06-28 | エフ. ヒメネス、オマール | フレキシャ部材を組み入れた可撓性ジョイント構成 |
| FR2945638B1 (fr) * | 2009-05-14 | 2012-01-06 | Commissariat Energie Atomique | Dispositif de maintien avec precision d'un composant, notamment optique, et montage comprenant au moins un tel dispositif |
| US8674460B2 (en) * | 2009-05-29 | 2014-03-18 | DigitalOptics Corporation MEMS | Mechanical isolation for MEMS electrical contacts |
| FR2967742B1 (fr) * | 2010-11-23 | 2013-11-22 | Astrium Sas | Dispositif d'isolation vibratoire |
| WO2012110406A1 (en) * | 2011-02-17 | 2012-08-23 | Carl Zeiss Smt Gmbh | Optical mount and euv exposure apparatus |
| US8978480B2 (en) | 2011-08-02 | 2015-03-17 | The United States Of America, As Represented By The Secretary Of The Navy | Recursive hexapod system and method for multiaxial mechanical testing |
| US9410596B2 (en) | 2011-11-04 | 2016-08-09 | Honeywell International Inc. | Mounting systems for structural members, fastening assemblies thereof, and vibration isolation systems including the same |
| US9308649B2 (en) * | 2013-02-25 | 2016-04-12 | LuxVue Techonology Corporation | Mass transfer tool manipulator assembly |
| JP2014225639A (ja) * | 2013-04-16 | 2014-12-04 | キヤノン株式会社 | ミラーユニット及び露光装置 |
| US9958638B2 (en) * | 2013-09-13 | 2018-05-01 | Raytheon Company | Optimal kinematic mount for large mirrors |
| US20150145191A1 (en) * | 2013-11-26 | 2015-05-28 | Honeywell International Inc. | Isolators having nested flexure devices and methods for the production thereof |
| DE102014202737A1 (de) * | 2014-02-14 | 2015-08-20 | Carl Zeiss Smt Gmbh | Lagerelement und system zum lagern eines optischen elements |
-
2015
- 2015-07-30 US US14/813,410 patent/US9920874B2/en active Active
- 2015-09-10 WO PCT/JP2015/004607 patent/WO2017017714A1/en not_active Ceased
- 2015-09-10 EP EP15899548.0A patent/EP3329149B1/en active Active
- 2015-09-10 JP JP2017561780A patent/JP6521101B2/ja active Active
Also Published As
| Publication number | Publication date |
|---|---|
| WO2017017714A1 (en) | 2017-02-02 |
| EP3329149B1 (en) | 2020-05-13 |
| US20170030513A1 (en) | 2017-02-02 |
| JP2018523064A (ja) | 2018-08-16 |
| EP3329149A4 (en) | 2019-04-17 |
| US9920874B2 (en) | 2018-03-20 |
| EP3329149A1 (en) | 2018-06-06 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP6604377B2 (ja) | 多自由度調整機構 | |
| US10161561B2 (en) | Linkage rod including limited-displacement flexible mechanism | |
| EP3519141B1 (en) | Multi-axis relative positioning stage | |
| JP2018523064A (ja) | 制限変位可撓性機構を有する連結ロッド | |
| JP4213690B2 (ja) | 超精密位置制御システム | |
| JPH0760191B2 (ja) | 精密位置決め装置 | |
| US20250306280A1 (en) | Multi-axis positioner | |
| US20160020710A1 (en) | Vibration-type actuator and optical device using the same | |
| JP6358392B2 (ja) | 一体形成された直線移動機構 | |
| CN204835980U (zh) | 一种二维压电微位移驱动器 | |
| CN110246537A (zh) | 用于空间三自由度纳米定位平台的传动机构 | |
| JPS60101505A (ja) | 構成部材の正確な位置決め方法及び装置 | |
| JP6405341B2 (ja) | フレキシブルメカニズムとそれを有するガントリー装置 | |
| US7284459B2 (en) | Remote center of rotation positioning device | |
| CN105071689B (zh) | 一种二维压电微位移驱动器 | |
| Rommers et al. | A large range spatial linear guide with torsion reinforcement structures | |
| JP6062305B2 (ja) | アクチュエータユニット | |
| US20080284079A1 (en) | Gimbal Mount Device for Supporting a Functional Element | |
| JPH01238759A (ja) | 6自由度精密微動台 | |
| CA3193476A1 (en) | Multi-axis positioner |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20171127 |
|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20171127 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20190108 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20190307 |
|
| RD02 | Notification of acceptance of power of attorney |
Free format text: JAPANESE INTERMEDIATE CODE: A7422 Effective date: 20190307 |
|
| RD03 | Notification of appointment of power of attorney |
Free format text: JAPANESE INTERMEDIATE CODE: A7423 Effective date: 20190307 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20190402 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20190415 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 6521101 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |