JP6533005B2 - 距離情報取得装置及び距離情報取得方法 - Google Patents
距離情報取得装置及び距離情報取得方法 Download PDFInfo
- Publication number
- JP6533005B2 JP6533005B2 JP2018501037A JP2018501037A JP6533005B2 JP 6533005 B2 JP6533005 B2 JP 6533005B2 JP 2018501037 A JP2018501037 A JP 2018501037A JP 2018501037 A JP2018501037 A JP 2018501037A JP 6533005 B2 JP6533005 B2 JP 6533005B2
- Authority
- JP
- Japan
- Prior art keywords
- distance information
- reflection
- suppressing agent
- measurement
- measurement light
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images





Classifications
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01S—RADIO DIRECTION-FINDING; RADIO NAVIGATION; DETERMINING DISTANCE OR VELOCITY BY USE OF RADIO WAVES; LOCATING OR PRESENCE-DETECTING BY USE OF THE REFLECTION OR RERADIATION OF RADIO WAVES; ANALOGOUS ARRANGEMENTS USING OTHER WAVES
- G01S17/00—Systems using the reflection or reradiation of electromagnetic waves other than radio waves, e.g. lidar systems
- G01S17/02—Systems using the reflection of electromagnetic waves other than radio waves
- G01S17/06—Systems determining position data of a target
- G01S17/08—Systems determining position data of a target for measuring distance only
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01C—MEASURING DISTANCES, LEVELS OR BEARINGS; SURVEYING; NAVIGATION; GYROSCOPIC INSTRUMENTS; PHOTOGRAMMETRY OR VIDEOGRAMMETRY
- G01C3/00—Measuring distances in line of sight; Optical rangefinders
- G01C3/02—Details
- G01C3/06—Use of electric means to obtain final indication
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01S—RADIO DIRECTION-FINDING; RADIO NAVIGATION; DETERMINING DISTANCE OR VELOCITY BY USE OF RADIO WAVES; LOCATING OR PRESENCE-DETECTING BY USE OF THE REFLECTION OR RERADIATION OF RADIO WAVES; ANALOGOUS ARRANGEMENTS USING OTHER WAVES
- G01S17/00—Systems using the reflection or reradiation of electromagnetic waves other than radio waves, e.g. lidar systems
- G01S17/02—Systems using the reflection of electromagnetic waves other than radio waves
- G01S17/06—Systems determining position data of a target
- G01S17/08—Systems determining position data of a target for measuring distance only
- G01S17/10—Systems determining position data of a target for measuring distance only using transmission of interrupted, pulse-modulated waves
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01S—RADIO DIRECTION-FINDING; RADIO NAVIGATION; DETERMINING DISTANCE OR VELOCITY BY USE OF RADIO WAVES; LOCATING OR PRESENCE-DETECTING BY USE OF THE REFLECTION OR RERADIATION OF RADIO WAVES; ANALOGOUS ARRANGEMENTS USING OTHER WAVES
- G01S17/00—Systems using the reflection or reradiation of electromagnetic waves other than radio waves, e.g. lidar systems
- G01S17/88—Lidar systems specially adapted for specific applications
- G01S17/89—Lidar systems specially adapted for specific applications for mapping or imaging
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01S—RADIO DIRECTION-FINDING; RADIO NAVIGATION; DETERMINING DISTANCE OR VELOCITY BY USE OF RADIO WAVES; LOCATING OR PRESENCE-DETECTING BY USE OF THE REFLECTION OR RERADIATION OF RADIO WAVES; ANALOGOUS ARRANGEMENTS USING OTHER WAVES
- G01S7/00—Details of systems according to groups G01S13/00, G01S15/00, G01S17/00
- G01S7/02—Details of systems according to groups G01S13/00, G01S15/00, G01S17/00 of systems according to group G01S13/00
- G01S7/28—Details of pulse systems
- G01S7/2813—Means providing a modification of the radiation pattern for cancelling noise, clutter or interfering signals, e.g. side lobe suppression, side lobe blanking, null-steering arrays
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01S—RADIO DIRECTION-FINDING; RADIO NAVIGATION; DETERMINING DISTANCE OR VELOCITY BY USE OF RADIO WAVES; LOCATING OR PRESENCE-DETECTING BY USE OF THE REFLECTION OR RERADIATION OF RADIO WAVES; ANALOGOUS ARRANGEMENTS USING OTHER WAVES
- G01S7/00—Details of systems according to groups G01S13/00, G01S15/00, G01S17/00
- G01S7/48—Details of systems according to groups G01S13/00, G01S15/00, G01S17/00 of systems according to group G01S17/00
- G01S7/481—Constructional features, e.g. arrangements of optical elements
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01S—RADIO DIRECTION-FINDING; RADIO NAVIGATION; DETERMINING DISTANCE OR VELOCITY BY USE OF RADIO WAVES; LOCATING OR PRESENCE-DETECTING BY USE OF THE REFLECTION OR RERADIATION OF RADIO WAVES; ANALOGOUS ARRANGEMENTS USING OTHER WAVES
- G01S7/00—Details of systems according to groups G01S13/00, G01S15/00, G01S17/00
- G01S7/48—Details of systems according to groups G01S13/00, G01S15/00, G01S17/00 of systems according to group G01S17/00
- G01S7/483—Details of pulse systems
- G01S7/486—Receivers
- G01S7/4865—Time delay measurement, e.g. time-of-flight measurement, time of arrival measurement or determining the exact position of a peak
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01S—RADIO DIRECTION-FINDING; RADIO NAVIGATION; DETERMINING DISTANCE OR VELOCITY BY USE OF RADIO WAVES; LOCATING OR PRESENCE-DETECTING BY USE OF THE REFLECTION OR RERADIATION OF RADIO WAVES; ANALOGOUS ARRANGEMENTS USING OTHER WAVES
- G01S7/00—Details of systems according to groups G01S13/00, G01S15/00, G01S17/00
- G01S7/48—Details of systems according to groups G01S13/00, G01S15/00, G01S17/00 of systems according to group G01S17/00
- G01S7/483—Details of pulse systems
- G01S7/486—Receivers
- G01S7/487—Extracting wanted echo signals, e.g. pulse detection
- G01S7/4876—Extracting wanted echo signals, e.g. pulse detection by removing unwanted signals
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01S—RADIO DIRECTION-FINDING; RADIO NAVIGATION; DETERMINING DISTANCE OR VELOCITY BY USE OF RADIO WAVES; LOCATING OR PRESENCE-DETECTING BY USE OF THE REFLECTION OR RERADIATION OF RADIO WAVES; ANALOGOUS ARRANGEMENTS USING OTHER WAVES
- G01S7/00—Details of systems according to groups G01S13/00, G01S15/00, G01S17/00
- G01S7/48—Details of systems according to groups G01S13/00, G01S15/00, G01S17/00 of systems according to group G01S17/00
- G01S7/497—Means for monitoring or calibrating
Landscapes
- Engineering & Computer Science (AREA)
- Physics & Mathematics (AREA)
- Radar, Positioning & Navigation (AREA)
- Remote Sensing (AREA)
- General Physics & Mathematics (AREA)
- Computer Networks & Wireless Communication (AREA)
- Electromagnetism (AREA)
- Measurement Of Optical Distance (AREA)
- Optical Radar Systems And Details Thereof (AREA)
- Length Measuring Devices By Optical Means (AREA)
- Investigating Or Analysing Materials By Optical Means (AREA)
Description
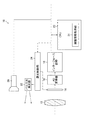
図1は、本発明の第1の実施形態に係る距離情報取得装置10の機能構成例を示すブロック図である。
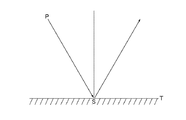
次に本発明の第2の実施形態に関して説明をする。本実施形態では、測定光Pが多重反射しているか否かの多重反射判定部25を有し、その判定結果に基づいて噴射機26から反射抑制剤が噴射される。また本実施形態では、反射抑制剤を測定空間から排出する排出機28が備えられている。
次に本発明の第3の実施形態に関して説明をする。本実施形態では、結像レンズ12に反射抑制剤が付着することを防止する結像レンズ12の付着防止部(第1の付着防止部)を備える。
次に本発明の第4の実施形態に関して説明をする。本実施形態では、測定用光源に反射抑制剤が付着することを防止するパルス光発光部22の付着防止部(第2の付着防止部)を備える。
12 結像レンズ
14 距離画像センサ
16 AD変換器
18 インターフェース回路
20 CPU
21 距離情報取得部
22 パルス光発光部
24 露光制御部
25 多重反射判定部
26 噴射機
28 排出機
29 吸引口
30 排出口
40、48 カバー可動機
42 レンズカバー
44、51 ワイパー可動機
46、52 ワイパー
50 発光部カバー
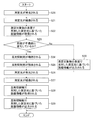
ステップS10〜ステップS13 第1の実施形態の距離情報取得工程
ステップS20〜ステップS30 第2の実施形態の距離情報取得工程
ステップS40〜ステップS52 第3の実施形態の距離情報取得工程
ステップS60〜ステップS72 第4の実施形態の距離情報取得工程
Claims (19)
- 測定対象物に対して測定光を発光する測定用光源と、
複数の受光素子が2次元状に配列された距離画像センサと、
前記測定対象物に反射抑制剤を噴射する噴射部と、
前記噴射部から噴射された前記反射抑制剤が付着した前記測定対象物の表面において反射した前記測定光を前記距離画像センサに結像させる結像レンズと、
前記距離画像センサの各受光素子の出力信号に基づいて前記測定対象物の表面の距離情報であって、前記測定対象物の表面上の前記反射抑制剤により反射した前記測定光の飛翔時間に対応する第1の距離情報を取得する距離情報取得部と、
前記噴射部で噴射された前記反射抑制剤のうち、前記測定対象物の表面に付着しなかった前記反射抑制剤を排出する排出部と、を備え、
前記距離情報取得部は、前記排出部の排出が終了した後に、前記距離情報を取得する距離情報取得装置。 - 前記距離情報取得部は、前記反射抑制剤が付着していない前記測定対象物の表面により反射した前記測定光の飛翔時間に対応する第2の距離情報を取得し、
前記第2の距離情報に基づいて、前記測定光が多重反射していると判定する多重反射判定部と、を備え、
前記多重反射判定部が前記測定光は多重反射していると判定した場合には、前記噴射部は前記反射抑制剤を噴射し、前記多重反射判定部が前記測定光は多重反射していないと判定した場合には、前記噴射部は前記反射抑制剤を噴射しない請求項1に記載の距離情報取得装置。 - 前記多重反射判定部は、前記第2の距離情報が近距離から遠距離まで連続に変化している場合には、前記測定光が多重反射していないと判定し、前記第2の距離情報が近距離から遠距離まで不連続に変化している場合には、前記測定光が多重反射していると判定する請求項2に記載の距離情報取得装置。
- 前記多重反射判定部は、前記第2の距離情報が領域内で2値を繰り返す場合には、前記測定光が多重反射していると判定し、前記第2の距離情報が領域内で2値を繰り返さない場合には、前記測定光が多重反射していないと判定する請求項2又は3に記載の距離情報取得装置。
- 前記反射抑制剤は、前記測定光を一定の反射率で反射させる請求項1から4のいずれか1項に記載の距離情報取得装置。
- 前記反射抑制剤は、微粒子である請求項5に記載の距離情報取得装置。
- 前記微粒子の直径は、前記測定光の波長の1/10以上10倍以下である請求項6に記載の距離情報取得装置。
- 前記排出部は、吸引又は押し出しを行うことにより前記反射抑制剤を排出する請求項7に記載の距離情報取得装置。
- 前記結像レンズに前記反射抑制剤が付着することを防止する第1の付着防止部と、を備える請求項7に記載の距離情報取得装置。
- 前記第1の付着防止部は、ワイパーで構成される請求項9に記載の距離情報取得装置。
- 前記第1の付着防止部は、前記結像レンズを覆うカバーで構成される請求項9に記載の距離情報取得装置。
- 前記カバーは、前記噴射部が前記反射抑制剤を噴射する前から前記排出部が前記反射抑制剤を排出する後まで、前記結像レンズを覆う請求項11に記載の距離情報取得装置。
- 前記結像レンズに前記反射抑制剤が付着することを防止する第1の付着防止部と、を備え、
前記第1の付着防止部はカバーであり、
前記カバーは、前記噴射部が前記反射抑制剤を噴射する間は、前記結像レンズを覆う請求項1から7のいずれか1項に記載の距離情報取得装置。 - 前記測定用光源に前記反射抑制剤が付着することを防止する第2の付着防止部と、を備える請求項1に記載の距離情報取得装置。
- 前記第2の付着防止部は、ワイパーである請求項14に記載の距離情報取得装置。
- 前記第2の付着防止部は、前記測定用光源を覆うカバーである請求項14に記載の距離情報取得装置。
- 前記カバーは、前記噴射部が前記反射抑制剤を噴射する前から前記排出部が前記反射抑制剤を排出する後まで、前記測定用光源を覆う請求項16に記載の距離情報取得装置。
- 前記測定用光源に前記反射抑制剤が付着することを防止する第2の付着防止部と、を備え、
前記第2の付着防止部はカバーであり、
前記カバーは、前記噴射部が前記反射抑制剤を噴射する間は、前記測定用光源を覆う請求項1から7のいずれか1項に記載の距離情報取得装置。 - 測定対象物に対して測定光を発光するステップと、
前記測定対象物に反射抑制剤を噴射するステップと、
前記噴射するステップで噴射された前記反射抑制剤が付着した前記測定対象物の表面において反射した前記測定光を、複数の受光素子が2次元状に配列された距離画像センサに結像レンズにより結像させるステップと、
前記距離画像センサの各受光素子の出力信号に基づいて前記測定対象物の表面の距離情報であって、前記測定対象物の表面上の前記反射抑制剤により反射した前記測定光の飛翔時間に対応する第1の距離情報を取得するステップと、
前記噴射された前記反射抑制剤のうち、前記測定対象物の表面に付着しなかった前記反射抑制剤を排出するステップと、
前記排出が終了した後に、前記距離情報を取得するステップと、
を含む距離情報取得方法。
Applications Claiming Priority (3)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2016031829 | 2016-02-23 | ||
| JP2016031829 | 2016-02-23 | ||
| PCT/JP2017/001114 WO2017145564A1 (ja) | 2016-02-23 | 2017-01-13 | 距離情報取得装置及び距離情報取得方法 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JPWO2017145564A1 JPWO2017145564A1 (ja) | 2018-12-06 |
| JP6533005B2 true JP6533005B2 (ja) | 2019-06-19 |
Family
ID=59685057
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2018501037A Active JP6533005B2 (ja) | 2016-02-23 | 2017-01-13 | 距離情報取得装置及び距離情報取得方法 |
Country Status (4)
| Country | Link |
|---|---|
| US (1) | US20180348370A1 (ja) |
| JP (1) | JP6533005B2 (ja) |
| CN (1) | CN109154497A (ja) |
| WO (1) | WO2017145564A1 (ja) |
Families Citing this family (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN113281765A (zh) * | 2021-05-21 | 2021-08-20 | 深圳市志奋领科技有限公司 | 背景抑制光电传感器 |
Family Cites Families (17)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH03218404A (ja) * | 1990-01-24 | 1991-09-26 | Sumitomo Metal Ind Ltd | 板材の形状測定方法および装置 |
| JP3940806B2 (ja) * | 1998-05-15 | 2007-07-04 | 株式会社ニコン | 光波測距装置 |
| JP4562894B2 (ja) * | 2000-04-17 | 2010-10-13 | 大日本印刷株式会社 | 反射防止膜およびその製造方法 |
| JP3838418B2 (ja) * | 2001-02-27 | 2006-10-25 | オムロン株式会社 | 車両用測距装置 |
| EP1251331B1 (de) * | 2001-04-18 | 2012-03-07 | Leica Geosystems AG | Geodätisches Messgerät |
| US7283736B2 (en) * | 2004-01-15 | 2007-10-16 | Ricoh Company, Ltd. | Imaging apparatus and imaging method |
| JP4761751B2 (ja) * | 2004-10-06 | 2011-08-31 | 株式会社トプコン | 距離測定装置 |
| KR100728482B1 (ko) * | 2005-03-15 | 2007-06-13 | 오므론 가부시키가이샤 | 계측 영역의 자동 설정 수단을 구비한 변위 센서 |
| JP5320880B2 (ja) * | 2007-11-30 | 2013-10-23 | 日産自動車株式会社 | 距離計測装置、距離計測方法および車両 |
| EP2189752A1 (en) * | 2008-11-19 | 2010-05-26 | Stichting Dutch Polymer Institute | Method of enhancing the contrast of surfaces and use thereof |
| JP2010122183A (ja) * | 2008-11-21 | 2010-06-03 | Sanyo Electric Co Ltd | 物体検出装置および情報取得装置 |
| JP5702524B2 (ja) * | 2009-02-17 | 2015-04-15 | 株式会社ミツトヨ | 追尾式レーザ干渉計 |
| WO2011076907A1 (en) * | 2009-12-22 | 2011-06-30 | Leica Geosystems Ag | Highly accurate distance measurement device |
| CN102495404B (zh) * | 2011-12-20 | 2013-10-23 | 中国民航大学 | 一种机场场道钢筋回波抑制及灾害目标检测方法 |
| WO2013094419A1 (en) * | 2011-12-22 | 2013-06-27 | Canon Kabushiki Kaisha | Solid-state imaging device and imaging apparatus |
| WO2015075926A1 (ja) * | 2013-11-20 | 2015-05-28 | パナソニックIpマネジメント株式会社 | 測距撮像システム |
| JP6075644B2 (ja) * | 2014-01-14 | 2017-02-08 | ソニー株式会社 | 情報処理装置および方法 |
-
2017
- 2017-01-13 JP JP2018501037A patent/JP6533005B2/ja active Active
- 2017-01-13 WO PCT/JP2017/001114 patent/WO2017145564A1/ja not_active Ceased
- 2017-01-13 CN CN201780012433.0A patent/CN109154497A/zh not_active Withdrawn
-
2018
- 2018-08-09 US US16/059,684 patent/US20180348370A1/en not_active Abandoned
Also Published As
| Publication number | Publication date |
|---|---|
| US20180348370A1 (en) | 2018-12-06 |
| WO2017145564A1 (ja) | 2017-08-31 |
| JPWO2017145564A1 (ja) | 2018-12-06 |
| CN109154497A (zh) | 2019-01-04 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| Perenzoni et al. | A 64$\times $64-Pixels digital silicon photomultiplier direct TOF sensor with 100-MPhotons/s/pixel background rejection and imaging/altimeter mode with 0.14% precision up to 6 km for spacecraft navigation and landing | |
| US12481042B2 (en) | Time of flight sensor | |
| JP7013925B2 (ja) | 光学的測距装置およびその方法 | |
| EP3516415B1 (en) | Adaptive transmission power control for a lidar | |
| JP6241793B2 (ja) | 3次元測定装置および3次元測定方法 | |
| US11914039B2 (en) | Range finding device and range finding method | |
| KR102317329B1 (ko) | 광 스캐닝 프로브 및 이를 이용한 3차원 데이터 생성 장치 | |
| CN111971577B (zh) | 用于控制激光雷达测量系统的传感器元件的方法 | |
| US20220206155A1 (en) | Ranging apparatus and control method | |
| US12092743B2 (en) | System, method, and apparatus for object velocity and acceleration measurement in imaging system | |
| JP2018185179A (ja) | 測距装置、監視装置、3次元計測装置、移動体、ロボット及び測距方法 | |
| JP2021517966A (ja) | 測定プロセスを実行するための方法 | |
| US12498463B2 (en) | Time of flight apparatus and method | |
| US20220091236A1 (en) | Techniques for detecting and mitigating interference among multiple lidar sensors | |
| US20230194711A1 (en) | LIDAR Device, System and Method | |
| US20210396876A1 (en) | Optical distance measurement apparatus | |
| CN113614566A (zh) | 测距方法、测距装置以及程序 | |
| JP2019028039A (ja) | 距離測定装置及び距離測定方法 | |
| JPWO2017145564A1 (ja) | 距離情報取得装置及び距離情報取得方法 | |
| JP6793352B2 (ja) | 光源と、光検出器と、制御回路とを備える撮像装置 | |
| CN116848430B (zh) | 测距修正装置、测距修正方法、测距修正程序以及测距装置 | |
| WO2023181948A1 (ja) | ノイズ除去装置、物体検出装置およびノイズ除去方法 | |
| JP6382899B2 (ja) | 物体検出方法 | |
| CN114594455B (zh) | 激光雷达系统及其控制方法 | |
| US20230213627A1 (en) | A method and active pixel array for a time of flight detection |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20180820 |
|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20180820 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20190508 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20190522 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 6533005 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |