JP6533363B2 - アーチファクト検出方法及びビデオアーチファクト検出器 - Google Patents
アーチファクト検出方法及びビデオアーチファクト検出器 Download PDFInfo
- Publication number
- JP6533363B2 JP6533363B2 JP2013258352A JP2013258352A JP6533363B2 JP 6533363 B2 JP6533363 B2 JP 6533363B2 JP 2013258352 A JP2013258352 A JP 2013258352A JP 2013258352 A JP2013258352 A JP 2013258352A JP 6533363 B2 JP6533363 B2 JP 6533363B2
- Authority
- JP
- Japan
- Prior art keywords
- frame
- video
- blob
- artifact
- pixels
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images


Classifications
-
- G—PHYSICS
- G06—COMPUTING OR CALCULATING; COUNTING
- G06T—IMAGE DATA PROCESSING OR GENERATION, IN GENERAL
- G06T5/00—Image enhancement or restoration
- G06T5/70—Denoising; Smoothing
-
- H—ELECTRICITY
- H04—ELECTRIC COMMUNICATION TECHNIQUE
- H04N—PICTORIAL COMMUNICATION, e.g. TELEVISION
- H04N9/00—Details of colour television systems
- H04N9/79—Processing of colour television signals in connection with recording
- H04N9/87—Regeneration of colour television signals
- H04N9/88—Signal drop-out compensation
-
- G—PHYSICS
- G06—COMPUTING OR CALCULATING; COUNTING
- G06T—IMAGE DATA PROCESSING OR GENERATION, IN GENERAL
- G06T5/00—Image enhancement or restoration
- G06T5/20—Image enhancement or restoration using local operators
-
- G—PHYSICS
- G11—INFORMATION STORAGE
- G11B—INFORMATION STORAGE BASED ON RELATIVE MOVEMENT BETWEEN RECORD CARRIER AND TRANSDUCER
- G11B7/00—Recording or reproducing by optical means, e.g. recording using a thermal beam of optical radiation by modifying optical properties or the physical structure, reproducing using an optical beam at lower power by sensing optical properties; Record carriers therefor
- G11B7/08—Disposition or mounting of heads or light sources relatively to record carriers
- G11B7/09—Disposition or mounting of heads or light sources relatively to record carriers with provision for moving the light beam or focus plane for the purpose of maintaining alignment of the light beam relative to the record carrier during transducing operation, e.g. to compensate for surface irregularities of the latter or for track following
- G11B7/0948—Disposition or mounting of heads or light sources relatively to record carriers with provision for moving the light beam or focus plane for the purpose of maintaining alignment of the light beam relative to the record carrier during transducing operation, e.g. to compensate for surface irregularities of the latter or for track following specially adapted for detection and avoidance or compensation of imperfections on the carrier, e.g. dust, scratches, dropouts
-
- G—PHYSICS
- G06—COMPUTING OR CALCULATING; COUNTING
- G06T—IMAGE DATA PROCESSING OR GENERATION, IN GENERAL
- G06T2207/00—Indexing scheme for image analysis or image enhancement
- G06T2207/20—Special algorithmic details
- G06T2207/20024—Filtering details
- G06T2207/20032—Median filtering
-
- G—PHYSICS
- G06—COMPUTING OR CALCULATING; COUNTING
- G06T—IMAGE DATA PROCESSING OR GENERATION, IN GENERAL
- G06T2207/00—Indexing scheme for image analysis or image enhancement
- G06T2207/20—Special algorithmic details
- G06T2207/20048—Transform domain processing
- G06T2207/20056—Discrete and fast Fourier transform, [DFT, FFT]
Landscapes
- Engineering & Computer Science (AREA)
- Physics & Mathematics (AREA)
- General Physics & Mathematics (AREA)
- Theoretical Computer Science (AREA)
- Multimedia (AREA)
- Signal Processing (AREA)
- Image Analysis (AREA)
- Testing, Inspecting, Measuring Of Stereoscopic Televisions And Televisions (AREA)
Description
差分化フレームを閾値処理してバイナリー画像を生成することと、
バイナリー画像を膨張することと、
膨張されたバイナリー画像内でブロブを特定することと、
バウンディングボックスを発生することと
からなる。
差分化フレームを閾値処理してバイナリー画像を生成することと、
バイナリー画像を膨張することと、
膨張されたバイナリー画像内でブロブを特定することと、
重心を発生することと
からなる。
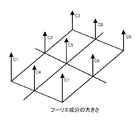
r2=c5/c2
r3=c5/c3
r4=c5/c4
r5=c5/c5
r6=c5/c6
r7=c5/c7
r8=c5/c8
r9=c5/c9
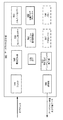
520…差分発生器
530…スレッシュホルダー
540…ブロブプロセッサー
550…ブロブクリーナー
570…変換器
580…識別器
590…重心及びバウンディングボックス発生器
597…プロセッサー
598…メモリ
Claims (4)
- ビデオにおいて構造化されたアーチファクトを検出する方法であって、
ビデオ入力においてビデオフレームを受け取るステップと、
上記ビデオフレームから濾過されたフレームを発生するステップと、
受け取った上記ビデオフレームから上記濾過されたフレームを差分化して差分化フレームを作り出すステップと、
上記差分化フレームを閾値処理するステップと、
閾値処理された上記差分化フレーム内の明るい画素の数を閾値と比較し、上記構造化されたアーチファクトを含んでいるか判断するステップと、
上記差分化フレーム内で関連した一群の画素をブロブとして特定するステップと、
特定された上記ブロブを取り除いてクリーンな画像を生成するステップと、
上記クリーンな画像内の明るい画素の数を上記閾値と比較するステップと、
上記クリーンな画像内の上記明るい画素の数が上記閾値より多い場合に、上記クリーンな画像に対して2次元フーリエ変換を行うステップと、
上記クリーンな画像の複数のフーリエ成分間の大きさの比較に基づいて、上記ビデオフレームが構造化されたアーチファクトを有するか特定するステップと
を具えるアーチファクト検出方法。 - 構造化された上記アーチファクトが生じた上記ビデオフレームの領域をマークするステップを更に具える請求項1に記載のアーチファクト検出方法。
- ビデオ内の構造化されたアーチファクトを検出するビデオアーチファクト検出器であって、
ビデオフレームを受け取るビデオ入力と、
フィルタと、
上記ビデオフレームと上記フィルタを介して濾過されたビデオフレームとから差分化フレームを発生するように構成された差分発生器と、
上記差分化フレームを閾値処理するスレッシュホルダーと、
上記差分化フレーム内で関連した一群の画素をブロブとして特定するように構成されたブロブ特定器と、
閾値処理された上記差分化フレーム内の明るい画素の数を閾値と比較するよう構成されたプロセッサーと、
上記差分化フレーム内の上記明るい画素の数が上記閾値より多い場合に、特定された上記ブロブを取り除いてクリーンな画像を生成するように構成されたブロブクリーナーと、
上記プロセッサーが上記クリーンな画像内の上記明るい画素の数を上記閾値と比較し、上記クリーンな画像内の明るい画素の数が上記閾値よりも多い場合に、上記クリーンな画像に対して2次元フーリエ変換を行うことによって、上記クリーンな画像の複数のフーリエ成分を生成するためのフーリエ変換器と、
上記クリーンな画像の複数の上記フーリエ成分間の大きさの比較に基づいて、上記ビデオフレームが構造化されたアーチファクトを有するかを検出するように構成された識別器と
を具えるビデオアーチファクト検出器。 - 更に、上記ブロブクリーナーが、2画素周辺に上記ブロブがなく、上記ブロブが4画素を越えないエリアを有する時には、上記ブロブ内の各画素を0で置き換えるように構成される請求項3に記載のビデオアーチファクト検出器。
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| IN3534/MUM/2012 | 2012-12-14 | ||
| IN3534MU2012 | 2012-12-14 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2014121096A JP2014121096A (ja) | 2014-06-30 |
| JP6533363B2 true JP6533363B2 (ja) | 2019-06-19 |
Family
ID=49918385
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2013258352A Active JP6533363B2 (ja) | 2012-12-14 | 2013-12-13 | アーチファクト検出方法及びビデオアーチファクト検出器 |
Country Status (4)
| Country | Link |
|---|---|
| US (1) | US9148644B2 (ja) |
| EP (1) | EP2743886B1 (ja) |
| JP (1) | JP6533363B2 (ja) |
| CN (1) | CN103873880B (ja) |
Families Citing this family (11)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US10108325B2 (en) | 2014-12-11 | 2018-10-23 | Rdi Technologies, Inc. | Method of analyzing, displaying, organizing and responding to vital signals |
| US10062411B2 (en) | 2014-12-11 | 2018-08-28 | Jeffrey R. Hay | Apparatus and method for visualizing periodic motions in mechanical components |
| US12300273B2 (en) | 2014-12-11 | 2025-05-13 | Rdi Technologies, Inc. | Apparatus and method for visualizing periodic motions in mechanical components |
| RU2651206C1 (ru) * | 2016-12-21 | 2018-04-18 | Общество с ограниченной ответственностью "СТРИМ Лабс" (ООО "СТРИМ Лабс") | Способ и система выявления искажений в системах цифрового телевидения |
| US11423551B1 (en) | 2018-10-17 | 2022-08-23 | Rdi Technologies, Inc. | Enhanced presentation methods for visualizing motion of physical structures and machinery |
| CN109949256B (zh) * | 2019-01-14 | 2023-04-07 | 昆明理工大学 | 一种基于傅里叶变换的天文图像融合方法 |
| US11373317B1 (en) | 2020-01-24 | 2022-06-28 | Rdi Technologies, Inc. | Measuring the speed of rotation or reciprocation of a mechanical component using one or more cameras |
| US11282213B1 (en) | 2020-06-24 | 2022-03-22 | Rdi Technologies, Inc. | Enhanced analysis techniques using composite frequency spectrum data |
| CN114095721B (zh) * | 2020-08-25 | 2023-04-28 | 京东方科技集团股份有限公司 | 视频坏点检测的方法和装置、计算机可读介质 |
| US11322182B1 (en) | 2020-09-28 | 2022-05-03 | Rdi Technologies, Inc. | Enhanced visualization techniques using reconstructed time waveforms |
| CN116883410B (zh) * | 2023-09-08 | 2023-11-17 | 四川爱麓智能科技有限公司 | 一种磨斑自动化检测与评价的方法、系统以及设备 |
Family Cites Families (12)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US6282307B1 (en) * | 1998-02-23 | 2001-08-28 | Arch Development Corporation | Method and system for the automated delineation of lung regions and costophrenic angles in chest radiographs |
| US6333990B1 (en) * | 1998-06-02 | 2001-12-25 | General Electric Company | Fourier spectrum method to remove grid line artifacts without changing the diagnostic quality in X-ray images |
| US6909469B2 (en) | 1999-08-11 | 2005-06-21 | Silicon Image, Inc. | Interlace motion artifact detection using vertical frequency detection and analysis |
| JP4157259B2 (ja) * | 2000-07-17 | 2008-10-01 | 株式会社東芝 | 画像処理方法および画像処理装置 |
| US6970606B2 (en) * | 2002-01-16 | 2005-11-29 | Eastman Kodak Company | Automatic image quality evaluation and correction technique for digitized and thresholded document images |
| GB0222562D0 (en) * | 2002-09-28 | 2002-11-06 | Koninkl Philips Electronics Nv | Method and apparatus for encoding image and or audio data |
| CN101814182B (zh) * | 2003-01-16 | 2012-10-03 | 德萨拉国际有限公司 | 由图像处理器执行的方法、图像处理器以及成像装置 |
| US7773316B2 (en) * | 2003-01-16 | 2010-08-10 | Tessera International, Inc. | Optics for an extended depth of field |
| US7164807B2 (en) * | 2003-04-24 | 2007-01-16 | Eastman Kodak Company | Method and system for automatically reducing aliasing artifacts |
| GB2437337A (en) * | 2006-04-21 | 2007-10-24 | Snell & Wilcox Ltd | Measuring block artefacts in video data using an auto-correlation function |
| KR100844142B1 (ko) * | 2006-09-26 | 2008-07-04 | 삼성전자주식회사 | 화질개선장치 및 그 방법 |
| US20100158332A1 (en) * | 2008-12-22 | 2010-06-24 | Dan Rico | Method and system of automated detection of lesions in medical images |
-
2013
- 2013-12-13 JP JP2013258352A patent/JP6533363B2/ja active Active
- 2013-12-13 CN CN201310757401.7A patent/CN103873880B/zh active Active
- 2013-12-13 EP EP13197068.3A patent/EP2743886B1/en active Active
- 2013-12-13 US US14/106,143 patent/US9148644B2/en active Active
Also Published As
| Publication number | Publication date |
|---|---|
| US9148644B2 (en) | 2015-09-29 |
| US20140169763A1 (en) | 2014-06-19 |
| CN103873880B (zh) | 2018-11-27 |
| EP2743886B1 (en) | 2017-04-19 |
| JP2014121096A (ja) | 2014-06-30 |
| EP2743886A1 (en) | 2014-06-18 |
| CN103873880A (zh) | 2014-06-18 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP2014121096A (ja) | 構造化されたアーチファクトの検出方法とビデオアーチファクト検出機器 | |
| JP6879431B2 (ja) | 画像処理装置、画像処理方法および画像処理プログラム | |
| CN111758024B (zh) | 一种缺陷检测方法及装置 | |
| JP4095860B2 (ja) | 欠陥検査方法及びその装置 | |
| US8848978B2 (en) | Fast obstacle detection | |
| CN116542967B (zh) | 一种锂电池极柱缺陷的检测方法、装置以及设备 | |
| CN115187562B (zh) | 涂胶缺陷检测方法及装置 | |
| WO2017120796A1 (zh) | 路面病害的检测方法及其装置、电子设备 | |
| CN106780526A (zh) | 一种铁氧体圆片表面裂痕识别方法 | |
| CN113706566A (zh) | 一种基于边缘检测的加香喷雾性能检测方法 | |
| CN111047556A (zh) | 一种带钢表面缺陷检测方法及装置 | |
| JP2021064215A (ja) | 表面性状検査装置及び表面性状検査方法 | |
| CN103778609A (zh) | 基于像素连续性判断的二值化图像和灰度图像的高效去噪声法 | |
| JP5299046B2 (ja) | 疵検出装置、疵検出方法及びプログラム | |
| CN104392203A (zh) | 一种基于视频分析的点状条纹噪声检测方法 | |
| CN104766329B (zh) | 一种图像处理方法及电子设备 | |
| JP5889778B2 (ja) | フラットパネルディスプレイの自動ムラ検出装置および自動ムラ検出方法 | |
| CN106845535A (zh) | 基于点云的典型零部件识别方法 | |
| CN112991251A (zh) | 一种表面缺陷检测的方法、装置及设备 | |
| CN101339663B (zh) | 基于属性匹配的浮选视频测速方法 | |
| CN100353381C (zh) | 图像检查设备和方法 | |
| CN115587980A (zh) | 一种接触网承力索缺陷识别方法、装置、设备及介质 | |
| JP2014503872A5 (ja) | ||
| JP2014115170A (ja) | 鋼材における炭化物の球状化率測定装置および球状化率測定方法、並びにプログラム | |
| CN111833317A (zh) | 基于增强现实的工业产品规格检测方法及设备 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A625 | Written request for application examination (by other person) |
Free format text: JAPANESE INTERMEDIATE CODE: A625 Effective date: 20161128 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20180115 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20180123 |
|
| A601 | Written request for extension of time |
Free format text: JAPANESE INTERMEDIATE CODE: A601 Effective date: 20180418 |
|
| A601 | Written request for extension of time |
Free format text: JAPANESE INTERMEDIATE CODE: A601 Effective date: 20180622 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20180720 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20181106 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20181109 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20190226 |
|
| R155 | Notification before disposition of declining of application |
Free format text: JAPANESE INTERMEDIATE CODE: R155 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20190524 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 6533363 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| S111 | Request for change of ownership or part of ownership |
Free format text: JAPANESE INTERMEDIATE CODE: R313113 |
|
| R350 | Written notification of registration of transfer |
Free format text: JAPANESE INTERMEDIATE CODE: R350 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |