JP6544465B2 - ワーク取り出し装置、及びワーク取り出し装置を用いるリニアガイド装置の製造方法。 - Google Patents
ワーク取り出し装置、及びワーク取り出し装置を用いるリニアガイド装置の製造方法。 Download PDFInfo
- Publication number
- JP6544465B2 JP6544465B2 JP2018092044A JP2018092044A JP6544465B2 JP 6544465 B2 JP6544465 B2 JP 6544465B2 JP 2018092044 A JP2018092044 A JP 2018092044A JP 2018092044 A JP2018092044 A JP 2018092044A JP 6544465 B2 JP6544465 B2 JP 6544465B2
- Authority
- JP
- Japan
- Prior art keywords
- work
- groove
- take
- stocker
- workpiece
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images





Landscapes
- Feeding Of Articles To Conveyors (AREA)
- Bearings For Parts Moving Linearly (AREA)
Description
本発明は、複数のワークが収容されているワークストッカから一つのワークを一定の向きにした状態で取り出すワーク取り出し装置、及びワーク取り出し装置を用いるリニアガイド装置の製造方法に関する。
供給された複数の部品を整列して1個ずつ取り出す装置として、振動式のパーツフィーダがよく知られている。しかし、振動式のパーツフィーダは、振動させる構造が複雑になるため、コスト高になり、装置が大型化する難点がある。この点、揺動式のワーク取り出し装置は、構造が簡単であり、低コスト化と小型化が実現できるとされている。
従来、揺動式のワーク取り出し装置の例として、特許文献1に記載の揺動式パーツフィーダが知られている。この特許文献1に記載された揺動式パーツフィーダは、大径円柱状の頭部とそれより小径の小径円柱状の軸部とを有するボルト状の部品を取り出し対象のワークとするパーツフィーダであって、ワークが投入されるワークストッカを揺動させ、揺動軸と直交する方向に沿って形成したワークストッカ内底部のスリットからワークを落下させる。この落下したワークの頭部をフィードレールで滑動自在に保持することで、頭部と軸部を有するボルト状のワークを一定の姿勢で整列させている。
上述の特許文献1に記載の揺動式パーツフィーダは、取り出し対象のワークがボルト状の部品であるため、頭部を上にした姿勢でフィードレールによりワークを保持できるが、取り出し対象のワークの形状が異なる場合には、揺動式パーツフィーダを別の構造に変更する必要がある。
ここで問題とする取り出し対象のワークは、一軸方向に延びる軸部を有する点ではボルト状の部品と同じであるが、軸部の軸方向端部に、一軸方向と交差する特定の一方向に突出した突出部を有するワークである。このような形状のワークの例としては、リニアガイド装置の保持プレート(転動体の保持器)が挙げられる。そこでまず、リニアガイド装置の保持プレートについて説明する。
図13はリニアガイド装置の全体斜視図、図14はリニアガイド装置のスライダの斜視図である。
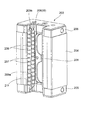
リニアガイド装置200は、図13に示す軸方向に延びる案内レール202と、該案内レール202上に軸方向に相対移動可能に設けられたスライダ203とを備えている。スライダ203は、スライダ本体204と、スライダ本体204の軸方向両端に取り付けられたエンドキャップ205,205と、図14に示す循環転動路211内を循環転動する複数の転動体(ボール)206と、隣接する転動体206間に介装される複数のスペーサ207と、転動体206を案内するガイド部品である第1の保持プレート208及び第2の保持プレート209とを備えている。
リニアガイド装置200は、図13に示す軸方向に延びる案内レール202と、該案内レール202上に軸方向に相対移動可能に設けられたスライダ203とを備えている。スライダ203は、スライダ本体204と、スライダ本体204の軸方向両端に取り付けられたエンドキャップ205,205と、図14に示す循環転動路211内を循環転動する複数の転動体(ボール)206と、隣接する転動体206間に介装される複数のスペーサ207と、転動体206を案内するガイド部品である第1の保持プレート208及び第2の保持プレート209とを備えている。
第1の保持プレート208は、スライダ本体204の底部に配置されることで、複数の転動体206を案内する。また、第2の保持プレート209は、長手方向両端の突出部209bがエンドキャップ205に固定され、長手方向に延びる軸部209aが案内レール202に形成された保持器溝(図示略)に固定されることで、複数の転動体206を案内する。
ここで、上記取り出し対象となるワークは、この第2の保持プレート209である。図15にその第2の保持プレートの形状を表す外観図を示す。第2の保持プレート209(ワークW)は、一軸方向Eに沿って延びる軸部209a(Wa)を有し、軸部209a(Wa)の軸方向両端部に、一軸方向Eと交差する特定の一方向に突出した突出部209b(Wb)を有している。
このような形状のワークでは、その形状がボルト状の部品とは明らかに違うため、特許文献1に記載の装置では対応することができない。また、従来では、第2の保持プレート209のような、軸部の端部に軸方向と交差する特定の一方向に突出した突出部を有するワークを、向きを揃えて一つずつ取り出すことができる簡易な構造のワーク取り出し装置がなかった。
本発明は、上記事項に鑑みてなされたものであり、その目的は、リニアガイド装置の保持プレートのような、軸部の端部に軸方向と交差する特定の一方向に突出した突出部を有するワークを、向きを揃えて一つずつ取り出すことができるワーク取り出し装置、及びワーク取り出し装置を用いるリニアガイド装置の製造方法を提供することを目的とする。
本発明は下記構成からなる。
(1) 一軸方向に延びる軸部を有し該軸部の軸方向端部に前記一軸方向と交差する特定の一方向に突出した突出部を有するワークが複数収容されるワークストッカから、一つの前記ワークを取り出すワーク取り出し装置であって、
前記ワークストッカは、該ワークストッカの内底面に、前記ワークの軸部のみが入り込める取り出し溝が形成されており、
前記ワークストッカを前記取り出し溝と平行な軸線を中心に揺動して、前記ワークを前記取り出し溝に入り込ませる揺動機構と、
前記揺動によって前記取り出し溝に適正な姿勢で入り込んだワークを一つだけ残して、他のワークを前記取り出し溝の周辺から除去するワーク除去機構と、
を備え、
前記ワークストッカの内底面における前記取り出し溝の延在方向の端部に、前記取り出し溝に入り込んだ前記ワークの突出部を収容する凹部が形成され、
前記ワーク除去機構は、前記ワークストッカの内底面に沿って前記取り出し溝の上を移動することで、前記取り出し溝に不適正な姿勢で入り込んだワークや取り出し溝の周辺に滞留するワークを掻き取り除去する掻き取り部材を備える、
ワーク取り出し装置。
(2) 前記ワークストッカは、前記取り出し溝に入り込んだワークの有無を検出するワーク検出センサを備える(1)に記載のワーク取り出し装置。
(3) 前記ワークは、リニアガイド装置に用いられ、案内レールとスライダとの間に転動体を保持させる保持プレートである(1)又は(2)に記載のワーク取り出し装置。
(4) 前記保持プレートの軸部の軸方向に対し垂直な断面形状が、短辺と長辺を有する矩形状であり、
前記取り出し溝の延在方向に垂直な方向の溝幅が、前記保持プレートの前記矩形状の断面の短辺長の1倍以上且つ2倍以下に設定され、
前記取り出し溝の溝深さが、前記保持プレートの前記矩形状の断面の長辺長の0.8倍以上且つ1.4倍以下に設定されている(3)に記載のワーク取り出し装置。
(5) 前記取り出し溝の開口縁にアール部が設けられた(1)〜(4)のいずれか一つに記載のワーク取り出し装置。
(6) (1)〜(5)のいずれか一つに記載のワーク取り出し装置を用いるリニアガイド装置の製造方法。
(1) 一軸方向に延びる軸部を有し該軸部の軸方向端部に前記一軸方向と交差する特定の一方向に突出した突出部を有するワークが複数収容されるワークストッカから、一つの前記ワークを取り出すワーク取り出し装置であって、
前記ワークストッカは、該ワークストッカの内底面に、前記ワークの軸部のみが入り込める取り出し溝が形成されており、
前記ワークストッカを前記取り出し溝と平行な軸線を中心に揺動して、前記ワークを前記取り出し溝に入り込ませる揺動機構と、
前記揺動によって前記取り出し溝に適正な姿勢で入り込んだワークを一つだけ残して、他のワークを前記取り出し溝の周辺から除去するワーク除去機構と、
を備え、
前記ワークストッカの内底面における前記取り出し溝の延在方向の端部に、前記取り出し溝に入り込んだ前記ワークの突出部を収容する凹部が形成され、
前記ワーク除去機構は、前記ワークストッカの内底面に沿って前記取り出し溝の上を移動することで、前記取り出し溝に不適正な姿勢で入り込んだワークや取り出し溝の周辺に滞留するワークを掻き取り除去する掻き取り部材を備える、
ワーク取り出し装置。
(2) 前記ワークストッカは、前記取り出し溝に入り込んだワークの有無を検出するワーク検出センサを備える(1)に記載のワーク取り出し装置。
(3) 前記ワークは、リニアガイド装置に用いられ、案内レールとスライダとの間に転動体を保持させる保持プレートである(1)又は(2)に記載のワーク取り出し装置。
(4) 前記保持プレートの軸部の軸方向に対し垂直な断面形状が、短辺と長辺を有する矩形状であり、
前記取り出し溝の延在方向に垂直な方向の溝幅が、前記保持プレートの前記矩形状の断面の短辺長の1倍以上且つ2倍以下に設定され、
前記取り出し溝の溝深さが、前記保持プレートの前記矩形状の断面の長辺長の0.8倍以上且つ1.4倍以下に設定されている(3)に記載のワーク取り出し装置。
(5) 前記取り出し溝の開口縁にアール部が設けられた(1)〜(4)のいずれか一つに記載のワーク取り出し装置。
(6) (1)〜(5)のいずれか一つに記載のワーク取り出し装置を用いるリニアガイド装置の製造方法。
本発明によれば、軸部の端部に軸方向と交差する特定の一方向に突出した突出部を有する形状のワークを、一定の向きに揃えた状態で、一つずつ取り出すことができる。また、ワークストッカを揺動させる方式であるので、簡易な構造でワークの取り出しを行うことができ、低コスト化、及び小型化を図ることができる。
以下、本発明の実施形態について図面を参照して詳細に説明する。
図1は本発明の実施形態を説明するためのワーク取り出し装置の全体構成を示す斜視図である。
このワーク取り出し装置100は、複数のワークWが収容されるワークストッカ10から一つのワークWを取り出すための装置であり、主に自動組立装置などに付随して装備されるものである。
図1は本発明の実施形態を説明するためのワーク取り出し装置の全体構成を示す斜視図である。
このワーク取り出し装置100は、複数のワークWが収容されるワークストッカ10から一つのワークWを取り出すための装置であり、主に自動組立装置などに付随して装備されるものである。
ここで取り出しの対象とするワークWは、図15を用いて先に説明したように、一軸方向Eに延びる軸部Waを有し、軸部Waの軸方向両端部に、一軸方向Eと交差する特定の一方向に突出した突出部Wbをそれぞれ有するリニアガイド装置用の部品である。この部品は、リニアガイド装置の案内レールとスライダとの間に転動体(ボール)を保持するための保持プレート(図13及び図14に示すリニアガイド装置200における第2の保持プレート209)であり、一定厚の板状体として構成されている。このワークWの軸部Waは、一軸方向Eに対する垂直な断面形状が、短辺と長辺を有する矩形状になっている。矩形断面の長辺が板状体の板面で構成され、長辺と平行な一方向に突出して突出部Wbが形成されている。
本構成例のワーク取り出し装置100は、図1に示すように、複数のワークWを収容し、上面が開放された箱形のワークストッカ10を備えている。ワークストッカ10は、板状の揺動フレーム4の上面に固定されている。揺動フレーム4は、ベース板2に立設した一対の支持フレーム3,3の上部間に配された揺動軸5により、水平な揺動軸線Y回りに上下方向(矢印X方向)に揺動自在に支持されている。
ベース板2には、ワークストッカ10を揺動させる揺動機構30の一要素であるエアシリンダ32の基部30aが、ブラケット34を介して回動自在に固定されている。エアシリンダ32の基部30aとは反対側の先端は、揺動フレーム4上の揺動軸5から離間した位置に回動自在に連結されている。これにより、エアシリンダ32を伸縮駆動して、揺動フレーム4及びその上に固定されたワークストッカ10を、揺動軸線Y回りに上下方向に揺動駆動可能となっている。
ワークストッカ10は、図2に示すように、上面視形状が略四角形状の枠壁11と、枠壁11の下面を塞ぐ底壁13とを有する箱体である。この四角形状の枠壁11は、揺動方向における一端側TAと他端側TB(以下「TA側」及び「TB側」と略称する)の端壁11a、11bと、揺動方向に直交する方向の両側一対の側壁11cとを有する。TB側の端壁11bの一部には、図2のA−A矢視断面図である図3に示すように、後述するワーク除去機構50の掻き取り部材52が進退自在に収容される切欠状の空所11dが設けられている。
ワークストッカ10の底壁13は、その上面が、揺動フレーム4の上面と略平行なワークストッカ内底面13aとして形成されており、ワークストッカ10が揺動するとき、ワークWがこのワークストッカ内底面13a上を滑り移動する。ワークストッカ内底面13aのTA側の端部は、図2のB−B矢視断面図である図4に示すように、TA側の端壁11aの上端に向けて迫り上がる湾曲面13bとして形成されている。
ワークストッカ内底面13aには、取り出し溝15が設けられている。取り出し溝15は、ワークストッカ内底面13a上に載る複数のワークWのうち、一つのワークWの軸部Waのみが入り込むサイズの溝幅を有する。
この取り出し溝15は、図1に示すように、ワークストッカ10の揺動軸線Yに平行な方向に延在方向を向けて形成されており、揺動軸線Yに近い位置(例えばワークストッカ10が水平な姿勢になったときに揺動軸線Yの真上となる位置)に配置されている。したがって、揺動機構30によって、ワークストッカ10を取り出し溝15と平行な揺動軸線Yを中心に揺動させることにより、ワークストッカ内底面13a上を滑り移動する複数のワークWのうち、一つのワークWの軸部Waを取り出し溝15に入り込ませることができる。
図3に示すように、ワークストッカ内底面13aにおける取り出し溝15の延在方向の両端には、取り出し溝15に入り込んだワークWの両端の突出部Wbを、ワークストッカ10と干渉せずに収容する凹部16,16が形成されている。つまり、凹部16,16の各深さは、ワークWの突出部Wbの突出寸法よりも大きく設定されており、突出部Wbの先端が凹部16,16の底に当接しないようになっている。
図5は、ワークストッカ内底面13aの取り出し溝15にワークWの軸部Waが適正な姿勢で入り込んでいる状態を示す断面図である。取り出し溝15の中にワークWの軸部Waが適正な姿勢で入り込んでいる状態のとき、ワークWの突出部Wbの先端は凹部16の底に当接することがない。
このように凹部16がワークストッカ内底面13aの幅方向両側にあることにより、ワークWが凹部16のある範囲を滑り移動するうちに、ワークWの両端の突出部Wbが、凹部16内において自重により下向きになり、その姿勢で、つまり両端の突出部Wbが下向きになった適正な姿勢で、ワークWの軸部Waが取り出し溝15に入り込む。場合によっては、ワークWが絡み合うなどして、ワークWの軸部Waが取り出し溝15に逆向きで(両端の突出部Wbが上向きになった不適正な姿勢で)入り込むこともあり得る。その場合の対策については後述する。
取り出し溝15の中央部にはセンサ孔18が形成され、そのセンサ孔18内に、ワークWが取り出し溝15に入っていることを検出するワーク検出センサ20が配置されている。このワーク検出センサ20としては、例えば、光学的にワークWが取り出し溝15に入っているか否か(ワークの有無)を検出する非接触式のものや、触子によりワークWを検出する接触式のものが採用できる。また、非接触式センサとして、静電容量型センサを用いることもできる。
また、このワーク取り出し装置100には、ワーク除去機構としてワーク掻き取り除去機構50が更に設けられている。ワーク掻き取り除去機構50は、ワークストッカ10の揺動によって取り出し溝15に適正な姿勢で入り込んだワークWを一つだけ残して、他のワークWを取り出し溝15の周辺から除去する。このワーク掻き取り除去機構50は、ブロック状の掻き取り部材52と、掻き取り部材52を前進及び後進させるエアシリンダやガイド機構を有する掻き取り駆動機構54を備える。掻き取り部材52は、ワークストッカ10のTB側の端壁11bに形成された空所11dに収容される。掻き取り駆動機構54は、この空所11dの位置からにTA側に前進させられ、前端が取り出し溝15を超える位置まで移動した後に元の位置に戻るように往復駆動される。
そして、この掻き取り部材52は、ワークストッカ内底面13aに沿って取り出し溝15の上を移動することで、取り出し溝15に不適正な姿勢で入り込んだワークWや取り出し溝15の周辺に絡まって滞留するワークW等をTA側に押して、掻き取り除去する。
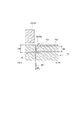
なお、図6に示すように、取り出し溝15の延在方向に垂直な面内方向の溝幅NAは、ワークWの軸部Waの矩形状の断面における短辺長MA(突出部Wbの突出する方向と直交する方向の長さ)の1倍以上且つ2倍以下、即ち、「MA<NA<2MA」に設定されている。また、取り出し溝15の溝深さNBは、ワークWの軸部Waの矩形状の断面における長辺長MB(突出部Wbの突出する方向の長さ)の0.8倍以上且つ1.4倍以下、即ち、「0.8MB≦NB≦1.4MB」に設定されている。そして、掻き取り部材52の底面とワークストッカ内底面13aとの間の隙間tは、ワークWの厚さ(=軸部Waの短辺長MA)よりも小さく設定されている。
そして、取り出し溝15のTA側の開口縁には、掻き取り時に不要ワークWを取り出し溝15から出し易くするためのアール部15aが設けられている。このアール部15aの半径は、取り出し溝15の深さNBの20%程度に設定されている。更に、ワークストッカ10の上面開口は、ワークWの飛び出しを防ぐためにアクリルカバー等で覆われているのが望ましい。
次に本構成のワーク取り出し装置100の作用を説明する。
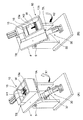
図7は、ワークストッカ10を揺動させた場合の作用を説明する図であって、図7(A)はワークストッカを矢印X1方向、つまりTA側が上昇しTB側が下降するように揺動させたときの状態を示す説明図、図7(B)はワークストッカを矢印X2方向、つまりTA側が下降しTB側が上昇するように揺動させたときの状態を示す説明図である。
図7は、ワークストッカ10を揺動させた場合の作用を説明する図であって、図7(A)はワークストッカを矢印X1方向、つまりTA側が上昇しTB側が下降するように揺動させたときの状態を示す説明図、図7(B)はワークストッカを矢印X2方向、つまりTA側が下降しTB側が上昇するように揺動させたときの状態を示す説明図である。
ワークストッカ10に多数のワークWを投入し、揺動機構30のエアシリンダ32を伸縮駆動させて、ワークストッカ10を、図7(A)に示すようにX1方向、及び、図7(B)に示すようにX2方向に揺動させる。すると、ワークストッカ10内のワークWが、ワークストッカ内底面13a上を矢印H1方向及び矢印H2方向に滑り移動して、取り出し溝15の上を通過する。
ワークストッカ10を数回揺動させると、図5に示すように、ワークWの両端の突出部Wbが凹部16内に自重で下向きに収容されると共に、取り出し溝15の上を通過する複数のワークWのうち、一つのワークWの軸部Waが取り出し溝15の中に入り込む。その状態で、図7(B)に示すように、ワークストッカ10のTA側を下げると、取り出し溝15に入らなかったワークWが、TA側のワークストッカ内底面13aにおける湾曲面13bの辺りに寄り集まる。このようにワークWを片側(TA側)に寄せることで、揺動により変化したワークWの向きを、取り出し溝15に平行に揃えることができ、次に取り出し溝15に入り込ませやすくなる。
取り出し溝15にワークWが入ったかどうかをワーク検出センサ20で確認し、入っていなければ、再度揺動を繰り返す。取り出し溝15にワークWが入っていたら、ワークストッカ10のTA側を下げた状態にしたまま、掻き取り除去機構50を作動させる。
図8は、掻き取り除去機構50の作用を説明する図で、図8(A)は掻き取り部材52を前進させたときの状態を示す説明図、図8(B)は掻き取り部材52を元の位置に後退させたときの状態を示す説明図である。
取り出し溝15にワークWが入った場合、図8(A)に示すように、掻き取り駆動機構54を駆動して掻き取り部材52を矢印F1で示すように、取り出し溝15よりも前側の位置まで前進させる。そうすると、取り出し溝15の周辺に引っ掛かった余分なワーク(取り出し溝15に入ったワークに絡まった別のワークなど)WoutをTA側に押して、取り出し溝15から除去することができる。
ワークWが取り出し溝15に逆向きで(突出部Wbが上向きの姿勢で)入っていた場合も、取り出し溝15から飛び出した部分(上向きになった突出部Wb)に掻き取り部材52を押し当てることができるので、掻き取り部材52の前進によりワークWoutが取り出し溝15から押し出されて除去される。その際、図6に示すように、取り出し溝15のTA側の開口縁にアール部15aが設けられているので、ワークWを掻き取り部材52によって円滑に滑らせて、取り出し溝15から除去することができる。その後、図8(B)に示すように、掻き取り部材52を矢印F2で示す方向に移動して元の位置に戻す。
以上の操作により、取り出し溝15に適正な姿勢で入り込んだ一つのワークWが残される。したがって、例えば、ロボットハンドで突出部Wbを掴むことにより、取り出し溝15に保持された一つのワークWを、適正な姿勢で取り出して他所へ供給することができる。また、このワーク取り出し装置100は、ワークストッカ10を揺動させる方式であるので、簡易な構造でワークWの取り出しを行うことができ、低コスト化と小型化とを同時に図ることができる。
なお、上記第1の構成例では、ワークストッカ10を揺動させる駆動源として、エアシリンダ32を用いた場合を示したが、図9に示す第2の構成例のワーク取り出し装置100Bのように、駆動源としてモータ32Bを用いた揺動機構30Bを採用してもよい。この場合は、モータ32Bの回転駆動力を、ギヤ36,38により揺動軸5に伝達させている。
また、上記第1の構成例では、ワーク除去機構として、ワーク掻き取り除去機構50を用いた場合を示したが、図10に示す第3の構成例のワーク取り出し装置100Cのように、ワーク押し下げ除去機構60を採用してもよい。
図10は第3の構成例のワーク取り出し装置100Cの全体構成を示す斜視図、図11は図10のワーク取り出し装置100Cのワーク押し下げ除去機構60の作用を説明する図で、図11(A)は押し下げ部材62を作動させる前の状態を示す説明図、図11(B)は押し下げ部材62を作動させた状態を示す説明図である。また、図12は図11の押し下げ部材62を押し下げたときの状態を説明する図で、図12(A)は取り出し溝15にワークWが適正な姿勢で入り込んでいるときに押し下げ部材62がワークに当たらないことを示す説明図、図12(B)は不適正な姿勢のワークWや不要なワークWに対し、降下した押し下げ部材62が当接して、ワークWが飛び上がって除去されることを示す説明図である。
このワーク押し下げ除去機構60は、回転式の叩き腕として構成された押し下げ部材62と、押し下げ部材62を回転させて押し下げ部材62の先端(下端)でワークWの一部を叩かせる駆動機構64と、を備えている。押し下げ部材62は、L字形の叩き腕として構成され、駆動機構64に連結された基端を中心に矢印G方向に回転する。
そして、図11(A)に示すように、取り出し溝15にワークWが入っている状態でワークストッカ10のTA側を下げ、その状態を保ったまま、押し下げ除去機構60を作動させ、図11(B)に示すように、押し下げ部材62を矢印G1方向に下降させる。
押し下げ部材62は、図12(A)に示すように、凹部16の上方からワークストッカ内底面13aの高さまで下降する。押し下げ部材62が下降することによって、図12(B)に示すように、凹部16から上方にワークWの一部が突出していた場合に、突出した部分を叩いてワークWを押し下げ、それにより、取り出し溝15からワークWを飛び出させる。
即ち、ワークWが不適正な姿勢で取り出し溝15に入り込んでいる場合や取り出し溝15の周辺に不要なワークWoutが絡みついているような場合に、押し下げ部材62を下降させる。この押し下げ部材62の下降によって、凹部16から上方に突出した状態のワークWoutを叩いて押し下げることができ、取り出し溝15からワークWoutを飛び出させることができる。したがって、押し下げ部材62の下降後に、ワークストッカ10を更に揺動させることにより、取り出し溝15に適正な姿勢で入り込んだワークWを一つだけ残して、他のワークWを取り出し溝15の周辺から除去することができる。また、軸部Waの端部に軸方向と交差する特定の一方向に突出した突出部Wbを有する形状のワークWを、一定の向きに揃えた状態で一つずつ取り出すことができる。
このように、本発明は上記の実施形態に限定されるものではなく、実施形態の各構成を相互に組み合わせることや、明細書の記載、並びに周知の技術に基づいて、当業者が変更、応用することも本発明の予定するところであり、保護を求める範囲に含まれる。
例えば、第1の構成例の掻き取り除去機構50と第3の構成例の押し下げ除去機構60とを、互いに干渉しないように一緒に組み込むことで、より効率よく確実にワークWの取り出しを行うことができるようになる。
10 ワークストッカ
13a ワークストッカ内底面
15 取り出し溝
16 凹部
20 ワーク検出センサ
30,30B 揺動機構
50 ワーク掻き取り除去機構(ワーク除去機構)
52 掻き取り部材
60 ワーク押し下げ除去機構(ワーク除去機構)
62 押し下げ部材
100,100B,100C ワーク取り出し装置
200 リニアガイド装置
202 案内レール
203 スライダ
206 転動体
209 第2の保持プレート(ワークW)
E 一軸方向
Y ワークストッカの揺動軸線
W ワーク
Wa 軸部
Wb 突出部
NA 溝幅
NB 溝深さ
MA 短辺長
MB 長辺長
13a ワークストッカ内底面
15 取り出し溝
16 凹部
20 ワーク検出センサ
30,30B 揺動機構
50 ワーク掻き取り除去機構(ワーク除去機構)
52 掻き取り部材
60 ワーク押し下げ除去機構(ワーク除去機構)
62 押し下げ部材
100,100B,100C ワーク取り出し装置
200 リニアガイド装置
202 案内レール
203 スライダ
206 転動体
209 第2の保持プレート(ワークW)
E 一軸方向
Y ワークストッカの揺動軸線
W ワーク
Wa 軸部
Wb 突出部
NA 溝幅
NB 溝深さ
MA 短辺長
MB 長辺長
Claims (6)
- 一軸方向に延びる軸部を有し該軸部の軸方向端部に前記一軸方向と交差する特定の一方向に突出した突出部を有するワークが複数収容されるワークストッカから、一つの前記ワークを取り出すワーク取り出し装置であって、
前記ワークストッカは、該ワークストッカの内底面に、前記ワークの軸部のみが入り込める取り出し溝が形成されており、
前記ワークストッカを前記取り出し溝と平行な軸線を中心に揺動して、前記ワークを前記取り出し溝に入り込ませる揺動機構と、
前記揺動によって前記取り出し溝に適正な姿勢で入り込んだワークを一つだけ残して、他のワークを前記取り出し溝の周辺から除去するワーク除去機構と、
を備え、
前記ワークストッカの内底面における前記取り出し溝の延在方向の端部に、前記取り出し溝に入り込んだ前記ワークの突出部を収容する凹部が形成され、
前記ワーク除去機構は、前記ワークストッカの内底面に沿って前記取り出し溝の上を移動することで、前記取り出し溝に不適正な姿勢で入り込んだワークや取り出し溝の周辺に滞留するワークを掻き取り除去する掻き取り部材を備える、
ワーク取り出し装置。 - 前記ワークストッカは、前記取り出し溝に入り込んだワークの有無を検出するワーク検出センサを備える請求項1に記載のワーク取り出し装置。
- 前記ワークは、リニアガイド装置に用いられ、案内レールとスライダとの間に転動体を保持させる保持プレートである請求項1又は請求項2に記載のワーク取り出し装置。
- 前記保持プレートの軸部の軸方向に対し垂直な断面形状が、短辺と長辺を有する矩形状であり、
前記取り出し溝の延在方向に垂直な方向の溝幅が、前記保持プレートの前記矩形状の断面の短辺長の1倍以上且つ2倍以下に設定され、
前記取り出し溝の溝深さが、前記保持プレートの前記矩形状の断面の長辺長の0.8倍以上且つ1.4倍以下に設定されている請求項3に記載のワーク取り出し装置。 - 前記取り出し溝の開口縁にアール部が設けられた請求項1〜請求項4のいずれか一項に記載のワーク取り出し装置。
- 請求項1〜請求項5のいずれか一項に記載のワーク取り出し装置を用いるリニアガイド装置の製造方法。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2018092044A JP6544465B2 (ja) | 2018-05-11 | 2018-05-11 | ワーク取り出し装置、及びワーク取り出し装置を用いるリニアガイド装置の製造方法。 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2018092044A JP6544465B2 (ja) | 2018-05-11 | 2018-05-11 | ワーク取り出し装置、及びワーク取り出し装置を用いるリニアガイド装置の製造方法。 |
Related Parent Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2014122317A Division JP6349992B2 (ja) | 2014-06-13 | 2014-06-13 | ワーク取り出し装置、及びワーク取り出し装置を用いるリニアガイド装置の製造方法。 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2018118860A JP2018118860A (ja) | 2018-08-02 |
| JP6544465B2 true JP6544465B2 (ja) | 2019-07-17 |
Family
ID=63043502
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2018092044A Active JP6544465B2 (ja) | 2018-05-11 | 2018-05-11 | ワーク取り出し装置、及びワーク取り出し装置を用いるリニアガイド装置の製造方法。 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP6544465B2 (ja) |
Family Cites Families (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS60213615A (ja) * | 1984-04-04 | 1985-10-25 | Canon Inc | 揺動式振込機 |
| JPS62255312A (ja) * | 1986-04-25 | 1987-11-07 | Toshiba Corp | パ−ツ類整位装置 |
| JPH06647Y2 (ja) * | 1987-10-19 | 1994-01-05 | 日本精工株式会社 | リニアガイド装置 |
| JP2515163B2 (ja) * | 1990-02-23 | 1996-07-10 | 東レエンジニアリング株式会社 | 溝治具及び該溝治具を装着したピン状体整列装置 |
| WO2005040834A1 (ja) * | 2003-10-22 | 2005-05-06 | Arkray, Inc. | 分析具供給装置 |
-
2018
- 2018-05-11 JP JP2018092044A patent/JP6544465B2/ja active Active
Also Published As
| Publication number | Publication date |
|---|---|
| JP2018118860A (ja) | 2018-08-02 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US6290095B1 (en) | Chip component take-in apparatus | |
| CN105935835B (zh) | 板材加工系统以及板材加工方法 | |
| JP5840815B1 (ja) | ナット供給装置 | |
| US9901019B2 (en) | Tape feeder and method for moving a carrier tape towards a picking position in a component mounting machine | |
| CN104609172B (zh) | 一种医用配件组装机的下料装置 | |
| DE69010719T2 (de) | Verfahren zur Bearbeitung einer optischen Karte. | |
| JP2005521869A (ja) | 座標位置決め機械上で作動モジュールを交換するための装置 | |
| JP2013119441A (ja) | 部品供給装置及び部品供給方法 | |
| JP5265963B2 (ja) | 工作機械 | |
| JP6349992B2 (ja) | ワーク取り出し装置、及びワーク取り出し装置を用いるリニアガイド装置の製造方法。 | |
| JP2018118860A (ja) | ワーク取り出し装置、及びワーク取り出し装置を用いるリニアガイド装置の製造方法。 | |
| KR102374397B1 (ko) | 메모리카드 이송핸들러 | |
| CN111633346A (zh) | 一种激光加工生产线 | |
| KR100967060B1 (ko) | 골프티 자동 인쇄장치 | |
| JP3721214B2 (ja) | 遊技盤の自動釘打ち装置 | |
| JP7311704B2 (ja) | フィルタ交換用装置および部品実装装置 | |
| JP5058021B2 (ja) | パレット搬送装置 | |
| JP3433463B2 (ja) | 工作機械のツールマガジン装置 | |
| JP2018089741A (ja) | 工作機械の隔壁構造 | |
| JP6450043B1 (ja) | パンチ切換装置 | |
| CN113828933A (zh) | 一种棒材高速全自动激光打标机 | |
| CN203695771U (zh) | 转盘拉伸模具 | |
| JP2011144031A (ja) | 有頭部品供給装置 | |
| JP6370734B2 (ja) | カード処理装置 | |
| JPH0741134A (ja) | 光ピックアップ用ワイヤ供給装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20180511 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20190521 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20190603 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 6544465 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |