JP6545609B2 - 油圧建設機械の制御装置 - Google Patents

油圧建設機械の制御装置 Download PDF

Info

Publication number
JP6545609B2
JP6545609B2 JP2015237847A JP2015237847A JP6545609B2 JP 6545609 B2 JP6545609 B2 JP 6545609B2 JP 2015237847 A JP2015237847 A JP 2015237847A JP 2015237847 A JP2015237847 A JP 2015237847A JP 6545609 B2 JP6545609 B2 JP 6545609B2
Authority
JP
Japan
Prior art keywords
signal
horsepower
boom
hydraulic
target
Prior art date
Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
Active
Application number
JP2015237847A
Other languages
English (en)
Other versions
JP2017101519A (ja
Inventor
秀一 森木
秀一 森木
理優 成川
理優 成川
田中 宏明
宏明 田中
坂本 博史
博史 坂本
釣賀 靖貴
靖貴 釣賀
Current Assignee (The listed assignees may be inaccurate. Google has not performed a legal analysis and makes no representation or warranty as to the accuracy of the list.)
Hitachi Construction Machinery Co Ltd
Original Assignee
Hitachi Construction Machinery Co Ltd
Priority date (The priority date is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the date listed.)
Filing date
Publication date
Application filed by Hitachi Construction Machinery Co Ltd filed Critical Hitachi Construction Machinery Co Ltd
Priority to JP2015237847A priority Critical patent/JP6545609B2/ja
Priority to KR1020187012507A priority patent/KR102084986B1/ko
Priority to CN201680070801.2A priority patent/CN108368689B/zh
Priority to US15/780,313 priority patent/US10604914B2/en
Priority to PCT/JP2016/085685 priority patent/WO2017094822A1/ja
Priority to EP16870759.4A priority patent/EP3385455B1/en
Publication of JP2017101519A publication Critical patent/JP2017101519A/ja
Application granted granted Critical
Publication of JP6545609B2 publication Critical patent/JP6545609B2/ja
Active legal-status Critical Current
Anticipated expiration legal-status Critical

Links

Images

Classifications

    • EFIXED CONSTRUCTIONS
    • E02HYDRAULIC ENGINEERING; FOUNDATIONS; SOIL SHIFTING
    • E02FDREDGING; SOIL-SHIFTING
    • E02F9/00Component parts of dredgers or soil-shifting machines, not restricted to one of the kinds covered by groups E02F3/00 - E02F7/00
    • E02F9/20Drives; Control devices
    • E02F9/22Hydraulic or pneumatic drives
    • E02F9/2221Control of flow rate; Load sensing arrangements
    • E02F9/2232Control of flow rate; Load sensing arrangements using one or more variable displacement pumps
    • E02F9/2235Control of flow rate; Load sensing arrangements using one or more variable displacement pumps including an electronic controller
    • EFIXED CONSTRUCTIONS
    • E02HYDRAULIC ENGINEERING; FOUNDATIONS; SOIL SHIFTING
    • E02FDREDGING; SOIL-SHIFTING
    • E02F9/00Component parts of dredgers or soil-shifting machines, not restricted to one of the kinds covered by groups E02F3/00 - E02F7/00
    • E02F9/20Drives; Control devices
    • E02F9/22Hydraulic or pneumatic drives
    • E02F9/2221Control of flow rate; Load sensing arrangements
    • EFIXED CONSTRUCTIONS
    • E02HYDRAULIC ENGINEERING; FOUNDATIONS; SOIL SHIFTING
    • E02FDREDGING; SOIL-SHIFTING
    • E02F3/00Dredgers; Soil-shifting machines
    • E02F3/04Dredgers; Soil-shifting machines mechanically-driven
    • E02F3/28Dredgers; Soil-shifting machines mechanically-driven with digging tools mounted on a dipper- or bucket-arm, i.e. there is either one arm or a pair of arms, e.g. dippers, buckets
    • E02F3/36Component parts
    • E02F3/42Drives for dippers, buckets, dipper-arms or bucket-arms
    • E02F3/43Control of dipper or bucket position; Control of sequence of drive operations
    • EFIXED CONSTRUCTIONS
    • E02HYDRAULIC ENGINEERING; FOUNDATIONS; SOIL SHIFTING
    • E02FDREDGING; SOIL-SHIFTING
    • E02F3/00Dredgers; Soil-shifting machines
    • E02F3/04Dredgers; Soil-shifting machines mechanically-driven
    • E02F3/28Dredgers; Soil-shifting machines mechanically-driven with digging tools mounted on a dipper- or bucket-arm, i.e. there is either one arm or a pair of arms, e.g. dippers, buckets
    • E02F3/36Component parts
    • E02F3/42Drives for dippers, buckets, dipper-arms or bucket-arms
    • E02F3/43Control of dipper or bucket position; Control of sequence of drive operations
    • E02F3/435Control of dipper or bucket position; Control of sequence of drive operations for dipper-arms, backhoes or the like
    • E02F3/437Control of dipper or bucket position; Control of sequence of drive operations for dipper-arms, backhoes or the like providing automatic sequences of movements, e.g. linear excavation, keeping dipper angle constant
    • EFIXED CONSTRUCTIONS
    • E02HYDRAULIC ENGINEERING; FOUNDATIONS; SOIL SHIFTING
    • E02FDREDGING; SOIL-SHIFTING
    • E02F9/00Component parts of dredgers or soil-shifting machines, not restricted to one of the kinds covered by groups E02F3/00 - E02F7/00
    • E02F9/20Drives; Control devices
    • EFIXED CONSTRUCTIONS
    • E02HYDRAULIC ENGINEERING; FOUNDATIONS; SOIL SHIFTING
    • E02FDREDGING; SOIL-SHIFTING
    • E02F9/00Component parts of dredgers or soil-shifting machines, not restricted to one of the kinds covered by groups E02F3/00 - E02F7/00
    • E02F9/20Drives; Control devices
    • E02F9/2004Control mechanisms, e.g. control levers
    • E02F9/2012Setting the functions of the control levers, e.g. changing assigned functions among operations levers, setting functions dependent on the operator or seat orientation
    • EFIXED CONSTRUCTIONS
    • E02HYDRAULIC ENGINEERING; FOUNDATIONS; SOIL SHIFTING
    • E02FDREDGING; SOIL-SHIFTING
    • E02F9/00Component parts of dredgers or soil-shifting machines, not restricted to one of the kinds covered by groups E02F3/00 - E02F7/00
    • E02F9/20Drives; Control devices
    • E02F9/2025Particular purposes of control systems not otherwise provided for
    • EFIXED CONSTRUCTIONS
    • E02HYDRAULIC ENGINEERING; FOUNDATIONS; SOIL SHIFTING
    • E02FDREDGING; SOIL-SHIFTING
    • E02F9/00Component parts of dredgers or soil-shifting machines, not restricted to one of the kinds covered by groups E02F3/00 - E02F7/00
    • E02F9/20Drives; Control devices
    • E02F9/2025Particular purposes of control systems not otherwise provided for
    • E02F9/2029Controlling the position of implements in function of its load, e.g. modifying the attitude of implements in accordance to vehicle speed
    • EFIXED CONSTRUCTIONS
    • E02HYDRAULIC ENGINEERING; FOUNDATIONS; SOIL SHIFTING
    • E02FDREDGING; SOIL-SHIFTING
    • E02F9/00Component parts of dredgers or soil-shifting machines, not restricted to one of the kinds covered by groups E02F3/00 - E02F7/00
    • E02F9/20Drives; Control devices
    • E02F9/2025Particular purposes of control systems not otherwise provided for
    • E02F9/2045Guiding machines along a predetermined path
    • EFIXED CONSTRUCTIONS
    • E02HYDRAULIC ENGINEERING; FOUNDATIONS; SOIL SHIFTING
    • E02FDREDGING; SOIL-SHIFTING
    • E02F9/00Component parts of dredgers or soil-shifting machines, not restricted to one of the kinds covered by groups E02F3/00 - E02F7/00
    • E02F9/20Drives; Control devices
    • E02F9/22Hydraulic or pneumatic drives
    • E02F9/2264Arrangements or adaptations of elements for hydraulic drives
    • E02F9/2271Actuators and supports therefor and protection therefor
    • EFIXED CONSTRUCTIONS
    • E02HYDRAULIC ENGINEERING; FOUNDATIONS; SOIL SHIFTING
    • E02FDREDGING; SOIL-SHIFTING
    • E02F9/00Component parts of dredgers or soil-shifting machines, not restricted to one of the kinds covered by groups E02F3/00 - E02F7/00
    • E02F9/20Drives; Control devices
    • E02F9/22Hydraulic or pneumatic drives
    • E02F9/2278Hydraulic circuits
    • E02F9/2296Systems with a variable displacement pump

Landscapes

  • Engineering & Computer Science (AREA)
  • Mining & Mineral Resources (AREA)
  • Civil Engineering (AREA)
  • General Engineering & Computer Science (AREA)
  • Structural Engineering (AREA)
  • Mechanical Engineering (AREA)
  • Physics & Mathematics (AREA)
  • Fluid Mechanics (AREA)
  • Life Sciences & Earth Sciences (AREA)
  • General Life Sciences & Earth Sciences (AREA)
  • Paleontology (AREA)
  • Operation Control Of Excavators (AREA)

Description

本発明は、油圧建設機械の制御装置に関する。
一般に、油圧建設機械は、搭載されているフロント作業装置を駆動する油圧シリンダ等の油圧アクチュエータと、オペレータが操作する操作装置と、操作装置の操作量に応じて吐出流量を調整する油圧ポンプと、操作装置の操作量に応じた操作パイロット圧で内部の方向制御弁を駆動して、油圧ポンプから油圧アクチュエータへ供給する圧油の流量と方向を制御するコントロールバルブとを備えている。
油圧建設機械が掘削などの作業を行うと、フロント作業装置を駆動する油圧アクチュエータの内部には、掘削反力(掘削負荷)に応じた負荷圧力が生じ、油圧ポンプの吐出圧はこの負荷圧力と油路の圧損とを加算した値になる。このため、油圧建設機械には、油圧ポンプの吐出圧が高くなるほど、油圧ポンプの容積(吐出流量)を減少させて、油圧ポンプの馬力を下げるポンプ馬力制御が採用されている。ポンプ馬力制御は、油圧ポンプを駆動するエンジンに過大な負荷がかかること、油圧ポンプの吐出圧力の過大な上昇、及びリーク流量の増大などによる効率の悪化を抑制する。
このような油圧建設機械において、オペレータの操作量に関係なくフロント装置先端を、常に人間のフィーリングに合致した良好な軌道を経て目標軌跡に収束させる建設機械の軌跡制御装置がある(例えば、特許文献1参照)。この軌跡制御装置は、角度検出器からの信号に基づきフロント装置の位置と姿勢を演算し、操作レバー装置からの信号に基づきフロント装置の目標速度ベクトルを演算する。目標速度ベクトルは、フロント装置先端から最短距離にある目標軌跡上の点から所定の距離だけ掘削進行方向前方に進んだ点に向かうように補正され、補正された目標速度ベクトルに対応するように油圧制御弁を駆動するための目標パイロット圧が演算される。演算された目標パイロット圧を生成するように比例電磁弁を制御する。
また、作業機作動シリンダの位置追従性を向上させ、水平均し作業や法面整形作業において掘削負荷が上昇しても所定の仕上げ精度を確保することを目的とした建設機械の作業機制御装置がある(例えば、特許文献2参照)。この作業機制御装置は、操作レバーからの信号に基づく各シリンダの目標位置及び目標速度と、角度センサから得られる情報に基づく各シリンダの実際の位置及び速度との誤差をなくすように、電磁比例弁でパイロット圧を制御する位置追従用フィードバック制御系を構成し、シリンダ負荷圧の増大に応じてルックアップテーブルにより、フィードバックゲイン及びフィードフォワードゲインを増大調整する。
特開平9−291560号公報 特開平9−228426号公報
特許文献1に記載の建設機械の軌跡制御装置と特許文献2に記載の建設機械の作業機制御装置は、最終的には、従来の建設機械を構成するコントロールバルブを駆動制御する操作パイロット圧を制御することで、それぞれの目的を達成する。このため、掘削負荷が上昇した場合には、両者ともに、上述したポンプ馬力制御が作用し油圧ポンプの吐出流量を減少させるので、油圧アクチュエータの駆動速度を低下させる可能性が生じる。
このことにより、特許文献1に記載の建設機械の軌跡制御装置では、油圧アクチュエータの速度、特に掘削負荷を主として受けるアームシリンダの速度が低下して、複数の油圧アクチュエータ(例えば、アームシリンダ、ブームシリンダ、バケットシリンダ)間の速度バランスが目標値と乖離し、意図した通りに軌跡を制御できなくなる可能性が生じる。例えば、ブーム上げとアームクラウドの複合操作で掘削作業を行っている場合に、掘削負荷が増加すると、この負荷は主にアームにかかるため、アームクラウド速度が低下し、ブーム上げ速度はそのままとなり、両者の速度バランスが崩れ、仕上げ精度を悪化させる。
また、特許文献2に記載の建設機械の作業機制御装置では、シリンダ負荷圧の増大に応じて位置追従用フィードバック制御ゲインを増大調整するが、油圧ポンプの吐出流量の減少に伴う油圧アクチュエータの動作の遅れまでは、必ずしも十分に考慮されていない。このため、特に作業速度が速い場合には、土質の変化などにより生じる掘削負荷の上昇速度(変化率)に対して操作パイロット圧が増大調整されたとしても、油圧アクチュエータの動作の速度低下は回避できない。このため、水平均し作業や法面整形作業などにおいて所定の仕上げ精度を得られない可能性が生じる。
本発明は、上記の課題に鑑みてなされたものであり、その目的は、水平均し作業や法面整形作業などにおいて掘削負荷が上昇しても、所定の仕上げ精度を得られる油圧建設機械の制御装置を提供することにある。
上記課題を解決するために、例えば特許請求の範囲に記載の構成を採用する。本願は、上記課題を解決する手段を複数含んでいるが、その一例を挙げるならば、油圧アクチュエータと、前記油圧アクチュエータにより駆動する作業機と、前記油圧アクチュエータへ圧油を供給する油圧ポンプと、前記油圧ポンプの吐出流量を制御するポンプ流量制御部と、前記油圧ポンプの馬力を制御するポンプ馬力制御部と、前記作業機が作業する施工目標面と前記作業機との距離である目標面距離を計測または演算する目標面距離取得部とを備えた油圧建設機械の制御装置であって、前記油圧建設機械の省エネルギ性と前記作業機の速度追従性のいずれを優先するかを選択または調整可能な設定装置をさらに備え、前記ポンプ馬力制御部は、前記目標面距離および前記目標面距離に応じて、前記油圧ポンプの馬力を補正することを特徴とする。
本発明によれば、作業機と施工目標面との距離に応じてポンプ馬力を補正制御するので、作業機が施工目標面から近い位置で掘削した場合には、掘削負荷が上昇しても所定の仕上げ精度を得られる。
本発明の油圧建設機械の制御装置の一実施の形態を備えた油圧ショベルを示す斜視図である。 本発明の油圧建設機械の制御装置の一実施の形態を備えた油圧建設機械の油圧駆動装置を示す構成図である。 本発明の油圧建設機械の制御装置の一実施の形態を構成するメインコントローラの構成を示す概念図である。 本発明の油圧建設機械の制御装置の一実施の形態を構成するメインコントローラの目標速度補正部の演算内容の一例を示す制御ブロック図である。 本発明の油圧建設機械の制御装置の一実施の形態を構成するメインコントローラの油圧制御部の構成を示す概念図である。 本発明の油圧建設機械の制御装置の一実施の形態を構成するメインコントローラの方向制御弁制御部の演算内容の一例を示す制御ブロック図である。 本発明の油圧建設機械の制御装置の一実施の形態を構成するメインコントローラの配分率演算部の演算内容の一例を示す制御ブロック図である。 本発明の油圧建設機械の制御装置の一実施の形態を構成するメインコントローラのポンプ流量制御部の演算内容の一例を示す制御ブロック図である。 本発明の油圧建設機械の制御装置の一実施の形態を構成するメインコントローラのポンプ馬力制御部の演算内容の一例を示す制御ブロック図である。 本発明の油圧建設機械の制御装置の一実施の形態を構成するメインコントローラのブーム上げ目標馬力テーブルの演算内容の一例を示す制御ブロック図である。 本発明の油圧建設機械の制御装置の一実施の形態を構成するメインコントローラのブーム上げ目標馬力テーブルの演算内容の他の例を示す制御ブロック図である。 本発明の油圧建設機械の制御装置の一実施の形態における油圧建設機械の時系列の動作の一例示す特性図である。 本発明の油圧建設機械の制御装置の一実施の形態における油圧建設機械の時系列の動作の他の例示す特性図である。
以下、本発明の油圧建設機械の制御装置の実施の形態を図面を用いて説明する。
図1は本発明の油圧建設機械の制御装置の第1の実施の形態を備えた油圧ショベルを示す斜視図である。図1に示すように、油圧ショベルは下部走行体9と上部旋回体10と作業機15を備えている。下部走行体9は左右のクローラ式走行装置を有し、左右の走行油圧モータ3b,3a(左側3bのみ図示)により駆動される。上部旋回体10は下部走行体9上に旋回可能に搭載され、旋回油圧モータ4により旋回駆動される。上部旋回体10には、原動機としてのエンジン14と、エンジン14により駆動される油圧ポンプ装置2とを備えている。
作業機15は上部旋回体10の前部に俯仰可能に取り付けられている。上部旋回体10には運転室が備えられ、運転室内には走行用右操作レバー装置1a、走行用左操作レバー装置1b、作業機15の動作及び旋回動作を指示するための右操作レバー装置1c、左操作レバー装置1d等の操作装置が配置されている。
作業機15はブーム11、アーム12、バケット8を有する多関節構造であり、ブーム11はブームシリンダ5の伸縮により上部旋回体10に対して上下方向に回動し、アーム12はアームシリンダ6の伸縮によりブーム11に対して上下及び前後方向に回動し、バケット8はバケットシリンダ7の伸縮によりアーム12に対して上下及び前後方向に回動する。
また、作業機15の位置を算出するために、上部旋回体10とブーム11との連結部近傍に設けられ、ブーム11の水平面に対する角度を検出する角度検出器13aと、ブーム11とアーム12との連結部近傍に設けられ、アーム12の角度を検出する角度検出器13bと、アーム12とバケット8との近傍に設けられ、バケット8の角度を検出する角度検出器13cとを備えている。これらの角度検出器13a〜cが検出した角度信号は、後述するメインコントローラ100に入力されている。
コントロールバルブ20は、油圧ポンプ装置2から上述したブームシリンダ5、アームシリンダ6、バケットシリンダ7、左右の走行油圧モータ3b,3a等の油圧アクチュエータのそれぞれに供給される圧油の流れ(流量と方向)を制御するものである。
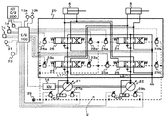
図2は本発明の油圧建設機械の制御装置の一実施の形態を備えた油圧建設機械の制御装置の一実施の形態を備えた油圧建設機械の油圧駆動装置を示す構成図である。なお、説明の簡略化のため、油圧アクチュエータとしてブームシリンダ5とアームシリンダ6のみを備えた構成として説明し、本発明の実施の形態と直接的に関係しないメインリリーフ弁、ロードチェック弁、リターン回路、ドレーン回路等の図示と説明は省略する。
図2において、油圧駆動装置は、油圧ポンプ装置2と、ブームシリンダ5と、アームシリンダ6と、右操作レバー装置1cと、左操作レバー装置1dと、コントロールバルブ20と、メインコントローラ100と、情報コントローラ200とを備えている。
油圧ポンプ装置2は、第1油圧ポンプ21と第2油圧ポンプ22とを備えている。第1油圧ポンプ21と第2油圧ポンプ22は、エンジン14によって駆動され、それぞれ第1ポンプラインL1と第2ポンプラインL2に圧油を吐出する。第1油圧ポンプ21及び第2油圧ポンプ22は可変容量型の油圧ポンプであり、それぞれ第1レギュレータ27,第2レギュレータ28が備えられ、これらのレギュレータ27,28で第1油圧ポンプ21と第2油圧ポンプ22の容量可変機構である斜板の傾転位置を制御し、ポンプ吐出流量を制御する。
第1レギュレータ27と第2レギュレータ28は、それぞれ電磁比例弁27a、28aを介して供給されるパイロット圧油によって、ポジティブ傾転制御がなされる。また、第1レギュレータ27と第2レギュレータ28には、第1油圧ポンプ21の吐出圧力と第2油圧ポンプ22の吐出圧力がそれぞれフィードバックされ、これら吐出圧力と電磁比例弁27b、28bを介して供給されるパイロット圧油によって、これらの油圧ポンプの吸収馬力が制御される。この馬力制御は、油圧ポンプ吐出圧力と油圧ポンプ傾転とで決定される負荷がエンジン出力を上回らないように油圧ポンプ傾転を制御するものである。
コントロールバルブ20は、第1ポンプラインL1と第2ポンプラインL2からなる2系統のポンプラインから構成されている。第1ポンプラインL1にはブーム1方向制御弁23とアーム2方向制御弁26とが接続されていて、第1油圧ポンプ21が吐出した圧油は、ブームシリンダ5とアームシリンダ6へ供給される。同様に、第2ポンプラインL2にはアーム1方向制御弁25とブーム2方向制御弁24とが接続されていて、第2油圧ポンプ22が吐出した圧油は、アームシリンダ6とブームシリンダ5へ供給される。
ブーム1方向制御弁23は、電磁比例弁23a、23bを介して操作部へ供給されるパイロット圧油によって駆動されて動作する。同様に、ブーム2方向制御弁24は電磁比例弁24a、24bを、アーム1方向制御弁25は電磁比例弁25a、25bを、アーム2方向制御弁26は電磁比例弁26a、26bを、それぞれ介して、各弁の操作部にパイロット圧油が供給されて駆動し動作する。
これらの電磁比例弁23a〜28bは、パイロット油圧源29から供給されるパイロット圧油を元圧として、メインコントローラ100からの指令電流に応じて減圧した2次パイロット圧油を、各方向制御弁23〜26及び各レギュレータ27、28へ出力する。
右操作レバー装置1cは、操作レバーの操作量と操作方向に応じて電圧信号を、ブーム操作信号、バケット操作信号としてメインコントローラ100に出力する。同様に、左操作レバー装置1dは、操作レバーの操作量と操作方向に応じて電圧信号を、旋回操作信号、アーム操作信号としてメインコントローラ100に出力する。
メインコントローラ100は、エンジンコントロールダイヤル31からのダイヤル信号、右操作レバー装置1cから送信されるブーム操作量信号、右操作レバー装置1cから送信されるアーム操作量信号、設定装置としてのモード設定スイッチ32から送信されるモード設定信号、同じく設定装置としての馬力調整ダイヤル33から送信される馬力調整信号、情報コントローラ200から送信される施工目標面位置信号、位置取得手段である角度検出器13a、13bから送信されるブーム角度信号、アーム角度信号を入力し、これら入力信号に応じて、エンジン14を制御するエンジンコントローラ(図示せず)へエンジン回転数指令を送信するともに、各電磁比例弁23a〜28bを駆動する指令信号をそれぞれへ出力する。なお、情報コントローラ200で行う演算は、本発明と直接的に関係しないため、その説明を省略する。
なお、エンジンコントロールダイヤル31、モード設定スイッチ32、及び馬力調整ダイヤル33は、運転室内に配置されている。モード設定スイッチ32は、油圧建設機械の作業において、省エネルギ性と速度追従性のいずれを優先するかを選択可能とするものであって、例えば、1:通常モード、2:馬力アップモード、3:軌跡制御モード、4:馬力アップ+軌跡制御モードのいずれかを選択可能とする。また、馬力調整ダイヤル33は、詳細は後述するが、演算した目標馬力信号をさらに調整可能とするものである。
次に、本発明の油圧建設機械の制御装置の一実施の形態を構成するメインコントローラ100について図を用いて説明する。図3は本発明の油圧建設機械の制御装置の一実施の形態を構成するメインコントローラの構成を示す概念図、図4は本発明の油圧建設機械の制御装置の一実施の形態を構成するメインコントローラの目標速度補正部の演算内容の一例を示す制御ブロック図である。
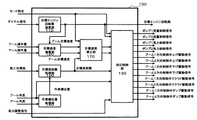
図3に示すように、メインコントローラ100は、目標エンジン回転数演算部110と、目標速度演算部120と、油圧制御部130と、作業機位置取得部140と、目標面距離取得部150と、目標速度補正部170とを備えている。
目標エンジン回転数演算部110は、エンジンコントロールダイヤル31からのダイヤル信号を入力し、入力信号に応じた目標エンジン回転数を演算して、目標速度演算部120と油圧制御部130へ目標エンジン回転数を出力する。
目標速度演算部120は、右操作レバー装置1cからのブーム操作量信号と、左操作レバー装置1dからのアーム操作量信号と、目標エンジン回転数演算部110からの目標エンジン回転数信号を入力し、入力信号に応じてブーム目標速度とアーム目標速度を演算して、目標速度補正部170へ出力する。なお、ブーム操作量がブーム上げ方向に大きいほど、ブーム目標速度を正の方向に大きくし、ブーム操作量がブーム下げ方向に大きいほど、ブーム目標速度を負の方向に大きくする。同様に、アーム操作量がアームクラウド方向に大きいほど、アーム目標速度を正の方向に大きくし、アーム操作量がアームダンプ方向に大きいほど、アーム目標速度を負の方向に大きくする。
作業機位置取得部140は、角度検出器13a、13bからのブーム角度信号とアーム角度信号を入力し、入力信号に応じて予め設定されているブーム11とアーム12の幾何学情報を用いてバケット8の先端位置を演算して、作業機位置信号として目標面距離取得部150へ出力する。ここで、作業機位置は、例えば油圧建設機械に固定された座標系の1点として演算される。ただし、作業機位置はこれに限らず、作業機15の形状を考慮した複数の点群として演算されてもよい。また、特許文献1に記載されている建設機械の軌跡制御装置と同様の演算を行ってもよい。
目標面距離取得部150は、情報コントローラ200から送信される施工目標面位置信号と、作業機位置取得部140からの作業機位置信号とを入力し、入力信号を基に、作業機15と施工目標面との距離(以下、目標面距離という)を演算し、油圧制御部130と目標速度補正部170へ出力する。ここで施工目標面位置は、例えば油圧建設機械に固定された座標系の2点として与えられる。ただし、施工目標面位置はこれに限らず、グローバル座標系の2点として与えられてもよいが、この場合は作業機位置と同じ座標系へ座標変換を行う必要がある。また、作業機位置が点群として演算された場合は、施工目標面位置に最も近い点を用いて目標面距離を演算してもよい。また、特許文献1に記載されている建設機械の軌跡制御装置の最短距離Δhと同様の演算を行ってもよい。また、目標面距離取得部150は、情報コントローラ200から施工目標面位置信号が送信されない場合には、目標面距離を0として出力する。
目標速度補正部170は、モード設定スイッチ32から送信されるモード設定信号と、目標速度演算部120からのブーム目標速度信号とアーム目標速度信号と、目標面距離取得部150からの目標面距離信号とを入力し、目標速度信号を補正した補正後のブーム目標速度信号とアーム目標速度信号とを演算して、油圧制御部130へ出力する。目標速度補正部170で行う演算の詳細は後述する。
油圧制御部130は、モード設定スイッチ32から送信されるモード設定信号と、目標エンジン回転数演算部110からの目標エンジン回転数信号と、目標速度補正部170からの補正後のブーム目標速度信号と補正後のアーム目標速度信号と、目標面距離取得部150からの目標面距離信号と、角度検出器13aからの水平面に対するブーム角度信号と、馬力調整ダイヤル33からの馬力調整信号とを入力し、入力信号を基にブーム1方向制御弁上げ駆動信号、ブーム1方向制御弁下げ駆動信号、ブーム2方向制御弁上げ駆動信号、ブーム2方向制御弁下げ駆動信号、アーム1方向制御弁クラウド駆動信号、アーム1方向制御弁ダンプ駆動信号、アーム2方向制御弁クラウド駆動信号、アーム2方向制御弁ダンプ駆動信号、ポンプ1流量制御信号、ポンプ1馬力制御信号、ポンプ2流量制御信号、ポンプ2馬力制御信号を演算し、それぞれの信号に対応する電磁比例弁23a、23b、24a、24b、25a、25b、26a、26b、27a、27b、28a、28bを駆動する駆動信号を出力する。
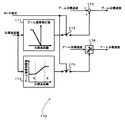
目標速度補正部170で行う演算の一例を図4を用いて説明する。目標速度補正部170は、ブーム速度補正値テーブル171と条件付き接続器172と加算器173とアーム速度制限値テーブル174と条件付き接続器175と制限器176とを備えている。
ブーム速度補正値テーブル171は、目標面距離信号を入力し、予め設定したテーブルによって、目標面距離信号に応じたブーム速度補正値信号を演算し、条件付き接続器172へ出力する。条件付き接続器172は、モード設定スイッチ32から送信されるモード設定信号を条件として接続器の切換を行い、接続状態のときに、入力信号が出力される。具体的には、モード設定が3:軌跡制御モードまたは4:馬力アップ+軌跡制御モードである場合には、接続器を接続状態として、ブーム速度補正値信号を加算器173へ出力する。
加算器173は、ブーム速度補正値信号と補正前のブーム目標速度信号とを入力し、加算した値を補正後ブーム目標速度として出力する。ブーム速度補正値テーブル171は、目標面距離が0以下でブーム速度補正値が正となるように設定されている。この結果、作業機15が施工目標面に深く入り込もうとするとブーム上げ速度が増速されるので、作業機15が施工目標面に深く入りこみ過ぎるのを防止できる。ただし、特許文献1に記載されているベクトル方向補正によりブーム目標速度を補正してもよい。
アーム速度制限値テーブル174は、目標面距離信号を入力し、予め設定したテーブルによって、目標面距離信号に応じたアーム速度制限値信号を演算し、条件付き接続器175へ出力する。条件付き接続器175は、モード設定スイッチ32から送信されるモード設定信号を条件として接続器の切換を行い、接続状態のときに、入力信号が出力される。具体的には、モード設定が3:軌跡制御モードまたは4:馬力アップ+軌跡制御モードである場合には、接続器を接続状態として、アーム速度制限値信号を制限器176へ出力する。
制限器176は、アーム速度制限値信号と補正前のアーム目標速度信号とを入力し、補正前のアーム目標速度信号の絶対値がアーム速度制限値以下となるように制限補正し、補正後アーム目標速度として出力する。アーム速度制限値テーブル174は、目標面距離がB以上でアーム速度制限値をアームクラウド(またはアームダンプ)の最大速度とし、目標面距離がA以下でアーム速度制限値を最小値となるように設定する。ここで、目標面距離Aは、作業速度や作業効率よりも仕上げ精度を最優先するよう判断するための指標であり、作業上要求される施工精度以上の距離に設定されることが望まれる。
目標面距離Bは、作業機15の軌跡制御の介入を判断するための指標であり、アーム動作により作業機15が施工目標面に到達するまでの時間を基に設定する。例えばアームクラウドによる作業機15の速度の最大値にメインコントローラ100の制御周期をかけて得られる距離以上に設定する。この結果、施工目標面近傍でアーム速度が制限され、作業機15の軌跡を制御し易くなる。
次に、油圧制御部130について図を用いて詳細説明する。図5は本発明の油圧建設機械の制御装置の一実施の形態を構成するメインコントローラの油圧制御部の構成を示す概念図、図6は本発明の油圧建設機械の制御装置の一実施の形態を構成するメインコントローラの方向制御弁制御部の演算内容の一例を示す制御ブロック図、図7は本発明の油圧建設機械の制御装置の一実施の形態を構成するメインコントローラの配分率演算部の演算内容の一例を示す制御ブロック図、図8は本発明の油圧建設機械の制御装置の一実施の形態を構成するメインコントローラのポンプ流量制御部の演算内容の一例を示す制御ブロック図、図9は本発明の油圧建設機械の制御装置の一実施の形態を構成するメインコントローラのポンプ馬力制御部の演算内容の一例を示す制御ブロック図である。
図5に示すように、メインコントローラ100の油圧制御部130は、目標流量演算部131と、方向制御弁制御部132と、配分率演算部133と、ポンプ流量制御部134と、ポンプ馬力制御部135とを備えている。
目標流量演算部131は、目標速度補正部170からの補正後ブーム目標速度信号と補正後アーム目標速度信号とを入力し、補正後ブーム目標速度信号にブームシリンダ5の有効面積をかけてブーム上げ目標流量信号とブーム下げ目標流量信号とを演算する。補正後ブーム目標速度信号が正の場合は、ブーム上げ目標流量信号のみが演算され、ブーム目標速度信号が負の場合はブーム下げ目標流量信号のみが演算される。同様に、補正後アーム目標速度信号にアームシリンダ6の有効面積をかけてアームクラウド目標流量信号とアームダンプ目標流量信号とを演算する。アーム目標速度信号が正の場合は、アームクラウド目標流量信号のみが演算され、アーム目標速度信号が負の場合はアームダンプ目標流量信号のみが演算される。
方向制御弁制御部132は、目標流量演算部131からのブーム上げ目標流量信号とブーム下げ目標流量信号とアームクラウド目標流量信号とアームダンプ目標流量信号とを入力し、ブーム1方向制御弁23、ブーム2方向制御弁24、アーム1方向制御弁25、アーム2方向制御弁26の駆動信号を演算する。方向制御弁制御部132で行う演算の一例を図6を用いて説明する。なお、ブーム上げ、ブーム下げ、アームクラウド、アームダンプのいずれの動作においても、演算手段は類似しているため、ここではブーム上げについてのみ説明し、その他の動作の説明を省略する。
方向制御弁制御部132は、ブーム1方向制御弁上げ駆動信号テーブル1321とブーム2方向制御弁上げ駆動信号テーブル1322と最大値選択器1323とブーム2方向制御弁上げ駆動制限テーブル1324と最小値選択器1325とを備えている。
ブーム1方向制御弁上げ駆動信号テーブル1321とブーム2方向制御弁上げ駆動信号テーブル1322は、目標流量演算部131で算出されたブー上げ目標流量信号を入力し、予め設定したテーブルによって、ブー上げ目標流量信号に応じたブーム1方向制御弁上げ駆動信号とブーム2方向制御弁上げ駆動信号を演算する。ブーム1方向制御弁上げ駆動信号テーブル1321からは、駆動信号が電磁比例弁23aに出力される。
最大値選択器1323は、目標流量演算部131で算出されたアームクラウド目標流量信号とアームダンプ目標流量信号とを入力し、いずれか最大値を選択してブーム2方向制御弁上げ駆動制限テーブル1324へ出力する。ブーム2方向制御弁上げ駆動制限テーブル1324は、予め設定したテーブルによって、入力されたアーム目標流量信号に応じたブーム2方向制御弁上げ駆動制限信号を演算し、最小値選択器1325へ出力する。
最小値選択器1325は、ブーム2方向制御弁上げ駆動信号テーブル1322で算出されたブーム2方向制御弁上げ駆動信号とブーム2方向制御弁上げ駆動制限テーブル1324で算出されたブーム2方向制御弁上げ駆動制限信号とを入力し、いずれか最小値を選択することで、ブーム2方向制御弁上げ駆動信号をブーム2方向制御弁上げ駆動制限値以下に制限する。最小値選択器1325からは、駆動信号が電磁比例弁24aに出力される。この結果、例えばブーム上げとアームクラウドとの複合が行われた場合、ブーム2方向制御弁24は閉じたままとなり、第1油圧ポンプ21からのみブームシリンダ5へ圧油が供給される。
方向制御弁制御部132では、上述したものと同様に演算をブーム下げ、アームクラウド、アームダンプについても行うため、例えばアームクラウドとブーム上げとの複合が行われた場合、最小値選択器1325からは、アーム2方向制御弁上げ駆動信号が電磁比例弁26aに出力される。このことにより、アーム2方向制御弁26は閉じたままとなり、第2油圧ポンプ22からのみアームシリンダ6へ圧油が供給される。
図5に戻り、配分率演算部133は、方向制御弁制御部132からのブーム2方向制御弁上げ駆動信号とブーム2方向制御弁下げ駆動信号とアーム2方向制御弁クラウド駆動信号とアーム2方向制御弁ダンプ駆動信号とを入力し、ブーム1配分率信号とブーム2配分率信号とアーム1配分率信号とアーム2配分率信号とを演算し、これらの信号をポンプ流量制御部134とポンプ馬力制御部135へ出力する。配分率演算部133で行う演算の一例を図7を用いて説明する。なお、ブーム、アームのいずれにおいても、演算方法は類似しているため、ここではブームのみを対象に説明し、アームを対象とした説明を省略する。
配分率演算部133は、最大値選択器1331とブーム配分率テーブル1332と減算器1333とを備えている。
最大値選択器1331は、方向制御便制御部132で算出されたブーム2方向制御弁上げ駆動信号とブーム2方向制御弁下げ駆動信号とを入力し、いずれか最大値を選択してブーム配分率テーブル1332へ出力する。配分率テーブル1332は、予め設定したテーブルによって、入力された駆動信号に応じたブーム2配分率を演算し、減算器1333とポンプ流量制御部134とポンプ馬力制御部135へ出力する。
減算器1333は、固定値100%信号とブーム2配分率信号とを入力し、固定値100%信号からブーム2配分率信号を減算した値をブーム1配分率信号としてポンプ流量制御部134とポンプ馬力制御部135へ出力する。
図5に戻り、ポンプ流量制御部134は、目標流量演算部131からのブーム上げ目標流量信号とブーム下げ目標流量信号とアームクラウド目標流量信号とアームダンプ目標流量信号と、目標エンジン回転数演算部110からの目標エンジン回転数信号と、配分率演算部133からのブーム1配分率信号とブーム2配分率信号とアーム1配分率信号とアーム2配分率信号とを入力し、ポンプ1流量制御信号とポンプ2流量制御信号とを演算し、ポジティブ傾転制御用の電磁比例弁27a、28aを駆動して第1レギュレータ27と第2レギュレータ28を制御する。ポンプ流量制御部134で行う演算の一例を図8を用いて説明する。
ポンプ流量制御部134は、最大値選択器1341aと第1乗算器1342aと第2乗算器1343aと第1加算器1344aと第1除算器1345aとポンプ1流量制御信号テーブル1346aとを備えている。また、ポンプ流量制御部134は、最大値選択器1341bと第3乗算器1342bと第4乗算器1343bと第2加算器1344bと第2除算器1345bとポンプ2流量制御信号テーブル1346bとを備えている。
最大値選択器1341aは、ブーム上げ目標流量信号とブーム下げ目標流量信号とを入力し、いずれか最大値を選択して第1乗算器1342aと第2乗算器1343aとへ出力する。第1乗算器1342aはブーム1配分率信号とブーム目標流量信号とを乗算し、ブーム1目標流量信号を算出し、第1加算器1344aへ出力する。同様に、第2乗算器1343aはブーム2配分率信号とブーム目標流量信号とを乗算し、ブーム2目標流量信号を算出し、第2加算器1344bへ出力する。
最大値選択器1341bは、アームクラウド目標流量信号とアームダンプ目標流量信号とを入力し、いずれか最大値を選択して第3乗算器1342bと第4乗算器1343bとへ出力する。第3乗算器1342bはアーム2配分率信号とアーム目標流量信号とを乗算し、アーム2目標流量信号を算出し、第1加算器1344aへ出力する。同様に、第4乗算器1343bはアーム1配分率信号とアーム目標流量信号とを乗算し、アーム1目標流量信号を算出し、第2加算器1344bへ出力する。
第1加算器1344aは、ブーム1目標流量信号とアーム2目標流量信号とを加算してポンプ1目標流量信号を算出し、第1除算器1345aへ出力する。第1除算器1345aは、ポンプ1目標流量信号を入力した目標エンジン回転数信号で除算して流量信号を算出しポンプ1流量制御信号テーブル1346aへ出力する。ポンプ1流量制御信号テーブル1346aは、予め設定したテーブルによって、入力された流量信号に応じたポンプ1流量制御信号を演算し、ポジティブ傾転制御用の電磁比例弁27aを駆動する。
第2加算器1344bは、アーム1目標流量信号とブーム2目標流量信号とを加算してポンプ2目標流量信号を算出し、第2除算器1345bへ出力する。第2除算器1345bは、ポンプ2目標流量信号を入力した目標エンジン回転数信号で除算して流量信号を算出しポンプ2流量制御信号テーブル1346bへ出力する。ポンプ2流量制御信号テーブル1346bは、予め設定したテーブルによって、入力された流量信号に応じたポンプ2流量制御信号を演算し、ポジティブ傾転制御用の電磁比例弁28aを駆動する。
ここまでの演算で、ブームとアームを複合操作した場合、ブーム1配分率とアーム1配分率とが概ね100%、ブーム2配分率とアーム2配分率とが概ね0%となっているため、ブームの目標流量を第1油圧ポンプ21から、アームの目標流量を第2油圧ポンプ22から供給することになる。
図5に戻り、ポンプ馬力制御部135は、目標速度補正部170からのブーム目標速度信号とアーム目標速度信号と、目標面距離取得部150からの目標面距離信号と、角度検出器13aからの水平面に対するブーム角度信号と、モード設定スイッチ32から送信されるモード設定信号と、馬力調整ダイヤル33からの馬力調整信号と、配分率演算部133からのブーム1配分率信号とブーム2配分率信号とアーム1配分率信号とアーム2配分率信号とを入力し、ポンプ1馬力制御信号とポンプ2馬力制御信号とを演算し、馬力制御用の電磁比例弁27b、28bを駆動して第1レギュレータ27と第2レギュレータ28を制御する。ポンプ馬力制御部135で行う演算の一例を図9を用いて説明する。
ポンプ馬力制御部135は、ブーム上げ目標馬力テーブル1351aとブーム下げ目標馬力テーブル1351bと最大値選択器1352aとブーム最大馬力比率テーブル1353と第1乗算器1354と最大馬力信号を設定した信号発生器1355と第1最小値選択器1356aと減算器1357と第2乗算器1358aと第3乗算器1358bと第1加算器1359aとポンプ1馬力制御信号テーブル135Aaとを備えている。また、ポンプ馬力制御部135は、アームクラウド目標馬力テーブル1351cとアームダンプ目標馬力テーブル1351dと最大値選択器1352bと第2最小値選択器1356bと第4乗算器1358cと第5乗算器1358dと第2加算器1359bとポンプ2馬力制御信号テーブル135Abとを備えている。
ブーム上げ目標馬力テーブル1351aは、馬力調整信号とブーム目標速度信号とモード設定信号とを入力し、予め設定したテーブルによって、ブーム目標速度信号に応じたブーム上げ目標馬力信号を演算し最大値選択器1352aへ出力する。ブーム下げ目標馬力テーブル1351bは、ブーム目標速度信号を入力し、予め設定したテーブルによって、ブーム目標速度信号に応じたブーム下げ目標馬力信号を演算し最大値選択器1352aへ出力する。最大値選択器1352aは、入力信号のいずれか最大値を選択してブーム目標馬力信号として第1最小値選択器1356aへ出力する。
同様に、アームクラウド目標馬力テーブル1351c、アームダンプ目標馬力テーブル1351dを用いてアーム目標速度信号からそれぞれアームクラウド目標馬力信号、アームダンプ目標馬力信号を演算し、最大値選択器1352bで最大値を選択してアーム目標馬力信号として第2最小値選択器1356bへ出力する。
ここで、ブーム上げ目標馬力テーブル1351a、アームクラウド目標馬力テーブル1351c、アームダンプ目標馬力テーブル1351dは、馬力調整信号(またはモード設定)と目標面距離とに応じて、目標速度信号から算出された目標馬力信号を補正して出力する。馬力調整信号(またはモード設定)と目標面距離信号に応じてなされる目標馬力の補正方法の詳細は後述する。
ブーム最大馬力比率テーブル1353は、水平面に対するブーム角度信号を入力し、予め設定したテーブルによって、ブーム角度信号に応じたブーム最大馬力比率信号を演算し第1乗算器1354へ出力する。第1乗算器1354は、油圧ポンプから供給する最大馬力を設定した信号発生器1355からの信号とブーム最大馬力比率信号とを乗算してブーム最大馬力信号を算出して第1最小値選択器1356aへ出力する。第1最小値選択器1356aでは、入力信号であるブーム目標馬力をブーム最大馬力信号以下に補正して、減算器1357と第2乗算器1358aと第3乗算器1358bとへ出力する。
減算器1357は、最大馬力を設定した信号発生器1355の信号から補正されたブーム目標馬力信号を減算して、これをアーム最大馬力信号として第2最小値選択器1356bへ出力する。第2最小値選択器1356bでは、入力信号であるアーム目標馬力信号をアーム最大馬力信号以下に補正して、第4乗算器1358cと第5乗算器1358dとへ出力する。
ここで、ブーム最大馬力比率テーブル1353は、水平面に対するブーム角度信号が小さいほどブーム最大馬力比率信号が大きくなるように設定されている。そのため、法面切り上げ作業のようにブーム角度(およびブームシリンダストローク)が小さく、掘削反力がブーム上げを妨げる方向に作用する場合には、ブームへ優先的に馬力を配分することが可能になり、法面切り下げ作業のようにブーム角度(およびブームシリンダストローク)が大きく、掘削反力がブーム上げを助長する方向に作用する場合には、アームへ優先的に馬力を配分することが可能になる。
第2乗算器1358aは、ブーム1配分率の信号とブーム目標馬力信号とを乗算してブーム1目標馬力を算出して第1加算器1359aへ出力する。第3乗算器1358bは、ブーム2配分率の信号とブーム目標馬力信号とを乗算してブーム2目標馬力を算出して第2加算器1359bへ出力する。同様に、第4乗算器1358cは、アーム2配分率の信号とアーム目標馬力信号とを乗算してアーム2目標馬力信号を算出して第1加算器1359aへ出力する。第5乗算器1358dは、アーム1配分率の信号とアーム目標馬力信号とを乗算してアーム1目標馬力信号を算出して第2加算器1359bへ出力する。
第1加算器1359aは、ブーム1目標馬力信号とアーム2目標馬力信号を加算してポンプ1目標馬力信号を算出し、ポンプ1馬力制御信号テーブル135Aaへ出力する。同様に、第2加算器1359bは、アーム1目標馬力信号とブーム2目標馬力信号を加算してポンプ2目標馬力信号を算出し、ポンプ2馬力制御信号テーブル135Abへ出力する。
ポンプ1馬力制御信号テーブル135Aaは、予め設定したテーブルによって、入力されたポンプ1目標馬力信号に応じたポンプ1馬力制御信号を演算し、馬力制御用の電磁比例弁27bを駆動する。同様に、ポンプ2馬力制御信号テーブル135Abは、予め設定したテーブルによって、入力されたポンプ2目標馬力信号に応じたポンプ2馬力制御信号を演算し、馬力制御用の電磁比例弁28bを駆動する。
次に、ブーム上げ目標馬力テーブル1351a、アームクラウド目標馬力テーブル1351c、アームダンプ目標馬力テーブル1351dで行われる馬力調整信号と目標面距離信号に応じた目標馬力の補正方法の一例を、図を用いて詳細に説明する。図10は本発明の油圧建設機械の制御装置の一実施の形態を構成するメインコントローラのブーム上げ目標馬力テーブルの演算内容の一例を示す制御ブロック図、図11は本発明の油圧建設機械の制御装置の一実施の形態を構成するメインコントローラのブーム上げ目標馬力テーブルの演算内容の他の例を示す制御ブロック図である。
なお、ブーム上げ目標馬力テーブル1351a、アームクラウド目標馬力テーブル1351c、アームダンプ目標馬力テーブル1351dで行われる補正方法は類似であるため、ブーム上げ目標馬力テーブル1351aで行われる補正方法のみを説明し、アームクラウド目標馬力テーブル1351c、アームダンプ目標馬力テーブル1351dで行われる補正方法の説明は省略する。
図10は、馬力調整信号と目標面距離信号に応じた目標馬力の補正方法を説明するものである。図10において、ブーム上げ目標馬力テーブル1351aは、ブーム上げ目標馬力テーブル1361とブーム上げ増加馬力テーブル1362と馬力増加係数テーブル1363と乗算器1364と加算器1366と可変ゲイン乗算器1367とを備えている。
ブーム上げ目標馬力テーブル1361は、ブーム目標速度信号を入力し、予め設定したテーブルによって、ブーム目標速度信号に応じたブーム上げ目標馬力信号を演算し加算器1366へ出力する。同様に、ブーム上げ増加馬力テーブル1362は、ブーム目標速度信号を入力し、予め設定したテーブルによって、ブーム目標速度信号に応じたブーム上げ増加馬力信号を演算し乗算器1364へ出力する。
馬力増加係数テーブル1363は、目標面距離信号を入力し、予め設定したテーブルによって、目標面距離信号に応じた馬力増加係数信号を演算し乗算器1364へ出力する。乗算器1364は、ブーム上げ増加馬力信号と馬力増加係数信号とを乗算してブーム馬力補正値信号を算出して可変ゲイン乗算器1367へ出力する。
可変ゲイン乗算器1367は、馬力調整信号とブーム馬力補正値信号とを入力し、馬力調整信号に応じた0〜1の馬力調整ゲインをブーム馬力補正値信号と乗算した補正信号を加算器1366へ出力する。加算器1366は、補正前のブーム上げ目標馬力信号と補正値信号とを加算して、新たなブーム上げ目標馬力信号として例えば最大値選択器1352aへ出力する。
ここで、馬力増加係数テーブル1363は、目標面距離信号が目標面距離B以下で馬力増加係数信号を増加させ、目標面距離信号が目標面距離Aで馬力増加係数信号が最大値となるように設定される。この結果、目標面距離信号が小さくなるほど、目標馬力信号が大きく拡大補正される。なお、目標面距離Aは、上述したように作業上要求される施工精度以上の距離に設定されることが望まれる。また、目標面距離Bは、上述したように、アーム動作により作業機15が施工目標面に到達するまでの時間を基に設定するものであって、例えばアームクラウドによる作業機15の速度の最大値にメインコントローラ100の制御周期をかけて得られる距離以上に設定する。
また、増加馬力テーブル1362は、馬力増加係数信号が最大値となった場合においても、補正後のブーム目標馬力信号が目標速度信号に対して単調増加するように、目標速度信号が大きくなるほど小さくなるように設定されている。ただし、目標速度が0の場合はブーム目標馬力信号が0となるように、少なくとも目標速度信号が0のときブーム上げ増加馬力信号も0となるように設定される。
次に、モード設定信号と目標面距離信号に応じた目標馬力の補正方法を図11を用いて説明する。なお、馬力調整信号を用いる場合と同様である部分には同じ符号を付してその説明を省略し、異なる部分のみを説明する。
図10に示す馬力調整信号を用いる場合と同様に、乗算器1364でブーム馬力補正値信号を演算した後、可変ゲイン乗算器1367ではなく接続器1365へブーム馬力補正値信号を出力する。接続器1365は、ブーム馬力補正値信号とモード設定信号を入力していて、モード設定信号が2:馬力アップモードまたは4:馬力アップ+軌跡制御モードである場合にのみ、接続器を接続状態として、ブーム馬力補正値信号を加算器1366へ出力する。
加算器1366は、モード設定信号が2:馬力アップモードまたは4:馬力アップ+軌跡制御モードである場合に補正前のブーム上げ目標馬力信号とブーム馬力補正値信号とを加算して、新たなブーム上げ目標馬力信号として例えば最大値選択器1352aへ出力する。
以上の演算を行うことにより、モード設定が1:通常モードである場合には、図11に示す馬力補正値信号が加算されず、操作量に応じたポンプ流量とポンプ馬力が得られるため、従来と同等の省エネ性を得ることができる。
また、モード設定が2:馬力アップモードまたは4:馬力アップ+軌跡制御モードであって、作業機15が施工目標面から比較的離れた位置で掘削をした場合には、馬力増加係数テーブル1363からの出力信号が0となり、乗算器1364の出力であるブーム馬力補正値信号が0となるため、従来と同等の省エネ性を得ることができる。一方、作業機15が施工目標面から比較的近い位置で掘削をした場合には、乗算器1364の出力であるブーム馬力補正値信号が加算されることから、ポンプ馬力信号のみが増加補正される。このことにより、掘削負荷が上昇しても所定の仕上げ精度を得ることができる。
また、モード設定が2:馬力アップモードであって、情報コントローラ200から施工目標面が送信されない場合には、馬力増加係数テーブル1363の入力を0とみなすため、乗算器1364の出力であるブーム馬力補正値信号が加算されることから、ポンプ馬力信号のみが増加補正される。このことにより、掘削負荷が上昇しても所定の仕上げ精度を得ることができる。
次に、本発明の油圧建設機械の制御装置の一実施の形態の動作について図を用いて説明する。図12Aは本発明の油圧建設機械の制御装置の一実施の形態における油圧建設機械の時系列の動作の一例示す特性図、図12Bは本発明の油圧建設機械の制御装置の一実施の形態における油圧建設機械の時系列の動作の他の例示す特性図である。
図12Aは、馬力調整信号が最小およびモード設定が3:軌跡制御モードである場合の例を示し、図12Bは馬力調整信号が最大およびモード設定が4:馬力アップ+軌跡制御モードである場合の例を示す。換言すると、図12Aでは油圧ポンプの増馬力補正が殆どなされない場合を示し、図12Bでは油圧ポンプの増馬力補正がなされた場合を示す。
図12A及び図12Bにおいて、横軸は時間を示していて、縦軸は、(a)アームシリンダボトム圧力、(b)第2油圧ポンプの吐出流量、(c)アームシリンダストロークとブームシリンダストローク、(d)目標面距離をそれぞれ示している。なお、目標面距離とは作業機15と目標施工面までの距離をいう。また、時刻T1は、掘削負荷の増加によりアームシリンダ6のボトム圧が急増した時刻を示している。
図12Aにおいて、時刻0から水平均し運転を開始すると、(b)に示すようにアームシリンダ6へ圧油を供給する第2油圧ポンプ22の吐出流量が増加する。同時に第1油圧ポンプ21からブームシリンダ5へ圧油が供給されるので、(C)に示すように、ブームシリンダ5とアームシリンダ6とのシリンダストロークが増加する。
また、モード設定が3:軌跡制御モードであるため、目標速度補正部170によってブーム目標速度とアーム目標速度が調整され、(d)に示すように、目標面距離が0付近に保たれている。
時刻T1において、(a)に示すように掘削負荷の増加などによりアームシリンダボトム圧が急増すると、(b)に示すように、これに応じて第2レギュレータ28が第2油圧ポンプ22の吐出流量を減少させる。このことにより(C)に示すように、アームシリンダ6のシリンダストロークが停滞し、ブーム速度とアーム速度のバランスが崩れる。この結果、(d)に示すように、目標面距離が増加する。換言すると、作業機15が目標施工面から浮き上がってしまう。
次に、図12Bの場合を説明する。図12Bにおいても、時刻T1までは、同様に動作する。時刻T1において、(a)に示すように掘削負荷の増加などによりアームシリンダボトム圧が急増した場合であっても、(b)に示すように、これに応じて第2レギュレータ28が第2油圧ポンプ22の吐出流量を大きく減少させない。これは、馬力調整信号が最大およびモード設定が4:馬力アップ+軌跡制御モードであり、予めポンプ馬力が増加補正されているためである。
この結果、(C)に示すように、アームシリンダ6のシリンダストロークが停滞することなく、ブーム速度とアーム速度のバランスが保たれる。この結果、(d)に示すように、目標面距離が0近傍に制御され、作業機15が目標施工面から浮き上がらない。
上述した本発明の油圧建設機械の制御装置の一実施の形態によれば、作業機15と施工目標面との距離に応じてポンプ馬力を補正制御するので、作業機15が施工目標面から近い位置で掘削した場合には、掘削負荷が上昇しても所定の仕上げ精度を得られる。
また、上述した本発明の油圧建設機械の制御装置の一実施の形態によれば、省エネルギ性と速度追従性とのいずれを優先するかを選択または調整可能な設定装置を備え、設定装置のモード設定に応じてポンプ馬力を補正制御するので、作業機15が施工目標面から近い位置で掘削した場合には、掘削負荷が上昇しても所定の仕上げ精度を得られる。
なお、本発明は上記した実施形態に限定されるものではなく、様々な変形例が含まれる。例えば、上記した実施形態では、ブームシリンダ5及びアームシリンダ6を例に本発明を説明したが、これに限るものではない。
さらに、上記した実施形態は本発明を分かり易く説明するために詳細に説明したものであり、必ずしも説明した全ての構成を備えるものに限定されるものではない。
5:ブームシリンダ、6:アームシリンダ、21:第1油圧ポンプ、22:第2油圧ポンプ、27:第1レギュレータ、28:第2レギュレータ、32:モード設定スイッチ、100:メインコントローラ、150目標面距離取得部、134:ポンプ流量制御部、135:ポンプ馬力制御部

Claims (3)

  1. 油圧アクチュエータと、前記油圧アクチュエータにより駆動する作業機と、前記油圧アクチュエータへ圧油を供給する油圧ポンプと、前記油圧ポンプの吐出流量を制御するポンプ流量制御部と、前記油圧ポンプの馬力を制御するポンプ馬力制御部と、前記作業機が作業する施工目標面と前記作業機との距離である目標面距離を計測または演算する目標面距離取得部とを備えた油圧建設機械の制御装置であって、
    前記油圧建設機械の省エネルギ性と前記作業機の速度追従性のいずれを優先するかを選択または調整可能な設定装置をさらに備え、
    前記ポンプ馬力制御部は、前記目標面距離および前記設定装置の設定信号に応じて、前記油圧ポンプの馬力を補正する
    ことを特徴とする油圧建設機械の制御装置。
  2. 油圧アクチュエータと、前記油圧アクチュエータにより駆動する作業機と、前記油圧アクチュエータへ圧油を供給する油圧ポンプと、前記油圧ポンプの吐出流量を制御するポンプ流量制御部と、前記油圧ポンプの馬力を制御するポンプ馬力制御部と、前記作業機が作業する施工目標面と前記作業機との距離である目標面距離を計測または演算する目標面距離取得部とを備えた油圧建設機械の制御装置であって、
    前記油圧アクチュエータがブーム駆動用アクチュエータを含む複数の油圧アクチュエータであり、
    前記ブーム駆動用アクチュエータが駆動する水平面に対するブームの角度を取得するブーム角度取得装置をさらに備え、
    前記ポンプ馬力制御部は、前記目標面距離に応じて、前記油圧ポンプの馬力を補正し、前記ブーム角度取得装置が取得した水平面に対するブームの角度が小さいほど、ブーム駆動用アクチュエータへ配分する馬力をブーム駆動用アクチュエータ以外の油圧アクチュエータへ配分する馬力より大きくする
    ことを特徴とする油圧建設機械の制御装置。
  3. 請求項またはに記載の油圧建設機械の制御装置において、
    前記目標面距離を入力し、前記目標面距離が要求される施工精度以上の値である閾値以下のときに、前記油圧ポンプの馬力補正量を最大として出力する補正テーブルを更に備え、
    前記ポンプ馬力制御部は、前記補正テーブルの出力に応じて、前記油圧ポンプの馬力を補正する
    ことを特徴とする油圧建設機械の制御装置。
JP2015237847A 2015-12-04 2015-12-04 油圧建設機械の制御装置 Active JP6545609B2 (ja)

Priority Applications (6)

Application Number Priority Date Filing Date Title
JP2015237847A JP6545609B2 (ja) 2015-12-04 2015-12-04 油圧建設機械の制御装置
KR1020187012507A KR102084986B1 (ko) 2015-12-04 2016-12-01 유압 건설 기계의 제어 장치
CN201680070801.2A CN108368689B (zh) 2015-12-04 2016-12-01 液压工程机械的控制装置
US15/780,313 US10604914B2 (en) 2015-12-04 2016-12-01 Control system for hydraulic construction machine
PCT/JP2016/085685 WO2017094822A1 (ja) 2015-12-04 2016-12-01 油圧建設機械の制御装置
EP16870759.4A EP3385455B1 (en) 2015-12-04 2016-12-01 Control device for hydraulic construction machinery

Applications Claiming Priority (1)

Application Number Priority Date Filing Date Title
JP2015237847A JP6545609B2 (ja) 2015-12-04 2015-12-04 油圧建設機械の制御装置

Publications (2)

Publication Number Publication Date
JP2017101519A JP2017101519A (ja) 2017-06-08
JP6545609B2 true JP6545609B2 (ja) 2019-07-17

Family

ID=58796991

Family Applications (1)

Application Number Title Priority Date Filing Date
JP2015237847A Active JP6545609B2 (ja) 2015-12-04 2015-12-04 油圧建設機械の制御装置

Country Status (6)

Country Link
US (1) US10604914B2 (ja)
EP (1) EP3385455B1 (ja)
JP (1) JP6545609B2 (ja)
KR (1) KR102084986B1 (ja)
CN (1) CN108368689B (ja)
WO (1) WO2017094822A1 (ja)

Families Citing this family (11)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JP6633464B2 (ja) * 2016-07-06 2020-01-22 日立建機株式会社 作業機械
JP6289731B2 (ja) * 2017-01-13 2018-03-07 株式会社小松製作所 作業機械の制御システム、作業機械の制御方法、及びナビゲーションコントローラ
JP6707064B2 (ja) * 2017-08-24 2020-06-10 日立建機株式会社 油圧式作業機械
KR20190032287A (ko) * 2017-08-31 2019-03-27 가부시키가이샤 고마쓰 세이사쿠쇼 작업 기계의 제어 시스템 및 작업 기계의 제어 방법
JP6782851B2 (ja) * 2018-03-19 2020-11-11 日立建機株式会社 建設機械
JP6917941B2 (ja) * 2018-03-29 2021-08-11 日立建機株式会社 油圧式作業機械
JP7283910B2 (ja) * 2019-02-01 2023-05-30 株式会社小松製作所 建設機械の制御システム、建設機械、及び建設機械の制御方法
EP4034716B1 (en) 2019-09-24 2023-08-02 Clark Equipment Company System and methods for cycle time management
JP7374144B2 (ja) * 2021-03-24 2023-11-06 日立建機株式会社 作業車両
US11608610B2 (en) * 2021-08-04 2023-03-21 Caterpillar Inc. Control of a hydraulic system
JP2025089091A (ja) * 2023-12-01 2025-06-12 コベルコ建機株式会社 目標軌道設定システム

Family Cites Families (14)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPH09228426A (ja) 1996-02-21 1997-09-02 Shin Caterpillar Mitsubishi Ltd 建設機械の作業機制御装置
JP3571142B2 (ja) * 1996-04-26 2004-09-29 日立建機株式会社 建設機械の軌跡制御装置
US6336067B1 (en) * 1998-08-12 2002-01-01 Hitachi Construction Machinery Co., Ltd. Electronic control system and control device for construction machine
JP3576064B2 (ja) * 2000-03-03 2004-10-13 新キャタピラー三菱株式会社 建設機械の制御装置
US7441404B2 (en) * 2004-11-30 2008-10-28 Caterpillar Inc. Configurable hydraulic control system
JP5384143B2 (ja) * 2009-03-02 2014-01-08 株式会社小松製作所 建設機械
JP5237408B2 (ja) * 2011-03-24 2013-07-17 株式会社小松製作所 油圧ショベルの較正システム及び較正方法
KR101736644B1 (ko) * 2012-11-07 2017-05-16 히다찌 겐끼 가부시키가이샤 작업 기계의 유압 제어 장치
JP5747957B2 (ja) * 2013-07-29 2015-07-15 トヨタ自動車株式会社 車両の制御装置
JP6053714B2 (ja) * 2014-03-31 2016-12-27 日立建機株式会社 油圧ショベル
WO2015186179A1 (ja) * 2014-06-02 2015-12-10 株式会社小松製作所 建設機械の制御システム、建設機械、及び建設機械の制御方法
CN105008623B (zh) * 2014-06-04 2017-07-14 株式会社小松制作所 建筑机械的控制系统、建筑机械及建筑机械的控制方法
CN106661867B (zh) * 2014-06-20 2020-12-11 住友重机械工业株式会社 挖土机及其控制方法
DE112014000127B4 (de) * 2014-09-10 2022-11-17 Komatsu Ltd. Baufahrzeug

Also Published As

Publication number Publication date
KR20180064460A (ko) 2018-06-14
CN108368689B (zh) 2021-03-26
EP3385455B1 (en) 2023-02-08
CN108368689A (zh) 2018-08-03
KR102084986B1 (ko) 2020-03-05
EP3385455A4 (en) 2019-08-14
US20180355583A1 (en) 2018-12-13
US10604914B2 (en) 2020-03-31
EP3385455A1 (en) 2018-10-10
WO2017094822A1 (ja) 2017-06-08
JP2017101519A (ja) 2017-06-08

Similar Documents

Publication Publication Date Title
KR102084986B1 (ko) 유압 건설 기계의 제어 장치
EP3438468B1 (en) Construction machine with speed-up control section
US10801524B2 (en) Hydraulic work machine
US10227997B2 (en) Hydraulic drive system for work machine
JP6807290B2 (ja) 作業機械
US11118327B2 (en) Work machine
KR20180102644A (ko) 작업 기계
KR102035517B1 (ko) 하이브리드 건설 기계
US20190390436A1 (en) Work machine
US11970840B2 (en) Work machine
CN112424483B (zh) 工程机械
US12221769B2 (en) Work machine
EP4692472A1 (en) Construction machine
JP2013249900A (ja) 油圧駆動回路
US20210324602A1 (en) Construction Machine
JP2021055703A (ja) 作業機械
JP2021195797A (ja) 作業機械

Legal Events

Date Code Title Description
A621 Written request for application examination

Free format text: JAPANESE INTERMEDIATE CODE: A621

Effective date: 20180302

A131 Notification of reasons for refusal

Free format text: JAPANESE INTERMEDIATE CODE: A131

Effective date: 20190312

A521 Request for written amendment filed

Free format text: JAPANESE INTERMEDIATE CODE: A523

Effective date: 20190513

TRDD Decision of grant or rejection written
A01 Written decision to grant a patent or to grant a registration (utility model)

Free format text: JAPANESE INTERMEDIATE CODE: A01

Effective date: 20190618

A61 First payment of annual fees (during grant procedure)

Free format text: JAPANESE INTERMEDIATE CODE: A61

Effective date: 20190619

R150 Certificate of patent or registration of utility model

Ref document number: 6545609

Country of ref document: JP

Free format text: JAPANESE INTERMEDIATE CODE: R150