JP6573542B2 - 自動分析装置 - Google Patents
自動分析装置 Download PDFInfo
- Publication number
- JP6573542B2 JP6573542B2 JP2015244843A JP2015244843A JP6573542B2 JP 6573542 B2 JP6573542 B2 JP 6573542B2 JP 2015244843 A JP2015244843 A JP 2015244843A JP 2015244843 A JP2015244843 A JP 2015244843A JP 6573542 B2 JP6573542 B2 JP 6573542B2
- Authority
- JP
- Japan
- Prior art keywords
- bearing
- support member
- helical gear
- diameter
- reagent
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images



Classifications
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01N—INVESTIGATING OR ANALYSING MATERIALS BY DETERMINING THEIR CHEMICAL OR PHYSICAL PROPERTIES
- G01N35/00—Automatic analysis not limited to methods or materials provided for in any single one of groups G01N1/00 - G01N33/00; Handling materials therefor
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B01—PHYSICAL OR CHEMICAL PROCESSES OR APPARATUS IN GENERAL
- B01F—MIXING, e.g. DISSOLVING, EMULSIFYING OR DISPERSING
- B01F35/00—Accessories for mixers; Auxiliary operations or auxiliary devices; Parts or details of general application
- B01F35/30—Driving arrangements; Transmissions; Couplings; Brakes
- B01F35/32—Driving arrangements
- B01F35/323—Driving arrangements for vertical stirrer shafts
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B01—PHYSICAL OR CHEMICAL PROCESSES OR APPARATUS IN GENERAL
- B01F—MIXING, e.g. DISSOLVING, EMULSIFYING OR DISPERSING
- B01F27/00—Mixers with rotary stirring devices in fixed receptacles; Kneaders
- B01F27/05—Stirrers
- B01F27/11—Stirrers characterised by the configuration of the stirrers
- B01F27/114—Helically shaped stirrers, i.e. stirrers comprising a helically shaped band or helically shaped band sections
- B01F27/1142—Helically shaped stirrers, i.e. stirrers comprising a helically shaped band or helically shaped band sections of the corkscrew type
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B01—PHYSICAL OR CHEMICAL PROCESSES OR APPARATUS IN GENERAL
- B01F—MIXING, e.g. DISSOLVING, EMULSIFYING OR DISPERSING
- B01F27/00—Mixers with rotary stirring devices in fixed receptacles; Kneaders
- B01F27/21—Mixers with rotary stirring devices in fixed receptacles; Kneaders characterised by their rotating shafts
- B01F27/213—Mixers with rotary stirring devices in fixed receptacles; Kneaders characterised by their rotating shafts characterised by the connection with the drive
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B01—PHYSICAL OR CHEMICAL PROCESSES OR APPARATUS IN GENERAL
- B01F—MIXING, e.g. DISSOLVING, EMULSIFYING OR DISPERSING
- B01F27/00—Mixers with rotary stirring devices in fixed receptacles; Kneaders
- B01F27/27—Mixers with stator-rotor systems, e.g. with intermeshing teeth or cylinders or having orifices
- B01F27/276—Mixers with stator-rotor systems, e.g. with intermeshing teeth or cylinders or having orifices the mixer being composed of a stator-rotor system being formed by bearing elements, e.g. roller bearings
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B01—PHYSICAL OR CHEMICAL PROCESSES OR APPARATUS IN GENERAL
- B01F—MIXING, e.g. DISSOLVING, EMULSIFYING OR DISPERSING
- B01F31/00—Mixers with shaking, oscillating, or vibrating mechanisms
- B01F31/70—Drives therefor, e.g. crank mechanisms
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B01—PHYSICAL OR CHEMICAL PROCESSES OR APPARATUS IN GENERAL
- B01F—MIXING, e.g. DISSOLVING, EMULSIFYING OR DISPERSING
- B01F35/00—Accessories for mixers; Auxiliary operations or auxiliary devices; Parts or details of general application
- B01F35/30—Driving arrangements; Transmissions; Couplings; Brakes
- B01F35/32—Driving arrangements
- B01F35/32005—Type of drive
- B01F35/3204—Motor driven, i.e. by means of an electric or IC motor
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01N—INVESTIGATING OR ANALYSING MATERIALS BY DETERMINING THEIR CHEMICAL OR PHYSICAL PROPERTIES
- G01N35/00—Automatic analysis not limited to methods or materials provided for in any single one of groups G01N1/00 - G01N33/00; Handling materials therefor
- G01N35/02—Automatic analysis not limited to methods or materials provided for in any single one of groups G01N1/00 - G01N33/00; Handling materials therefor using a plurality of sample containers moved by a conveyor system past one or more treatment or analysis stations
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B01—PHYSICAL OR CHEMICAL PROCESSES OR APPARATUS IN GENERAL
- B01F—MIXING, e.g. DISSOLVING, EMULSIFYING OR DISPERSING
- B01F2101/00—Mixing characterised by the nature of the mixed materials or by the application field
- B01F2101/23—Mixing of laboratory samples e.g. in preparation of analysing or testing properties of materials
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B01—PHYSICAL OR CHEMICAL PROCESSES OR APPARATUS IN GENERAL
- B01F—MIXING, e.g. DISSOLVING, EMULSIFYING OR DISPERSING
- B01F35/00—Accessories for mixers; Auxiliary operations or auxiliary devices; Parts or details of general application
- B01F35/30—Driving arrangements; Transmissions; Couplings; Brakes
- B01F35/33—Transmissions; Means for modifying the speed or direction of rotation
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01N—INVESTIGATING OR ANALYSING MATERIALS BY DETERMINING THEIR CHEMICAL OR PHYSICAL PROPERTIES
- G01N1/00—Sampling; Preparing specimens for investigation
- G01N1/28—Preparing specimens for investigation including physical details of (bio-)chemical methods covered elsewhere, e.g. G01N33/50, C12Q
- G01N1/38—Diluting, dispersing or mixing samples
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01N—INVESTIGATING OR ANALYSING MATERIALS BY DETERMINING THEIR CHEMICAL OR PHYSICAL PROPERTIES
- G01N35/00—Automatic analysis not limited to methods or materials provided for in any single one of groups G01N1/00 - G01N33/00; Handling materials therefor
- G01N2035/00465—Separating and mixing arrangements
- G01N2035/00534—Mixing by a special element, e.g. stirrer
Landscapes
- Chemical & Material Sciences (AREA)
- Chemical Kinetics & Catalysis (AREA)
- General Health & Medical Sciences (AREA)
- Life Sciences & Earth Sciences (AREA)
- Analytical Chemistry (AREA)
- Biochemistry (AREA)
- Physics & Mathematics (AREA)
- General Physics & Mathematics (AREA)
- Immunology (AREA)
- Pathology (AREA)
- Health & Medical Sciences (AREA)
- Automatic Analysis And Handling Materials Therefor (AREA)
- Sampling And Sample Adjustment (AREA)
Description
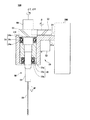
図1は、実施形態に係る自動分析装置の撹拌機構100の斜視図である。また図2は図1に示す撹拌機構100の要部断面図(その1)であり、撹拌動作を実施する場合の断面面に相当する。さらに図3は図1に示す撹拌機構100の要部断面図(そに2)であり、一部を取り外してメンテナンスを実施する場合の断面図に相当する。
固定部材31は、装置本体に対して撹拌機構100を固定するための部材であり、例えば撹拌機構100を駆動させるための駆動機構200(図2および図3参照)を介して装置本体に固定されている。このような固定部材31は、駆動機構200から延設されたハウジング部材であって、モータ32を保持するためのモータ保持中空部31aと、大径軸受34および小径軸受35を保持するための軸受中空部31b(図3参照)とが設けられている。
モータ32は、固定部材31のモータ保持中空部31aに挿入され、駆動軸φを垂直に保って上方向に突出させた状態で、固定部材31に対して固定されている。ここで用いるモータ32は、例えば1500rpm程度の高速回転が可能なものを好ましく用いることができる。
駆動側ヘリカルギア33は、着脱部50の従動側ヘリカルギア52と嵌合して用いられる平行軸の歯車である。この駆動側ヘリカルギア33は、モータ32の駆動軸φに対して回転軸を一致させた状態でモータ32の駆動軸φ上に設けられ、モータ32の駆動によって駆動側ヘリカルギア33が水平面内において回転する構成となっている。
大径軸受34および小径軸受35は、モータ32の駆動軸φに対して中心軸φ3を平行に保った状態で、固定部材31の軸受中空部31bに内設されたものである。これらの大径軸受34および小径軸受35は、軸受中空部31bの構成の説明でも述べたように、モータ32の駆動軸φと平行な1本の軸を中心軸φ3とし、軸受中空部31b内に上方から内径が大きい順に配置されている。図示した例では、上方側が、支持部材51を有する着脱部50の陥入側であり、この陥入側に配置された大径軸受34の内径は、他方側に配置された小径軸受35の内径よりも大きい。このような関係は、3つ以上の軸受を設けた場合であっても同様である。
図1に示すカバー部材36は、次に説明するセンサー部材37を保持するためのものであって、固定部材31に取り付けられている。このカバー部材36は、固定部材31との間に、駆動側ヘリカルギア33と、次に説明する着脱部50の従動側ヘリカルギア52および持ち手54とを収容する。またこのカバー部材36は、例えばヒンジを用いて固定部材31に対して連結され、固定部材31との間の収容空間を開閉自在としている。
図1に示すセンサー部材37は、モータ32の回転速度を制御するためのものであり、カバー部材36の収納空間側、すなわち固定部材31側に設けられている。このセンサー部材37は、例えば、カバー部材36を閉じた状態で、駆動側ヘリカルギア33に対向する位置に設けられたホール素子を利用したエンコーダである。
図2および図3に示すように、支持部材51は、大径軸受34および小径軸受35が内設された固定部材31の軸受中空部31bに対して、着脱部50を陥入させた状態において、大径軸受34および小径軸受35に支持される部材である。このような支持部材51は、大径軸受34および小径軸受35の内径に対応する各径の円柱形状部分を同軸上に配置した構成であり、大径軸受34の内径に対応する円柱形状部分が最も大きな径の円柱形状部分となっている。これにより、支持部材51は、径が小さい円柱形状側を先端側とし、この先端側から軸受中空部31b内に自在に嵌入されるものとなっている。またこのような支持部材51は、各径の円柱形状部分において大径軸受34および小径軸受35で支持される。
従動側ヘリカルギア52は、固定部30の駆動側ヘリカルギア33と嵌合して用いられる平行軸の歯車である。この従動側ヘリカルギア52は、支持部材51のフランジ部51f側の端部に、支持部材51に対して同軸で固定され、軸受中空部31bに内設された大径軸受34および小径軸受35に対して支持部材51を陥入して支持させた状態で、駆動側ヘリカルギア33に対して嵌合される。
撹拌棒53は、ここでの図示を省略した反応容器内に挿入され、反応容器内に分注された検体と試薬との混合溶液を撹拌するためのものである。この撹拌棒53は、支持部材51における従動側ヘリカルギア52とは逆側の先端部から、支持部材51に対して同軸で回転軸φ5上に延設されている。このような撹拌棒53は、回転軸φ5を中心にして回転することにより、混合溶液を撹拌できる形状を有していれば良く、例えば平板の板状材や、図示したように板状材をひねったスクリュー形状を有している。
持ち手54は、固定部30に対して着脱部50を着脱する際に握持される部分であり、従動側ヘリカルギア52の回転軸φ5上に設けられたものである。このような持ち手54は、従動側ヘリカルギア52の回転軸φ5と同軸に設けられた円柱形状であることが好ましい。これにより、回転軸φ5を中心とした着脱部50の回転に対する持ち手54の影響を排除することができる。
以上のような構成の撹拌機構100は、駆動側ヘリカルギア33に嵌合する従動側ヘリカルギア52の回転軸φ5上に撹拌棒53を延設した構成である。これにより、図示した例においては、駆動側ヘリカルギア33を上面から見て反時計回りに回転させると、これに追従して従動側ヘリカルギア52が回転すると共に、従動側ヘリカルギア52には回転軸φ5の方向にスラスト荷重が発生する。そこで、撹拌動作を実施する際には、大径軸受34および小径軸受35側に向くスラスト荷重tPを発生させる回転方向でモータ32を駆動させることにより、大径軸受34および小径軸受35側に向かっても回転軸φ5に沿って着脱部50を押し付けることができる。これにより撹拌動作時に着脱部50の回転軸φ5ががたつくことがない。また、撹拌動作時のギア抜けや着脱部50のがたつきを考慮する必要がないため、これらを防止するための機構を設けることに伴う着脱部50の傾きもない。
図4は、本発明の実施形態に係る自動分析装置の一例を示す概略構成図である。この図に示す自動分析装置1は、血液や尿などの検体に含まれる生体成分を分析する生化学分析装置であり、先の実施形態で説明した構成の撹拌機構を備えたものである。
サンプルターンテーブル2は、その周縁に沿って複数の検体容器P2を複数列で保持し、保持した希釈容器P3を円周の双方向に搬送する構成である。サンプルターンテーブル2に保持される各検体容器P2は、測定対象となる被測定検体および精度管理用のコントロール検体(精度管理試料)が貯留されたものである。サンプルターンテーブル2には、これらの各種の被測定検体が、所定の位置に保持される構成となっている。尚、サンプルターンテーブル2には、検体容器P2の他にも希釈液が貯留される希釈液容器が収容されてもよい。
希釈ターンテーブル3は、その周縁に沿って複数の希釈容器P3を保持し、保持した希釈容器P3を円周の双方向に搬送する構成である。希釈ターンテーブル3に保持される希釈容器P3には、サンプルターンテーブル2に配置された検体容器P2から吸引され、希釈された被測定検体(以下、「希釈検体」という。)が注入される。
第1試薬ターンテーブル4および第2試薬ターンテーブル5は、各周縁に沿って複数の第1試薬容器P4,P5を保持し、それぞれ保持した第1試薬容器P4および第2試薬容器P5を円周の双方向に搬送する構成である。第1試薬ターンテーブル4に保持される複数の第1試薬容器P4には、試薬ボトルから第1試薬が分注される。第2試薬ターンテーブル5に保持される第2試薬容器P5には、試薬ボトルから第2試薬が分注される。
反応ターンテーブル6は、希釈ターンテーブル3と、第1試薬ターンテーブル4と、第2試薬ターンテーブル5との間に配置される。この反応ターンテーブル6は、その周縁に沿って複数の反応容器P6を保持し、保持した反応容器P6を円周の双方向に搬送する構成である。反応ターンテーブル6に保持される反応容器P6には、希釈ターンテーブル3の希釈容器P3からサンプリングした希釈検体と、第1試薬ターンテーブル4の第1試薬容器P4からサンプリングした第1試薬、または第2試薬ターンテーブル5の第2試薬容器P5からサンプリングした第2試薬とが、それぞれ所定量で分注される。そして、この反応容器P6内において、希釈検体と、第1試薬または第2試薬とが撹拌され、反応が行われる。
希釈撹拌装置11は、希釈ターンテーブル3の周囲に配置されている。希釈撹拌装置11は、希釈容器P3内において被測定検体と希釈液を撹拌する。この希釈撹拌装置11として、上述した実施形態の撹拌機構、および撹拌機構を駆動するための駆動機構が用いられる。図5Aおよび図5Bに示すように、この希釈撹拌装置11は、装置本体に対して固定された駆動機構200と、駆動機構200に対して固定された撹拌機構100とで構成されている。駆動機構200は、希釈ターンテーブル3の所定位置において撹拌機構100を移動させ、これによって希釈ターンテーブル3の所定位置に保持された希釈容器P3内の溶液(希釈検体)内に、撹拌棒53を自在に挿入する。そして、撹拌棒53が希釈容器P3内の溶液(希釈検体)内に挿入された状態で、撹拌棒53を回転させて溶液(希釈検体)を撹拌する。
希釈洗浄装置12は、希釈ターンテーブル3の周囲に配置されている。希釈洗浄装置12は、以降に説明するサンプリングピペット22によって希釈検体が吸引された後の希釈容器P3を洗浄する装置である。
第1反応撹拌装置13および第2反応撹拌装置14は、反応ターンテーブル6の周囲に配置されている。第1反応撹拌装置13および第2反応撹拌装置14は、反応ターンテーブル6に保持された反応容器P6内において、希釈検体と、第1試薬または第2試薬とを撹拌する。このような第1反応撹拌装置13および第2反応撹拌装置14として、上述した実施形態の撹拌機構、および撹拌機構を駆動するための駆動機構が用いられる。図5Aおよび図5Bに示すように、これらの第1反応撹拌装置13および第2反応撹拌装置14は、装置本体に対して固定された駆動機構200と、駆動機構200に対して固定された撹拌機構100とで構成されている。駆動機構200は、反応ターンテーブル6の所定位置において撹拌機構100を移動させ、これによって反応ターンテーブル6の所定位置に保持された反応容器P6内において、希釈検体と第1試薬または第2試薬とを撹拌し、これらの反応を進める。
多波長光度計15は、計測部であり、反応ターンテーブル6の周囲における反応ターンテーブル6の外壁と対向するように配置されている。多波長光度計15は、反応容器P6内において第1薬液および第2薬液と反応した希釈検体に対して光学的測定を行ない、検体中の様々な成分の量を「吸光度」という数値データとして出力し、希釈検体の反応状態を検出するものである。
反応容器洗浄装置16は、検査が終了した反応容器P6内を洗浄する装置である。この反応容器洗浄装置16は、複数の反応容器洗浄ノズルを有している。複数の反応容器洗浄ノズルは、希釈容器洗浄ノズルと同様に、不図示の廃液ポンプと、不図示の洗剤ポンプに接続されている。
サンプル希釈ピペット21は、サンプルターンテーブル2と希釈ターンテーブル3の周囲に配置される。サンプル希釈ピペット21は、不図示の希釈ピペット駆動機構により、サンプルターンテーブル2の検体容器P2内に先端部を挿入して、希釈液が充填されたピペットの先端から、空気溜りを介して所定量の被測定検体を吸引する。そして、サンプル希釈ピペット21は、希釈ターンテーブル3の希釈容器P3内に先端部を挿入し、吸引した被測定検体と、サンプル希釈ピペット21自体から供給される所定量の希釈液(例えば、生理食塩水)とを希釈容器P3内に吐出する。その結果、希釈容器P3内で、被測定検体が所定倍数の濃度に希釈される。その後、サンプル希釈ピペット21は、洗浄装置によって洗浄される。
サンプリングピペット22は、希釈ターンテーブル3と反応ターンテーブル6の間に配置されている。サンプリングピペット22は、不図示のサンプリングピペット駆動機構により、希釈ターンテーブル3の希釈容器P3内に先端部を挿入して、希釈液が充填されたピペットの先端から、空気溜りを介して所定量の希釈検体を吸引する。そして、サンプリングピペット22は、吸引した希釈検体を反応ターンテーブル6の反応容器P6内に吐出して、反応容器P6に希釈検体を注入する。
第1試薬ピペット23は、反応ターンテーブル6と第1試薬ターンテーブル4の間に配置されている。第1試薬ピペット23は、不図示の第1試薬ピペット駆動機構により、
第1試薬ターンテーブル4の第1試薬容器P4内に先端部を挿入して、希釈液が充填されたピペットの先端から、空気溜りを介して所定量の第1試薬を吸引する。そして、第1試薬ピペット23は、吸引した第1試薬を反応ターンテーブル6の反応容器P6内に吐出する。
第2試薬ピペット24は、反応ターンテーブル6と第2試薬ターンテーブル5の間に配置されている。第2試薬ピペット24は、不図示の第2試薬ピペット駆動機構により、
第2試薬ターンテーブル5の第2試薬容器P5内に先端部を挿入して、希釈液が充填されたピペットの先端から、空気溜りを介して所定量の第2試薬を吸引する。そして、第2試薬ピペット24は、吸引した第2試薬を反応ターンテーブル6の反応容器P6内に吐出する。
以上のように構成された自動分析装置1は、希釈撹拌装置11、第1反応撹拌装置13、および第2反応撹拌装置14に、上述した実施形態の撹拌機構を用いている。これにより、希釈容器P3内においての被測定検体と希釈液との撹拌、および反応容器P6内においての希釈検体と第1試薬または第2試薬との撹拌を、高速かつ光度な位置決め精度で実施することができる。この結果、特に反応容器P6内においての希釈検体と第1試薬または第2試薬との反応を高速で確実に進めることができ、再現性の高い精度良好な分析を行うことが可能になる。
31…固定部材
31b…軸受中空部
31s…内壁(軸受中空部)
32…モータ
φ…駆動軸
33…駆動側ヘリカルギア
35…軸受
35b…内輪(軸受)
35s…内壁(軸受)
φ3…中心軸(軸受)
51…支持部材
51f…フランジ(支持部材)
φ5…回転軸(支持部材を含む着脱部)
52…従動側ヘリカルギア
53…撹拌棒
54…持ち手
100…撹拌機構
Claims (4)
- 撹拌機構を有する自動分析装置であって、
前記撹拌機構は、
装置本体に対して固定された固定部材と、
前記固定部材に取り付けられたモータと、
前記モータの駆動軸上に設けられた駆動側ヘリカルギアと、
前記モータの駆動軸に対して中心軸を平行に保った状態で前記固定部材に設けられた軸受と、
前記軸受に対して一方側から陥入自在に支持される円柱形状の支持部材と、
前記支持部材の端部に当該支持部材に対して同軸で固定され、前記軸受に対して当該支持部材を陥入させた状態で前記駆動側ヘリカルギアに対して嵌合される従動側ヘリカルギアと、
前記支持部材において前記従動側ヘリカルギアが設けられた端部とは逆側の端部から当該支持部材に対して同軸で延設された撹拌棒とを備え、
前記軸受は、同軸上に複数配置され、前記支持部材の陥入側に配置された軸受の内径は、他方側に配置された軸受の内径よりも大きく、
前記支持部材は、前記複数の軸受の内径に対応する各径の円柱形状部分を有し、当該各円柱形状部分において当該複数の軸受で支持される
自動分析装置。 - 前記固定部材は、前記複数の軸受が内設された中空部を有し、
前記複数の軸受のうち、最も径が大きい軸受を除く他の軸受は、当該軸受の内壁と前記中空部の内壁とを面一とした状態で当該中空部の内壁に埋め込まれている
請求項1に記載の自動分析装置。 - 前記軸受は、転がり軸受であり、
前記支持部材は、前記軸受に陥入された状態で当該軸受の内輪上に載置されるフランジを有する
請求項1または2に記載の自動分析装置。 - 前記従動側ヘリカルギアの回転軸上に、当該従動側ヘリカルギアから突出する持ち手が設けられた
請求項1〜3の何れか1項に記載の自動分析装置。
Priority Applications (5)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2015244843A JP6573542B2 (ja) | 2015-12-16 | 2015-12-16 | 自動分析装置 |
| PCT/JP2016/086495 WO2017104523A1 (ja) | 2015-12-16 | 2016-12-08 | 自動分析装置 |
| CN201680071846.1A CN108369237B (zh) | 2015-12-16 | 2016-12-08 | 自动分析装置 |
| EP16875503.1A EP3392659B1 (en) | 2015-12-16 | 2016-12-08 | Automatic analyzing apparatus |
| US16/062,298 US10926232B2 (en) | 2015-12-16 | 2016-12-08 | Automatic analyzing apparatus |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2015244843A JP6573542B2 (ja) | 2015-12-16 | 2015-12-16 | 自動分析装置 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2017110989A JP2017110989A (ja) | 2017-06-22 |
| JP6573542B2 true JP6573542B2 (ja) | 2019-09-11 |
Family
ID=59056416
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2015244843A Active JP6573542B2 (ja) | 2015-12-16 | 2015-12-16 | 自動分析装置 |
Country Status (5)
| Country | Link |
|---|---|
| US (1) | US10926232B2 (ja) |
| EP (1) | EP3392659B1 (ja) |
| JP (1) | JP6573542B2 (ja) |
| CN (1) | CN108369237B (ja) |
| WO (1) | WO2017104523A1 (ja) |
Families Citing this family (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN111744402B (zh) * | 2020-07-09 | 2022-10-11 | 安徽森普新型材料发展有限公司 | 一种高效搅拌釜装置 |
| EP4200069A4 (en) | 2020-08-19 | 2024-07-31 | SM Intellectual Technologies LLC | SOLID ABSORBENT COMPOSITIONS OF TRINUCLEAR BASIC IRON(III) ACETATE AND PROCESSES FOR REMOVING OR SOFTENING THIOL-TYPE SULFIDE COMPOUNDS FROM HYDROCARBON STREAMS |
| JP7102600B1 (ja) | 2021-12-10 | 2022-07-19 | 株式会社西村ケミテック | 液体注入及び抽出装置 |
| JP7214029B1 (ja) | 2021-12-10 | 2023-01-27 | 株式会社西村ケミテック | 液体注入及び抽出装置 |
| CN115025687B (zh) * | 2022-05-09 | 2023-07-21 | 四川环科美能环保科技有限公司 | 一种环保型涂料加工装置 |
| WO2025189475A1 (zh) * | 2024-03-15 | 2025-09-18 | 深圳华大生命科学研究院 | 样本混合装置及样本混合方法 |
Family Cites Families (11)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US3796108A (en) | 1972-12-18 | 1974-03-12 | Chemineer | Right angle speed reducer |
| JPS604354B2 (ja) | 1976-06-29 | 1985-02-02 | 睦和 郷 | 火災時における電動シヤツタ水圧開放装置 |
| JP3162171B2 (ja) * | 1992-04-28 | 2001-04-25 | オリンパス光学工業株式会社 | 自動化学分析装置の撹拌装置 |
| JPH08131802A (ja) * | 1994-11-10 | 1996-05-28 | Nippon Gear Co Ltd | 電動調節式撹拌装置 |
| US5960671A (en) * | 1997-09-30 | 1999-10-05 | Philadelphia Gear Corp. | Eccentric pivotable mounting for changing gear reduction ratios |
| WO2000021651A1 (en) * | 1998-10-13 | 2000-04-20 | Takeuchi Manufacturing Co., Ltd. | An agitator |
| US6058793A (en) * | 1999-01-19 | 2000-05-09 | Chemineer, Inc. | Parallel shaft speed reducer with sump and dry well |
| US6715913B2 (en) * | 2002-03-29 | 2004-04-06 | Spx Corporation | Shaft bearing support method and apparatus |
| JP2005291730A (ja) * | 2004-03-31 | 2005-10-20 | Fujifilm Techno Products Co Ltd | 生化学分析装置 |
| JP6176842B2 (ja) | 2013-07-23 | 2017-08-09 | 東芝メディカルシステムズ株式会社 | 自動分析装置 |
| CN204619836U (zh) * | 2015-05-14 | 2015-09-09 | 牛洪芝 | 一种立式梭型搅拌装置 |
-
2015
- 2015-12-16 JP JP2015244843A patent/JP6573542B2/ja active Active
-
2016
- 2016-12-08 CN CN201680071846.1A patent/CN108369237B/zh active Active
- 2016-12-08 EP EP16875503.1A patent/EP3392659B1/en active Active
- 2016-12-08 WO PCT/JP2016/086495 patent/WO2017104523A1/ja not_active Ceased
- 2016-12-08 US US16/062,298 patent/US10926232B2/en active Active
Also Published As
| Publication number | Publication date |
|---|---|
| EP3392659A4 (en) | 2019-07-17 |
| WO2017104523A1 (ja) | 2017-06-22 |
| JP2017110989A (ja) | 2017-06-22 |
| US20180369769A1 (en) | 2018-12-27 |
| CN108369237A (zh) | 2018-08-03 |
| EP3392659A1 (en) | 2018-10-24 |
| CN108369237B (zh) | 2021-12-21 |
| US10926232B2 (en) | 2021-02-23 |
| EP3392659B1 (en) | 2020-08-19 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| WO2017104523A1 (ja) | 自動分析装置 | |
| JP6014424B2 (ja) | 撹拌装置及び検体分析装置 | |
| US9423347B2 (en) | Automatic analyzing apparatus | |
| US9347966B2 (en) | Automatic analyzer | |
| JP4892384B2 (ja) | 分析装置 | |
| JP5542379B2 (ja) | 攪拌装置,攪拌方法、および遺伝子自動検査装置 | |
| US20150168435A1 (en) | Automated Analyzer | |
| CN114689890A (zh) | 样本分析装置及样本分析装置的控制方法 | |
| JP2009036595A (ja) | 分析装置、洗浄装置、分注装置、攪拌装置および容器 | |
| JP6808574B2 (ja) | 容器収容ユニット及び自動分析装置 | |
| CN214310119U (zh) | 样本分析装置 | |
| JP7499881B2 (ja) | 自動分析装置 | |
| JP2005291730A (ja) | 生化学分析装置 | |
| JP2019148572A (ja) | 自動分析装置、及び分注方法 | |
| JP2013148517A (ja) | 撹拌装置及び自動分析装置 | |
| JP2023081180A (ja) | 自動分析装置 | |
| JP2012098201A (ja) | 試薬撹拌機構および自動分析装置 | |
| JP6857570B2 (ja) | 容器収容ユニット及び自動分析装置 | |
| JP5203983B2 (ja) | 自動分析装置 | |
| JP5075540B2 (ja) | 分注方法、自動分析装置の試料分注方法、および自動分析装置 | |
| JP2009092432A (ja) | 自動分析装置および自動分析装置の反応容器洗浄方法 | |
| JPH10267849A (ja) | 撹拌装置 | |
| JP2009103668A (ja) | 分析容器と分析装置 | |
| JP4713401B2 (ja) | 攪拌装置およびそれを用いた自動分析装置 | |
| CN113588970A (zh) | 自动分析装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20180712 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20190611 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20190705 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20190723 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20190813 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 6573542 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |