JP6573827B2 - 獣道推定方法、獣道推定プログラムおよび獣道推定装置 - Google Patents
獣道推定方法、獣道推定プログラムおよび獣道推定装置 Download PDFInfo
- Publication number
- JP6573827B2 JP6573827B2 JP2015256171A JP2015256171A JP6573827B2 JP 6573827 B2 JP6573827 B2 JP 6573827B2 JP 2015256171 A JP2015256171 A JP 2015256171A JP 2015256171 A JP2015256171 A JP 2015256171A JP 6573827 B2 JP6573827 B2 JP 6573827B2
- Authority
- JP
- Japan
- Prior art keywords
- data
- animal
- data group
- detection
- sensor
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
Images



Landscapes
- Catching Or Destruction (AREA)
- Arrangements For Transmission Of Measured Signals (AREA)
- Photometry And Measurement Of Optical Pulse Characteristics (AREA)
Description
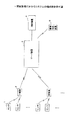
図1は一実施形態にかかるシステムの構成例を示す図である。図1において、駆除対象の動物が出現する可能性のある各所にはセンサ1が設置されている。センサ1は、該センサ1の近傍を動物が通過した際に検知動作を行うとともに、体高や体重等により動物種(大、中、小等)を判定し、小電力無線等による通信機能により中継器2に検知信号を送信する機能を有している。検知信号にはセンサ1を識別するセンサIDと動物種の情報が含まれる。なお、各センサ1の設置位置はサーバ装置3側に予め登録される。設置位置の登録は、センサ1の設置位置に持ち込んだGPS(Global Positioning System)機能付きの携帯端末等で位置情報を測定し、携帯端末等からサーバ装置3に対してセンサIDと位置情報を通知することで行うことができる。また、センサ1自体にGPS機能を持たせ、適当なタイミングでセンサ1からサーバ装置3にセンサIDと位置情報の登録を行ってもよい。
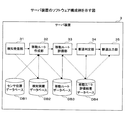
各位置に設置されたセンサ1は、動物の通過を検知すると検知信号を送信する。検知信号が中継器2を介してサーバ装置3において受信されると、検知受信部31は検知信号の情報を検知実績データベースDB2に登録する。

以上説明したように、本実施形態によれば、獣道を自動的に特定することができ、罠の設置の効率化、ひいては駆除対策の促進に寄与することができる。
(付記1)
複数のセンサによる検知日時を含むデータを登録し、
登録された複数の前記データから検知日時が近接して連続するデータ群を取り出し、
前記データ群の先頭のデータに対応するセンサの設置位置から、前記データ群内の各データに対応するセンサの設置位置までの距離を計算し、
前記データ群内の各データの前記検知日時と前記距離の相関係数値を計算し、
前記相関係数値と前記データ群の出現頻度から獣道に対応するデータ群を特定する、
処理をコンピュータが実行することを特徴とする獣道推定方法。
(付記2)
前記データは前記センサが検知した動物種の情報を含み、
前記データ群についての処理は、前記動物種ごとに行う、
ことを特徴とする付記1に記載の獣道推定方法。
(付記3)
前記距離の相関係数値を計算する処理の前に、前記データ群の先頭のデータに対応するセンサの設置位置から所定の距離を超えるデータを除去する、
ことを特徴とする付記1または2に記載の獣道推定方法。
(付記4)
前記獣道に対応するデータ群を特定する処理は、前記相関係数値が所定の閾値を超え、かつ、前記出現頻度が最高のデータ群を特定する、
ことを特徴とする付記1乃至3のいずれか一項に記載の獣道推定方法。
(付記5)
複数のセンサによる検知日時を含むデータを登録し、
登録された複数の前記データから検知日時が近接して連続するデータ群を取り出し、
前記データ群の先頭のデータに対応するセンサの設置位置から、前記データ群内の各データに対応するセンサの設置位置までの距離を計算し、
前記データ群内の各データの前記検知日時と前記距離の相関係数値を計算し、
前記相関係数値と前記データ群の出現頻度から獣道に対応するデータ群を特定する、
処理をコンピュータに実行させることを特徴とする獣道推定プログラム。
(付記6)
前記データは前記センサが検知した動物種の情報を含み、
前記データ群についての処理は、前記動物種ごとに行う、
ことを特徴とする付記5に記載の獣道推定プログラム。
(付記7)
前記距離の相関係数値を計算する処理の前に、前記データ群の先頭のデータに対応するセンサの設置位置から所定の距離を超えるデータを除去する、
ことを特徴とする付記5または6に記載の獣道推定プログラム。
(付記8)
前記獣道に対応するデータ群を特定する処理は、前記相関係数値が所定の閾値を超え、かつ、前記出現頻度が最高のデータ群を特定する、
ことを特徴とする付記5乃至7のいずれか一項に記載の獣道推定プログラム。
(付記9)
複数のセンサによる検知日時を含むデータを登録する手段と、
登録された複数の前記データから検知日時が近接して連続するデータ群を取り出す手段と、
前記データ群の先頭のデータに対応するセンサの設置位置から、前記データ群内の各データに対応するセンサの設置位置までの距離を計算する手段と、
前記データ群内の各データの前記検知日時と前記距離の相関係数値を計算する手段と、
前記相関係数値と前記データ群の出現頻度から獣道に対応するデータ群を特定する手段と、
を備えたことを特徴とする獣道推定装置。
(付記10)
前記データは前記センサが検知した動物種の情報を含み、
前記データ群についての処理は、前記動物種ごとに行う、
ことを特徴とする付記9に記載の獣道推定装置。
(付記11)
前記距離の相関係数値を計算する処理の前に、前記データ群の先頭のデータに対応するセンサの設置位置から所定の距離を超えるデータを除去する、
ことを特徴とする付記9または10に記載の獣道推定装置。
(付記12)
前記獣道に対応するデータ群を特定する手段は、前記相関係数値が所定の閾値を超え、かつ、前記出現頻度が最高のデータ群を特定する、
ことを特徴とする付記9乃至11のいずれか一項に記載の獣道推定装置。
11 支柱
12 赤外線センサ
13 マットセンサ
2 中継器
3 サーバ装置
31 検知受信部
32 移動ルート作成部
33 移動ルート評価部
34 獣道判定部
35 獣道出力部
DB1 センサ位置データベース
DB2 検知実績データベース
DB3 移動ルートデータベース
DB4 移動ルート評価結果データベース
4 端末装置
5 携帯端末装置
Claims (6)
- 近傍を動物が通過した際に検知動作を行う複数のセンサによる、動物の通過の検知日時を含むデータを登録し、
登録された複数の前記データから検知日時が近接して連続するデータ群を取り出し、
前記データ群の先頭のデータに対応するセンサの設置位置から、前記データ群内の各データに対応するセンサの設置位置までの距離を計算し、
前記データ群内の各データの前記検知日時と前記距離の相関係数値を計算し、
前記相関係数値と前記データ群の出現頻度から獣道に対応するデータ群を特定する、
処理をコンピュータが実行することを特徴とする獣道推定方法。 - 前記データは前記センサが検知した動物種の情報を含み、
前記データ群についての処理は、前記動物種ごとに行う、
ことを特徴とする請求項1に記載の獣道推定方法。 - 前記距離の相関係数値を計算する処理の前に、前記データ群の先頭のデータに対応するセンサの設置位置から所定の距離を超えるデータを除去する、
ことを特徴とする請求項1または2に記載の獣道推定方法。 - 前記獣道に対応するデータ群を特定する処理は、前記相関係数値が所定の閾値を超え、かつ、前記出現頻度が最高のデータ群を特定する、
ことを特徴とする請求項1乃至3のいずれか一項に記載の獣道推定方法。 - 近傍を動物が通過した際に検知動作を行う複数のセンサによる、動物の通過の検知日時を含むデータを登録し、
登録された複数の前記データから検知日時が近接して連続するデータ群を取り出し、
前記データ群の先頭のデータに対応するセンサの設置位置から、前記データ群内の各データに対応するセンサの設置位置までの距離を計算し、
前記データ群内の各データの前記検知日時と前記距離の相関係数値を計算し、
前記相関係数値と前記データ群の出現頻度から獣道に対応するデータ群を特定する、
処理をコンピュータに実行させることを特徴とする獣道推定プログラム。 - 近傍を動物が通過した際に検知動作を行う複数のセンサによる、動物の通過の検知日時を含むデータを登録する手段と、
登録された複数の前記データから検知日時が近接して連続するデータ群を取り出す手段と、
前記データ群の先頭のデータに対応するセンサの設置位置から、前記データ群内の各データに対応するセンサの設置位置までの距離を計算する手段と、
前記データ群内の各データの前記検知日時と前記距離の相関係数値を計算する手段と、
前記相関係数値と前記データ群の出現頻度から獣道に対応するデータ群を特定する手段と、
を備えたことを特徴とする獣道推定装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2015256171A JP6573827B2 (ja) | 2015-12-28 | 2015-12-28 | 獣道推定方法、獣道推定プログラムおよび獣道推定装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2015256171A JP6573827B2 (ja) | 2015-12-28 | 2015-12-28 | 獣道推定方法、獣道推定プログラムおよび獣道推定装置 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2017118832A JP2017118832A (ja) | 2017-07-06 |
| JP6573827B2 true JP6573827B2 (ja) | 2019-09-11 |
Family
ID=59271155
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2015256171A Expired - Fee Related JP6573827B2 (ja) | 2015-12-28 | 2015-12-28 | 獣道推定方法、獣道推定プログラムおよび獣道推定装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP6573827B2 (ja) |
Families Citing this family (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP6953269B2 (ja) * | 2017-10-17 | 2021-10-27 | 株式会社日立システムズ | 狩猟行動共有装置および狩猟行動共有システム |
Family Cites Families (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH11306313A (ja) * | 1998-04-23 | 1999-11-05 | Sanyo Sokki Kk | 野性動物の通過検出器 |
| JP2006223174A (ja) * | 2005-02-17 | 2006-08-31 | Aruze Corp | 小型動物検知装置 |
| JP4276655B2 (ja) * | 2005-12-01 | 2009-06-10 | 秀雄 錦織 | 野生生物検出センサ装置 |
| BRPI1104356A2 (pt) * | 2011-11-01 | 2013-09-03 | Attax Dedetizacco Desratizacco Sc Ltda Me | mÉtodo e sistema de controle e eliminaÇço de pragas |
-
2015
- 2015-12-28 JP JP2015256171A patent/JP6573827B2/ja not_active Expired - Fee Related
Also Published As
| Publication number | Publication date |
|---|---|
| JP2017118832A (ja) | 2017-07-06 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| Forsyth et al. | Methodology matters when estimating deer abundance: a global systematic review and recommendations for improvements | |
| Webb et al. | Statistical methods for identifying wolf kill sites using global positioning system locations | |
| Russell et al. | Estimating abundance of mountain lions from unstructured spatial sampling | |
| Gray et al. | Leopard density in post‐conflict landscape, Cambodia: Evidence from spatially explicit capture–recapture | |
| Welbourne et al. | The effectiveness and cost of camera traps for surveying small reptiles and critical weight range mammals: a comparison with labour-intensive complementary methods | |
| KR100995362B1 (ko) | 무인 비행체의 비행고도 제어장치 | |
| CN108668233B (zh) | 一种建筑物入口检测方法及系统 | |
| Tigner et al. | American marten respond to seismic lines in northern Canada at two spatial scales | |
| Buuveibaatar et al. | Mongolian Gobi supports the world's largest populations of khulan Equus hemionus and goitered gazelles Gazella subgutturosa | |
| Moriarty et al. | Retained satellite information influences performance of GPS devices in a forested ecosystem | |
| Mathisen et al. | A comparative analysis of Indoor WiFi Positioning at a large building complex | |
| KR101900777B1 (ko) | 도시환경분석서버 및 그 동작 방법 | |
| WO2014169066A4 (en) | Fire detection system | |
| JP6918689B2 (ja) | 行動識別プログラム、行動識別方法及び行動識別装置 | |
| US20140195144A1 (en) | Analysis method, and analysis apparatus | |
| KR20110026229A (ko) | 핑거 프린트 방식의 위치 추적 시스템 및 그 방법 | |
| US10104494B2 (en) | Marker based activity transition models | |
| Gray et al. | Bayesian occupancy monitoring for Annamite endemic biodiversity in central Vietnam | |
| Garcia-Feced et al. | LiDAR as a tool to characterize wildlife habitat: California spotted owl nesting habitat as an example | |
| CN103391512A (zh) | 位置管理系统 | |
| JP6457346B2 (ja) | 路面状況理解システム、路面状況理解方法、路面状況理解プログラム | |
| JP2017118832A (ja) | 獣道推定方法、獣道推定プログラムおよび獣道推定装置 | |
| Focardi et al. | Nocturnal distance sampling of a Mediterranean population of fallow deer is consistent with population projections | |
| US9547983B2 (en) | Analysis method and analyzing device | |
| US7467069B2 (en) | Method and apparatus for extracting information from an array of hazardous material sensors |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20180903 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20190417 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20190521 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20190705 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20190723 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20190814 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 6573827 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| LAPS | Cancellation because of no payment of annual fees |