JP6607016B2 - モータ制御装置 - Google Patents

モータ制御装置 Download PDF

Info

Publication number
JP6607016B2
JP6607016B2 JP2015242264A JP2015242264A JP6607016B2 JP 6607016 B2 JP6607016 B2 JP 6607016B2 JP 2015242264 A JP2015242264 A JP 2015242264A JP 2015242264 A JP2015242264 A JP 2015242264A JP 6607016 B2 JP6607016 B2 JP 6607016B2
Authority
JP
Japan
Prior art keywords
phase
duty
motor
time
phase motor
Prior art date
Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
Expired - Fee Related
Application number
JP2015242264A
Other languages
English (en)
Other versions
JP2017108580A (ja
Inventor
美里 前田
Current Assignee (The listed assignees may be inaccurate. Google has not performed a legal analysis and makes no representation or warranty as to the accuracy of the list.)
Aisin Corp
Original Assignee
Aisin Seiki Co Ltd
Aisin Corp
Priority date (The priority date is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the date listed.)
Filing date
Publication date
Application filed by Aisin Seiki Co Ltd, Aisin Corp filed Critical Aisin Seiki Co Ltd
Priority to JP2015242264A priority Critical patent/JP6607016B2/ja
Publication of JP2017108580A publication Critical patent/JP2017108580A/ja
Application granted granted Critical
Publication of JP6607016B2 publication Critical patent/JP6607016B2/ja
Expired - Fee Related legal-status Critical Current
Anticipated expiration legal-status Critical

Links

Images

Landscapes

  • Control Of Ac Motors In General (AREA)
  • Control Of Motors That Do Not Use Commutators (AREA)

Description

本発明は、モータが空転状態であるか否かを判定することが可能なモータ制御装置に関する。
従来、電気エネルギーにより動力を得る技術の一つとしてモータが利用されてきた。このようなモータは、負荷の状態によって空転状態となる時がある。このような空転状態を検出する技術として例えば特許文献1に記載のものがある。
特許文献1に記載の電動オイルポンプの制御装置は、オイルの温度に応じて電動オイルポンプの回転数を所定の判定用目標回転数に設定し、実際の回転数と当該判定用目標回転数との差に基づいてモータが空転しているか否かを判定する。この時、オイルの温度が所定値以下の場合には、通常時と空転時とのモータの回転数の差を拡大するように制御し、オイルの温度が所定値より高い場合には、通常時と空転時とのモータの相電流との差が拡大するように制御して判定する。これにより、オイル粘性が増大する低温時には、通常時にはポンプ負荷の増大が抑制されて、実際の回転数が目標回転数に追従せず、目標回転数との差が拡大するが、空回り発生時には実際の回転数が目標回転数に追従するので、空回りの発生が判定可能となる。一方、高温時には、出力トルクの違いに応じて通常時と空転時とで相電流が異なるので、この差を顕著するように制御することで空回りの発生が判定可能となる。
特開2012−197715号公報
特許文献1に記載の技術は、モータの回転数とモータの相電流とに基づいてモータが空転しているか否かを判定しているが、回転センサや電流センサが必要となりコストアップの要因となる。
そこで、安価な構成でモータが空転しているか否かを判定することが可能なモータ制御装置が求められる。
本発明に係るモータ制御装置の特徴構成は、三相モータを駆動するインバータのスイッチング素子をDUTY制御する制御部から相切り替えのタイミングを規定する切替情報を取得する切替情報取得部と、前記切替情報に基づいて、前記三相モータのコイルに蓄えられたエネルギーが放出される時間を回生時間として演算する回生時間演算部と、前記制御部から前記DUTY制御に係るオンDUTYを規定するDUTY情報を取得するDUTY情報取得部と、前記回生時間と前記オンDUTYとにより設定された判定閾値に基づいて前記三相モータが空転状態であるか否かを判定する空転状態判定部と、を備えている点にある。
三相モータは空転状態となった時には、それまでの回転数に対して急に回転数が増加するが、空転状態に拘らず、負荷が急に軽くなった時にも回転数が増加することがある。このため、回転数だけで三相モータが空転状態であるか否かを判定することは容易ではない。そこで、本構成とすれば、相切り替えのタイミングを規定する切替情報を取得した時に演算する回生時間と、DUTY情報により示されるオンDUTYとにより三相モータが空転状態であるか否かを判定する際に用いられる判定閾値を設定し、当該判定閾値に基づいて空転状態であるか否かを判定するので、容易に、且つ、安価に判定することが可能となる。
また、前記回生時間演算部は、前記三相モータの誘起電圧の時間微分値が正である時点の前記回生時間を演算すると好適である。
このような構成とすれば、オンDUTYを基準に回生時間を演算することができる。したがって、相切り替えのタイミングを元に、回生時間を正確に演算することができる。
また、前記回生時間演算部は、前記三相モータの誘起電圧の時間微分値が負である時点の前記回生時間を演算すると好適である。
このような構成とすれば、オフDUTYを基準に回生時間を演算することができる。したがって、例えばオンDUTYが小さい場合には大きいオフDUTYを元に、相切り替えのタイミングで回生時間を演算することができるので、適切に回生時間の演算を行うことができる。
また、前記スイッチング素子が実装される基板の環境温度を検出する温度検出部を備え、前記判定閾値が前記環境温度に基づいて設定されると好適である。
スイッチング素子は環境温度に応じて許容電流や電気的特性が異なる。したがって、このような構成とすれば、スイッチング素子の温度に応じて三相モータが空転状態であるか否かを判定することができる。
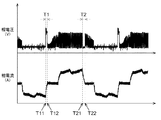
モータ制御装置の構成を模式的に示すブロック図である。 誘起電力波形を示す図である。 相電圧波形及び相電流波形を示す図である。 判定閾値の一例を示す図である。 判定閾値の一例を示す図である。
本発明に係るモータ制御装置は、三相モータが空転状態であるか否かを判定することが可能である。以下、本実施形態のモータ制御装置1について説明する。
図1は、本実施形態のモータ制御装置1の構成を示したブロック図である。図1に示されるように、モータ制御装置1は、切替情報取得部11、回生時間演算部12、DUTY情報取得部13、空転状態判定部14、温度検出部15、マップ記憶部16の各機能部を備えて構成され、これらの機能部は、三相モータMが空転状態であるか否かの判定に係る処理を行うために、CPUを中核部材としてハードウェア又はソフトウェア或いはその両方で構築されている。
まず、モータ制御装置1が空転状態であるか否かを判定する三相モータMの駆動について説明する。三相モータMは、制御部2によりPWM制御されるインバータ3により駆動される。
インバータ3は、直流電源4から出力される直流電力を交流電力に変換して三相モータMに供給する。直流電源4は、直流電圧(VDC)及び直流電流からなる直流電力を出力する。インバータ3は、直流電源4と三相モータMの間に設けられる。三相モータMは、本実施形態ではウォーターポンプPの動力源として用いられ、永久磁石を備えるロータと、当該ロータに回転力を与えるための磁界を発生させるステータとを備えて構成される。ステータは、U相、V相、W相の3相のコイル(以下「ステータコイル」とする)SCを備える。各ステータコイルSCは、スター結線であってもデルタ結線であっても良い。図1にはデルタ結線の例が示される。インバータ3はこのような三相モータMを制御対象とする。
インバータ3は、複数のスイッチング素子Qを備えて構成される。本実施形態では、スイッチング素子Qとして、直流電源4の正端子側に接続されたハイサイドのトランジスタQ1、Q3、Q5と、直流電源4の負端子側に接続されたローサイドのトランジスタQ2、Q4、Q6と、の合計6つのトランジスタQ1〜Q6が用いられる。トランジスタQ1〜Q6のソース端子とドレイン端子との間には、夫々ダイオードD1〜D6が配設される。
トランジスタQ1〜Q6は、制御部2により所定のデューティ比でPWM制御される。PWM制御とは、公知のパルス幅変調(pulse width modulation)制御であるので説明は省略する。
切替情報取得部11は、インバータ3のスイッチング素子QをDUTY制御する制御部2から相切り替えのタイミングを規定する切替情報を取得する。上述したように制御部2はスイッチング素子QであるトランジスタQ1〜Q6をPWM制御する。この際、三相モータMに要求される出力トルクに応じてDUTY比が調整される。したがって、制御部2はスイッチング素子QをDUTY制御することになる。
制御部2は、三相モータMのステータコイルSCを流れる電流を順次、切り替えるために制御対象となるスイッチング素子Qを順次、切り替える。公知のように、三相モータMに係る三相はU相、V相、W相であり、このような切り替えは「相切り替え」と称される。制御部2は、このような相切り替えを行った際、切替情報取得部11に相切り替えのタイミングを規定する切替情報を伝達する。切替情報取得部11は、取得した切替情報を後述する回生時間演算部12に伝達する。
回生時間演算部12は、切替情報に基づいて、三相モータMのコイルに蓄えられたエネルギーが放出される時間を回生時間として演算する。切替情報は、上述した切替情報取得部11から伝達される。ここで、三相モータMは、ロータに備えられる永久磁石とステータに備えられるステータコイルSCとの引力及び斥力に応じて駆動される。この時、ステータコイルSCは、順次流れる電流が切り替えられ、エネルギーが蓄えられるが、前記引力及び斥力が発生した後でもステータコイルSCに蓄えられたエネルギーが残っていることがある。このようなエネルギーが上記「三相モータMのコイルに蓄えられたエネルギー」に相当する。また、三相通電において、相切り替えが行われた際に、それまでに通電されていたステータコイルSCが電流を流し続けようとし、回生エネルギーが発生する。このような回生エネルギーが発生している時間を「回生時間」という。回生時間演算部12は、取得した切替情報により、制御部2が相切り替えを行ったことを特定することが可能であるので、切替情報に基づいて回生時間を演算する。具体的には、例えば相切り替えが行われてから回生(回生エネルギーの発生)が終了するまでの時間をタイマーにより計数すると良い。
以下、具体例を挙げて説明する。図2には、三相モータMにおける所定の1相あたりの誘起電力の波形(誘起電力波形)が示される。図2に示されるように、誘起電力は、電気角0°が正のゼロクロス点となり、180°が負のゼロクロス点となっている。
図3には、三相モータMにおける所定の1相あたりの相電圧の波形(相電圧波形)及び相電流の波形(相電流波形)が示される。図3に示されるように、相電圧波形及び相電流波形にはPWM制御の電圧成分が重畳されている。
一方、回生エネルギーは三相モータMにおいて、相切り替えが行われたタイミングで発生し、例えば相電圧波形や相電流波形において確認することができる。回生時間が生じるタイミングをT1及びT2とすると、W−U相通電、回生T1、W−V相通電、U−V相通電、U−W相通電、回生T2、V−W相通電、V−U相通電、W−U相通電、・・・、といった形態で生じる。
図3の例では、回生エネルギーはT11からT12の間に生じ、T11からT12の期間T1が回生時間に相当する。また、回生エネルギーはT21からT22の間にも生じ、T21からT22の期間T2が回生時間に相当する。このような回生時間が生じるタイミング(T11やT12)は相切り替えのタイミングにあたり、切替情報に基づき特定することが可能である。このため、回生時間演算部12は、T11のタイミングやT12のタイミングから、次の電圧の立ち上がりや立ち下がりまでタイマーで計数すると良い。
DUTY情報取得部13は、制御部2からDUTY制御に係るオンDUTYを規定するDUTY情報を取得する。「DUTY制御に係るオンDUTY」とは、DUTY制御に係る1周期の期間に対して、スイッチング素子Qが駆動状態にされる期間の割合である。このようなオンDUTYはDUTY情報により示され、制御部2からDUTY情報取得部13に伝達される。
空転状態判定部14は、回生時間とオンDUTYとにより設定された判定閾値に基づいて三相モータMが空転状態であるか否かを判定する。ここで、三相モータMが空転状態であれば回転数が上昇するが、三相モータMの負荷が軽すぎる場合にも空転状態であるか否かに拘らず、回転数が高くなることがある。このため、回転数だけで三相モータMが空転状態であるか否かを判定することは容易ではない。
一方、空転状態では三相モータMの負荷が軽いため、三相モータMに流れる電流(消費電流)が少なくなる。そこで、三相モータMに流れる電流を検出することで、三相モータMは空転状態であるか否かを判定することができるが、別途電流センサを設けなければならず、係る場合にはコストアップの要因となる。
そこで、本実施形態では回生時間とオンDUTYとに相関関係を利用して三相モータMの空転状態であるか否かを判定する。ここで、回生時間は、三相モータMが空転状態でない場合にはオンDUTYと一義的な関係を有する。しかしながら、三相モータMが空転状態となった場合には制御部2が所定のオンDUTYで制御していてもステータコイルSCに蓄えられるエネルギーが減少するため、回生時間が減少する。したがって、回生時間とオンDUTYとにより三相モータMが空転状態にあるか否かの判定に係る判定閾値を設定することで、容易に、且つ、安価に三相モータMが空転状態であるか否かを判定することが可能となる。
このような判定閾値はマップにより規定され、予めマップ記憶部16に記憶しておくと良い。これにより、空転状態判定部14は、判定する際にマップ記憶部16からマップを読み出して使用することが可能となる。
このようなマップの一例が、図4及び図5に示される。図4は正のゼロクロス点における回生時間とオンDUTYとの関係を規定したマップであり、図5は負のゼロクロス点における回生時間とオンDUTYとの関係を規定したマップである。したがって、回生時間演算部12が三相モータMの誘起電圧の時間微分値が正である時点の回生時間を演算した際には、空転状態判定部14は図4のマップを用いて三相モータMが空転状態であるか否かを判定すると良く、回生時間演算部12が三相モータMの誘起電圧の時間微分値が負である時点の回生時間を演算した際には、空転状態判定部14は図5のマップを用いて三相モータMが空転状態であるか否かを判定すると良い。
空転状態判定部14は、伝達された回生時間とDUTY情報に示されるオンDUTYとを図4や図5に示されるマップにプロットし、そのプロットがハッチングで示した領域Aに位置する場合には三相モータMが空転状態であると判定する。一方、プロットがハッチングで示した領域外に位置する場合には三相モータMが空転状態でないと判定する。ちなみに、図4及び図5のハッチングは、後述する半導体の温度が25℃の場合を示している。
ここで、半導体(半導体素子:スイッチング素子Q)は動作すると発熱し、温度上昇に伴って移動度が低下する。したがって、半導体の抵抗率は環境温度によって変化する。すなわち、半導体素子は低温になる程、電流が流れ易くなるので、判定閾値は環境温度に基づいて設定すると良い。具体的には、図4及び図5に示されるように、基板の環境温度が高くなる程、判定閾値を小さくし、基板の環境温度が低い程、判定閾値を大きくなるように設定されている。マップは温度別に設けておき、温度検出部15の検出結果に応じて使い分けても良い。
このような判定閾値を環境温度に応じて使い分けるために、温度検出部15は、スイッチング素子Qが実装される基板の環境温度を検出する。「スイッチング素子Qが実装される基板」とは、インバータ3を構成する基板である。これにより、例えば図4及び図5に示されるように、所定のオンDUTYの時には、温度検出部15より検出された環境温度が低い程、回生時間が長くなるように判定閾値を設定し、所定の回生時間の時には、温度検出部15により検出された環境温度が低い程、オンDUTYが小さくなるように判定閾値を設定すると良い。
なお、空転状態判定部14は、三相モータMの誘起電圧の時間微分値が正である時点の回生時間に基づき判定しても良いし、三相モータMの誘起電圧の時間微分値が負である時点の回生時間に基づき判定しても良い。もちろん、双方を用いて判定しても良い。
〔その他の実施形態〕
上記実施形態では、判定閾値が環境温度に基づいて設定されるとして説明したが、環境温度に拘らず、一様な判定閾値を設定することも可能である。
本発明は、モータが空転状態であるか否かを判定することが可能なモータ制御装置に用いることが可能である。
1:モータ制御装置
2:制御部
3:インバータ
11:切替情報取得部
12:回生時間演算部
13:DUTY情報取得部
14:空転状態判定部
15:温度検出部
M:三相モータ
Q:スイッチング素子
SC:ステータコイル(コイル)

Claims (4)

  1. 三相モータを駆動するインバータのスイッチング素子をDUTY制御する制御部から相切り替えのタイミングを規定する切替情報を取得する切替情報取得部と、
    前記切替情報に基づいて、前記三相モータのコイルに蓄えられたエネルギーが放出される時間を回生時間として演算する回生時間演算部と、
    前記制御部から前記DUTY制御に係るオンDUTYを規定するDUTY情報を取得するDUTY情報取得部と、
    前記回生時間と前記オンDUTYとにより設定された判定閾値に基づいて前記三相モータが空転状態であるか否かを判定する空転状態判定部と、
    を備えるモータ制御装置。
  2. 前記回生時間演算部は、前記三相モータの誘起電圧の時間微分値が正である時点の前記回生時間を演算する請求項1に記載のモータ制御装置。
  3. 前記回生時間演算部は、前記三相モータの誘起電圧の時間微分値が負である時点の前記回生時間を演算する請求項1又は2に記載のモータ制御装置。
  4. 前記スイッチング素子が実装される基板の環境温度を検出する温度検出部を備え、
    前記判定閾値が前記環境温度に基づいて設定される請求項1から3のいずれか一項に記載のモータ制御装置。
JP2015242264A 2015-12-11 2015-12-11 モータ制御装置 Expired - Fee Related JP6607016B2 (ja)

Priority Applications (1)

Application Number Priority Date Filing Date Title
JP2015242264A JP6607016B2 (ja) 2015-12-11 2015-12-11 モータ制御装置

Applications Claiming Priority (1)

Application Number Priority Date Filing Date Title
JP2015242264A JP6607016B2 (ja) 2015-12-11 2015-12-11 モータ制御装置

Publications (2)

Publication Number Publication Date
JP2017108580A JP2017108580A (ja) 2017-06-15
JP6607016B2 true JP6607016B2 (ja) 2019-11-20

Family

ID=59060099

Family Applications (1)

Application Number Title Priority Date Filing Date
JP2015242264A Expired - Fee Related JP6607016B2 (ja) 2015-12-11 2015-12-11 モータ制御装置

Country Status (1)

Country Link
JP (1) JP6607016B2 (ja)

Family Cites Families (6)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
US6227806B1 (en) * 1999-09-10 2001-05-08 Stanadyne Automotive Corp. Lift pump guard
DE10149390C1 (de) * 2001-09-28 2002-10-10 Stribel Gmbh Steuergerät
JP4812327B2 (ja) * 2005-04-21 2011-11-09 株式会社荏原製作所 給水装置
JP5114143B2 (ja) * 2007-09-14 2013-01-09 トヨタ自動車株式会社 内燃機関の冷却装置およびこれを搭載する車両並びに冷却装置の制御方法
JP2012161219A (ja) * 2011-02-03 2012-08-23 Panasonic Corp ブラシレスdcモータの制御装置
JP2013228117A (ja) * 2012-04-24 2013-11-07 Mitsubishi Electric Corp 貯湯式給湯機

Also Published As

Publication number Publication date
JP2017108580A (ja) 2017-06-15

Similar Documents

Publication Publication Date Title
CN103684129B (zh) 无刷电动机的无传感器驱动装置及无传感器驱动方法
JP5952502B2 (ja) 3相ブラシレスモータの駆動装置
JP6217554B2 (ja) インバータ装置
US9866156B2 (en) Motor control device and motor control method
JP2008141828A (ja) モータ駆動装置及びモータ駆動方法
JP6463966B2 (ja) モータ駆動装置およびモータ駆動用モジュール並びに冷凍機器
CN110476348A (zh) 电动机的磁场位置检测方法
JP5531868B2 (ja) 温度検出装置および温度検出方法
JP5923437B2 (ja) 同期電動機駆動システム
US8975843B2 (en) Motor control device
CN108075691B (zh) 控制多相无刷直流电机的控制器和方法及自动同步系统
TWI581559B (zh) 具有一個霍爾感測器運轉的系統及其方法
WO2014156847A1 (ja) ブラシレスモータの駆動装置及び駆動方法
JP2011030385A (ja) モータ駆動装置、及びモータに備えられたロータの相対位置の判別方法
JP2017108580A (ja) モータ制御装置
JP5724353B2 (ja) 電動ポンプ用ブラシレスモータの制御装置
EP2523341A2 (en) Rotor position detecting apparatus
JP2017163637A (ja) モータ制御装置
JP2005312145A (ja) ブラシレスモータの駆動装置
JP2017034767A (ja) 3相ブラシレスモータのセンサレス駆動方法
JP2019146405A (ja) モータ制御装置及びモータ制御方法
JP6582212B2 (ja) センサレス・ブラシレスモータの駆動方法及び該駆動方法を用いたモータ制御装置
JP4391480B2 (ja) 車両用電動機の制御装置
JP2007074834A (ja) センサレスモータの起動装置
TWI389445B (zh) 無刷直流馬達之無感測器啟動方法

Legal Events

Date Code Title Description
A621 Written request for application examination

Free format text: JAPANESE INTERMEDIATE CODE: A621

Effective date: 20181107

TRDD Decision of grant or rejection written
A977 Report on retrieval

Free format text: JAPANESE INTERMEDIATE CODE: A971007

Effective date: 20190918

A01 Written decision to grant a patent or to grant a registration (utility model)

Free format text: JAPANESE INTERMEDIATE CODE: A01

Effective date: 20190924

A61 First payment of annual fees (during grant procedure)

Free format text: JAPANESE INTERMEDIATE CODE: A61

Effective date: 20191007

R151 Written notification of patent or utility model registration

Ref document number: 6607016

Country of ref document: JP

Free format text: JAPANESE INTERMEDIATE CODE: R151

LAPS Cancellation because of no payment of annual fees