JP6617612B2 - トルク角度検出装置 - Google Patents
トルク角度検出装置 Download PDFInfo
- Publication number
- JP6617612B2 JP6617612B2 JP2016042155A JP2016042155A JP6617612B2 JP 6617612 B2 JP6617612 B2 JP 6617612B2 JP 2016042155 A JP2016042155 A JP 2016042155A JP 2016042155 A JP2016042155 A JP 2016042155A JP 6617612 B2 JP6617612 B2 JP 6617612B2
- Authority
- JP
- Japan
- Prior art keywords
- gear
- insulator
- detection
- housing
- stator
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
Images






Landscapes
- Steering Controls (AREA)
- Power Steering Mechanism (AREA)
- Measurement Of Length, Angles, Or The Like Using Electric Or Magnetic Means (AREA)
Description
1.トルク角度検出装置は、トーションバーを介して連結された第1回転軸および第2回転軸と、前記第1回転軸に設けられた第1ロータに対向配置された第1ステータと、前記第2回転軸に設けられた第2ロータに対向配置された第2ステータと、前記第1回転軸および前記第2回転軸のいずれか一方に固定された回転歯車と、前記回転歯車と係合して且つ磁石が設けられた検出用歯車と、前記回転歯車の回転に伴った前記検出用歯車の回転による前記磁石との相対的な回転に応じた出力信号を出力する磁気検出素子と、を備え、前記第1ステータは、第1コアと、前記第1コアを覆う第1インシュレータと、前記第1インシュレータを介して前記第1コアに巻かれる第1コイルと、を有し、前記第2ステータは、第2コアと、前記第2コアを覆う第2インシュレータと、前記第2インシュレータを介して前記第2コアに巻かれる第2コイルと、を有し、前記第1回転軸と前記第2回転軸との回転角度差に応じた前記第1コイルの電気信号および前記第2コイルの電気信号が前記トーションバーに加わるトルクの検出値とされ、前記磁気検出素子の出力信号が、前記第1回転軸および前記第2回転軸の前記いずれか一方の回転角度とされ、前記回転歯車が前記第1ステータおよび前記第2ステータの間に配置され、前記第1インシュレータおよび前記第2インシュレータが結合されて前記第1ステータと前記第2ステータと前記回転歯車とが同軸となるように配置されている。
上記構成では、磁石の外側に軸受部を備えるため、第1磁気検出素子と磁石との距離と、第2磁気検出素子と磁石との距離とを同一としやすい。このため、第1磁気検出素子によって検出される磁束と、第2磁気検出素子によって検出される磁束とを極力同一とすることができる。
6.上記4記載のトルク角度検出装置は、前記収容部は、前記第1インシュレータの径方向外側に配置された第1収容部と、前記第2インシュレータの径方向外側に配置された第2収容部と、を備え、前記第1収容部および前記第2収容部の少なくとも一方には、前記軸受部が形成されており、前記軸受部は、前記検出用歯車の歯の径方向外側に位置する外周面に対向しており、前記第1収容部と前記第2収容部とが結合されている。
7.上記5または6記載のトルク角度検出装置は、前記第1収容部は、前記第1インシュレータに結合されており、前記第2収容部は、前記第2インシュレータに結合されている。
上記構成では、歯車ハウジングがインシュレータの径方向外側に延びて配置されることとなり、ひいては基板ハウジングもインシュレータの径方向外側に延びて配置されることとなる。このため、インシュレータの軸方向におけるトルク角度検出装置の長さが、基板ハウジングおよび歯車ハウジングに起因して長くなることを抑制することができる。
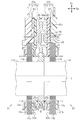
以下、トルク角度検出装置にかかる第1の実施形態について図面を参照しつつ説明する。
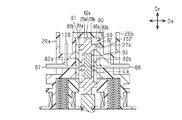
上記回転歯車50には、その外周に径方向外側に突出した歯52が形成されている。また、回転歯車50には、その外周付近において、軸方向Daに窪んだ溝54が周方向Dcの全周に渡って連続的に形成されている。上記検出用歯車60の歯62の数と、検出用歯車70の歯72の数とは互いに相違している。そしてこれにより、検出用歯車60の回転角度と検出用歯車70の回転角度とを0〜360°の角度とした場合、回転歯車50が時計回りや反時計回りに最大限回転するまでの間に検出用歯車60の回転角度と検出用歯車70の回転角度との同じ組が複数出現することがないようになっている。
基板80のうち磁気検出素子82が実装される主面80aとは逆側の主面80bからは、基板側リード86が屈曲しつつ軸方向Da外側まで延びており、ここで、複数のコネクタ側リード102のうちのいくつかの軸方向Da外側に露出した部分にTIG溶接されている。なお、主面とは、板を構成する互いに対向する一対の面のうち最も面積の大きい面のこととする。
入力軸112にトルクが加わると、トーションバー110が捩れ、入力軸112の回転に遅れつつ出力軸116が回転する。この際、トーションバー110の捩れ量は、入力軸112のトルクと正の相関を有する。換言すれば、入力軸112の回転角度と出力軸116の回転角度との角度差は、入力軸112のトルクと正の相関を有する。入力軸112の回転角度は、ロータ114の回転角度として、第1コイル18a内の電気信号の変化として検出され、コネクタ側リード100を介して上記制御装置に出力される。出力軸116の回転角度は、ロータ118の回転角度として、第2コイル18b内の電気信号の変化として検出され、コネクタ側リード102を介して上記制御装置に出力される。ただし、ここでのコネクタ側リード102は、基板側リード86に溶接されていないもののこととする。第1コイル18aおよび第2コイル18bの一対の電気信号は、トーションバー110に加わるトルクの検出値を表現する信号として、制御装置によって処理される。
(1)第1ステータS1と第2ステータS2との間に回転歯車50を配置し、第1ステータS1と第2ステータS2とを、同軸に配置して互いの第1内側インシュレータ30aと第2内側インシュレータ30bとをブッシュ42によって結合した。このため、回転歯車50のハウジングを、第1ステータS1および第2ステータS2のインシュレータを流用することによって構成することができる。したがって、回転角度およびトルクの双方を検出可能としつつも装置の大型化を極力抑制できる。
以下、トルク角度検出装置にかかる第2の実施形態について、第1の実施形態との相違点を中心に図面を参照しつつ説明する。
ここで、本実施形態の作用について説明する。
(6)検出側段差部64a,64bと軸受部27a,27bとを検出用歯車60の径方向において互いに対向して配置した。これにより、検出用歯車60が径方向に変位することを、軸受部27a,27bによって規制することができる。
なお、上記実施形態の各事項の少なくとも1つを、以下のように変更してもよい。ちなみに、「課題を解決するための手段」の欄における第1回転軸は、入力軸112に対応し、第2回転軸は、出力軸116に対応し、第1ロータは、ロータ114に対応し、第2ロータは、ロータ118に対応する。
歯車ハウジング22aとしては、第1外側インシュレータ20aと一体成形されたものに限らない。たとえば、図8に示すように、検出用歯車60,70の収容部分23aを第1内側インシュレータ30aと一体成形し、コネクタ側リード100の収容部分21aを第1外側インシュレータ20aに一体成形し、これら一対の収容部分21a,23aを結合することによって、歯車ハウジング22aとしてもよい。
基板ハウジング22bとしては、第2外側インシュレータ20bと一体成形されたものに限らない。たとえば、図8に示すように、基板80の収容部分23bを第2内側インシュレータ30bと一体成形し、コネクタ側リード102の収容部分21bを第2外側インシュレータ20bに一体成型し、これら一対の収容部分21b,23bを結合することによって、基板ハウジング22bとしてもよい。
上記実施形態において例示したものに限らない。たとえば、図9に例示するように、2重に屈曲したものであってもよい。この場合、コネクタ側リード100のうち検出用歯車60に対して径方向Dr外側に突出した部分を、歯車ハウジング22aから露出させ、コネクタ側リード102のうち基板80に対して径方向Dr外側に突出した部分を、基板ハウジング22bから露出させることができる。このため、歯車ハウジング22aおよび基板ハウジング22bを結合した状態において、それらの軸方向Daの長さを極力短くすることができる。
互いに歯数の異なる2個の検出用歯車60,70からなるものに限らない。たとえば、互いに歯数が等しい2個の検出用歯車からなるものであってもよい。この場合であっても、たとえば、入力軸112の最大回転量が、検出用歯車の1回転以内のであれば、磁気検出素子82,84の出力値と、入力軸112の回転角度とを1対1に対応付けることができる。また、検出用歯車を単一の歯車としてもよい。この場合であっても、入力軸112の最大回転量が、検出用歯車の1/2回転以内のであれば、検出用歯車の磁石の磁束を検出する単一の磁気検出素子の出力値を、入力軸112の回転角度に1対1に対応付けることができる。
・「回転歯車について」
回転歯車50としては、入力軸112に固定するものに限らず、出力軸116に固定してもよい。また、回転歯車50を、樹脂製とする代わりに、たとえば非磁性体である金属にて構成してもよい。
上記実施形態では、溝54によって回転側段差部51を形成したが、これに限らない。たとえば、図10に例示するように、径方向Dr内側に突起部25a,25bが対向する回転側段差部51を有しつつも、径方向Dr外側に突起部25a,25bが対向する回転側段差部51を有しない構成であってもよい。逆に、径方向Dr外側に突起部25a,25bが対向する回転側段差部51を有しつつも、径方向Dr内側に突起部25a,25bが対向する回転側段差部51を有しない構成であってもよい。
第2の実施形態では、第1収容部26aと第2収容部26bとの双方に軸受部(軸受部27a,27b)を備えたが、これに限らない。たとえば、図11に第2収容部26bが軸受部27bを備えて且つ第1収容部26aが軸受部27aを備えない例を示すように、いずれか一方のみが軸受部を備える構成であってもよい。なお、図11は、第1収容部26aと第2収容部26bとの断面図であり、図11において、図5に示した部材に対応する部材については、便宜上、同一の符号を付している。
上記第2の実施形態やその変形例では、検出側段差部64a,64b,65a,65bを、検出用歯車60の全周に渡って連続的に形成したが、これに限らない。たとえば、図14に例示した変形例における場合を除き、検出側段差部を全周に渡って断続的に形成してもよい。
・「磁石について」
永久磁石90,92の配向としては、図7に例示したものに限らず、たとえば、図17に例示したものであってもよい。
上記実施形態では、第1ステータS1側の突起部25aおよび第2ステータS2側の突起部25bを、ともに溝54に挿入したが、これに限らず、たとえば、第1ステータS1側の突起部25aおよび第2ステータS2側の突起部25bのいずれか一方のみを溝54に挿入してもよい。
回転歯車50の軸と検出用歯車60,70の軸とを平行に配置するものに限らない。たとえば、検出用歯車60,70の軸を回転歯車50の軸に直交して配置してもよい。この場合、歯車ハウジング22aや基板ハウジング22bを、回転歯車50の軸方向に平行に延びるようにして配置すればよい。
Claims (11)
- トーションバーを介して連結された第1回転軸および第2回転軸と、
前記第1回転軸に設けられた第1ロータに対向配置された第1ステータと、
前記第2回転軸に設けられた第2ロータに対向配置された第2ステータと、
前記第1回転軸および前記第2回転軸のいずれか一方に固定された回転歯車と、
前記回転歯車と係合して且つ磁石が設けられた検出用歯車と、
前記回転歯車の回転に伴った前記検出用歯車の回転による前記磁石との相対的な回転に応じた出力信号を出力する磁気検出素子と、を備え、
前記第1ステータは、第1コアと、前記第1コアを覆う第1インシュレータと、前記第1インシュレータを介して前記第1コアに巻かれる第1コイルと、を有し、
前記第2ステータは、第2コアと、前記第2コアを覆う第2インシュレータと、前記第2インシュレータを介して前記第2コアに巻かれる第2コイルと、を有し、
前記第1回転軸と前記第2回転軸との回転角度差に応じた前記第1コイルの電気信号および前記第2コイルの電気信号が前記トーションバーに加わるトルクの検出値とされ、
前記磁気検出素子の出力信号が、前記第1回転軸および前記第2回転軸の前記いずれか一方の回転角度とされ、
前記回転歯車が前記第1ステータおよび前記第2ステータの間に配置され、
前記第1インシュレータおよび前記第2インシュレータが結合されて前記第1ステータと前記第2ステータと前記回転歯車とが同軸となるように配置されているトルク角度検出装置。 - 前記第1コアおよび前記第2コアのそれぞれには、周方向に沿ってティースが形成されており、
前記第1インシュレータのうち前記ティースを覆う部分であるティース被覆部には、前記第1コイルが巻かれて且つ、該第1コイルが前記第1インシュレータの径方向内側に変位することを規制する突起部が形成されており、
前記第2インシュレータのうち前記ティースを覆う部分であるティース被覆部には、前記第2コイルが巻かれて且つ、該第2コイルが前記第2インシュレータの径方向内側に変位することを規制する突起部が形成されており、
前記回転歯車には、当該回転歯車の軸方向において段差を生じさせる回転側段差部が当該回転歯車の周方向の全周に渡って形成され、該回転側段差部と、前記第1ステータおよび前記第2ステータのうちの少なくとも一方の前記突起部とが、前記径方向において対向して配置されている請求項1記載のトルク角度検出装置。 - 前記第1インシュレータおよび前記第2インシュレータの径方向外側には、前記検出用歯車を収容する収容部が結合されており、
前記磁石は、前記検出用歯車の回転中心軸線上に設けられており、
前記磁気検出素子は、前記回転中心軸線上において前記検出用歯車を挟んだ両側のそれぞれに設けられた第1磁気検出素子および第2磁気検出素子を含む請求項1または2記載のトルク角度検出装置。 - 前記検出用歯車の径方向において前記磁石の外側に前記検出用歯車の軸受部を備える請求項3記載のトルク角度検出装置。
- 前記収容部は、前記第1インシュレータの径方向外側に配置された第1収容部と、前記第2インシュレータの径方向外側に配置された第2収容部と、を備え、
前記検出用歯車は、当該検出用歯車の軸方向において段差を生じさせる検出側段差部が当該検出用歯車の全周に渡って形成されており、
前記第1収容部および前記第2収容部の少なくとも一方には、前記軸受部が形成されており、
前記検出側段差部と前記軸受部とが前記検出用歯車の径方向において互いに対向して配置されており、
前記第1収容部と前記第2収容部とが結合されている請求項4記載のトルク角度検出装置。 - 前記収容部は、前記第1インシュレータの径方向外側に配置された第1収容部と、前記第2インシュレータの径方向外側に配置された第2収容部と、を備え、
前記第1収容部および前記第2収容部の少なくとも一方には、前記軸受部が形成されており、
前記軸受部は、前記検出用歯車の歯の径方向外側に位置する外周面に対向しており、
前記第1収容部と前記第2収容部とが結合されている請求項4記載のトルク角度検出装置。 - 前記第1収容部は、前記第1インシュレータに結合されており、
前記第2収容部は、前記第2インシュレータに結合されている請求項5または6記載のトルク角度検出装置。 - 前記第1磁気検出素子は、基板に実装されており、
前記基板は、その主面が、前記検出用歯車の軸方向において当該検出用歯車と対向して配置されており、
前記基板は、前記第1収容部に収容されており、
前記第1収容部には、屈曲することにより前記径方向外側および前記軸方向外側に延びるコネクタ側リードが設けられており、
前記基板の前記主面から突出するようにして延びる基板側リードが、前記コネクタ側リードのうち前記軸方向外側に延びる部分に接合されている請求項7記載のトルク角度検出装置。 - 前記磁気検出素子は、基板に実装されており、
前記基板は、その主面が、前記検出用歯車の軸方向において当該検出用歯車と対向して配置されており、
前記第1インシュレータには、前記第1ステータの径方向外側に前記検出用歯車を収容する歯車ハウジングが結合されており、
前記第2インシュレータには、前記第2ステータの径方向外側に前記基板を収容する基板ハウジングが結合されており、
前記歯車ハウジングと前記基板ハウジングとが結合されている請求項1または2記載のトルク角度検出装置。 - 前記回転歯車の軸と前記検出用歯車の軸とは、互いに平行に配置されている請求項9記載のトルク角度検出装置。
- 前記基板ハウジングには、屈曲することにより前記径方向外側および前記軸方向外側に延びるコネクタ側リードが設けられており、
前記基板の前記主面から突出するようにして延びる基板側リードが、前記コネクタ側リードのうち前記軸方向外側に延びる部分に接合されている請求項9または10記載のトルク角度検出装置。
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2015255201 | 2015-12-25 | ||
| JP2015255201 | 2015-12-25 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2017120247A JP2017120247A (ja) | 2017-07-06 |
| JP6617612B2 true JP6617612B2 (ja) | 2019-12-11 |
Family
ID=59272650
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2016042155A Expired - Fee Related JP6617612B2 (ja) | 2015-12-25 | 2016-03-04 | トルク角度検出装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP6617612B2 (ja) |
Families Citing this family (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN108414172B (zh) * | 2018-03-15 | 2019-09-17 | 株洲时代新材料科技股份有限公司 | 一种轨道车辆用抗侧滚扭杆刚度试验方法及装置 |
Family Cites Families (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2005257364A (ja) * | 2004-03-10 | 2005-09-22 | Matsushita Electric Ind Co Ltd | 回転角度・トルク検出装置 |
| JP2008051702A (ja) * | 2006-08-25 | 2008-03-06 | Jtekt Corp | トルク検出装置 |
| JP5071742B2 (ja) * | 2009-04-30 | 2012-11-14 | Tdk株式会社 | トルク検出装置 |
| DE102011002563A1 (de) * | 2010-12-20 | 2012-06-21 | Robert Bosch Gmbh | Sensoranordnung |
| JP6349562B2 (ja) * | 2013-10-31 | 2018-07-04 | 多摩川精機株式会社 | レゾルバ |
-
2016
- 2016-03-04 JP JP2016042155A patent/JP6617612B2/ja not_active Expired - Fee Related
Also Published As
| Publication number | Publication date |
|---|---|
| JP2017120247A (ja) | 2017-07-06 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US9302700B2 (en) | Torque sensor and power steering system using the torque sensor | |
| JP6295483B2 (ja) | パワーステアリング装置およびパワーステアリング装置の組み立て方法 | |
| KR102454974B1 (ko) | 토크 센서 장치, 토크 결정 방법, 스테이터 및 스테이터 구성체 | |
| JP6908014B2 (ja) | 磁気検出モジュール、検出装置、ケースアセンブリ、及び、磁気検出モジュールの製造方法 | |
| US10274385B2 (en) | Apparatus for detecting torque value | |
| JP4296486B2 (ja) | 可変リラクタンス型レゾルバ | |
| US10683032B2 (en) | Torque detection device and electric power steering system | |
| WO2012128060A1 (ja) | トルクセンサ | |
| WO2020004161A1 (ja) | 磁気検出モジュール、検出装置、ケースアセンブリ、及び、磁気検出モジュールの製造方法 | |
| EP3599450B1 (en) | Sensor device | |
| JP6691071B2 (ja) | トルクセンサ | |
| CN102650530A (zh) | 分解器及具备该分解器的带有分解器的轴承 | |
| JP2017120247A (ja) | トルク角度検出装置 | |
| JP4738889B2 (ja) | トルクセンサ | |
| US9945742B2 (en) | Torque sensor and electric power steering apparatus | |
| JP2018017597A (ja) | トルク検出装置および電動パワーステアリング装置 | |
| JP2017036926A (ja) | レゾルバ装置、およびレゾルバ装置の製造方法 | |
| US10008901B2 (en) | Step motor | |
| JP5184024B2 (ja) | パワーステアリング装置 | |
| JP2008006867A (ja) | 車両用操舵装置 | |
| JP5798971B2 (ja) | トルクセンサ | |
| JP2024044646A (ja) | トルクセンサ | |
| JP2008111805A (ja) | トルク検知センサ | |
| JP2024045900A (ja) | 回路基板及びトルクセンサ | |
| JP2008111808A (ja) | トルク検知センサ |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20190215 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20191015 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20191016 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20191028 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 6617612 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| LAPS | Cancellation because of no payment of annual fees |