JP6748207B2 - 患者特有の局所的に変化するマージンを決定する方法 - Google Patents
患者特有の局所的に変化するマージンを決定する方法 Download PDFInfo
- Publication number
- JP6748207B2 JP6748207B2 JP2018529276A JP2018529276A JP6748207B2 JP 6748207 B2 JP6748207 B2 JP 6748207B2 JP 2018529276 A JP2018529276 A JP 2018529276A JP 2018529276 A JP2018529276 A JP 2018529276A JP 6748207 B2 JP6748207 B2 JP 6748207B2
- Authority
- JP
- Japan
- Prior art keywords
- medical image
- image
- location
- treatment
- patient
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images



Classifications
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61N—ELECTROTHERAPY; MAGNETOTHERAPY; RADIATION THERAPY; ULTRASOUND THERAPY
- A61N5/00—Radiation therapy
- A61N5/10—X-ray therapy; Gamma-ray therapy; Particle-irradiation therapy
- A61N5/103—Treatment planning systems
- A61N5/1037—Treatment planning systems taking into account the movement of the target, e.g. 4D-image based planning
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61N—ELECTROTHERAPY; MAGNETOTHERAPY; RADIATION THERAPY; ULTRASOUND THERAPY
- A61N5/00—Radiation therapy
- A61N5/10—X-ray therapy; Gamma-ray therapy; Particle-irradiation therapy
- A61N5/103—Treatment planning systems
- A61N5/1039—Treatment planning systems using functional images, e.g. PET or MRI
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61N—ELECTROTHERAPY; MAGNETOTHERAPY; RADIATION THERAPY; ULTRASOUND THERAPY
- A61N5/00—Radiation therapy
- A61N5/10—X-ray therapy; Gamma-ray therapy; Particle-irradiation therapy
- A61N5/103—Treatment planning systems
- A61N5/1038—Treatment planning systems taking into account previously administered plans applied to the same patient, i.e. adaptive radiotherapy
Landscapes
- Health & Medical Sciences (AREA)
- Engineering & Computer Science (AREA)
- Biomedical Technology (AREA)
- Pathology (AREA)
- Nuclear Medicine, Radiotherapy & Molecular Imaging (AREA)
- Radiology & Medical Imaging (AREA)
- Life Sciences & Earth Sciences (AREA)
- Animal Behavior & Ethology (AREA)
- General Health & Medical Sciences (AREA)
- Public Health (AREA)
- Veterinary Medicine (AREA)
- Radiation-Therapy Devices (AREA)
- Magnetic Resonance Imaging Apparatus (AREA)
Description
1.所定の患者画像において、治療目標及び1以上のリスク臓器(organs at risk)が、(手動で又は(半)自動的な方法で)輪郭を描かれる。
2.照射不正確性、患者運動、又は可視の腫瘍の外側の亜臨床的(sub-clinical)がん細胞に対する複数のマージンが、追加される。
3.次いで、治療目標及び1以上のリスク臓器が、放射線に対する複数の目的、例えば最大/最小線量を備える。
4.次いで、コンピュータプログラムが、これらの目的に可能な限り近づくようにビームパラメータを最適化する。
Treatment Time-Dependent Planning Margins for Patients With Endorectal Balloon, IJROBP Vol. 86, No. 4, pp. 755e761, 2013は、治療中の患者グループに対する運動の決定を記載している。
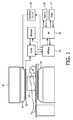
‐前記治療目標及び/又はリスク臓器の第1の医療画像を取得するステップ201。前記第1の医療画像は、例えばUTE−DIXON MRI又はT1−DIXON画像であることができる。このUTE−DIXON画像は、ステップ208において、疑似CT又は減衰マップを生成するのに使用されることができる。前記疑似CT又は減衰マップは、放射線治療計画の計算208に対する入力として機能することができる。
‐前記治療目標及び/又はリスク臓器の第2の医療画像を取得するステップ202。前記第1の医療画像及び前記第2の医療画像の取得の間の時間は、放射線治療分割部分時間間隔と同様である。前立腺の場合、前記第1の医療画像及び前記第2の医療画像の取得の間の時間は、5乃至15分のオーダである。前記第2の医療画像は、T2w MRI画像であることができる。このT2w画像は、治療目標体積の輪郭を描く209ために臨床医により使用されることができる。治療目的は、前記治療目標に対して設定される。前記輪郭を描かれた治療目標及びその治療目的は、放射線治療計画の計算207に対する入力として機能する。
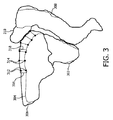
‐前記第1の医療画像及び前記第2の医療画像における第1の場所312(図3)及び第2の場所314(図3)の位置を決定するステップ203。前記第1の場所及び第2の場所は、関心構造の周りの輪郭線304(図3)上に配置されることができるが、個別のランドマークであることもできる。好ましくは、1以上の関心構造のセグメンテーションは、前記第1の場所、第2の場所及び他の場所を識別するのに使用され、図3に見られるように、膀胱304、前立腺302及び直腸308は、前記第1の医療画像に基づいてセグメント化される。図3における輪郭306及び310は、前記第2の医療画像における位置及び形状に基づいて、それぞれ膀胱及び腸のセグメンテーションを表す。
‐前記治療目標及び/又はリスク臓器の周りの患者特有の局所的に変化するマージン316、318を決定するのに前記決定された位置を使用するステップ204。これは、例えば、第1の輪郭と第2の輪郭との間の距離及びその内挿又は外挿バージョンであることができる。また、前記患者特有の局所的に変化するマージンは、前記第1の場所及び第2の場所を有する第1の殻(hull)と、前記第1及び第2の場所を有する第2の殻との間の距離であることができる。与えられた例において、前記マージンは、三角化表面メッシュのアンカポイント上に規定され、事実上、前記構造の周りで連続的に変化する。
‐前記患者特有の局所的に変化するマージンを使用して放射線治療計画を計算するステップ207。
Claims (14)
- 放射線治療の分割照射中の予期される局所的な運動を補償するために治療目標及び/又はリスク臓器に対する患者特有の局所的に変化するマージンを決定する医療撮像システムの作動方法において、前記分割照射は、前記分割照射の照射時間にわたって行われ、前記患者特有の局所的に変化するマージンが、前記治療目標及び/又はリスク臓器上の少なくとも第1の場所及び第2の場所の変位及び/又は前記変位に対する推定に基づいて決定され、前記作動方法が、
画像取得手段が、前記治療目標及び/又はリスク臓器の第1の医療画像を取得するステップであって、前記第1の医療画像が、前記治療目標の疑似CT画像の生成に対して使用されるのに適したMRI画像である、ステップと、
画像取得手段が、前記治療目標及び/又は前記リスク臓器の第2の医療画像を取得するステップであって、前記第1の医療画像及び前記第2の医療画像の取得の間の時間が、前記分割照射の前記照射時間と同様である、ステップと、
コンピュータが、前記第1の医療画像及び前記第2の医療画像において前記第1の場所及び前記第2の場所の位置を決定するステップと、
コンピュータが、前記治療目標及び/又はリスク臓器の周りの前記患者特有の局所的に変化するマージンを決定するのに前記決定された位置を使用するステップと、
を有する、
作動方法。 - 前記患者特有の局所的に変化するマージンが、前記第1の医療画像において前記治療目標及び/又はリスク臓器の周りの第1の輪郭を規定し、前記第2の医療画像において前記治療目標及び/又はリスク臓器の周りの第2の輪郭を規定する複数の場所に基づいて決定される、請求項1に記載の作動方法。
- コンピュータが、前記患者特有のマージンを使用して放射線治療計画を計算するステップを更に有する、請求項1又は2のいずれか一項に記載の作動方法。
- 前記分割照射中に時間に依存するマージンが使用されることができるように、複数のマージンが決定され、前記複数のマージンが、前記放射線治療計画の前記計算に対して考慮に入れられる、請求項3に記載の作動方法。
- 前記第2の医療画像が、前記治療目標のセグメンテーションに使用されるのに適した画像である、請求項1乃至4のいずれか一項に記載の作動方法。
- 前記第1の画像が、T1−DIXON画像、UTE−DIXON画像のうちの1つである、請求項1に記載の作動方法。
- 前記第2のMRI画像が、T2w画像である、請求項5に記載の作動方法。
- コンピュータが、前記第1の医療画像の取得と前記第2の医療画像の取得との間の前記第1の場所の変位及び前記第2の場所の変位をユーザに表示するステップを更に有する、請求項1乃至7のいずれか一項に記載の作動方法。
- コンピュータが、前記第1の場所及び前記第2の場所の内挿位置及び/又は外挿位置を計算し、前記内挿位置及び/又は外挿位置を前記ユーザに表示するステップを更に有する、請求項5に記載の作動方法。
- 前記第1の場所及び第2の場所の位置が、前記治療目標のセグメンテーションに基づいて決定される、請求項1乃至9のいずれか一項に記載の作動方法。
- 放射線治療の分割照射中の予期される局所的な運動を補償するために治療目標及び/又はリスク臓器の周りの患者特有の局所的に変化するマージンを決定するコンピュータプログラムにおいて、前記分割照射は、前記分割照射の照射時間にわたって行われ、前記患者特有の局所的に変化するマージンが、前記治療目標及び/又はリスク臓器上の少なくとも第1の場所及び第2の場所の変位及び/又は前記変位に対する推定に基づいて決定され、前記コンピュータプログラムが、
第1の医療画像及び第2の医療画像において治療目標及び/又はリスク臓器上の第1の場所及び第2の場所の位置を決定するステップであって、前記第1の医療画像が、前記治療目標の疑似CT画像の生成に対して使用されるのに適したMRI画像であり、前記第1の医療画像及び前記第2の医療画像の取得の間の時間が、前記分割照射の前記照射時間と同様である、ステップと、
前記治療目標及び/又はリスク臓器の周りの前記患者特有の局所的に変化するマージンを決定するのに前記決定された位置を使用するステップと、
をコンピュータに実行させるプログラムコード手段を有する、コンピュータプログラム。 - 前記治療目標及び/又はリスク臓器の前記第1の画像を取得するステップと、
前記治療目標及び/又はリスク臓器の前記第2の医療画像を取得するステップであって、前記第1の医療画像及び前記第2の医療画像の取得の間の時間が、前記分割照射の前記照射時間と同様である、ステップと、
をコンピュータに実行させるプログラムコード手段を有する、請求項11に記載のコンピュータプログラム。 - 請求項2乃至10のいずれか一項に記載の作動方法の各ステップをコンピュータに実行させるプログラムコード手段を有するコンピュータプログラム。
- 請求項11乃至13のいずれか一項に記載のコンピュータプログラムを有するメモリと、プロセッサとを有し、前記プロサッセが前記コンピュータプログラムの各ステップを実行する、医療撮像システム。
Applications Claiming Priority (3)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| EP15201291.0 | 2015-12-18 | ||
| EP15201291 | 2015-12-18 | ||
| PCT/EP2016/081620 WO2017103237A1 (en) | 2015-12-18 | 2016-12-16 | Method for determining a patient specific locally varying margin |
Publications (3)
| Publication Number | Publication Date |
|---|---|
| JP2019500099A JP2019500099A (ja) | 2019-01-10 |
| JP2019500099A5 JP2019500099A5 (ja) | 2019-11-14 |
| JP6748207B2 true JP6748207B2 (ja) | 2020-08-26 |
Family
ID=54979481
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2018529276A Active JP6748207B2 (ja) | 2015-12-18 | 2016-12-16 | 患者特有の局所的に変化するマージンを決定する方法 |
Country Status (5)
| Country | Link |
|---|---|
| US (1) | US10792515B2 (ja) |
| EP (1) | EP3389780B1 (ja) |
| JP (1) | JP6748207B2 (ja) |
| CN (1) | CN108430578B (ja) |
| WO (1) | WO2017103237A1 (ja) |
Families Citing this family (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US10974070B2 (en) * | 2016-08-11 | 2021-04-13 | Koninklijke Philips N.V. | Medical product configured to be used for image based radiotherapy planning |
| GB2598127B (en) | 2020-08-19 | 2022-08-10 | Elekta ltd | Control of a radiotherapy device |
| JP7482048B2 (ja) * | 2021-01-04 | 2024-05-13 | 株式会社日立製作所 | 治療計画装置、治療計画方法及びコンピュータプログラム |
Family Cites Families (16)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US20040073833A1 (en) * | 2002-10-10 | 2004-04-15 | Sun Microsystems, Inc. | Apparatus and methods for redundant management of computer systems |
| US10342558B2 (en) * | 2003-09-30 | 2019-07-09 | Koninklijke Philips N.V. | Target tracking method and apparatus for radiation treatment planning and delivery |
| AU2005216070B2 (en) | 2004-02-20 | 2012-01-19 | University Of Florida Research Foundation, Inc. | System for delivering conformal radiation therapy while simultaneously imaging soft tissue |
| US7532705B2 (en) * | 2006-04-10 | 2009-05-12 | Duke University | Systems and methods for localizing a target for radiotherapy based on digital tomosynthesis |
| US20070286342A1 (en) * | 2006-06-07 | 2007-12-13 | Fuller Donald B | Systems and methods for performing radiosurgery using stereotactic techniques |
| US7609810B2 (en) | 2006-12-14 | 2009-10-27 | Byong Yong Yi | Treatment-speed regulated tumor-tracking |
| EP2214582A2 (en) * | 2007-10-25 | 2010-08-11 | Tomotherapy Incorporated | Method for adapting fractionation of a radiation therapy dose |
| US8448922B2 (en) * | 2009-09-25 | 2013-05-28 | The Rowland Company | Safety brake device for theatre hoist |
| JP5767242B2 (ja) | 2009-12-16 | 2015-08-19 | コーニンクレッカ フィリップス エヌ ヴェ | 処理方法及び画像処理装置 |
| DE102011076771A1 (de) | 2011-04-15 | 2012-10-18 | Siemens Aktiengesellschaft | Verfahren und Vorrichtung zur Bestrahlungsplanung |
| US10426975B2 (en) * | 2012-05-29 | 2019-10-01 | Koninklijke Philips N.V. | Elasticity imaging-based methods for improved gating efficiency an dynamic margin adjustment in radiation therapy |
| CN103678837A (zh) * | 2012-08-31 | 2014-03-26 | 西门子公司 | 一种确定目标区域处理余量的方法和装置 |
| US9649508B2 (en) * | 2012-09-13 | 2017-05-16 | Emory University | Methods, systems and computer readable storage media storing instructions for determining patient specific treatment planning margins |
| JP6378778B2 (ja) * | 2014-03-28 | 2018-08-22 | コーニンクレッカ フィリップス エヌ ヴェKoninklijke Philips N.V. | 組織種類分離の助けを借りて磁気共鳴画像に基づき1つ以上のコンピュータ断層撮影画像を生成する方法及び装置 |
| US10102451B2 (en) * | 2015-10-13 | 2018-10-16 | Elekta, Inc. | Pseudo-CT generation from MR data using tissue parameter estimation |
| US10307108B2 (en) * | 2015-10-13 | 2019-06-04 | Elekta, Inc. | Pseudo-CT generation from MR data using a feature regression model |
-
2016
- 2016-12-16 JP JP2018529276A patent/JP6748207B2/ja active Active
- 2016-12-16 EP EP16822441.8A patent/EP3389780B1/en active Active
- 2016-12-16 US US15/775,021 patent/US10792515B2/en active Active
- 2016-12-16 CN CN201680073391.7A patent/CN108430578B/zh active Active
- 2016-12-16 WO PCT/EP2016/081620 patent/WO2017103237A1/en not_active Ceased
Also Published As
| Publication number | Publication date |
|---|---|
| US20180318604A1 (en) | 2018-11-08 |
| JP2019500099A (ja) | 2019-01-10 |
| US10792515B2 (en) | 2020-10-06 |
| EP3389780B1 (en) | 2019-10-23 |
| WO2017103237A1 (en) | 2017-06-22 |
| CN108430578A (zh) | 2018-08-21 |
| CN108430578B (zh) | 2020-12-01 |
| EP3389780A1 (en) | 2018-10-24 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| Zachiu et al. | An improved optical flow tracking technique for real-time MR-guided beam therapies in moving organs | |
| JP6142073B2 (ja) | リアルタイム磁気共鳴モニタリング付き放射線治療システム | |
| JP6169573B2 (ja) | 磁気共鳴撮像中における既定の体積内の無線周波数伝送場の減少 | |
| Nyholm et al. | Counterpoint: opportunities and challenges of a magnetic resonance imaging–only radiotherapy work flow | |
| Alterovitz et al. | Registration of MR prostate images with biomechanical modeling and nonlinear parameter estimation | |
| Stam et al. | Navigators for motion detection during real-time MRI-guided radiotherapy | |
| Doemer et al. | Evaluating organ delineation, dose calculation and daily localization in an open-MRI simulation workflow for prostate cancer patients | |
| de Senneville et al. | A direct PCA-based approach for real-time description of physiological organ deformations | |
| Du et al. | High-quality T2-weighted 4-dimensional magnetic resonance imaging for radiation therapy applications | |
| CN106462948B (zh) | 一种估计伪亨氏单位值的方法 | |
| WO2017081302A1 (en) | Medical instrument for analysis of white matter brain lesions | |
| Zou et al. | Referenceless MR thermometry—a comparison of five methods | |
| JP6873238B2 (ja) | 時間同期した脳深部刺激の最適化 | |
| WO2008014340A2 (en) | Prediction and treatment of brain tumor spread using mri and external beam radiation | |
| US10792515B2 (en) | Method for determining a patient specific locally varying margin | |
| Maletz et al. | Comparison of CT and MR–CT fusion for prostate post-implant dosimetry | |
| Wu et al. | Exploring the Advantages and Challenges of MR-Guided Radiotherapy in Non–Small-Cell Lung Cancer: Who are the Optimal Candidates? | |
| US20220283251A1 (en) | Simultaneous Multi-Orientation Magnetic Resonance Imaging | |
| Huttinga et al. | Real-time myocardial landmark tracking for MRI-guided cardiac radio-ablation using Gaussian Processes | |
| Morris et al. | Quantifying inter-fraction cardiac substructure displacement during radiotherapy via magnetic resonance imaging guidance | |
| JP2017507755A (ja) | 磁気共鳴画像診断法を使用して解剖学的細部の壁厚を決定するためのスキャン・ジオメトリ・プランニング方法 | |
| Perkins et al. | Experimental evaluation of four-dimensional Magnetic Resonance Imaging for radiotherapy planning of lung cancer | |
| US20190021600A1 (en) | Method and magnetic resonance apparatus for synchronous imaging and radiation therapy | |
| EP3422037A1 (en) | Method and device for determining a motion field from k-space data | |
| JP6637216B2 (ja) | 磁気共鳴イメージングガイド治療システム |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20191004 |
|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20191004 |
|
| A871 | Explanation of circumstances concerning accelerated examination |
Free format text: JAPANESE INTERMEDIATE CODE: A871 Effective date: 20191004 |
|
| A975 | Report on accelerated examination |
Free format text: JAPANESE INTERMEDIATE CODE: A971005 Effective date: 20191203 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20191210 |
|
| A601 | Written request for extension of time |
Free format text: JAPANESE INTERMEDIATE CODE: A601 Effective date: 20200309 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20200610 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20200721 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20200806 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 6748207 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |