JP6835151B2 - 評価装置、評価方法、評価システムおよび評価プログラム - Google Patents
評価装置、評価方法、評価システムおよび評価プログラム Download PDFInfo
- Publication number
- JP6835151B2 JP6835151B2 JP2019121885A JP2019121885A JP6835151B2 JP 6835151 B2 JP6835151 B2 JP 6835151B2 JP 2019121885 A JP2019121885 A JP 2019121885A JP 2019121885 A JP2019121885 A JP 2019121885A JP 6835151 B2 JP6835151 B2 JP 6835151B2
- Authority
- JP
- Japan
- Prior art keywords
- evaluation
- information
- unit
- work
- distribution information
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images




Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
- B23K—SOLDERING OR UNSOLDERING; WELDING; CLADDING OR PLATING BY SOLDERING OR WELDING; CUTTING BY APPLYING HEAT LOCALLY, e.g. FLAME CUTTING; WORKING BY LASER BEAM
- B23K26/00—Working by laser beam, e.g. welding, cutting or boring
- B23K26/02—Positioning or observing the workpiece, e.g. with respect to the point of impact; Aligning, aiming or focusing the laser beam
- B23K26/03—Observing, e.g. monitoring, the workpiece
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
- B23K—SOLDERING OR UNSOLDERING; WELDING; CLADDING OR PLATING BY SOLDERING OR WELDING; CUTTING BY APPLYING HEAT LOCALLY, e.g. FLAME CUTTING; WORKING BY LASER BEAM
- B23K26/00—Working by laser beam, e.g. welding, cutting or boring
- B23K26/02—Positioning or observing the workpiece, e.g. with respect to the point of impact; Aligning, aiming or focusing the laser beam
- B23K26/03—Observing, e.g. monitoring, the workpiece
- B23K26/032—Observing, e.g. monitoring, the workpiece using optical means
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
- B23K—SOLDERING OR UNSOLDERING; WELDING; CLADDING OR PLATING BY SOLDERING OR WELDING; CUTTING BY APPLYING HEAT LOCALLY, e.g. FLAME CUTTING; WORKING BY LASER BEAM
- B23K26/00—Working by laser beam, e.g. welding, cutting or boring
- B23K26/70—Auxiliary operations or equipment
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
- B23K—SOLDERING OR UNSOLDERING; WELDING; CLADDING OR PLATING BY SOLDERING OR WELDING; CUTTING BY APPLYING HEAT LOCALLY, e.g. FLAME CUTTING; WORKING BY LASER BEAM
- B23K26/00—Working by laser beam, e.g. welding, cutting or boring
- B23K26/02—Positioning or observing the workpiece, e.g. with respect to the point of impact; Aligning, aiming or focusing the laser beam
- B23K26/04—Automatically aligning, aiming or focusing the laser beam, e.g. using the back-scattered light
- B23K26/044—Seam tracking
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
- B23K—SOLDERING OR UNSOLDERING; WELDING; CLADDING OR PLATING BY SOLDERING OR WELDING; CUTTING BY APPLYING HEAT LOCALLY, e.g. FLAME CUTTING; WORKING BY LASER BEAM
- B23K26/00—Working by laser beam, e.g. welding, cutting or boring
- B23K26/08—Devices involving relative movement between laser beam and workpiece
- B23K26/082—Scanning systems, i.e. devices involving movement of the laser beam relative to the laser head
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
- B23K—SOLDERING OR UNSOLDERING; WELDING; CLADDING OR PLATING BY SOLDERING OR WELDING; CUTTING BY APPLYING HEAT LOCALLY, e.g. FLAME CUTTING; WORKING BY LASER BEAM
- B23K26/00—Working by laser beam, e.g. welding, cutting or boring
- B23K26/08—Devices involving relative movement between laser beam and workpiece
- B23K26/0869—Devices involving movement of the laser head in at least one axial direction
- B23K26/0876—Devices involving movement of the laser head in at least one axial direction in at least two axial directions
- B23K26/0884—Devices involving movement of the laser head in at least one axial direction in at least two axial directions in at least three axial directions, e.g. manipulators, robots
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
- B23K—SOLDERING OR UNSOLDERING; WELDING; CLADDING OR PLATING BY SOLDERING OR WELDING; CUTTING BY APPLYING HEAT LOCALLY, e.g. FLAME CUTTING; WORKING BY LASER BEAM
- B23K26/00—Working by laser beam, e.g. welding, cutting or boring
- B23K26/20—Bonding
- B23K26/21—Bonding by welding
- B23K26/24—Seam welding
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
- B23K—SOLDERING OR UNSOLDERING; WELDING; CLADDING OR PLATING BY SOLDERING OR WELDING; CUTTING BY APPLYING HEAT LOCALLY, e.g. FLAME CUTTING; WORKING BY LASER BEAM
- B23K31/00—Processes relevant to this subclass, specially adapted for particular articles or purposes, but not covered by any single one of main groups B23K1/00 - B23K28/00
- B23K31/12—Processes relevant to this subclass, specially adapted for particular articles or purposes, but not covered by any single one of main groups B23K1/00 - B23K28/00 relating to investigating the properties, e.g. the weldability, of materials
- B23K31/125—Weld quality monitoring
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J11/00—Manipulators not otherwise provided for
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J13/00—Controls for manipulators
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01B—MEASURING LENGTH, THICKNESS OR SIMILAR LINEAR DIMENSIONS; MEASURING ANGLES; MEASURING AREAS; MEASURING IRREGULARITIES OF SURFACES OR CONTOURS
- G01B11/00—Measuring arrangements characterised by the use of optical techniques
- G01B11/30—Measuring arrangements characterised by the use of optical techniques for measuring roughness or irregularity of surfaces
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01N—INVESTIGATING OR ANALYSING MATERIALS BY DETERMINING THEIR CHEMICAL OR PHYSICAL PROPERTIES
- G01N21/00—Investigating or analysing materials by the use of optical means, i.e. using sub-millimetre waves, infrared, visible or ultraviolet light
- G01N21/17—Systems in which incident light is modified in accordance with the properties of the material investigated
- G01N21/25—Colour; Spectral properties, i.e. comparison of effect of material on the light at two or more different wavelengths or wavelength bands
- G01N21/31—Investigating relative effect of material at wavelengths characteristic of specific elements or molecules, e.g. atomic absorption spectrometry
- G01N21/39—Investigating relative effect of material at wavelengths characteristic of specific elements or molecules, e.g. atomic absorption spectrometry using tunable lasers
Landscapes
- Physics & Mathematics (AREA)
- Engineering & Computer Science (AREA)
- Optics & Photonics (AREA)
- Mechanical Engineering (AREA)
- Plasma & Fusion (AREA)
- Robotics (AREA)
- General Physics & Mathematics (AREA)
- Spectroscopy & Molecular Physics (AREA)
- Quality & Reliability (AREA)
- Health & Medical Sciences (AREA)
- Life Sciences & Earth Sciences (AREA)
- Chemical & Material Sciences (AREA)
- Analytical Chemistry (AREA)
- Biochemistry (AREA)
- General Health & Medical Sciences (AREA)
- Immunology (AREA)
- Pathology (AREA)
- Laser Beam Processing (AREA)
Description
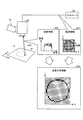
まず、実施形態に係る評価方法の概要について図1を参照して説明する。図1は、実施形態に係る評価方法の概要を示す説明図である。なお、図1には、レーザ溶接を行うヘッド部100と、ヘッド部100が取り付けられるロボット10の先端部と、ヘッド部100およびヘッド部100の動作を制御するコントローラ20とを示している。
次に、図1を参照して説明した評価方法を実行するロボットシステム1の構成について図2を参照して説明する。図2は、ロボットシステム1の構成例を示す説明図である。
次に、評価装置50および学習装置60の構成例について図4を参照して説明する。図4は、評価装置50および学習装置60の構成例を示すブロック図である。
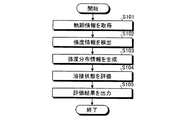
次に、評価装置50が実行する処理の手順について図6を参照して説明する。図6は、評価装置50が実行する処理の手順を示すフローチャートである。
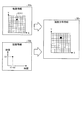
図7は、第1変形例に係る強度分布情報の生成処理を示す説明図である。上述したように、戻り光200は、レーザが照射された位置のみからではなく、レーザが照射された際の加工プロセスにより発生するプラズマ光やヒュームからのレーザ光の輻射や、ワークW表面のレーザによって溶かされた部分からの熱線の放射など、レーザが照射された位置を中心とする周辺領域R(図3参照)から発生する。したがって、戻り光200は、周辺領域Rの情報を含んでいると言える。
図8および図9は、第2変形例に係る強度分布情報52cの生成処理を示す説明図である。図8に示すように、ロボットシステム1は、ヘッド部100に対し、同一の経路として、たとえば同一の閉ループを1周よりも多く周回する照射軌跡Pにてレーザ照射を行わせてもよい。たとえば、図8には、円形状の閉ループをN回周回する照射軌跡Pを示している。
図10は、第3変形例に係る軌跡情報52aの取得処理を示す説明図である。図10に示すように、ロボットシステム1は、撮像部300を備えていてもよい。撮像部300は、たとえばCCD(Charge Coupled Device)、CIS(CMOS Image Sensor)等の画像センサを内蔵し、画像センサによって撮像された画像を評価装置50に出力する。具体的には、撮像部300は、ワークWの表面(加工面)を撮像する。すなわち、撮像部300は、ワークW上に描かれるレーザの実際の軌跡を撮像する。
R 周辺領域
W ワーク
1 ロボットシステム
10 ロボット
20 コントローラ
21 ロボットコントローラ
22 ヘッド部コントローラ
50 評価装置
51 制御部
51a 取得部
51b 検出部
51c 生成部
51d 評価部
52 記憶部
52a 軌跡情報
52b 強度情報
52c 強度分布情報
52d 評価モデル
60 学習装置
61 制御部
61a 入力部
61b 正解付与部
61c 機械学習部
62 記憶部
62a 学習用情報
100 ヘッド部
200 戻り光
Claims (13)
- ワークへ照射されるレーザの照射位置の軌跡情報を取得する取得部と、
前記レーザが前記ワークへ照射されることによって発生する戻り光の時系列の強度情報を検出する検出部と、
前記軌跡情報と前記強度情報とを時間で対応付けることによって前記ワークにおける強度分布情報を生成する生成部と、
前記強度分布情報に基づいて溶接状態を評価する評価部と
を備えることを特徴とする評価装置。 - 前記取得部は、
前記レーザの照射軌跡の形状を変更可能なレーザヘッドの動作と、前記レーザヘッドを前記ワークに対して移動させるロボットの動作とをそれぞれ制御するコントローラの動作指令に基づいて前記軌跡情報を取得すること
を特徴とする請求項1に記載の評価装置。 - 前記取得部は、
前記ワークを撮像する画像センサの出力に基づいて前記軌跡情報を取得すること
を特徴とする請求項1に記載の評価装置。 - 前記生成部は、
前記軌跡情報が同一の経路を1回よりも多く描く軌跡を含む場合には、1回の前記経路ごとの前記強度分布情報を生成し、
前記評価部は、
当該経路に対応する少なくとも1つ以上の前記強度分布情報に基づいて前記溶接状態を評価すること
を特徴とする請求項1〜3のいずれか一つに記載の評価装置。 - 前記評価部は、
当該経路に対応する複数の前記強度分布情報の平均または総和に基づいて前記溶接状態を評価すること
を特徴とする請求項4に記載の評価装置。 - 前記評価部は、
当該経路に対応する複数の前記強度分布情報の時系列の変化に基づいて前記溶接状態を評価すること
を特徴とする請求項4に記載の評価装置。 - 前記評価部は、
前記強度分布情報に基づき、前記溶接状態が正常または異常であるかを判定するとともに、前記溶接状態が異常である場合には異常状態の種別を判定すること
を特徴とする請求項1〜6のいずれか一つに記載の評価装置。 - ワークへ照射されるレーザの照射位置の軌跡情報を取得する取得工程と、
前記レーザが前記ワークへ照射されることによって発生する戻り光の時系列の強度情報を検出する検出工程と、
前記軌跡情報と前記強度情報とを時間で対応付けることによって前記ワークにおける強度分布情報を生成する生成工程と、
前記強度分布情報に基づいて溶接状態を評価する評価工程と
を含むことを特徴とする評価方法。 - ワークへ照射するレーザの照射軌跡の形状を変更可能なレーザヘッドと、
前記レーザヘッドを前記ワークに対して移動させるロボットと、
前記レーザヘッドおよび前記ロボットの動作を制御するコントローラと、
前記レーザによる前記ワークの溶接状態を評価する評価装置と
を備え、
前記評価装置は、
前記ワークへ照射される前記レーザの照射位置の軌跡情報を前記コントローラから取得する取得部と、
前記レーザが前記ワークへ照射されることによって発生する戻り光の時系列の強度情報を検出する検出部と、
前記軌跡情報と前記強度情報とを時間で対応付けることによって前記ワークにおける強度分布情報を生成する生成部と、
前記強度分布情報に基づいて溶接状態を評価する評価部と
を備えることを特徴とする評価システム。 - 前記強度分布情報と当該強度分布情報に付与された前記溶接状態の評価結果の正解値とにより生成または選択された教師データを用いた教師あり学習を行うことにより、入力された前記強度分布情報に対応する評価結果を出力する計算モデルを生成する機械学習部
を備えることを特徴とする請求項9に記載の評価システム。 - 前記強度分布情報を用いた教師なし学習を行うことにより、入力された前記強度分布情報に対応する評価結果を出力する計算モデルを生成する機械学習部
を備えることを特徴とする請求項9に記載の評価システム。 - 前記評価部は、
前記機械学習部によって生成または更新された前記計算モデルに基づいて前記溶接状態の評価を行うこと
を特徴とする請求項10または11に記載の評価システム。 - ワークへ照射されるレーザの照射位置の軌跡情報を取得する取得手順と、
前記レーザが前記ワークへ照射されることによって発生する戻り光の時系列の強度情報を検出する検出手順と、
前記軌跡情報と前記強度情報とを時間で対応付けることによって前記ワークにおける強度分布情報を生成する生成手順と、
前記強度分布情報に基づいて溶接状態を評価する評価手順と
をコンピュータに実行させることを特徴とする評価プログラム。
Priority Applications (4)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2019121885A JP6835151B2 (ja) | 2019-06-28 | 2019-06-28 | 評価装置、評価方法、評価システムおよび評価プログラム |
| CN202010259242.8A CN112139683B (zh) | 2019-06-28 | 2020-04-03 | 评价装置、评价方法、评价系统及记录介质 |
| EP20180254.3A EP3797917B1 (en) | 2019-06-28 | 2020-06-16 | Laser welding state evaluation apparatus, method, system and program |
| US16/907,308 US20200406392A1 (en) | 2019-06-28 | 2020-06-22 | Evaluation apparatus, evaluation method, evaluation system, and non-transitory computer-readable storage medium |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2019121885A JP6835151B2 (ja) | 2019-06-28 | 2019-06-28 | 評価装置、評価方法、評価システムおよび評価プログラム |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2021007957A JP2021007957A (ja) | 2021-01-28 |
| JP6835151B2 true JP6835151B2 (ja) | 2021-02-24 |
Family
ID=71105221
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2019121885A Active JP6835151B2 (ja) | 2019-06-28 | 2019-06-28 | 評価装置、評価方法、評価システムおよび評価プログラム |
Country Status (4)
| Country | Link |
|---|---|
| US (1) | US20200406392A1 (ja) |
| EP (1) | EP3797917B1 (ja) |
| JP (1) | JP6835151B2 (ja) |
| CN (1) | CN112139683B (ja) |
Families Citing this family (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE102020100345B4 (de) * | 2020-01-09 | 2021-11-25 | Precitec Gmbh & Co. Kg | System und Verfahren zum Überwachen eines Laserbearbeitungsprozesses sowie dazugehöriges Laserbearbeitungssystem |
| JP7545342B2 (ja) * | 2021-02-03 | 2024-09-04 | 株式会社アマダ | レーザ加工機 |
| JP7156421B2 (ja) | 2021-02-16 | 2022-10-19 | 株式会社安川電機 | 溶接システム、溶接品質の評価方法、及び溶接品の製造方法 |
| JP7641515B2 (ja) * | 2021-02-25 | 2025-03-07 | パナソニックIpマネジメント株式会社 | 推定モデル生成装置および加工状態推定装置 |
| WO2023120111A1 (ja) | 2021-12-24 | 2023-06-29 | パナソニックIpマネジメント株式会社 | 外見検査装置、溶接システム及び溶接箇所の外観検査方法 |
| CN114952067B (zh) * | 2022-06-23 | 2023-08-11 | 中广核研究院有限公司 | 一种用于水下焊接的焊接质量检测方法以及系统 |
| CN116197559B (zh) * | 2022-12-28 | 2025-09-30 | 武汉凌云光电科技有限责任公司 | 一种基于机器视觉的曲面材料激光熔接焊定位系统和方法 |
| KR20240155529A (ko) * | 2023-04-20 | 2024-10-29 | 현대모비스 주식회사 | 레이저 용접 품질 검사 시스템 및 그 방법 |
| JP7742911B1 (ja) * | 2024-04-03 | 2025-09-22 | 株式会社アマダ | 加工システム及び加工性判定システム |
Family Cites Families (19)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| FR2587513B1 (fr) * | 1985-09-16 | 1987-10-30 | Commissariat Energie Atomique | Dispositif de controle en temps reel d'un soudage a penetration totale, adapte a un joint inaccessible a l'observation directe |
| JPH0579990A (ja) * | 1991-09-18 | 1993-03-30 | Hitachi Ltd | レーザビーム溶接における溶接強度検査方法および接合状態監視装置 |
| DE59709824D1 (de) * | 1996-07-29 | 2003-05-22 | Elpatronic Ag Bergdietikon | Verfahren und Vorrichtung zur Kantenverfolgung und Kantenprüfung |
| TW201029781A (en) * | 2008-12-18 | 2010-08-16 | Hitachi High Tech Corp | Laser working state examination method and apparatus, and solar panel fabricating method |
| US20100326962A1 (en) * | 2009-06-24 | 2010-12-30 | General Electric Company | Welding control system |
| KR101240980B1 (ko) * | 2010-11-18 | 2013-03-11 | 기아자동차주식회사 | 레이저 용접 품질 검사 방법 및 장치 |
| US9170339B2 (en) * | 2011-12-16 | 2015-10-27 | Kabushiki Kaisha Toshiba | Radiation measurement apparatus |
| JP5947740B2 (ja) * | 2013-03-29 | 2016-07-06 | トヨタ自動車株式会社 | 溶接部の検査装置とその検査方法 |
| JP5947741B2 (ja) | 2013-03-29 | 2016-07-06 | トヨタ自動車株式会社 | 溶接部の検査装置とその検査方法 |
| JP5929948B2 (ja) * | 2014-02-28 | 2016-06-08 | トヨタ自動車株式会社 | 溶接部の検査方法 |
| JP6003934B2 (ja) * | 2014-03-20 | 2016-10-05 | トヨタ自動車株式会社 | レーザー溶接検査装置及びレーザー溶接検査方法 |
| US20160144452A1 (en) * | 2014-11-21 | 2016-05-26 | Product Innovation & Engineering, LLC | System and method for detecting a defect in a workpiece undergoing material processing by an energy point source |
| JP6500831B2 (ja) * | 2016-05-11 | 2019-04-17 | トヨタ自動車株式会社 | 溶接判定装置 |
| DE102016217758B3 (de) * | 2016-09-16 | 2018-01-25 | Technische Universität Dresden | Verfahren und Vorrichtung zur Prozessüberwachung bei einer mittels Kollisionsschweißen gebildeten Schweißnaht |
| JP6438450B2 (ja) * | 2016-11-29 | 2018-12-12 | ファナック株式会社 | レーザ加工ロボットの加工順序を学習する機械学習装置、ロボットシステムおよび機械学習方法 |
| JP6487413B2 (ja) * | 2016-12-22 | 2019-03-20 | ファナック株式会社 | レーザ加工用ヘッドおよびそれを備えたレーザ加工システム |
| JP6843661B2 (ja) * | 2017-03-23 | 2021-03-17 | 住友重機械工業株式会社 | レーザ加工装置 |
| JP6680751B2 (ja) * | 2017-11-24 | 2020-04-15 | ファナック株式会社 | レーザ加工中に保護ウインドの汚れを警告するレーザ加工装置 |
| CN112334264B (zh) * | 2018-06-22 | 2022-07-05 | 三菱电机株式会社 | 激光加工装置 |
-
2019
- 2019-06-28 JP JP2019121885A patent/JP6835151B2/ja active Active
-
2020
- 2020-04-03 CN CN202010259242.8A patent/CN112139683B/zh active Active
- 2020-06-16 EP EP20180254.3A patent/EP3797917B1/en active Active
- 2020-06-22 US US16/907,308 patent/US20200406392A1/en not_active Abandoned
Also Published As
| Publication number | Publication date |
|---|---|
| US20200406392A1 (en) | 2020-12-31 |
| EP3797917B1 (en) | 2023-12-06 |
| JP2021007957A (ja) | 2021-01-28 |
| CN112139683A (zh) | 2020-12-29 |
| CN112139683B (zh) | 2022-09-09 |
| EP3797917A1 (en) | 2021-03-31 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP2021007957A (ja) | 評価装置、評価方法、評価システムおよび評価プログラム | |
| JP7700305B2 (ja) | ディープ畳込みニューラルネットワークを使用するレーザ加工プロセスの監視 | |
| KR102883759B1 (ko) | 오토노머스 웰딩 로봇 | |
| JP7082715B2 (ja) | 深層畳み込みニューラルネットワークを用いたレーザ加工システムの加工誤差の検出 | |
| CN102292187B (zh) | 用于监控要在工件上实施的激光加工过程的方法和装置以及具有这种装置的激光加工头 | |
| Eren et al. | Recent developments in computer vision and artificial intelligence aided intelligent robotic welding applications | |
| EP3812105A1 (en) | Artificial intelligence architecture for industrial welding | |
| US20230390935A1 (en) | Robot control system, robot control method, and program | |
| JPWO2017033367A1 (ja) | 遠隔操作ロボットシステム | |
| WO2023037634A1 (ja) | 指令値生成装置、方法、及びプログラム | |
| JP6977634B2 (ja) | 外観検査装置、外観検査方法及びプログラム | |
| Mehta et al. | Advances in welding sensing information processing and modelling technology: an overview | |
| WO2020213194A1 (ja) | 表示制御システム、および、表示制御方法 | |
| US20210129331A1 (en) | Control method, control apparatus, robot apparatus, method of manufacturing an article, motion program creation method, motion program creation apparatus, display apparatus, and control program recording medium | |
| Singh et al. | Advancements in sensor technologies and AI-based automation for intelligent welding systems: a comprehensive review | |
| Laube et al. | Analyzing arc welding techniques improves skill level assessment in industrial manufacturing processes | |
| Sanjaya et al. | An Investigation of Defect Inspection Performance through Human-Robot Collaboration | |
| WO2026042174A1 (ja) | 画像処理システム、画像処理装置、および画像処理方法 | |
| Sangchai et al. | A Hybrid Nut Sorting System: Utilizing Machine Vision and Augmented Information for Efficient Human-Robot Collaboration | |
| CN120595679A (zh) | 一种多尺寸焊点的自动切换烙铁的控制方法与系统 | |
| Sharma | Role of active vision in optimizing visual feedback for robot control | |
| JPS63229281A (ja) | 作業点自動補正方法 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20200131 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20210105 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20210118 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 6835151 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |