JP6871602B2 - 自律走行型掃除機 - Google Patents
自律走行型掃除機 Download PDFInfo
- Publication number
- JP6871602B2 JP6871602B2 JP2017045020A JP2017045020A JP6871602B2 JP 6871602 B2 JP6871602 B2 JP 6871602B2 JP 2017045020 A JP2017045020 A JP 2017045020A JP 2017045020 A JP2017045020 A JP 2017045020A JP 6871602 B2 JP6871602 B2 JP 6871602B2
- Authority
- JP
- Japan
- Prior art keywords
- vacuum cleaner
- control mode
- user
- main body
- control unit
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images






Landscapes
- Electric Vacuum Cleaner (AREA)
- Control Of Position, Course, Altitude, Or Attitude Of Moving Bodies (AREA)
Description
本実施形態に係るロボット掃除機1000は、室内や廊下、屋上、机上、屋外のグランドなどのような様々な場所において、所定の清掃エリアを自律的に走行ながら清掃することが可能な自律走行型掃除機である。
掃除機本体300は、特に図示はしないが、吸気口、排気口、吸気用モータ、ファン及びフィルタ等を有して構成され、掃除機制御部100によって制御される吸気用モータを用いてファンを回転させ、吸気口から吸い込んだ空気を排気口から排出する際に、空気とともに吸い込んだゴミをフィルタに捕捉する。
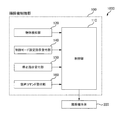
掃除機制御部100は、制御部110、物体検知部120、制御モード設定指示受付部140、停止指示受付部150、音声コマンド受付部160を備えて構成される。掃除機制御部100は、掃除機本体300に搭載され、掃除機本体300と共に移動しながら掃除機本体300を制御する。
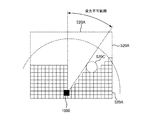
物体検知部120は、掃除機本体300と共に移動しながら、清掃エリア500に置かれた物体520の位置及び方位を検知するセンサである。本実施形態に係る物体検知部120は、例えばレーザパルスを出射する光源と、レーザパルスの反射光を検出する検出器とを備えた2次元(2D)レーザスキャナであり、所定の方向に向けて出射したレーザパルスが往復する時間を計測することで物体までの距離を算定する。なお、ロボット掃除機1000から周囲の物体520までの距離及び方位が計測されることで、ロボット掃除機1000と物体520との間の清掃エリア500の広さや形状も分かる。
制御モード設定指示受付部140は、制御部110の制御モードを設定するための入力装置である。ユーザは、制御モード設定指示受付部140に制御モード設定指示を入力することにより、制御部110の制御モードを設定することができる。
停止指示受付部150は、掃除機本体300を停止させるための入力装置である。停止指示受付部150に停止指示が入力された場合、制御部110は、掃除機本体300の移動を停止する。
音声コマンド受付部160は、ユーザによって発声された音声コマンドを認識可能な音声識別装置である。そして制御部110は、この音声コマンドに従って掃除機本体300を制御する。
制御部110は、上述した物体検知部120による物体520の検知結果や、制御モード設定指示受付部140、停止指示受付部150及び音声コマンド受付部160が受け付けたユーザからの指示内容に従って、掃除機本体300を制御する。具体的には、制御部110は、上述した吸気用モータや自走用モータなどの、掃除機本体300が有する各種の機器を駆動する。
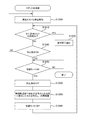
次に、図8に示すフローチャートを参照しながら、本実施形態に係るロボット掃除機1000の制御フローの一例を説明する。
110 掃除機制御部
120 物体検知部
140 制御モード設定指示受付部
150 停止指示受付部
160 音声コマンド受付部
300 掃除機本体
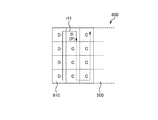
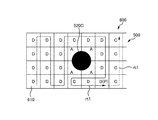
500 清掃エリア
510 床面
520 物体
520A 壁面
520B 間仕切り
520C 可搬物体
600 占有格子地図
610 セル
1000 ロボット掃除機
Claims (7)
- 掃除機本体と、
前記掃除機本体に清掃エリアを清掃させる制御部と、
前記掃除機本体に搭載され、前記掃除機本体と共に移動しながら、前記清掃エリアに置かれた物体の位置を検知する物体検知部と、
前記制御部の制御モードを設定するための設定指示を受け付ける制御モード設定指示受付部と、
前記掃除機本体の停止指示を受け付ける停止指示受付部と、
を備え、
前記制御部は、前記掃除機本体に前記清掃エリアを清掃させる際に、第1制御モードが設定された場合には、前記物体検知部による検知結果を元に前記掃除機本体を前記清掃エリアで走行させ、第2制御モードが設定された場合には、ユーザにより示される清掃箇所が清掃されるように前記掃除機本体を走行させ、
さらに前記制御部は、前記掃除機本体が停止中にユーザが物体の置き場所を変えて前記第2制御モードが設定された場合には、前記掃除機本体が停止した際の周囲の物体の位置と、前記第2制御モードが設定された際の周囲の物体の位置と、を比較することにより、前記物体の移動前の置き場所を前記ユーザにより示される前記清掃箇所として検知して、前記移動前の置き場所が清掃されるように前記掃除機本体を走行させる
ことを特徴とする自律走行型掃除機。 - 請求項1に記載の自律走行型掃除機であって、
前記制御モード設定指示受付部は、ユーザにより操作可能なスイッチによって構成される
ことを特徴とする自律走行型掃除機。 - 請求項1に記載の自律走行型掃除機であって、
前記制御モード設定指示受付部は、ユーザにより発音された音声を認識可能な音声認識装置によって構成される
ことを特徴とする自律走行型掃除機。 - 請求項1〜3のいずれかに記載の自律走行型掃除機であって、
前記停止指示受付部は、ユーザにより操作可能なスイッチによって構成される
ことを特徴とする自律走行型掃除機。 - 請求項1〜3のいずれかに記載の自律走行型掃除機であって、
前記停止指示受付部は、ユーザにより発音された音声を認識可能な音声認識装置によって構成される
ことを特徴とする自律走行型掃除機。 - 請求項1〜5のいずれかに記載の自律走行型掃除機であって、
前記制御部は、前記第2制御モードにおいて、ユーザが複数の物体の置き場所を変えた場合には、順次、前記各物体の移動前の置き場所に移動してそれぞれの前記置き場所を清掃するように前記掃除機本体を走行させる
ことを特徴とする自律走行型掃除機。 - 掃除機本体と、
前記掃除機本体に清掃エリアを清掃させる制御部と、
前記掃除機本体に搭載され、前記掃除機本体と共に移動しながら、前記清掃エリアに置かれた物体の位置を検知する物体検知部と、
前記制御部の制御モードを設定するための設定指示を受け付ける制御モード設定指示受付部と、
を備え、
前記制御部は、前記掃除機本体に前記清掃エリアを清掃させる際に、第1制御モードが設定された場合には、前記物体検知部による検知結果を元に前記掃除機本体を前記清掃エリアで走行させ、第2制御モードが設定された場合には、ユーザにより示される清掃箇所が清掃されるように前記掃除機本体を走行させ、
前記制御部は、前記物体検知部による前記物体の位置の検知結果に基づいて、物体の置き場所の変化を検知し、前記第2制御モードにおいて、ユーザが物体の置き場所を変えた際に、前記物体の移動前の置き場所に移動して前記移動前の置き場所が清掃されるように前記掃除機本体を走行させ、前記物体の移動前の置き場所の清掃が完了した場合、前記制御モードを前記第2制御モードから前記第1制御モードに切り替える
ことを特徴とする自律走行型掃除機。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2017045020A JP6871602B2 (ja) | 2017-03-09 | 2017-03-09 | 自律走行型掃除機 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2017045020A JP6871602B2 (ja) | 2017-03-09 | 2017-03-09 | 自律走行型掃除機 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2018143715A JP2018143715A (ja) | 2018-09-20 |
| JP6871602B2 true JP6871602B2 (ja) | 2021-05-12 |
Family
ID=63589074
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2017045020A Active JP6871602B2 (ja) | 2017-03-09 | 2017-03-09 | 自律走行型掃除機 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP6871602B2 (ja) |
Families Citing this family (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR102355630B1 (ko) * | 2020-01-14 | 2022-01-26 | 엘지전자 주식회사 | 로봇 청소기 및 그 제어 방법 |
| CN114158980A (zh) * | 2020-09-11 | 2022-03-11 | 科沃斯机器人股份有限公司 | 作业方法和作业模式配置方法、设备及存储介质 |
Family Cites Families (8)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH0546239A (ja) * | 1991-08-10 | 1993-02-26 | Nec Home Electron Ltd | 自律走行ロボツト |
| JP2004199451A (ja) * | 2002-12-19 | 2004-07-15 | Matsushita Electric Ind Co Ltd | 自動走行装置及び経路管理装置 |
| JP2004337632A (ja) * | 2004-07-29 | 2004-12-02 | Matsushita Electric Ind Co Ltd | 自走式掃除機 |
| KR100833125B1 (ko) * | 2006-07-11 | 2008-05-28 | 이재영 | 로봇 청소기의 집중 청소 제어방법 |
| KR101984214B1 (ko) * | 2012-02-09 | 2019-05-30 | 삼성전자주식회사 | 로봇 청소기의 청소 작업을 제어하기 위한 장치 및 방법 |
| JP5917298B2 (ja) * | 2012-05-30 | 2016-05-11 | シャープ株式会社 | 自走式掃除機 |
| KR102124509B1 (ko) * | 2013-06-13 | 2020-06-19 | 삼성전자주식회사 | 청소 로봇 및 그 제어 방법 |
| KR102094347B1 (ko) * | 2013-07-29 | 2020-03-30 | 삼성전자주식회사 | 자동 청소 시스템, 청소 로봇 및 그 제어 방법 |
-
2017
- 2017-03-09 JP JP2017045020A patent/JP6871602B2/ja active Active
Also Published As
| Publication number | Publication date |
|---|---|
| JP2018143715A (ja) | 2018-09-20 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP7374547B2 (ja) | 探測方法、装置、移動ロボット及び記憶媒体 | |
| JP7259015B2 (ja) | 移動ロボット及びその制御方法 | |
| CN110968083B (zh) | 栅格地图的构建方法、避障的方法、设备及介质 | |
| EP3813623B1 (en) | A plurality of autonomous cleaners and a controlling method for the same | |
| JP6054425B2 (ja) | 自己位置推定を自動的に実行する方法 | |
| US11409308B2 (en) | Robot cleaner and a controlling method for the same | |
| CN113631334B (zh) | 移动机器人和控制多个移动机器人的方法 | |
| KR101887055B1 (ko) | 로봇 청소기 및 그 제어 방법 | |
| US11432697B2 (en) | Robot cleaner and a controlling method for the same | |
| KR102204011B1 (ko) | 복수의 자율주행 이동 로봇 | |
| AU2019262468B2 (en) | A plurality of robot cleaner and a controlling method for the same | |
| KR102100477B1 (ko) | 복수의 자율주행 이동 로봇 | |
| CN107773161B (zh) | 机器人吸尘器 | |
| CN105813526B (zh) | 机器人清扫装置以及用于地标识别的方法 | |
| CN110091326A (zh) | 移动机器人以及移动机器人的控制方法 | |
| CN110605713A (zh) | 机器人定位方法、机器人及存储介质 | |
| CN113453851A (zh) | 多个自主移动机器人及其控制方法 | |
| KR102096564B1 (ko) | 복수의 자율주행 청소기 | |
| JP6074205B2 (ja) | 自律移動体 | |
| KR20200087301A (ko) | 이동 로봇 | |
| CN114942644A (zh) | 控制机器人清扫的方法及机器人 | |
| KR20200035391A (ko) | 복수의 자율주행 청소기 | |
| JP2018143715A (ja) | 自律走行型掃除機 | |
| JP7756313B2 (ja) | 走行用地図作成装置、自律走行型ロボット、自律走行型ロボットの走行制御システム、自律走行型ロボットの走行制御方法、及び、プログラム | |
| KR102100478B1 (ko) | 복수의 자율주행 이동 로봇 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20200220 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20201218 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20210209 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20210226 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20210406 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20210409 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 6871602 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |