JP6872128B2 - 情報処理装置、情報処理方法、およびプログラム - Google Patents
情報処理装置、情報処理方法、およびプログラム Download PDFInfo
- Publication number
- JP6872128B2 JP6872128B2 JP2017543143A JP2017543143A JP6872128B2 JP 6872128 B2 JP6872128 B2 JP 6872128B2 JP 2017543143 A JP2017543143 A JP 2017543143A JP 2017543143 A JP2017543143 A JP 2017543143A JP 6872128 B2 JP6872128 B2 JP 6872128B2
- Authority
- JP
- Japan
- Prior art keywords
- image
- unit
- stereo
- main
- sub
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images





Classifications
-
- G—PHYSICS
- G06—COMPUTING OR CALCULATING; COUNTING
- G06T—IMAGE DATA PROCESSING OR GENERATION, IN GENERAL
- G06T7/00—Image analysis
- G06T7/20—Analysis of motion
- G06T7/246—Analysis of motion using feature-based methods, e.g. the tracking of corners or segments
-
- G—PHYSICS
- G06—COMPUTING OR CALCULATING; COUNTING
- G06T—IMAGE DATA PROCESSING OR GENERATION, IN GENERAL
- G06T7/00—Image analysis
- G06T7/70—Determining position or orientation of objects or cameras
- G06T7/73—Determining position or orientation of objects or cameras using feature-based methods
-
- G—PHYSICS
- G06—COMPUTING OR CALCULATING; COUNTING
- G06T—IMAGE DATA PROCESSING OR GENERATION, IN GENERAL
- G06T7/00—Image analysis
- G06T7/20—Analysis of motion
-
- G—PHYSICS
- G06—COMPUTING OR CALCULATING; COUNTING
- G06T—IMAGE DATA PROCESSING OR GENERATION, IN GENERAL
- G06T7/00—Image analysis
- G06T7/20—Analysis of motion
- G06T7/292—Multi-camera tracking
-
- G—PHYSICS
- G06—COMPUTING OR CALCULATING; COUNTING
- G06T—IMAGE DATA PROCESSING OR GENERATION, IN GENERAL
- G06T7/00—Image analysis
- G06T7/70—Determining position or orientation of objects or cameras
-
- G—PHYSICS
- G06—COMPUTING OR CALCULATING; COUNTING
- G06T—IMAGE DATA PROCESSING OR GENERATION, IN GENERAL
- G06T7/00—Image analysis
- G06T7/80—Analysis of captured images to determine intrinsic or extrinsic camera parameters, i.e. camera calibration
- G06T7/85—Stereo camera calibration
-
- H—ELECTRICITY
- H04—ELECTRIC COMMUNICATION TECHNIQUE
- H04N—PICTORIAL COMMUNICATION, e.g. TELEVISION
- H04N5/00—Details of television systems
- H04N5/222—Studio circuitry; Studio devices; Studio equipment
- H04N5/28—Mobile studios
-
- G—PHYSICS
- G06—COMPUTING OR CALCULATING; COUNTING
- G06T—IMAGE DATA PROCESSING OR GENERATION, IN GENERAL
- G06T2207/00—Indexing scheme for image analysis or image enhancement
- G06T2207/10—Image acquisition modality
- G06T2207/10016—Video; Image sequence
- G06T2207/10021—Stereoscopic video; Stereoscopic image sequence
-
- G—PHYSICS
- G06—COMPUTING OR CALCULATING; COUNTING
- G06T—IMAGE DATA PROCESSING OR GENERATION, IN GENERAL
- G06T2207/00—Indexing scheme for image analysis or image enhancement
- G06T2207/30—Subject of image; Context of image processing
- G06T2207/30248—Vehicle exterior or interior
- G06T2207/30252—Vehicle exterior; Vicinity of vehicle
Landscapes
- Engineering & Computer Science (AREA)
- Computer Vision & Pattern Recognition (AREA)
- Physics & Mathematics (AREA)
- General Physics & Mathematics (AREA)
- Theoretical Computer Science (AREA)
- Multimedia (AREA)
- Signal Processing (AREA)
- Image Analysis (AREA)
- Length Measuring Devices By Optical Means (AREA)
- Studio Devices (AREA)
- Testing, Inspecting, Measuring Of Stereoscopic Televisions And Televisions (AREA)
Description
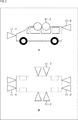
図1は、本開示を適用した情報処理装置の第1の構成例を示している。
次に、図3は、情報処理装置の第1の構成例による最終ポーズ決定処理を説明するフローチャートである。
図4は、本開示を適用した情報処理装置の第2の構成例を示している。
次に、図8は、情報処理装置の第2の構成例による最終ポーズ決定処理を説明するフローチャートである。
上述した実施の形態では、車載用途を想定していたが、情報処理装置の第1および第2の構成例は車載用途以外への応用も可能である。
(1)
移動体に搭載されたステレオカメラから構成され、所定のフレームレートで動画像を撮像することにより時系列のステレオ主画像対を出力する主撮像部と、
前記主撮像部とは撮像方向が異なるように前記移動体に搭載され、所定のフレームレートで動画像を撮像する1または複数の副撮像部と、
前記主撮像部によって撮像されたステレオ主画像対と、前記副撮像部によって撮像された副画像とに基づいて前記移動体のポーズを推定する最終ポーズ決定部と
を備える情報処理装置。
(2)
前記副撮像部は、ステレオカメラから構成され、所定のフレームレートで動画像を撮像することにより時系列のステレオ副画像対を出力し、
前記最終ポーズ決定部は、
前記主撮像部によって撮像された時系列のステレオ主画像対に基づいて前記移動体のポーズを推定する主推定部と、
前記副撮像部によって撮像された時系列のステレオ副画像対に基づいて前記移動体のポーズを推定する副推定部と、
前記主推定部によって推定されたポーズと、前記副推定部によって推定されたポーズとを統合することにより最終ポーズを決定する統合部とを有する
前記(1)に記載の情報処理装置。
(3)
前記主推定部は、前記ステレオ主画像対から検出した特徴点の3D座標と推定するとともに、前記特徴点を前記ステレオ主画像対の一方の複数フレームに亘ってトラッキングすることによって前記移動体のポーズを推定し、推定したポーズとその信頼度を前記統合部に出力し、
前記副推定部は、前記ステレオ副画像対から検出した特徴点の3D座標と推定するとともに、前記特徴点を前記ステレオ副画像対の一方の複数フレームに亘ってトラッキングすることによって前記移動体のポーズを推定し、推定したポーズとその信頼度を前記統合部に出力し、
前記統合部は、前記信頼度に基づいて、前記主推定部によって推定されたポーズと、前記副推定部によって推定されたポーズとを統合することにより最終ポーズを決定する
前記(2)に記載の情報処理装置。
(4)
前記信頼度は、前記ポーズを推定するに際して有効な前記特徴点の数、前記特徴点の3D空間分布、推定された前記ポーズと直近の最終ポーズとの差分、または、推定における最適化演算における残差のうちの少なくとも一つを含む
前記(3)に記載の情報処理装置。
(5)
前記副撮像部は、広角カメラ、魚眼カメラ、または全方位カメラから構成され、所定のフレームレートで動画像を撮像することにより、時系列の副画像を出力し、
前記最終ポーズ決定部は、
前記主撮像部によって撮像された前記ステレオ主画像対から検出した特徴点の3D座標を推定する3D推定部と、
前記特徴点を前記副画像の複数フレームに亘ってトラッキングし、トラッキング結果を前記ステレオ主画像対における2D座標に変換する2Dトラッキング部と、
3D推定部によって推定された前記特徴点の前記3D座標と、前記2Dトラッキング部によって変換された前記特徴点の前記ステレオ主画像対における2D座標とに基づいて最終ポーズを推定するポーズ推定部とを有する
前記(1)に記載の情報処理装置。
(6)
前記3D推定部は、前記主撮像部によって撮像された前記ステレオ主画像対から検出した特徴点の3D座標を推定するとともに、前記特徴点の前記副画像における2D座標を推定し、
前記2Dトラッキング部は、前記3D推定部によって推定された前記特徴点の前記副画像における前記2D座標に基づき、前記特徴点を前記副画像の複数フレームに亘ってトラッキングし、トラッキング結果を前記ステレオ主画像対における2D座標に変換する
前記(5)に記載の情報処理装置。
(7)
複数の前記副撮像部は、前記3D推定部による前記特徴点の前記副画像における前記2D座標に推定結果に基づき、選択的に切り替えられて撮像を行う
前記(5)または(6)に記載の情報処理装置。
(8)
情報処理装置による情報処理方法において、
前記情報処理装置による、
移動体に搭載されたステレオカメラから構成され、所定のフレームレートで動画像を撮像することにより時系列のステレオ主画像対を出力する主撮像部によって撮像されたステレオ主画像対と、前記主撮像部とは撮像方向が異なるように前記移動体に搭載され、所定のフレームレートで動画像を撮像する1または複数の副撮像部によって撮像された副画像とに基づいて前記移動体のポーズを推定する最終ポーズ決定ステップを
含む情報処理方法。
(9)
情報処理装置の制御用のプログラムにおいて、
移動体に搭載されたステレオカメラから構成され、所定のフレームレートで動画像を撮像することにより時系列のステレオ主画像対を出力する主撮像部によって撮像されたステレオ主画像対と、前記主撮像部とは撮像方向が異なるように前記移動体に搭載され、所定のフレームレートで動画像を撮像する1または複数の副撮像部によって撮像された副画像とに基づいて前記移動体のポーズを推定する最終ポーズ決定ステップを
含む処理を情報処理装置のコンピュータに実行させるプログラム。
Claims (6)
- 移動体に搭載されたステレオカメラから構成され、所定のフレームレートで動画像を撮像することにより時系列のステレオ主画像対を出力する主撮像部と、
前記主撮像部とは撮像方向が異なるように前記移動体に搭載され、所定のフレームレートで動画像を撮像することにより時系列の副画像を出力する1または複数の副撮像部と、
前記主撮像部によって撮像された前記ステレオ主画像対から検出した特徴点の3D座標と、前記特徴点を前記副画像の複数フレームに亘ってトラッキングすることによって得られた、前記特徴点の前記ステレオ主画像対における2D座標とに基づいて前記移動体のポーズを推定する最終ポーズ決定部と
を備える情報処理装置。 - 前記副撮像部は、広角カメラ、魚眼カメラ、または全方位カメラから構成され、所定のフレームレートで動画像を撮像することにより、時系列の前記副画像を出力し、
前記最終ポーズ決定部は、
前記主撮像部によって撮像された前記ステレオ主画像対から検出した特徴点の3D座標を推定する3D推定部と、
前記特徴点を前記副画像の複数フレームに亘ってトラッキングし、トラッキング結果を前記ステレオ主画像対における2D座標に変換する2Dトラッキング部と、
前記3D推定部によって推定された前記特徴点の3D座標と、前記2Dトラッキング部によって変換された前記特徴点の前記ステレオ主画像対における2D座標とに基づいて最終ポーズを推定するポーズ推定部とを有する
請求項1に記載の情報処理装置。 - 前記3D推定部は、前記主撮像部によって撮像された前記ステレオ主画像対から検出した特徴点の3D座標を推定するとともに、前記特徴点の前記副画像における2D座標を推定し、
前記2Dトラッキング部は、前記3D推定部によって推定された前記特徴点の前記副画像における2D座標に基づき、前記特徴点を前記副画像の複数フレームに亘ってトラッキングし、トラッキング結果を前記ステレオ主画像対における2D座標に変換する
請求項2に記載の情報処理装置。 - 複数の前記副撮像部は、前記3D推定部による前記特徴点の前記副画像における2D座標の推定結果に基づき、選択的に切り替えられて撮像を行う
請求項3に記載の情報処理装置。 - 情報処理装置による情報処理方法において、
前記情報処理装置による、
移動体に搭載されたステレオカメラから構成され、所定のフレームレートで動画像を撮像することにより時系列のステレオ主画像対を出力する主撮像部によって撮像された前記ステレオ主画像対から検出した特徴点の3D座標と、前記主撮像部とは撮像方向が異なるように前記移動体に搭載され、所定のフレームレートで動画像を撮像することにより時系列の副画像を出力する1または複数の副撮像部によって撮像された前記副画像の複数フレームに亘って前記特徴点をトラッキングすることによって得られた、前記特徴点の前記ステレオ主画像対における2D座標とに基づいて前記移動体のポーズを推定する最終ポーズ決定ステップを
含む情報処理方法。 - 情報処理装置の制御用のプログラムにおいて、
移動体に搭載されたステレオカメラから構成され、所定のフレームレートで動画像を撮像することにより時系列のステレオ主画像対を出力する主撮像部によって撮像された前記ステレオ主画像対から検出した特徴点の3D座標と、前記主撮像部とは撮像方向が異なるように前記移動体に搭載され、所定のフレームレートで動画像を撮像することにより時系列の副画像を出力する1または複数の副撮像部によって撮像された前記副画像の複数フレームに亘って前記特徴点をトラッキングすることによって得られた、前記特徴点の前記ステレオ主画像対における2D座標とに基づいて前記移動体のポーズを推定する最終ポーズ決定ステップを
含む処理を情報処理装置のコンピュータに実行させるプログラム。
Applications Claiming Priority (3)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2015194554 | 2015-09-30 | ||
| JP2015194554 | 2015-09-30 | ||
| PCT/JP2016/077427 WO2017057054A1 (ja) | 2015-09-30 | 2016-09-16 | 情報処理装置、情報処理方法、およびプログラム |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JPWO2017057054A1 JPWO2017057054A1 (ja) | 2018-08-02 |
| JP6872128B2 true JP6872128B2 (ja) | 2021-05-19 |
Family
ID=58423641
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2017543143A Active JP6872128B2 (ja) | 2015-09-30 | 2016-09-16 | 情報処理装置、情報処理方法、およびプログラム |
Country Status (5)
| Country | Link |
|---|---|
| US (1) | US10803600B2 (ja) |
| EP (1) | EP3358294A4 (ja) |
| JP (1) | JP6872128B2 (ja) |
| CN (1) | CN108449945B (ja) |
| WO (1) | WO2017057054A1 (ja) |
Families Citing this family (19)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP6883215B2 (ja) | 2015-09-29 | 2021-06-09 | ソニーグループ株式会社 | 計測装置および方法、並びにプログラム |
| JP6872128B2 (ja) * | 2015-09-30 | 2021-05-19 | ソニーグループ株式会社 | 情報処理装置、情報処理方法、およびプログラム |
| CN108139202B (zh) | 2015-09-30 | 2021-06-11 | 索尼公司 | 图像处理装置、图像处理方法和程序 |
| US10587863B2 (en) | 2015-09-30 | 2020-03-10 | Sony Corporation | Image processing apparatus, image processing method, and program |
| US10723018B2 (en) * | 2016-11-28 | 2020-07-28 | Brain Corporation | Systems and methods for remote operating and/or monitoring of a robot |
| US11257248B2 (en) | 2017-08-01 | 2022-02-22 | Sony Corporation | Information processing device, information processing method, recording medium, and image capturing apparatus for self-position-posture estimation |
| DE102017120050A1 (de) * | 2017-08-31 | 2019-02-28 | Krones Ag | Verfahren zum Planen von Verpackungsanlagen |
| US20200226787A1 (en) * | 2019-01-14 | 2020-07-16 | Sony Corporation | Information processing apparatus, information processing method, and program |
| CN113632459A (zh) * | 2019-03-27 | 2021-11-09 | 索尼集团公司 | 信息处理装置、方法和程序 |
| US11145083B2 (en) * | 2019-05-21 | 2021-10-12 | Microsoft Technology Licensing, Llc | Image-based localization |
| US11654552B2 (en) * | 2019-07-29 | 2023-05-23 | TruPhysics GmbH | Backup control based continuous training of robots |
| JP2021043486A (ja) * | 2019-09-06 | 2021-03-18 | 株式会社東芝 | 位置推定装置 |
| JP7249919B2 (ja) * | 2019-09-17 | 2023-03-31 | 株式会社東芝 | 推定装置、推定方法及びプログラム |
| US12028619B2 (en) * | 2020-03-05 | 2024-07-02 | Sony Group Corporation | Image processing device and image processing method |
| JP7444646B2 (ja) * | 2020-03-11 | 2024-03-06 | 株式会社メガチップス | ポーズデータ生成装置、cgデータ生成システム、ポーズデータ生成方法、および、プログラム |
| CN113726465B (zh) * | 2020-05-26 | 2022-12-27 | 华为技术有限公司 | 时间戳同步方法和设备 |
| WO2022186354A1 (ja) * | 2021-03-03 | 2022-09-09 | 株式会社Preferred Networks | 情報処理装置および自律移動ロボット |
| JP7577600B2 (ja) * | 2021-04-21 | 2024-11-05 | 株式会社東芝 | 3次元マップ推定装置および障害物検出装置 |
| JPWO2024075525A1 (ja) * | 2022-10-05 | 2024-04-11 |
Family Cites Families (29)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP3833786B2 (ja) * | 1997-08-04 | 2006-10-18 | 富士重工業株式会社 | 移動体の3次元自己位置認識装置 |
| DE10244148A1 (de) * | 2002-09-23 | 2004-04-08 | Daimlerchrysler Ag | Verfahren und Vorrichtung zur videobasierten Beobachtung und Vermessung der seitlichen Umgebung eines Fahrzeugs |
| US7576639B2 (en) * | 2006-03-14 | 2009-08-18 | Mobileye Technologies, Ltd. | Systems and methods for detecting pedestrians in the vicinity of a powered industrial vehicle |
| JP4361913B2 (ja) * | 2006-04-07 | 2009-11-11 | 防衛省技術研究本部長 | 動き量計算装置 |
| US7925049B2 (en) * | 2006-08-15 | 2011-04-12 | Sri International | Stereo-based visual odometry method and system |
| JP5380789B2 (ja) | 2007-06-06 | 2014-01-08 | ソニー株式会社 | 情報処理装置、および情報処理方法、並びにコンピュータ・プログラム |
| JP5027747B2 (ja) | 2008-07-01 | 2012-09-19 | 株式会社トプコン | 位置測定方法、位置測定装置、およびプログラム |
| EP2309225A4 (en) * | 2008-07-01 | 2014-10-15 | Topcon Corp | POSITION MEASUREMENT METHOD, POSITION MEASUREMENT DEVICE AND PROGRAM |
| JP5448617B2 (ja) * | 2008-08-19 | 2014-03-19 | パナソニック株式会社 | 距離推定装置、距離推定方法、プログラム、集積回路およびカメラ |
| US8698875B2 (en) * | 2009-02-20 | 2014-04-15 | Google Inc. | Estimation of panoramic camera orientation relative to a vehicle coordinate frame |
| JP2011215963A (ja) | 2010-03-31 | 2011-10-27 | Sony Corp | 電子機器、画像処理方法及びプログラム |
| US20120114181A1 (en) * | 2010-11-01 | 2012-05-10 | Borthwick James R | Vehicle pose estimation and load profiling |
| KR20120070291A (ko) * | 2010-12-21 | 2012-06-29 | 삼성전자주식회사 | 보행 로봇 및 그의 동시 위치 인식 및 지도 작성 방법 |
| US9357208B2 (en) * | 2011-04-25 | 2016-05-31 | Magna Electronics Inc. | Method and system for dynamically calibrating vehicular cameras |
| JP5892663B2 (ja) * | 2011-06-21 | 2016-03-23 | 国立大学法人 奈良先端科学技術大学院大学 | 自己位置推定装置、自己位置推定方法、自己位置推定プログラム、及び移動体 |
| US9538144B2 (en) * | 2012-05-02 | 2017-01-03 | GM Global Technology Operations LLC | Full speed lane sensing using multiple cameras |
| JP5901447B2 (ja) * | 2012-06-27 | 2016-04-13 | オリンパス株式会社 | 画像処理装置及びそれを備えた撮像装置、画像処理方法、並びに画像処理プログラム |
| JP6061770B2 (ja) | 2013-04-25 | 2017-01-18 | 日本放送協会 | カメラ姿勢推定装置及びそのプログラム |
| US9563951B2 (en) * | 2013-05-21 | 2017-02-07 | Magna Electronics Inc. | Vehicle vision system with targetless camera calibration |
| KR102003776B1 (ko) * | 2013-08-13 | 2019-07-26 | 한화테크윈 주식회사 | 감시용 카메라의 자세 검출 방법 및 장치 |
| US9201424B1 (en) * | 2013-08-27 | 2015-12-01 | Google Inc. | Camera calibration using structure from motion techniques |
| US10061324B2 (en) * | 2014-07-30 | 2018-08-28 | Hitachi, Ltd. | Autonomous moving device and self position estimation method |
| JP6433200B2 (ja) * | 2014-08-28 | 2018-12-05 | 株式会社トプコン | 演算装置、演算方法、およびプログラム |
| US10013761B2 (en) * | 2015-03-24 | 2018-07-03 | Intel Corporation | Automatic orientation estimation of camera system relative to vehicle |
| JP6883215B2 (ja) | 2015-09-29 | 2021-06-09 | ソニーグループ株式会社 | 計測装置および方法、並びにプログラム |
| CN108139202B (zh) | 2015-09-30 | 2021-06-11 | 索尼公司 | 图像处理装置、图像处理方法和程序 |
| US10587863B2 (en) | 2015-09-30 | 2020-03-10 | Sony Corporation | Image processing apparatus, image processing method, and program |
| JP6872128B2 (ja) * | 2015-09-30 | 2021-05-19 | ソニーグループ株式会社 | 情報処理装置、情報処理方法、およびプログラム |
| US9727793B2 (en) * | 2015-12-15 | 2017-08-08 | Honda Motor Co., Ltd. | System and method for image based vehicle localization |
-
2016
- 2016-09-16 JP JP2017543143A patent/JP6872128B2/ja active Active
- 2016-09-16 WO PCT/JP2016/077427 patent/WO2017057054A1/ja not_active Ceased
- 2016-09-16 US US15/761,893 patent/US10803600B2/en active Active
- 2016-09-16 EP EP16851228.3A patent/EP3358294A4/en not_active Withdrawn
- 2016-09-16 CN CN201680055412.2A patent/CN108449945B/zh active Active
Also Published As
| Publication number | Publication date |
|---|---|
| WO2017057054A1 (ja) | 2017-04-06 |
| EP3358294A1 (en) | 2018-08-08 |
| EP3358294A4 (en) | 2019-04-10 |
| US10803600B2 (en) | 2020-10-13 |
| JPWO2017057054A1 (ja) | 2018-08-02 |
| CN108449945B (zh) | 2020-12-08 |
| CN108449945A (zh) | 2018-08-24 |
| US20180286056A1 (en) | 2018-10-04 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN108449945B (zh) | 信息处理设备、信息处理方法和程序 | |
| JP5926228B2 (ja) | 自律車両用の奥行き検知方法及びシステム | |
| KR101725060B1 (ko) | 그래디언트 기반 특징점을 이용한 이동 로봇의 위치를 인식하기 위한 장치 및 그 방법 | |
| Senior et al. | Acquiring multi-scale images by pan-tilt-zoom control and automatic multi-camera calibration | |
| JP6768156B2 (ja) | 仮想的に拡張された視覚的同時位置特定及びマッピングのシステム及び方法 | |
| JP6355052B2 (ja) | 撮像装置、画像処理装置、撮像方法および記録媒体 | |
| KR101776621B1 (ko) | 에지 기반 재조정을 이용하여 이동 로봇의 위치를 인식하기 위한 장치 및 그 방법 | |
| US7321386B2 (en) | Robust stereo-driven video-based surveillance | |
| JP6107081B2 (ja) | 画像処理装置、画像処理方法及びプログラム | |
| KR101776622B1 (ko) | 다이렉트 트래킹을 이용하여 이동 로봇의 위치를 인식하기 위한 장치 및 그 방법 | |
| CN113052907B (zh) | 一种动态环境移动机器人的定位方法 | |
| JP5105481B2 (ja) | 車線検出装置、車線検出方法、及び車線検出プログラム | |
| JP2018522348A (ja) | センサーの3次元姿勢を推定する方法及びシステム | |
| KR20170053007A (ko) | 자세 추정 방법 및 자세 추정 장치 | |
| JP6499047B2 (ja) | 計測装置、方法及びプログラム | |
| JP2019016188A (ja) | 移動体遠隔操作システムおよび移動体遠隔操作方法 | |
| KR101207535B1 (ko) | 이동 로봇의 이미지 기반 동시적 위치 인식 및 지도 작성 방법 | |
| KR20150144730A (ko) | ADoG 기반 특징점을 이용한 이동 로봇의 위치를 인식하기 위한 장치 및 그 방법 | |
| JP2018124787A (ja) | 情報処理装置、データ管理装置、データ管理システム、方法、及びプログラム | |
| JP2012185540A (ja) | 画像処理装置、画像処理方法、及び画像処理プログラム | |
| JP6922348B2 (ja) | 情報処理装置、方法、及びプログラム | |
| JP2007263657A (ja) | 3次元座標取得装置 | |
| WO2018131165A1 (ja) | 情報処理プログラム、情報処理方法および情報処理装置 | |
| JP2016152027A (ja) | 画像処理装置、画像処理方法およびプログラム | |
| CN113661513A (zh) | 一种图像处理方法、设备、图像处理系统及存储介质 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20190822 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20200908 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20201026 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20210316 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20210329 |
|
| R151 | Written notification of patent or utility model registration |
Ref document number: 6872128 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R151 |