JP6874485B2 - 熱間押出加工時の押出製品内部温度分布推定装置および押出製品内部温度分布推定方法、ビレット加熱制御装置およびビレット加熱制御方法ならびにプログラム - Google Patents
熱間押出加工時の押出製品内部温度分布推定装置および押出製品内部温度分布推定方法、ビレット加熱制御装置およびビレット加熱制御方法ならびにプログラム Download PDFInfo
- Publication number
- JP6874485B2 JP6874485B2 JP2017078035A JP2017078035A JP6874485B2 JP 6874485 B2 JP6874485 B2 JP 6874485B2 JP 2017078035 A JP2017078035 A JP 2017078035A JP 2017078035 A JP2017078035 A JP 2017078035A JP 6874485 B2 JP6874485 B2 JP 6874485B2
- Authority
- JP
- Japan
- Prior art keywords
- extrusion
- temperature distribution
- value
- extruded product
- extrusion speed
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images


Landscapes
- Extrusion Of Metal (AREA)
Description
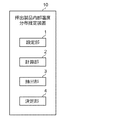
前記押出製品の長手方向の温度分布を複数設定する、設定部と、
前記設定部によって設定された前記複数の温度分布ごとに、前記温度分布ならびに予め定められた押出速度変化目標値および押出力変化目標値を含む情報に基づいて、複数の押出速度推定値および複数の押出力推定値の時系列データを算出する、計算部と、
前記計算部によって得られた、前記複数の押出速度推定値および前記複数の押出力推定値の時系列データを、押出速度実測値および押出力実測値の時系列データと比較し、押出速度推定値および押出力推定値の最適な時系列データに対応する1つの温度分布を抽出する、抽出部と、
前記抽出部によって抽出された前記1つの温度分布を、前記押出製品の長手方向における内部の温度分布に決定する、決定部と、を備える、
熱間押出加工時の押出製品内部温度分布推定装置。
上記(1)に記載の熱間押出加工時の押出製品内部温度分布推定装置。
上記(2)に記載の熱間押出加工時の押出製品内部温度分布推定装置。
(a)前記押出製品の長手方向の温度分布を複数設定するステップと、
(b)前記(a)のステップにおいて設定された前記複数の温度分布ごとに、前記温度分布ならびに予め定められた押出速度変化目標値および押出力変化目標値を含む情報に基づいて、複数の押出速度推定値および複数の押出力推定値の時系列データを算出するステップと、
(c)前記(b)のステップにおいて得られた、前記複数の押出速度推定値および前記複数の押出力推定値の時系列データを、押出速度実測値および押出力実測値の時系列データと比較し、押出速度推定値および押出力推定値の最適な時系列データに対応する1つの温度分布を抽出するステップと、
(d)前記(c)のステップにおいて抽出された前記1つの温度分布を、前記押出製品の長手方向における内部の温度分布に決定するステップと、を備える、
熱間押出加工時の押出製品内部温度分布推定方法。
上記(4)に記載の熱間押出加工時の押出製品内部温度分布推定方法。
上記(5)に記載の熱間押出加工時の押出製品内部温度分布推定方法。
上記(1)から(3)までのいずれかに記載される押出製品内部温度分布推定装置と、
温度制御部と、を備え、
前記温度制御部は、前記押出製品内部温度分布推定装置が推定した前記押出製品の温度分布、ならびに前記押出速度変化目標値および前記押出力変化目標値を含む情報を用いて算出される、押出速度推定値および押出力推定値の時系列データに基づき、
前記押出速度推定値の最大値が、予め設定される値を超える場合には、ビレットの加熱温度を下げ、
前記押出力推定値の最大値が、予め設定される値を超える場合には、ビレットの加熱温度を上げる、
ビレット加熱制御装置。
上記(4)から(6)までのいずれかに記載される(a)〜(d)のステップと、
(e)ビレットの加熱温度を変更するステップと、を備え、
前記(e)のステップにおいて、前記(d)のステップで決定された前記押出製品の温度分布、ならびに前記押出速度変化目標値および前記押出力変化目標値を含む情報を用いて算出される、押出速度推定値および押出力推定値の時系列データに基づき、
前記押出速度推定値の最大値が、予め設定される値を超える場合には、ビレットの加熱温度を下げ、
前記押出力推定値の最大値が、予め設定される値を超える場合には、ビレットの加熱温度を上げる、
ビレット加熱制御方法。
前記コンピュータに、
(a)前記押出製品の長手方向の温度分布を複数設定するステップと、
(b)前記(a)のステップにおいて設定された前記複数の温度分布ごとに、前記温度分布ならびに予め定められた押出速度変化目標値および押出力変化目標値を含む情報に基づいて、複数の押出速度推定値および複数の押出力推定値の時系列データを算出するステップと、
(c)前記(b)のステップにおいて得られた、前記複数の押出速度推定値および前記複数の押出力推定値の時系列データを、押出速度実測値および押出力実測値の時系列データと比較し、押出速度推定値および押出力推定値の最適な時系列データに対応する1つの温度分布を抽出するステップと、
(d)前記(c)のステップにおいて抽出された前記1つの温度分布を、前記押出製品の長手方向における内部の温度分布に決定するステップと、を実行させる、
プログラム。
上記(9)に記載のプログラム。
上記(10)に記載のプログラム。
前記コンピュータに、
上記(9)から(11)までのいずれかに記載される(a)〜(d)のステップと、
(e)ビレットの加熱温度を変更するステップと、を実行させ、
前記(e)のステップにおいて、前記(d)のステップで決定された前記押出製品の温度分布、ならびに前記押出速度変化目標値および前記押出力変化目標値を含む情報を用いて算出される、押出速度推定値および押出力推定値の時系列データに基づき、
前記押出速度推定値の最大値が、予め設定される値を超える場合には、ビレットの加熱温度を下げ、
前記押出力推定値の最大値が、予め設定される値を超える場合には、ビレットの加熱温度を上げる、
プログラム。
2 計算部
3 抽出部
4 決定部
10 押出製品内部温度分布推定装置
20 温度制御部
100 ビレット加熱制御装置
200 押出機
210 メインシリンダー
215 ピアサシリンダー
220 メインラム
225 ピアサラム
230 マンドレル
240 コンテナ
245 ビレットヒータ
250 ダイス
255 ダイスホルダー
260 メインバルブ
265 ピアサバルブ
270 メイン圧力検出器
275 ピアサ圧力検出器
280 速度検出器
300 押出機
Claims (12)
- ビレットに対して所定の押出速度および押出力の条件で熱間押出加工を施し、押出製品を製造した際の、前記押出製品の長手方向における内部の温度分布を推定する装置であって、
前記押出製品の長手方向の温度分布を複数設定する、設定部と、
前記設定部によって設定された前記複数の温度分布ごとに、前記温度分布ならびに予め定められた押出速度変化目標値および押出力変化目標値を含む情報に基づいて、複数の押出速度推定値および複数の押出力推定値の時系列データを算出する、計算部と、
前記計算部によって得られた、前記複数の押出速度推定値および前記複数の押出力推定値の時系列データを、押出速度実測値および押出力実測値の時系列データと比較し、押出速度の最大値および押出力の最大値、ならびにそれらの最大値に対応する時間から選択される1種以上の指標について比較を行い、平均2乗誤差が最小となる押出速度推定値および押出力推定値の時系列データに対応する1つの温度分布を抽出する、抽出部と、
前記抽出部によって抽出された前記1つの温度分布を、前記押出製品の長手方向における内部の温度分布に決定する、決定部と、を備える、
熱間押出加工時の押出製品内部温度分布推定装置。 - 前記設定部は、前記複数の温度分布の設定を複数回行い、2回目以降の前記温度分布の設定を、前記抽出部によって抽出された前記1つの温度分布に基づいて行う、
請求項1に記載の熱間押出加工時の押出製品内部温度分布推定装置。 - 前記設定部は、前記2回目以降の前記温度分布の設定を、粒子群最適化手法を用いて行う、
請求項2に記載の熱間押出加工時の押出製品内部温度分布推定装置。 - ビレットに対して所定の押出速度および押出力の条件で熱間押出加工を施し、押出製品を製造した際の、前記押出製品の長手方向における内部の温度分布を推定する方法であって、
(a)前記押出製品の長手方向の温度分布を複数設定するステップと、
(b)前記(a)のステップにおいて設定された前記複数の温度分布ごとに、前記温度分布ならびに予め定められた押出速度変化目標値および押出力変化目標値を含む情報に基づいて、複数の押出速度推定値および複数の押出力推定値の時系列データを算出するステップと、
(c)前記(b)のステップにおいて得られた、前記複数の押出速度推定値および前記複数の押出力推定値の時系列データを、押出速度実測値および押出力実測値の時系列データと比較し、押出速度の最大値および押出力の最大値、ならびにそれらの最大値に対応する時間から選択される1種以上の指標について比較を行い、平均2乗誤差が最小となる押出速度推定値および押出力推定値の時系列データに対応する1つの温度分布を抽出するステップと、
(d)前記(c)のステップにおいて抽出された前記1つの温度分布を、前記押出製品の長手方向における内部の温度分布に決定するステップと、を備える、
熱間押出加工時の押出製品内部温度分布推定方法。 - 前記(a)のステップにおいて、前記複数の温度分布の設定を複数回行い、2回目以降の前記温度分布の設定を、前記抽出部によって抽出された前記1つの温度分布に基づいて行う、
請求項4に記載の熱間押出加工時の押出製品内部温度分布推定方法。 - 前記(a)のステップにおいて、前記2回目以降の前記温度分布の設定を、粒子群最適化手法を用いて行う、
請求項5に記載の熱間押出加工時の押出製品内部温度分布推定方法。 - 熱間押出加工時のビレットの加熱温度を制御する装置であって、
請求項1から請求項3までのいずれかに記載される押出製品内部温度分布推定装置と、
温度制御部と、を備え、
前記温度制御部は、前記押出製品内部温度分布推定装置が推定した前記押出製品の温度分布、ならびに前記押出速度変化目標値および前記押出力変化目標値を含む情報を用いて算出される、押出速度推定値および押出力推定値の時系列データに基づき、
前記押出速度推定値の最大値が、予め設定される値を超える場合には、ビレットの加熱温度を下げ、
前記押出力推定値の最大値が、予め設定される値を超える場合には、ビレットの加熱温度を上げる、
ビレット加熱制御装置。 - 熱間押出加工時のビレットの加熱温度を制御する方法であって、
請求項4から請求項6までのいずれかに記載される(a)〜(d)のステップと、
(e)ビレットの加熱温度を変更するステップと、を備え、
前記(e)のステップにおいて、前記(d)のステップで決定された前記押出製品の温度分布、ならびに前記押出速度変化目標値および前記押出力変化目標値を含む情報を用いて算出される、押出速度推定値および押出力推定値の時系列データに基づき、
前記押出速度推定値の最大値が、予め設定される値を超える場合には、ビレットの加熱温度を下げ、
前記押出力推定値の最大値が、予め設定される値を超える場合には、ビレットの加熱温度を上げる、
ビレット加熱制御方法。 - コンピュータによって、ビレットに対して所定の押出速度および押出力の条件で熱間押出加工を施し、押出製品を製造した際の、前記押出製品の長手方向における内部の温度分布を推定するためのプログラムであって、
前記コンピュータに、
(a)前記押出製品の長手方向の温度分布を複数設定するステップと、
(b)前記(a)のステップにおいて設定された前記複数の温度分布ごとに、前記温度分布ならびに予め定められた押出速度変化目標値および押出力変化目標値を含む情報に基づいて、複数の押出速度推定値および複数の押出力推定値の時系列データを算出するステップと、
(c)前記(b)のステップにおいて得られた、前記複数の押出速度推定値および前記複数の押出力推定値の時系列データを、押出速度実測値および押出力実測値の時系列データと比較し、押出速度の最大値および押出力の最大値、ならびにそれらの最大値に対応する時間から選択される1種以上の指標について比較を行い、平均2乗誤差が最小となる押出速度推定値および押出力推定値の時系列データに対応する1つの温度分布を抽出するステップと、
(d)前記(c)のステップにおいて抽出された前記1つの温度分布を、前記押出製品の長手方向における内部の温度分布に決定するステップと、を実行させる、
プログラム。 - 前記(a)のステップにおいて、前記複数の温度分布の設定を複数回行い、2回目以降の前記温度分布の設定を、前記抽出部によって抽出された前記1つの温度分布に基づいて行う、
請求項9に記載のプログラム。 - 前記(a)のステップにおいて、前記2回目以降の前記温度分布の設定を、粒子群最適化手法を用いて行う、
請求項10に記載のプログラム。 - コンピュータによって、熱間押出加工時のビレットの加熱温度を制御するためのプログラムであって、
前記コンピュータに、
請求項9から請求項11までのいずれかに記載される(a)〜(d)のステップと、
(e)ビレットの加熱温度を変更するステップと、を実行させ、
前記(e)のステップにおいて、前記(d)のステップで決定された前記押出製品の温度分布、ならびに前記押出速度変化目標値および前記押出力変化目標値を含む情報を用いて算出される、押出速度推定値および押出力推定値の時系列データに基づき、
前記押出速度推定値の最大値が、予め設定される値を超える場合には、ビレットの加熱温度を下げ、
前記押出力推定値の最大値が、予め設定される値を超える場合には、ビレットの加熱温度を上げる、
プログラム。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2017078035A JP6874485B2 (ja) | 2017-04-11 | 2017-04-11 | 熱間押出加工時の押出製品内部温度分布推定装置および押出製品内部温度分布推定方法、ビレット加熱制御装置およびビレット加熱制御方法ならびにプログラム |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2017078035A JP6874485B2 (ja) | 2017-04-11 | 2017-04-11 | 熱間押出加工時の押出製品内部温度分布推定装置および押出製品内部温度分布推定方法、ビレット加熱制御装置およびビレット加熱制御方法ならびにプログラム |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2018176210A JP2018176210A (ja) | 2018-11-15 |
| JP6874485B2 true JP6874485B2 (ja) | 2021-05-19 |
Family
ID=64280496
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2017078035A Active JP6874485B2 (ja) | 2017-04-11 | 2017-04-11 | 熱間押出加工時の押出製品内部温度分布推定装置および押出製品内部温度分布推定方法、ビレット加熱制御装置およびビレット加熱制御方法ならびにプログラム |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP6874485B2 (ja) |
Families Citing this family (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN109877180A (zh) * | 2019-04-25 | 2019-06-14 | 西安建筑科技大学 | 一种用于测量挤压筒内壁摩擦因数的热挤压装置及方法 |
| CN113020309B (zh) * | 2021-04-14 | 2023-01-20 | 烟台大学 | 一种挤压速率、挤压温度和挤压比可连续变化的梯度热挤压装置 |
| CN116859269B (zh) * | 2023-09-04 | 2023-11-28 | 中国汽车技术研究中心有限公司 | 一种动力电池安全性综合评估方法及系统 |
-
2017
- 2017-04-11 JP JP2017078035A patent/JP6874485B2/ja active Active
Also Published As
| Publication number | Publication date |
|---|---|
| JP2018176210A (ja) | 2018-11-15 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| Zhou et al. | Computer simulated and experimentally verified isothermal extrusion of 7075 aluminium through continuous ram speed variation | |
| Fang et al. | FEM simulation of aluminium extrusion through two-hole multi-step pocket dies | |
| JP6146553B1 (ja) | 鋼板の温度制御装置及び温度制御方法 | |
| JP2016215237A (ja) | 熱間圧延仕上げミル出側温度制御装置およびその制御方法 | |
| JP6933070B2 (ja) | 製品の特性の予測装置、方法、及びプログラム、並びに製造プロセスの制御システム | |
| KR101582675B1 (ko) | 예측 제어형 확장칼만필터를 적용한 가열냉각 금형장치의 온도제어기 | |
| JP2018176210A (ja) | 熱間押出加工時の押出製品内部温度分布推定装置および押出製品内部温度分布推定方法、ビレット加熱制御装置およびビレット加熱制御方法ならびにプログラム | |
| US12140939B2 (en) | Physical model identification system | |
| US20180207699A1 (en) | Metal part extrusion control | |
| Viswanath Ammu et al. | A simplified approach for generation of bearing curve by velocity distribution and press validation for aluminum extruded profile | |
| AT515948B1 (de) | Verfahren und Vorrichtung zur Temperierung eines Formwerkzeugs | |
| JP6518169B2 (ja) | サイジングプレスの制御方法及び制御装置 | |
| JP6670261B2 (ja) | タンデム圧延ミル制御装置およびタンデム圧延ミル制御方法 | |
| CN110968934A (zh) | 铝挤压过程计算机模拟方法 | |
| CN109960835B (zh) | 建立连铸结晶器热流分布模型的方法 | |
| CN103323391A (zh) | 一种双动式摩擦系数测定装置及其测定方法 | |
| JP6874730B2 (ja) | 熱間圧延ライン制御装置 | |
| CN118963466B (zh) | 基于监测数据分析的加热丝智能化温控系统 | |
| González–Santander | Analytic solution for maximum temperature during cut in and cut out in surface dry grinding | |
| Li et al. | A 3D FEM simulation study on the isothermal extrusion of a 7075 aluminium billet with a predetermined non-linear temperature distribution | |
| Yan | Ram speed profile design for isothermal extrusion of AZ31 magnesium alloy by using FEM simulation | |
| JP2021536368A (ja) | 金属製の物体を製造する方法 | |
| JP7179426B2 (ja) | 鋼板温度データ処理装置および鋼板温度データ処理方法 | |
| KR101371704B1 (ko) | 최적 노온 설정 장치 및 최적 노온 설정 방법 | |
| Lu et al. | Study on the influence of temperature on the surface asperity in micro cross wedge rolling |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20191204 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20200915 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20201027 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20201218 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20210323 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20210405 |
|
| R151 | Written notification of patent or utility model registration |
Ref document number: 6874485 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R151 |