JP6877218B2 - 回転機械、計測装置及び計測方法 - Google Patents
回転機械、計測装置及び計測方法 Download PDFInfo
- Publication number
- JP6877218B2 JP6877218B2 JP2017071921A JP2017071921A JP6877218B2 JP 6877218 B2 JP6877218 B2 JP 6877218B2 JP 2017071921 A JP2017071921 A JP 2017071921A JP 2017071921 A JP2017071921 A JP 2017071921A JP 6877218 B2 JP6877218 B2 JP 6877218B2
- Authority
- JP
- Japan
- Prior art keywords
- contact portion
- rotating body
- contact
- distance
- measuring device
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
- 238000000034 method Methods 0.000 title claims description 24
- 238000005259 measurement Methods 0.000 claims description 66
- 238000006073 displacement reaction Methods 0.000 claims description 30
- 230000002093 peripheral effect Effects 0.000 claims description 14
- 230000003287 optical effect Effects 0.000 claims description 11
- 238000000691 measurement method Methods 0.000 claims description 9
- 206010061217 Infestation Diseases 0.000 claims description 8
- 239000012530 fluid Substances 0.000 description 10
- 230000014509 gene expression Effects 0.000 description 5
- 230000000694 effects Effects 0.000 description 4
- 238000010586 diagram Methods 0.000 description 3
- 230000015572 biosynthetic process Effects 0.000 description 2
- 230000003247 decreasing effect Effects 0.000 description 2
- 239000002184 metal Substances 0.000 description 2
- 239000004020 conductor Substances 0.000 description 1
- 238000009499 grossing Methods 0.000 description 1
- 238000009434 installation Methods 0.000 description 1
- 230000001678 irradiating effect Effects 0.000 description 1
- 239000000463 material Substances 0.000 description 1
- 230000013011 mating Effects 0.000 description 1
- 239000013307 optical fiber Substances 0.000 description 1
- 239000011347 resin Substances 0.000 description 1
- 229920005989 resin Polymers 0.000 description 1
- 230000000717 retained effect Effects 0.000 description 1
- 125000006850 spacer group Chemical group 0.000 description 1
- 238000001228 spectrum Methods 0.000 description 1
Images




Landscapes
- Length Measuring Devices With Unspecified Measuring Means (AREA)
- Control Of Positive-Displacement Air Blowers (AREA)
Description
回転機械における回転体と静止体との間隔を計測するための計測装置であって、
前記静止体から少なくとも部分的に出没可能に該静止体に保持された接触部と、
前記接触部を挟んで前記回転体とは反対側に配置され、前記接触部とともに前記接触部の出没方向に移動可能に構成され、前記接触部とは反対側に位置する計測基準面を有する押え部材と、
前記押え部材を前記接触部に向かって付勢する付勢部材と、
前記押え部材の前記計測基準面に対向して配置された非接触センサと、
を備える。
前記接触部は、前記回転体の回転中心軸に沿った軸周りに転動可能に構成される。
前記計測装置は、前記回転体が定格運転時よりも低速で回転するターニング運転の際における、前記非接触センサと前記計測基準面との距離を前記非接触センサにより計測可能に構成される。
この点、上記(3)の構成によれば、回転体に当接する接触部と共に移動する押え部材の計測基準面と非接触センサとの距離に基づき、回転体と静止体との間隔を非接触センサで間接的に計測するため、ターニング運転の際における回転体と静止体との所謂初期クリアランスを、非接触センサを用いて適切に計測することができる。
前記計測装置は、前記回転体の周速が550mm/sec以下、又は、前記回転数の回転数が5rpm以下である場合に、前記非接触センサと前記計測基準面との距離を前記非接触センサにより計測可能に構成される。
前記非接触センサは、静電容量式センサ、レーザ変位計、又は、共焦点光学センサの少なくとも一つを含む。
前記計測装置は、
少なくとも前記接触部と前記押え部材とを収容する筐体と、
前記接触部の出没方向において前記筐体と前記静止体との間に設けられる調整シムと、
をさらに備える。
前記計測装置は、
前記筐体の内面と前記押え部材とに当接し、前記押え部材を前記回転体の径方向に沿って案内する案内部材をさらに備える。
前記計測装置は、
前記接触部が前記回転体によって押圧されていない前記接触部の非押圧状態における前記計測基準面と前記非接触センサとの間の距離を調整するための距離調整部をさらに備える。
なお、距離調整部による非接触センサの較正は、静止体に計測装置を取り付けた状態で行ってもよい。この場合、非接触センサの較正のために、計測装置を静止体から取り外す必要がなくなり、非接触センサの較正作業を効率的に行うことができる。
前記距離調整部は、
前記非接触センサに設けられた被係止部と、
各々が前記静止体からの前記接触部の出没方向に沿う異なる位置で前記非係止部を係止するための複数の係止部と、
を備え、
前記係止部と前記被係止部とは、少なくとも一方が前記出没方向に沿う軸周りに回転されることで係合及び係合解除可能に構成される。
上記(1)乃至(9)の何れか一つに記載の計測装置と、
前記回転体及び前記静止体と、
を備える。
回転機械における回転体と静止体との間隔を計測するための計測方法であって、
前記静止体から部分的に出没可能に該静止体に保持された接触部を前記回転体に接触させるステップと、
前記回転体との接触時における前記接触部の変位を非接触センサにより検出するステップと、
前記検出された変位に基づき前記回転体と前記静止体との間隔を算出するステップと、を備える。
前記接触部の変位を検出するステップでは、
前記接触部を挟んで前記回転体とは反対側に配置され、前記接触部とともに前記接触部の出没方向に移動可能に構成された押え部材の計測基準面と前記非接触センサとの間の距離の変化を前記接触部の変位として検出する。
前記押え部材を前記接触部に向かって付勢するステップをさらに備える。
前記計測方法は、
前記間隔を算出するステップでは、前記回転体が定格運転時よりも低速で回転するターニング運転の際における、前記回転体と前記静止体との前記間隔を算出する。
前記計測方法は、
前記間隔を算出するステップでは、前記回転体の周速が550mm/sec以下、又は、前記回転体の回転数が5rpm以下である場合に、前記回転体と前記静止体との前記間隔を算出する。
例えば、「ある方向に」、「ある方向に沿って」、「平行」、「直交」、「中心」、「同心」或いは「同軸」等の相対的或いは絶対的な配置を表す表現は、厳密にそのような配置を表すのみならず、公差、若しくは、同じ機能が得られる程度の角度や距離をもって相対的に変位している状態も表すものとする。
例えば、「同一」、「等しい」及び「均質」等の物事が等しい状態であることを表す表現は、厳密に等しい状態を表すのみならず、公差、若しくは、同じ機能が得られる程度の差が存在している状態も表すものとする。
例えば、四角形状や円筒形状等の形状を表す表現は、幾何学的に厳密な意味での四角形状や円筒形状等の形状を表すのみならず、同じ効果が得られる範囲で、凹凸部や面取り部等を含む形状も表すものとする。
一方、一の構成要素を「備える」、「具える」、「具備する」、「含む」、又は、「有する」という表現は、他の構成要素の存在を除外する排他的な表現ではない。
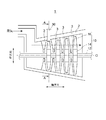
図1及び図2に示すように、本発明の少なくとも幾つかの実施形態に係る回転機械1は、回転体としてのロータ10と、該ロータ10を回転可能に収容する静止体としてのケーシング2と、回転機械1におけるロータ10とケーシング2との間隔を計測するための計測装置30と、を備えている。
ここで、C=センサ及び測定対象間の静電容量、A=電極への測定対象の投影面積、d=センサ及び測定対象物間の距離(クリアランス)、εr=真空誘電率、ε0=作動流体の比誘電率として、静電容量とクリアランスとの関係は次式(1)で表される。
[数1]
C=εr・ε0・A/d (1)
なお、光学式変位センサ(非接触センサ50)は、押え部材36の計測基準面36Bのうち中央領域に対してレーザビームを照射し、当該領域からの反射光を検出するように構成されていてもよい。この場合、接触部34の変位に応じて押え部材36が移動する際に生じ得る押え部材36の傾動が非接触センサ50の計測結果に与える影響を低減できる。
なお、共焦点光学式センサ(非接触センサ50)は、押え部材36の計測基準面36Bのうち中央領域に対して光を照射し、当該領域からの反射光を検出するように構成されていてもよい。この場合、接触部34の変位に応じて押え部材36が移動する際に生じ得る押え部材36の傾動が非接触センサ50の計測結果に与える影響を低減できる。
上記のように構成すれば、調整シム38の厚さを適切に調整することにより、筐体32に収容された接触部34のケーシング2からの最大突出量を調整することができる。したがって、調整シム38の厚さを適切に調整することで、計測対象である回転機械1の仕様(例えば、ロータ10の形状)に応じて、ロータ10とケーシング2との間隔を計測するための好適な位置に筐体32を設置することができる。
幾つかの実施形態において、筐体32は、例えば、ロータ10の径方向に沿う中心軸を有するように略円筒状に構成されていてもよい。この筐体32におけるロータ10側の端部は、接触部34よりも小径の開口部32Aとされることで、接触部34を保持するように構成されていてもよい。その際、開口部32Aの口径は、該開口部32Aからの接触部34の突出量(寸法D)が、回転体の外周(例えば、動翼16の端部)と接触可能な大きさに設定されることが好ましい。そして、上記の寸法Dが計測装置30による計測可能範囲となる。
調整シム38は、例えば、計測装置30の筐体32内に設けられる接触部34のケーシング2からの突出量を調整するためのスペーサとして機能する。
この点、上記の構成によれば、ロータ10に当接する接触部34と共に移動する押え部材36の計測基準面36Bと非接触センサ50との距離に基づき、ロータ10とケーシング2との間隔を非接触センサ50で間接的に計測するため、ターニング運転の際におけるロータ10とケーシング2との所謂初期クリアランスを、非接触センサ50を用いて適切に計測することができる。
幾つかの実施形態では、上記ターニング運転の際のロータ10の周速が550mm/sec以下、又は、ロータ10の回転数が5rpm以下(好ましくは、ロータ10の周速が380〜510mm/sec、又は、ロータ10の回転数が4rpm以下)であってもよい。
他の実施形態において、案内部材60は、例えば、ブッシュ等であってもよく、ブッシュには上記出没方向に沿う1以上のリニアガイドが設けられていてもよい。
上記のように構成すれば、案内部材60により、押え部材36の傾動を抑制しながら、押え部材36をロータ10の径方向に沿って案内することができる。これにより、非接触センサ50に対する計測基準面36Bの配向を略一定に維持することができるため、計測精度を向上させることができる。
なお、距離調整部70による非接触センサ50の較正は、ケーシング2に計測装置30を取り付けた状態で行ってもよい。この場合、非接触センサ50の較正のために、計測装置30をケーシング2から取り外す必要がなくなり、非接触センサ50の較正作業を効率的に行うことができる。
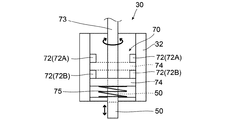
幾つかの実施形態では、上記接触部34の出没方向においてロータ10から遠い側の係止部72Aが、筐体32の内周に沿って略環状に設けられていてもよい(例えば、図6参照)。
被係止部74は、非接触センサ50のうちロータ10とは反対側の端部に接続されたロッド73と一体に回転可能に設けられていてもよい。この被係止部74は、略円形の板状体を切り欠いて大径部74Aと小径部74Bとを有するように形成されてもよい(例えば、図7参照)。小径部74Bは、例えば、略円形の板状体の中心を挟んで径方向に対称な2箇所が切り欠かれていてもよい。大径部74Aの径は、筐体32の内周と略同径であってもよい。かかる被係止部74は、例えば、コイルバネ75等の付勢部材により、押え部材36の計測基準面36Bから非接触センサ50を離す方向に付勢されていてもよい。
接触部34の出没方向においてロータ10に近い側の係止部72Bは、筐体32の内周に沿って設けられ、且つ、上記被係止部74の大径部74Aを上記出没方向に通過可能とする形状を有していてもよい(例えば、図8参照)。
本発明の少なくとも一実施形態に係る計測方法は、回転機械1におけるロータ10とケーシング2との間隔を計測するための計測方法であって、ケーシング2から部分的に出没可能に該ケーシング2に保持された接触部34をロータ10に接触させ(S1)、ロータ10との接触時における接触部34の変位を非接触センサ50により検出し(S2)、検出された変位に基づきロータ10とケーシング2との間隔を算出する(S3)。この方法によれば、接触部34をロータ10に当接させ、該ロータ10の径方向に沿う接触部34の変位を、非接触センサ50で検出することにより、ロータ10とケーシング2との間隔を容易に計測することができる。
また、幾つかの実施形態における非接触センサ50は、接触部34を介してロータ10とケーシング2との間の距離を間接的に計測するように、ケーシング2の内部から離れた位置に設置されるため、使用温度範囲は高温タイプではなく汎用の常温タイプ(例えば、100℃以下)で足りる。従って、非接触センサ50として比較的、安価なものを用いることができる。
幾つかの実施形態では、例えば、計測装置30を用いて、翼形状が異なる、異形式の回転機械1のロータ10とケーシング2との間隔を計測する場合であっても、翼形状に合わせた演算式の変更やパラメータ値の補正を行う必要がなく、単一の同じ較正式を用いてロータ10とケーシング2との間隔を計測することができる。
幾つかの実施形態では、計測基準面36Bとの距離を非接触センサ50で計測し、ケーシング2に対する計測装置30の既知の据え付け寸法や公差等を考慮して演算することで、ロータ10とケーシング2との間隔を計測してもよい。
2 ケーシング(静止体)
3 ノズル構造体
10 ロータ(回転体)
12 ロータシャフト
14 ロータディスク部
16 動翼
30 計測装置
32 筐体
32A 開口部
34 ボール(接触部)
36 押え部材
36A 当接面
36B 計測基準面
38 調整シム
40 付勢部材
50 非接触センサ
60 案内部材
70 距離調整部
72,72A,72B 係止部
73 ロッド
74 被係止部
75 コイルバネ
Claims (14)
- 回転機械における回転体と静止体との間隔を計測するための計測装置であって、
前記静止体から少なくとも部分的に出没可能に該静止体に保持された接触部と、
前記接触部を挟んで前記回転体とは反対側に配置され、前記接触部とともに前記接触部の出没方向に移動可能に構成され、前記接触部とは反対側に位置する計測基準面を有する押え部材と、
前記押え部材を前記接触部に向かって付勢する付勢部材と、
前記押え部材の前記計測基準面に対向して配置された非接触センサと、
を備え、
前記非接触センサは、前記付勢部材としてのコイルバネの径方向内側において前記計測基準面に向かって延在する
ことを特徴とする計測装置。 - 前記接触部は、前記回転体の回転中心軸に沿った軸周りに転動可能に構成された
ことを特徴とする請求項1に記載の計測装置。 - 前記計測装置は、前記回転体が定格運転時よりも低速で回転するターニング運転の際における、前記非接触センサと前記計測基準面との距離を前記非接触センサにより計測可能に構成される
ことを特徴とする請求項1又は2に記載の計測装置。 - 前記計測装置は、前記回転体の周速が550mm/sec以下、又は、前記回転体の回転数が5rpm以下である場合に、前記非接触センサと前記計測基準面との距離を前記非接触センサにより計測可能に構成される
ことを特徴とする請求項1乃至3の何れか一項に記載の計測装置。 - 前記非接触センサは、静電容量式センサ、レーザ変位計、又は、共焦点光学センサの少なくとも一つを含む
ことを特徴とする請求項1乃至4の何れか一項に記載の計測装置。 - 少なくとも前記接触部と前記押え部材とを収容する筐体と、
前記接触部の出没方向において前記筐体と前記静止体との間に設けられる調整シムと、
をさらに備えることを特徴とする請求項1乃至5の何れか一項に記載の計測装置。 - 前記筐体の内面と前記押え部材とに当接し、前記押え部材を前記回転体の径方向に沿って案内する案内部材をさらに備える
ことを特徴とする請求項6に記載の計測装置。 - 回転機械における回転体と静止体との間隔を計測するための計測装置であって、
前記静止体から少なくとも部分的に出没可能に該静止体に保持された接触部と、
前記接触部を挟んで前記回転体とは反対側に配置され、前記接触部とともに前記接触部の出没方向に移動可能に構成され、前記接触部とは反対側に位置する計測基準面を有する押え部材と、
前記押え部材を前記接触部に向かって付勢する付勢部材と、
前記押え部材の前記計測基準面に対向して配置された非接触センサと、
を備え、
前記接触部が前記回転体によって押圧されていない前記接触部の非押圧状態における前記計測基準面と前記非接触センサとの間の距離を調整するための距離調整部をさらに備える
ことを特徴とする計測装置。 - 前記距離調整部は、
前記非接触センサに設けられた被係止部と、
各々が前記静止体からの前記接触部の出没方向に沿う異なる位置で前記被係止部を係止するための複数の係止部と、
を備え、
前記係止部と前記被係止部とは、少なくとも一方が前記出没方向に沿う軸周りに回転されることで係合及び係合解除可能に構成される
ことを特徴とする請求項8に記載の計測装置。 - 請求項1乃至9の何れか一項に記載の計測装置と、
前記回転体及び前記静止体と、
を備えたことを特徴とする回転機械。 - 回転機械における回転体と静止体との間隔を計測するための計測方法であって、
前記静止体から部分的に出没可能に該静止体に保持された接触部を前記回転体に接触させるステップと、
前記回転体との接触時における前記接触部の変位を非接触センサにより検出するステップと、
前記検出された変位に基づき前記回転体と前記静止体との間隔を算出するステップと、
を備え、
前記接触部の変位を検出するステップでは、
前記接触部を挟んで前記回転体とは反対側に配置され、前記接触部とともに前記接触部の出没方向に移動可能に構成された押え部材の計測基準面と前記非接触センサとの間の距離の変化を前記接触部の変位として検出するとともに、
前記接触部が前記回転体によって押圧されていない前記接触部の非押圧状態における前記計測基準面と前記非接触センサとの間の距離を調整するステップを備える
ことを特徴とする計測方法。 - 前記押え部材を前記接触部に向かって付勢するステップをさらに備えることを特徴とする請求項11に記載の計測方法。
- 前記間隔を算出するステップでは、前記回転体が定格運転時よりも低速で回転するターニング運転の際における、前記回転体と前記静止体との前記間隔を算出する
ことを特徴とする請求項11又は12に記載の計測方法。 - 前記間隔を算出するステップでは、前記回転体の周速が550mm/sec以下、又は、前記回転体の回転数が5rpm以下である場合に、前記回転体と前記静止体との前記間隔を算出する
ことを特徴とする請求項11乃至13の何れか一項に記載の計測方法。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2017071921A JP6877218B2 (ja) | 2017-03-31 | 2017-03-31 | 回転機械、計測装置及び計測方法 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2017071921A JP6877218B2 (ja) | 2017-03-31 | 2017-03-31 | 回転機械、計測装置及び計測方法 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2018173355A JP2018173355A (ja) | 2018-11-08 |
| JP6877218B2 true JP6877218B2 (ja) | 2021-05-26 |
Family
ID=64107815
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2017071921A Active JP6877218B2 (ja) | 2017-03-31 | 2017-03-31 | 回転機械、計測装置及び計測方法 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP6877218B2 (ja) |
Family Cites Families (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH0416886Y2 (ja) * | 1984-12-25 | 1992-04-15 | ||
| JP2001317933A (ja) * | 2000-05-02 | 2001-11-16 | Ricoh Co Ltd | 形状測定装置 |
| JP5984648B2 (ja) * | 2012-12-03 | 2016-09-06 | 三菱重工業株式会社 | クリアランス計測システム及びクリアランス計測方法 |
-
2017
- 2017-03-31 JP JP2017071921A patent/JP6877218B2/ja active Active
Also Published As
| Publication number | Publication date |
|---|---|
| JP2018173355A (ja) | 2018-11-08 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN108981614B (zh) | 一种用圆光栅及自准直仪测量主轴回转误差的装置及方法 | |
| JP4727634B2 (ja) | 加工方法 | |
| JP6148852B2 (ja) | 内径測定装置 | |
| JP6158618B2 (ja) | 環状組立体の測定装置、環状組立体の測定方法、及び回転機械の製造方法 | |
| JP6332740B2 (ja) | 角度計測方法、測定治具 | |
| JP2013534989A (ja) | ロータブレードのブレード翼先端部と流路壁との間のラジアル方向間隙を調整するための方法、及び、貫流可能な軸流式ターボ機械のラジアル方向間隙を計測するための装置 | |
| JP2013252589A (ja) | 位置決め装置 | |
| JP5984648B2 (ja) | クリアランス計測システム及びクリアランス計測方法 | |
| JP5250286B2 (ja) | 追尾式レーザ干渉計 | |
| JPS61226606A (ja) | 偏心的な支承面の真円偏差を測定するための装置 | |
| JP2011046522A (ja) | エレベータ巻上機のシーブ溝の摩耗測定装置 | |
| US11248489B2 (en) | Monitoring sensor for state of blade of rotating machine, position adjustment method for sensor, and rotating machine | |
| JP2018173355A (ja) | 回転機械、計測装置及び計測方法 | |
| TWI815960B (zh) | 軸承裝置 | |
| US7845583B2 (en) | Method and a device for controlling the alignment between refining surfaces | |
| KR102281735B1 (ko) | 터빈의 내부간극 측정장치 | |
| JP2013061286A (ja) | ロータディスクの翼溝部の探傷装置 | |
| JP6104838B2 (ja) | 検出装置、回転機械、及び検出装置の取付け方法 | |
| JP2014163434A (ja) | 温度検出装置、温度検出システム、軸受パッド、軸受装置及び回転機械 | |
| KR101430403B1 (ko) | 이상발생부위의 판별이 가능한 연속가변식 변속기 | |
| Zheng et al. | High speed rolling bearing cage rotation speed monitoring using optical fiber sensor | |
| JP7766179B2 (ja) | トルクメータを備えるメカニカルシールアセンブリ及びその方法 | |
| JP2010223897A (ja) | 平面形状測定装置 | |
| JP3142603U (ja) | 位置調整装置 | |
| Kiviluoma | Method and device for in situ runout measurement of calender thermo rolls |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20200121 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20201127 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20201208 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20210118 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20210330 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20210427 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 6877218 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |