JP6879896B2 - 作業車のための衛星測位システム - Google Patents
作業車のための衛星測位システム Download PDFInfo
- Publication number
- JP6879896B2 JP6879896B2 JP2017243088A JP2017243088A JP6879896B2 JP 6879896 B2 JP6879896 B2 JP 6879896B2 JP 2017243088 A JP2017243088 A JP 2017243088A JP 2017243088 A JP2017243088 A JP 2017243088A JP 6879896 B2 JP6879896 B2 JP 6879896B2
- Authority
- JP
- Japan
- Prior art keywords
- satellite
- information
- positioning
- vehicle
- unit
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images
Landscapes
- Guiding Agricultural Machines (AREA)
- Position Fixing By Use Of Radio Waves (AREA)
Description
このため、従来のような基地局ユニットを所定の箇所に設置せずとも、衛星電波と補正情報とを用いた精度の高い測位が可能な衛星測位システムが要望されている。
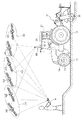
また、本発明では、GPS、GLONASS、Galileo、BEIDOU(北斗衛星導航系統)、QZSS(準天頂衛星)などの複数種類の衛星測位システムからの衛星情報の組み合わせを、第1衛星情報及び第2衛星情報として用いることができる。本発明の好適な実施形態では、前記第2衛星情報は、前記第1衛星情報に比べてより多い種類の全球測位衛星システムの前記測位情報から生成された情報である。受信できる衛星の数の減少は測位精度に直接影響するので、常に正確な測位が可能となる衛星の数を確保することが重要である。しかしながら、利用する衛星情報の種類を増加させることは、コスト高の要因となる。第2衛星情報は、移動局としての作業車の位置を算出するために、常時利用する必要がある。さらに、作業車は、広い場所を移動するので、山影や森影に入ることが少なくなく、その際、受信できる衛星の数が減少する。このことから、第2衛星情報は、前記第1衛星情報に比べてより多い種類の全球測位衛星システムからの情報とすることは、この問題の、好適な解決策となる。同様に、第2衛星情報を利用する第2算出部も、高い精度の補正情報を算出することができる。
(1)上述した実施形態では、GPS、GLONASS、BEIDOUが、それぞれ、第1全球測位衛星システムG1、第2全球測位衛星システムG2、第3全球測位衛星システムG3として利用されたが、それ以外の全球測位衛星システム、例えば、QZSSなどが利用されてもよい。さらに、第1衛星情報及び第2衛星情報は、種々の全球測位衛星システムに属する衛星ASからの衛星情報の任意の組み合わせでもよい。
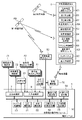
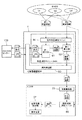
57 :自車位置算出部
6A :衛星測位モジュール
6 :可搬型通信端末(通信端末)
60 :端末衛星測位ユニット
61 :第1算出部
62 :第2算出部
6B :自動走行管理モジュール
63 :圃場管理部
64 :作業管理部
65 :走行経路生成部
66 :リモコン制御部
6D :端末無線部
70 :車載無線部(通信ユニット)
80 :車載衛星測位ユニット
AS :衛星
G1 :第1全球測位衛星システム
G2 :第2全球測位衛星システム
G3 :第3全球測位衛星システム
100 :VRS−RTKセンター
Claims (4)
- 自動走行可能な作業車のための衛星測位システムであって、
複数の全球測位衛星システムに属する衛星から受信した測位情報が組み合わされて、第1衛星情報および第2衛星情報が生成され、
前記作業車に搭載され、前記第2衛星情報と補正情報とを用いて前記作業車の位置を算出する測位ユニットと、
前記作業車に装備された車載通信ユニットと無線データ通信可能な端末無線部とを備えた可搬型通信端末とを備え、
前記可搬型通信端末は、前記第1衛星情報に基づいて絶対位置を算出する第1算出部と、前記絶対位置と前記第2衛星情報に基づいて前記補正情報を生成する第2算出部とを備え、
前記第2衛星情報は、前記第1衛星情報に比べてより多い種類の前記全球測位衛星システムの前記測位情報から生成された情報である衛星測位システム。 - 前記第1算出部は、仮想基準点方式のリアルタイム・キネマティックを用いて、前記絶対位置を算出する請求項1に記載の衛星測位システム。
- 前記第1衛星情報は2種類の全球測位衛星システムの前記測位情報から生成された情報であり、前記第2衛星情報は3種類の全球測位衛星システムの前記測位情報から生成された情報である請求項1または2に記載の衛星測位システム。
- 前記作業車は圃場において自動走行を行う農作業車であり、前記可搬型通信端末は、前記農作業車の自動走行を車外から監視する監視者が持参し、前記可搬型通信端末は前記農作業車の自動走行に関する制御機能の少なくとも一部の機能を実行する請求項1から3のいずれか一項に記載の衛星測位システム。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2017243088A JP6879896B2 (ja) | 2017-12-19 | 2017-12-19 | 作業車のための衛星測位システム |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2017243088A JP6879896B2 (ja) | 2017-12-19 | 2017-12-19 | 作業車のための衛星測位システム |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2019109163A JP2019109163A (ja) | 2019-07-04 |
| JP6879896B2 true JP6879896B2 (ja) | 2021-06-02 |
Family
ID=67179542
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2017243088A Active JP6879896B2 (ja) | 2017-12-19 | 2017-12-19 | 作業車のための衛星測位システム |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP6879896B2 (ja) |
Families Citing this family (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN110531764B (zh) * | 2019-08-27 | 2024-07-12 | 第一拖拉机股份有限公司 | 一种无人驾驶拖拉机控制系统及控制方法 |
| JP7282660B2 (ja) * | 2019-11-29 | 2023-05-29 | 株式会社クボタ | 作業機 |
| JP7098094B2 (ja) * | 2020-06-30 | 2022-07-11 | コンピュータ・システム株式会社 | 通信装置 |
| JP2024161822A (ja) * | 2023-05-08 | 2024-11-20 | 株式会社小松製作所 | 作業機械、作業機械の通信システム、及び作業機械の通信方法 |
| KR102715626B1 (ko) * | 2023-11-15 | 2024-10-11 | 장진만 | 농기계 자율주행 장치 및 그 방법 |
Family Cites Families (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH0961509A (ja) * | 1995-08-22 | 1997-03-07 | Hitachi Zosen Corp | Gps測量方法およびその装置 |
| JP2005215742A (ja) * | 2004-01-27 | 2005-08-11 | Yanmar Co Ltd | 農業用作業車 |
| DE102006016396A1 (de) * | 2006-04-07 | 2007-10-11 | Deere & Company, Moline | Mobile Referenzstation zur Erzeugung von Korrektursignalen für eine differentielle Positionsbestimmungseinrichtung |
| JP2015075380A (ja) * | 2013-10-08 | 2015-04-20 | 鹿島建設株式会社 | リアルタイムキネマティックシステム及び位置測定方法 |
| JP2016094093A (ja) * | 2014-11-13 | 2016-05-26 | ヤンマー株式会社 | 衛星航法システム用アンテナ |
-
2017
- 2017-12-19 JP JP2017243088A patent/JP6879896B2/ja active Active
Also Published As
| Publication number | Publication date |
|---|---|
| JP2019109163A (ja) | 2019-07-04 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP7128328B2 (ja) | 走行経路設定装置 | |
| JP7069364B2 (ja) | 作業車両 | |
| KR102740109B1 (ko) | 작업 차량용의 목표 경로 생성 시스템 | |
| CN108345299B (zh) | 作业车无线管理系统 | |
| JP2025157491A (ja) | 作業車両支援システム及び作業車両支援方法 | |
| KR102144244B1 (ko) | 경로 생성 장치 | |
| US20180181143A1 (en) | Control device for work vehicle | |
| JP6557622B2 (ja) | 経路生成装置 | |
| KR20210099191A (ko) | 병주 작업 시스템 | |
| JP7282660B2 (ja) | 作業機 | |
| JP2017162373A (ja) | 作業車両 | |
| JP2017174229A (ja) | 経路生成装置 | |
| WO2018163615A1 (ja) | 経路生成システム | |
| JP2021099844A (ja) | 走行領域形状登録システム | |
| JP6986430B2 (ja) | 走行経路設定装置 | |
| JP2019109163A (ja) | 作業車のための衛星測位システム | |
| JP2017158519A (ja) | 経路生成装置 | |
| JP2020126307A (ja) | 作業車両用の目標経路生成システム | |
| JP2017167910A (ja) | 作業車両および作業経路生成装置 | |
| JP2024096396A (ja) | 作業車両の自動走行方法および自動走行システム | |
| WO2021020333A1 (ja) | 自動走行システム | |
| JP2018198582A (ja) | 自動走行作業車 | |
| JP2022063316A (ja) | 作業車両用の目標経路生成システム | |
| JP6980087B2 (ja) | 自動走行作業車両のための衛星測位システム | |
| JP6812303B2 (ja) | 自動走行作業車両のための衛星測位システム |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20191225 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20201208 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20210105 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20210304 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20210406 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20210430 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 6879896 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |