JP6896824B2 - ロボット装置、ロボットシステム、ロボット装置の制御方法、ロボット装置を用いた物品の製造方法、情報処理装置、情報処理方法、制御プログラム及び記録媒体 - Google Patents
ロボット装置、ロボットシステム、ロボット装置の制御方法、ロボット装置を用いた物品の製造方法、情報処理装置、情報処理方法、制御プログラム及び記録媒体 Download PDFInfo
- Publication number
- JP6896824B2 JP6896824B2 JP2019197994A JP2019197994A JP6896824B2 JP 6896824 B2 JP6896824 B2 JP 6896824B2 JP 2019197994 A JP2019197994 A JP 2019197994A JP 2019197994 A JP2019197994 A JP 2019197994A JP 6896824 B2 JP6896824 B2 JP 6896824B2
- Authority
- JP
- Japan
- Prior art keywords
- robot
- predetermined
- robot device
- data
- trajectory data
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images



Landscapes
- Manipulator (AREA)
Description
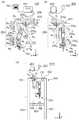
図1は、本実施形態におけるロボット装置100を、XYZ座標系の任意の方向から見た平面図である。図1(a)はXZ平面図、図1(b)はYZ平面図を示す。図1(c)は、ロボット装置100を架台600に設置したロボットシステム1000を表す図である。なお以下の図面において、図中の矢印X、Y、Zはロボットシステム1000全体の座標系を示す。一般に、ロボットシステムでは、XYZ3次元座標系は、設置環境全体のグローバル座標系の他に、制御の都合などによって、ロボットハンド、フィンガなどに関して適宜ローカル座標系を用いる場合がある。本実施形態ではロボットシステム1000全体の座標系をXYZ、ローカル座標系をxyzで表す。
上記第1の実施形態では、補正モード1、補正モード2により、補正軌道データPcを生成する際、設定された架台600のモデルデータをそのまま用いていた。しかしながら、架台600のモデル化には限界があるため、実際の架台600とモデルデータとに誤差が生じてしまう。
上記第1の実施形態、第2の実施形態では、架台600に振動を発生させる装置が、ロボット装置100である場合について説明した。しかしながら、生産現場においてはロボット装置以外にも架台に振動を発生させる装置を備える場合がある。例えば、ワークを自動で搬送するベルトコンベアや、ワークの切り出しを行うパーツフィーダー等である。
上述した種々の実施形態では、ロボット装置100が複数の関節を有する多関節ロボットアームを用いた場合を説明したが、関節の数はこれに限定されるものではない。ロボット装置の形式として、垂直多軸構成を示したが、水平多軸構成や、パラレルリンク型など異なる形式の関節においても上記と同等の構成を実施することができる。
200 ロボットアーム本体
209 基台
2100、2101、2102、2103、2104、2105、2106 リンク
211、212、213、214、215、216 モータ
221、222、223、224、225、226 センサ部
300 ロボットハンド本体
400 制御装置
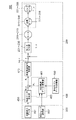
450 軌道データ生成部
460 補正軌道データ生成部
461 補正軌道データ演算部
470 関節角度指令演算部
480 架台モデルデータ記憶部
502 補正モード選択部
500 外部入力装置
600 架台
601 支柱
602 作業台
603 天板
700 撮像装置
800 台車
1000 ロボットシステム
Claims (28)
- 所定の装置に設けられるロボット装置であって、
前記ロボット装置を制御する制御装置を備え、
前記制御装置は、
前記所定の装置のモデルデータと、
前記ロボット装置が動作する軌道データとから、前記所定の装置に生じる振動を取得し、前記所定の装置に生じる振動が減少するように前記軌道データを更新することを特徴とするロボット装置。 - 請求項1に記載のロボット装置において、
前記制御装置は、
前記ロボット装置の所定の一部と前記所定の装置の一部との相対位置を維持するように、前記軌道データを更新することを特徴とするロボット装置。 - 請求項2に記載のロボット装置において、
前記ロボット装置は、対象物を操作するエンドエフェクタを備えており、
前記所定の装置は、前記対象物を載置する載置台を備えており、
前記ロボット装置の所定の一部はエンドエフェクタであり、前記所定の装置の一部は載置台であることを特徴とするロボット装置。 - 請求項1から3のいずれか1項に記載のロボット装置において、
前記制御装置は、
前記軌道データと、前記モデルデータとから、前記所定の装置に生じる力を取得し、
前記所定の装置に生じる力に基づいて、前記所定の装置に生じる振動が減少するように、前記軌道データを更新することを特徴とするロボット装置。 - 請求項1に記載のロボット装置において、
前記制御装置は、
前記軌道データと、前記モデルデータとから、前記所定の装置に生じる力を取得し、前記所定の装置に生じる力に基づいて、前記所定の装置に生じる振動が減少するように前記軌道データを更新する第1の更新モードと、
前記軌道データと、前記モデルデータとから、前記ロボット装置の所定の一部と前記所定の装置との相対位置を維持するように前記軌道データを更新する第2の更新モードと、を有し、
前記軌道データを更新する際、前記ロボットの動作の内容により、前記第1の更新モードと、前記第2の更新モードとのいずれかを、選択することを特徴とするロボット装置。 - 請求項5に記載のロボット装置において、
前記制御装置は、
前記軌道データの種類が、対象物の搬送であると設定されている場合、前記第1の更新モードで前記軌道データを更新し、
前記軌道データの種類が、対象物の組立であると設定されている場合、前記第2の更新モードで前記軌道データを更新することを特徴とするロボット装置。 - 請求項1から6のいずれか1項に記載のロボット装置において、
前記ロボット装置の動作を検出する検出手段を備え、
前記検出手段からの検出結果により、前記モデルデータを更新することを特徴とするロボット装置。 - 請求項7に記載のロボット装置において、
前記検出手段は、
前記ロボット装置を構成する部品の位置情報を検出する位置検出手段と、
前記ロボット装置を構成する部品にかかる荷重を検出する荷重検出手段と、
前記ロボット装置を構成する部品にかかるトルクを検出するトルク検出手段と、
のいずれか1つ、もしくはいずれか2つ、もしくは全てであることを特徴とするロボット装置。 - 請求項1から8のいずれか1項に記載のロボット装置において、
前記制御装置は、
前記軌道データを更新する際、前記所定の装置に生じる残留振動を取得し、前記残留振動に基づいて前記軌道データを更新することを特徴とするロボット装置。 - 請求項1から9のいずれか1項に記載のロボット装置において、
前記所定の装置には、前記ロボット装置以外にも動作を行う機構を備えており、
前記制御装置は、
前記軌道データを更新する際、前記機構のモデルデータを用いて前記機構の動作により生じる前記所定の装置の振動を取得し、
取得した前記所定の装置の振動に基づいて前記軌道データを更新することを特徴とするロボット装置。 - 請求項1から10のいずれか1項に記載のロボット装置において、
前記ロボット装置は、前記所定の装置に吊り下げられていることを特徴とするロボット装置。 - 請求項1から10のいずれか1項に記載のロボット装置において、
前記所定の装置は、移動可能であることを特徴とするロボット装置。 - 請求項1から10のいずれか1項に記載のロボット装置において、
前記所定の装置は、前記ロボット装置が動作することで変形する部位を備えていることを特徴とするロボット装置。 - 所定の装置に設けられるロボット装置であって、
前記ロボット装置を制御する制御装置を備え、
前記制御装置は、
前記所定の装置のモデルデータと、
前記ロボット装置が動作する軌道データとから、前記所定の装置に生じる振動を取得し、前記振動に基づき前記ロボット装置の所定の一部と前記所定の装置の一部との相対位置を維持するように前記軌道データを更新することを特徴とするロボット装置。 - 所定の装置にロボット装置が設けられたロボットシステムであって、
前記ロボット装置を制御する制御装置を備え、
前記制御装置は、
前記架台のモデルデータと、
前記ロボット装置が動作する軌道のデータとから、前記所定の装置に生じる振動を取得し、前記所定の装置に生じる振動が減少するように前記軌道データを更新することを特徴とするロボットシステム。 - 所定の装置に設けられるロボット装置が設けられたロボットシステムであって、
前記ロボット装置を制御する制御装置を備え、
前記制御装置は、
前記所定の装置のモデルデータと、
前記ロボット装置が動作する軌道データとから、前記所定の装置に生じる振動を取得し、前記振動に基づき前記ロボット装置の所定の一部と前記所定の装置の一部との相対位置を維持するように前記軌道データを更新することを特徴とするロボットシステム。 - 請求項15または16に記載のロボットシステムにおいて、
前記ロボット装置は、前記所定の装置に吊り下げられていることを特徴とするロボットシステム。 - 請求項15または16に記載のロボットシステムにおいて、
前記所定の装置は、移動可能であることを特徴とするロボットシステム。 - 所定の装置に設けられるロボット装置の制御方法であって、
前記ロボット装置は、前記ロボット装置を制御する制御装置を備え、
前記制御装置は、
前記所定の装置のモデルデータと、
前記ロボット装置が動作する軌道のデータとから、前記所定の装置に生じる振動を取得する取得工程と、
前記所定の装置に生じる振動が減少するように前記軌道データを更新する更新工程と、を有することを特徴とする制御方法。 - 所定の装置に設けられるロボット装置の制御方法であって、
前記ロボット装置は、前記ロボット装置を制御する制御装置を備え、
前記制御装置は、
前記所定の装置のモデルデータと、
前記ロボット装置が動作する軌道データとから、前記所定の装置に生じる振動を取得する取得工程と、
前記振動に基づき前記ロボット装置の所定の一部と前記所定の装置の一部との相対位置を維持するように前記軌道データを更新する更新工程と、を有することを特徴とする制御方法。 - 所定の装置に設けられるロボット装置を用いた物品の製造方法であって、
前記ロボット装置は、前記ロボット装置を制御する制御装置を備え、
前記制御装置は、
前記所定の装置のモデルデータと、
前記ロボット装置が動作する軌道のデータとから、前記所定の装置に生じる振動を取得する取得工程と、
前記所定の装置に生じる振動が減少するように前記軌道データを更新する更新工程と、
更新した当該軌道データを用いて前記ロボット装置を制御し物品の製造を行う製造工程と、を有していることを特徴とする物品の製造方法。 - 所定の装置に設けられるロボット装置を用いた物品の製造方法であって、
前記ロボット装置は、前記ロボット装置を制御する制御装置を備え、
前記制御装置は、
前記所定の装置のモデルデータと、
前記ロボット装置が動作する軌道データとから、前記所定の装置に生じる振動を取得する取得工程と、
前記振動に基づき前記ロボット装置の所定の一部と前記所定の装置の一部との相対位置を維持するように前記軌道データを更新工程と、
更新した当該軌道データを用いて前記ロボット装置を制御し物品の製造を行う製造工程と、を有していることを特徴とする物品の製造方法。 - 所定の装置に設けられるロボット装置の軌道データを生成する情報処理装置であって、
前記所定の装置のモデルデータと、前記軌道データとから、前記所定の装置に生じる振動を取得し、前記所定の装置に生じる振動が減少するように前記軌道データを更新することを特徴とする情報処理装置。 - 所定の装置に設けられるロボット装置の軌道データを生成する情報処理装置であって、
前記所定の装置のモデルデータと、前記ロボット装置が動作する軌道データとから、前記所定の装置に生じる振動を取得し、前記振動に基づき前記ロボット装置の所定の一部と前記所定の装置の一部との相対位置を維持するように前記軌道データを更新することを特徴とする情報処理装置。 - 所定の装置に設けられるロボット装置の軌道データを生成する情報処理方法であって、
前記所定の装置のモデルデータと、前記軌道データとから、前記所定の装置に生じる振動を取得する取得工程と、
前記所定の装置に生じる振動が減少するように前記軌道データを更新する更新工程と、を有していることを特徴とする情報処理方法。 - 所定の装置に設けられるロボット装置の軌道データを生成する情報処理方法であって、
前記所定の装置のモデルデータと、前記ロボット装置が動作する軌道データとから、前記所定の装置に生じる振動を取得する取得工程と、
前記振動に基づき前記ロボット装置の所定の一部と前記所定の装置の一部との相対位置を維持するように前記軌道データを更新する更新工程と、を有していることを特徴とする情報処理方法。 - 請求項19または20に記載の制御方法または請求項21または22に記載の製造方法または請求項25または26に記載の情報処理方法を、実行させるための制御プログラム。
- 請求項27に記載の制御プログラムを記録した、コンピュータで読み取り可能な記録媒体。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| US16/709,725 US11597083B2 (en) | 2018-12-17 | 2019-12-10 | Robot apparatus, robot system, control method of robot apparatus, product manufacturing method using robot apparatus, and storage medium |
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2018235920 | 2018-12-17 | ||
| JP2018235920 | 2018-12-17 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2020097101A JP2020097101A (ja) | 2020-06-25 |
| JP6896824B2 true JP6896824B2 (ja) | 2021-06-30 |
Family
ID=71106292
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2019197994A Active JP6896824B2 (ja) | 2018-12-17 | 2019-10-30 | ロボット装置、ロボットシステム、ロボット装置の制御方法、ロボット装置を用いた物品の製造方法、情報処理装置、情報処理方法、制御プログラム及び記録媒体 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP6896824B2 (ja) |
Families Citing this family (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2022039291A (ja) * | 2020-08-28 | 2022-03-10 | セイコーエプソン株式会社 | 動作パラメーターの調整方法、及び、ロボットシステム |
| JP7532214B2 (ja) * | 2020-10-30 | 2024-08-13 | 川崎重工業株式会社 | 自走ロボット及びそれを備える物品搬送システム |
| JP7631999B2 (ja) * | 2021-03-31 | 2025-02-19 | セイコーエプソン株式会社 | ロボットの制御方法、ロボットシステムおよびロボット制御プログラム |
Family Cites Families (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP3072687B2 (ja) * | 1993-03-26 | 2000-07-31 | トヨタ自動車株式会社 | 固有振動数の算出方法 |
| JP2000141256A (ja) * | 1998-11-04 | 2000-05-23 | Hitachi Zosen Corp | ロボット装置の制御方法 |
| JP4254680B2 (ja) * | 2004-09-30 | 2009-04-15 | 富士電機ホールディングス株式会社 | 可動機構振動解析装置及び可動機構振動解析パラメータ入力方法 |
| JP2017124455A (ja) * | 2016-01-12 | 2017-07-20 | キヤノン株式会社 | ロボット装置、ロボット制御方法、プログラム及び記録媒体 |
| JP6939024B2 (ja) * | 2017-03-31 | 2021-09-22 | セイコーエプソン株式会社 | ロボット制御装置、ロボットおよびロボットシステム |
-
2019
- 2019-10-30 JP JP2019197994A patent/JP6896824B2/ja active Active
Also Published As
| Publication number | Publication date |
|---|---|
| JP2020097101A (ja) | 2020-06-25 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| TWI630081B (zh) | Direct teaching method of robot | |
| CN113561217B (zh) | 驱动机构、机器人设备测量和控制方法及部件制造方法 | |
| JP7314475B2 (ja) | ロボット制御装置、及び、ロボット制御方法 | |
| US11597083B2 (en) | Robot apparatus, robot system, control method of robot apparatus, product manufacturing method using robot apparatus, and storage medium | |
| JP4759660B2 (ja) | ロボットアーム制御用の装置、方法、プログラム及び集積電子回路、並びに、組立ロボット | |
| JP5327722B2 (ja) | ロボットの負荷推定装置及び負荷推定方法 | |
| EP2547490B1 (en) | Calibration of a base coordinate system for an industrial robot | |
| Oba et al. | Simultaneous tool posture and polishing force control of unknown curved surface using serial-parallel mechanism polishing machine | |
| JPH11502776A (ja) | 多軸工業ロボットの較正の装置と方法 | |
| JPWO2017064851A1 (ja) | ロボット教示方法及びロボットアーム制御装置 | |
| KR20110004788A (ko) | 머니퓰레이터를 작동시키기 위한 방법 및 장치 | |
| CN111546334A (zh) | 一种减小轮廓误差的工业机器人在线位姿误差补偿方法 | |
| JP6652310B2 (ja) | ロボットシステム、ロボットアームの制御方法、プログラム、記録媒体、及び物品の製造方法 | |
| JP2020097101A (ja) | ロボット装置、ロボットシステム、ロボット装置の制御方法、ロボット装置を用いた物品の製造方法、制御プログラム及び記録媒体 | |
| JP2017056525A (ja) | ロボット装置、ロボット制御方法、プログラム、記録媒体及び組立部品の製造方法 | |
| US11613004B2 (en) | Deflection amount estimating device, robot control device and method of estimating amount of deflection | |
| JPH11134012A (ja) | 軌跡誤差補正機能を有するロボット | |
| Tyapin et al. | Method for estimating combined controller, joint and link stiffnesses of an industrial robot | |
| JP3580562B2 (ja) | ロボット | |
| JP7391523B2 (ja) | 制御装置、ロボットシステム、制御方法、物品の製造方法、プログラム、及び記録媒体 | |
| JP2016221653A (ja) | ロボット制御装置およびロボットシステム | |
| JP2025182435A (ja) | ロボットシステム | |
| JP2520324B2 (ja) | ロボット定数の自動補正方法 | |
| JPS618236A (ja) | 移動体制御装置 | |
| Ye et al. | Real-world accuracy improvement for cooperative manipulation using model predictive control |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20191030 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20201127 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20201208 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20210203 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20210511 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20210609 |
|
| R151 | Written notification of patent or utility model registration |
Ref document number: 6896824 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R151 |