JP6972140B2 - 電力制御装置、および、電力制御装置の制御方法 - Google Patents
電力制御装置、および、電力制御装置の制御方法 Download PDFInfo
- Publication number
- JP6972140B2 JP6972140B2 JP2019540258A JP2019540258A JP6972140B2 JP 6972140 B2 JP6972140 B2 JP 6972140B2 JP 2019540258 A JP2019540258 A JP 2019540258A JP 2019540258 A JP2019540258 A JP 2019540258A JP 6972140 B2 JP6972140 B2 JP 6972140B2
- Authority
- JP
- Japan
- Prior art keywords
- battery
- terminal
- voltage
- contactor
- drive
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images
Classifications
-
- H—ELECTRICITY
- H02—GENERATION; CONVERSION OR DISTRIBUTION OF ELECTRIC POWER
- H02J—ELECTRIC POWER NETWORKS; CIRCUIT ARRANGEMENTS OR SYSTEMS FOR SUPPLYING OR DISTRIBUTING ELECTRIC POWER; SYSTEMS FOR STORING ELECTRIC ENERGY
- H02J7/00—Circuit arrangements for charging or discharging batteries or for supplying loads from batteries
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y02—TECHNOLOGIES OR APPLICATIONS FOR MITIGATION OR ADAPTATION AGAINST CLIMATE CHANGE
- Y02T—CLIMATE CHANGE MITIGATION TECHNOLOGIES RELATED TO TRANSPORTATION
- Y02T10/00—Road transport of goods or passengers
- Y02T10/60—Other road transportation technologies with climate change mitigation effect
- Y02T10/70—Energy storage systems for electromobility, e.g. batteries
Landscapes
- Engineering & Computer Science (AREA)
- Power Engineering (AREA)
- Electric Propulsion And Braking For Vehicles (AREA)
- Charge And Discharge Circuits For Batteries Or The Like (AREA)
Description
第1のバッテリの正極が接続可能になっている第1の正バッテリ端子、及び前記第1のバッテリの負極が接続可能になっている第1の負バッテリ端子と、
第2のバッテリの正極が接続可能になっている第2の正バッテリ端子、及び前記第2のバッテリの負極が接続可能になっている第2の負バッテリ端子と、
充電器の高電位側の出力が接続され、前記充電器の高電位側の電圧が印加される第1の充電端子と、
前記充電器の低電位側の出力が接続され、前記充電器の低電位側の電圧が印加される第2の充電端子と、
前記第1の正バッテリ端子に接続された第1の駆動電圧端子と、
前記第2の充電端子に接続された第2の駆動電圧端子と、
第1ノードが前記第1の充電端子に接続され、第2ノードが前記第1の正バッテリ端子に接続され、電流の逆流を防止する第1の整流素子と、
第1ノードが前記第1の充電端子に接続され、第2ノードが前記第2の正バッテリ端子に接続され、電流の逆流を防止する第2の整流素子と、
前記第1の負バッテリ端子と前記第2の正バッテリ端子との間に接続された第1のコンタクタと、
前記第1の負バッテリ端子と前記第2の充電端子との間に接続された第2のコンタクタと、
前記第1のコンタクタ及び前記第2のコンタクタを制御することで、前記第1の正バッテリ端子及び第1の負バッテリ端子に接続された前記第1のバッテリと、前記第2の正バッテリ端子及び第2の負バッテリ端子に接続された前記第2のバッテリとの電気的な回路接続を制御するとともに、前記第1のバッテリ及び前記第2のバッテリの充放電を制御するものであり、前記第1の駆動電圧端子と前記第2の駆動電圧端子との間に接続されたキャパシタを有する駆動制御部と、を備え、
前記駆動制御部は、
前記第1のコンタクタ及び前記第2のコンタクタの故障を判定する故障判定モードにおいて、
前記第1のバッテリと前記第2のバッテリとが並列又は直列に接続されるように前記第1のコンタクタ及び前記第2のコンタクタを制御したときの前記第1の駆動電圧端子と前記第2の駆動電圧端子との間のキャパシタ電圧に基づいて、前記第1のコンタクタ又は前記第2のコンタクタの少なくとも何れかの故障を判定する
ことを特徴とする。
前記故障判定モードにおいて、
前記駆動制御部は、
前記第1のコンタクタをオフに制御し且つ前記第2のコンタクタをオフに制御した後、前記キャパシタに電荷が残っていない状態で、前記第1のバッテリを起動させて第1のバッテリ電圧を出力させ、
前記第1のバッテリから前記第1のバッテリ電圧を出力させた後、前記第1の駆動電圧端子と前記第2の駆動電圧端子との間のキャパシタ電圧を検出し、検出した第1の検出電圧が予め設定した第1の閾値電圧以上である場合には、前記第2のコンタクタがショート故障していると判定し、一方、検出した前記第1の検出電圧が前記第1の閾値電圧未満である場合には、前記第2のコンタクタがショート故障していないと判定し、
前記第2のコンタクタがショート故障していないと判定した場合、前記第2のコンタクタをオンに制御した後、前記第1の駆動電圧端子と前記第2の駆動電圧端子との間のキャパシタ電圧を検出し、検出した第2の検出電圧が前記第1の閾値電圧未満である場合には、前記第2のコンタクタがオープン故障していると判定し、一方、検出した前記第2の検出電圧が前記第1の閾値電圧以上である場合には、前記第2のコンタクタがオープン故障していないと判定する
ことを特徴とする。
前記故障判定モードにおいて、
前記駆動制御部は、
前記第2のコンタクタがオープン故障していないと判定した場合、前記第2のコンタクタをオフに制御した後、前記第2のバッテリを起動させて第2のバッテリ電圧を出力させ、
前記第2のバッテリから前記第2のバッテリ電圧を出力させた後、前記第1の駆動電圧端子と前記第2の駆動電圧端子との間のキャパシタ電圧を検出し、検出した第3の検出電圧が予め設定した前記第1の閾値電圧よりも高い第2の閾値電圧以上である場合には、前記第1のコンタクタがショート故障していると判定し、一方、検出した前記第3の検出電圧が前記第2の閾値電圧未満である場合には、前記第1のコンタクタがショート故障していないと判定し、
前記第1のコンタクタがショート故障していないと判定した場合、前記第1のコンタクタをオンに制御した後、前記第1の駆動電圧端子と前記第2の駆動電圧端子との間のキャパシタ電圧を検出し、検出した第4の検出電圧が前記第2の閾値電圧未満である場合には、前記第1のコンタクタがオープン故障していると判定し、一方、検出した前記第4の検出電圧が前記第2の閾値電圧以上である場合には、前記第1のコンタクタがオープン故障していないと判定する
ことを特徴とする。
前記駆動制御部は、
前記第1の駆動電圧端子と前記第2の駆動電圧端子との間の電圧からモータ駆動電圧を生成して、前記モータ駆動電圧によりモータを駆動する 、
ことを特徴とする。
前記駆動制御部は、
前記第1の駆動電圧端子と前記第2の駆動電圧端子との間の電圧が供給され、前記モータにモータ駆動電圧を出力して前記モータを駆動するブリッジ回路をさらに備え、
前記駆動制御部は、
前記故障判定モードにおいて前記第1のバッテリを起動させる前に、前記ブリッジ回路により、前記キャパシタの電圧を放電する
ことを特徴とする。
基準バッテリの正極が接続され、基準電圧が供給される基準バッテリ端子と、
前記充電器が接続可能になっている基準充電端子と、
一端が前記基準バッテリ端子に接続され、他端が前記基準充電端子、第1のバッテリ用電源端子及び駆動制御部用電源端子に接続されたスイッチ回路と、を備える
ことを特徴とする。
前記第1のバッテリは、
前記第1の正バッテリ端子と前記第1の負バッテリ端子との間の電圧を充電し又は前記第1の正バッテリ端子と前記第1の負バッテリ端子との間に充電電圧を放電する第1のセルと、
前記第1のバッテリ用電源端子に供給される前記基準電圧で起動し、前記第1のセルの状態を監視し、前記第1のセルの状態に関する情報を出力する第1のマネジメント部と、を備え、
前記第2のバッテリは、
前記第2の正バッテリ端子と前記第2の負バッテリ端子との間の電圧を充電し又は前記第2の正バッテリ端子と前記第2の負バッテリ端子との間に充電電圧を放電する第2のセルと、
前記駆動制御部から供給される第1の起動電圧又は前記充電器から供給される第2の起動電圧で起動し、前記第2のセルの状態を監視し、前記第2のセルの状態に関する情報を出力する第2のマネジメント部と、を備える
ことを特徴とする。
前記駆動制御部は、
前記第1のマネジメント部から前記第1のバッテリが正常に接続されている旨を通知され且つ第2のマネジメント部から前記第2のバッテリが正常に接続されている旨を通知された後に、前記故障判定モードを実行する
ことを特徴とする。
前記駆動制御部は
前記故障判定モードの後の駆動モードにおいて、前記第1のバッテリ及び前記第2のバッテリの電圧をモータに供給して、前記モータを駆動する場合には、前記第1のバッテリと前記第2のバッテリとが直列に接続されるように、前記第1のコンタクタ及び前記第2のコンタクタを制御して、前記第1のバッテリと前記第2のバッテリとを直列した電圧により、前記モータを駆動する
ことを特徴とする。
前記駆動制御部は
前記故障判定モードの後の充電モードにおいて、前記第1のバッテリ及び前記第2のバッテリを前記充電器により充電する場合には、前記第1のバッテリと前記第2のバッテリとが並列に接続されるように、前記第1のコンタクタ及び前記第2のコンタクタを制御して、前記充電器により前記第1のバッテリ及び前記第2のバッテリを並列に充電する
ことを特徴とする。
前記駆動制御部は、
前記第1のバッテリ及び前記第2のバッテリを放電する場合には、前記第1のコンタクタをオンし且つ前記第2のコンタクタをオフすることで、前記第1のバッテリと前記第2のバッテリとを直列に接続し、
一方、前記第1のバッテリ及び前記第2のバッテリを充電する場合には、第1のコンタクタをオフし且つ第2のコンタクタをオンすることで、前記第1のバッテリと前記第2のバッテリとを並列に接続する
ことを特徴とする。
前記第2のバッテリの構成は、前記第1のバッテリの構成と同じであることを特徴とする。
前記電力制御装置は電動二輪車に積載され、前記モータは前記電動二輪車の車輪に接続され、前記駆動制御部は、前記モータの駆動を制御することにより、前記車輪の回転を制御する
ことを特徴とする。
前記基準バッテリは、鉛バッテリであり、
前記第1及び第2のバッテリは、リチウムバッテリであることを特徴とする。
第1のバッテリの正極が接続可能になっている第1の正バッテリ端子、及び前記第1のバッテリの負極が接続可能になっている第1の負バッテリ端子と、第2のバッテリの正極が接続可能になっている第2の正バッテリ端子、及び前記第2のバッテリの負極が接続可能になっている第2の負バッテリ端子と、充電器の高電位側の出力が接続され、前記充電器の高電位側の電圧が印加される第1の充電端子と、前記充電器の低電位側の出力が接続され、前記充電器の低電位側の電圧が印加される第2の充電端子と、前記第1の正バッテリ端子に接続された第1の駆動電圧端子と、前記第2の充電端子に接続された第2の駆動電圧端子と、第1ノードが前記第1の充電端子に接続され、第2ノードが前記第1の正バッテリ端子に接続され、電流の逆流を防止する第1の整流素子と、第1ノードが前記第1の充電端子に接続され、第2ノードが前記第2の正バッテリ端子に接続され、電流の逆流を防止する第2の整流素子と、前記第1の負バッテリ端子と前記第2の正バッテリ端子との間に接続された第1のコンタクタと、前記第1の負バッテリ端子と前記第2の充電端子との間に接続された第2のコンタクタと、前記第1のコンタクタ及び前記第2のコンタクタを制御することで、前記第1の正バッテリ端子及び第1の負バッテリ端子に接続された前記第1のバッテリと、前記第2の正バッテリ端子及び第2の負バッテリ端子に接続された前記第2のバッテリとの電気的な回路接続を制御するとともに、前記第1のバッテリ及び前記第2のバッテリの充放電を制御するものであり、前記第1の駆動電圧端子と前記第2の駆動電圧端子との間に接続されたキャパシタを有する駆動制御部とを備えた電力制御装置の制御方法であって、
前記第1のコンタクタ及び前記第2のコンタクタの故障を判定する故障判定モードにおいて、
前記駆動制御部により、前記第1のバッテリと前記第2のバッテリとが並列又は直列に接続されるように前記第1のコンタクタ及び前記第2のコンタクタを制御したときの前記第1の駆動電圧端子と前記第2の駆動電圧端子との間のキャパシタ電圧に基づいて、前記第1のコンタクタ又は前記第2のコンタクタの少なくとも何れかの故障を判定する
ことを特徴とする。
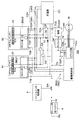
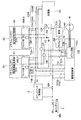
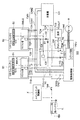
TK 基準バッテリ端子
TCS 基準充電端子
T1P 第1の正バッテリ端子
T1N 第1の負バッテリ端子
T2P 第2の正バッテリ端子
T2N 第2の負バッテリ端子
T1B 第1のバッテリ用電源端子
T2B 第2のバッテリ用電源端子
TDP 第1の駆動電圧端子
TDN 第2の駆動電圧端子
CAN 通信線
TPS2 第1の起動電圧端子
TCOUT 第2の起動電圧端子
TCP 第1の充電端子
TCN 第2の充電端子
TG 駆動制御部用電源端子
SW スイッチ回路
X メインスイッチ制御部
PDU 駆動制御部
DR ダウンレギュレータ
DA 第1の整流素子
DB 第2の整流素子
CA 第1のコンタクタ
CB 第2のコンタクタ
Claims (14)
- 第1のバッテリの正極が接続可能になっている第1の正バッテリ端子、及び前記第1のバッテリの負極が接続可能になっている第1の負バッテリ端子と、
第2のバッテリの正極が接続可能になっている第2の正バッテリ端子、及び前記第2のバッテリの負極が接続可能になっている第2の負バッテリ端子と、
充電器の高電位側の出力が接続され、前記充電器の高電位側の電圧が印加される第1の充電端子と、
前記充電器の低電位側の出力が接続され、前記充電器の低電位側の電圧が印加される第2の充電端子と、
前記第1の正バッテリ端子に接続された第1の駆動電圧端子と、
前記第2の充電端子に接続された第2の駆動電圧端子と、
第1ノードが前記第1の充電端子に接続され、第2ノードが前記第1の正バッテリ端子に接続され、電流の逆流を防止する第1の整流素子と、
第1ノードが前記第1の充電端子に接続され、第2ノードが前記第2の正バッテリ端子に接続され、電流の逆流を防止する第2の整流素子と、
前記第1の負バッテリ端子と前記第2の正バッテリ端子との間に接続された第1のコンタクタと、
前記第1の負バッテリ端子と前記第2の充電端子との間に接続された第2のコンタクタと、
前記第1のコンタクタ及び前記第2のコンタクタを制御することで、前記第1の正バッテリ端子及び第1の負バッテリ端子に接続された前記第1のバッテリと、前記第2の正バッテリ端子及び第2の負バッテリ端子に接続された前記第2のバッテリとの電気的な回路接続を制御するとともに、前記第1のバッテリ及び前記第2のバッテリの充放電を制御するものであり、前記第1の駆動電圧端子と前記第2の駆動電圧端子との間に接続されたキャパシタを有する駆動制御部と、
基準バッテリの正極が接続され、基準電圧が供給される基準バッテリ端子と、
前記充電器が接続可能になっている基準充電端子と、
一端が前記基準バッテリ端子に接続され、他端が前記基準充電端子、第1のバッテリ用電源端子及び駆動制御部用電源端子に接続されたスイッチ回路と、を備え、
前記駆動制御部は、
前記第1のコンタクタ及び前記第2のコンタクタの故障を判定する故障判定モードにおいて、
前記第1のバッテリと前記第2のバッテリとが並列又は直列に接続されるように前記第1のコンタクタ及び前記第2のコンタクタを制御したときの前記第1の駆動電圧端子と前記第2の駆動電圧端子との間のキャパシタ電圧に基づいて、前記第1のコンタクタ又は前記第2のコンタクタの少なくとも何れかの故障を判定する
ことを特徴とする電力制御装置。 - 前記故障判定モードにおいて、
前記駆動制御部は、
前記第1のコンタクタをオフに制御し且つ前記第2のコンタクタをオフに制御した後、前記キャパシタに電荷が残っていない状態で、前記第1のバッテリを起動させて第1のバッテリ電圧を出力させ、
前記第1のバッテリから前記第1のバッテリ電圧を出力させた後、前記第1の駆動電圧端子と前記第2の駆動電圧端子との間のキャパシタ電圧を検出し、検出した第1の検出電圧が予め設定した第1の閾値電圧以上である場合には、前記第2のコンタクタがショート故障していると判定し、一方、検出した前記第1の検出電圧が前記第1の閾値電圧未満である場合には、前記第2のコンタクタがショート故障していないと判定し、
前記第2のコンタクタがショート故障していないと判定した場合、前記第2のコンタクタをオンに制御した後、前記第1の駆動電圧端子と前記第2の駆動電圧端子との間のキャパシタ電圧を検出し、検出した第2の検出電圧が前記第1の閾値電圧未満である場合には、前記第2のコンタクタがオープン故障していると判定し、一方、検出した前記第2の検出電圧が前記第1の閾値電圧以上である場合には、前記第2のコンタクタがオープン故障していないと判定する
ことを特徴とする請求項1に記載の電力制御装置。 - 前記故障判定モードにおいて、
前記駆動制御部は、
前記第2のコンタクタがオープン故障していないと判定した場合、前記第2のコンタクタをオフに制御した後、前記第2のバッテリを起動させて第2のバッテリ電圧を出力させ、
前記第2のバッテリから前記第2のバッテリ電圧を出力させた後、前記第1の駆動電圧端子と前記第2の駆動電圧端子との間のキャパシタ電圧を検出し、検出した第3の検出電圧が予め設定した前記第1の閾値電圧よりも高い第2の閾値電圧以上である場合には、前記第1のコンタクタがショート故障していると判定し、一方、検出した前記第3の検出電圧が前記第2の閾値電圧未満である場合には、前記第1のコンタクタがショート故障していないと判定し、
前記第1のコンタクタがショート故障していないと判定した場合、前記第1のコンタクタをオンに制御した後、前記第1の駆動電圧端子と前記第2の駆動電圧端子との間のキャパシタ電圧を検出し、検出した第4の検出電圧が前記第2の閾値電圧未満である場合には、前記第1のコンタクタがオープン故障していると判定し、一方、検出した前記第4の検出電圧が前記第2の閾値電圧以上である場合には、前記第1のコンタクタがオープン故障していないと判定する
ことを特徴とする請求項1又は2に記載の電力制御装置。 - 前記駆動制御部は、
前記第1の駆動電圧端子と前記第2の駆動電圧端子との間の電圧からモータ駆動電圧を生成して、前記モータ駆動電圧によりモータを駆動する
ことを特徴とする請求項1ないし3のいずれか一項に記載の電力制御装置。 - 前記駆動制御部は、
前記第1の駆動電圧端子と前記第2の駆動電圧端子との間の電圧が供給され、前記モータにモータ駆動電圧を出力して前記モータを駆動するブリッジ回路をさらに備え、
前記駆動制御部は、
前記故障判定モードにおいて前記第1のバッテリを起動させる前に、前記ブリッジ回路により、前記キャパシタの電圧を放電する
ことを特徴とする請求項4に記載の電力制御装置。 - 前記第1のバッテリは、
前記第1の正バッテリ端子と前記第1の負バッテリ端子との間の電圧を充電し又は前記第1の正バッテリ端子と前記第1の負バッテリ端子との間に充電電圧を放電する第1のセルと、
前記第1のバッテリ用電源端子に供給される前記基準電圧で起動し、前記第1のセルの状態を監視し、前記第1のセルの状態に関する情報を出力する第1のマネジメント部と、を備え、
前記第2のバッテリは、
前記第2の正バッテリ端子と前記第2の負バッテリ端子との間の電圧を充電し又は前記第2の正バッテリ端子と前記第2の負バッテリ端子との間に充電電圧を放電する第2のセルと、
前記駆動制御部から供給される第1の起動電圧又は前記充電器から供給される第2の起動電圧で起動し、前記第2のセルの状態を監視し、前記第2のセルの状態に関する情報を出力する第2のマネジメント部と、を備える
ことを特徴とする請求項1ないし5のいずれか一項に記載の電力制御装置。 - 前記駆動制御部は、
前記第1のマネジメント部から前記第1のバッテリが正常に接続されている旨を通知され且つ第2のマネジメント部から前記第2のバッテリが正常に接続されている旨を通知された後に、前記故障判定モードを実行する
ことを特徴とする請求項6に記載の電力制御装置。 - 前記駆動制御部は
前記故障判定モードの後の駆動モードにおいて、前記第1のバッテリ及び前記第2のバッテリの電圧を前記モータに供給して、前記モータを駆動する場合には、前記第1のバッテリと前記第2のバッテリとが直列に接続されるように、前記第1のコンタクタ及び前記第2のコンタクタを制御して、前記第1のバッテリと前記第2のバッテリとを直列した電圧により、前記モータを駆動する
ことを特徴とする請求項4又は5に記載の電力制御装置。 - 前記駆動制御部は
前記故障判定モードの後の充電モードにおいて、前記第1のバッテリ及び前記第2のバッテリを前記充電器により充電する場合には、前記第1のバッテリと前記第2のバッテリとが並列に接続されるように、前記第1のコンタクタ及び前記第2のコンタクタを制御して、前記充電器により前記第1のバッテリ及び前記第2のバッテリを並列に充電する
ことを特徴とする請求項1ないし8のいずれか一項に記載の電力制御装置。 - 前記駆動制御部は、
前記第1のバッテリ及び前記第2のバッテリを放電する場合には、前記第1のコンタクタをオンし且つ前記第2のコンタクタをオフすることで、前記第1のバッテリと前記第2のバッテリとを直列に接続し、
一方、前記第1のバッテリ及び前記第2のバッテリを充電する場合には、第1のコンタクタをオフし且つ第2のコンタクタをオンすることで、前記第1のバッテリと前記第2のバッテリとを並列に接続する
ことを特徴とする請求項1ないし9のいずれか一項に記載の電力制御装置。 - 前記第2のバッテリの構成は、前記第1のバッテリの構成と同じであることを特徴とする請求項1ないし10のいずれか一項に記載の電力制御装置。
- 前記電力制御装置は電動二輪車に積載され、前記モータは前記電動二輪車の車輪に接続され、前記駆動制御部は、前記モータの駆動を制御することにより、前記車輪の回転を制御する
ことを特徴とする請求項4、5又は8に記載の電力制御装置。 - 前記基準バッテリは、鉛バッテリであり、
前記第1及び第2のバッテリは、リチウムバッテリであることを特徴とする請求項1ないし12のいずれか一項に記載の電力制御装置。 - 第1のバッテリの正極が接続可能になっている第1の正バッテリ端子、及び前記第1のバッテリの負極が接続可能になっている第1の負バッテリ端子と、第2のバッテリの正極が接続可能になっている第2の正バッテリ端子、及び前記第2のバッテリの負極が接続可能になっている第2の負バッテリ端子と、充電器の高電位側の出力が接続され、前記充電器の高電位側の電圧が印加される第1の充電端子と、前記充電器の低電位側の出力が接続され、前記充電器の低電位側の電圧が印加される第2の充電端子と、前記第1の正バッテリ端子に接続された第1の駆動電圧端子と、前記第2の充電端子に接続された第2の駆動電圧端子と、第1ノードが前記第1の充電端子に接続され、第2ノードが前記第1の正バッテリ端子に接続され、電流の逆流を防止する第1の整流素子と、第1ノードが前記第1の充電端子に接続され、第2ノードが前記第2の正バッテリ端子に接続され、電流の逆流を防止する第2の整流素子と、前記第1の負バッテリ端子と前記第2の正バッテリ端子との間に接続された第1のコンタクタと、前記第1の負バッテリ端子と前記第2の充電端子との間に接続された第2のコンタクタと、前記第1のコンタクタ及び前記第2のコンタクタを制御することで、前記第1の正バッテリ端子及び第1の負バッテリ端子に接続された前記第1のバッテリと、前記第2の正バッテリ端子及び第2の負バッテリ端子に接続された前記第2のバッテリとの電気的な回路接続を制御するとともに、前記第1のバッテリ及び前記第2のバッテリの充放電を制御するものであり、前記第1の駆動電圧端子と前記第2の駆動電圧端子との間に接続されたキャパシタを有する駆動制御部と、基準バッテリの正極が接続され、基準電圧が供給される基準バッテリ端子と、前記充電器が接続可能になっている基準充電端子と、一端が前記基準バッテリ端子に接続され、他端が前記基準充電端子、第1のバッテリ用電源端子及び駆動制御部用電源端子に接続されたスイッチ回路と、を備えた電力制御装置の制御方法であって、
前記第1のコンタクタ及び前記第2のコンタクタの故障を判定する故障判定モードにおいて、
前記駆動制御部により、前記第1のバッテリと前記第2のバッテリとが並列又は直列に接続されるように前記第1のコンタクタ及び前記第2のコンタクタを制御したときの前記第1の駆動電圧端子と前記第2の駆動電圧端子との間のキャパシタ電圧に基づいて、前記第1のコンタクタ又は前記第2のコンタクタの少なくとも何れかの故障を判定する
ことを特徴とする電力制御装置の制御方法の制御方法。
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| PCT/JP2017/032576 WO2019049338A1 (ja) | 2017-09-08 | 2017-09-08 | 電力制御装置、および、電力制御装置の制御方法 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JPWO2019049338A1 JPWO2019049338A1 (ja) | 2020-08-06 |
| JP6972140B2 true JP6972140B2 (ja) | 2021-11-24 |
Family
ID=65633828
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2019540258A Active JP6972140B2 (ja) | 2017-09-08 | 2017-09-08 | 電力制御装置、および、電力制御装置の制御方法 |
Country Status (3)
| Country | Link |
|---|---|
| JP (1) | JP6972140B2 (ja) |
| TW (1) | TWI678860B (ja) |
| WO (1) | WO2019049338A1 (ja) |
Families Citing this family (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP7452370B2 (ja) * | 2020-10-12 | 2024-03-19 | 株式会社豊田自動織機 | 二次電池システム |
Family Cites Families (12)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2004282800A (ja) * | 2003-03-12 | 2004-10-07 | Nissan Motor Co Ltd | 車両用電源制御装置 |
| CN101784407B (zh) * | 2007-08-24 | 2013-08-14 | 丰田自动车株式会社 | 车辆 |
| WO2010131352A1 (ja) * | 2009-05-14 | 2010-11-18 | トヨタ自動車株式会社 | 電気自動車およびその制御方法 |
| JP5662900B2 (ja) * | 2011-08-08 | 2015-02-04 | 日立建機株式会社 | 電動式建設機械 |
| CN104756397B (zh) * | 2012-11-09 | 2017-08-25 | 本田技研工业株式会社 | 电源装置 |
| JP2014143817A (ja) * | 2013-01-23 | 2014-08-07 | Toyota Motor Corp | 車両の電源システム |
| JP2015012670A (ja) * | 2013-06-27 | 2015-01-19 | 本田技研工業株式会社 | 電源装置 |
| TW201532365A (zh) * | 2014-02-14 | 2015-08-16 | Robert Bosch Sea Pte Ltd | 用於混合式儲存系統之拓撲及控制策略 |
| JP2015230784A (ja) * | 2014-06-04 | 2015-12-21 | 三菱自動車工業株式会社 | コンタクタ故障判定装置 |
| JP6444772B2 (ja) * | 2015-02-27 | 2018-12-26 | 株式会社デンソーテン | 電圧検出装置、電圧検出方法および組電池システム |
| US20170072812A1 (en) * | 2015-09-16 | 2017-03-16 | Qualcomm Incorporated | Battery Management Systems for Autonomous Vehicles |
| EP3550695B1 (en) * | 2016-12-28 | 2024-02-14 | Honda Motor Co., Ltd. | Electric circuit and diagnosis method |
-
2017
- 2017-09-08 JP JP2019540258A patent/JP6972140B2/ja active Active
- 2017-09-08 WO PCT/JP2017/032576 patent/WO2019049338A1/ja not_active Ceased
-
2018
- 2018-08-14 TW TW107128340A patent/TWI678860B/zh active
Also Published As
| Publication number | Publication date |
|---|---|
| WO2019049338A1 (ja) | 2019-03-14 |
| TWI678860B (zh) | 2019-12-01 |
| TW201914153A (zh) | 2019-04-01 |
| JPWO2019049338A1 (ja) | 2020-08-06 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US10160325B2 (en) | Vehicle power control method and system for jump-start | |
| JP5523480B2 (ja) | 高信頼性駆動用バッテリー | |
| JP6665757B2 (ja) | 電源制御装置、及び電池ユニット | |
| US10241154B2 (en) | Voltage monitoring module and voltage monitoring system | |
| CN109792160B (zh) | 车载用的备用装置 | |
| US10017138B2 (en) | Power supply management system and power supply management method | |
| US9843184B2 (en) | Voltage conversion apparatus | |
| KR102772301B1 (ko) | 차량용 슈퍼커패시터에 24볼트를 승압하는 구조 장치 및 그 제어 방법 | |
| CN107399287B (zh) | 用于助推启动的车辆电力系统 | |
| CN110365098B (zh) | 供电装置 | |
| WO2012104957A1 (ja) | 電源管理装置 | |
| KR20180007024A (ko) | 차량의 배터리 관리 시스템 | |
| US9694698B2 (en) | Power storage system and control device of power storage device | |
| KR20200042136A (ko) | 자동차 배터리 비상 충전 장치 및 방법 | |
| CN110832729B (zh) | 电源控制装置和电池单元 | |
| TWI678861B (zh) | 電力控制裝置及電力控制裝置之控制方法 | |
| WO2018012302A1 (ja) | 電力供給装置 | |
| JP7107159B2 (ja) | 車両用バックアップ電源装置 | |
| JP7349510B2 (ja) | 車載電池システム | |
| JP7373372B2 (ja) | 電池制御装置 | |
| TWI678860B (zh) | 電力控制裝置及電力控制裝置之控制方法 | |
| TWI708455B (zh) | 電力控制裝置及電力控制裝置之控制方法 | |
| JP7019707B2 (ja) | 電力制御装置、および、電力制御装置の制御方法 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20200130 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20210316 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20210507 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20211005 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20211102 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 6972140 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |