JP7003660B2 - 情報処理装置、情報処理方法及びプログラム - Google Patents
情報処理装置、情報処理方法及びプログラム Download PDFInfo
- Publication number
- JP7003660B2 JP7003660B2 JP2017535260A JP2017535260A JP7003660B2 JP 7003660 B2 JP7003660 B2 JP 7003660B2 JP 2017535260 A JP2017535260 A JP 2017535260A JP 2017535260 A JP2017535260 A JP 2017535260A JP 7003660 B2 JP7003660 B2 JP 7003660B2
- Authority
- JP
- Japan
- Prior art keywords
- information
- sensor
- moving body
- vehicle
- control unit
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images






Classifications
-
- G—PHYSICS
- G06—COMPUTING OR CALCULATING; COUNTING
- G06V—IMAGE OR VIDEO RECOGNITION OR UNDERSTANDING
- G06V20/00—Scenes; Scene-specific elements
- G06V20/50—Context or environment of the image
- G06V20/56—Context or environment of the image exterior to a vehicle by using sensors mounted on the vehicle
-
- G—PHYSICS
- G08—SIGNALLING
- G08G—TRAFFIC CONTROL SYSTEMS
- G08G1/00—Traffic control systems for road vehicles
- G08G1/09—Arrangements for giving variable traffic instructions
- G08G1/0962—Arrangements for giving variable traffic instructions having an indicator mounted inside the vehicle, e.g. giving voice messages
- G08G1/0967—Systems involving transmission of highway information, e.g. weather, speed limits
- G08G1/096708—Systems involving transmission of highway information, e.g. weather, speed limits where the received information might be used to generate an automatic action on the vehicle control
- G08G1/096725—Systems involving transmission of highway information, e.g. weather, speed limits where the received information might be used to generate an automatic action on the vehicle control where the received information generates an automatic action on the vehicle control
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60R—VEHICLES, VEHICLE FITTINGS, OR VEHICLE PARTS, NOT OTHERWISE PROVIDED FOR
- B60R21/00—Arrangements or fittings on vehicles for protecting or preventing injuries to occupants or pedestrians in case of accidents or other traffic risks
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W30/00—Purposes of road vehicle drive control systems not related to the control of a particular sub-unit, e.g. of systems using conjoint control of vehicle sub-units
- B60W30/08—Active safety systems predicting or avoiding probable or impending collision or attempting to minimise its consequences
- B60W30/09—Taking automatic action to avoid collision, e.g. braking and steering
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W60/00—Drive control systems specially adapted for autonomous road vehicles
- B60W60/005—Handover processes
- B60W60/0053—Handover processes from vehicle to occupant
-
- G—PHYSICS
- G06—COMPUTING OR CALCULATING; COUNTING
- G06T—IMAGE DATA PROCESSING OR GENERATION, IN GENERAL
- G06T7/00—Image analysis
- G06T7/80—Analysis of captured images to determine intrinsic or extrinsic camera parameters, i.e. camera calibration
- G06T7/85—Stereo camera calibration
-
- G—PHYSICS
- G08—SIGNALLING
- G08G—TRAFFIC CONTROL SYSTEMS
- G08G1/00—Traffic control systems for road vehicles
- G08G1/01—Detecting movement of traffic to be counted or controlled
- G08G1/0104—Measuring and analyzing of parameters relative to traffic conditions
-
- G—PHYSICS
- G08—SIGNALLING
- G08G—TRAFFIC CONTROL SYSTEMS
- G08G1/00—Traffic control systems for road vehicles
- G08G1/09—Arrangements for giving variable traffic instructions
-
- G—PHYSICS
- G08—SIGNALLING
- G08G—TRAFFIC CONTROL SYSTEMS
- G08G1/00—Traffic control systems for road vehicles
- G08G1/16—Anti-collision systems
- G08G1/161—Decentralised systems, e.g. inter-vehicle communication
- G08G1/163—Decentralised systems, e.g. inter-vehicle communication involving continuous checking
-
- G—PHYSICS
- G08—SIGNALLING
- G08G—TRAFFIC CONTROL SYSTEMS
- G08G1/00—Traffic control systems for road vehicles
- G08G1/16—Anti-collision systems
- G08G1/166—Anti-collision systems for active traffic, e.g. moving vehicles, pedestrians, bikes
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W2556/00—Input parameters relating to data
- B60W2556/45—External transmission of data to or from the vehicle
- B60W2556/65—Data transmitted between vehicles
Landscapes
- Engineering & Computer Science (AREA)
- Physics & Mathematics (AREA)
- General Physics & Mathematics (AREA)
- Mechanical Engineering (AREA)
- Automation & Control Theory (AREA)
- Transportation (AREA)
- Theoretical Computer Science (AREA)
- Chemical & Material Sciences (AREA)
- Analytical Chemistry (AREA)
- Atmospheric Sciences (AREA)
- Life Sciences & Earth Sciences (AREA)
- Computer Vision & Pattern Recognition (AREA)
- Multimedia (AREA)
- Human Computer Interaction (AREA)
- Traffic Control Systems (AREA)
- Aviation & Aerospace Engineering (AREA)
- Radar, Positioning & Navigation (AREA)
- Remote Sensing (AREA)
Description
1.はじめに
1.1.概要
1.2.技術的課題
2.第1の実施形態
2.1.車載型センサ装置の構成例
2.2.環境設置型センサ装置の構成例
2.3.技術的特徴
2.4.処理の流れ
3.ハードウェア構成例
4.まとめ
<1.1.概要>
まず、図1を参照して、本開示の一実施形態に係るシステム1の概要を説明する。
上記説明したシステム1では、車両等の移動体及び信号機等の設備といった多様な装置にセンサが搭載される。システム1により提供されるサービスは、これらのセンサにより検出された情報に基づく。そのため、サービスの質は、センサが正常であるか又は異常であるかに依存することとなる。
まず、図2及び図3を参照して、各装置の構成例を説明する。
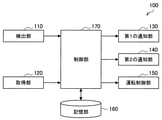
図2は、本実施形態に係る車載型センサ装置100の論理的な構成の一例を示すブロック図である。図2に示すように、車載型センサ装置100は、検出部110、取得部120、第1の通知部130、第2の通知部140、運転制御部150、記憶部160及び制御部170を含む。
検出部110は、多様な情報を検出(センシング)する機能を有する。
取得部120は、外部の装置により検出された移動体に関する情報を取得する機能を有する。例えば、取得部120は、他のセンサ装置(他の車載型センサ装置100又は環境設置型センサ装置200)により検出された情報(第1のセンサ情報)を取得する。例えば、取得部120は、通信装置により実現され得る。
第1の通知部130は、車載型センサ装置100が搭載される車両のドライバー(ユーザ)へ、多様な情報を通知する機能を有する。例えば、第1の通知部130は、表示装置、音声出力装置、又は振動等を行うアクチュエータ等により実現され得る。
第2の通知部140は、車載型センサ装置100が搭載される車両以外の装置へ、多様な情報を通知する機能を有する。例えば、第2の通知部140は、通信装置により実現され得る。他にも、第2の通知部140は、表示装置により実現されてもよい。その場合、受信側は、例えば表示された情報を画像認識等することで、通知された情報を認識し得る。
運転制御部150は、車載型センサ装置100が搭載された車両の自動運転を行う機能を有する。例えば、運転制御部150は、第1のセンサ情報又は第2のセンサ情報に基づいて、車載型センサ装置100が搭載された車両、他の車両、及び路面の状況を把握し、ステアリング制御、アクセル制御、及びブレーキ制御等を行う。運転制御部150による自動運転機能のON/OFFは、制御部170により切り替えられる。
記憶部160は、車載型センサ装置100の動作のためのプログラム及び様々なデータを一時的に又は恒久的に記憶する。
制御部170は、演算処理装置及び制御装置として機能し、各種プログラムに従って車載型センサ装置100内の動作全般を制御する。制御部170は、車載型センサ装置100の様々な機能を提供する。制御部170により提供される機能については、後に詳細に説明する。
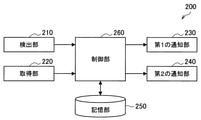
図3は、本実施形態に係る環境設置型センサ装置200の論理的な構成の一例を示すブロック図である。図3に示すように、環境設置型センサ装置200は、検出部210、取得部220、第1の通知部230、第2の通知部240、記憶部250及び制御部260を含む。これらの構成要素の機能は、車載型センサ装置100に含まれる検出部110、取得部120、第1の通知部130、第2の通知部140、記憶部160及び制御部170と同様である。即ち、環境設置型センサ装置200は、運転制御部150以外、車載型センサ装置100と同様の機能構成を有する。
続いて、図4~図7を参照して、本実施形態に係る車載型センサ装置100の技術的特徴を説明する。以下では、ひとつの車載型センサ装置100に着目して技術的特徴を説明する。着目する車載型センサ装置100が搭載される車両を自車両とも称し、他の車両を他車両とも称する。他車両に搭載される車載型センサ装置100を、他の車載型センサ装置100とも称する。また、車載型センサ装置100以外のセンサ装置(他の車載型センサ装置100又は環境設置型センサ装置200)を、他のセンサ装置とも称する。
各センサ装置は、情報の共有を行う。例えば、車載型センサ装置100(例えば、第2の通知部140)は、他のセンサ装置へ第1のセンサ情報を送信する。また、車載型センサ装置100(例えば、取得部120)は、他のセンサ装置から第2のセンサ情報を取得する。
共有されるセンサ情報は多様に考えられる。
車載型センサ装置100は、共有された情報に基づいて多様な処理を行い得る。
車載型センサ装置100(例えば、制御部170)は、同一の移動体について検出された第1のセンサ情報と第2のセンサ情報との比較結果に基づく処理を制御してもよい。
例えば、車載型センサ装置100(例えば、制御部170)は、比較結果に基づいて検出部110の異常を判定する。検出部110は、複数のセンサを有し得る。車載型センサ装置100は、これらの複数のセンサの各々について異常を判定してもよい。検出部110の異常を、以下ではセンサ異常とも称する。

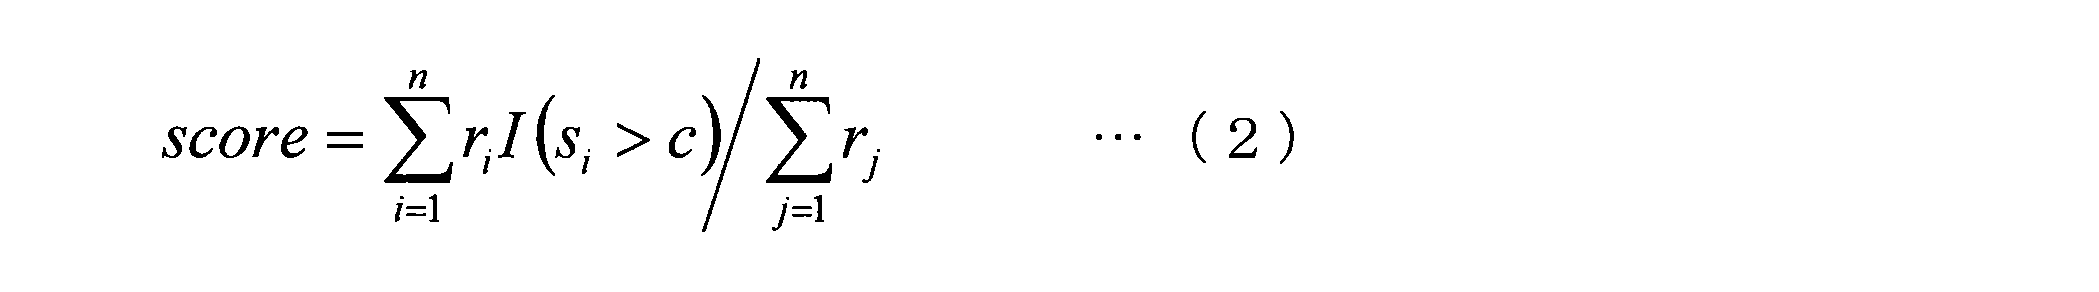
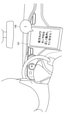
例えば、車載型センサ装置100(例えば、第1の通知部130及び制御部170)は、センサ異常を示す情報をドライバー(ユーザ)へ通知する。これにより、ドライバーは、自車両のセンサ異常を認識し、例えば自動運転から手動運転に切り替えたりする等、センサ異常への対応が可能となる。図6に、このような通知に係るUI例を示した。例えば、後方カメラセンサBに異常が発生した場合、図6に示すように、車載型センサ装置100は、後方カメラセンサBが正しく動作していない旨の警告文をディスプレイ131によりを表示すると共に、警告音132を出力する。
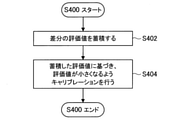
例えば、車載型センサ装置100(例えば、検出部110及び制御部170)は、第1のセンサ情報と第2のセンサ情報との誤差が低減するよう検出部110を調整してもよい。具体的には、車載型センサ装置100は、検出部110に含まれる各センサ又は認識モジュールのパラメータを調整することで、キャリブレーションを行う。例えば、車載型センサ装置100は、上記数式(1)又は数式(2)により算出した差分の評価値を蓄積し、蓄積した評価値が小さくなる方向に変化するようキャリブレーションを行う。キャリブレーションに、信頼度が加味されてもよい。このようなキャリブレーション処理により、車載型センサ装置100は、自身のセンサの異常を正すことが可能である。
例えば、車載型センサ装置100(例えば、制御部170)は、利用するセンサ情報の選択を行ってもよい。例えば、車載型センサ装置100は、異常であると判定された検出部110により検出された第1のセンサ情報に代えて、対応する(同種のセンサにより検出された)第2のセンサ情報を用いてもよい。これにより、例えば正常なセンサにより得られたセンサ情報のみを用いた自動運転が実現され、自動運転の安全性が向上する。また、車載型センサ装置100は、センサに異常がある場合であっても、自車両の自動運転を継続させることができる。なお、利用するセンサ情報の選択が行われた場合、車載型センサ装置100(例えば、第1の通知部130)は、当該選択に関する情報をユーザへ通知してもよい。例えば、車載型センサ装置100は、利用するセンサ情報を切り替えたことを示す情報、及び利用するセンサ情報の取得元の他のセンサ装置を示す情報等をユーザへ通知し得る。
車載型センサ装置100(例えば、運転制御部150及び制御部170)は、共有されたセンサ情報を用いて、自動運転を行ってもよい。車載型センサ装置100は、上述した利用するセンサ情報の選択処理、又はセンサ情報の補完処理を経ることで、正しいセンサ情報に基づく自動運転を行うことができる。
車載型センサ装置100(例えば、制御部170)は、センサ情報の補完を行ってもよい。例えば、車載型センサ装置100は、検出部110に含まれない種類のセンサにより得られた第2のセンサ情報により、第1のセンサ情報を補完してもよい。また、車載型センサ装置100は、自身で検出可能な範囲と重複しない範囲(即ち、死角)を検出可能な他のセンサ装置から得られた第2のセンサ情報により、第1のセンサ情報を補完してもよい。なお、センサ情報の補完が行われた場合、車載型センサ装置100(例えば、第1の通知部130)は、当該補完に関する情報をユーザへ通知してもよい。例えば、車載型センサ装置100は、センサ情報の補完が行われたことを示す情報、及び補完している他のセンサ装置を示す情報等をユーザへ通知し得る。
車載型センサ装置100(例えば、制御部170)は、センサ情報に基づいて予測を行ってもよい。
他にも車載型センサ装置100(例えば、制御部170)は、センサ情報に基づいて多様な処理を行い得る。例えば、車載型センサ装置100は、センサ情報に基づいて自車両の位置推定、衝突確率の推定、物体の種類の認識、システム状態の確認等の、多様な処理を行い得る。
続いて、図8~図13を参照して、本実施形態に係る車載型センサ装置100において実行される処理の流れを説明する。
図8は、本実施形態に係る車載型センサ装置100において実行される情報処理の流れの一例を示すフローチャートである。
まず、図9を参照して第1の例を説明し、続いて図10を参照して第2の例を説明する。
図9は、本実施形態に係る車載型センサ装置100において実行される第2のセンサ情報の取得処理の流れの一例を示すフローチャートである。本フローは、図8におけるステップS200における処理の詳細な流れを示している。
図10は、本実施形態に係る車載型センサ装置100において実行される第2のセンサ情報の取得処理の流れの一例を示すフローチャートである。本フローは、図8におけるステップS200における処理の詳細な流れを示している。
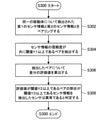
図11は、本実施形態に係る車載型センサ装置100において実行されるセンサ異常の判定処理の流れの一例を示すフローチャートである。本フローは、図8におけるステップS300における処理の詳細な流れを示している。
図12は、本実施形態に係る車載型センサ装置100において実行されるキャリブレーション処理の流れの一例を示すフローチャートである。本フローは、図8におけるステップS400における処理の詳細な流れを示している。
図13は、本実施形態に係る車載型センサ装置において実行される警告処理の流れの一例を示すフローチャートである。本フローは、図8におけるステップS500における処理の詳細な流れを示している。
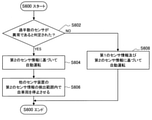
図14は、本実施形態に係る車載型センサ装置100において実行される自動運転処理の流れの一例を示すフローチャートである。本フローは、図8におけるステップS600における処理の詳細な流れを示している。
本開示に係る技術は、様々な製品へ応用可能である。例えば、車載型センサ装置100は、自動車、電気自動車、ハイブリッド電気自動車、自動二輪車などのいずれかの種類の車両に搭載される装置として実現されてもよい。また、車載型センサ装置100の少なくとも一部の構成要素は、車両に搭載される装置のためのモジュール(例えば、1つのダイで構成される集積回路モジュール)において実現されてもよい。
図15は、本開示に係る技術が適用され得る車両制御システム900の概略的な構成の一例を示すブロック図である。図15に示す車両制御システム900は、例えば、図2に示した車載型センサ装置100を実現し得る。車両制御システム900は、電子制御ユニット902、ストレージ装置904、入力装置906、車外センサ908、車両状態センサ910、搭乗者センサ912、通信IF914、出力装置916、動力生成装置918、制動装置920、ステアリング922及びランプ作動装置924を備える。
図16は、本実施形態に係る情報処理装置のハードウェア構成の一例を示すブロック図である。図16に示す情報処理装置1000は、例えば、図3に示した環境設置型センサ装置200を実現し得る。本実施形態に係る環境設置型センサ装置200による情報処理は、ソフトウェアと、以下に説明するハードウェアとの協働により実現される。
以上、本実施形態に係る車載型センサ装置100又は環境設置型センサ装置200の機能を実現可能なハードウェア構成の一例を示した。上記の各構成要素は、汎用的な部材を用いて実現されていてもよいし、各構成要素の機能に特化したハードウェアにより実現されていてもよい。従って、本実施形態を実施する時々の技術レベルに応じて、適宜、利用するハードウェア構成を変更することが可能である。
以上、図1~図16を参照して、本開示の一実施形態について詳細に説明した。上記説明したように、本実施形態に係るセンサ装置は、第1のセンサ情報を検出し、第2のセンサ情報を取得し、同一の移動体について検出された第1のセンサ情報と第2のセンサ情報との比較結果に基づく処理を制御する。これにより、センサ装置は、異なるセンサ装置との間の検出結果の差異を適切に取り扱うことが可能である。
(1)
移動体に関する第1の情報を検出する検出部と、
外部の装置により検出された前記移動体に関する第2の情報を取得する取得部と、
同一の前記移動体について検出された前記第1の情報と前記第2の情報との比較結果に基づく処理を制御する制御部と、
を備える情報処理装置。
(2)
前記制御部は、前記比較結果に基づいて前記検出部の異常を判定する、前記(1)に記載の情報処理装置。
(3)
前記制御部は、前記第1の情報と第2の情報との誤差が所定の条件を満たす場合に、前記検出部は異常であると判定する、前記(2)に記載の情報処理装置。
(4)
前記制御部は、前記第1の情報と前記第2の情報との誤差が低減するよう前記検出部を調整する、前記(2)又は(3)のいずれか一項に記載の情報処理装置。
(5)
前記制御部は、前記異常を示す情報をユーザへ通知させる、前記(2)~(4)のいずれか一項に記載の情報処理装置。
(6)
前記制御部は、前記異常を示す情報を他の装置へ通知させる、前記(2)~(5)のいずれか一項に記載の情報処理装置。
(7)
前記制御部は、異常であると判定された前記検出部により検出された前記第1の情報に代えて、対応する前記第2の情報を用いる、前記(2)~(6)のいずれか一項に記載の情報処理装置。
(8)
前記制御部は、前記情報処理装置に対応する車両の自動運転を停止させる、前記(2)~(7)のいずれか一項に記載の情報処理装置。
(9)
前記制御部は、前記情報処理装置に対応する車両を停止させる、前記(8)に記載の情報処理装置。
(10)
前記制御部は、前記情報処理装置に対応する車両を自動運転から手動運転に切り替える、前記(8)に記載の情報処理装置。
(11)
前記制御部は、前記情報処理装置に対応する車両が前記外部の装置の前記第2の情報の検出範囲内により長く滞在するよう前記車両を制御する、前記(8)~(10)のいずれか一項に記載の情報処理装置。
(12)
前記取得部は、前記情報処理装置に対応する車両の近傍又は将来近傍になると予測される前記外部の装置から、優先的に第2のセンサ情報を取得する、前記(1)~(11)のいずれか一項に記載の情報処理装置。
(13)
前記取得部は、前記検出部よりも精度よく前記移動体に関する情報を検出可能な前記外部の装置から、優先的に第2の情報を取得する、前記(1)~(12)のいずれか一項に記載の情報処理装置。
(14)
前記第1の情報及び前記第2の情報は、前記移動体の位置、大きさ、種類、速度、加速度、移動方向、若しくはこれらの予測値、検出精度、検出時刻、又は信頼度の少なくともいずれかを含む、前記(1)~(11)のいずれか一項に記載の情報処理装置。
(15)
前記外部の装置は、前記情報処理装置に対応する車両に対向する他の車両、並走する他の車両、若しくは停止中の他の車両又は施設に設けられる、前記(1)~(12)のいずれか一項に記載の情報処理装置。
(16)
移動体に関する第1の情報を検出することと、
外部の装置により検出された前記移動体に関する第2の情報を取得することと、
同一の前記移動体について検出された前記第1の情報と前記第2の情報との比較結果に基づく処理をプロセッサにより制御することと、
を含む情報処理方法。
(17)
コンピュータを、
移動体に関する第1の情報を検出する検出部と、
外部の装置により検出された前記移動体に関する第2の情報を取得する取得部と、
同一の前記移動体について検出された前記第1の情報と前記第2の情報との比較結果に基づく処理を制御する制御部と、
として機能させるためのプログラム。
10 移動体
100 車載型センサ装置
110 検出部
120 取得部
130 第1の通知部
140 第2の通知部
150 運転制御部
160 記憶部
170 制御部
20 施設
200 環境設置型センサ装置
210 検出部
220 取得部
230 第1の通知部
240 第2の通知部
250 記憶部
260 制御部
30 サーバ
Claims (18)
- 第1の移動体に搭載された第1のセンサによって検出された対象移動体に関する第1の情報と、前記第1の移動体と異なる第2の移動体に搭載された第2のセンサにより検出された前記対象移動体に関する第2の情報との比較結果に基づいて、センサの異常を判定する制御部と、
判定された異常を示す情報を外部の装置に通知する通知部と、
を備え、
前記外部の装置は、保険会社の装置、ディーラーの装置、または障害データベース記録装置の少なくともいずれか1以上であり、
前記異常を示す情報は、前記第1のセンサまたは前記第2のセンサのうち、いずれのセンサが異常であるかを示す情報を含み、
前記第1の情報に含まれる前記対象移動体と前記第2の情報に含まれる前記対象移動体は同一の移動体であって、
前記第1の情報に含まれる前記対象移動体と前記第2の情報に含まれる前記対象移動体とが同一の移動体であるか否かは、前記対象移動体のナンバープレートを画像認識することで得られる自動車登録番号に基づいて判定される、
情報処理装置。 - 前記センサによって検出された前記第1の情報と、前記第1の移動体と異なる移動体に搭載されたセンサにより検出された前記第2の情報は、検出精度情報または信頼度情報を含み、
前記第1の移動体と異なる移動体に搭載されたセンサは、前記センサよりも高い検出精度または信頼度で前記第2の移動体に関する情報を検出可能であって、
前記第2の情報は、前記第1の情報よりも、前記第2の移動体に関する情報の検出精度または信頼度が高い情報であって、
前記第1の情報および前記第2の情報に含まれる検出精度情報または信頼度情報は、いずれも所定の閾値以上である、請求項1に記載の情報処理装置。 - 前記制御部は、前記第1の情報と前記第2の情報との誤差が所定の条件を満たす場合に、前記センサは異常であると判定する、請求項1または請求項2に記載の情報処理装置。
- 前記制御部は、前記第1の情報と前記第2の情報との誤差が低減するよう前記センサに対してキャリブレーションを行うことによって、前記センサを調整する、請求項1乃至請求項3の何れか1項に記載の情報処理装置。
- 前記通知部は、前記異常を示す情報を前記第1の移動体のユーザへ通知する、請求項1乃至請求項4の何れか1項に記載の情報処理装置。
- 前記制御部は、異常であると判定された前記センサにより検出された前記第1の情報に代えて、対応する前記第2の情報を用いる、請求項1乃至請求項5の何れか1項に記載の情報処理装置。
- 前記第1の移動体は、自動運転機能を備えた車両であって、
前記制御部は、前記第1の移動体の自動運転機能を停止させる、請求項1乃至請求項6の何れか1項に記載の情報処理装置。 - 前記制御部は、前記第1の移動体を停止させる、請求項7に記載の情報処理装置。
- 前記制御部は、前記第1の移動体を自動運転から手動運転に切り替える、請求項7に記載の情報処理装置。
- 前記制御部は、前記第1の移動体が前記第1の移動体と異なる移動体に搭載されたセンサの前記第2の情報の検出範囲内により長く滞在するよう前記車両を制御する、請求項7乃至請求項9の何れか1項に記載の情報処理装置。
- 前記制御部は、前記第1の移動体の近傍又は将来近傍になると予測される前記第1の移動体と異なる移動体に搭載されたセンサから、優先的に前記第2の情報を取得する、請求項1乃至請求項10の何れか1項に記載の情報処理装置。
- 前記制御部は、前記センサよりも精度よく前記第2の移動体に関する情報を検出可能な前記第1の移動体と異なる移動体に搭載されたセンサから、優先的に前記第2の情報を取得する、請求項1乃至請求項11の何れか1項に記載の情報処理装置。
- 前記第1の情報及び前記第2の情報は、前記第2の移動体の位置、大きさ、種類、速度、加速度、移動方向、若しくはこれらの予測値、検出精度、検出時刻、又は信頼度の少なくともいずれかを含む、請求項1乃至請求項12の何れか1項に記載の情報処理装置。
- 前記第1の移動体と異なる移動体に搭載されたセンサは、前記情報処理装置に対応する車両に対向する他の車両、並走する他の車両、若しくは停止中の他の車両又は施設に設けられる、請求項1乃至請求項13の何れか1項に記載の情報処理装置。
- 前記第1の情報および前記第2の情報は、前記第1の情報および前記第2の情報を検出したセンサおよび外部の装置の種類を示す情報、設置された位置を示す情報、または姿勢を示す情報の少なくともいずれか1以上を含む、請求項1乃至請求項14の何れか1項に記載の情報処理装置。
- 前記第2のセンサは複数のセンサであって、前記制御部は、前記第1の情報と複数の第2のセンサにより検出された複数の第2の情報のそれぞれとの比較結果に基づく前記第1のセンサの異常が判定された割合に基づいて、前記第1のセンサの異常を判定する、請求項1に記載の情報処理装置。
- 第1の移動体に搭載された第1のセンサによって検出された対象移動体に関する第1の情報と、前記第1の移動体と異なる第2の移動体に搭載された第2のセンサにより検出された前記対象移動体に関する第2の情報との比較結果に基づいて、センサの異常を判定する処理をプロセッサにより制御することと、
判定された異常を示す情報を外部の装置に通知することと、
を含み、
前記外部の装置は、前記第1の移動体と異なる移動体、保険会社の装置、ディーラーの装置、または障害データベース記録装置の少なくともいずれか1以上であり、
前記異常を示す情報は、前記第1のセンサまたは前記第2のセンサのうち、いずれのセンサが異常であるかを示す情報を含み、
前記第1の情報に含まれる前記対象移動体と前記第2の情報に含まれる前記対象移動体は同一の移動体であって、
前記第1の情報に含まれる前記対象移動体と前記第2の情報に含まれる前記対象移動体とが同一の移動体であるか否かは、前記対象移動体のナンバープレートを画像認識することで得られる自動車登録番号に基づいて判定される、
情報処理方法。 - 第1の移動体に搭載された第1のセンサによって検出された対象移動体に関する第1の情報と、前記第1の移動体と異なる第2の移動体に搭載された第2のセンサにより検出された前記対象移動体に関する第2の情報との比較結果に基づいて、センサの異常を判定する制御部と、
判定された異常を示す情報を外部の装置に通知する通知部と、
として機能させ、
前記外部の装置は、前記第1の移動体と異なる移動体、保険会社の装置、ディーラーの装置、または障害データベース記録装置の少なくともいずれか1以上であり、
前記異常を示す情報は、前記前記第1のセンサまたは前記第2のセンサのうち、いずれのセンサが異常であるかを示す情報を含み、
前記第1の情報に含まれる前記対象移動体と前記第2の情報に含まれる前記対象移動体は同一の移動体であって、
前記第1の情報に含まれる前記対象移動体と前記第2の情報に含まれる前記対象移動体とが同一の移動体であるか否かは、前記対象移動体のナンバープレートを画像認識することで得られる自動車登録番号に基づいて判定される、
プログラム。
Applications Claiming Priority (3)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2015161791 | 2015-08-19 | ||
| JP2015161791 | 2015-08-19 | ||
| PCT/JP2016/064835 WO2017029847A1 (ja) | 2015-08-19 | 2016-05-19 | 情報処理装置、情報処理方法及びプログラム |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JPWO2017029847A1 JPWO2017029847A1 (ja) | 2018-06-07 |
| JP7003660B2 true JP7003660B2 (ja) | 2022-01-20 |
Family
ID=58051719
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2017535260A Active JP7003660B2 (ja) | 2015-08-19 | 2016-05-19 | 情報処理装置、情報処理方法及びプログラム |
Country Status (5)
| Country | Link |
|---|---|
| US (2) | US10891495B2 (ja) |
| EP (1) | EP3340205B1 (ja) |
| JP (1) | JP7003660B2 (ja) |
| CN (1) | CN107924632B (ja) |
| WO (1) | WO2017029847A1 (ja) |
Families Citing this family (50)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| EP3315949B1 (en) * | 2015-06-23 | 2021-04-28 | Nec Corporation | Detection system, detection method, and program |
| US11719545B2 (en) | 2016-01-22 | 2023-08-08 | Hyundai Motor Company | Autonomous vehicle component damage and salvage assessment |
| US11242051B1 (en) | 2016-01-22 | 2022-02-08 | State Farm Mutual Automobile Insurance Company | Autonomous vehicle action communications |
| US11441916B1 (en) | 2016-01-22 | 2022-09-13 | State Farm Mutual Automobile Insurance Company | Autonomous vehicle trip routing |
| US10482226B1 (en) | 2016-01-22 | 2019-11-19 | State Farm Mutual Automobile Insurance Company | System and method for autonomous vehicle sharing using facial recognition |
| DE102017201663A1 (de) * | 2017-02-02 | 2018-08-02 | Robert Bosch Gmbh | Verfahren zur Lokalisierung eines höher automatisierten, z.B. hochautomatisierten Fahrzeugs (HAF) in einer digitalen Lokalisierungskarte |
| JP7015665B2 (ja) * | 2017-02-22 | 2022-02-03 | パナソニック インテレクチュアル プロパティ コーポレーション オブ アメリカ | 情報処理装置、情報処理方法及びプログラム |
| WO2018198239A1 (ja) * | 2017-04-26 | 2018-11-01 | 三菱電機株式会社 | 処理装置および物体識別情報の生成方法 |
| US10930152B2 (en) | 2017-06-20 | 2021-02-23 | Hitachi, Ltd. | Travel control system |
| JP6944308B2 (ja) | 2017-08-18 | 2021-10-06 | ソニーセミコンダクタソリューションズ株式会社 | 制御装置、制御システム、および制御方法 |
| US10591313B2 (en) * | 2017-09-29 | 2020-03-17 | Intel Corporation | Detecting mobile device sensor malfunctions |
| JP6623202B2 (ja) * | 2017-10-24 | 2019-12-18 | 日本電信電話株式会社 | モビリティ装置及びモビリティ装置における環境センシング方法 |
| JP6989347B2 (ja) * | 2017-10-27 | 2022-01-05 | 日本電気通信システム株式会社 | 車両状態判定装置、車両状態判定システム、車両状態判定方法、及び、車両状態判定プログラム |
| JP6981224B2 (ja) * | 2017-12-18 | 2021-12-15 | トヨタ自動車株式会社 | 車両制御装置、方法およびプログラム |
| CN109993965B (zh) * | 2018-01-02 | 2021-03-30 | 中国移动通信有限公司研究院 | 目标速度计算方法及装置、mec服务器及存储介质 |
| JP7018330B2 (ja) * | 2018-02-15 | 2022-02-10 | 本田技研工業株式会社 | 車両制御装置 |
| JP7048353B2 (ja) * | 2018-02-28 | 2022-04-05 | 本田技研工業株式会社 | 走行制御装置、走行制御方法およびプログラム |
| JP7036633B2 (ja) * | 2018-03-15 | 2022-03-15 | 株式会社デンソーテン | 異常検出装置、異常検出方法および異常検出システム |
| JP7008217B2 (ja) * | 2018-03-28 | 2022-01-25 | パナソニックIpマネジメント株式会社 | 異常報知装置、車両、異常報知方法、及び、プログラム |
| KR102471498B1 (ko) | 2018-04-02 | 2022-11-28 | 삼성전자주식회사 | 차량을 진단하는 전자 장치 및 방법 |
| CN108830969B (zh) * | 2018-04-27 | 2021-01-08 | 榛硕(武汉)智能科技有限公司 | 无人驾驶车辆赛事监测系统及监测方法 |
| CN108573247B (zh) * | 2018-05-09 | 2021-09-28 | 深圳市微埃智能科技有限公司 | 基于边缘计算的用于检测车位停车状态的方法 |
| JP7044000B2 (ja) * | 2018-07-20 | 2022-03-30 | 株式会社デンソー | 車両制御装置および車両制御方法 |
| WO2020021954A1 (ja) * | 2018-07-26 | 2020-01-30 | ソニー株式会社 | 情報処理装置、情報処理方法、およびプログラム |
| US10775509B2 (en) * | 2018-09-19 | 2020-09-15 | Ford Global Technologies, Llc | Sensor field of view mapping |
| US10928819B2 (en) * | 2018-10-29 | 2021-02-23 | Here Global B.V. | Method and apparatus for comparing relevant information between sensor measurements |
| WO2020116204A1 (ja) * | 2018-12-07 | 2020-06-11 | ソニーセミコンダクタソリューションズ株式会社 | 情報処理装置、情報処理方法、プログラム、移動体制御装置、及び、移動体 |
| JP2020167550A (ja) * | 2019-03-29 | 2020-10-08 | 本田技研工業株式会社 | 通信装置、通信方法及びプログラム |
| WO2020199183A1 (en) * | 2019-04-04 | 2020-10-08 | Qualcomm Incorporated | Sensor data sharing between vehicles |
| US11772671B2 (en) | 2019-06-03 | 2023-10-03 | Toyota Research Institute, Inc. | Systems and methods for predicting control handback |
| JP7316138B2 (ja) * | 2019-07-29 | 2023-07-27 | 京セラ株式会社 | 交通通信システム、基地局、移動局、及び車両 |
| JP7097867B2 (ja) * | 2019-09-24 | 2022-07-08 | 本田技研工業株式会社 | 遠隔駐車システム |
| US20220410904A1 (en) * | 2019-10-31 | 2022-12-29 | Sony Group Corporation | Information processing device, information processing system and information processing method |
| KR102841665B1 (ko) * | 2020-02-13 | 2025-08-04 | 엘지전자 주식회사 | 자율주행시스템에서 차량의 교통 신호정보를 비교하는 방법 |
| JP7463146B2 (ja) | 2020-03-17 | 2024-04-08 | 本田技研工業株式会社 | 移動体監視システム、及び移動体監視方法 |
| JP7405657B2 (ja) * | 2020-03-17 | 2023-12-26 | 本田技研工業株式会社 | 移動体監視システム、及び移動体監視方法 |
| JP7380449B2 (ja) * | 2020-06-30 | 2023-11-15 | トヨタ自動車株式会社 | 判定装置及びプログラム |
| JP7466396B2 (ja) * | 2020-07-28 | 2024-04-12 | 株式会社Soken | 車両制御装置 |
| WO2022049636A1 (ja) * | 2020-09-01 | 2022-03-10 | パナソニック インテレクチュアル プロパティ コーポレーション オブ アメリカ | 制御モード切替装置、および制御モード切替方法 |
| WO2022085904A1 (ko) * | 2020-10-19 | 2022-04-28 | 한국자동차연구원 | 센싱 데이터를 보정하기 위한 전자 장치 및 방법 |
| CN116648600A (zh) * | 2020-12-01 | 2023-08-25 | 罗伯特·博世有限公司 | 用于调谐传感器融合权重的方法和装置 |
| CN114639262B (zh) * | 2020-12-15 | 2024-02-06 | 北京万集科技股份有限公司 | 感知设备的状态检测方法、装置、计算机设备和存储介质 |
| JP7505399B2 (ja) * | 2020-12-24 | 2024-06-25 | トヨタ自動車株式会社 | ロボット制御システム、ロボット制御方法、及びプログラム |
| DE102021109425B3 (de) * | 2021-04-15 | 2022-07-21 | Bayerische Motoren Werke Aktiengesellschaft | Verfahren zum Steuern eines Fahrzeugs und Steuervorrichtung für ein Fahrzeug |
| JP6968475B1 (ja) * | 2021-06-03 | 2021-11-17 | 望 窪田 | 情報処理方法、プログラム及び情報処理装置 |
| JP7619295B2 (ja) * | 2022-01-26 | 2025-01-22 | 株式会社デンソー | 車両用装置、情報統合方法 |
| US12190655B2 (en) * | 2022-02-24 | 2025-01-07 | International Business Machines Corporation | Collaborative data sharing for data anomalies |
| CN114999179B (zh) * | 2022-07-20 | 2022-10-25 | 山东金宇信息科技集团有限公司 | 一种隧道安全行车方法、设备及介质 |
| US20240400011A1 (en) * | 2023-05-31 | 2024-12-05 | Toyota Jidosha Kabushiki Kaisha | Control device and remote control method |
| DE102023206324A1 (de) * | 2023-07-04 | 2025-01-09 | Hitachi Astemo, Ltd. | Steuereinrichtung, verfahren und computerprogrammprodukt |
Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2000339599A (ja) | 1999-05-31 | 2000-12-08 | Honda Motor Co Ltd | 自動追従走行システム |
| JP2001301485A (ja) | 2000-02-15 | 2001-10-31 | Toyota Motor Corp | 車両制御装置 |
| JP2005050187A (ja) | 2003-07-30 | 2005-02-24 | Nissan Motor Co Ltd | 周辺車両検出装置 |
| JP2008225786A (ja) | 2007-03-12 | 2008-09-25 | Toyota Motor Corp | 道路状況検出システム |
| JP2008299676A (ja) | 2007-05-31 | 2008-12-11 | Toyota Motor Corp | 死角情報要求/提供装置及びこれらを利用した車車間通信システム |
Family Cites Families (28)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US6100792A (en) * | 1996-05-20 | 2000-08-08 | Alpine Electronics, Inc. | Car security apparatus and car security system |
| US6774988B2 (en) * | 2002-07-30 | 2004-08-10 | Gentex Corporation | Light source detection and categorization system for automatic vehicle exterior light control and method of manufacturing |
| US6292725B1 (en) * | 1997-04-04 | 2001-09-18 | Komatsu Ltd. | Interference preventing device for vehicle |
| JP2000019071A (ja) * | 1998-06-30 | 2000-01-21 | Nissan Motor Co Ltd | 車両自動運転装置 |
| JP3898085B2 (ja) * | 2002-05-16 | 2007-03-28 | 富士通株式会社 | 車載センサ情報提供プログラムおよび車載センサ情報利用プログラム |
| DE102005005720A1 (de) * | 2005-02-09 | 2006-08-17 | Robert Bosch Gmbh | Fahrerassistenzsystem mit redundanter Entscheidungseinheit |
| JP2006315427A (ja) * | 2005-05-10 | 2006-11-24 | Fujitsu Ten Ltd | 車両用通信システム |
| JP2007114857A (ja) * | 2005-10-18 | 2007-05-10 | Honda Motor Co Ltd | 交通情報処理装置 |
| CN101101702A (zh) * | 2007-07-16 | 2008-01-09 | 陈拙夫 | 汽车车际间信息共享型自动驾驶系统及其控制方法 |
| US8315759B2 (en) | 2008-04-04 | 2012-11-20 | GM Global Technology Operations LLC | Humidity sensor diagnostic systems and methods |
| US8605947B2 (en) * | 2008-04-24 | 2013-12-10 | GM Global Technology Operations LLC | Method for detecting a clear path of travel for a vehicle enhanced by object detection |
| JP5585177B2 (ja) * | 2010-04-12 | 2014-09-10 | トヨタ自動車株式会社 | 先行車位置判定装置 |
| JP5625603B2 (ja) | 2010-08-09 | 2014-11-19 | トヨタ自動車株式会社 | 車両制御装置、車両制御システムおよび管制装置 |
| KR20130046818A (ko) | 2011-10-28 | 2013-05-08 | 현대자동차주식회사 | 외부 데이터베이스를 이용한 차량의 제어시스템 |
| KR101784526B1 (ko) * | 2011-11-29 | 2017-10-11 | 엘지이노텍 주식회사 | 오토 포커스 캘리브레이션의 오류 검출 방법 및 시스템 |
| JP6077210B2 (ja) * | 2011-12-22 | 2017-02-08 | トヨタ自動車株式会社 | 車両用後方監視装置 |
| JP2013168065A (ja) * | 2012-02-16 | 2013-08-29 | Sony Corp | 情報処理装置、端末装置、情報処理方法、及び状況表示方法 |
| JP2013200820A (ja) | 2012-03-26 | 2013-10-03 | Hitachi Consumer Electronics Co Ltd | 画像送受信システム |
| EP2884477B1 (en) * | 2012-08-07 | 2020-06-17 | Sony Corporation | Information processing device, information processing method, and information processing system |
| WO2014038076A1 (ja) * | 2012-09-07 | 2014-03-13 | トヨタ自動車株式会社 | 車間距離制御装置 |
| JP5902076B2 (ja) | 2012-10-01 | 2016-04-13 | 本田技研工業株式会社 | 情報処理装置、情報処理方法およびプログラム |
| EP2962064B1 (en) * | 2013-02-26 | 2018-04-04 | Polaris Industries Inc. | Recreational vehicle interactive telemetry, mapping, and trip planning system |
| DE102013225563A1 (de) * | 2013-12-11 | 2015-06-11 | Robert Bosch Gmbh | Verfahren zur Überwachung eines Sensors eines Fahrzeugs |
| JP5991332B2 (ja) * | 2014-02-05 | 2016-09-14 | トヨタ自動車株式会社 | 衝突回避制御装置 |
| ES2724353T3 (es) * | 2014-04-04 | 2019-09-10 | Signify Holding Bv | Sistema y métodos para el soporte de vehículos autónomos por medio de la percepción ambiental y calibración y verificación de sensores |
| CN103996312B (zh) * | 2014-05-23 | 2015-12-09 | 北京理工大学 | 具有社会行为交互的无人驾驶汽车控制系统 |
| JP6290009B2 (ja) * | 2014-06-06 | 2018-03-07 | 日立オートモティブシステムズ株式会社 | 障害物情報管理装置 |
| US10336321B1 (en) * | 2014-11-13 | 2019-07-02 | State Farm Mutual Automobile Insurance Company | Autonomous vehicle control assessment and selection |
-
2016
- 2016-05-19 US US15/579,365 patent/US10891495B2/en active Active
- 2016-05-19 WO PCT/JP2016/064835 patent/WO2017029847A1/ja not_active Ceased
- 2016-05-19 JP JP2017535260A patent/JP7003660B2/ja active Active
- 2016-05-19 EP EP16836839.7A patent/EP3340205B1/en active Active
- 2016-05-19 CN CN201680047530.9A patent/CN107924632B/zh active Active
-
2021
- 2021-01-04 US US17/140,150 patent/US11295143B2/en active Active
Patent Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2000339599A (ja) | 1999-05-31 | 2000-12-08 | Honda Motor Co Ltd | 自動追従走行システム |
| JP2001301485A (ja) | 2000-02-15 | 2001-10-31 | Toyota Motor Corp | 車両制御装置 |
| JP2005050187A (ja) | 2003-07-30 | 2005-02-24 | Nissan Motor Co Ltd | 周辺車両検出装置 |
| JP2008225786A (ja) | 2007-03-12 | 2008-09-25 | Toyota Motor Corp | 道路状況検出システム |
| JP2008299676A (ja) | 2007-05-31 | 2008-12-11 | Toyota Motor Corp | 死角情報要求/提供装置及びこれらを利用した車車間通信システム |
Also Published As
| Publication number | Publication date |
|---|---|
| EP3340205A1 (en) | 2018-06-27 |
| US11295143B2 (en) | 2022-04-05 |
| CN107924632A (zh) | 2018-04-17 |
| US10891495B2 (en) | 2021-01-12 |
| EP3340205A4 (en) | 2019-05-15 |
| CN107924632B (zh) | 2022-05-31 |
| JPWO2017029847A1 (ja) | 2018-06-07 |
| EP3340205B1 (en) | 2021-09-15 |
| US20210124956A1 (en) | 2021-04-29 |
| WO2017029847A1 (ja) | 2017-02-23 |
| US20180357493A1 (en) | 2018-12-13 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US11295143B2 (en) | Information processing apparatus, information processing method, and program | |
| US12254772B2 (en) | Signal processing device, signal processing method, and mobile device | |
| US11873007B2 (en) | Information processing apparatus, information processing method, and program | |
| CN112534487B (zh) | 信息处理设备、移动体、信息处理方法和程序 | |
| WO2019077999A1 (ja) | 撮像装置、画像処理装置、及び、画像処理方法 | |
| US20250234126A1 (en) | Acoustic control method and acoustic control device | |
| WO2021241189A1 (ja) | 情報処理装置、情報処理方法、およびプログラム | |
| US20220017093A1 (en) | Vehicle control device, vehicle control method, program, and vehicle | |
| US20240257508A1 (en) | Information processing device, information processing method, and program | |
| WO2021033574A1 (ja) | 情報処理装置、および情報処理方法、並びにプログラム | |
| WO2020129656A1 (ja) | 情報処理装置、および情報処理方法、並びにプログラム | |
| WO2022004352A1 (ja) | 制御装置、制御方法、記憶媒体、及び制御システム | |
| JP7676407B2 (ja) | 情報処理装置、情報処理方法、及び、プログラム | |
| JP7192771B2 (ja) | 情報処理装置、情報処理方法、プログラム、及び、車両 | |
| US11235783B2 (en) | Information processing apparatus and information processing method | |
| US20250006200A1 (en) | Information processing device, information processing method, and information processing program | |
| US20260052319A1 (en) | Solid-state imaging device | |
| JP7619295B2 (ja) | 車両用装置、情報統合方法 | |
| US12243331B2 (en) | Control device, projection system, control method, and program | |
| US12633133B2 (en) | Recognition processing device, recognition processing method, and recognition processing system | |
| US20240386724A1 (en) | Recognition processing device, recognition processing method, and recognition processing system | |
| US20260004594A1 (en) | Information processing device, information processing method, and information processing system | |
| WO2024252912A1 (ja) | 情報処理装置、情報処理方法、および情報処理システム |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| RD04 | Notification of resignation of power of attorney |
Free format text: JAPANESE INTERMEDIATE CODE: A7424 Effective date: 20190208 |
|
| RD03 | Notification of appointment of power of attorney |
Free format text: JAPANESE INTERMEDIATE CODE: A7423 Effective date: 20190214 |
|
| RD04 | Notification of resignation of power of attorney |
Free format text: JAPANESE INTERMEDIATE CODE: A7424 Effective date: 20190222 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20190510 |
|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20190510 |
|
| RD02 | Notification of acceptance of power of attorney |
Free format text: JAPANESE INTERMEDIATE CODE: A7422 Effective date: 20190510 |
|
| RD04 | Notification of resignation of power of attorney |
Free format text: JAPANESE INTERMEDIATE CODE: A7424 Effective date: 20190522 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20200317 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20200515 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20201104 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20201225 |
|
| A02 | Decision of refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A02 Effective date: 20210601 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20210827 |
|
| C60 | Trial request (containing other claim documents, opposition documents) |
Free format text: JAPANESE INTERMEDIATE CODE: C60 Effective date: 20210827 |
|
| A911 | Transfer to examiner for re-examination before appeal (zenchi) |
Free format text: JAPANESE INTERMEDIATE CODE: A911 Effective date: 20210903 |
|
| C21 | Notice of transfer of a case for reconsideration by examiners before appeal proceedings |
Free format text: JAPANESE INTERMEDIATE CODE: C21 Effective date: 20210907 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20211130 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20211213 |
|
| R151 | Written notification of patent or utility model registration |
Ref document number: 7003660 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R151 |