JP7159802B2 - 車両用電子ミラーシステム - Google Patents
車両用電子ミラーシステム Download PDFInfo
- Publication number
- JP7159802B2 JP7159802B2 JP2018214774A JP2018214774A JP7159802B2 JP 7159802 B2 JP7159802 B2 JP 7159802B2 JP 2018214774 A JP2018214774 A JP 2018214774A JP 2018214774 A JP2018214774 A JP 2018214774A JP 7159802 B2 JP7159802 B2 JP 7159802B2
- Authority
- JP
- Japan
- Prior art keywords
- image
- vehicle
- display
- rear side
- mirror system
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images








Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60R—VEHICLES, VEHICLE FITTINGS, OR VEHICLE PARTS, NOT OTHERWISE PROVIDED FOR
- B60R1/00—Optical viewing arrangements; Real-time viewing arrangements for drivers or passengers using optical image capturing systems, e.g. cameras or video systems specially adapted for use in or on vehicles
- B60R1/20—Real-time viewing arrangements for drivers or passengers using optical image capturing systems, e.g. cameras or video systems specially adapted for use in or on vehicles
- B60R1/22—Real-time viewing arrangements for drivers or passengers using optical image capturing systems, e.g. cameras or video systems specially adapted for use in or on vehicles for viewing an area outside the vehicle, e.g. the exterior of the vehicle
- B60R1/23—Real-time viewing arrangements for drivers or passengers using optical image capturing systems, e.g. cameras or video systems specially adapted for use in or on vehicles for viewing an area outside the vehicle, e.g. the exterior of the vehicle with a predetermined field of view
- B60R1/26—Real-time viewing arrangements for drivers or passengers using optical image capturing systems, e.g. cameras or video systems specially adapted for use in or on vehicles for viewing an area outside the vehicle, e.g. the exterior of the vehicle with a predetermined field of view to the rear of the vehicle
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60K—ARRANGEMENT OR MOUNTING OF PROPULSION UNITS OR OF TRANSMISSIONS IN VEHICLES; ARRANGEMENT OR MOUNTING OF PLURAL DIVERSE PRIME-MOVERS IN VEHICLES; AUXILIARY DRIVES FOR VEHICLES; INSTRUMENTATION OR DASHBOARDS FOR VEHICLES; ARRANGEMENTS IN CONNECTION WITH COOLING, AIR INTAKE, GAS EXHAUST OR FUEL SUPPLY OF PROPULSION UNITS IN VEHICLES
- B60K35/00—Instruments specially adapted for vehicles; Arrangement of instruments in or on vehicles
- B60K35/20—Output arrangements, i.e. from vehicle to user, associated with vehicle functions or specially adapted therefor
- B60K35/21—Output arrangements, i.e. from vehicle to user, associated with vehicle functions or specially adapted therefor using visual output, e.g. blinking lights or matrix displays
- B60K35/22—Display screens
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60K—ARRANGEMENT OR MOUNTING OF PROPULSION UNITS OR OF TRANSMISSIONS IN VEHICLES; ARRANGEMENT OR MOUNTING OF PLURAL DIVERSE PRIME-MOVERS IN VEHICLES; AUXILIARY DRIVES FOR VEHICLES; INSTRUMENTATION OR DASHBOARDS FOR VEHICLES; ARRANGEMENTS IN CONNECTION WITH COOLING, AIR INTAKE, GAS EXHAUST OR FUEL SUPPLY OF PROPULSION UNITS IN VEHICLES
- B60K35/00—Instruments specially adapted for vehicles; Arrangement of instruments in or on vehicles
- B60K35/20—Output arrangements, i.e. from vehicle to user, associated with vehicle functions or specially adapted therefor
- B60K35/28—Output arrangements, i.e. from vehicle to user, associated with vehicle functions or specially adapted therefor characterised by the type of the output information, e.g. video entertainment or vehicle dynamics information; characterised by the purpose of the output information, e.g. for attracting the attention of the driver
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60K—ARRANGEMENT OR MOUNTING OF PROPULSION UNITS OR OF TRANSMISSIONS IN VEHICLES; ARRANGEMENT OR MOUNTING OF PLURAL DIVERSE PRIME-MOVERS IN VEHICLES; AUXILIARY DRIVES FOR VEHICLES; INSTRUMENTATION OR DASHBOARDS FOR VEHICLES; ARRANGEMENTS IN CONNECTION WITH COOLING, AIR INTAKE, GAS EXHAUST OR FUEL SUPPLY OF PROPULSION UNITS IN VEHICLES
- B60K35/00—Instruments specially adapted for vehicles; Arrangement of instruments in or on vehicles
- B60K35/20—Output arrangements, i.e. from vehicle to user, associated with vehicle functions or specially adapted therefor
- B60K35/29—Instruments characterised by the way in which information is handled, e.g. showing information on plural displays or prioritising information according to driving conditions
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60K—ARRANGEMENT OR MOUNTING OF PROPULSION UNITS OR OF TRANSMISSIONS IN VEHICLES; ARRANGEMENT OR MOUNTING OF PLURAL DIVERSE PRIME-MOVERS IN VEHICLES; AUXILIARY DRIVES FOR VEHICLES; INSTRUMENTATION OR DASHBOARDS FOR VEHICLES; ARRANGEMENTS IN CONNECTION WITH COOLING, AIR INTAKE, GAS EXHAUST OR FUEL SUPPLY OF PROPULSION UNITS IN VEHICLES
- B60K35/00—Instruments specially adapted for vehicles; Arrangement of instruments in or on vehicles
- B60K35/60—Instruments characterised by their location or relative disposition in or on vehicles
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60R—VEHICLES, VEHICLE FITTINGS, OR VEHICLE PARTS, NOT OTHERWISE PROVIDED FOR
- B60R1/00—Optical viewing arrangements; Real-time viewing arrangements for drivers or passengers using optical image capturing systems, e.g. cameras or video systems specially adapted for use in or on vehicles
- B60R1/006—Side-view mirrors, e.g. V-shaped mirrors located at the front or rear part of the vehicle
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60R—VEHICLES, VEHICLE FITTINGS, OR VEHICLE PARTS, NOT OTHERWISE PROVIDED FOR
- B60R1/00—Optical viewing arrangements; Real-time viewing arrangements for drivers or passengers using optical image capturing systems, e.g. cameras or video systems specially adapted for use in or on vehicles
- B60R1/02—Rear-view mirror arrangements
- B60R1/06—Rear-view mirror arrangements mounted on vehicle exterior
-
- G—PHYSICS
- G08—SIGNALLING
- G08G—TRAFFIC CONTROL SYSTEMS
- G08G1/00—Traffic control systems for road vehicles
- G08G1/01—Detecting movement of traffic to be counted or controlled
-
- G—PHYSICS
- G08—SIGNALLING
- G08G—TRAFFIC CONTROL SYSTEMS
- G08G1/00—Traffic control systems for road vehicles
- G08G1/09—Arrangements for giving variable traffic instructions
- G08G1/0962—Arrangements for giving variable traffic instructions having an indicator mounted inside the vehicle, e.g. giving voice messages
-
- H—ELECTRICITY
- H04—ELECTRIC COMMUNICATION TECHNIQUE
- H04N—PICTORIAL COMMUNICATION, e.g. TELEVISION
- H04N23/00—Cameras or camera modules comprising electronic image sensors; Control thereof
- H04N23/60—Control of cameras or camera modules
- H04N23/63—Control of cameras or camera modules by using electronic viewfinders
-
- H—ELECTRICITY
- H04—ELECTRIC COMMUNICATION TECHNIQUE
- H04N—PICTORIAL COMMUNICATION, e.g. TELEVISION
- H04N23/00—Cameras or camera modules comprising electronic image sensors; Control thereof
- H04N23/90—Arrangement of cameras or camera modules, e.g. multiple cameras in TV studios or sports stadiums
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60K—ARRANGEMENT OR MOUNTING OF PROPULSION UNITS OR OF TRANSMISSIONS IN VEHICLES; ARRANGEMENT OR MOUNTING OF PLURAL DIVERSE PRIME-MOVERS IN VEHICLES; AUXILIARY DRIVES FOR VEHICLES; INSTRUMENTATION OR DASHBOARDS FOR VEHICLES; ARRANGEMENTS IN CONNECTION WITH COOLING, AIR INTAKE, GAS EXHAUST OR FUEL SUPPLY OF PROPULSION UNITS IN VEHICLES
- B60K2360/00—Indexing scheme associated with groups B60K35/00 or B60K37/00 relating to details of instruments or dashboards
- B60K2360/16—Type of output information
- B60K2360/176—Camera images
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60K—ARRANGEMENT OR MOUNTING OF PROPULSION UNITS OR OF TRANSMISSIONS IN VEHICLES; ARRANGEMENT OR MOUNTING OF PLURAL DIVERSE PRIME-MOVERS IN VEHICLES; AUXILIARY DRIVES FOR VEHICLES; INSTRUMENTATION OR DASHBOARDS FOR VEHICLES; ARRANGEMENTS IN CONNECTION WITH COOLING, AIR INTAKE, GAS EXHAUST OR FUEL SUPPLY OF PROPULSION UNITS IN VEHICLES
- B60K2360/00—Indexing scheme associated with groups B60K35/00 or B60K37/00 relating to details of instruments or dashboards
- B60K2360/20—Optical features of instruments
- B60K2360/21—Optical features of instruments using cameras
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60R—VEHICLES, VEHICLE FITTINGS, OR VEHICLE PARTS, NOT OTHERWISE PROVIDED FOR
- B60R1/00—Optical viewing arrangements; Real-time viewing arrangements for drivers or passengers using optical image capturing systems, e.g. cameras or video systems specially adapted for use in or on vehicles
- B60R1/12—Mirror assemblies combined with other articles, e.g. clocks
- B60R2001/1253—Mirror assemblies combined with other articles, e.g. clocks with cameras, video cameras or video screens
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60R—VEHICLES, VEHICLE FITTINGS, OR VEHICLE PARTS, NOT OTHERWISE PROVIDED FOR
- B60R2300/00—Details of viewing arrangements using cameras and displays, specially adapted for use in a vehicle
- B60R2300/10—Details of viewing arrangements using cameras and displays, specially adapted for use in a vehicle characterised by the type of camera system used
- B60R2300/105—Details of viewing arrangements using cameras and displays, specially adapted for use in a vehicle characterised by the type of camera system used using multiple cameras
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60R—VEHICLES, VEHICLE FITTINGS, OR VEHICLE PARTS, NOT OTHERWISE PROVIDED FOR
- B60R2300/00—Details of viewing arrangements using cameras and displays, specially adapted for use in a vehicle
- B60R2300/10—Details of viewing arrangements using cameras and displays, specially adapted for use in a vehicle characterised by the type of camera system used
- B60R2300/108—Details of viewing arrangements using cameras and displays, specially adapted for use in a vehicle characterised by the type of camera system used using 'non-standard' camera systems, e.g. camera sensor used for additional purposes i.a. rain sensor, camera sensor split in multiple image areas
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60R—VEHICLES, VEHICLE FITTINGS, OR VEHICLE PARTS, NOT OTHERWISE PROVIDED FOR
- B60R2300/00—Details of viewing arrangements using cameras and displays, specially adapted for use in a vehicle
- B60R2300/30—Details of viewing arrangements using cameras and displays, specially adapted for use in a vehicle characterised by the type of image processing
- B60R2300/303—Details of viewing arrangements using cameras and displays, specially adapted for use in a vehicle characterised by the type of image processing using joined images, e.g. multiple camera images
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60R—VEHICLES, VEHICLE FITTINGS, OR VEHICLE PARTS, NOT OTHERWISE PROVIDED FOR
- B60R2300/00—Details of viewing arrangements using cameras and displays, specially adapted for use in a vehicle
- B60R2300/70—Details of viewing arrangements using cameras and displays, specially adapted for use in a vehicle characterised by an event-triggered choice to display a specific image among a selection of captured images
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60R—VEHICLES, VEHICLE FITTINGS, OR VEHICLE PARTS, NOT OTHERWISE PROVIDED FOR
- B60R2300/00—Details of viewing arrangements using cameras and displays, specially adapted for use in a vehicle
- B60R2300/80—Details of viewing arrangements using cameras and displays, specially adapted for use in a vehicle characterised by the intended use of the viewing arrangement
- B60R2300/8046—Details of viewing arrangements using cameras and displays, specially adapted for use in a vehicle characterised by the intended use of the viewing arrangement for replacing a rear-view mirror system
-
- H—ELECTRICITY
- H04—ELECTRIC COMMUNICATION TECHNIQUE
- H04N—PICTORIAL COMMUNICATION, e.g. TELEVISION
- H04N23/00—Cameras or camera modules comprising electronic image sensors; Control thereof
- H04N23/60—Control of cameras or camera modules
- H04N23/698—Control of cameras or camera modules for achieving an enlarged field of view, e.g. panoramic image capture
Landscapes
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Chemical & Material Sciences (AREA)
- Combustion & Propulsion (AREA)
- Transportation (AREA)
- Multimedia (AREA)
- Signal Processing (AREA)
- Physics & Mathematics (AREA)
- General Physics & Mathematics (AREA)
- Closed-Circuit Television Systems (AREA)
- Traffic Control Systems (AREA)
Description
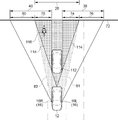
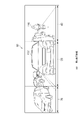
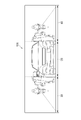
以下、図1~図9を用いて、本発明に係る車両用電子ミラーシステムの第1実施形態について説明する。なお、各図面において同一又は等価な構成要素及び部分には同一の参照符号を付与している。また、図面の寸法比率は、説明の都合上誇張されており、実際の比率とは異なる場合がある。
図3は、車両用電子ミラーシステム10のハードウェア構成を示すブロック図である。図3に示されるように、車両用電子ミラーシステム10は、車両12(図1参照)に搭載された後方撮影手段としての後方カメラ14と、後側方撮影手段としての後側方カメラユニット16と、表示手段としてのインナーミラーディスプレイ18と、車速センサ20と、映像処理制御手段としての制御装置22と、を有している。各構成は、バス24を介して相互に通信可能に接続されている。
上記の周辺表示プログラム実行する際に、車両用電子ミラーシステム10は、上記のハードウェア資源を用いて、各種の機能を実現する。車両用電子ミラーシステム10が実現する機能構成について説明する。
次に、車両用電子ミラーシステム10の作用について説明する。図9は、車両用電子ミラーシステム10による動作の流れを示すフローチャートである。CPU48がROM50又はストレージ54から周辺表示プログラムを読み出して、RAM52に展開して実行することにより、映像表示が行われる。
次に、第1実施形態の作用並びに効果を説明する。
上述した実施形態では、車速を条件にインナーミラーディスプレイ18に表示させる映像を切り替えているが、これに限らず、シフトポジションを条件に映像を切り替える構成としてもよい。すなわち、制御装置22は、図示しないシフトポジション検知手段に接続されており、シフトポジションの検知が可能とされている。
次に、図11~図16を用いて、本発明の第2実施形態に係る車両用電子ミラーシステムについて説明する。なお、前述した第1実施形態等と同一構成部分については、同一番号を付してその説明を省略する。
すなわち、図11に示されるように、車両用電子ミラーシステム90は、後方カメラ14と、後側方カメラユニット16と、インナーミラーディスプレイ18と、車速センサ20と、映像処理制御手段としての制御装置94と、方向指示器96とを有している。各構成は、バス98を介して相互に通信可能に接続されている。
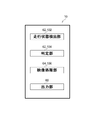
車両用電子ミラーシステム90は、機能構成として、図4に示されるように、走行状態検出部102と、判定部104と、映像処理部106と、出力部66とを有している。各機能構成は、制御装置94のCPU48がROM50又はストレージ54(図3参照)に記憶された周辺表示プログラム読み出し、実行することにより実現される。
次に、車両用電子ミラーシステム90の作用について説明する。図15は、車両用電子ミラーシステム90による動作の流れを示すフローチャートである。CPU48がROM50又はストレージ54から周辺表示プログラム読み出して、RAM52に展開して実行することにより、映像表示が行われる。なお、第1実施形態と同一の処理については、同一番号を付してその説明を省略する。
次に、第2実施形態の作用並びに効果を説明する。
なお、上述した第2実施形態では、車両12の車速に応じて第1表示映像68又は第2表示映像70を切り替えてインナーミラーディスプレイ18に表示させる構成とされているが、これに限らず、方向指示器96の作動状態のみに応じて第1表示映像68又は第3表示映像92をインナーミラーディスプレイ18に表示させる構成としてもよい。
次に、図17~図22を用いて、本発明の第3実施形態に係る車両用電子ミラーシステムについて説明する。なお、前述した第1実施形態等と同一構成部分については、同一番号を付してその説明を省略する。
すなわち、図17に示されるように、車両用電子ミラーシステム120は、後方カメラ14と、後側方カメラユニット16と、インナーミラーディスプレイ18と、車速センサ20と、映像処理制御手段としての制御装置122と、周辺検知センサ124とを有している。各構成は、バス126を介して相互に通信可能に接続されている。
図18に示されるように、車両用電子ミラーシステム120は、機能構成として、走行状態検出部60と、注意対象物検出部128と、判定部130と、映像処理部132と、出力部66とを有している。各機能構成は、制御装置122のCPU48がROM50又はストレージ54(図3参照)に記憶された周辺表示プログラム読み出し、実行することにより実現される。
次に、車両用電子ミラーシステム120の作用について説明する。図22は、車両用電子ミラーシステム120による動作の流れを示すフローチャートである。CPU48がROM50又はストレージ54から周辺表示プログラム読み出して、RAM52に展開して実行することにより、映像表示が行われる。なお、第1実施形態と同一の処理については、同一番号を付してその説明を省略する。
次に、第3実施形態の作用並びに効果を説明する。
12 車両
14 後方カメラ(後方撮影手段)
16 後側方カメラユニット(後側方撮影手段)
18 インナーミラーディスプレイ
22 制御装置(映像処理制御手段)
68 第1表示映像
70 第2表示映像
90 車両用電子ミラーシステム
92 第3表示映像
94 制御装置(映像処理制御手段)
120 車両用電子ミラーシステム
122 制御装置(映像処理制御手段)
136 第4表示映像
Claims (8)
- 車両の後方を撮影する後方撮影手段と、
前記車両の左右側方側における後方をそれぞれ撮影する後側方撮影手段と、
前記後方撮影手段により撮影された後方映像と、前記車両の状態及び前記車両の周囲の状況の少なくとも一方に応じて選択される後側方映像とに、前記車両の状態及び前記車両の周囲の状況の少なくとも一方に応じて異なる映像処理を行って表示手段に表示させる映像処理制御手段と、
を有し、
前記映像処理制御手段は、前記車両の車速を、前記後側方映像を選択する際及び前記映像処理を行う際の条件にそれぞれ含め、前記車速が所定の閾値以上の場合には、前記後側方映像を選択すると共に、前記後方映像と前記後側方映像とを合成して生成された第1表示映像を前記表示手段に表示させ、前記車速が前記所定の閾値未満の場合には、前記後方映像のみから生成された第2表示映像を前記表示手段に表示させる
車両用電子ミラーシステム。 - 前記映像処理制御手段は、前記車両のシフトポジションを、前記後側方映像を選択する際及び前記映像処理を行う際の条件にそれぞれ含める、
請求項1に記載の車両用電子ミラーシステム。 - 前記車両のシフトポジションが、前記車両を駐車させる状態に対応したポジションや前記車両を後退させる状態に対応したポジションに選択されている場合には、前記後方映像のみから生成された第2表示映像を前記表示手段に表示させる、
請求項2記載の車両用電子ミラーシステム。 - 前記映像処理制御手段は、前記車両の左右方向への移動を、前記後側方映像を選択する際及び前記映像処理を行う際の条件にそれぞれ含める、
請求項1~請求項3のいずれか一項に記載の車両用電子ミラーシステム。 - 前記車両の左右方向への移動が行われる場合には、前記後側方映像を選択すると共に、前記後方映像と前記後側方映像とを合成して生成された第1表示映像又は前記後方映像のみから生成された第2表示映像に、前記車両が移動する左右いずれか一方側の前記後側方映像を重畳した第3表示映像を前記表示手段に表示させる、
請求項4記載の車両用電子ミラーシステム。 - 前記映像処理制御手段は、前記車両の周囲に物体が検知された場合を、前記車両の状態および前記車両の周囲の状況に応じて前記後側方映像を選択する際及び映像処理を行う際の条件にそれぞれ含める、
請求項1~請求項5のいずれか一項に記載の車両用電子ミラーシステム。 - 前記車両の周囲に前記物体が検知された場合には、前記後側方映像を選択すると共に、前記後方映像と前記後側方映像とを合成して生成された第1表示映像又は前記後方映像のみから生成された第2表示映像に、前記物体が検知された方向に対応した左右いずれか一方側の前記後側方映像を重畳した第4表示映像を前記表示手段に表示させる、
請求項6記載の車両用電子ミラーシステム。 - 前記映像処理制御手段は、前記表示手段に表示させる映像を切り替える際に、一方の映像から他方の映像へ連続的に切り替える、
請求項1~請求項7のいずれか一項に記載の車両用電子ミラーシステム。
Priority Applications (3)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2018214774A JP7159802B2 (ja) | 2018-11-15 | 2018-11-15 | 車両用電子ミラーシステム |
| CN201911097695.9A CN111186376B (zh) | 2018-11-15 | 2019-11-12 | 车辆电子镜系统 |
| US16/682,534 US11433813B2 (en) | 2018-11-15 | 2019-11-13 | Vehicular electronic mirror system |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2018214774A JP7159802B2 (ja) | 2018-11-15 | 2018-11-15 | 車両用電子ミラーシステム |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2020088415A JP2020088415A (ja) | 2020-06-04 |
| JP7159802B2 true JP7159802B2 (ja) | 2022-10-25 |
Family
ID=70684746
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2018214774A Active JP7159802B2 (ja) | 2018-11-15 | 2018-11-15 | 車両用電子ミラーシステム |
Country Status (3)
| Country | Link |
|---|---|
| US (1) | US11433813B2 (ja) |
| JP (1) | JP7159802B2 (ja) |
| CN (1) | CN111186376B (ja) |
Families Citing this family (15)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN108885436B (zh) | 2016-01-15 | 2021-12-14 | 美国iRobot公司 | 自主监视机器人系统 |
| JP6939494B2 (ja) * | 2017-12-11 | 2021-09-22 | トヨタ自動車株式会社 | 画像表示装置 |
| US11242008B2 (en) * | 2020-02-07 | 2022-02-08 | Magna Mirrors Of America, Inc. | Vehicular vision system with center stack display and mirror display for surround view and CMS cameras |
| US12366855B2 (en) * | 2020-02-26 | 2025-07-22 | Polaris Industries Inc. | Environment monitoring system and method for a towed recreational vehicle |
| CN115916610A (zh) | 2020-04-21 | 2023-04-04 | 北极星工业有限公司 | 用于操作全地形车辆的系统及方法 |
| JP7398637B2 (ja) * | 2020-05-28 | 2023-12-15 | パナソニックIpマネジメント株式会社 | 表示制御装置、車両及び表示制御方法 |
| JP7287355B2 (ja) * | 2020-06-26 | 2023-06-06 | トヨタ自動車株式会社 | 車両周辺監視装置 |
| JP7467000B2 (ja) * | 2020-07-27 | 2024-04-15 | アルプスアルパイン株式会社 | 画像処理装置および画像処理方法 |
| JP7314885B2 (ja) * | 2020-09-01 | 2023-07-26 | トヨタ自動車株式会社 | 車両用周辺監視装置 |
| JP7200281B2 (ja) * | 2021-03-23 | 2023-01-06 | 本田技研工業株式会社 | 車両システム |
| JP7672919B2 (ja) * | 2021-08-24 | 2025-05-08 | 株式会社東海理化電機製作所 | 車両用視認装置 |
| JP2023061207A (ja) * | 2021-10-19 | 2023-05-01 | 株式会社東海理化電機製作所 | 車両用視認装置 |
| EP4440882A1 (en) * | 2021-11-29 | 2024-10-09 | ZF CV Systems Global GmbH | Adaptive camera system for a vehicle and vehicle comprising the adaptive camera system and method for operating the adaptive camera system |
| US12352079B2 (en) * | 2023-04-12 | 2025-07-08 | Volvo Car Corporation | Detection and avoidance of car dooring of cyclists |
| CN116691514A (zh) * | 2023-06-19 | 2023-09-05 | 长城汽车股份有限公司 | 显示环境图像的方法、装置、车辆及存储介质 |
Citations (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2014204132A (ja) | 2013-03-31 | 2014-10-27 | 株式会社村上開明堂 | 運転支援装置 |
| US20180154831A1 (en) | 2016-07-29 | 2018-06-07 | Faraday&Future Inc. | Composite display from one or more cameras |
| JP2018164186A (ja) | 2017-03-24 | 2018-10-18 | トヨタ自動車株式会社 | 車両用視認装置 |
Family Cites Families (10)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP5088669B2 (ja) | 2007-03-23 | 2012-12-05 | 株式会社デンソー | 車両周辺監視装置 |
| JP5347257B2 (ja) * | 2007-09-26 | 2013-11-20 | 日産自動車株式会社 | 車両用周辺監視装置および映像表示方法 |
| TW201008812A (en) * | 2008-08-22 | 2010-03-01 | shi-xiong Li | Auxiliary video warning device for vehicle |
| JP4770943B2 (ja) * | 2009-02-19 | 2011-09-14 | 株式会社デンソー | 車外映像表示システムおよび車両 |
| JP6206395B2 (ja) * | 2014-12-26 | 2017-10-04 | トヨタ自動車株式会社 | 電子ミラー装置 |
| CA3029410A1 (en) * | 2016-07-13 | 2018-01-18 | Sony Corporation | Image generation device, image generation method, and program |
| EP3556612B1 (en) * | 2016-12-19 | 2022-11-09 | Clarion Co., Ltd. | Terminal and method for controlling terminal |
| JP2019067220A (ja) * | 2017-10-02 | 2019-04-25 | シャープ株式会社 | 駐車位置表示処理装置、駐車位置表示方法、およびプログラム |
| JP7069692B2 (ja) | 2017-12-20 | 2022-05-18 | トヨタ自動車株式会社 | 画像表示装置 |
| JP7106859B2 (ja) * | 2017-12-27 | 2022-07-27 | トヨタ自動車株式会社 | 画像表示装置 |
-
2018
- 2018-11-15 JP JP2018214774A patent/JP7159802B2/ja active Active
-
2019
- 2019-11-12 CN CN201911097695.9A patent/CN111186376B/zh active Active
- 2019-11-13 US US16/682,534 patent/US11433813B2/en active Active
Patent Citations (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2014204132A (ja) | 2013-03-31 | 2014-10-27 | 株式会社村上開明堂 | 運転支援装置 |
| US20180154831A1 (en) | 2016-07-29 | 2018-06-07 | Faraday&Future Inc. | Composite display from one or more cameras |
| JP2018164186A (ja) | 2017-03-24 | 2018-10-18 | トヨタ自動車株式会社 | 車両用視認装置 |
Also Published As
| Publication number | Publication date |
|---|---|
| US11433813B2 (en) | 2022-09-06 |
| CN111186376B (zh) | 2023-04-14 |
| CN111186376A (zh) | 2020-05-22 |
| US20200156543A1 (en) | 2020-05-21 |
| JP2020088415A (ja) | 2020-06-04 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP2020088415A (ja) | 車両用電子ミラーシステム | |
| KR101354068B1 (ko) | 차량주변화상생성장치 | |
| JP4593070B2 (ja) | 車両の画像処理装置 | |
| JP3695319B2 (ja) | 車両周辺モニタ装置 | |
| US8218007B2 (en) | Camera system for a vehicle and method for controlling a camera system | |
| US9706175B2 (en) | Image processing device, image processing system, and image processing method | |
| US8576285B2 (en) | In-vehicle image processing method and image processing apparatus | |
| KR100936558B1 (ko) | 차량용 주변 감시 장치 및 영상 표시 방법 | |
| JP7006460B2 (ja) | 車両用表示制御装置、車両用表示システム、車両用表示制御方法、およびプログラム | |
| US10944918B2 (en) | Peripheral display device for a vehicle | |
| JP2010183170A (ja) | 車両用表示装置 | |
| JP2009524171A (ja) | 複数の画像を結合して鳥瞰図画像にする方法 | |
| JP2003054316A (ja) | 車両用撮像装置、車両用監視装置及びドアミラー | |
| JP2005110202A (ja) | カメラ装置及び車両周辺監視装置 | |
| JP2007223338A (ja) | 表示システム、移動体、表示方法、表示プログラムおよびその記録媒体 | |
| JP3753681B2 (ja) | 監視システム | |
| JP7000383B2 (ja) | 画像処理装置および画像処理方法 | |
| JP7327171B2 (ja) | 車両用電子ミラーシステム | |
| JP7159801B2 (ja) | 車両用電子ミラーシステム | |
| JP5226621B2 (ja) | 車両用画像表示装置 | |
| JP3988551B2 (ja) | 車両周囲監視装置 | |
| US11355015B2 (en) | Display device for vehicle, display method for vehicle, and storage medium | |
| JP2018171964A (ja) | 車両用画像表示装置及び設定方法 | |
| JP7452479B2 (ja) | 表示制御装置 | |
| JP7347330B2 (ja) | 車両周辺監視装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20210325 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20220413 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20220419 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20220523 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20220913 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20220926 |
|
| R151 | Written notification of patent or utility model registration |
Ref document number: 7159802 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R151 |