JP7200871B2 - 衝突回避支援装置 - Google Patents
衝突回避支援装置 Download PDFInfo
- Publication number
- JP7200871B2 JP7200871B2 JP2019136814A JP2019136814A JP7200871B2 JP 7200871 B2 JP7200871 B2 JP 7200871B2 JP 2019136814 A JP2019136814 A JP 2019136814A JP 2019136814 A JP2019136814 A JP 2019136814A JP 7200871 B2 JP7200871 B2 JP 7200871B2
- Authority
- JP
- Japan
- Prior art keywords
- vehicle
- collision avoidance
- adjacent lane
- detected
- steering
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images




Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W10/00—Conjoint control of vehicle sub-units of different type or different function
- B60W10/18—Conjoint control of vehicle sub-units of different type or different function including control of braking systems
- B60W10/184—Conjoint control of vehicle sub-units of different type or different function including control of braking systems with wheel brakes
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W10/00—Conjoint control of vehicle sub-units of different type or different function
- B60W10/20—Conjoint control of vehicle sub-units of different type or different function including control of steering systems
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W30/00—Purposes of road vehicle drive control systems not related to the control of a particular sub-unit, e.g. of systems using conjoint control of vehicle sub-units
- B60W30/08—Active safety systems predicting or avoiding probable or impending collision or attempting to minimise its consequences
- B60W30/09—Taking automatic action to avoid collision, e.g. braking and steering
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W30/00—Purposes of road vehicle drive control systems not related to the control of a particular sub-unit, e.g. of systems using conjoint control of vehicle sub-units
- B60W30/08—Active safety systems predicting or avoiding probable or impending collision or attempting to minimise its consequences
- B60W30/095—Predicting travel path or likelihood of collision
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W10/00—Conjoint control of vehicle sub-units of different type or different function
- B60W10/18—Conjoint control of vehicle sub-units of different type or different function including control of braking systems
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W2420/00—Indexing codes relating to the type of sensors based on the principle of their operation
- B60W2420/40—Photo, light or radio wave sensitive means, e.g. infrared sensors
- B60W2420/403—Image sensing, e.g. optical camera
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W2420/00—Indexing codes relating to the type of sensors based on the principle of their operation
- B60W2420/40—Photo, light or radio wave sensitive means, e.g. infrared sensors
- B60W2420/408—Radar; Laser, e.g. lidar
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W2552/00—Input parameters relating to infrastructure
- B60W2552/53—Road markings, e.g. lane marker or crosswalk
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W2554/00—Input parameters relating to objects
- B60W2554/80—Spatial relation or speed relative to objects
- B60W2554/802—Longitudinal distance
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W2554/00—Input parameters relating to objects
- B60W2554/80—Spatial relation or speed relative to objects
- B60W2554/804—Relative longitudinal speed
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W2554/00—Input parameters relating to objects
- B60W2554/80—Spatial relation or speed relative to objects
- B60W2554/805—Azimuth angle
Landscapes
- Engineering & Computer Science (AREA)
- Transportation (AREA)
- Mechanical Engineering (AREA)
- Automation & Control Theory (AREA)
- Chemical & Material Sciences (AREA)
- Combustion & Propulsion (AREA)
- Traffic Control Systems (AREA)
- Steering Control In Accordance With Driving Conditions (AREA)
- Control Of Driving Devices And Active Controlling Of Vehicle (AREA)
Description
自車両の左斜め前方から右斜め前方までの範囲に制限された前方検知エリアにおける立体物および白線を検知する前方検知手段(11,12)と、
前記前方検知手段の検知情報に基づいて、前記自車両と衝突する可能性が高い障害物が検知された場合に、前記自車両を自車線に隣接する隣接車線にまではみ出させて、前記自車両と前記障害物との衝突を回避する操舵制御である衝突回避操舵制御を実施する衝突回避操舵制御手段(10,S19)と
を備えた衝突回避支援装置において、
前記衝突回避操舵制御手段は、
前記前方検知手段の検知情報に基づいて、前記隣接車線に前記自車両を進入させることができる衝突回避スペースが存在するか否かについて判定する回避スペース判定手段(S13)と、
前記自車両に対して前記隣接車線側の道路端周辺における前記前方検知手段によって得られた検知情報に基づいて、現在の状況が、前記自車両が走行する自車道路の外から前記隣接車線内に移動物体が進入しないと推定できる予め設定された特定状況であるか否かについて判定する特定状況判定手段(S14~S16)と
を備え、
少なくとも、前記回避スペース判定手段によって前記衝突回避スペースが存在すると判定されていること、および、前記特定状況判定手段によって現在の状況が前記特定状況であると判定されていることを、前記衝突回避操舵制御の実施許可条件とするように構成されたことにある。
前記特定状況は、前記隣接車線側の道路端に、移動物体が前記自車道路の外から前記隣接車線内に進入することを妨げる路側物が検知されている状況である(S14:Yes)ことにある。
前記特定状況は、前記隣接車線側の道路端に白線が検知されており、かつ、前記白線の近傍に立体物が検知されていない状況である(S15:Yes,S16:Yes)ことにある。
前記特定状況判定手段は、前記隣接車線側の道路端に、前記路側物が検知されていない状況であっても(S14:No)、前記隣接車線側の道路端に白線が検知されており、かつ、前記白線の近傍に立体物が検知されていない状況(S15:Yes,S16:Yes)である場合には、現在の状況が前記特定状況であると判定するように構成されたことにある。
前記隣接車線を走行して前記自車両の後方から前記自車両に接近する他車両を検知する後方車両検知手段(50,51R,51L)を備え、
前記衝突回避操舵制御手段は、少なくとも、前記回避スペース判定手段によって前記衝突回避スペースが存在すると判定されていること(S13:Yes)、前記特定状況判定手段によって現在の状況が前記特定状況であると判定されていること(S14:Yes,S16:Yes)、および、前記後方車両検知手段によって前記他車両が検知されていないこと(S17:Yes)を確認して、前記衝突回避操舵制御を実施する(S19)ように構成されたことにある。
次に、PCS制御について説明する。運転支援ECU10は、前方センサから供給される前方センサ情報と、車両状態センサ60によって検知される車両状態とに基づいて、自車両が前方の立体物(物標)に衝突するか否かについて判定する。例えば、運転支援ECU10は、立体物が現状の移動状態(立体物が静止物の場合は停止状態)を維持し、かつ、自車両が現状の走行状態を維持した場合に、自車両が立体物に衝突するか否かについて判定する。運転支援ECU10は、その判定結果に基づいて、自車両が立体物に衝突すると判定した場合に、その立体物を障害物であると認定する。
TTC=d/Vr ・・・(1)
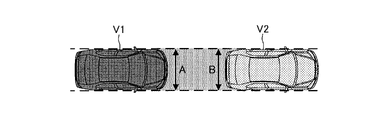
L=(B/A)×100(%) ・・・(2)
L=(D/(A/2))×100=(2D/A)×100(%) ・・・(3)
本実施形態におけるPCS制御は、自動操舵によって衝突を回避する手法に特徴を有している。従って、以下、自動操舵によって衝突を回避する場合におけるPCS制御処理について説明する。運転支援ECU10は、自車両の前方に障害物が検知された場合、その障害物についてのラップ率Lを演算し、ラップ率Lが閾値Lrefよりも小さい場合に、図6に示す操舵PCS制御ルーチンを実施する。
Claims (5)
- 自車両の左斜め前方から右斜め前方までの範囲に制限された前方検知エリアにおける立体物および白線を検知する前方検知手段と、
前記前方検知手段の検知情報に基づいて、前記自車両と衝突する可能性が高い障害物が検知された場合に、前記自車両を自車線に隣接する隣接車線にまではみ出させて、前記自車両と前記障害物との衝突を回避する操舵制御である衝突回避操舵制御を実施する衝突回避操舵制御手段と
を備えた衝突回避支援装置において、
前記衝突回避操舵制御手段は、
前記前方検知手段の検知情報に基づいて、前記隣接車線に前記自車両を進入させることができる衝突回避スペースが存在するか否かについて判定する回避スペース判定手段と、
前記自車両に対して前記隣接車線側の道路端周辺における前記前方検知手段によって得られた検知情報に基づいて、前記隣接車線側の前記衝突回避スペース周辺における現在の状況が、前記自車両が走行する自車道路の外から前記隣接車線内に移動物体が進入しないと推定できる予め設定された特定状況であるか否かについて判定する特定状況判定手段と
を備え、
少なくとも、前記回避スペース判定手段によって前記衝突回避スペースが存在すると判定されていること、および、前記特定状況判定手段によって現在の状況が前記特定状況であると判定されていることを、前記衝突回避操舵制御の実施許可条件とするように構成された、衝突回避支援装置。 - 請求項1記載の衝突回避支援装置において、
前記特定状況は、前記隣接車線側の道路端に、移動物体が前記自車道路の外から前記隣接車線内に進入することを妨げる路側物が検知されている状況である、衝突回避支援装置。 - 請求項1または2記載の衝突回避支援装置において、
前記特定状況は、前記隣接車線側の道路端に白線が検知されており、かつ、前記白線の近傍に立体物が検知されていない状況である、衝突回避支援装置。 - 請求項2記載の衝突回避支援装置において、
前記特定状況判定手段は、前記隣接車線側の道路端に、前記路側物が検知されていない状況であっても、前記隣接車線側の道路端に白線が検知されており、かつ、前記白線の近傍に立体物が検知されていない状況である場合には、現在の状況が前記特定状況であると判定するように構成された衝突回避支援装置。 - 請求項1ないし請求項4の何れか一項記載の衝突回避支援装置において、
前記隣接車線を走行して前記自車両の後方から前記自車両に接近する他車両を検知する後方車両検知手段を備え、
前記衝突回避操舵制御手段は、少なくとも、前記回避スペース判定手段によって前記衝突回避スペースが存在すると判定されていること、前記特定状況判定手段によって現在の状況が前記特定状況であると判定されていること、および、前記後方車両検知手段によって前記他車両が検知されていないことを確認して、前記衝突回避操舵制御を実施するように構成された、衝突回避支援装置。
Priority Applications (5)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2019136814A JP7200871B2 (ja) | 2019-07-25 | 2019-07-25 | 衝突回避支援装置 |
| US16/935,704 US11577720B2 (en) | 2019-07-25 | 2020-07-22 | Collision avoidance assist apparatus |
| DE102020119444.7A DE102020119444B4 (de) | 2019-07-25 | 2020-07-23 | Kollisionsvermeidungsassistenzvorrichtung |
| CN202010722278.5A CN112277937B (zh) | 2019-07-25 | 2020-07-24 | 碰撞躲避辅助装置 |
| US18/095,616 US11926316B2 (en) | 2019-07-25 | 2023-01-11 | Collision avoidance assist apparatus |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2019136814A JP7200871B2 (ja) | 2019-07-25 | 2019-07-25 | 衝突回避支援装置 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2021020497A JP2021020497A (ja) | 2021-02-18 |
| JP7200871B2 true JP7200871B2 (ja) | 2023-01-10 |
Family
ID=74099019
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2019136814A Active JP7200871B2 (ja) | 2019-07-25 | 2019-07-25 | 衝突回避支援装置 |
Country Status (4)
| Country | Link |
|---|---|
| US (2) | US11577720B2 (ja) |
| JP (1) | JP7200871B2 (ja) |
| CN (1) | CN112277937B (ja) |
| DE (1) | DE102020119444B4 (ja) |
Families Citing this family (26)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP7006527B2 (ja) * | 2018-07-09 | 2022-01-24 | トヨタ自動車株式会社 | 車載装置および車両捜索システム |
| JP7145034B2 (ja) * | 2018-10-26 | 2022-09-30 | 株式会社デンソー | 運転支援装置 |
| JP7200871B2 (ja) | 2019-07-25 | 2023-01-10 | トヨタ自動車株式会社 | 衝突回避支援装置 |
| JP7608858B2 (ja) * | 2021-02-17 | 2025-01-07 | トヨタ自動車株式会社 | 車両衝突回避支援装置 |
| JP7468409B2 (ja) * | 2021-03-01 | 2024-04-16 | トヨタ自動車株式会社 | 車両衝突回避支援装置 |
| JP7705265B2 (ja) * | 2021-03-31 | 2025-07-09 | 本田技研工業株式会社 | 車両制御装置及び車両、並びに、車両制御装置の制御方法及びプログラム |
| JP7631073B2 (ja) | 2021-03-31 | 2025-02-18 | 本田技研工業株式会社 | 車両制御装置及び車両、並びに、車両制御装置の制御方法及びプログラム |
| JP7688507B2 (ja) * | 2021-03-31 | 2025-06-04 | 本田技研工業株式会社 | 車両用制御装置および車両制御方法 |
| JP7559656B2 (ja) * | 2021-04-05 | 2024-10-02 | トヨタ自動車株式会社 | 車両衝突回避支援装置 |
| EP4071024B1 (en) * | 2021-04-08 | 2025-07-02 | Qualcomm Auto Ltd. | A vehicle control system |
| KR20220164127A (ko) * | 2021-06-03 | 2022-12-13 | 현대자동차주식회사 | 충돌 회피 측면 이동 시스템 |
| CN113276849B (zh) * | 2021-06-29 | 2023-01-31 | 东风汽车集团股份有限公司 | 车辆避险方法、装置、设备及可读存储介质 |
| JP7795537B2 (ja) * | 2021-06-30 | 2026-01-07 | 株式会社アイシン | 自動制動制御装置及び自動制動処理プログラム |
| CN113460045A (zh) * | 2021-07-16 | 2021-10-01 | 一汽奔腾轿车有限公司 | 一种紧急车道保持的系统及其控制方法 |
| US20230032998A1 (en) * | 2021-07-30 | 2023-02-02 | Magna Electronics Inc. | Vehicular object detection and door opening warning system |
| JP7494152B2 (ja) * | 2021-08-26 | 2024-06-03 | ダイハツ工業株式会社 | 車両制御装置 |
| JP7739893B2 (ja) * | 2021-09-24 | 2025-09-17 | スズキ株式会社 | 車両の走行制御装置 |
| JP2023093270A (ja) * | 2021-12-22 | 2023-07-04 | トヨタ自動車株式会社 | 車両制御装置、車両制御方法および車両制御プログラム |
| JP7703100B2 (ja) * | 2022-03-18 | 2025-07-04 | 本田技研工業株式会社 | 運転支援装置、運転支援方法、およびプログラム |
| JP7610188B2 (ja) * | 2022-03-23 | 2025-01-08 | トヨタ自動車株式会社 | 運転支援装置 |
| JP7626102B2 (ja) * | 2022-06-20 | 2025-02-04 | トヨタ自動車株式会社 | 運転支援装置 |
| KR20240022034A (ko) | 2022-08-10 | 2024-02-20 | 주식회사 에이치엘클레무브 | 운전자 보조 장치 및 운전자 보조 방법 |
| US20240166239A1 (en) * | 2022-11-21 | 2024-05-23 | Apollo Autonomous Driving USA LLC | Trajectory planning for navigating small objects on road |
| US20250136181A1 (en) | 2023-10-31 | 2025-05-01 | GM Global Technology Operations LLC | Evasive steering threat zone determination and control |
| US20250333062A1 (en) * | 2024-04-30 | 2025-10-30 | Zoox, Inc. | Lane changing based on a lane change right-of-way cost |
| US20260008458A1 (en) * | 2024-07-08 | 2026-01-08 | Bendix Commercial Vehicle Systems Llc | Driver-assistance apparatus and method for a vehicle |
Citations (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2010211297A (ja) | 2009-03-06 | 2010-09-24 | Toyota Motor Corp | 走行支援装置 |
Family Cites Families (37)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP4586644B2 (ja) * | 2005-06-16 | 2010-11-24 | マツダ株式会社 | 車両の制御装置 |
| JP4706654B2 (ja) * | 2007-03-27 | 2011-06-22 | トヨタ自動車株式会社 | 衝突回避装置 |
| DE102008005999A1 (de) * | 2008-01-25 | 2009-07-30 | Daimler Ag | Fahrerassistenzsystem und Verfahren zur Unterstützung des Fahrers eines Fahrzeugs beim Halten einer durch Fahrspurmarkierungen begrenzten Fahrspur |
| JP5453048B2 (ja) * | 2009-10-22 | 2014-03-26 | 富士重工業株式会社 | 車両の運転支援制御装置 |
| US9405727B2 (en) | 2011-02-23 | 2016-08-02 | Toyota Jidosha Kabushiki Kaisha | Driving support device, driving support method, and driving support program |
| JP5403158B2 (ja) | 2011-04-11 | 2014-01-29 | トヨタ自動車株式会社 | 車両制御装置及び車両制御方法 |
| US9478135B2 (en) | 2011-04-26 | 2016-10-25 | Toyota Jidosha Kabushiki Kaisha | Drive support apparatus |
| JP5325953B2 (ja) * | 2011-08-25 | 2013-10-23 | 株式会社ネクソ | 通信システム |
| JP5910634B2 (ja) | 2011-09-26 | 2016-04-27 | トヨタ自動車株式会社 | 車両の運転支援システム |
| DE102012218361B4 (de) | 2012-04-04 | 2025-01-09 | Continental Autonomous Mobility Germany GmbH | Verfahren zum sicheren Betrieb eines Kraftfahrzeugs |
| DE102012208712A1 (de) * | 2012-05-24 | 2013-11-28 | Robert Bosch Gmbh | Verfahren und Vorrichtung zum Vermeiden oder Abmildern einer Kollision eines Fahrzeugs mit einem Hindernis |
| US9393960B2 (en) | 2012-11-28 | 2016-07-19 | Toyota Jidosha Kabushiki Kaisha | Vehicle cruise control device |
| US9898929B2 (en) | 2013-04-10 | 2018-02-20 | Toyota Jidosha Kabushiki Kaisha | Vehicle driving assistance apparatus |
| WO2014174585A1 (ja) | 2013-04-23 | 2014-10-30 | トヨタ自動車株式会社 | 車速制御装置 |
| US9174672B2 (en) | 2013-10-28 | 2015-11-03 | GM Global Technology Operations LLC | Path planning for evasive steering maneuver in presence of target vehicle and surrounding objects |
| EP2949548B1 (en) * | 2014-05-27 | 2018-07-11 | Volvo Car Corporation | Lane keeping suppressing system and method |
| US9229453B1 (en) * | 2014-08-29 | 2016-01-05 | GM Global Technology Operations LLC | Unified motion planner for autonomous driving vehicle in avoiding the moving obstacle |
| US10351134B2 (en) | 2014-09-29 | 2019-07-16 | Nissan Motor Co., Ltd. | Travel control device and travel control method |
| JP6079767B2 (ja) | 2014-12-15 | 2017-02-15 | トヨタ自動車株式会社 | 警報装置 |
| JP6115579B2 (ja) * | 2015-02-16 | 2017-04-19 | トヨタ自動車株式会社 | 衝突回避装置 |
| JP6300181B2 (ja) | 2015-08-25 | 2018-03-28 | マツダ株式会社 | 車両の制御装置 |
| JP6308186B2 (ja) | 2015-08-28 | 2018-04-11 | トヨタ自動車株式会社 | 衝突回避支援装置 |
| US20170106857A1 (en) * | 2015-10-20 | 2017-04-20 | GM Global Technology Operations LLC | Vehicle collision system and method of using the same |
| WO2018135869A1 (ko) * | 2017-01-19 | 2018-07-26 | 주식회사 만도 | 지능형 운전자 보조 시스템을 위한 카메라 시스템, 및 운전자 보조 시스템 및 방법 |
| JP6589941B2 (ja) * | 2017-06-06 | 2019-10-16 | トヨタ自動車株式会社 | 操舵支援装置 |
| JP2018203099A (ja) * | 2017-06-06 | 2018-12-27 | トヨタ自動車株式会社 | 操舵支援装置 |
| JP6564424B2 (ja) * | 2017-06-09 | 2019-08-21 | 株式会社Subaru | 車両制御装置 |
| JP2019040279A (ja) * | 2017-08-23 | 2019-03-14 | クラリオン株式会社 | 情報出力装置、及び情報出力方法 |
| JP6815958B2 (ja) | 2017-09-19 | 2021-01-20 | トヨタ自動車株式会社 | 車両周辺監視装置 |
| JP6848794B2 (ja) * | 2017-09-29 | 2021-03-24 | トヨタ自動車株式会社 | 衝突回避支援装置 |
| JP6791093B2 (ja) * | 2017-10-23 | 2020-11-25 | 株式会社デンソー | 自動運転制御装置、車両の自動運転制御方法 |
| JP6904224B2 (ja) | 2017-11-15 | 2021-07-14 | トヨタ自動車株式会社 | 運転支援装置 |
| KR102564013B1 (ko) * | 2018-04-02 | 2023-08-07 | 현대자동차주식회사 | 차량 제어 장치, 그를 포함한 시스템 및 그 방법 |
| US20190315345A1 (en) * | 2018-04-16 | 2019-10-17 | David E. Newman | Blind spot potential-hazard avoidance system |
| JP6984557B2 (ja) | 2018-07-18 | 2021-12-22 | トヨタ自動車株式会社 | シートベルト制御装置 |
| US20210394752A1 (en) * | 2018-09-28 | 2021-12-23 | Hitachi Automotive Systems, Ltd. | Traveling Control Device, Vehicle, and Traveling Control Method |
| JP7200871B2 (ja) | 2019-07-25 | 2023-01-10 | トヨタ自動車株式会社 | 衝突回避支援装置 |
-
2019
- 2019-07-25 JP JP2019136814A patent/JP7200871B2/ja active Active
-
2020
- 2020-07-22 US US16/935,704 patent/US11577720B2/en active Active
- 2020-07-23 DE DE102020119444.7A patent/DE102020119444B4/de active Active
- 2020-07-24 CN CN202010722278.5A patent/CN112277937B/zh active Active
-
2023
- 2023-01-11 US US18/095,616 patent/US11926316B2/en active Active
Patent Citations (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2010211297A (ja) | 2009-03-06 | 2010-09-24 | Toyota Motor Corp | 走行支援装置 |
Also Published As
| Publication number | Publication date |
|---|---|
| US11577720B2 (en) | 2023-02-14 |
| DE102020119444B4 (de) | 2025-01-30 |
| US20230150488A1 (en) | 2023-05-18 |
| CN112277937A (zh) | 2021-01-29 |
| DE102020119444A1 (de) | 2021-01-28 |
| US11926316B2 (en) | 2024-03-12 |
| US20210024059A1 (en) | 2021-01-28 |
| CN112277937B (zh) | 2024-07-05 |
| JP2021020497A (ja) | 2021-02-18 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN112277937B (zh) | 碰撞躲避辅助装置 | |
| US11415995B2 (en) | Control device for vehicle and control method of vehicle | |
| CN112061120B (zh) | 高级驾驶员辅助系统、具有该系统的车辆及车辆控制方法 | |
| CN109532827B (zh) | 车辆周边监视装置 | |
| JP7132713B2 (ja) | 車両走行制御装置、車両走行制御システムおよび車両走行制御方法 | |
| US11807229B2 (en) | Vehicle braking support device and braking support control method | |
| JP7380937B2 (ja) | 運転支援装置 | |
| JP6421716B2 (ja) | 車両の運転支援制御装置 | |
| CN112706763A (zh) | 车辆及控制该车辆的方法 | |
| KR20210083459A (ko) | 운전자 보조 시스템, 그를 가지는 차량 및 그 제어 방법 | |
| JP2017105383A (ja) | 車両の運転支援装置 | |
| KR101552017B1 (ko) | 성능이 개선된 운전보조시스템 및 그 제어방법 | |
| JP7192585B2 (ja) | 運転支援装置 | |
| KR20220021998A (ko) | 운전자 보조 시스템 및 그 제어 방법 | |
| JP7290120B2 (ja) | 衝突回避支援装置 | |
| KR20200142154A (ko) | 운전자 보조 시스템 및 그 제어방법 | |
| JP7505509B2 (ja) | 車両運転支援装置 | |
| KR20250094578A (ko) | 차량 제어 장치, 차량 제어 방법, 및 차량 제어 프로그램 | |
| JP6549958B2 (ja) | 自動運転装置 | |
| JP5459002B2 (ja) | 車両制御装置 | |
| JP2019166870A (ja) | 車両走行制御装置、車両走行制御システムおよび車両走行制御方法 | |
| JP2004237813A (ja) | 車両用制動制御装置 | |
| JP2023132933A (ja) | 車両制御装置 | |
| JP7505203B2 (ja) | 運転支援装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20210827 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20220531 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20220607 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20220729 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20221122 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20221205 |
|
| R151 | Written notification of patent or utility model registration |
Ref document number: 7200871 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R151 |