JP7246751B2 - 行動推定装置、行動推定方法、および行動推定プログラム - Google Patents
行動推定装置、行動推定方法、および行動推定プログラム Download PDFInfo
- Publication number
- JP7246751B2 JP7246751B2 JP2020514025A JP2020514025A JP7246751B2 JP 7246751 B2 JP7246751 B2 JP 7246751B2 JP 2020514025 A JP2020514025 A JP 2020514025A JP 2020514025 A JP2020514025 A JP 2020514025A JP 7246751 B2 JP7246751 B2 JP 7246751B2
- Authority
- JP
- Japan
- Prior art keywords
- slave device
- skill data
- force
- slave
- response
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images





Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J3/00—Manipulators of leader-follower type, i.e. both controlling unit and controlled unit perform corresponding spatial movements
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J3/00—Manipulators of leader-follower type, i.e. both controlling unit and controlled unit perform corresponding spatial movements
- B25J3/04—Manipulators of leader-follower type, i.e. both controlling unit and controlled unit perform corresponding spatial movements involving servo mechanisms
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J13/00—Controls for manipulators
- B25J13/08—Controls for manipulators by means of sensing devices, e.g. viewing or touching devices
- B25J13/085—Force or torque sensors
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J9/00—Program-controlled manipulators
- B25J9/16—Program controls
- B25J9/1679—Program controls characterised by the tasks executed
- B25J9/1689—Teleoperation
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J9/00—Program-controlled manipulators
- B25J9/16—Program controls
- B25J9/1694—Program controls characterised by use of sensors other than normal servo-feedback from position, speed or acceleration sensors, perception control, multi-sensor controlled systems, sensor fusion
- B25J9/1697—Vision controlled systems
-
- G—PHYSICS
- G05—CONTROLLING; REGULATING
- G05B—CONTROL OR REGULATING SYSTEMS IN GENERAL; FUNCTIONAL ELEMENTS OF SUCH SYSTEMS; MONITORING OR TESTING ARRANGEMENTS FOR SUCH SYSTEMS OR ELEMENTS
- G05B2219/00—Program-control systems
- G05B2219/30—Nc systems
- G05B2219/40—Robotics, robotics mapping to robotics vision
- G05B2219/40116—Learn by operator observation, symbiosis, show, watch
Landscapes
- Engineering & Computer Science (AREA)
- Robotics (AREA)
- Mechanical Engineering (AREA)
- Human Computer Interaction (AREA)
- Manipulator (AREA)
Description
本願発明の行動推定装置の一実施形態は、マスタ装置とスレーブ装置との間で双方向制御を行うことによって前記マスタ装置を介して前記スレーブ装置を遠隔操作可能なバイラテラルシステムを用いて複数の異なる条件において前記マスタ装置を介して前記スレーブ装置を遠隔操作したときの、前記マスタ装置の出力応答と前記スレーブ装置の出力応答とを技能データとして収集する収集部と、前記収集部によって収集された前記技能データと、前記スレーブ装置から出力される応答とに基づいて前記スレーブ装置を自動行動させるための指令値を推定する行動推定器と、を含み、前記収集部は、前記バイラテラルシステムを用いて前記スレーブ装置を操作したときの前記マスタ装置の操作に対する前記スレーブ装置の動作の追従遅れに応じて前記スレーブ装置を操作したときの技能データを収集し、前記行動推定器は、前記スレーブ装置から出力される応答に基づいて、前記収集部によって収集された前記スレーブ装置の動作の追従遅れに応じて前記スレーブ装置を操作したときの技能データに含まれる前記マスタ装置の出力応答を、前記スレーブ装置を自動行動させるための指令値として推定する。
本願発明の行動推定装置の一実施形態において、前記行動推定器は、前記スレーブ装置を自動行動させるための指令値として位置指令値および力指令値を推定するものであり、
前記行動推定装置は、前記行動推定器によって推定された前記位置指令値および前記スレーブ装置から出力される位置応答に基づいて前記スレーブ装置に入力する位置制御入力を出力する位置制御器と、前記行動推定器によって推定された前記力指令値および前記スレーブ装置から出力される力応答に基づいて前記スレーブ装置に入力する力制御入力を出力する力制御器と、をさらに含む。
本願発明の行動推定装置の一実施形態において、前記マスタ装置は、操作者の操作に応じて動作するマスタロボットであり、前記スレーブ装置は、前記マスタロボットの動作に応じて動作するスレーブロボットであり、前記バイラテラルシステムは、前記マスタロボットと前記スレーブロボットとの間で双方向制御を行うことによって前記操作者が前記スレーブロボットからの反作用情報を認識して適応的な操作を行うことが可能である。
本願発明の行動推定装置の一実施形態において、前記スレーブ装置は、前記スレーブ装置の周辺環境を撮影可能な画像撮影部、前記スレーブ装置の周辺の音を取得可能な音響取得部、および前記スレーブ装置の触覚情報を取得可能な触覚取得部の少なくとも一方を含む。
本願発明の行動推定装置の一実施形態は、前記スレーブ装置から出力される位置応答および力応答、前記行動推定器から出力される位置指令値および力指令値、または前記スレーブ装置に入力される位置制御入力および力制御入力、の少なくともいずれか1つに対して前処理を行う前処理部をさらに含む。
本願発明の行動推定装置の一実施形態において、前記前処理部は、前記スレーブ装置から出力される力応答、前記行動推定器から出力される力指令値、または前記スレーブ装置に入力される力制御入力、の少なくともいずれか1つについて、前記力応答、前記力指令値、または前記力制御入力の第1の範囲における変動に対する前処理後の値の変動が、前記第1の範囲より大きい第2の範囲における変動に対する前処理後の値の変動よりも大きくなるように前処理を行う。
本願発明の行動推定装置の一実施形態は、前記スレーブ装置から出力される力応答、前記行動推定器から出力される力指令値、または前記スレーブ装置に入力される力制御入力、の少なくともいずれか1つを前記力応答、前記力指令値、または前記力制御入力の大きさに応じて複数に分類する力分類部をさらに含み、前記力分類部によって分類された複数の前記力応答、前記力指令値、または前記力制御入力を異なる力応答、力指令値、または力制御入力として扱う。
本願発明の行動推定装置の一実施形態は、前記収集部によって収集された前記技能データを前記スレーブ装置の動作周波数に応じた周波数によってサンプリングして間引き技能データを生成する技能データ前処理部をさらに含み、前記行動推定器は、前記間引き技能データおよび前記スレーブ装置から出力される応答に基づいて前記スレーブ装置を自動行動させるための指令値を推定する。
本願発明の行動推定装置の一実施形態において、前記技能データ前処理部は、前記収集部によって収集された前記技能データを前記スレーブ装置の動作周波数に応じた周波数によって複数の異なるタイミングでサンプリングして複数の間引き技能データを生成し、前記行動推定器は、前記複数の間引き技能データおよびスレーブ装置から出力される応答に基づいて前記スレーブ装置を自動行動させるための指令値を推定する。
本願発明の行動推定装置の一実施形態において、前記技能データ前処理部は、前記収集部によって収集された前記技能データに含まれる複数種類の情報を、前記スレーブ装置の動作周波数に応じた異なる周波数でサンプリングして複数の間引き技能データを生成し、前記行動推定器は、前記複数の間引き技能データおよびスレーブ装置から出力される応答に基づいて前記スレーブ装置を自動行動させるための指令値を推定する。
本願発明の行動推定装置の一実施形態において、前記技能データ前処理部は、前記複数の間引き技能データ同士の相関が小さくなるように、前記収集部によって収集された前記技能データに含まれる複数種類の情報を、前記スレーブ装置の動作周波数に応じた異なる周波数でサンプリングして複数の間引き技能データを生成する。
本願発明の行動推定装置の一実施形態において、前記スレーブ装置の動作周波数に応じた周波数は、前記動作周波数の5倍から100倍程度の周波数である。
本願発明の行動推定装置の一実施形態において、前記スレーブ装置の動作周波数に応じた周波数は、前記動作周波数の20倍から50倍の周波数である。
本願発明の行動推定方法の一実施形態は、マスタ装置とスレーブ装置との間で双方向制御を行うことによって前記マスタ装置を介して前記スレーブ装置を遠隔操作可能なバイラテラルシステムを用いて複数の異なる条件において前記マスタ装置を介して前記スレーブ装置を遠隔操作したときの、前記マスタ装置の出力応答と前記スレーブ装置の出力応答とを技能データとして収集する収集ステップと、前記収集ステップによって収集された前記技能データと、前記スレーブ装置から出力される応答とに基づいて前記スレーブ装置を自動行動させるための指令値を推定する行動推定ステップと、を含み、前記収集ステップは、前記バイラテラルシステムを用いて前記スレーブ装置を操作したときの前記マスタ装置の操作に対する前記スレーブ装置の動作の追従遅れに応じて前記スレーブ装置を操作したときの技能データを収集し、前記行動推定ステップは、前記スレーブ装置から出力される応答に基づいて、前記収集ステップによって収集された前記スレーブ装置の動作の追従遅れに応じて前記スレーブ装置を操作したときの技能データに含まれる前記マスタ装置の出力応答を、前記スレーブ装置を自動行動させるための指令値として推定する。
本願発明の行動推定プログラムの一実施形態は、コンピュータに、マスタ装置とスレーブ装置との間で双方向制御を行うことによって前記マスタ装置を介して前記スレーブ装置を遠隔操作可能なバイラテラルシステムを用いて複数の異なる条件において前記マスタ装置を介して前記スレーブ装置を遠隔操作したときの、前記マスタ装置の出力応答と前記スレーブ装置の出力応答とを技能データとして収集する収集ステップと、前記収集ステップによって収集された前記技能データと、前記スレーブ装置から出力される応答とに基づいて前記スレーブ装置を自動行動させるための指令値を推定する行動推定ステップと、を実行させ、前記収集ステップは、前記バイラテラルシステムを用いて前記スレーブ装置を操作したときの前記マスタ装置の操作に対する前記スレーブ装置の動作の追従遅れに応じて前記スレーブ装置を操作したときの技能データを収集し、前記行動推定ステップは、前記スレーブ装置から出力される応答に基づいて、前記収集ステップによって収集された前記スレーブ装置の動作の追従遅れに応じて前記スレーブ装置を操作したときの技能データに含まれる前記マスタ装置の出力応答を、前記スレーブ装置を自動行動させるための指令値として推定する。
まず、バイラテラルシステム500について説明する。バイラテラルシステム500は、マスタロボット510と、スレーブロボット520と、位置制御器530と、力制御器540と、を含む。バイラテラルシステム500は、マスタロボット510とスレーブロボット520との間で双方向制御を行うことにより、マスタロボット510を介してスレーブロボット520を遠隔操作可能になっている。
次に、収集部200について説明する。収集部200は、操作者による物体操作技能を後述する行動推定器(AI)300に学習させるためのものである。収集部200は、バイラテラルシステム500を用いて複数の異なる条件においてスレーブロボット520を操作したときの技能データを収集するようになっている。
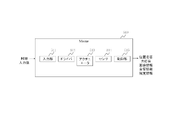
次に、行動推定装置について説明する。図5は、一実施形態の行動推定装置の概要を示すブロック図である。図5に示すように、行動推定装置100は、行動推定器(AI)300を含む。行動推定器300は、収集部200によって収集された技能データおよび制御対象体から出力される応答および画像/音響/触覚情報に基づいて制御対象体を自動行動させるための指令値を推定する。
以下、行動推定装置100の具体的な実施形態について説明する。以下の説明では、物体操作作業として、異なる位置および角度で設置された形状の異なる物体を把持して持ち上げるという作業を例に挙げて説明する。
次に、行動推定装置100の変形例について説明する。図16は、行動推定装置100の変形例を示すブロック図である。図1,5に示した行動推定装置100と重複する部分の説明は省略し、図1,5に示した行動推定装置100と異なる部分のみ説明する。
なお、上記の一実施形態では、バイラテラルシステム500として、4ch型のバイラテラルシステムを例に挙げて説明した。4ch型が最も制御性能がよいと知られているが、これに限定されず、それ以外にも様々なバイラテラルシステムを用いることができる。
次に、行動推定装置100の具体的な他の実施形態について説明する。以下の説明では、物体操作作業として、紙面に描かれた線を消しゴムによって消すという作業を例に挙げて説明する。
次に、行動推定装置100の具体的な他の実施形態について説明する。以下の説明では、物体操作作業として、定規および分度器を用いて線を描くという作業を例に挙げて説明する。
次に、行動推定装置100の変形例について説明する。図26は、行動推定装置100の変形例を示すブロック図である。図1,5に示した行動推定装置100と重複する部分の説明は省略し、図1,5に示した行動推定装置100と異なる部分のみ説明する。
200 収集部
300 行動推定器
410 位置制御器
420 力制御器
450 前処理部
470 技能データ前処理部
500,600 バイラテラルシステム
510,610 マスタロボット
520,620 スレーブロボット
820、830、840,850,860,870 間引き技能データ
Claims (15)
- マスタ装置とスレーブ装置との間で双方向制御を行うことによって前記マスタ装置を介して前記スレーブ装置を遠隔操作可能なバイラテラルシステムを用いて複数の異なる条件において前記マスタ装置を介して前記スレーブ装置を遠隔操作したときの、前記マスタ装置の出力応答と前記スレーブ装置の出力応答とを技能データとして収集する収集部と、
前記収集部によって収集された前記技能データと、前記スレーブ装置から出力される応答とに基づいて前記スレーブ装置を自動行動させるための指令値を推定する行動推定器と、
を含み、
前記収集部は、前記バイラテラルシステムを用いて前記スレーブ装置を操作したときの前記マスタ装置の操作に対する前記スレーブ装置の動作の追従遅れに応じて前記スレーブ装置を操作したときの技能データを収集し、
前記行動推定器は、前記スレーブ装置から出力される応答に基づいて、前記収集部によって収集された前記スレーブ装置の動作の追従遅れに応じて前記スレーブ装置を操作したときの技能データに含まれる前記マスタ装置の出力応答を、前記スレーブ装置を自動行動させるための指令値として推定する、
行動推定装置。 - 前記行動推定器は、前記スレーブ装置を自動行動させるための指令値として位置指令値および力指令値を推定するものであり、
前記行動推定装置は、
前記行動推定器によって推定された前記位置指令値および前記スレーブ装置から出力される位置応答に基づいて前記スレーブ装置に入力する位置制御入力を出力する位置制御器と、
前記行動推定器によって推定された前記力指令値および前記スレーブ装置から出力される力応答に基づいて前記スレーブ装置に入力する力制御入力を出力する力制御器と、
をさらに含む、
請求項1に記載の行動推定装置。 - 前記マスタ装置は、操作者の操作に応じて動作するマスタロボットであり、
前記スレーブ装置は、前記マスタロボットの動作に応じて動作するスレーブロボットであり、
前記バイラテラルシステムは、前記マスタロボットと前記スレーブロボットとの間で双方向制御を行うことによって前記操作者が前記スレーブロボットからの反作用情報を認識して適応的な操作を行うことが可能である、
請求項1または2に記載の行動推定装置。 - 前記スレーブ装置は、前記スレーブ装置の周辺環境を撮影可能な画像撮影部、前記スレーブ装置の周辺の音を取得可能な音響取得部、および前記スレーブ装置の触覚情報を取得可能な触覚取得部の少なくとも一方を含む、
請求項1から3のいずれか1項に記載の行動推定装置。 - 前記スレーブ装置から出力される位置応答および力応答、前記行動推定器から出力される位置指令値および力指令値、または前記スレーブ装置に入力される位置制御入力および力制御入力、の少なくともいずれか1つに対して前処理を行う前処理部をさらに含む、
請求項1から4のいずれか1項に記載の行動推定装置。 - 前記前処理部は、
前記スレーブ装置から出力される力応答、前記行動推定器から出力される力指令値、または前記スレーブ装置に入力される力制御入力、の少なくともいずれか1つについて、前記力応答、前記力指令値、または前記力制御入力の第1の範囲における変動に対する前処理後の値の変動が、前記第1の範囲より大きい第2の範囲における変動に対する前処理後の値の変動よりも大きくなるように前処理を行う、
請求項5に記載の行動推定装置。 - 前記スレーブ装置から出力される力応答、前記行動推定器から出力される力指令値、または前記スレーブ装置に入力される力制御入力、の少なくともいずれか1つを前記力応答、前記力指令値、または前記力制御入力の大きさに応じて複数に分類する力分類部をさらに含み、
前記力分類部によって分類された複数の前記力応答、前記力指令値、または前記力制御入力を異なる力応答、力指令値、または力制御入力として扱う、
請求項5に記載の行動推定装置。 - 前記収集部によって収集された前記技能データを前記スレーブ装置の動作周波数に応じた周波数によってサンプリングして間引き技能データを生成する技能データ前処理部をさらに含み、
前記行動推定器は、前記間引き技能データおよび前記スレーブ装置から出力される応答に基づいて前記スレーブ装置を自動行動させるための指令値を推定する、
請求項1から7のいずれか1項に記載の行動推定装置。 - 前記技能データ前処理部は、前記収集部によって収集された前記技能データを前記スレーブ装置の動作周波数に応じた周波数によって複数の異なるタイミングでサンプリングして複数の間引き技能データを生成し、
前記行動推定器は、前記複数の間引き技能データおよびスレーブ装置から出力される応答に基づいて前記スレーブ装置を自動行動させるための指令値を推定する、
請求項8に記載の行動推定装置。 - 前記技能データ前処理部は、前記収集部によって収集された前記技能データに含まれる複数種類の情報を、前記スレーブ装置の動作周波数に応じた異なる周波数でサンプリングして複数の間引き技能データを生成し、
前記行動推定器は、前記複数の間引き技能データおよびスレーブ装置から出力される応答に基づいて前記スレーブ装置を自動行動させるための指令値を推定する、
請求項8に記載の行動推定装置。 - 前記技能データ前処理部は、前記複数の間引き技能データ同士の相関が小さくなるように、前記収集部によって収集された前記技能データに含まれる複数種類の情報を、前記スレーブ装置の動作周波数に応じた異なる周波数でサンプリングして複数の間引き技能データを生成する、
請求項10に記載の行動推定装置。 - 前記スレーブ装置の動作周波数に応じた周波数は、前記動作周波数の5倍から100倍程度の周波数である、
請求項8から11のいずれか1項に記載の行動推定装置。 - 前記スレーブ装置の動作周波数に応じた周波数は、前記動作周波数の20倍から50倍の周波数である、
請求項12に記載の行動推定装置。 - マスタ装置とスレーブ装置との間で双方向制御を行うことによって前記マスタ装置を介して前記スレーブ装置を遠隔操作可能なバイラテラルシステムを用いて複数の異なる条件において前記マスタ装置を介して前記スレーブ装置を遠隔操作したときの、前記マスタ装置の出力応答と前記スレーブ装置の出力応答とを技能データとして収集する収集ステップと、
前記収集ステップによって収集された前記技能データと、前記スレーブ装置から出力される応答とに基づいて前記スレーブ装置を自動行動させるための指令値を推定する行動推定ステップと、
を含み、
前記収集ステップは、前記バイラテラルシステムを用いて前記スレーブ装置を操作したときの前記マスタ装置の操作に対する前記スレーブ装置の動作の追従遅れに応じて前記スレーブ装置を操作したときの技能データを収集し、
前記行動推定ステップは、前記スレーブ装置から出力される応答に基づいて、前記収集ステップによって収集された前記スレーブ装置の動作の追従遅れに応じて前記スレーブ装置を操作したときの技能データに含まれる前記マスタ装置の出力応答を、前記スレーブ装置を自動行動させるための指令値として推定する、
行動推定方法。 - コンピュータに、
マスタ装置とスレーブ装置との間で双方向制御を行うことによって前記マスタ装置を介して前記スレーブ装置を遠隔操作可能なバイラテラルシステムを用いて複数の異なる条件において前記マスタ装置を介して前記スレーブ装置を遠隔操作したときの、前記マスタ装置の出力応答と前記スレーブ装置の出力応答とを技能データとして収集する収集ステップと、
前記収集ステップによって収集された前記技能データと、前記スレーブ装置から出力される応答とに基づいて前記スレーブ装置を自動行動させるための指令値を推定する行動推定ステップと、
を実行させ、
前記収集ステップは、前記バイラテラルシステムを用いて前記スレーブ装置を操作したときの前記マスタ装置の操作に対する前記スレーブ装置の動作の追従遅れに応じて前記スレーブ装置を操作したときの技能データを収集し、
前記行動推定ステップは、前記スレーブ装置から出力される応答に基づいて、前記収集ステップによって収集された前記スレーブ装置の動作の追従遅れに応じて前記スレーブ装置を操作したときの技能データに含まれる前記マスタ装置の出力応答を、前記スレーブ装置を自動行動させるための指令値として推定する、
行動推定プログラム。
Applications Claiming Priority (3)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2018078057 | 2018-04-15 | ||
| JP2018078057 | 2018-04-15 | ||
| PCT/JP2019/011693 WO2019202900A1 (ja) | 2018-04-15 | 2019-03-20 | 行動推定装置、行動推定方法、および行動推定プログラム |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JPWO2019202900A1 JPWO2019202900A1 (ja) | 2021-04-22 |
| JP7246751B2 true JP7246751B2 (ja) | 2023-03-28 |
Family
ID=68239274
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2020514025A Active JP7246751B2 (ja) | 2018-04-15 | 2019-03-20 | 行動推定装置、行動推定方法、および行動推定プログラム |
Country Status (4)
| Country | Link |
|---|---|
| US (1) | US11787037B2 (ja) |
| EP (1) | EP3782768B1 (ja) |
| JP (1) | JP7246751B2 (ja) |
| WO (1) | WO2019202900A1 (ja) |
Families Citing this family (18)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP7263920B2 (ja) * | 2019-05-23 | 2023-04-25 | トヨタ自動車株式会社 | 演算装置、制御プログラム、機械学習器及び把持装置 |
| WO2021149563A1 (ja) * | 2020-01-20 | 2021-07-29 | ファナック株式会社 | ロボットシミュレーション装置 |
| WO2021151066A1 (en) * | 2020-01-24 | 2021-07-29 | The Cleveland Clinic Foundation | Compliance correction in a robotic system |
| JP7570815B2 (ja) * | 2020-03-03 | 2024-10-22 | 株式会社大林組 | 位置・力制御システム、位置・力制御方法及びプログラム |
| JP7832624B2 (ja) * | 2020-06-30 | 2026-03-18 | 慶應義塾 | 制御システム、制御方法及びプログラム |
| WO2022009822A1 (ja) * | 2020-07-10 | 2022-01-13 | ファナック株式会社 | 工作機械の制御装置と制御方法及びスレーブ軸制御装置 |
| KR102386009B1 (ko) * | 2020-07-30 | 2022-04-13 | 네이버랩스 주식회사 | 로봇 작업의 학습 방법 및 로봇 시스템 |
| CN115070749B (zh) * | 2021-03-12 | 2025-02-11 | 腾讯科技(深圳)有限公司 | 控制机器人的方法、装置、设备、系统及可读存储介质 |
| CN112967559B (zh) * | 2021-03-29 | 2021-12-28 | 北京航空航天大学 | 一种基于虚拟装配环境的装配技能直接生成方法 |
| CN113427483A (zh) * | 2021-05-19 | 2021-09-24 | 广州中国科学院先进技术研究所 | 一种基于强化学习的双机器人力/位多元数据驱动方法 |
| WO2023177131A1 (ko) * | 2022-03-15 | 2023-09-21 | 네이버랩스 주식회사 | 로봇 스킬 학습을 위한 방법, 컴퓨터 시스템, 및 컴퓨터 프로그램 |
| KR102758259B1 (ko) * | 2022-03-15 | 2025-01-23 | 네이버 주식회사 | 오프라인 로봇 스킬 학습을 위한 방법, 컴퓨터 시스템, 및 컴퓨터 프로그램 |
| KR102673389B1 (ko) * | 2022-04-11 | 2024-06-10 | 네이버랩스 주식회사 | 데이터 기반 로봇 회화 작업을 자동화하기 위한 방법, 컴퓨터 시스템, 및 컴퓨터 프로그램 |
| JP7694538B2 (ja) * | 2022-11-10 | 2025-06-18 | Jfeスチール株式会社 | 耐火物の築造方法 |
| US20250032206A1 (en) * | 2023-07-28 | 2025-01-30 | Intuitive Surgical Operations, Inc. | Grounded virtual portal for robotic medical system |
| CN117260680A (zh) * | 2023-09-12 | 2023-12-22 | 中国科学院长春光学精密机械与物理研究所 | 面向智能制造的技能学习方法 |
| US12552038B1 (en) * | 2023-10-27 | 2026-02-17 | Honda Motor Co., Ltd. | Passivity framework for improving stability in robot-human interactions |
| EP4667168A1 (en) * | 2024-06-19 | 2025-12-24 | OMRON Corporation | Obtaining training data sets for controlling a robot and controlling a robot based on a trained model |
Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2007276052A (ja) | 2006-04-06 | 2007-10-25 | Sony Corp | 制御システム、記録システム、情報処理装置および方法、プログラム、並びに記録媒体 |
| JP2008304970A (ja) | 2007-06-05 | 2008-12-18 | Sony Corp | 制御装置および方法、並びにプログラム |
| JP2011224696A (ja) | 2010-04-19 | 2011-11-10 | Yaskawa Electric Corp | ロボットの教示再生装置および教示再生方法 |
| WO2015041046A1 (ja) | 2013-09-19 | 2015-03-26 | 学校法人慶應義塾 | 位置・力制御装置、位置・力制御方法及びプログラム |
| WO2016132398A1 (ja) | 2015-02-19 | 2016-08-25 | 日揮株式会社 | 細胞培養加工設備 |
Family Cites Families (17)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US4234919A (en) * | 1978-10-31 | 1980-11-18 | Honeywell Information Systems Inc. | Intersystem communication link |
| US8004229B2 (en) * | 2005-05-19 | 2011-08-23 | Intuitive Surgical Operations, Inc. | Software center and highly configurable robotic systems for surgery and other uses |
| US8010180B2 (en) * | 2002-03-06 | 2011-08-30 | Mako Surgical Corp. | Haptic guidance system and method |
| JP4587738B2 (ja) * | 2003-08-25 | 2010-11-24 | ソニー株式会社 | ロボット装置及びロボットの姿勢制御方法 |
| US7453227B2 (en) * | 2005-12-20 | 2008-11-18 | Intuitive Surgical, Inc. | Medical robotic system with sliding mode control |
| US8620473B2 (en) * | 2007-06-13 | 2013-12-31 | Intuitive Surgical Operations, Inc. | Medical robotic system with coupled control modes |
| JP2009279699A (ja) | 2008-05-21 | 2009-12-03 | Nagaoka Univ Of Technology | 位置・力再現方法および位置・力再現装置 |
| WO2013035244A1 (ja) * | 2011-09-06 | 2013-03-14 | パナソニック株式会社 | ロボットアームの制御装置及び制御方法、ロボット、制御プログラム、並びに、集積電子回路 |
| US9573276B2 (en) * | 2012-02-15 | 2017-02-21 | Kenneth Dean Stephens, Jr. | Space exploration with human proxy robots |
| WO2014042976A2 (en) * | 2012-09-15 | 2014-03-20 | Numbergun Llc, A Utah Limited Liability Company | Flexible high-speed generation and formatting of application-specified strings |
| JP6112300B2 (ja) * | 2013-01-10 | 2017-04-12 | パナソニックIpマネジメント株式会社 | マスタースレーブロボットの制御装置及び制御方法、マスタースレーブロボット、並びに、制御プログラム |
| JP6410023B2 (ja) * | 2013-09-06 | 2018-10-24 | パナソニックIpマネジメント株式会社 | マスタスレーブロボットの制御装置及び制御方法、ロボット、マスタスレーブロボットの制御プログラム、並びに、マスタスレーブロボットの制御用集積電子回路 |
| US9327397B1 (en) * | 2015-04-09 | 2016-05-03 | Codeshelf | Telepresence based inventory pick and place operations through robotic arms affixed to each row of a shelf |
| JP6450279B2 (ja) * | 2015-08-05 | 2019-01-09 | 本田技研工業株式会社 | 移動ロボットの目標zmp軌道の生成装置 |
| JP2018126799A (ja) * | 2017-02-06 | 2018-08-16 | セイコーエプソン株式会社 | 制御装置、ロボットおよびロボットシステム |
| JP2018126796A (ja) * | 2017-02-06 | 2018-08-16 | セイコーエプソン株式会社 | 制御装置、ロボットおよびロボットシステム |
| US10881472B2 (en) * | 2018-02-20 | 2021-01-05 | Verb Surgical Inc. | Correcting a robotic surgery user interface device tracking input |
-
2019
- 2019-03-20 JP JP2020514025A patent/JP7246751B2/ja active Active
- 2019-03-20 US US15/733,744 patent/US11787037B2/en active Active
- 2019-03-20 WO PCT/JP2019/011693 patent/WO2019202900A1/ja not_active Ceased
- 2019-03-20 EP EP19788436.4A patent/EP3782768B1/en active Active
Patent Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2007276052A (ja) | 2006-04-06 | 2007-10-25 | Sony Corp | 制御システム、記録システム、情報処理装置および方法、プログラム、並びに記録媒体 |
| JP2008304970A (ja) | 2007-06-05 | 2008-12-18 | Sony Corp | 制御装置および方法、並びにプログラム |
| JP2011224696A (ja) | 2010-04-19 | 2011-11-10 | Yaskawa Electric Corp | ロボットの教示再生装置および教示再生方法 |
| WO2015041046A1 (ja) | 2013-09-19 | 2015-03-26 | 学校法人慶應義塾 | 位置・力制御装置、位置・力制御方法及びプログラム |
| WO2016132398A1 (ja) | 2015-02-19 | 2016-08-25 | 日揮株式会社 | 細胞培養加工設備 |
Non-Patent Citations (1)
| Title |
|---|
| T. Slama et al.,Robust bilaterarl genaralized predictive control for teleoperarion systems,2007 MEDITERRANEAN CONFERENCE ON CONTROL & AUTOMATION,IEEE,2007年06月27日,DOI: 10.1109/MED.2007.4433924 |
Also Published As
| Publication number | Publication date |
|---|---|
| US11787037B2 (en) | 2023-10-17 |
| EP3782768B1 (en) | 2024-10-09 |
| US20210031358A1 (en) | 2021-02-04 |
| JPWO2019202900A1 (ja) | 2021-04-22 |
| EP3782768A1 (en) | 2021-02-24 |
| WO2019202900A1 (ja) | 2019-10-24 |
| EP3782768A4 (en) | 2022-01-05 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JPWO2019202900A1 (ja) | 行動推定装置、行動推定方法、および行動推定プログラム | |
| CN113696186B (zh) | 复杂光照条件下基于视触融合的机械臂自主移动抓取方法 | |
| CN106737673B (zh) | 一种基于深度学习的端到端的机械臂控制的方法 | |
| Yang et al. | Haptics electromyography perception and learning enhanced intelligence for teleoperated robot | |
| CN107053179B (zh) | 一种基于模糊强化学习的机械臂柔顺力控制方法 | |
| CN105818129A (zh) | 一种基于数据手套的仿人机械手控制系统 | |
| Zeng et al. | Encoding multiple sensor data for robotic learning skills from multimodal demonstration | |
| CN111712356A (zh) | 机器人系统和操作方法 | |
| CN108655026B (zh) | 一种机器人快速示教分拣系统和方法 | |
| CN112025679A (zh) | 视触觉融合的五指机械手仿人抓取方法 | |
| JP7822205B2 (ja) | 遠隔操作システム | |
| CN102830798A (zh) | 单臂机器人基于Kinect的无标记人手跟踪方法 | |
| US9613180B1 (en) | Robotic control device and method for manipulating a hand-held tool | |
| CN118493401B (zh) | 基于低代码编程的人机协作装配方法、系统及存储介质 | |
| CN120326596A (zh) | 一种基于vr头显的双臂机械臂遥操作系统及控制方法 | |
| Çoban et al. | Wireless teleoperation of an industrial robot by using myo arm band | |
| Chen et al. | A human–robot interface for mobile manipulator | |
| CN117381799A (zh) | 基于机器视觉的抓取装置控制方法、抓取装置及存储介质 | |
| CN108189037A (zh) | 一种用于机械手的扰动观测器与主次协调控制方法 | |
| JP4534015B2 (ja) | マスタ・スレーブ式ロボット制御情報確定方法 | |
| KR20240109625A (ko) | 강화학습을 이용한 원격 로봇 제어 방법 및 시스템 | |
| JP7565848B2 (ja) | ロボット遠隔操作制御装置、ロボット遠隔操作制御システム、ロボット遠隔操作制御方法、およびプログラム | |
| Savatekar et al. | Design of control system for articulated robot using leap motion sensor | |
| CN119238618B (zh) | 数据采集系统及其数据采集方法 | |
| JP2023112867A (ja) | 生成方法、コンピュータープログラム、および、生成システム |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A821 Effective date: 20200903 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20201228 |
|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20211105 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20230104 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20230217 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20230228 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20230308 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 7246751 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |