JP7360134B2 - 自動レーザー-ノズル位置合わせ装置 - Google Patents

自動レーザー-ノズル位置合わせ装置 Download PDF

Info

Publication number
JP7360134B2
JP7360134B2 JP2020544924A JP2020544924A JP7360134B2 JP 7360134 B2 JP7360134 B2 JP 7360134B2 JP 2020544924 A JP2020544924 A JP 2020544924A JP 2020544924 A JP2020544924 A JP 2020544924A JP 7360134 B2 JP7360134 B2 JP 7360134B2
Authority
JP
Japan
Prior art keywords
unit
laser beam
nozzle
sensing
pattern
Prior art date
Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
Active
Application number
JP2020544924A
Other languages
English (en)
Other versions
JP2021514849A (ja
Inventor
マズール、フィリペ
エプレ、マックス
赫 金
ディール、ヘルギ
リヘルツハーゲン、ベルノルド
Current Assignee (The listed assignees may be inaccurate. Google has not performed a legal analysis and makes no representation or warranty as to the accuracy of the list.)
Synova SA
Original Assignee
Synova SA
Priority date (The priority date is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the date listed.)
Filing date
Publication date
Application filed by Synova SA filed Critical Synova SA
Publication of JP2021514849A publication Critical patent/JP2021514849A/ja
Application granted granted Critical
Publication of JP7360134B2 publication Critical patent/JP7360134B2/ja
Active legal-status Critical Current
Anticipated expiration legal-status Critical

Links

Images

Classifications

    • B—PERFORMING OPERATIONS; TRANSPORTING
    • B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
    • B23K—SOLDERING OR UNSOLDERING; WELDING; CLADDING OR PLATING BY SOLDERING OR WELDING; CUTTING BY APPLYING HEAT LOCALLY, e.g. FLAME CUTTING; WORKING BY LASER BEAM
    • B23K26/00—Working by laser beam, e.g. welding, cutting or boring
    • B23K26/02—Positioning or observing the workpiece, e.g. with respect to the point of impact; Aligning, aiming or focusing the laser beam
    • B23K26/03—Observing, e.g. monitoring, the workpiece
    • B—PERFORMING OPERATIONS; TRANSPORTING
    • B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
    • B23K—SOLDERING OR UNSOLDERING; WELDING; CLADDING OR PLATING BY SOLDERING OR WELDING; CUTTING BY APPLYING HEAT LOCALLY, e.g. FLAME CUTTING; WORKING BY LASER BEAM
    • B23K26/00—Working by laser beam, e.g. welding, cutting or boring
    • B23K26/02—Positioning or observing the workpiece, e.g. with respect to the point of impact; Aligning, aiming or focusing the laser beam
    • B23K26/04—Automatically aligning, aiming or focusing the laser beam, e.g. using the back-scattered light
    • B23K26/042—Automatically aligning the laser beam
    • B23K26/043—Automatically aligning the laser beam along the beam path, i.e. alignment of laser beam axis relative to laser beam apparatus
    • B—PERFORMING OPERATIONS; TRANSPORTING
    • B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
    • B23K—SOLDERING OR UNSOLDERING; WELDING; CLADDING OR PLATING BY SOLDERING OR WELDING; CUTTING BY APPLYING HEAT LOCALLY, e.g. FLAME CUTTING; WORKING BY LASER BEAM
    • B23K26/00—Working by laser beam, e.g. welding, cutting or boring
    • B23K26/14—Working by laser beam, e.g. welding, cutting or boring using a fluid stream, e.g. a jet of gas, in conjunction with the laser beam; Nozzles therefor
    • B23K26/146—Working by laser beam, e.g. welding, cutting or boring using a fluid stream, e.g. a jet of gas, in conjunction with the laser beam; Nozzles therefor the fluid stream containing a liquid
    • B—PERFORMING OPERATIONS; TRANSPORTING
    • B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
    • B23K—SOLDERING OR UNSOLDERING; WELDING; CLADDING OR PLATING BY SOLDERING OR WELDING; CUTTING BY APPLYING HEAT LOCALLY, e.g. FLAME CUTTING; WORKING BY LASER BEAM
    • B23K26/00—Working by laser beam, e.g. welding, cutting or boring
    • B23K26/14—Working by laser beam, e.g. welding, cutting or boring using a fluid stream, e.g. a jet of gas, in conjunction with the laser beam; Nozzles therefor
    • B23K26/1462—Nozzles; Features related to nozzles
    • B23K26/1464—Supply to, or discharge from, nozzles of media, e.g. gas, powder, wire
    • B23K26/1476—Features inside the nozzle for feeding the fluid stream through the nozzle

Landscapes

  • Physics & Mathematics (AREA)
  • Optics & Photonics (AREA)
  • Engineering & Computer Science (AREA)
  • Plasma & Fusion (AREA)
  • Mechanical Engineering (AREA)
  • Laser Beam Processing (AREA)
  • Length Measuring Devices By Optical Means (AREA)

Description

本願発明は液体噴流の中に入射させてこの液体噴流と結合させたレーザービームを用いて被加工材を機械加工する装置に関する。具体的には、この本願発明にしたがう前記装置は前記液体噴流を発生するノズルユニットのノズル孔に前記レーザービームを自動的に位置合わせする(自動レーザー-ノズル位置合わせ)。さらに、本願発明は被加工材の機械加工に用いるレーザービームを位置合わせする方法、特に該レーザービームを前記ノズル孔と位置合わせする方法に関する。
液体噴流の中に入射させてこの液体噴流と結合させたレーザービームを用いて被加工材を機械加工する従来技術の装置が一般的に知られている。このレーザービームを用いて被加工材を機械加工するため、該レーザービームは液体噴流の中で全反射によりガイドされて被加工材上に入射する。液体噴流は管の貫通孔または同様な孔を有する液体噴流発生ノズルにより発生する。 レーザービームは少なくとも一つの光学素子によって前記ノズル孔を通ってこの液体噴流の中に入射させてこの液体噴流と結合させる。したがって、被加工材の機械加工工程を始める前に、レーザービームを前記ノズル孔と位置合わせする必要がある。
この目的のために、従来技術の装置ではレーザービームを通常非合焦状態にして液体噴流発生ノズル上まで伝播させる。従来技術の装置のユーザーは、ノズル貫通孔を視覚的に確認するため、液体噴流発生ノズルを、例えばカメラで見る。 その後、レーザービームをノズル貫通孔に向かって動かし、最後にこのレーザービームを合焦させ、このノズル貫通孔を通して液体噴流の中に入射させてこの液体噴流と結合させる。この手法はどちらかと言えば時間がかかり、しかも誤差が生じやすい。
非合焦状態のレーザービームが液体噴流発生ノズルの全体を照らすので、このようなレーザービームとノズル貫通孔を自動的に位置合わせするのはうまくいかない。
その一つの理由はこのような光で照らされた状況ではノズル貫通孔の位置を特定するのは本来比較的難しいからである。もう一つの理由はノズル孔の位置を特定して、その位置とレーザービームを位置合わせすることは、例えば液体噴流発生ノズル上に点状の汚れがあるとさらに複雑になる可能性があるからである。 このような点状の汚れはノズル貫通孔と同じようなサイズと形状であり、すなわちこのような点状の汚れは例えばカメラの画像上では同じように見えるので、誤ったレーザービームの位置合わせをする可能性が高くなるのである。
このような問題および課題に鑑み、本願発明は従来技術の装置を改良することを目標とし、特にレーザービームと液体噴流発生ノズルの位置合わせについて改良することを目標とする。したがって、自動的かつ高精度でレーザービームを液体噴流発生ノズルユニットのノズル孔と位置合わせする装置および方法を提供することが本願発明の目的である。具体的には、自動レーザー-ノズル位置合わせの成功率を高くして、誤りが生じることがほとんどない、または全くないようにすることである。さらに、自動レーザー-ノズル位置合わせに必要な時間はできるだけ短くする。特に、前記した従来技術の装置よりも、レーザービームを液体噴流発生ノズルと位置合わせすることが迅速かつ高精度でできるようにすることである。さらに、本願発明は前記した装置を簡単で小型な装置の態様にすることを目標とする。
本願発明の課題は特許請求の範囲中の独立項によって達成される。本願発明の有利な実施の態様は従属項中に定められる。
具体的に本願発明はノズルからのレーザービームの反射光を光学的に感知し、この反射光をコンピュータで計算して評価して完全な位置合わせの状態を見つけることに基づく自動レーザー-ノズル位置合わせの手法を提案する。
本願発明の第1の特徴によれば、液体噴流の中に入射させて該液体噴流と結合させたレーザービームを用いて被加工材を機械加工する装置であって、前記レーザービームを供給するレーザーユニットと、前記液体噴流を発生させるノズル孔を有するノズルユニットと、前記レーザービームを前記レーザーユニットから伝播させて前記ノズルユニット上に入射させる光ユニットと、前記光ユニットおよび/または前記ノズルユニットを調整して前記ノズルユニット上の前記レーザービームの入射点を変化させるコントロールユニットと、前記ノズルユニットの表面から反射して伝播してくるレーザー光を感知し、感知した反射レーザー光に基づく感知信号を発生する感知ユニットと、を有し、前記コントロールユニットは前記感知信号を評価し、前記レーザービームが完全におよび/または部分的に前記ノズル孔と位置合わせされていることを示す、前記感知信号中の所定の感知パターンを特定する装置が与えられる。
この第1の特徴の装置は精度の高いレーザー-ノズルの自動位置合わせを可能にする。この装置の主要な改良点の一つは、前記感知ユニットが前記ノズルユニットの複数の異なる部分から反射して伝播する反射レーザー光を検知し、識別できることである。この装置のもう一つの改良点は、前記コントロールユニットが前記感知ユニットを調整し、リアルタイムでその感知信号を評価できる一方、前記ノズルユニット上の前記レーザービーム(通常光スポットとして)の位置(入射点)を高精度で調節できる。特に、前記装置の前記コントロールユニットと、前記感知ユニットと、前記光ユニットとが密接に相互作用することによって、レーザー-ノズルの自動位置合わせを高速かつ高精度で行えるようになる。
例えば、前記コントロールユニットは前記レーザービームを用いて-したがって前記光ユニットを制御して-前記ノズルユニットの表面の少なくとも一部の自動走査を調節し、これにより前記ノズル孔を(前記レーザービームにより)前記感知信号と特に前記感知パターンの出現に基づいて正確に検知するものでよい。前記感知パターンが出現することは、前記レーザービームが少なくとも部分的に前記ノズル孔と位置合わせされていることを、つまり前記レーザービーム(例えばスポット)が前記ノズル孔(通常丸い)少なくとも部分的に横方向に重なっていることを示す。オプションになるが、前記ノズル孔をさらに正確に検知することを支援するために、前記コントロールユニットは前記感知信号中の特徴的な信号パターン、例えば前記レーザービームが前記ノズルユニット上のまたは前記ノズルユニットの点状の汚れの上に当たり、または前記ノズルユニット上のまたは前記ノズルユニットの別の構造に当たることを示す感知パターンをさらに特定するものでよい。
「レーザーユニット」は、前記レーザービームを発生し、そのレーザービームを前記光ユニットまで伝播させる前記装置のレーザー光源でよい。代わりとして、このレーザーユニットは前記装置のレーザーポートまたはレーザー入光口でもよく、このレーザーポートまたはレーザー入光口は例えば外部のレーザー光源からのレーザービームを受光して、そのレーザービームを前記装置の中に入射させて前記装置と結合させ、好ましくは前記光ユニットに向けて伝播させる。
「入射点」は、前記レーザービームによって照らされる前記ノズルユニットの表面上の点または領域、つまり前記レーザービームが前記ノズルユニット上に当たる点または領域である。前記レーザービームが前記ノズル孔の中に少なくても部分的に入射する時は、「入射点」はこの前記ノズル孔の少なくとも一部でもよく、または同少なくとも一部を含むものでもよい。言い換えれば、前記入射点は前記ノズルの表面上の任意の点もしくは領域、および/または前記ノズルの中の任意の点もしくは領域になる。例えば、前記レーザービームの直径および/または前記レーザービームが合焦されて。もしくは合焦されずに前記ノズルユニット上に入射するかによって、前記入射点は前記ノズルユニット上の小さな点または大きな点もしくは領域になる。通常、前記入射点は前記レーザービームを前記ノズルユニット上で合焦させることにより生じる光スポットにより定められる。
「感知パターン」は前記感知信号の特徴的な信号強度、信号の形、または時間形成としてよい。例えば、前記感知ユニット上の反射レーザー光の像が比較的小さく、かつ/もしくは比較的明るいスポットから、もっと大きく、および/もしくはもっと暗いスポットになるか、またはその逆の場合、前記感知パターンは前記感知ユニットが出力する前記感知信号としてよい。前記感知パターンは前記感知ユニット上の反射レーザー光の像と前記感知ユニット上の前記ノズル孔の像が完全にまたは横方向に部分的に重なっていることを示す。前記レーザービームが前記ノズル孔と完全にまたは部分的に位置合わせされていることを示す感知パターンは、前記レーザービームが前記ノズル孔とすこしでも重なると、直ぐに前記感知信号中に現れる感知パターンを意味するものである。このような感知パターンは具体的に完全に位置合わせされていること示す第1感知パターン、および/または具体的に部分的に位置合わせされていることを示す第2感知パターンを意味する。特に、前記入射点が継続的にまたは少なくとも複数回にわたって変化する時は、前記感知信号中で、一つ以上の感知パターンが現れて/消え、形成され、または変化するものでよく、例えば前記第2感知パターンが現れた後に前記第1感知パターンが現れる。
「感知ユニット」は、例えばその感知表面上に入射する前記反射レーザー光(つまり、前記ノズルユニット上に入射したレーザービームの像)を変換して(電気)感知信号にするセンサーまたは光検知素子である。前記感知ユニットはカメラの一部でよく、このカメラはさらに前記感知信号を可視化する、例えば前記感知ユニット上に入射する反射レーザー光の像を再生する、ディスプレーユニットのような画像化手段を含むものでよい。
「ノズルユニット」は、例えばノズル材料、例えばサファイア、ダイヤモンド、金属、セラミックス および/または絶縁材料からなる硬いブロックまたは石としてよい。前記ノズル孔は、例えば前記固体ブロックまたは石を貫通する孔、つまり前記ノズル材料を貫通する孔である。前記ノズル孔の直径は、例えば10~200μmであり、前記液体噴流の直径は例えば前記ノズル孔の直径の0.6~1倍である。前記液体噴流はしたがって具体的には加圧液体噴流であり、その圧力は例えば50~800barである。
「ノズル孔」は具体的には「ノズル表面」の一部である。前記感知ユニットは前記ノズル表面の硬い部分から反射して伝播してくるレーザー光、すなわち前記ノズル材料の表面から反射して伝播してくるレーザー光を感知する。しかしながら、前記感知ユニットは、例えばレーザー光が前記ノズル孔の中の液体から戻り方向に反射/散乱して伝播してくる時に、「ノズル孔」から反射して伝播してくるレーザー光も感知するものでよい。
「コントロールユニット」はソフトウェアによって動作するマイクロコントローラ、処理ユニット、プロセッサおよび/またはパソコンでよい。このソフトウェアは具体的に前記感知信号を記録および/もしくは評価し、並びに/または画像化手段上に出力された前記感知信号に基づいて像を分析する。
本願発明の第1の特徴による装置の一つの実施の態様では、前記コントロールユニットは前記光ユニットを調整して、前記レーザービームを前記ノズルユニットに対して横方向に変位させる。
前記横方向の変位を生じさせることによって、前記コントロールユニットは前記ノズルユニット上の前記レーザービームの入射点の変化を調節する。
「横方向の変位」は、具体的にx方向および/またはy方向の変位(Δx/Δy)であり、この場合z方向は例えば前記液体噴流および最終的にこの液体噴流に入射してこの液体噴流と結合するレーザービームの進行方向になる。前記横方向変位のx-y方向面は前記ノズルユニットの表面と一致し、前記ノズル孔はz-方向に沿って前記ノズルユニットを貫通するものでよい。前記光ユニットは、前記ノズルユニットに対してだけでなく、前記レーザーユニットから受光したレーザービームに対しても、前記出力されたレーザービームを偏向する。
本願発明の第1の特徴による装置の別の実施の態様では、前記光ユニットの少なくとも一部分は動かすことができ、具体的には回転可能であり、前記コントロールユニットは前記光ユニットの前記少なくとも一つの部分の動き、具体的には回転を調節して、前記ノズルユニット上の前記レーザービームの入射点を変える。
前記光ユニットの少なくとも一部の動き、例えば前記光ユニットの一つ以上の光学素子(例えば、ミラー)の動きを調節することによって、前記コントロールユニットは前記レーザービームによりステップ単位で複数回または連続的に前記レーザービームの入射点を変化させることによって、前記ノズルの表面を走査することができる。したがって、前記コントロールユニットは前記感知パターンが前記感知信号中に現れる一つ以上の入射点を高精度で特定することができる。その結果、前記コントロールユニットは自動レーザー-ノズル位置合わせを行い、完了することができる。
本願発明の第1の特徴による装置の別の実施の態様では、前記ノズルユニットは動かすことができ、前記コントロールユニットは前記ノズルユニットの動きを調節して、前記ノズルユニット上の前記レーザービームの入射点を変える。
前記装置の構成を、前記コントロールユニットが前記光ユニットと前記ノズルユニットの両方(の動き)を、同時にまたは一つずつ調整して、前記入射点を変化させることができるものとしてもよい。
本願発明の第1の特徴による装置の別の実施の態様では、前記コントロールユニットは前記光ユニットおよび/または前記ノズルユニットを調整して、所定の移動パターンにしたがって連続的に、および/またはステップ単位で前記ノズルユニット上の前記レーザービームの入射点を変え、連続的に、および/または繰り返し前記感知信号を評価する。
このようにすれば、前記コントロールユニットは前記レーザービームにより前記ノズルユニットの表面走査を行うことができるとともに、前記感知信号を監視し、前記感知信号および前記所定の感知パターンに前記光ユニットおよび/または前記ノズルユニットをそれぞれ調整することにより自動レーザー-ノズル位置合わせを実現できる。
前記所定の移動パターンは渦巻パターンおよび/または他の任意のパターンでよく、前記感知ユニット上の反射レーザー光の像を渦巻パターンまたは他のパターンに沿って動かす。
渦巻パターンを用いる場合、前記装置は自動レーザー-ノズル位置合わせを最小時間で完了できる。前記所定の移動パターンは、渦巻パターンだけでなく、渦巻パターン、ジグザグパターンおよび/または往復走査パターンとしてもよい。したがって、複数の異なるパターンを組み合わせることもできる。
本願発明の第1の特徴による装置の別の実施の態様では、前記コントロールユニットは前記感知信号中の前記感知パターンを特定すると、前記コントロールユニットは前記ノズルユニット上の前記レーザービームの入射点を変える前記光ユニットおよび/または前記ノズルユニットの調整を中断する。
前記感知パターンが特定されると、前記コントロールユニットは前記レーザービームが前記ノズル孔と十分に位置合わせされていると判断し、そのため、自動レーザー-ノズル位置合わせ手順をできるだけ短くするために、同手順を終わらせてよい。
本願発明の第1の特徴による装置の別の実施の態様では、前記反射レーザー光は前記光ユニットの少なくとも一部を通り抜ける、および/または前記光ユニットによって前記感知ユニットまで伝播する。
このようにすれば、特に単純で小型な装置の態様が可能になる。
本願発明の第1の特徴による装置の別の実施の態様では、前記光ユニットは第1偏向素子および第2偏向素子を含み、前記第1偏向素子は前記レーザービームを前記レーザーユニットから前記第2偏向素子まで伝播させ、前記第2偏向素子は前記レーザービームを前記第1偏向素子から前記ノズルユニットまで伝播させる。
このような光ユニットは比較的単純で製造費用も安いが、組み立てて極めて小型にすることができる。「偏向素子」はミラーまたは前記レーザービームを反射して所定の方向に伝播させる他の任意の光学素子としてよい。この実施の態様の前記光ユニットは、前記コントロールユニットにより効率的にかつ正確に調整される。
本願発明の第1の特徴による装置の別の実施の態様では、前記第1偏向素子および/または前記第2偏向素子は回転可能になっていて、前記ノズルユニット上の前記レーザービームの入射点を変えることができる。
前記した2個の偏向素子は、例えば、ミラーでよく、それぞれのミラーの傾きの角度は、光源(例えば、前記レーザーユニット)から下方に伝播するレーザービームを横方向に変位させて、前記ノズルユニット上の入射点を変化させるために、変化させることができる。これらの偏向素子の少なくとも一つは駆動用モーターを備えるものでよく、そのモーター駆動による偏向素子の動きは前記コントロールユニットにより高精度で調節することができる。このような偏向素子を用いることにより、単純な態様でありながら、正確な結果が得られる光ユニットが実現される。
本願発明の第1の特徴による装置の別の実施の態様では、前記装置が前記レーザービームを合焦させて、前記ノズルユニット上に入射させる少なくとも一つ光学素子をさらに有する。
従来技術の装置と対照的に、本願発明の第1の特徴による装置は自動レーザー-ノズル位置合わせ手法を合焦したレーザービームを用いて行うものでよい。このようにすることで、自動レーザー-ノズル位置合わせ手順がより正確になり、前記レーザービームを前記ノズル孔と位置合わせしなければいけない時にいつも、前記レーザービームを非合焦にしたり、合焦させたりすることをしなくてすむ。したがって、自動レーザー-ノズル位置合わせの時間を短くすることができる。
本願発明の第1の特徴による装置の別の実施の態様では、前記少なくとも一つ光学素子は、前記レーザービームを前記レーザーユニットから前記光ユニットまで伝播させる第1光学素子と、前記レーザービームを前記光ユニットから前記ノズルユニットまで伝播させる第2光学素子と、を含み、前記第1光学素子および/または前記第2光学素子は動かすことができ、具体的には前記レーザービームの伝播方向に沿って動かすことができる。
前記レーザービームの「伝播方向」は、例えば、鉛直方向および/またはz方向に平行としてよい。一方、前記光ユニットは前記レーザービームを変位させて、さらに/または前記ノズルユニット上の前記レーザービームの入射点を横方向および/またはx-y方向に変えることができる。しかし、前記レーザービームの伝播方向は、例えば前記光ユニットの複数の偏向素子により前記装置内で少なくとも1回変えてもよい。したがって、前記レーザービームの伝播方向は前記第1偏向素子と前記第2偏向素子で必ずしも同じでなくてもよい。そのため、各光学素子はその光学素子が受光して、さらに/または出光させる前記レーザービームの伝播方向に沿って動かすことができる。
本願発明の第1の特徴による装置の別の実施の態様では、前記少なくとも一つの光学素子は、前記感知ユニット上の前記反射レーザー光の像を調節する第3光学素子を含む。
例えば、前記第3光学素子は比較的小さく、かつ/もしくは比較的明るいスポットをもっと大きく、かつ/もしくはもっと暗いスポットに変化させる、またはその逆にするために用いるものでよい。この目的のため、前記第3光学素子は、同光学素子が受光し、さらに/または出光する前記レーザービームの伝播方向に沿って動かすことができる。
本願発明の第2の特徴によれば、被加工材を機械加工するレーザービームを位置合わせする方法であって、前記レーザービームを供給するステップと、前記レーザービームを、ノズル孔を有するノズルユニットまで伝播させるステップと、前記ノズルユニット上の前記レーザービームの入射点を変えるステップと、前記ノズルユニットの表面から反射して伝播してくるレーザー光を感知し、感知した反射レーザー光に基づく感知信号を発生するステップと、前記感知信号を評価して、前記レーザービームが前記ノズル孔と完全に、および/または部分的に位置合わせされていることを示す前記感知信号中の所定の感知パターンを特定するステップと、を有する方法が与えられる。
第2の特徴の方法は、第1特徴の装置に対して説明したのと同じ利点および効果を実現する。また、用いられている様々な用語の定義および説明は同じである。
本願発明の第2の特徴の一つの実施の態様では、前記方法は前記レーザービームを合焦させて、前記ノズルユニット上に入射させるステップをさらに有する。
既に説明したように、この方法により自動レーザー-ノズル位置合わせの精度を高め、さらにこの位置合わせを実行するのに要する時間を短くできる。
本願発明の第2の特徴の別の実施の態様では、前記方法が、前記反射レーザー光の像が前記感知信号を発生させる感知ユニット上で中心にくるように、始めに前記レーザービームの入射点を合わせるステップと、前記レーザービームの前記ノズルユニット上の入射点を所定の移動パターンにしたがって移動させることによって、前記感知ユニット上に前記反射レーザー光の移動パターンによる像を発生させるステップと、前記感知信号中の前記感知パターンを特定すると、前記レーザービームの前記ノズルユニット上の入射点の移動を止めるステップと、をさらに有する。
このようにすれば、自動レーザー-ノズル位置合わせを高速でしかも極めて高精度で行うことができる。
本願発明の第2の特徴の別の実施の態様では、前記方法が、前記ノズルユニット上の前記レーザービームの入射点を変化させて、前記感知信号中の前記感知パターンに基づいて前記レーザービームを前記ノズル孔と位置合わせするステップをさらに有する。
このようにすれば、前記レーザービームを前記ノズル孔内に高精度で微細位置合わせすることができる。例えば、前記方法は、入射点を(例えば、位置合わせの点の周辺で)一方向以上の横方向で変化させると、前記感知パターンがどのように変化するか、または前記感知パターンが消えるか否か、もしく前記感知パターンがいつ消えるかを(例えば、前記コントロールユニットによって)判定するものでよい。このようにして、観測された感知パターンとその変化に基づいて前記レーザービームの完全に位置合わせされたことを決めることができる。
本願発明の第2の特徴の別の実施の態様では、前記所定の移動パターンは渦巻パターンおよび/または前記反射レーザー光の像を渦巻パターンまたは他のパターン上を移動させる他の任意パターンである。
特定の移動パターンを用いることにより、前記レーザービームと前記ノズル孔の自動レーザー-ノズル位置合わせが高速かつ高精度で完了させることができる。
本願発明の第2の特徴の別の実施の態様では、前記レーザービームが前記ノズル孔と完全に、および/または部分的に位置合わせされていることを示す前記感知パターンは、前記感知ユニット上の前記反射レーザー光の像が比較的小さく、かつ/もしくは比較的明るいスポットから、もっと大きく、かつ/もしくはもっと暗いスポットに変化すること、またはその逆の変化に起因するものである
「比較的小さくかつ/もしくは比較的明るいスポットから、もっと大きく、かつ/もしくはもっと暗いスポットへの、またはその逆」の変化には、「比較的小さいスポットから、もっと大きいスポットへの、またはその逆の」変化、「比較的明るいスポットからもっと暗いスポットへの、またはその逆の」変化、および「比較的小さくかつ比較的明るいスポットから、もっと大きくかつもっと暗いスポットへの、またはその逆の」変化が少なくとも含まれる。したがって、「比較的明るいスポットからもっと暗いスポットへの、またはその逆の」変化には、「比較的大きくかつ比較的明るいスポットから、もっと小さくかつもっと明るいスポットへの」変化も含まれる。同様に、「比較的小さいスポットから、比較的大きいスポットへの、またはその逆の」変化には、「比較的小さくかつ比較的暗いスポットから、もっと大きくかつもっと明るいスポットへの」変化が含まれる。
具体的には、前記レーザービームが少なくとも部分的に前記ノズル孔と位置合わせされているとき、前記ノズル孔の像は通常明るくなる。(通常レーザー-ノズル位置合わせ手順の間でも)前記ノズルユニット/前記ノズル孔によって発生する液体噴流によって、前記ノズル孔の像は前記ノズル表面上の前記レーザービームの像(スポット)ほど明るくない。したがって、前記レーザービームを、液体噴流を出しているノズルと位置合わせするのに特に使用できる特徴的な感知パターンが定まる。その結果、この感知パターンによって高精度の自動レーザー-ノズル位置合わせが可能になる。
本願発明の第2の特徴の別の実施の態様では、前記入射点が前記所定の移動パターンにしたがって移動させる時に、前記反射レーザー光の像が前記ノズル孔の像と完全に重なっている、および/または部分的に側部が重なっていることを前記感知パターンは示す。
したがって、前記感知信号に現れる前記感知パターンは前記レーザービームと前記ノズル孔が位置合わせされたことの正確で明らかな特徴となり、この感知パターンを用いて自動レーザー-ノズル位置合わせを高精度で行うことができる。
本願発明の第2の特徴の別の実施の態様では、前記方法は少なくとも一つの光学素子を調整して、前記感知ユニット上の前記反射レーザー光の像を調節して、比較的小さくかつ/もしくは比較的明るい像から、もっと大きくかつ/もしくはもっと暗い像への前記反射レーザー光の像の変化、またはその逆の変化を生じさせるステップをさらに含む。
前記少なくとも一つの光学素子の調整は、その光学素子の少なくとも一部の動きを調節することを含むものでよい。例えば、前記反射レーザー光の像は、前記感知ユニット上で合焦されていても、合焦されていなくてもよい。
本願発明の前記した特徴および好ましい実施の態様は添付した図面に関連して具体的な実施形態の以下の記載で説明される。
図1は本願発明の実施形態にしたがう装置を示す。 図2は本願発明の実施形態にしたがう装置を示す。 図3は本願発明の実施形態にしたがう装置を示す。 図4は本願発明の実施形態にしたがう装置を示す。 図5は本願発明の実施形態にしたがう装置を示す。 図6は本願発明の実施形態にしたがう方法を示す。 図7は本願発明の実施形態にしたがう方法を示す。 感知ユニット上の反射したレーザー光の像を示し、この像はレーザービームのノズルユニット上の入射点を変えるために用いる動きのパターンにしたがって動くことを図解する。
図1は本願発明の実施形態にしたがう装置100を示す。装置100は液体噴流の中に入射させてその液体噴流と結合させたレーザービーム101を用いて被加工材(図示せず)を機械加工する。被加工材は、例えば金属、セラミックス、ダイヤモンド、半導体、合金、超合金または超硬材料を含む材料からできている。この被加工材を機械加工することには、被加工材に穿孔する、または被加工材を材料除去加工により三次元までの形状加工することが含まれるものでよい。レーザービーム101のレーザーパワーは20Wから400Wの間か、もっと大きいものであることが好ましい。このレーザービーム101は、パルスレーザービームでもよいし、連続的なレーザービームとすることもできる。液体噴流は加圧されるのが好ましく、その圧力は50barから800barとしてよい。
被加工材を機械加工する間、装置100は前記液体噴流を放出して被加工材上に当て、レーザービーム101を、少なくとも一つの光学素子を用いて、前記液体噴流を発生させるノズルユニット102のノズル孔102aを通すことによって、この液体噴流中に入射させて、同液体噴流と結合させる。 ここで、被加工材は機械加工表面の上に配置されればよく、同機械加工表面は装置100の一部でもよいし、一部でなくてもよい。いずれの場合でも、装置100はこの機械加工表面の上に配置された被加工材を機械加工できる構成になっている。装置100は前記機械加工表面の五次元までの動きを調節するものでよい。
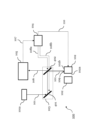
本願発明の装置100は特にレーザービーム101をノズルユニット102のノズル孔102aと自動で位置合わせできるように設計されている。この位置合わせはノズルユニット102によって勢いよく発生する液体噴流があってもなくても可能である。通常、自動レーザー-ノズル位置合わせは液体噴流が発生している状態で行われる。この位置合わせの目的に必要な装置100の部品が図1中に示されている。具体的に装置100はレーザーユニット101a、ノズルユニット102、光ユニット103、コントロールユニット104および感知ユニット105を有する。装置100の図示されている複数のユニットはすべて装置100の機械加工ユニットもしくはヘッドの中に、または別の種類の筐体もしくは囲いの中に隠れている。
レーザーユニット101aはレーザービーム101を直接発生させること、またはレーザービーム101を受光しレーザービーム101を装置100の中に入射させて装置100と結合させること、のいずれかによりレーザービーム101を供給する。 したがって、レーザーユニット101aはレーザー光源または装置100のレーザーポートもしくはレーザー入光口としてよい。レーザーポートもしくはレーザー入光口は外部のレーザー光源から供給されるレーザービーム101に対して透明な窓を有する、さらに/または装置100内でレーザービーム101を合焦させ、所定の方向にガイドし、および/もしくは分光させる光学素子をさらに有するものでよい。
ノズルユニット102は装置100に液体が放出されると液体噴流を発生する。ノズルユニット102は、保護された環境中で液体噴流を発生させるため、機械加工ユニット/機械加工ヘッドまたは装置100の筐体/囲いの内部に配置されるのが好ましい。ノズル孔102aは液体噴流の幅を定める。ノズル孔102aを通すことによって、レーザービーム101を液体噴流の中に入射させてその液体噴流と結合させればよい。
ノズル孔102aの直径は10μm~200μmであることが好ましく、液体噴流の直径はノズル孔102aの直径の約0.6~1倍とすることが好ましい。 前記した好ましくは加圧される液体噴流は外部の液体供給源を通して供給されるものでよく、この外部の液体供給源はコントロールユニット104によって制御されるものでよい。液体噴流用に供給される液体は水であり、すなわち液体噴流は水噴流である。 装置100から液体噴流を放出するため、装置100は放出孔を有する放出口ノズルを含むのが好ましい。この放出孔の幅をノズル孔102aの幅よりも大きくするのが好ましい。
光ユニット103はレーザーユニット101aからのレーザービーム101を所定の方向に伝播させてノズルユニット102上に入射させる。例えば、光ユニット103はレーザーユニット101aからレーザービーム101を受光するものでよく、さらに受光したレーザービーム101を偏向させ、さもなければガイドしてノズルユニット102に向かって伝播させるものでよい。このようにして、光ユニット103は少なくともノズルユニット102に対してレーザービーム101を横方向に変位させるものでよく、光ユニット103を例えば移動させ、回転させ、さもなければ調整して、この横方向の変位を変化させることができる。光ユニット103は具体的にコントロールユニット104によって調整されるものでよい。
コントロールユニット104は光ユニット103および/またはノズルユニット102を調整してレーザービーム101のノズルユニット102上の入射点109を変える。例えば、コントロールユニット104は入射点109を変えるために、光ユニット103の少なくとも一部を移動および/もしくは回転させることができ、並びに/または同じ効果を生じさせるためにノズルユニット102を動かすことができる。もしも、入射点109がノズルユニット102の表面102b上にあるならば、レーザービーム101は表面102bから反射する。
感知ユニット105はノズルユニット102の表面102bから反射して伝播してくるレーザー光106を感知し、この106を感知するように配置され、感知したレーザー光106に基づく感知信号107を発生する。図1はレーザービーム101がノズルユニット表面102b上に入射し、表面102bから反射して、感知ユニット105に向かって伝播し感知ユニット105上に入射する状況を示す。
図2は図1に示すのと同じ装置100であるが、別の状況にあり、すなわちノズルユニット102を基準とするレーザービーム101の相対的な変位が異なる、つまりノズルユニット102上のレーザービーム101の入射点109が異なる装置100を示す。図2の状況では、レーザービーム101がノズル孔102aと位置合わせされている。したがって、レーザービーム101はノズルユニット102の表面102bから直接反射して感知ユニット105に向かって伝播し、感知ユニット105上に入射することはない。それでも、この状況で感知ユニット105はノズル孔102a内の液体噴流を形成する液体から戻る方向に反射する、または戻る方向に散乱する反射レーザー光を感知する。
いずれの場合でも、入射点109がノズルユニット102上で変える時に、感知ユニット105が発生する感知信号107が変化するが、特にレーザービーム101が突然ノズル孔102aと部分的におよび/または完全に重なると、感知信号107の変化が顕著である。したがって、感知信号107はレーザービーム101とノズル孔102aの位置が合っているか、合っていないかに依る、少なくとも一つの特徴的な感知パターンを示す。
そのため、コントロールユニット104は、感知信号107を評価して、レーザービーム101が完全におよび/または部分的にノズル孔102aと位置が合っていることを示す感知信号107中の所定の感知パターンを特定する。この感知パターンはコントロールユニット104によって予め決めてもよいし、コントロールユニット104が学習して知得してもよい。このようにして、コントロールユニット104は感知信号107に基づいて、レーザービーム101が少なくとも部分的にノズル孔102aと位置合わせされていることを特定する。
例えば、コントロールユニット104は(コントロール信号108により)光ユニット103を調整し、および/または(コントロール信号110により)ノズルユニット102を調整して、ノズルユニット102上のレーザービーム101の入射点109を連続的におよび/またはステップ単位で変化させる、すなわち所定の移動パターンにしたがって表面102b上を走査する。このようにして、コントロールユニット104は例えば一つ以上の所定の感知パターンを見つけるために感知信号107を連続的におよび/繰り返し評価する。もしも、コントロールユニット104が感知信号107中の感知パターンを検知すると、コントロールユニット104は(コントロール信号108および/またはコントロール信号110によって)光ユニット103および/またはノズルユニット102の調整を中断して、ノズルユニット102上のレーザービーム101の入射点109を変化させるのを止め、このようにして自動レーザー-ノズル位置合わせ手順を完了するものでよい。
図3は本願発明の実施形態にしたがう装置100を示すものであり、この装置100は図1に示す装置100を発展させたものである。図3と図1中で同一の要素には同じ符号が付けられ、これらの要素は同じように機能する。したがって、図3の装置100もレーザーユニット101a、ノズルユニット102、光ユニット103、コントロールユニット104および感知ユニット105を有する。
図3は反射レーザー光106が少なくとも光ユニット103の一部を通って伝播し、さらに/または少なくとも光ユニット103の一部によって感知ユニット105まで伝播させられる、またはガイドされるものでよいことを具体的に示す。すなわち、光ユニット103はレーザービーム101をレーザーユニット101aからノズルユニット102まで伝播させ、またはガイドし。さらにレーザー光106を感知ユニット105まで伝播させる。例えば、光ユニット103はミラーのような少なくとも一つの動かすことができる偏向素子によって実現できる。しかしながら、光ユニット103はさらに別の光学素子を含むものでもよい。また、光ユニット103の所定の調整をする構成の場合、レーザービーム101が確実にノズルユニット102上に入射して反射光106が感知ユニット105まで伝播するようにノズルユニット102および/または感知ユニット105は動かすことができるものでもよい。図3に示す光ユニット103によって、装置100を特に小型に組み立てることが可能である。
図4は本願発明の実施形態にしたがう装置100を示し、この装置100は図1中に示す装置100を発展させたものである。図4と図1中で同一の要素には同じ符号が付けられ、これらの要素は同じように機能する。したがって、図4の装置100もレーザーユニット101a、ノズルユニット102、光ユニット103、コントロールユニット104および感知ユニット105を有する。
具体的に、図4中の光ユニット103は第1偏向素子401および第2偏向素子402を含む。第1偏向素子401はレーザービーム101をガイドしてレーザーユニット101aから第2偏向素子402までレーザービーム101を伝播させ、第2偏向素子402はレーザービーム101をガイドして第1偏向素子401からノズルユニット102上にまでレーザービーム101を伝播させる。第1偏向素子401および/または第2偏向素子402はともにミラーによって実現でき、移動可能さらに/または回転可能としてよい。 特に、ノズルユニット102上のレーザービーム101の入射点109を変化させるために、第1偏向素子401および/または第2偏向素子402を回転可能にしてよい。コントロールユニット104は第1偏向素子401および/または第2偏向素子402の一つまたは両方を(コントロール信号108aおよび/またはコントロール信号108bにより)調整できる。レーザービーム101によりノズルユニット102の表面102bの少なくとも一部を走査するため、コントロールユニット104は、具体的に第1偏向素子401および/または第2偏向素子402の一つまたは両方の傾斜角の変化を調節できる。言い換えれば、コントロールユニット104はノズルユニット102上のレーザービーム101の入射点109を連続的またはステップ単位で変化させることができるものでよい。この走査は、渦巻パターンのような所定の移動パターンにしたがってなされることが好ましい。コントロールユニット104は、感知ユニット105も調整して、所定の移動パターンの間、感知信号107を連続的および/繰り返し評価することができる。
図5は本願発明の実施形態にしたがう装置100を示し、この装置100は図1に示す装置100を発展させたものである。図5と図1中の同一要素は同じ符号が付され、同様な機能を果たす。したがって、図5の装置100はレーザーユニット101a、ノズルユニット102、光ユニット103、コントロールユニット104および感知ユニット105を有する。
図5は具体的に装置100が例えば一つ以上の光学素子、例えば3枚のレンズによって実現される3個の光学素子501、502および503を含むものでよいことを示す。一つ以上の光学素子501、502および503は、レーザービーム101をレーザーユニット101aから光ユニット103まで伝播させる第1光学素子501と、レーザービーム101を光ユニット103からノズルユニット102まで伝播させる第2光学素子502とを含むものでよい。第1光学素子501および/または第2光学素子502によって、装置100はレーザービーム101を合焦させてノズルユニット102上に入射させるものでよい。この目的のため、第1光学素子501および/または第2光学素子502は動かすことができる、具体的にこれら光学素子が受光し、出光するレーザービーム101の伝播方向に沿って動かすことができる。レーザービーム101を合焦させてノズルユニット102上に入射させることにより、表面102b上でのレーザースポットの大きさおよび/明るさを変化させることができ、その結果、感知ユニット105上の反射光のスポットの像の大きさおよび/明るさを変えることができる。
第3光学素子503を用いて感知ユニット105上に入射する反射レーザー光106の像を調節して、例えばもっと明るくし、さらに/もしくはもっと小さくしたり、またはもっと暗くし、さらに/もしくはもっと大きくしたりすることができる。この目的のため、第3光学素子503は、第3光学素子503が受光し、出光するレーザービーム101の伝播方向に沿って動かすことができる。
図6は本願発明の実施形態にしたがう方法600を示し、この方法600はレーザービーム101とノズル孔102aを位置合わせするための方法である。したがって、方法600は図1乃至5のいずれに示す装置100によても実施することができる。
方法600はレーザービームを供給するステップ601と、レーザービーム101をノズルユニット102まで伝播させるステップ602と、ノズルユニット102上のレーザービーム101の入射点109を変化させるステップ603と、ノズルユニット102の表面102bから反射して伝播してくるレーザー光106を感知して、感知した反射レーザー光106に基づく感知信号107を発生するステップ604と、感知信号107を評価して、レーザービーム101がノズル孔102aと位置合わせされていることを示す、感知信号107中の単一の定まった感知パターンまたは多くの定まった感知パターンを特定するステップ605と、を有する。図6中の矢印は必ずしも前記したステップの順番を示すものではない。具体的に、ステップ601からステップ605は同時に行ってもよい。
図7は本願発明の実施形態にしたがう方法600を示し、この方法600は図6に示す方法600を発展させたものである。図7は、特に図6中に示すステップ602、603および604の詳細を示す。図8を用いて図7にしたがって実施される方法600を図解する。具体的に、図8は感知ユニット105上の反射レーザー光106の像802を示し、像802がノズルユニット102上のレーザービーム101の入射点109を変化させるのに用いる移動パターンにしたがって動くことを図解する。
供給されたレーザービーム101を(例えば、ステップ602の一部として)合焦させてズルユニット102の表面102b上に入射するものでよい。この合焦させることは、例えば、少なくとも一つの光学素子、例を挙げると図5中に示す光学素子501および502の一つまたは両方を調整することにより可能である。この状態で、始めに(ステップ603の一部として)反射レーザー光106の像802(図8参照)が感知ユニット105上で中心にくるように(したがって、例えばカメラ等の中の感知ユニット105に接続されたディスプレーユニット上で中心にくるように見える)レーザービーム101の入射点109を選ぶものでよい(ステップ702)。さらに、所定の移動パターンにしたがってノズルユニット102上のレーザービーム101の入射点109を変えることによって(ステップ703、例えばステップ603の一部として)、感知ユニット105上に反射レーザー光106の移動パターンからなる像801(図8参照)ができる。感知信号107中の感知パターンが特定されると、入射点109の動きを止めればよい(ステップ704、例えばステップ604の一部)。
図8は感知ユニット105上の反射光106の像802の一例を示す。この像802はノズルユニット102上のレーザービーム101の入射点109を変化させる移動パターンを表す。図8に示すように、この移動パターンは、具体的に反射レーザー光106の像802を渦巻801に沿って動かす渦巻きパターンとしてよい。この移動パターンはジグザグパターンおよび/または往復走査パターンでもよいし、オプションになるがこれらのパターンを渦巻パターンと結合させてもよい。入射点109が前記した移動パタ―ン上を動くとき、ある点で像802はノズル孔102aの像803と完全に重なるか、または(側部が)部分的に重なる。この場合、感知信号107はレーザービーム101がノズル孔102aと(部分的におよび/または完全に)位置合わせされていることを示す感知パターンを示すものでよい。例えば、この感知パターンは感知ユニット105上の反射レーザー光106の像802の変化に起因するものであり、合焦されたレーザービーム101がノズルユニット表面102bから反射して伝播する時の、比較的小さく、かつ/または暗い背景と対照的に比較的明るいスポットから、レーザービーム101がノズル孔102aの中に入り、例えば液体噴流の液体によってレーザービーム101が反射する時の、もっと大きく、かつ/または背景の方が暗いがその背景と対照的なもっと暗いスポットへの変化に起因するものとしてよい。レーザービーム101が散乱することもなく、さらに/または反射することもなく(例えば、液体噴流がないとき)、ノズル孔102aの中を通り抜けて伝播する場合、像802は消滅してもよい。
本願発明を様々な実施形態および実施の態様とともに説明した。しかし、当業者ならば、添付した図面、明細書および独立請求項から他の変更例を考えつき、実施することができる。発明の詳細な説明中だけでなく特許請求の範囲中で、「有する(comprising)」は他の要素やステップを排除するものではなく、不定冠詞「a」または「an」は複数を排除するものではない。単一の要素または他のユニットは特許請求の範囲中の複数の物や製品の機能を果たしてもよい。所定の複数の手段が互いに異なる請求項に記載されているからといって、これらの手段の組み合わせを用いて好都合な実施の態様にすることできないということを示すものではない。

Claims (19)

  1. 液体噴流の中に入射させて該液体噴流と結合させたレーザービーム(101)を用いて被加工材を機械加工する装置(100)であって、
    前記レーザービーム(101)を供給するレーザーユニット(101a)と、
    前記液体噴流を発生させるノズル孔(102a)を有するノズルユニット(102)と、
    前記レーザービーム(101)を前記レーザーユニット(101a)から伝播させて前記ノズルユニット(102)上に入射させる光ユニット(103)と、
    前記光ユニット(103)および/または前記ノズルユニット(102)を調整して(108,110)前記ノズルユニット(102)上の前記レーザービーム(101)の入射点(109)を合わせ且つ変化させるコントロールユニット(104)と、
    前記ノズルユニット(102)の表面(102b)から反射して伝播してくるレーザー光(106)を感知し、感知した反射レーザー光(106)に基づく感知信号(107)を発生する感知ユニット(105)と、を有し、
    前記コントロールユニット(104)は、
    前記ノズルユニット(102)の表面(102b)から反射されたレーザー光(106)の像(802)が前記感知ユニット(105)の上で中心にくるように、始めに前記ノズルユニット(102)に前記レーザービーム(101)の入射点(109)を合わせ、
    前記ノズルユニット(102)上の前記レーザービーム(101)の入射点(109)を所定の移動パターンにしたがって移動させることによって、前記感知ユニット(105)上に前記移動パターンによる像(801)を発生させ、
    前記感知信号(107)を評価し、前記レーザービーム(101)が完全におよび/または部分的に前記ノズル孔(102a)と位置合わせされていることを示す、前記感知信号(107)中の所定の感知パターンを特定し、
    前記感知信号(107)中の前記感知パターンを特定すると、前記入射点(109)の前記移動を止める、
    装置(100)。
  2. 前記コントロールユニット(104)は前記光ユニット(103)を調整して(108,110)、前記レーザービーム(101)を前記ノズルユニット(102)に対して横方向に変位させる請求項1に記載する装置(100)。
  3. 前記光ユニット(103)の少なくとも一つの部分は動かすことができ、具体的には回転可能であり、
    前記コントロールユニット(104)は前記光ユニット(103)の前記少なくとも一つの部分の動き、具体的には回転を調節して(108a、108b)、前記ノズルユニット(102)上の前記レーザービーム(101)の入射点(109)を変える請求項1または2に記載する装置(100)。
  4. 前記ノズルユニット(102)は動かすことができ、
    前記コントロールユニット(104)は前記ノズルユニット(102)の動きを調節して、前記ノズルユニット(102)上の前記レーザービーム(101)の入射点(109)を変える請求項1乃至3のいずれかに記載する装置(100)。
  5. 前記コントロールユニット(104)は前記光ユニット(103)および/または前記ノズルユニット(102)を調整して(108、110)、前記所定の移動パターンにしたがって連続的に、および/またはステップ単位で前記ノズルユニット(102)上の前記レーザービーム(101)の入射点(109)を変え、連続的に、および/または繰り返し前記感知信号(107)を評価する請求項1乃至4のいずれかに記載する装置(100)。
  6. 前記コントロールユニット(104)は前記感知信号(107)中の前記感知パターンを特定すると、前記コントロールユニット(104)は前記ノズルユニット(102)上の前記レーザービーム(101)の入射点(109)を変える前記光ユニット(103)および/または前記ノズルユニット(102)の調整(108、110)を中断し、前記入射点(109)の前記移動を止める請求項5に記載する装置(100)。
  7. 前記反射レーザー光(106)は前記光ユニット(103)の少なくとも一部を通り抜
    ける、および/または前記光ユニット(103)によって前記感知ユニット(105)まで伝播する請求項1乃至6のいずれかに記載する装置(100)。
  8. 前記光ユニット(103)は第1偏向素子(401)および第2偏向素子(402)を含み、
    前記第1偏向素子(401)は前記レーザービーム(101)を前記レーザーユニット(101a)から前記第2偏向素子(402)まで伝播させ、
    前記第2偏向素子(402)は前記レーザービーム(101)を前記第1偏向素子(401)から前記ノズルユニット(102)まで伝播させる請求項1乃至7のいずれかに記載する装置(100)。
  9. 前記第1偏向素子(401)および/または前記第2偏向素子(402)は回転可能になっていて、前記ノズルユニット(102)上の前記レーザービーム(101)の入射点(109)を変えることができる請求項8に記載する装置(100)。
  10. 前記レーザービーム(101)を合焦させて、前記ノズルユニット(102)上に入射させる少なくとも一つ光学素子(501、502、503)をさらに有する請求項1乃至9のいずれかに記載する装置(100)。
  11. 前記少なくとも一つ光学素子(501、502、503)は、前記レーザービーム(101)を前記レーザーユニット(101a)から前記光ユニット(103)まで伝播させる第1光学素子(501)と、前記レーザービーム(101)を前記光ユニット(103)から前記ノズルユニット(102)まで伝播させる第2光学素子(502)と、を含み、
    前記第1光学素子(501)および/または前記第2光学素子(502)は動かすことができ、具体的には前記レーザービーム(101)が伝播する方向に沿って動かすことができる請求項10に記載する装置(100)。
  12. 前記少なくとも一つの光学素子(501、502、503)は、前記感知ユニット(105)上の前記反射レーザー光(106)の像(802)を調節する第3光学素子(503)を含む請求項10または11に記載する装置(100)。
  13. 被加工材を機械加工するレーザービーム(101)を位置合わせする方法(600)であって、
    前記レーザービーム(101)を供給するステップ(601)と、
    前記レーザービーム(101)を、ノズル孔(102a)を有するノズルユニット(102)まで伝播させるステップ(602)と、
    感知信号(107)を発生させるために、前記ノズルユニット(102)の表面(102b)から反射されたレーザー光(106)の像(802)が感知ユニット(105)の上で中心にくるように、始めに前記ノズルユニット(102)に前記レーザービーム(101)の入射点(109)を合わせるステップ(702)と、
    前記ノズルユニット(102)上の前記レーザービーム(101)の前記入射点(109)を所定の移動パターンにしたがって移動させることによって、前記感知ユニット(105)上に前記移動パターンによる像(801)を発生させることにより、前記ノズルユニット(102)上の前記レーザービーム(101)の前記入射点(109)を変えるステップ(603)と、
    前記ノズルユニット(102)の前記表面(102b)から反射して伝播してくる前記レーザー光(106)を感知し、感知した反射レーザー光(106)に基づく前記感知信号(107)を発生するステップ(604)と、
    前記感知信号(107)を評価して、前記レーザービーム(101)が前記ノズル孔(102a)と完全に、および/または部分的に位置合わせされていることを示す前記感知信号(107)中の所定の感知パターンを特定するステップ(605)と、
    前記感知信号(107)中の前記感知パターンを特定すると、前記入射点(109)の前記移動を止めるステップ(704)と、
    を有する方法(600)。
  14. 前記レーザービーム(101)を合焦させて、前記ノズルユニット(102)上に入射させるステップ(701)をさらに有する請求項13に記載する方法(600)。
  15. 前記ノズルユニット(102)上の前記レーザービーム(101)の入射点(109)を変化させて、前記感知信号(107)中の前記感知パターンに基づいて前記レーザービーム(101)を前記ノズル孔(102a)と位置合わせするステップをさらに有する請求項13又は請求項14に記載する方法(600)。
  16. 前記所定の移動パターンは渦巻パターンおよび/または前記反射レーザー光(106)の像(802)を渦巻(801)パターンまたは他のパターン上を移動させる他の任意パターンである請求項13乃至15のいずれかに記載する方法(600)。
  17. 前記レーザービーム(101)が前記ノズル孔(102a)と完全に、および/または部分的に位置合わせされていることを示す前記感知パターンは、前記感知ユニット(105)上の前記反射レーザー光(106)の像(802)が比較的小さくかつ/もしくは比較的明るいスポットから、もっと大きくかつ/もしくはもっと暗いスポットに変化すること、またはその逆の変化に起因するものである請求項13乃至16のいずれかに記載する方法(600)。
  18. 前記入射点(109)を前記所定の移動パターンにしたがって移動させる時に、前記反射レーザー光(106)の像(802)が前記ノズル孔(102a)の像(803)と完全に重なっている、および/または部分的に側部が重なっていることを前記感知パターンは示す請求項13乃至17のいずれかに記載する方法(600)。
  19. 少なくとも一つの光学素子(503)を調整して、前記感知ユニット(105)上の前記反射レーザー光(106)の像(802)を調節して、比較的小さくかつ/もしくは比較的明るい像から、もっと大きくかつ/もしくはもっと暗い像への前記反射レーザー光(106)の像(802)の変化、またはその逆の変化を生じさせるステップをさらに含む請求項18に記載する方法(600)。
JP2020544924A 2018-03-01 2019-03-01 自動レーザー-ノズル位置合わせ装置 Active JP7360134B2 (ja)

Applications Claiming Priority (3)

Application Number Priority Date Filing Date Title
EP18159471.4A EP3533557B1 (en) 2018-03-01 2018-03-01 Apparatus for machining a workpiece with a laser beam coupled into a fluid jet, with automatic laser-nozzle alignment ; method of aligning such a beam
EP18159471.4 2018-03-01
PCT/EP2019/055164 WO2019166638A1 (en) 2018-03-01 2019-03-01 Apparatus for machining a workpiece with a laser beam coupled into a fluid jet, with automatic laser-nozzle alignment; method of aligning such a beam

Publications (2)

Publication Number Publication Date
JP2021514849A JP2021514849A (ja) 2021-06-17
JP7360134B2 true JP7360134B2 (ja) 2023-10-12

Family

ID=61557071

Family Applications (1)

Application Number Title Priority Date Filing Date
JP2020544924A Active JP7360134B2 (ja) 2018-03-01 2019-03-01 自動レーザー-ノズル位置合わせ装置

Country Status (6)

Country Link
US (1) US11897052B2 (ja)
EP (1) EP3533557B1 (ja)
JP (1) JP7360134B2 (ja)
KR (1) KR102672099B1 (ja)
CN (1) CN111788032A (ja)
WO (1) WO2019166638A1 (ja)

Families Citing this family (5)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
EP3466597A1 (en) * 2017-10-05 2019-04-10 Synova S.A. Apparatus for machining a workpiece with a laser beam
KR102797477B1 (ko) * 2022-11-17 2025-04-21 코론(주) 파워 측정으로 자동 정렬이 가능한 액체 제트 가이드 레이저 시스템
KR20240075414A (ko) 2022-11-22 2024-05-29 이태성 워터젯 레이저 장치
CN117259969A (zh) * 2023-10-11 2023-12-22 陕西渥特镭铯机械制造有限公司 一种水导激光喷嘴对准方法
KR20250104837A (ko) * 2023-12-29 2025-07-08 한국기계연구원 레이저-워터젯 가공 장치 및 이의 레이저 빔 제어 방법

Citations (7)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
DE102007013623A1 (de) 2007-03-21 2008-10-02 Trumpf Werkzeugmaschinen Gmbh + Co. Kg Verfahren und Vorrichtung zum Ausrichten eines Laserstrahls
JP2011212710A (ja) 2010-03-31 2011-10-27 Shibuya Kogyo Co Ltd レーザ加工装置の液柱観察装置および液柱観察方法
JP2011235347A (ja) 2010-05-13 2011-11-24 Sugino Machine Ltd アライメント調整方法、アライメント調整装置、及びアライメント調整装置を備えたレーザー加工装置
WO2016121122A1 (ja) 2015-01-30 2016-08-04 株式会社牧野フライス製作所 レーザ加工機およびレーザ加工方法
WO2016121116A1 (ja) 2015-01-30 2016-08-04 株式会社牧野フライス製作所 レーザ加工機およびアライメント調整方法
JP2017523048A (ja) 2014-06-16 2017-08-17 シノヴァ エスアーSynova Sa 加工ヘッド
JP2018015808A (ja) 2016-07-29 2018-02-01 株式会社牧野フライス製作所 レーザアライメント調整方法及びウォータジェットレーザ加工機

Family Cites Families (7)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
US6747245B2 (en) * 2002-11-06 2004-06-08 Ultratech Stepper, Inc. Laser scanning apparatus and methods for thermal processing
ATE446159T1 (de) * 2005-05-31 2009-11-15 Trumpf Werkzeugmaschinen Gmbh Laserbearbeitungsmaschine mit laserbearbeitungsdüsenjustierung zum ausrichten des laserstrahles mit der laserbearbeitungsdüsenbohrung
JP2009262163A (ja) * 2008-04-22 2009-11-12 Sugino Mach Ltd アライメント調整方法及び装置、及びそれを備えたレーザー加工装置
DE112009005060B4 (de) * 2009-07-10 2017-10-19 Mitsubishi Electric Corp. Laserbearbeitungsverfahren und Laserbearbeitungsvorrichtung
EP2667998B1 (de) * 2011-01-27 2020-11-18 Bystronic Laser AG Laserbearbeitungsmaschine sowie verfahren zum zentrieren eines fokussierten laserstrahles
KR20130039955A (ko) * 2011-10-13 2013-04-23 현대자동차주식회사 용접용 레이저 장치
JP6071641B2 (ja) * 2013-02-27 2017-02-01 三菱重工業株式会社 加工装置、加工方法

Patent Citations (7)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
DE102007013623A1 (de) 2007-03-21 2008-10-02 Trumpf Werkzeugmaschinen Gmbh + Co. Kg Verfahren und Vorrichtung zum Ausrichten eines Laserstrahls
JP2011212710A (ja) 2010-03-31 2011-10-27 Shibuya Kogyo Co Ltd レーザ加工装置の液柱観察装置および液柱観察方法
JP2011235347A (ja) 2010-05-13 2011-11-24 Sugino Machine Ltd アライメント調整方法、アライメント調整装置、及びアライメント調整装置を備えたレーザー加工装置
JP2017523048A (ja) 2014-06-16 2017-08-17 シノヴァ エスアーSynova Sa 加工ヘッド
WO2016121122A1 (ja) 2015-01-30 2016-08-04 株式会社牧野フライス製作所 レーザ加工機およびレーザ加工方法
WO2016121116A1 (ja) 2015-01-30 2016-08-04 株式会社牧野フライス製作所 レーザ加工機およびアライメント調整方法
JP2018015808A (ja) 2016-07-29 2018-02-01 株式会社牧野フライス製作所 レーザアライメント調整方法及びウォータジェットレーザ加工機

Also Published As

Publication number Publication date
KR102672099B1 (ko) 2024-06-05
US11897052B2 (en) 2024-02-13
EP3533557A1 (en) 2019-09-04
CN111788032A (zh) 2020-10-16
JP2021514849A (ja) 2021-06-17
KR20200125935A (ko) 2020-11-05
EP3533557B1 (en) 2021-05-26
US20210107089A1 (en) 2021-04-15
WO2019166638A1 (en) 2019-09-06

Similar Documents

Publication Publication Date Title
KR102672099B1 (ko) 자동 레이저-노즐-정렬을 이용한 유체 제트에 결합된 레이저 빔으로 공작물을 제작하기 위한 장치 및 이러한 빔을 정렬하는 방법
JP7481327B2 (ja) 異なる近接場走査パターンにより提供されるレーザエネルギー分布を視覚化するためのシステムおよび方法
US6621060B1 (en) Autofocus feedback positioning system for laser processing
CN113039038A (zh) 激光加工装置及激光加工方法
US11860091B2 (en) Apparatus and method for in-situ optical inspection of laser-induced surface modifications and laser process control
JP2022520837A (ja) 加工物をレーザビームによって加工するためのレーザ加工システムとレーザ加工システムを制御する方法
US10272521B2 (en) Laser machining apparatus comprising a parallel displacement unit
JPH04228283A (ja) 被加工物を突合せ溶接する溶接装置を自動的に位置合わせする装置および方法
JP2008012539A5 (ja)
JP2009262163A (ja) アライメント調整方法及び装置、及びそれを備えたレーザー加工装置
JP6592547B2 (ja) レーザ光の芯出し方法及びレーザ加工装置
JP7324515B2 (ja) レーザービームを用いて被加工材を加工する装置
US20040090667A1 (en) Microscopy system
JP2020535974A5 (ja)
JP2021516617A (ja) 自動噴流角度調節装置
GB2337585A (en) Laser beam spatial energy distribution measurement
JP7687759B1 (ja) アブレーション方法およびアブレーションユニット
TW202320951A (zh) 雷射加工裝置及其方法
JPH09182985A (ja) レーザ加工装置
US20250041966A1 (en) Laser processing head and method for processing a workpiece
US20250269463A1 (en) Systems and methods for laser ablation
JP4205282B2 (ja) レーザ加工方法及び加工装置
JP2023161713A (ja) レーザーマーカー装置、及びレーザーマーカー装置用制御装置
JPH06175008A (ja) 自動合焦装置

Legal Events

Date Code Title Description
A621 Written request for application examination

Free format text: JAPANESE INTERMEDIATE CODE: A621

Effective date: 20211220

A977 Report on retrieval

Free format text: JAPANESE INTERMEDIATE CODE: A971007

Effective date: 20221228

A131 Notification of reasons for refusal

Free format text: JAPANESE INTERMEDIATE CODE: A131

Effective date: 20230110

A521 Request for written amendment filed

Free format text: JAPANESE INTERMEDIATE CODE: A523

Effective date: 20230406

A131 Notification of reasons for refusal

Free format text: JAPANESE INTERMEDIATE CODE: A131

Effective date: 20230711

A521 Request for written amendment filed

Free format text: JAPANESE INTERMEDIATE CODE: A523

Effective date: 20230814

TRDD Decision of grant or rejection written
A01 Written decision to grant a patent or to grant a registration (utility model)

Free format text: JAPANESE INTERMEDIATE CODE: A01

Effective date: 20230829

A61 First payment of annual fees (during grant procedure)

Free format text: JAPANESE INTERMEDIATE CODE: A61

Effective date: 20230921

R150 Certificate of patent or registration of utility model

Ref document number: 7360134

Country of ref document: JP

Free format text: JAPANESE INTERMEDIATE CODE: R150