JP7368045B2 - 行動推定装置、行動推定方法およびプログラム - Google Patents
行動推定装置、行動推定方法およびプログラム Download PDFInfo
- Publication number
- JP7368045B2 JP7368045B2 JP2019140130A JP2019140130A JP7368045B2 JP 7368045 B2 JP7368045 B2 JP 7368045B2 JP 2019140130 A JP2019140130 A JP 2019140130A JP 2019140130 A JP2019140130 A JP 2019140130A JP 7368045 B2 JP7368045 B2 JP 7368045B2
- Authority
- JP
- Japan
- Prior art keywords
- behavior
- person
- time
- series
- behavior estimation
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
- 238000000034 method Methods 0.000 title claims description 36
- 230000006399 behavior Effects 0.000 claims description 192
- 230000033001 locomotion Effects 0.000 claims description 102
- 238000004458 analytical method Methods 0.000 claims description 30
- 238000012731 temporal analysis Methods 0.000 claims description 19
- 238000000700 time series analysis Methods 0.000 claims description 19
- 230000015654 memory Effects 0.000 claims description 17
- 238000013528 artificial neural network Methods 0.000 claims description 9
- 238000003384 imaging method Methods 0.000 description 32
- 230000009471 action Effects 0.000 description 19
- 238000010586 diagram Methods 0.000 description 16
- 230000008859 change Effects 0.000 description 14
- 230000008569 process Effects 0.000 description 6
- 210000001364 upper extremity Anatomy 0.000 description 6
- 230000006870 function Effects 0.000 description 4
- 230000005540 biological transmission Effects 0.000 description 3
- 238000004891 communication Methods 0.000 description 3
- 230000000694 effects Effects 0.000 description 2
- 238000005516 engineering process Methods 0.000 description 2
- 230000004048 modification Effects 0.000 description 2
- 238000012986 modification Methods 0.000 description 2
- 230000000306 recurrent effect Effects 0.000 description 2
- 239000004065 semiconductor Substances 0.000 description 2
- 108010076504 Protein Sorting Signals Proteins 0.000 description 1
- 206010038743 Restlessness Diseases 0.000 description 1
- 238000004364 calculation method Methods 0.000 description 1
- 238000001514 detection method Methods 0.000 description 1
- 239000000284 extract Substances 0.000 description 1
- 210000002758 humerus Anatomy 0.000 description 1
- 238000009434 installation Methods 0.000 description 1
- 238000010801 machine learning Methods 0.000 description 1
- 230000003287 optical effect Effects 0.000 description 1
- 230000000737 periodic effect Effects 0.000 description 1
- 230000006403 short-term memory Effects 0.000 description 1
- 210000000689 upper leg Anatomy 0.000 description 1
- 210000000707 wrist Anatomy 0.000 description 1
Images




Landscapes
- Image Analysis (AREA)
Description
時系列に変化する人物の行動を推定する行動推定装置であって、
時系列の第1画像データから検出された人体部位の時系列の位置データを取得する位置データ取得部と、
前記時系列の位置データを、時系列解析によって複数の位置データ群に分類する分類部と、
前記複数の位置データ群それぞれについて、動作を解析する動作解析部と、
前記動作解析部による解析結果を、時系列に並べて動作シーケンスを生成するシーケンス生成部と、
前記動作シーケンスに基づいて、前記人物の行動を推定する行動推定部と、
を備えることを特徴とする。
時系列に変化する人物の行動を推定する行動推定方法であって、
時系列の第1画像データから検出された人体部位の時系列の位置データを取得し、
前記時系列の位置データを、時系列解析によって複数の位置データ群に分類し
前記複数の位置データ群それぞれについて、動作を解析し
前記動作を解析した結果を、時系列に並べて動作シーケンスを生成し、
前記動作シーケンスに基づいて、前記人物の行動を推定する、
ことを特徴とする。
コンピュータに、時系列に変化する人物の行動を推定させるプログラムであって、
前記コンピュータに、
時系列の第1画像データから検出された人体部位の時系列の位置データを取得させ、
前記時系列の位置データを、時系列解析によって複数の位置データ群に分類させ、
前記複数の位置データ群それぞれについて、動作を解析させ、
前記動作を解析した結果を、時系列に並べて動作シーケンスを生成させ、
前記動作シーケンスに基づいて、前記人物の行動を推定させる、
命令を含む、ことを特徴とする。
[装置構成]
図1は、実施形態1の行動推定装置10の概略構成を示すブロック図である。行動推定装置10は、時系列に変化する人物の行動を推定する装置である。行動推定装置10は、位置データ取得部1と、分類部2と、動作解析部3と、シーケンス生成部4と、行動推定部5と、を備えている。
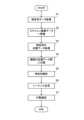
次に、本実施形態における行動推定装置10の動作について図4を用いて説明する。図4は、行動推定装置10の動作を示すフロー図である。以下の説明においては、適宜図1~図3を参酌する。また、本実施形態では、行動推定装置10を動作させることによって、行動推定方法が実施される。よって、本実施形態における行動推定方法の説明は、以下の行動推定装置10の動作説明に代える。
以上のように、行動推定装置10は、人物の動作を、短時間ごとに、動作を分類している。そして、行動推定装置10は、短時間ごとの動作を時系列に並べて動作シーケンスを生成し、人物の行動を推定する。人物の行動時間が長時間におよぶ場合、行動推定装置10では、短時間の動作が時系列につなげられた情報から行動を推定することで、推定が容易となり、推定結果の精度は向上する。つまり、本実施形態によれば、人物の行動時間の長さに関わらず、その行動を推定することができる。
次に、本発明における実施形態2について説明する。実施形態2は、人物の行動を推定する際、画像データから検出される作業情報を考慮する点で、実施形態1と相違する。以下、相違点について説明する。なお、実施形態1と同じ構成については、同じ符号を付して、その詳細な説明は省略する。
図5は、実施形態2の行動推定装置20の具体的構成を示すブロック図である。行動推定装置20は、撮像装置50および撮像装置53に接続されている。撮像装置53は、各画素がRGBの輝度を含む第2画像データ(以下、RGB画像という)を生成する装置である。なお、撮像装置53は、モノクロ画像データを生成する装置であってもよい。行動推定装置20は、撮像装置50からTOF画像を取得し、撮像装置53からRGB画像を取得する。撮像装置50、53は同じ視野角で、同じ範囲を撮像するように配置されている。撮像装置50は随時撮像し、TOF画像を生成する。一方、撮像装置53は、任意のタイミングで撮像し、RGB画像を生成する。なお、一の撮像装置が、RGB画像とTOF画像とを生成する機能を備えていてもよい。
次に、本実施形態における行動推定装置20の動作について図8を用いて説明する。図8は、行動推定装置20の動作を示すフロー図である。本実施形態では、行動推定装置20を動作させることによって、行動推定方法が実施される。よって、本実施形態における行動推定方法の説明は、以下の行動推定装置20の動作説明に代える。
このように、行動推定装置20は、作業情報を併用して行動を推定することで、動作シーケンスのみで行動を推定した場合と比べて、より詳細な行動を推定することができる。また、作業情報の位置データに深度データを付与することで、画像データ内の奥行を考慮した行動推定を行うことができる。例えば、図7の説明において、二次元の位置データのみで推定したとき、停止位置と、パソコン机との奥行距離が離れている場合がある。このような場合に、「パソコン前へ移動」という誤った行動を推定することが低減できる。
なお、作業情報に深度データを付与せずに、行動を推定してもよい。この場合、RGB画像から認識した物体同士の大きさなどを考慮して、物体の奥行距離を推定し、人物の行動を推定することができる。
上記の実施形態におけるプログラムは、コンピュータに、図4または図8に示す処理を実行させるプログラムであればよい。このプログラムをコンピュータにインストールし、実行することによって、上記の実施形態における行動推定装置と行動推定方法とを実現することができる。この場合、コンピュータのプロセッサは、位置データ取得部1、分類部2、動作解析部3、シーケンス生成部4、行動推定部5および作業情報取得部7として機能し、処理を行なう。
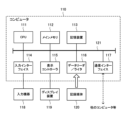
ここで、本実施形態におけるプログラムを実行することによって、行動推定装置を実現するコンピュータについて図9を用いて説明する。図9は、行動推定装置を実現するコンピュータの一例を示すブロック図である。
時系列に変化する人物の行動を推定する行動推定装置であって、
時系列の第1画像データから検出された人体部位の時系列の位置データを取得する位置データ取得部と、
前記時系列の位置データを、時系列解析によって複数の位置データ群に分類する分類部と、
前記複数の位置データ群それぞれについて、動作を解析する動作解析部と、
前記動作解析部による解析結果を、時系列に並べて動作シーケンスを生成するシーケンス生成部と、
前記動作シーケンスに基づいて、前記人物の行動を推定する行動推定部と、
を備えることを特徴とする行動推定装置。
付記1に記載の行動推定装置であって、
第2画像データ内で認識された作業に関する作業情報を取得する作業情報取得部、
をさらに備え、
前記行動推定部は、
前記動作シーケンスと、前記作業情報とを併用して前記人物の行動を推定する、
ことを特徴とする行動推定装置。
付記2に記載の行動推定装置であって、
前記作業情報は、
前記第2画像データ内で認識された物体を特定する情報、および、前記第2画像データ内で認識された人物が行っている作業を特定する情報、の少なくとも一方を含む、
ことを特徴とする行動推定装置。
付記2または付記3に記載の行動推定装置であって、
前記作業情報は深度データを有する、
ことを特徴とする行動推定装置。
付記1から付記4のいずれか一つに記載の行動推定装置であって、
前記行動推定部は、メモリニューラルネットワーク(Memory Neural Network)を利用して人物の行動を推定する、
ことを特徴とする行動推定装置。
付記1から付記5のいずれか一つに記載の行動推定装置であって、
前記位置データは、前記人物の関節位置を示すデータを含む、
ことを特徴とする行動推定装置。
付記1から付記6までのいずれか一つに記載の行動推定装置であって、
前記第1画像データは、画素毎の深度データが付加された画像データを時系列にしたデータである、
ことを特徴とする行動推定装置。
時系列に変化する人物の行動を推定する行動推定方法であって、
(A)時系列の第1画像データから検出された人体部位の時系列の位置データを取得するステップと、
(B)前記時系列の位置データを、時系列解析によって複数の位置データ群に分類するステップと、
(C)前記複数の位置データ群それぞれについて、動作を解析するステップと、
(D)前記ステップ(C)での解析結果を、時系列に並べて動作シーケンスを生成するステップと、
(E)前記動作シーケンスに基づいて、前記人物の行動を推定するステップと、
を備えることを特徴とする行動推定方法。
付記8に記載の行動推定方法であって、
(F)第2画像データ内で認識された作業に関する作業情報を取得するステップ、
をさらに備え、
前記ステップ(E)では、
前記動作シーケンスと、前記作業情報とを併用して前記人物の行動を推定する、
ことを特徴とする行動推定方法。
付記9に記載の行動推定方法であって、
前記作業情報は、
前記第2画像データ内で認識された物体を特定する情報、および、前記第2画像データ内で認識された人物が行っている作業を特定する情報、の少なくとも一方を含む、
ことを特徴とする行動推定方法。
付記9または付記10に記載の行動推定方法であって、
前記作業情報は深度データを有する、
ことを特徴とする行動推定方法。
付記8から付記11のいずれか一つに記載の行動推定方法であって、
前記ステップ(E)では、メモリニューラルネットワーク(Memory Neural Network)を利用して人物の行動を推定する、
ことを特徴とする行動推定方法。
付記8から付記12のいずれか一つに記載の行動推定方法であって、
前記位置データは、前記人物の関節位置を示すデータを含む、
ことを特徴とする行動推定方法。
付記8から付記13までのいずれか一つに記載の行動推定方法であって、
前記第1画像データは、画素毎の深度データが付加された画像データを時系列にしたデータである、
ことを特徴とする行動推定方法。
コンピュータに、時系列に変化する人物の行動を推定させるプログラムであって、
前記コンピュータに、
(A)時系列の第1画像データから検出された人体部位の時系列の位置データを取得するステップと、
(B)前記時系列の位置データを、時系列解析によって複数の位置データ群に分類するステップと、
(C)前記複数の位置データ群それぞれについて、動作を解析するステップと、
(D)前記ステップ(C)での解析結果を、時系列に並べて動作シーケンスを生成するステップと、
(E)前記動作シーケンスに基づいて、前記人物の行動を推定するステップと、
を実行させることを特徴とするプログラム。
付記15に記載のプログラムであって、
前記コンピュータに、
(F)第2画像データ内で認識された作業に関する作業情報を取得するステップ、
をさらに実行させ、
前記ステップ(E)では、
前記動作シーケンスと、前記作業情報とを併用して前記人物の行動を推定する、
ことを特徴とするプログラム。
付記16に記載のプログラムであって、
前記作業情報は、
前記第2画像データ内で認識された物体を特定する情報、および、前記第2画像データ内で認識された人物が行っている作業を特定する情報、の少なくとも一方を含む、
ことを特徴とするプログラム。
付記16または付記17に記載のプログラムであって、
前記作業情報は深度データを有する、
ことを特徴とするプログラム。
付記15から付記18のいずれか一つに記載のプログラムであって、
前記ステップ(E)では、メモリニューラルネットワーク(Memory Neural Network)を利用して人物の行動を推定する、
ことを特徴とするプログラム。
付記15から付記19のいずれか一つに記載のプログラムであって、
前記位置データは、前記人物の関節位置を示すデータを含む、
ことを特徴とするプログラム。
付記15から付記20までのいずれか一つに記載のプログラムであって、
前記第1画像データは、画素毎の深度データが付加された画像データを時系列にしたデータである、
ことを特徴とするプログラム。
2 分類部
3 動作解析部
4 シーケンス生成部
5 行動推定部
6 スケルトン認識部
7 作業情報取得部
10、20 行動推定装置
50、53 撮像装置
51 教師データ
52 外部メモリ
Claims (9)
- 時系列に変化する人物の行動を推定する行動推定装置であって、
時系列の第1画像データから検出された人体部位の時系列の位置データを取得する位置データ取得部と、
前記時系列の位置データを、時系列解析によって複数の位置データ群に分類する分類部と、
前記複数の位置データ群それぞれについて、動作を解析する動作解析部と、
前記動作解析部による解析結果を、時系列に並べて動作シーケンスを生成するシーケンス生成部と、
第2画像データ内で認識された作業に関する作業情報を取得する作業情報取得部と、
前記動作シーケンスに基づいて、前記人物の行動を推定する行動推定部と、
を備え、
前記作業情報取得部は、
前記第2画像データ内の人物の視線とその視線の先にある物体とから、前記人物の行う作業の内容を推定し、推定した前記作業の内容と前記第2画像データ内における前記人物の位置データとを、前記作業情報として取得し、
前記行動推定部は、
前記動作シーケンスと、前記作業情報とを併用して前記人物の行動を推定する、
ことを特徴とする行動推定装置。 - 請求項1に記載の行動推定装置であって、
前記行動推定部は、メモリニューラルネットワーク(Memory Neural Network)を利用して人物の行動を推定する、
ことを特徴とする行動推定装置。 - 請求項1に記載の行動推定装置であって、
前記人体部位の時系列の位置データは、前記人物の関節位置を示すデータを含む、
ことを特徴とする行動推定装置。 - 時系列に変化する人物の行動を推定する行動推定方法であって、
時系列の第1画像データから検出された人体部位の時系列の位置データを取得し、
前記時系列の位置データを、時系列解析によって複数の位置データ群に分類し
前記複数の位置データ群それぞれについて、動作を解析し
前記動作を解析した結果を、時系列に並べて動作シーケンスを生成し、
第2画像データ内で認識された作業に関する作業情報を取得し、
前記動作シーケンスに基づいて、前記人物の行動を推定し、
前記作業情報の取得において、
前記第2画像データ内の人物の視線とその視線の先にある物体とから、前記人物の行う作業の内容を推定し、推定した前記作業の内容と前記第2画像データ内における前記人物の位置データとを、前記作業情報として取得し、
前記行動の推定において、
前記動作シーケンスと、前記作業情報とを併用して前記人物の行動を推定する
ことを特徴とする行動推定方法。 - 請求項4に記載の行動推定方法であって、
前記人物の行動を推定するときは、メモリニューラルネットワーク(Memory Neural Network)を利用して人物の行動を推定する、
ことを特徴とする行動推定方法。 - 請求項4に記載の行動推定方法であって、
前記人体部位の時系列の位置データは、前記人物の関節位置を示すデータを含む、
ことを特徴とする行動推定方法。 - コンピュータに、時系列に変化する人物の行動を推定させるプログラムであって、
前記コンピュータに、
時系列の第1画像データから検出された人体部位の時系列の位置データを取得させ、
前記時系列の位置データを、時系列解析によって複数の位置データ群に分類させ、
前記複数の位置データ群それぞれについて、動作を解析させ、
前記動作を解析した結果を、時系列に並べて動作シーケンスを生成させ、
第2画像データ内で認識された作業に関する作業情報として取得させ、
前記動作シーケンスに基づいて、前記人物の行動を推定させる、
命令を含み、
前記作業情報の取得において、
前記第2画像データ内の人物の視線とその視線の先にある物体とから、前記人物の行う作業の内容を推定させ、推定した前記作業の内容と前記第2画像データ内における前記人物の位置データとを、前記作業情報として取得させ、
前記行動の推定において、
前記動作シーケンスと、前記作業情報とを併用して前記人物の行動を推定させる、
ことを特徴とするプログラム。 - 請求項7に記載のプログラムであって、
前記人物の行動を推定させるときは、メモリニューラルネットワーク(Memory Neural Network)を利用して人物の行動を推定させる、
ことを特徴とするプログラム。 - 請求項7に記載のプログラムであって、
前記人体部位の時系列の位置データは、前記人物の関節位置を示すデータを含む、
ことを特徴とするプログラム。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2019140130A JP7368045B2 (ja) | 2019-07-30 | 2019-07-30 | 行動推定装置、行動推定方法およびプログラム |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2019140130A JP7368045B2 (ja) | 2019-07-30 | 2019-07-30 | 行動推定装置、行動推定方法およびプログラム |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2021022323A JP2021022323A (ja) | 2021-02-18 |
| JP7368045B2 true JP7368045B2 (ja) | 2023-10-24 |
Family
ID=74574833
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2019140130A Active JP7368045B2 (ja) | 2019-07-30 | 2019-07-30 | 行動推定装置、行動推定方法およびプログラム |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP7368045B2 (ja) |
Families Citing this family (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN115346252A (zh) * | 2021-05-12 | 2022-11-15 | 阿里巴巴新加坡控股有限公司 | 宠物监测方法、信息监测方法、装置、存储介质和处理器 |
| WO2025204929A1 (ja) * | 2024-03-29 | 2025-10-02 | パナソニックIpマネジメント株式会社 | 推定システム |
Citations (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2017150211A1 (ja) | 2016-03-03 | 2017-09-08 | コニカミノルタ株式会社 | 行動認識装置及び行動学習装置並びに行動認識プログラム及び行動学習プログラム |
-
2019
- 2019-07-30 JP JP2019140130A patent/JP7368045B2/ja active Active
Patent Citations (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2017150211A1 (ja) | 2016-03-03 | 2017-09-08 | コニカミノルタ株式会社 | 行動認識装置及び行動学習装置並びに行動認識プログラム及び行動学習プログラム |
Non-Patent Citations (4)
| Title |
|---|
| Jason Weston et al.,Memory Networks,[online],2015年11月29日,https://arxiv.org/abs/1410.3916 |
| 児玉悠,外2名,機械学習を用いた一般生活環境下での行動認識手法の検討,信学技報,2015年,IBISML2014-95,pp.73-78 |
| 菅原勝也,外2名,時系列の画像・深度情報を用いた接触する物体の領域抽出,信学技報,2015年,PRMU2014-107, MVE2014-69,pp.245-250 |
| 見持圭一, 塘中哲也,ネットワークロボットによる人の行動認識,日本ロボット学会誌,2005年,Vol.23, No.6,pp.687-690 |
Also Published As
| Publication number | Publication date |
|---|---|
| JP2021022323A (ja) | 2021-02-18 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN112926423B (zh) | 捏合手势检测识别方法、装置及系统 | |
| US11010905B2 (en) | Efficient object detection and tracking | |
| Xu et al. | Efficient hand pose estimation from a single depth image | |
| JP6904651B2 (ja) | 複数の認識エンジンを用いて人物の行動を認識するプログラム、装置及び方法 | |
| US20160300100A1 (en) | Image capturing apparatus and method | |
| CN106030610B (zh) | 移动设备的实时3d姿势识别和跟踪系统 | |
| US20130322770A1 (en) | Information processing apparatus and control method therefor | |
| Badi et al. | Hand posture and gesture recognition technology | |
| US20200311395A1 (en) | Method and apparatus for estimating and correcting human body posture | |
| Hussain et al. | Intelligent sign language recognition system for e-learning context | |
| WO2021098587A1 (zh) | 手势分析方法、装置、设备及计算机可读存储介质 | |
| KR20150103520A (ko) | 손 동작 인식 방법 및 장치 | |
| CN110991292A (zh) | 动作识别比对方法、系统、计算机存储介质和电子装置 | |
| JP2021022323A (ja) | 行動推定装置、行動推定方法およびプログラム | |
| CN116798069A (zh) | 姿势识别设备及方法、头戴式显示设备和计算机可读介质 | |
| CN112766063B (zh) | 基于位移补偿的微表情拟合方法和系统 | |
| CN110910426A (zh) | 动作过程和动作趋势识别方法、存储介质和电子装置 | |
| US20210397826A1 (en) | Object and keypoint detection system with low spatial jitter, low latency and low power usage | |
| JP7408562B2 (ja) | プログラム、情報処理装置、定量化方法及び情報処理システム | |
| JP2021144359A (ja) | 学習装置、推定装置、学習方法、及びプログラム | |
| Badi et al. | RETRACTED ARTICLE: Feature extraction and ML techniques for static gesture recognition | |
| US20230306788A1 (en) | Gesture recognition apparatus, head-mounted-type display apparatus, gesture recognition method, and non-transitory computer readable medium | |
| Ojha et al. | Histogram based human computer interaction for gesture recognition | |
| US12394249B2 (en) | Action-model generation apparatus and action-model generation method | |
| JP6836985B2 (ja) | 撮影映像から人の行動を表すコンテキストを推定するプログラム、装置及び方法 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20220606 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20230406 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20230418 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20230616 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20230627 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20230823 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20230912 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20231005 |
|
| R151 | Written notification of patent or utility model registration |
Ref document number: 7368045 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R151 |