JP7448372B2 - 保持装置、搬送システム、支持装置、載置方法、及び搬送方法 - Google Patents
保持装置、搬送システム、支持装置、載置方法、及び搬送方法 Download PDFInfo
- Publication number
- JP7448372B2 JP7448372B2 JP2020025269A JP2020025269A JP7448372B2 JP 7448372 B2 JP7448372 B2 JP 7448372B2 JP 2020025269 A JP2020025269 A JP 2020025269A JP 2020025269 A JP2020025269 A JP 2020025269A JP 7448372 B2 JP7448372 B2 JP 7448372B2
- Authority
- JP
- Japan
- Prior art keywords
- workpiece
- support
- holding device
- rotating
- section
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images






Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B65—CONVEYING; PACKING; STORING; HANDLING THIN OR FILAMENTARY MATERIAL
- B65G—TRANSPORT OR STORAGE DEVICES, e.g. CONVEYORS FOR LOADING OR TIPPING, SHOP CONVEYOR SYSTEMS OR PNEUMATIC TUBE CONVEYORS
- B65G47/00—Article or material-handling devices associated with conveyors; Methods employing such devices
- B65G47/74—Feeding, transfer, or discharging devices of particular kinds or types
- B65G47/90—Devices for picking-up and depositing articles or materials
- B65G47/91—Devices for picking-up and depositing articles or materials incorporating pneumatic, e.g. suction, grippers
- B65G47/914—Devices for picking-up and depositing articles or materials incorporating pneumatic, e.g. suction, grippers provided with drive systems incorporating rotary and rectilinear movements
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J15/00—Gripping heads and other end effectors
- B25J15/0014—Gripping heads and other end effectors having fork, comb or plate shaped means for engaging the lower surface on a object to be transported
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J15/00—Gripping heads and other end effectors
- B25J15/06—Gripping heads and other end effectors with vacuum or magnetic holding means
- B25J15/0616—Gripping heads and other end effectors with vacuum or magnetic holding means with vacuum
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B65—CONVEYING; PACKING; STORING; HANDLING THIN OR FILAMENTARY MATERIAL
- B65G—TRANSPORT OR STORAGE DEVICES, e.g. CONVEYORS FOR LOADING OR TIPPING, SHOP CONVEYOR SYSTEMS OR PNEUMATIC TUBE CONVEYORS
- B65G43/00—Control devices, e.g. for safety, warning or fault-correcting
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B65—CONVEYING; PACKING; STORING; HANDLING THIN OR FILAMENTARY MATERIAL
- B65G—TRANSPORT OR STORAGE DEVICES, e.g. CONVEYORS FOR LOADING OR TIPPING, SHOP CONVEYOR SYSTEMS OR PNEUMATIC TUBE CONVEYORS
- B65G47/00—Article or material-handling devices associated with conveyors; Methods employing such devices
- B65G47/34—Devices for discharging articles or materials from conveyor
- B65G47/46—Devices for discharging articles or materials from conveyor and distributing, e.g. automatically, to desired points
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B65—CONVEYING; PACKING; STORING; HANDLING THIN OR FILAMENTARY MATERIAL
- B65G—TRANSPORT OR STORAGE DEVICES, e.g. CONVEYORS FOR LOADING OR TIPPING, SHOP CONVEYOR SYSTEMS OR PNEUMATIC TUBE CONVEYORS
- B65G47/00—Article or material-handling devices associated with conveyors; Methods employing such devices
- B65G47/74—Feeding, transfer, or discharging devices of particular kinds or types
- B65G47/90—Devices for picking-up and depositing articles or materials
- B65G47/91—Devices for picking-up and depositing articles or materials incorporating pneumatic, e.g. suction, grippers
- B65G47/912—Devices for picking-up and depositing articles or materials incorporating pneumatic, e.g. suction, grippers provided with drive systems with rectilinear movements only
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B65—CONVEYING; PACKING; STORING; HANDLING THIN OR FILAMENTARY MATERIAL
- B65G—TRANSPORT OR STORAGE DEVICES, e.g. CONVEYORS FOR LOADING OR TIPPING, SHOP CONVEYOR SYSTEMS OR PNEUMATIC TUBE CONVEYORS
- B65G2201/00—Indexing codes relating to handling devices, e.g. conveyors, characterised by the type of product or load being conveyed or handled
- B65G2201/02—Articles
- B65G2201/0235—Containers
- B65G2201/025—Boxes
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B65—CONVEYING; PACKING; STORING; HANDLING THIN OR FILAMENTARY MATERIAL
- B65G—TRANSPORT OR STORAGE DEVICES, e.g. CONVEYORS FOR LOADING OR TIPPING, SHOP CONVEYOR SYSTEMS OR PNEUMATIC TUBE CONVEYORS
- B65G2203/00—Indexing code relating to control or detection of the articles or the load carriers during conveying
- B65G2203/02—Control or detection
- B65G2203/0208—Control or detection relating to the transported articles
- B65G2203/0233—Position of the article
Landscapes
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Robotics (AREA)
- Manipulator (AREA)
Description
図面は模式的または概念的なものであり、各部分の厚みと幅との関係、部分間の大きさの比率などは、必ずしも現実のものと同一とは限らない。同じ部分を表す場合であっても、図面により互いの寸法や比率が異なって表される場合もある。
本願明細書と各図において、既に説明したものと同様の要素には同一の符号を付して詳細な説明は適宜省略する。
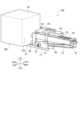
図3は、実施形態に係る保持装置を表す斜視断面図である。
図4及び図6は、実施形態に係る保持装置の一部を表す斜視図である。
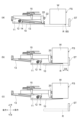
図5(a)~図5(c)、図7(a)、及び図7(b)は、実施形態に係る保持装置を表す側面図である。
図9(a)及び図9(b)は、実施形態に係る保持装置の一部を表す平面図である。
図1~図9に表した実施形態に係る保持装置100は、支持部10、吸着部20、及び第1駆動部31を含む。
実施形態に係る搬送方法は、図10(a)~図10(c)に表した保持方法と、図11(b)、図11(c)、図12(a)、及び図12(b)に表した載置方法と、を含む。この搬送方法は、保持装置100を用いて実行可能である。
保持される予定の位置にワークWが既に到達している場合は、回動部11が第1位置にある状態で、保持装置100がワークWの位置まで移動することが好ましい。回動部11が第2位置にある状態では、回動部11が第1位置にある状態に比べて、保持装置100の前後方向の長さが長くなる。回動部11が第2位置にある状態で保持装置100を移動させると、保持装置100の移動に、より広いスペースが必要となる。
図13(a)及び図13(b)は、参考例に係る保持装置の動作を表す模式図である。
図13に表した参考例に係る保持装置100rでは、支持部10の吸着面に対する傾きは一定である。
図14は、実施形態の変形例に係る保持装置を表す側面図である。
図14に表した支持装置110は、吸着部20を含んでいない点で、保持装置100と異なる。支持装置110は、吸着部20に代えて、押圧部25を含む。押圧部25は、前後方向に移動し、ワークWを前方に押す。第2駆動部32は、押圧部25を前後方向に移動させる。
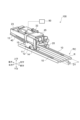
実施形態に係る搬送システム200は、保持装置100、検出器202、検出器203、表示器204、主操作部205、副操作部206、及び駆動装置210を含む。
(構成1)
第1方向においてワークの重みを支持し、前記第1方向と交差する第2方向に延び、前記第1方向及び前記第2方向を含む面と交差する第3方向において互いに離れた第1支持部及び第2支持部と、
前記第1支持部及び前記第2支持部がそれぞれ取り付けられる第1フレーム及び第2フレームと、
前記第1支持部及び前記第2支持部を、前記第1フレーム及び前記第2フレームに対して、前記第2方向に移動させる第1駆動部と、
前記第1フレーム及び前記第2フレームに対してそれぞれ固定され、前記第3方向において互いに並んだ第1突出部及び第2突出部と、
前記第1突出部及び前記第2突出部とそれぞれ嵌合する第1溝及び第2溝を有する嵌合部材と、
前記嵌合部材を前記第1フレーム及び前記第2フレームに対して移動させる第3駆動部と、
を備え、
前記第3駆動部は、前記嵌合部材を第1嵌合位置と第2嵌合位置との間で移動させ、
前記嵌合部材が前記第1嵌合位置にあるときの前記第1突出部と前記第2突出部との間の前記第3方向における距離は、前記嵌合部材が前記第2嵌合位置にあるときの前記第1突出部と前記第2突出部との間の前記第3方向における距離と異なり、
前記嵌合部材の移動により、前記第1支持部と前記第2支持部との間の前記第3方向における距離が変化する支持装置。
Claims (17)
- 第1方向においてワークの重みを支持する支持部と、
前記第1方向と交差する第2方向において前記ワークに吸着する吸着面を含み、前記支持部によって支持された前記ワークの前記第2方向における移動を抑制する吸着部と、
前記吸着部に対して前記支持部を前記第2方向に移動させる第1駆動部と、
前記吸着部を前記第2方向に移動させる第2駆動部と、
前記支持部が固定される回動部と、
回転軸を介して前記回動部が回転可能に取り付けられるフレームと、
前記フレームに対して固定される当接部と、
を備え、
前記吸着部から支持される前記ワークへ向かう方向に前記第1駆動部が前記回動部を移動させた際、前記回動部に前記当接部が接触し、前記回転軸を中心として前記回動部が回転し、
前記回動部の回転により、前記吸着面に対する、前記支持部の前記第1方向及び前記第2方向を含む面に沿う傾きが変化する保持装置。 - 前記第1駆動部は、前記回動部を、第1位置と、前記第1位置よりも前記第2方向において前記吸着面から離れた第2位置と、の間で移動させ、
前記第1位置から前記第2位置へ前記回動部が移動した際、前記回動部が回転する、請求項1に記載の保持装置。 - 第1方向においてワークの重みを支持する支持部と、
前記第1方向と交差する第2方向において前記ワークに吸着する吸着面を含み、前記支持部によって支持された前記ワークの前記第2方向における移動を抑制する吸着部と、
前記吸着部に対して前記支持部を前記第2方向に移動させる第1駆動部と、
前記吸着部を前記第2方向に移動させる第2駆動部と、
前記支持部が固定される回動部と、
回転軸を介して前記回動部が回転可能に取り付けられるフレームと、
前記フレームに対して固定される当接部と、
を備え、
前記吸着部に対する、前記支持部の前記第1方向及び前記第2方向を含む面に沿う傾きが可変であり、
前記第1駆動部は、前記回動部を、第1位置と第2位置との間で移動させ、
前記第1位置と前記吸着面との間の前記第2方向における距離は、前記第2位置と前記吸着面との間の前記第2方向における距離よりも長く、
前記第1位置から前記第2位置へ前記回動部が移動した際、前記回動部に前記当接部が接触し、前記回転軸を中心として前記回動部が回転することで、前記吸着面に対する前記支持部の傾きが変化する保持装置。 - 前記第2位置における前記支持部の前記第2方向に対する傾きは、前記第1位置における前記支持部の前記第2方向に対する傾きよりも小さい請求項2又は3に記載の保持装置。
- 前記支持部は、前記ワークが載置される載置部分を含み、
前記吸着面の前記第2方向における位置は、前記載置部分の前記第2方向における位置と、前記回動部の前記回転軸の前記第2方向における位置と、の間にある請求項1~4のいずれか1つに記載の保持装置。 - 前記支持部は、
前記第2方向に沿って延び、前記ワークに接触する第1面と、
前記第1面と反対側の第2面と、
を有し、
前記第1面と前記第2面との間の前記第1方向における距離は、前記回動部から離れるに連れて短くなっている請求項1~5のいずれか1つに記載の保持装置。 - 前記支持部は、前記第1方向及び前記第2方向を含む面と交差する第3方向において複数設けられ、
複数の前記支持部により前記ワークを支持する請求項1~6のいずれか1つに記載の保持装置。 - 前記複数の支持部は、第1支持部及び第2支持部を含み、
前記第1支持部と前記第2支持部との間の前記第3方向における距離が可変である請求項7記載の保持装置。 - 前記第1支持部及び前記第2支持部がそれぞれ取り付けられる第1フレーム及び第2フレームと、
前記第1フレーム及び前記第2フレームに対してそれぞれ固定され、前記第3方向において互いに並んだ第1突出部及び第2突出部と、
前記第1突出部及び前記第2突出部とそれぞれ嵌合する第1溝及び第2溝を有する嵌合部材と、
前記嵌合部材を前記第1フレーム及び前記第2フレームに対して移動させる第3駆動部と、
をさらに備え、
前記第1駆動部は、前記第1支持部及び前記第2支持部を、前記第1フレーム及び前記第2フレームに対して前記第2方向に移動させ、
前記第3駆動部は、前記嵌合部材を第1嵌合位置と第2嵌合位置との間で移動させ、
前記嵌合部材が前記第1嵌合位置にあるときの前記第1突出部と前記第2突出部との間の前記第3方向における距離は、前記嵌合部材が前記第2嵌合位置にあるときの前記第1突出部と前記第2突出部との間の前記第3方向における距離と異なり、
前記嵌合部材の移動により、前記第1支持部と前記第2支持部との間の前記第3方向における距離が変化する請求項8記載の保持装置。 - 複数のローラを含むローラコンベアの上に置かれた前記ワークを支持及び吸着し、
前記第1支持部と前記第2支持部との間の前記第3方向における間隔は、隣り合う前記ローラ同士の間隔に対応して設定される請求項8又は9に記載の保持装置。 - 前記第2位置において、前記支持部は、前記第2方向に沿って前記フレームから突出し、
前記第1位置から前記第2位置へ前記回動部が移動した際、前記回動部に前記当接部が接触し、前記回動部が回転することで、前記第1方向に対する前記支持部の傾きが変化する請求項2~4のいずれか1つに記載の保持装置。 - 請求項1~11のいずれか1つに記載の保持装置と、
前記保持装置を移動させる駆動装置と、
を備えた搬送システム。 - 前記ワークの位置又はサイズを検出する検出器をさらに備え、
前記駆動装置は、前記検出器による検出結果に基づいて、前記保持装置を移動させる請求項12記載の搬送システム。 - 第1方向においてワークの重みを支持する支持部と、
前記第1方向と交差する第2方向において前記ワークに吸着する吸着面を含み、前記支持部によって支持された前記ワークの前記第2方向における移動を抑制する吸着部と、
前記吸着部に対して前記支持部を前記第2方向に移動させる第1駆動部と、
前記吸着部を前記第2方向に移動させる第2駆動部と、
前記支持部が固定される回動部と、
回転軸を介して前記回動部が回転可能に取り付けられるフレームと、
前記フレームに対して固定される当接部と、
を備えた保持装置であって、前記吸着部から支持される前記ワークへ向かう方向に前記第1駆動部が前記回動部を移動させた際、前記回動部に前記当接部が接触し、前記回転軸を中心として前記回動部が回転し、前記回動部の回転により、前記吸着面に対する、前記支持部の前記第1方向及び前記第2方向を含む面に沿う傾きが変化する前記保持装置から、前記ワークを載置させる載置方法であって、
前記ワークを載置場所の上方に位置させた状態において、前記支持部を前記第2方向に対して傾斜させることで、前記ワークの一部を前記載置場所に接触させ、
前記支持部を前記ワークから離れる方向に移動させ、
前記ワークへの吸着を解除することで、前記ワークを前記載置場所に載置させる載置方法。 - 第1方向においてワークの重みを支持する支持部と、
前記第1方向と交差する第2方向において前記ワークに吸着する吸着面を含み、前記支持部によって支持された前記ワークの前記第2方向における移動を抑制する吸着部と、
前記吸着部に対して前記支持部を前記第2方向に移動させる第1駆動部と、
前記吸着部を前記第2方向に移動させる第2駆動部と、
前記支持部が固定される回動部と、
回転軸を介して前記回動部が回転可能に取り付けられるフレームと、
前記フレームに対して固定される当接部と、
を備えた保持装置であって、前記吸着部に対する、前記支持部の前記第1方向及び前記第2方向を含む面に沿う傾きが可変であり、前記第1駆動部は、前記回動部を、第1位置と第2位置との間で移動させ、前記第1位置と前記吸着面との間の前記第2方向における距離は、前記第2位置と前記吸着面との間の前記第2方向における距離よりも長く、前記第1位置から前記第2位置へ前記回動部が移動した際、前記回動部に前記当接部が接触し、前記回転軸を中心として前記回動部が回転することで、前記吸着面に対する前記支持部の傾きが変化する前記保持装置から、前記ワークを載置させる載置方法であって、
前記ワークを載置場所の上方に位置させた状態において、前記支持部を前記第2方向に対して傾斜させることで、前記ワークの一部を前記載置場所に接触させ、
前記支持部を前記ワークから離れる方向に移動させ、
前記ワークへの吸着を解除することで、前記ワークを前記載置場所に載置させる載置方法。 - 前記ワークへの吸着部分の前記第2方向における位置が、前記ワークの前記第2方向における位置と、前記支持部の回転中心の前記第2方向における位置と、の間にある状態で、前記支持部を前記第2方向に対して傾斜させる請求項14又は15に記載の載置方法。
- 前記保持装置を用いて前記ワークを支持及び吸着する保持方法と、
前記保持方法の後に実行される請求項14~16のいずれか1つに記載の載置方法と、
を備えた搬送方法。
Priority Applications (3)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2020025269A JP7448372B2 (ja) | 2020-02-18 | 2020-02-18 | 保持装置、搬送システム、支持装置、載置方法、及び搬送方法 |
| US17/176,360 US11866272B2 (en) | 2020-02-18 | 2021-02-16 | Holding device, transfer system, support device, placement method, and transfer method |
| EP21157323.3A EP3904018B1 (en) | 2020-02-18 | 2021-02-16 | Holding device, transfer system, support device, placement method, and transfer method |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2020025269A JP7448372B2 (ja) | 2020-02-18 | 2020-02-18 | 保持装置、搬送システム、支持装置、載置方法、及び搬送方法 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2021130144A JP2021130144A (ja) | 2021-09-09 |
| JP7448372B2 true JP7448372B2 (ja) | 2024-03-12 |
Family
ID=74661289
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2020025269A Active JP7448372B2 (ja) | 2020-02-18 | 2020-02-18 | 保持装置、搬送システム、支持装置、載置方法、及び搬送方法 |
Country Status (3)
| Country | Link |
|---|---|
| US (1) | US11866272B2 (ja) |
| EP (1) | EP3904018B1 (ja) |
| JP (1) | JP7448372B2 (ja) |
Families Citing this family (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP7612425B2 (ja) * | 2021-01-14 | 2025-01-14 | 株式会社東芝 | 保持装置および搬送装置 |
| JP7632225B2 (ja) * | 2021-10-21 | 2025-02-19 | 株式会社豊田自動織機 | 荷積付システム |
| JP7840179B2 (ja) * | 2022-03-04 | 2026-04-03 | 川崎重工業株式会社 | ハンド |
| KR102941353B1 (ko) * | 2023-10-31 | 2026-03-20 | 가이아비전 주식회사 | 로봇용 다기능 그리퍼 |
Citations (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US5169284A (en) | 1991-09-02 | 1992-12-08 | Fabriques De Tabac Reunies, S.A. | Grasping and transfer claw |
| JP2018176313A (ja) | 2017-04-06 | 2018-11-15 | トーヨーカネツソリューションズ株式会社 | 物品移載装置 |
| JP2019111615A (ja) | 2017-12-22 | 2019-07-11 | 株式会社東芝 | 物品把持装置、物品把持システム |
Family Cites Families (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US5232332A (en) * | 1989-05-03 | 1993-08-03 | Focke & Co., (Gmbh & Co.) | Conveying device for the removal of objects from a base |
| DE3914596C2 (de) | 1989-05-03 | 1996-12-05 | Focke & Co | Verfahren und Fördervorrichtung zum Abnehmen von Gegenständen von einer Unterlage |
| JPH11123687A (ja) * | 1997-10-22 | 1999-05-11 | Tsubakimoto Chain Co | 把持装置 |
| DE102010018963A1 (de) * | 2010-04-28 | 2011-11-03 | IPR-Intelligente Peripherien für Roboter GmbH | Robotergreifer und Handhabungsroboter |
| DE102013005613A1 (de) * | 2013-04-04 | 2014-10-09 | Atlantic C Handels- Und Beratungs-Gmbh | Verfahren zur Entnahme von Stückgutgebinden von einem Stapel und Greiferkopf zur Durchführung des Verfahrens |
| US9623569B2 (en) * | 2014-03-31 | 2017-04-18 | Intelligrated Headquarters, Llc | Autonomous truck loader and unloader |
| JP6804951B2 (ja) | 2016-11-30 | 2020-12-23 | 株式会社東芝 | ロボットハンド |
| JP6958593B2 (ja) * | 2019-05-29 | 2021-11-02 | 村田機械株式会社 | 移載装置 |
| US12589508B2 (en) * | 2019-08-05 | 2026-03-31 | Kawasaki Jukogyo Kabushiki Kaisha | Robot hand, robot, robot system, and transfer method |
-
2020
- 2020-02-18 JP JP2020025269A patent/JP7448372B2/ja active Active
-
2021
- 2021-02-16 US US17/176,360 patent/US11866272B2/en active Active
- 2021-02-16 EP EP21157323.3A patent/EP3904018B1/en active Active
Patent Citations (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US5169284A (en) | 1991-09-02 | 1992-12-08 | Fabriques De Tabac Reunies, S.A. | Grasping and transfer claw |
| JP2018176313A (ja) | 2017-04-06 | 2018-11-15 | トーヨーカネツソリューションズ株式会社 | 物品移載装置 |
| JP2019111615A (ja) | 2017-12-22 | 2019-07-11 | 株式会社東芝 | 物品把持装置、物品把持システム |
Also Published As
| Publication number | Publication date |
|---|---|
| EP3904018B1 (en) | 2024-04-03 |
| EP3904018A1 (en) | 2021-11-03 |
| US20210253368A1 (en) | 2021-08-19 |
| US11866272B2 (en) | 2024-01-09 |
| JP2021130144A (ja) | 2021-09-09 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP2021130144A (ja) | 保持装置、搬送システム、支持装置、載置方法、及び搬送方法 | |
| JP7363959B2 (ja) | 物品移載設備 | |
| JP6136775B2 (ja) | 搬送装置 | |
| JP2016518295A (ja) | 個別化可能な単位運搬物の荷積みまたは荷卸しをするための搬送装置 | |
| JP2012218844A (ja) | 板状部材反転システム及びその反転移送方法 | |
| TWI570044B (zh) | 片材操作方法 | |
| JP7387387B2 (ja) | 荷降し装置、及び、荷降し方法 | |
| JP5631372B2 (ja) | ワーク搬送装置 | |
| JP2022043557A (ja) | ロボット及びワーク搬送方法 | |
| JP7238375B2 (ja) | 保持機構及び搬送方法 | |
| CN112010049B (zh) | 移载装置 | |
| JP2000006064A (ja) | 基板搬送ロボット | |
| JP3317280B2 (ja) | 基板の整列移載システム及び整列移載方法 | |
| KR102553919B1 (ko) | 필름 커팅 장치 | |
| JP5433780B2 (ja) | 被嵌装置 | |
| CN115676373B (zh) | 装卸机 | |
| EP4095072A1 (en) | Sheet dispensing device | |
| KR101975776B1 (ko) | 편중 방지 기능을 갖는 석재 적재 장치 | |
| JP4392535B2 (ja) | ブランクシートの供給装置 | |
| JP6682685B1 (ja) | 移載装置、移載方法、及びロボットハンド | |
| JP3909597B2 (ja) | 基板搬入出装置 | |
| JP2008137040A (ja) | プレスライン | |
| JP7705337B2 (ja) | 真空処理装置 | |
| JP7432480B2 (ja) | 袋束搬送装置及び袋束搬送方法 | |
| JP7263809B2 (ja) | 保持機構及び搬送装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20221026 |
|
| RD01 | Notification of change of attorney |
Free format text: JAPANESE INTERMEDIATE CODE: A7421 Effective date: 20230623 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20230928 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20231003 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20231204 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20240131 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20240229 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 7448372 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| S111 | Request for change of ownership or part of ownership |
Free format text: JAPANESE INTERMEDIATE CODE: R313115 |
|
| R350 | Written notification of registration of transfer |
Free format text: JAPANESE INTERMEDIATE CODE: R350 |