JP7467992B2 - 水中物体捜索支援装置、水中物体捜索支援方法及びそのプログラム - Google Patents
水中物体捜索支援装置、水中物体捜索支援方法及びそのプログラム Download PDFInfo
- Publication number
- JP7467992B2 JP7467992B2 JP2020038560A JP2020038560A JP7467992B2 JP 7467992 B2 JP7467992 B2 JP 7467992B2 JP 2020038560 A JP2020038560 A JP 2020038560A JP 2020038560 A JP2020038560 A JP 2020038560A JP 7467992 B2 JP7467992 B2 JP 7467992B2
- Authority
- JP
- Japan
- Prior art keywords
- value
- level
- reverberation
- noise level
- propagation loss
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
- 238000000034 method Methods 0.000 title claims description 38
- 238000004364 calculation method Methods 0.000 claims description 100
- 238000005259 measurement Methods 0.000 claims description 54
- 238000001514 detection method Methods 0.000 claims description 53
- 230000000873 masking effect Effects 0.000 claims description 50
- 238000012545 processing Methods 0.000 claims description 46
- 238000012937 correction Methods 0.000 claims description 16
- 238000009434 installation Methods 0.000 claims description 10
- 238000012876 topography Methods 0.000 claims description 9
- 238000006467 substitution reaction Methods 0.000 claims description 8
- 230000007717 exclusion Effects 0.000 claims description 6
- 238000010586 diagram Methods 0.000 description 15
- XLYOFNOQVPJJNP-UHFFFAOYSA-N water Substances O XLYOFNOQVPJJNP-UHFFFAOYSA-N 0.000 description 5
- 230000015654 memory Effects 0.000 description 4
- 230000010355 oscillation Effects 0.000 description 3
- 101100521334 Mus musculus Prom1 gene Proteins 0.000 description 2
- 238000004458 analytical method Methods 0.000 description 2
- 238000004891 communication Methods 0.000 description 2
- 238000005516 engineering process Methods 0.000 description 2
- 230000005540 biological transmission Effects 0.000 description 1
- 230000003111 delayed effect Effects 0.000 description 1
- 230000000694 effects Effects 0.000 description 1
- 230000007613 environmental effect Effects 0.000 description 1
- 230000006870 function Effects 0.000 description 1
- 230000003287 optical effect Effects 0.000 description 1
- 239000013307 optical fiber Substances 0.000 description 1
- 238000005457 optimization Methods 0.000 description 1
- 230000000644 propagated effect Effects 0.000 description 1
- 230000005855 radiation Effects 0.000 description 1
- 239000013535 sea water Substances 0.000 description 1
- 239000004065 semiconductor Substances 0.000 description 1
- 238000010183 spectrum analysis Methods 0.000 description 1
Images




Landscapes
- Measurement Of Velocity Or Position Using Acoustic Or Ultrasonic Waves (AREA)
Description
以下、図面を参照して本発明の実施の形態について説明する。実施の形態1にかかる水中物体捜索支援装置1は、データベース10に格納された海象データ、海底地形データ及びセンサ諸元情報に基づき捜索海域に設置するセンサの最適な配置間隔を示すセンサ間隔距離を算出する水測予察処理を行う。ここで、海象データには、捜索海域に設置されたブイから取得される気温、湿度、気圧、雨量、日射、海水の流れ、水温、塩分濃度等の情報(例えば、ブイ情報BT)が含まれる。また、センサ諸元情報としては、送波器T及び受波器Rで利用される水中音響信号の周波数、送波器T及び受波器Rが設置される深度等の情報が含まれる。
重複率=1-((センサ間距離-探知可能距離)/探知可能距離)・・・(1)
10 データベース
11 予察部
12 入力信号処理部
13 ソナーパラメータ推定部
14 シグナルエクセス算出部
15 探知確率算出部
16 センサ間隔算出部
17 表示部
20 伝搬損失算出部
21 伝搬損失置換処理部
22 ノイズレベル算出部
23 ノイズレベル置換処理部
24 残響レベル算出部
25 残響レベル補正処理部
26 マスキングレベル算出部
27 マスキングレベル置換処理部
28 エコーレベル算出部
30 伝搬損失推定部
31 残響レベル判定部
32 ノイズレベル実測部
33 経路差算出部
34 標準偏差算出部
35 ピーク除外判定部
Di 入力データ
Si 入力信号
TL1 伝搬損失予報値
TL2 伝搬損失置換値
RL1 残響レベル予報値
RL2 残響レベル補正値
NL1 ノイズレベル予報値
NL2 ノイズレベル置換値
TLe 伝搬損失推定値
RLe 残響レベル判定情報
RTd 経路差情報
NLe ノイズレベル実測情報
SD 標準偏差
EL1 エコーレベル値
ML1 マスキングレベル計算値
ML2 マスキングレベル値
SE1 シグナルエクセス値
SR 探知距離特性情報
AS 想定目標速力情報
SL 送波レベル情報
T 送波器
R 受波器
Claims (8)
- 捜索海域に設置した送波器が水中音響信号を出力する強度を示すソースレベル値から前記水中音響信号を受波器により受信することで生成される入力信号の信号レベルを減算して前記捜索海域の前記水中音響信号の伝搬損失の推定値である伝搬損失推定値を算出するとともに、音波伝搬の実測結果と予察結果の間にある経路差の量を示す経路差情報、前記入力信号の時系列情報を含むノイズレベル実測情報及び前記入力信号のノイズレベルの標準偏差を算出するソナーパラメータ推定部と、
前記捜索海域に関する海象データ、海底地形データ、センサ諸元情報を少なくとも含む入力データに基づき算出される伝搬損失予報値を前記伝搬損失推定値で置換した値をマスキングレベル値として出力するとともに、前記ノイズレベル実測情報により示される前記入力信号の大きさが直接波を受信している期間を示している場合に前記ノイズレベル実測情報をマスキングレベル値として出力し、かつ、前記捜索海域中の前記水中音響信号に関するエコーレベル値を出力する予察部と、
前記エコーレベル値及び前記マスキングレベル値に基づきシグナルエクセス値を算出するシグナルエクセス算出部と、
前記シグナルエクセス値と前記ノイズレベルの標準偏差とに基づき探知確率の距離特性を示す探知距離特性情報を算出する探知確率算出部と、
前記探知距離特性情報と、探知可能距離を分母として、隣接するセンサ間距離をどれだけ重複させるかを示す捜索範囲の重複率と、に基づきセンサの設置間隔を算出するセンサ間隔算出部と、
を有する水中物体捜索支援装置。 - 前記予察部は、
前記伝搬損失の推定値を示す伝搬損失推定値に基づき前記水中音響信号の残響レベルの予報値である残響レベル予報値を算出する残響レベル算出部と、
前記経路差の推定値を示す経路差情報に基づき前記残響レベル予報値を補正して、残響レベル補正値を算出する残響レベル補正処理部と、
前記入力データに基づき前記ノイズレベルの予報値であるノイズレベル予報値を算出するノイズレベル算出部と、
前記ノイズレベル予報値を前記ノイズレベル実測情報に置換するノイズレベル置換処理部と、
前記残響レベル補正値と前記ノイズレベル実測情報のうち大きな値となる方を選択して、選択した値を前記マスキングレベル値として出力するマスキングレベル算出部と、
前記伝搬損失推定値と前記送波器の出力レベルを示すソースレベル値とに基づき前記捜索海域中の前記水中音響信号に関する前記エコーレベル値を算出するエコーレベル算出部と、
をさらに有する請求項1に記載の水中物体捜索支援装置。 - 前記ソナーパラメータ推定部は、
前記送波器が前記水中音響信号を出力する強度を示すソースレベル値から前記入力信号の信号レベルを減算して前記伝搬損失推定値を出力する伝搬損失推定部と、
前記入力信号の信号レベルに基づき前記水中音響信号が残響レベルで伝搬する期間を残響領域期間として判定して、前記残響領域期間を示す残響レベル判定情報を出力する残響レベル判定部と、
前記残響レベル判定情報から把握される実測残響ピークと前記残響レベル予報値から把握される予報残響ピークとの時間差から算出される距離に対する経路差比を前記経路差情報として算出する経路差算出部と、
前記入力信号に基づき前記入力信号の時系列情報であるノイズレベル実測情報を出力するノイズレベル実測部と、
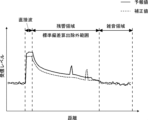
前記ノイズレベル実測情報に基づき前記入力信号の前記ノイズレベルの前記標準偏差を算出する標準偏差算出部と、
を有する請求項2に記載の水中物体捜索支援装置。 - 前記予察部は、
前記ノイズレベル実測情報により示される前記入力信号の大きさが直接波を受信している期間を示している場合に前記マスキングレベル算出部の出力を前記ノイズレベル実測情報に置換して前記マスキングレベル値を出力するマスキングレベル置換処理部をさらに有する請求項3に記載の水中物体捜索支援装置。 - 前記標準偏差算出部は、前記ノイズレベル実測情報から前記残響領域期間の情報を除外するピーク除外判定部を有し、前記残響領域期間を除外した前記ノイズレベル実測情報に基づき前記標準偏差を算出する請求項3に記載の水中物体捜索支援装置。
- 前記予察部は、
前記入力データに基づき前記捜索海域における前記水中音響信号の前記伝搬損失の予報値である伝搬損失予報値を算出する伝搬損失算出部と、
前記伝搬損失予報値を前記伝搬損失推定値に置換する伝搬損失置換部と、をさらに有する請求項2乃至5のいずれか1項に記載の水中物体捜索支援装置。 - 捜索海域に関する海象データ、海底地形データ、センサ諸元情報を少なくとも含む入力データに基づき水中音響信号のエコーレベル値及びマスキングレベル値を算出する予察部と、
前記エコーレベル値及び前記マスキングレベル値に基づきシグナルエクセス値を算出するシグナルエクセス算出部と、
前記シグナルエクセス値に基づき探知確率の距離特性を算出する探知確率算出部と、
前記探知確率の距離特性と探知可能距離を分母として、隣接するセンサ間距離をどれだけ重複させるかを示す捜索範囲の重複率とに基づきセンサの設置間隔を算出するセンサ間隔算出部と、を有する水中物体捜索支援装置における水中物体捜索支援方法であって、
前記捜索海域に設置した送波器が水中音響信号を出力する強度を示すソースレベル値から前記水中音響信号を受波器により受信することで生成される入力信号の信号レベルを減算して前記捜索海域の前記水中音響信号の伝搬損失の推定値である伝搬損失推定値を算出するとともに、音波伝搬の実測結果と予察結果の間にある経路差の量を示す経路差情報、前記入力信号の時系列情報を含むノイズレベル実測情報及び前記入力信号のノイズレベルの標準偏差を算出し、
前記予察部において、
前記エコーレベル値及び前記マスキングレベル値を算出する際に前記伝搬損失推定値を用いて残響レベル予報値を算出し、
前記経路差情報により前記残響レベル予報値を補正して残響レベル補正値を算出し、
前記入力データに基づき前記ノイズレベルの予報値であるノイズレベル予報値を算出し、
前記ノイズレベル予報値を前記ノイズレベルの推定値であるノイズレベル推定値に置換し、
前記残響レベル補正値と前記ノイズレベル推定値のうち大きな値となる方を選択して、選択した値を前記マスキングレベル値として出力し、
前記伝搬損失推定値と前記送波器の出力レベルを示すソースレベル値とに基づき前記捜索海域中の前記水中音響信号に関する前記エコーレベル値を算出し、
前記探知確率算出部において、
前記シグナルエクセス値に前記ノイズレベルの前記標準偏差を加味して前記探知確率の距離特性を算出する水中物体捜索支援装置おける水中物体捜索支援方法。 - 演算装置上で実行され、捜索海域に関する海象データ、海底地形データ、センサ諸元情報を少なくとも含む入力データと、前記捜索海域に設置した送波器から発せられた水中音響信号を受波器により受信することで生成される入力信号と、に基づきセンサの設置間隔を算出する水中物体捜索プログラムであって、
前記水中音響信号を出力する強度を示すソースレベル値から前記入力信号の信号レベルを減算してから前記捜索海域における前記水中音響信号の伝搬損失の推定値である伝搬損失推定値を算出すると共に、音波伝搬の実測結果と予察結果の間にある経路差の量を示す経路差情報、前記入力信号の時系列情報を含むノイズレベル実測情報及び前記入力信号のノイズレベルの標準偏差を算出するソナーパラメータ推定処理と、
前記入力データに基づき算出される伝搬損失予報値を前記伝搬損失推定値で置換した値をマスキングレベル値として出力するとともに、前記ノイズレベル実測情報により示される前記入力信号の大きさが直接波を受信している期間を示している場合に前記ノイズレベル実測情報をマスキングレベル値として出力し、かつ、前記捜索海域中の前記水中音響信号に関するエコーレベル値を出力する予察処理と、
前記エコーレベル値及び前記マスキングレベル値に基づきシグナルエクセス値を算出するシグナルエクセス算出処理と、
前記シグナルエクセス値と前記ノイズレベルの標準偏差とに基づき探知確率の距離特性を算出する探知確率算出処理と、
前記探知確率の距離特性と、探知可能距離を分母として、隣接するセンサ間距離をどれだけ重複させるかを示す捜索範囲の重複率とに基づき前記センサの設置間隔を算出するセンサ間隔算出処理と、
を行う水中物体捜索支援プログラム。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2020038560A JP7467992B2 (ja) | 2020-03-06 | 2020-03-06 | 水中物体捜索支援装置、水中物体捜索支援方法及びそのプログラム |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2020038560A JP7467992B2 (ja) | 2020-03-06 | 2020-03-06 | 水中物体捜索支援装置、水中物体捜索支援方法及びそのプログラム |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2021139786A JP2021139786A (ja) | 2021-09-16 |
| JP7467992B2 true JP7467992B2 (ja) | 2024-04-16 |
Family
ID=77668372
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2020038560A Active JP7467992B2 (ja) | 2020-03-06 | 2020-03-06 | 水中物体捜索支援装置、水中物体捜索支援方法及びそのプログラム |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP7467992B2 (ja) |
Families Citing this family (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP7558136B2 (ja) * | 2021-11-11 | 2024-09-30 | ジェイ・アール・シー特機株式会社 | 試験用音響模擬装置 |
| JP7819986B1 (ja) * | 2025-03-31 | 2026-02-25 | 株式会社Oceanic Constellations | 対象物探索システム、対象物検出方法およびプログラム |
Citations (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2000249760A (ja) | 1999-03-01 | 2000-09-14 | Nec Corp | 埋没物体探知ソーナーシステムおよびその探知方法 |
| JP2007040734A (ja) | 2005-08-01 | 2007-02-15 | Nec Corp | 送信モードリコメンドシステム、ソーナーシステム、送信モードリコメンド方法、そのプログラム及び記録媒体 |
| JP2015007597A (ja) | 2013-06-26 | 2015-01-15 | 日本電気株式会社 | ソーナーの受信位置予測装置および予測方法 |
| JP2015190914A (ja) | 2014-03-28 | 2015-11-02 | 川崎重工業株式会社 | 送受信装置配置決定装置及び方法 |
| WO2016038773A1 (ja) | 2014-09-12 | 2016-03-17 | パナソニックIpマネジメント株式会社 | 衝突防止装置 |
| WO2018211575A1 (ja) | 2017-05-16 | 2018-11-22 | 日本電気株式会社 | 制御装置、監視システムおよび監視方法 |
Family Cites Families (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH0524067Y2 (ja) * | 1986-04-28 | 1993-06-18 | ||
| FR2682485B1 (fr) * | 1991-10-11 | 1993-12-10 | Thomson Csf | Procede de reduction des fausses alarmes dans un radar. |
| US5568450A (en) * | 1994-10-18 | 1996-10-22 | The United States Of America As Represented By The Secretary Of The Navy | System and processor for real-time extraction of ocean bottom properties |
-
2020
- 2020-03-06 JP JP2020038560A patent/JP7467992B2/ja active Active
Patent Citations (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2000249760A (ja) | 1999-03-01 | 2000-09-14 | Nec Corp | 埋没物体探知ソーナーシステムおよびその探知方法 |
| JP2007040734A (ja) | 2005-08-01 | 2007-02-15 | Nec Corp | 送信モードリコメンドシステム、ソーナーシステム、送信モードリコメンド方法、そのプログラム及び記録媒体 |
| JP2015007597A (ja) | 2013-06-26 | 2015-01-15 | 日本電気株式会社 | ソーナーの受信位置予測装置および予測方法 |
| JP2015190914A (ja) | 2014-03-28 | 2015-11-02 | 川崎重工業株式会社 | 送受信装置配置決定装置及び方法 |
| WO2016038773A1 (ja) | 2014-09-12 | 2016-03-17 | パナソニックIpマネジメント株式会社 | 衝突防止装置 |
| WO2018211575A1 (ja) | 2017-05-16 | 2018-11-22 | 日本電気株式会社 | 制御装置、監視システムおよび監視方法 |
Non-Patent Citations (1)
| Title |
|---|
| 海洋音響学会,第15章 水中物体の探知(アクティブソーナー),海洋音響の基礎と応用 ,日本,株式会社成山堂書店,2004年04月28日,p.190~199 |
Also Published As
| Publication number | Publication date |
|---|---|
| JP2021139786A (ja) | 2021-09-16 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP5950232B2 (ja) | 無線通信リンクの特性評価 | |
| US7330399B2 (en) | Sonar system and process | |
| US5568450A (en) | System and processor for real-time extraction of ocean bottom properties | |
| KR101885991B1 (ko) | 실시간 해양환경 모니터링을 위한 음향 토모그래피 시스템 및 그 방법 | |
| JP7439935B2 (ja) | 水中騒音監視装置及び水中騒音処理方法 | |
| RU2649073C1 (ru) | Способ определения координат подводного объекта гидроакустической системой подводной навигации с юстировочным маяком | |
| KR101238387B1 (ko) | 초음파를 이용한 빙해수조 얼음두께 계측 시스템 및 그 계측 방법 | |
| GB2436462A (en) | Methods and apparatus for range selection for positioning marine seismic equipment | |
| RU2634787C1 (ru) | Способ обнаружения локального объекта на фоне распределенной помехи | |
| Roul et al. | Ambient noise estimation in territorial waters using AIS data | |
| JP2021139786A (ja) | 水中物体捜索支援装置、水中物体捜索支援方法及びそのプログラム | |
| EP3401700B1 (en) | Ship speed gauge and method for obtaining ship speed | |
| RU2681526C1 (ru) | Способ определения класса шумящей цели и дистанции до неё | |
| JP7639297B2 (ja) | 水中物体捜索支援装置、水中物体捜索支援方法、及び水中物体捜索支援プログラム | |
| RU2510608C1 (ru) | Способ измерения толщины льда с подводного носителя | |
| RU2612201C1 (ru) | Способ определения дистанции гидролокатором | |
| JP2015161513A (ja) | 目標探知装置、目標探知結果表示方法およびプログラム | |
| US11493627B2 (en) | Method, module and system for determining a velocity profile of sound waves in a water column | |
| CN103733033A (zh) | 轨迹之间的线性关系 | |
| JPWO2012056791A1 (ja) | 距離測定装置 | |
| JP2012173224A (ja) | 残響フィルタ、アクティブソーナー装置、残響除去方法及び残響除去プログラム | |
| RU2559310C2 (ru) | Способ оценки дистанции до шумящего в море объекта | |
| JP7238972B2 (ja) | 位置推定装置、位置推定方法及びプログラム | |
| KR101149518B1 (ko) | 부유식 구조물의 위치 추정 장치 및 방법 | |
| Ahmed et al. | Simulation of ultra short baseline system for positioning of underwater vehicles |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20230203 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20231128 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20231212 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20240209 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20240305 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20240318 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 7467992 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |