JP7510033B2 - 学習プログラム、学習装置及び学習方法 - Google Patents
学習プログラム、学習装置及び学習方法 Download PDFInfo
- Publication number
- JP7510033B2 JP7510033B2 JP2020142017A JP2020142017A JP7510033B2 JP 7510033 B2 JP7510033 B2 JP 7510033B2 JP 2020142017 A JP2020142017 A JP 2020142017A JP 2020142017 A JP2020142017 A JP 2020142017A JP 7510033 B2 JP7510033 B2 JP 7510033B2
- Authority
- JP
- Japan
- Prior art keywords
- learning
- image data
- railroad crossing
- objects
- types
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images


Landscapes
- Image Analysis (AREA)
Description
本発明は、学習プログラム、学習装置及び学習方法に関する。
近年、高齢者の生活活動を支援することを目的とした電動カート(以下、シニアカーとも呼ぶ)の利用が広がっている。高齢者は、例えば、シニアカーに乗車して買い物等の外出を行うことで、外出に伴う身体への負担を軽減させることが可能になる。
ここで、上記のようなシニアカーは、例えば、悪路等の影響によって走行中に転倒する可能性がある。そして、高齢者は、この場合、自力で立ち上がることができない可能性がある。
そのため、シニアカーは、例えば、特に走行を慎重に行う必要がある場所(例えば、走行経路上にある踏切)の存在を検出しながら走行を行う。そして、シニアカーは、例えば、走行経路上における踏切の存在を検知した場合、存在を検知した踏切についての情報を運転者(高齢者)に通知する。これにより、シニアカーは、走行時における運転者(高齢者)の安全を確保することが可能になる(特許文献1乃至3を参照)。
上記のような踏切の検知は、シニアカーの運転者の安全性を確保する観点から、可能な限り精度良く行う必要がある。しかしながら、従来の方法による検知方法は、精度の点においてまだ不十分である場合がある。そのため、シニアカーの分野では、走行経路上における踏切の検知をより精度良く行うことができる方法が求められている。
そこで、本発明の目的は、走行経路上における踏切の検出を精度良く行うことを可能とする学習プログラム、学習装置及び学習方法を提供することにある。
上記目的を達成するための本発明における学習プログラムは、撮像装置によって撮像された複数の学習用画像データを取得したことに応じて、前記複数の学習用画像データごとに、各学習用画像データに映る複数種類の物体をそれぞれ検出し、前記複数の学習用画像データごとに、各学習用画像データに映る前記複数種類の物体のそれぞれの数に対して、各学習用画像データに映る場所が所定の場所であるか否かを示す情報を付加することによって、複数の学習データを生成し、前記複数の学習データを用いた機械学習を行うことによって、学習モデルを生成する、処理をコンピュータに実行させることを特徴とする。
また、上記目的を達成するための本発明における学習プログラムは、撮像装置によって撮像された検出用画像データを取得したことに応じて、前記検出用画像データに映る前記複数種類の物体をそれぞれの数を特定し、前記複数種類の物体のそれぞれの数の入力に伴って前記学習モデルから出力される値から、前記検出用画像データに映る場所が前記所定の場所であるか否かの判定を行い、前記判定の結果を出力する、処理をコンピュータに実行させることを特徴とする。
また、上記目的を達成するための本発明における学習装置は、撮像装置によって撮像された複数の学習用画像データを取得したことに応じて、前記複数の学習用画像データごとに、各学習用画像データに映る複数種類の物体をそれぞれ検出する物体検出部と、前記複数の学習用画像データごとに、各学習用画像データに映る前記複数種類の物体のそれぞれの数に対して、各学習用画像データに映る場所が所定の場所であるか否かを示す情報を付加することによって、複数の学習データを生成する学習データ生成部と、前記複数の学習データを用いた機械学習を行うことによって、学習モデルを生成するモデル生成部と、を有する、ことを特徴とする。
また、上記目的を達成するための本発明における学習方法は、撮像装置によって撮像された複数の学習用画像データを取得したことに応じて、前記複数の学習用画像データごとに、各学習用画像データに映る複数種類の物体をそれぞれ検出し、前記複数の学習用画像データごとに、各学習用画像データに映る前記複数種類の物体のそれぞれの数に対して、各学習用画像データに映る場所が所定の場所であるか否かを示す情報を付加することによって、複数の学習データを生成し、前記複数の学習データを用いた機械学習を行うことによって、学習モデルを生成する、処理をコンピュータに実行させることを特徴とする。
本発明における学習プログラム、学習装置、学習方法によれば、走行経路上における踏切の検出を精度良く行うことが可能になる。
以下、図面を参照して本発明の実施の形態について説明する。しかしながら、かかる実施の形態例が、本発明の技術的範囲を限定するものではない。
初めに、第1の実施の形態における情報処理装置1(以下、学習装置1とも呼ぶ)の構成例について説明を行う。図1は、第1の実施の形態における情報処理装置1の構成例を示す図である。
情報処理装置1は、コンピュータ装置であって、例えば、汎用的なPC(Personal Computer)である。そして、情報処理装置1は、図2に示すように、シニアカー3の走行経路上に存在する踏切4の検出を行う学習モデルの学習処理(以下、単に学習処理とも呼ぶ)を行う。
情報処理装置1は、汎用的なコンピュータ装置のハードウエア構成を有し、例えば、図1に示すように、プロセッサであるCPU101と、メモリ102と、通信インタフェース103と、記憶媒体104とを有する。各部は、バス105を介して互いに接続される。
記憶媒体104は、例えば、学習処理を行うためのプログラム(図示しない)を記憶するプログラム格納領域(図示しない)を有する。
また、記憶媒体104は、例えば、学習処理を行う際に用いられる情報を記憶する記憶部110(以下、記憶領域110とも呼ぶ)を有する。なお、記憶媒体104は、例えば、HDD(Hard Disk Drive)やSSD(Solid State Drive)であってよい。
CPU101は、記憶媒体104からメモリ102にロードされたプログラムを実行して学習処理を行う。
通信インタフェース103は、例えば、インターネット網等のネットワークNWを介して検出端末2と通信を行う。
次に、第1の実施の形態における検出端末2の構成例について説明を行う。図3は、第1の実施の形態における検出端末2の構成例を示す図である。
検出端末2は、コンピュータ装置であって、例えば、スマートフォン等の携帯端末である。そして、検出端末2は、図2に示すように、例えば、シニアカー3の進行方向前方付近に取り付けられる機器であって、情報処理装置1が生成した学習モデルを用いることによる推論処理(以下、単に推論処理とも呼ぶ)を行う。
検出端末2は、汎用的なコンピュータ装置のハードウエア構成を有し、例えば、図3に示すように、プロセッサであるCPU201と、メモリ202と、通信インタフェース203と、記憶媒体204とを有する。各部は、バス205を介して互いに接続される。
記憶媒体204は、例えば、学習処理を行うためのプログラム(図示しない)を記憶するプログラム格納領域(図示しない)を有する。
また、記憶媒体204は、例えば、情報処理装置1が生成した学習モデルを用いることによる推論処理を行う際に用いられる情報を記憶する記憶部210(以下、記憶領域210とも呼ぶ)を有する。なお、記憶媒体204は、例えば、HDDやSSDであってよい。
CPU201は、記憶媒体204からメモリ202にロードされたプログラムを実行して学習処理を行う。
通信インタフェース203は、例えば、インターネット網等のネットワークNWを介して情報処理装置1と通信を行う。なお、情報処理装置1と検出端末2との間における情報の移動は、例えば、作業者がUSBメモリ等の記憶媒体等を用いることによって手動で行うものであってもよい。
具体的に、検出端末2は、例えば、シニアカー3の走行時において、カメラ等の撮像装置2aが撮像した走行経路についての動画データに含まれる画像データを、情報処理装置1から予め受信した学習モデルに対して連続的に入力する。そして、検出端末2は、学習モデルから出力された値を用いることにより、シニアカー3の走行経路上に存在する踏切4の検出を連続的に行う。さらに、検出端末2は、例えば、シニアカー3の運転手(高齢者)に対して、走行経路上に踏切4が存在していることを通知する。
なお、検出端末2は、走行経路についての動画データを撮像する撮像装置2aを内蔵するものであってもよい。
また、以下、学習処理が情報処理装置1において行われる場合について説明を行うが、学習処理は、検出端末2において行われるものであってもよい。すなわち、検出端末2は、自装置において生成した学習モデルを用いることによって推論処理を行うものであってもよい。
[第1の実施の形態の概略]
次に、第1の実施の形態における学習処理及び推論処理の概略について説明を行う。
次に、第1の実施の形態における学習処理及び推論処理の概略について説明を行う。
初めに、第1の実施の形態における学習処理の概略について説明を行う。図4は、第1の実施の形態における学習処理の概略について説明する図である。
情報処理装置1の画像取得部111は、例えば、学習モデルの生成に用いられる複数の画像データ(以下、学習用画像データとも呼ぶ)を取得する。
具体的に、画像取得部111は、例えば、作業者によって予め記憶領域110に記憶された動画データ(例えば、撮像装置2aによって予め撮像された動画データ)を構成する複数の画像データを取得する。
そして、情報処理装置1の物体検出部112は、画像取得部111が取得した複数の画像データごとに、各画像データに映る複数種類の物体をそれぞれ検出する。
具体的に、物体検出部112は、画像取得部111が取得した複数の画像データごとに、各画像データに映る踏切警標、信号機、方向指示器及び注意柵のそれぞれを検出する。
続いて、情報処理装置1の学習データ生成部113は、画像取得部111が取得した複数の画像データごとに、各画像データに映る複数種類の物体のそれぞれの数に対して、各画像データに映る場所が踏切4であるか否かを示す情報(正解ラベル)を付加することによって、複数の学習データを生成する。
具体的に、学習データ生成部113は、例えば、踏切4が存在する場所を映した画像データごとに、物体検出部112が検出した踏切警標、信号機、方向指示器及び注意柵のそれぞれの数に対して、踏切4が映る画像データであることを示す正解ラベルを付加することによって、複数の学習データを生成する。
また、学習データ生成部113は、例えば、踏切4が存在しない場所を映した画像データごとに、物体検出部112が検出した踏切警標、信号機、方向指示器及び注意柵のそれぞれの数に対して、踏切4が映らない画像データであることを示す正解ラベルを付加することによって、複数の学習データを生成する。
すなわち、学習データ生成部113は、踏切4が存在する場所を映した画像データと、踏切4が映る画像データであることを示す正解ラベルとを対応付けた学習データだけでなく、踏切4が存在しない場所を映した画像データ(例えば、踏切警標、信号機、方向指示器及び注意柵のいずれもが映っていない画像データ)と、踏切4が映らない画像データであることを示す正解ラベルとを対応付けた学習データを生成する。
これにより、情報処理装置1は、踏切4が存在する場所を映した画像データを含む学習データのみを用いた場合と比較して、踏切4の検出精度が高い学習モデルを生成することが可能になる。具体的に、情報処理装置1は、踏切4が存在する場所を映した画像データを含む学習データのみを用いた場合と比較して、例えば、踏切4が映っている画像データにおいて踏切4の検出を確率が高く、かつ、踏切4が映っていない画像データにおいて踏切4の誤検出を行う確率が低い学習モデルの生成を行うことが可能になる。
その後、情報処理装置1のモデル生成部114は、学習データ生成部113が生成した複数の学習データを用いた機械学習を行うことによって、学習モデルを生成する。
具体的に、モデル生成部114は、例えば、学習データ生成部113が生成した複数の学習データを用いた機械学習を行うことによって、決定木を用いた学習モデル(以下、決定木モデルとも呼ぶ)を生成する。
次に、第1の実施の形態における推論処理の概略について説明を行う。図5は、第1の実施の形態における推論処理の概略について説明する図である。
検出端末2の画像取得部211は、例えば、撮像装置2aによって撮像された動画データに含まれる画像データ(以下、検出用画像データとも呼ぶ)を取得する。具体的に、画像取得部211は、例えば、検出端末2から送信された画像データを受信する。
そして、検出端末2の物体検出部212は、画像取得部211が取得した画像データに映る複数種類の物体をそれぞれの数を特定する。
具体的に、物体検出部212は、画像取得部211が取得した画像データに映る踏切警標、信号機、方向指示器及び注意柵のそれぞれの数を特定する。
続いて、検出端末2の場所判定部213は、物体検出部212が検出した複数種類の物体のそれぞれの数の入力に伴って学習モデルから出力される値から、画像取得部211が取得した画像データに映る場所が踏切4であるか否かの判定を行う。
その後、検出端末2の情報出力部214は、例えば、場所判定部213による判定結果をシニアカー3の運転者(高齢者)に対して通知する。
すなわち、本実施の形態における情報処理装置1は、例えば、画像データに含まれる踏切警標や信号機の数を特徴量として抽出した学習データを用いることによって、シニアカー3の走行経路上に踏切4が存在するか否かについての判定を行う学習モデル(決定木モデル)を生成する。
これにより、情報処理装置1は、生成した学習モデルを用いることで、シニアカー3の走行経路上における踏切4の検出を高い精度で行うことが可能になる。そのため、情報処理装置1は、シニアカー3の走行中における運転者の安全性をより確保することが可能になる。
[第1の実施の形態の詳細]
次に、第1の実施の形態における学習処理及び推論処理の詳細について説明を行う。図6及び図7は、第1の実施の形態における学習処理及び推論処理の詳細を説明するフローチャート図である。また、図8から図11は、第1の実施の形態における学習処理及び推論の詳細を説明する図である。
次に、第1の実施の形態における学習処理及び推論処理の詳細について説明を行う。図6及び図7は、第1の実施の形態における学習処理及び推論処理の詳細を説明するフローチャート図である。また、図8から図11は、第1の実施の形態における学習処理及び推論の詳細を説明する図である。
[学習処理の詳細]
初めに、第1の実施の形態における学習処理の詳細について説明を行う。図6は、学習処理の詳細について説明する図である。
初めに、第1の実施の形態における学習処理の詳細について説明を行う。図6は、学習処理の詳細について説明する図である。
画像取得部111は、図6に示すように、例えば、学習タイミングになるまで待機する(S11のNO)。学習タイミングは、例えば、作業者が操作端末(図示しない)を介して学習モデルの学習処理を開始する旨の情報を入力したタイミングであってよい。
そして、学習タイミングになった場合(S11のYES)、画像取得部111は、記憶領域110に記憶された動画データを構成する複数の画像データを取得する(S12)。
続いて、物体検出部112は、S12の処理で取得した複数の画像データごとに、各画像データに映る複数種類の物体のそれぞれを検出する(S13)。
具体的に、図8に示す踏切4は、踏切警標41a及び踏切警標42a(以下、これらを総称して単に踏切警標4aとも呼ぶ)と、信号機41b及び信号機42b(以下、これらを総称して単に信号機4bとも呼ぶ)と、方向指示器4cと、注意柵4dとを有している。そのため、物体検出部112は、S13の処理において、例えば、図8に示す踏切4が映る画像データから、踏切警標41a、踏切警標42a、信号機41b、信号機42b、方向指示器4c及び注意柵4dのそれぞれを検出する。
なお、物体検出部112は、この場合、例えば、学習済の学習モデル(YOLO(You Only Live Once)やSSD(Single Shot Multibox Detector)等による学習モデル)を用いることによって、踏切警標4a等の検出を行うものであってよい。
その後、学習データ生成部113は、S12の処理で取得した複数の画像データごとに、各画像データに映る複数種類の物体のそれぞれの数に対して、各画像データに映る場所が所定の場所であるか否かを示す情報を付加することによって、複数の学習データを生成する(S13)。そして、学習データ生成部113は、例えば、生成した複数の学習データを記憶領域110に記憶する。
具体的に、図8に示す踏切4には、2つの踏切警標4a(踏切警標41a及び踏切警標42a)と、2つの信号機4b(信号機41b及び信号機42b)と、1つの方向指示器4cと、1つの注意柵4dとが含まれている。そのため、学習データ生成部113は、この場合、踏切警標4aの数を示す「2」と、信号機4bの数を示す「2」と、方向指示器4cの数を示す「1」と、注意柵4dの数を示す「1」とに対して、踏切4が映る画像データであることを示す正解ラベルを付加することによって、学習データを生成する。
その後、モデル生成部114は、S14の処理で生成した複数の学習データを用いた機械学習を行うことによって、学習モデルを生成する(S15)。以下、S15の処理で生成される学習モデルの具体例について説明を行う。
[学習モデルの具体例]
図9は、学習モデルの具体例について説明する図である。具体的に、図9は、決定木モデルの具体例である。
図9は、学習モデルの具体例について説明する図である。具体的に、図9は、決定木モデルの具体例である。
モデル生成部114は、図9に示すように、学習データ生成部113が生成した複数の学習データを学習させることによって、踏切警標4aの数が1以上であるか否かを判定する分岐BR1と、方向指示器4cの数が2以上であるか否かを判定する分岐BR2と、信号機4bの数が1以上であるか否かを判定する分岐BR3とを含む決定木モデルMD1を生成する。
そして、学習モデルMD1は、推論処理において、例えば、画像データ(検出用画像データ)に映る複数種類の物体の数を示す情報が入力された場合、その画像データに踏切4が映っているか否かについての情報を出力する。
具体的に、例えば、画像データ(検出用画像データ)に映る踏切警標4aの数が0であって方向指示器4cの数が1以下であることを示す情報が入力された場合、決定木モデルMD1は、図9に示すように、その画像データに踏切4が映っていないと判定する。また、例えば、画像データに映る踏切警標4aの数が0であって方向指示器4cの数が2以上であることを示す情報が入力された場合、決定木モデルMD1は、その画像データに踏切4が映っていると判定する。また、例えば、画像データに映る踏切警標4aの数が1以上であって信号機4bの数が0であることを示す情報が入力された場合、決定木モデルMD1は、その画像データに踏切4が映っていないと判定する。さらに、例えば、画像データに映る踏切警標4aの数が1以上であって信号機4bの数が1以上であることを示す情報が入力された場合、決定木モデルMD1は、その画像データに踏切4が映っていると判定する。
[推論処理の詳細]
次に、第1の実施の形態における推論処理の詳細について説明を行う。図7は、推論処理の詳細について説明する図である。
次に、第1の実施の形態における推論処理の詳細について説明を行う。図7は、推論処理の詳細について説明する図である。
画像取得部211は、図7に示すように、例えば、推論タイミングになるまで待機する(S21のNO)。推論タイミングは、例えば、走行中のシニアカー3に搭載された撮像装置2aによって画像データが撮像されたタイミングであってよい。すなわち、推論タイミングは、シニアカー3に搭載された撮像装置2aが進行方向前方についての画像データ(フレーム)を撮影するごとに訪れるタイミングであってよい。具体的に、撮像装置2aが撮影する動画データのフレーム数が30フレームである場合、推論タイミングは、1秒間に30回訪れるタイミングであってよい。
そして、推論タイミングになった場合(S21のYES)、画像取得部211は、撮像装置2aによって撮像された画像データを取得する(S22)。
続いて、物体検出部212は、S22の処理で取得した画像データに映る複数種類の物体のそれぞれの数を特定する(S23)。
具体的に、物体検出部212は、例えば、S22の処理で取得した画像データから、踏切警標4a、信号機4b、方向指示器4c及び注意柵4dのそれぞれを検出する。
さらに、場所判定部213は、S23の処理で特定した数の入力に伴って学習モデルから出力される値から、S22の処理で取得した画像データに映る場所が踏切4であるか否かの判定を行う(S24)。
具体的に、例えば、S22の処理で取得した画像データに映る踏切警標4a、信号機4b、方向指示器4c及び注意柵4dの数のそれぞれが「2」、「2」、「1」及び「1」であることを示す情報が入力された場合、学習モデルMD1は、図10に示すように、S22の処理で取得した画像データが映る場所が踏切4であることを示す情報を出力する。そのため、場所判定部213は、この場合、S22の処理で取得した画像データに映る場所が踏切4であると判定する。
その後、情報出力部214は、S24の処理における判定結果を出力する(S25)。
具体的に、情報出力部214は、例えば、S24の処理において、S22の処理で取得した画像データに映る場所が踏切4であると判定した場合、走行経路上に踏切が存在していることを示す情報をシニアカー3の運転者(高齢者)に通知する。
なお、場所判定部213は、この場合、例えば、走行経路上に踏切が存在していることを示す情報を音声によって通知するものであってもよい。
そして、S22の処理において全ての画像データを取得していない場合(S26のNO)、画像取得部211は、S22以降の処理を再度行う。
一方、S22の処理において全ての画像データを取得した場合(S26のYES)、検出端末2は、推論処理を終了する。
すなわち、本実施の形態における情報処理装置1は、例えば、画像データに含まれる踏切警標4aや信号機4bの数を特徴量として抽出した学習データを用いることによって、シニアカー3の走行経路上に踏切4が存在するか否かについての判定を行う決定木モデルを生成する。そして、情報処理装置1は、シニアカー3の走行経路上における踏切4の検出を行う場合、踏切警標4a等の物体の検出を行う学習モデル(YOLO等による学習モデル)と決定木モデルとの両方を用いる。
これにより、情報処理装置1は、例えば、踏切警標4a等の物体の検出を行う学習モデルにおいて誤検出が発生した場合であっても、シニアカー3の走行経路上における踏切4が存在するか否かについての判定を正しく行うことが可能になる。そのため、情報処理装置1は、シニアカー3の走行経路上における踏切4の検出を高い精度で行うことが可能になる。したがって、情報処理装置1は、シニアカー3の走行中における運転者の安全性をより確保することが可能になる。
なお、上記の例では、情報処理装置1及び検出端末2が踏切4の検出を行う場合について説明を行ったが、情報処理装置1及び検出端末2は、踏切4以外の場所(例えば、交差点や歩道橋)の検出を行うものであってもよい。
[推論処理の判定精度]
次に、第1の実施の形態における推論処理の判定精度について説明を行う。図11は、第1の実施の形態における推論処理の判定精度について説明する図である。
次に、第1の実施の形態における推論処理の判定精度について説明を行う。図11は、第1の実施の形態における推論処理の判定精度について説明する図である。
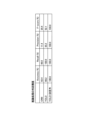
図11は、画像分類用のCNN(Convolutional Neural Network)による第1学習モデルを用いた場合の推論処理の判定精度と、YOLOによる第2学習モデルを用いた場合の推論処理の判定精度と、YOLOによる第2学習モデルと決定木モデル(本実施の形態において生成した決定木モデル)との両方を用いた場合の推論処理の判定精度とを示す図である。
なお、図11に示す例では、踏切4が映る500枚の画像データと、踏切4が映らない1200枚の画像データとのそれぞれを含む各学習データを用いることによって、各学習モデルの学習処理及び各学習モデルを用いた推論処理を行っている。また、第2学習モデルのみを用いることによる推論処理では、画像データにおいて踏切4に関連する1以上の物体(踏切警標4aや信号機4b等)が検出された場合、その画像データに踏切4が映っていると判定している。
具体的に、図11は、第1学習モデルを用いた推論処理が行われた場合、「Accuracy」が「92.4(%)」であり、「Recall」が「99.0(%)」であり、「Precision」が「11.4(%)」であり、「F-score」が「20.4(%)」であることを示している。
また、図11は、第2学習モデルのみを用いた推論処理が行われた場合、「Accuracy」が「98.2(%)」であり、「Recall」が「100.0(%)」であり、「Precision」が「35.2(%)」であり、「F-score」が「52.1(%)」であることを示している。
さらに、図11は、第2学習モデルと決定木モデルとの両方を用いた推論処理(本実施の形態における推論処理)が行われた場合、「Accuracy」が「100.0(%)」であり、「Recall」が「100.0(%)」であり、「Precision」が「100.0(%)」であり、「F-score」が「100.0(%)」であることを示している。
すなわち、図11に示す例は、第2学習モデルを用いた推論処理の方が第1学習モデルを用いた推論処理よりも判定精度が高い(誤検出が少ない)ことを示してる。さらに、図11に示す例は、第2学習モデルと決定木モデルとの両方を用いた推論処理の方が第2学習モデルのみを用いた推論処理よりも判定精度が高い(誤検出が少ない)ことを示している。
1:情報処理装置
2:検出端末
101:CPU
102:メモリ
103:通信インタフェース
104:記憶媒体
105:バス
2:検出端末
101:CPU
102:メモリ
103:通信インタフェース
104:記憶媒体
105:バス
Claims (8)
- 撮像装置によって撮像された複数の学習用画像データを取得したことに応じて、前記複数の学習用画像データごとに、各学習用画像データに映る複数種類の物体をそれぞれ検出し、
前記複数の学習用画像データごとに、各学習用画像データに映る前記複数種類の物体のそれぞれの数に対して、各学習用画像データに映る場所が所定の場所であるか否かを示す情報を付加することによって、複数の学習データを生成し、
前記複数の学習データを用いた機械学習を行うことによって、学習モデルを生成する、
処理をコンピュータに実行させることを特徴とする学習プログラム。 - 請求項1において、
前記複数種類の物体は、踏切警標を含む、
ことを特徴とする学習プログラム。 - 請求項2において、
前記複数種類の物体は、前記踏切警標に取り付けられた信号機、方向指示器及び注意柵のうちの少なくとも1つを含む、
ことを特徴とする学習プログラム。 - 請求項1において、
前記所定の場所は、踏切が存在する場所である、
ことを特徴とする学習プログラム。 - 請求項1において、
前記学習モデルは、決定木モデルである、
ことを特徴とする学習プログラム。 - 請求項1において、さらに、
撮像装置によって撮像された検出用画像データを取得したことに応じて、前記検出用画像データに映る前記複数種類の物体をそれぞれの数を特定し、
前記複数種類の物体のそれぞれの数の入力に伴って前記学習モデルから出力される値から、前記検出用画像データに映る場所が前記所定の場所であるか否かの判定を行い、
前記判定の結果を出力する、
処理をコンピュータに実行させることを特徴とする学習プログラム。 - 撮像装置によって撮像された複数の学習用画像データを取得したことに応じて、前記複数の学習用画像データごとに、各学習用画像データに映る複数種類の物体をそれぞれ検出する物体検出部と、
前記複数の学習用画像データごとに、各学習用画像データに映る前記複数種類の物体のそれぞれの数に対して、各学習用画像データに映る場所が所定の場所であるか否かを示す情報を付加することによって、複数の学習データを生成する学習データ生成部と、
前記複数の学習データを用いた機械学習を行うことによって、学習モデルを生成するモデル生成部と、を有する、
ことを特徴とする学習装置。 - 撮像装置によって撮像された複数の学習用画像データを取得したことに応じて、前記複数の学習用画像データごとに、各学習用画像データに映る複数種類の物体をそれぞれ検出し、
前記複数の学習用画像データごとに、各学習用画像データに映る前記複数種類の物体のそれぞれの数に対して、各学習用画像データに映る場所が所定の場所であるか否かを示す情報を付加することによって、複数の学習データを生成し、
前記複数の学習データを用いた機械学習を行うことによって、学習モデルを生成する、
処理をコンピュータに実行させることを特徴とする学習方法。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2020142017A JP7510033B2 (ja) | 2020-08-25 | 2020-08-25 | 学習プログラム、学習装置及び学習方法 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2020142017A JP7510033B2 (ja) | 2020-08-25 | 2020-08-25 | 学習プログラム、学習装置及び学習方法 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2022037734A JP2022037734A (ja) | 2022-03-09 |
| JP7510033B2 true JP7510033B2 (ja) | 2024-07-03 |
Family
ID=80494948
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2020142017A Active JP7510033B2 (ja) | 2020-08-25 | 2020-08-25 | 学習プログラム、学習装置及び学習方法 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP7510033B2 (ja) |
Citations (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2019087229A (ja) | 2017-11-02 | 2019-06-06 | キヤノン株式会社 | 情報処理装置、情報処理装置の制御方法及びプログラム |
-
2020
- 2020-08-25 JP JP2020142017A patent/JP7510033B2/ja active Active
Patent Citations (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2019087229A (ja) | 2017-11-02 | 2019-06-06 | キヤノン株式会社 | 情報処理装置、情報処理装置の制御方法及びプログラム |
Also Published As
| Publication number | Publication date |
|---|---|
| JP2022037734A (ja) | 2022-03-09 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US12351184B2 (en) | Multiple exposure event determination | |
| KR102453627B1 (ko) | 딥러닝 기반 교통 흐름 분석 방법 및 시스템 | |
| KR101912914B1 (ko) | 전방 카메라를 이용한 속도제한 표지판 인식 시스템 및 방법 | |
| CN112200044B (zh) | 异常行为检测方法、装置及电子设备 | |
| JP6385851B2 (ja) | 路上監視装置、路上監視システム、方法及びプログラム | |
| CN109800633A (zh) | 一种非机动车交通违法判断方法、装置和电子设备 | |
| CN113807220B (zh) | 交通事件检测方法、装置、电子设备和可读存储介质 | |
| CN110580808B (zh) | 一种信息处理方法、装置、电子设备及智能交通系统 | |
| CN112071084A (zh) | 一种利用深度学习判断违章停车的方法和系统 | |
| JP2010132056A (ja) | 検知装置、検知方法および車両制御装置 | |
| JP6595375B2 (ja) | 交通状況解析装置、交通状況解析方法、及び、交通状況解析プログラム | |
| CN113033471A (zh) | 交通异常检测方法、装置、设备、存储介质以及程序产品 | |
| CN111967451B (zh) | 一种道路拥堵检测方法及装置 | |
| JP2021111273A (ja) | 学習モデルの生成方法、プログラム及び情報処理装置 | |
| CN103903448A (zh) | 一种基于车牌识别技术的交通路口违章侦测方法 | |
| Dharmadasa et al. | Video-based road accident detection on highways: A less complex YOLOv5 approach | |
| Malbog et al. | PED-AI: pedestrian detection for autonomous vehicles using YOLOv5 | |
| Athree et al. | Vision-based automatic warning system to prevent dangerous and illegal vehicle overtaking | |
| CN116152753A (zh) | 车辆信息识别方法和系统、存储介质和电子装置 | |
| CN115509222A (zh) | 信息处理方法、存储介质和信息处理装置 | |
| CN113538968A (zh) | 用于输出信息的方法和装置 | |
| CN112232317A (zh) | 用于目标朝向识别的目标检测方法及装置、设备及介质 | |
| JP2022037734A (ja) | 学習プログラム、学習装置及び学習方法 | |
| JP7553754B2 (ja) | 学習プログラム、学習装置及び学習方法 | |
| TWI451990B (zh) | 車道定位系統、車道定位方法及路面標記 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20230719 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20240514 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20240527 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 7510033 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |