JP7513558B2 - データ処理方法 - Google Patents
データ処理方法 Download PDFInfo
- Publication number
- JP7513558B2 JP7513558B2 JP2021051502A JP2021051502A JP7513558B2 JP 7513558 B2 JP7513558 B2 JP 7513558B2 JP 2021051502 A JP2021051502 A JP 2021051502A JP 2021051502 A JP2021051502 A JP 2021051502A JP 7513558 B2 JP7513558 B2 JP 7513558B2
- Authority
- JP
- Japan
- Prior art keywords
- period
- measurement data
- intake
- frequency
- processing
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images




Classifications
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F02—COMBUSTION ENGINES; HOT-GAS OR COMBUSTION-PRODUCT ENGINE PLANTS
- F02D—CONTROLLING COMBUSTION ENGINES
- F02D41/00—Electrical control of supply of combustible mixture or its constituents
- F02D41/02—Circuit arrangements for generating control signals
- F02D41/18—Circuit arrangements for generating control signals by measuring intake air flow
- F02D41/182—Circuit arrangements for generating control signals by measuring intake air flow for the control of a fuel injection device
-
- G—PHYSICS
- G06—COMPUTING OR CALCULATING; COUNTING
- G06F—ELECTRIC DIGITAL DATA PROCESSING
- G06F17/00—Digital computing or data processing equipment or methods, specially adapted for specific functions
- G06F17/10—Complex mathematical operations
- G06F17/18—Complex mathematical operations for evaluating statistical data, e.g. average values, frequency distributions, probability functions, regression analysis
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F02—COMBUSTION ENGINES; HOT-GAS OR COMBUSTION-PRODUCT ENGINE PLANTS
- F02D—CONTROLLING COMBUSTION ENGINES
- F02D41/00—Electrical control of supply of combustible mixture or its constituents
- F02D41/02—Circuit arrangements for generating control signals
- F02D41/18—Circuit arrangements for generating control signals by measuring intake air flow
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F02—COMBUSTION ENGINES; HOT-GAS OR COMBUSTION-PRODUCT ENGINE PLANTS
- F02D—CONTROLLING COMBUSTION ENGINES
- F02D41/00—Electrical control of supply of combustible mixture or its constituents
- F02D41/30—Controlling fuel injection
- F02D41/32—Controlling fuel injection of the low pressure type
- F02D41/34—Controlling fuel injection of the low pressure type with means for controlling injection timing or duration
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01M—TESTING STATIC OR DYNAMIC BALANCE OF MACHINES OR STRUCTURES; TESTING OF STRUCTURES OR APPARATUS, NOT OTHERWISE PROVIDED FOR
- G01M15/00—Testing of engines
- G01M15/04—Testing internal-combustion engines
- G01M15/042—Testing internal-combustion engines by monitoring a single specific parameter not covered by groups G01M15/06 - G01M15/12
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F02—COMBUSTION ENGINES; HOT-GAS OR COMBUSTION-PRODUCT ENGINE PLANTS
- F02D—CONTROLLING COMBUSTION ENGINES
- F02D41/00—Electrical control of supply of combustible mixture or its constituents
- F02D41/24—Electrical control of supply of combustible mixture or its constituents characterised by the use of digital means
- F02D41/26—Electrical control of supply of combustible mixture or its constituents characterised by the use of digital means using computer, e.g. microprocessor
- F02D41/28—Interface circuits
- F02D2041/281—Interface circuits between sensors and control unit
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F02—COMBUSTION ENGINES; HOT-GAS OR COMBUSTION-PRODUCT ENGINE PLANTS
- F02D—CONTROLLING COMBUSTION ENGINES
- F02D41/00—Electrical control of supply of combustible mixture or its constituents
- F02D41/24—Electrical control of supply of combustible mixture or its constituents characterised by the use of digital means
- F02D41/26—Electrical control of supply of combustible mixture or its constituents characterised by the use of digital means using computer, e.g. microprocessor
- F02D41/28—Interface circuits
- F02D2041/286—Interface circuits comprising means for signal processing
- F02D2041/288—Interface circuits comprising means for signal processing for performing a transformation into the frequency domain, e.g. Fourier transformation
Landscapes
- Engineering & Computer Science (AREA)
- Physics & Mathematics (AREA)
- General Physics & Mathematics (AREA)
- Chemical & Material Sciences (AREA)
- Combustion & Propulsion (AREA)
- General Engineering & Computer Science (AREA)
- Data Mining & Analysis (AREA)
- Mechanical Engineering (AREA)
- Mathematical Optimization (AREA)
- Theoretical Computer Science (AREA)
- Mathematical Physics (AREA)
- Pure & Applied Mathematics (AREA)
- Computational Mathematics (AREA)
- Mathematical Analysis (AREA)
- Evolutionary Biology (AREA)
- Operations Research (AREA)
- Probability & Statistics with Applications (AREA)
- Bioinformatics & Computational Biology (AREA)
- Algebra (AREA)
- Bioinformatics & Cheminformatics (AREA)
- Databases & Information Systems (AREA)
- Software Systems (AREA)
- Life Sciences & Earth Sciences (AREA)
- Combined Controls Of Internal Combustion Engines (AREA)
- Electrical Control Of Air Or Fuel Supplied To Internal-Combustion Engine (AREA)
Description
図1は、ガソリンエンジン(以下、エンジンと表記)20の吸気系を示す構成図である。エンジン20は、内燃機関の一例であるが、これに限定されず、エンジン20に代えてディーゼルエンジンが用いられてもよい。エンジン20は、ピストン24が収納されたシリンダブロック21上に設置されたシリンダヘッド22内の燃焼室23内で混合気を燃焼させて、ピストン24を往復動させる。ピストン24の往復動は、クランクシャフト26の回転運動に変換される。なお、エンジン20としては、例えば4つの気筒を有した直列4気筒エンジンが挙げられるが、これに限定されない。
図2は、比較例におけるECU6のデータ処理を示す図である。エアフローメータ15は、一例として0.846(ms)の送信周期で測定データをECU6に送信する。ここで、測定データの送信周期は第1周期の一例である。
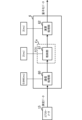
図9は、実施例におけるECU6のデータ処理を示す図である。図9において、図2と共通する構成には同一の符号を付し、その説明は省略する。ECU6は、プロセッサ70がプログラムを読み込んで実行することにより、機能として通信処理部60、格納部61a、平均化処理部63、及び演算処理部62を形成する。なお、符号Fbは、図2に示される比較例の構成と相違する部分である。この部分の処理は比較例より高速化されている。
12 燃料噴射弁
15 エアフローメータ
20 エンジン
60 通信処理部
61,61a 格納部
62 演算処理部
63 平均化処理部
70 プロセッサ
Claims (1)
- 内燃機関の吸気管に設けられたセンサから第1周期で送信され、前記吸気管内の吸気脈動により略正弦波状に変動する吸気量の測定データを、前記第1周期より長い第2周期で演算処理するデータ処理方法において、
該演算処理で得られる数値の、前記第1周期、前記第2周期、及び前記吸気脈動の周波数に基づく周期的な変動が、前記内燃機関の所定の回転数に応じた前記吸気脈動の周波数において発生しないように、前記測定データを、前記第1周期より長く、前記第2周期より短い一定の第3周期で取得し、
該取得した前記測定データの移動平均値を前記第2周期で算出して演算処理する、
データ処理方法。
Priority Applications (4)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2021051502A JP7513558B2 (ja) | 2021-03-25 | 2021-03-25 | データ処理方法 |
| US17/579,961 US12061667B2 (en) | 2021-03-25 | 2022-01-20 | Data processing method |
| DE102022101385.5A DE102022101385A1 (de) | 2021-03-25 | 2022-01-21 | Datenverarbeitungsverfahren |
| CN202210132309.0A CN115126615B (zh) | 2021-03-25 | 2022-02-14 | 数据处理方法 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2021051502A JP7513558B2 (ja) | 2021-03-25 | 2021-03-25 | データ処理方法 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2022149376A JP2022149376A (ja) | 2022-10-06 |
| JP7513558B2 true JP7513558B2 (ja) | 2024-07-09 |
Family
ID=83192690
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2021051502A Active JP7513558B2 (ja) | 2021-03-25 | 2021-03-25 | データ処理方法 |
Country Status (4)
| Country | Link |
|---|---|
| US (1) | US12061667B2 (ja) |
| JP (1) | JP7513558B2 (ja) |
| CN (1) | CN115126615B (ja) |
| DE (1) | DE102022101385A1 (ja) |
Citations (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2013142292A (ja) | 2012-01-06 | 2013-07-22 | Toyota Motor Corp | データ処理装置 |
Family Cites Families (8)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2004239106A (ja) * | 2003-02-04 | 2004-08-26 | Hitachi Unisia Automotive Ltd | エンジンの吸入空気量検出装置 |
| DE102004047786A1 (de) * | 2004-10-01 | 2006-04-06 | Robert Bosch Gmbh | Verfahren zur Pulsationskorrektur innerhalb eines einen Medienmassenstrom messenden Messgeräts |
| JP2007154841A (ja) * | 2005-12-08 | 2007-06-21 | Toyota Motor Corp | 内燃機関の吸入空気量検出装置 |
| JP5018526B2 (ja) * | 2008-02-08 | 2012-09-05 | 株式会社デンソー | 流量計の信号処理システム |
| JP5392337B2 (ja) * | 2011-10-18 | 2014-01-22 | 株式会社デンソー | センサ信号の処理装置 |
| EP2801715B1 (en) * | 2012-01-06 | 2018-11-28 | Toyota Jidosha Kabushiki Kaisha | Intake air volume measuring device for internal combustion engine |
| US10151643B2 (en) * | 2016-08-22 | 2018-12-11 | The Boeing Company | Thermal event indicator for aircraft engine |
| JP6639434B2 (ja) | 2017-03-24 | 2020-02-05 | 日立オートモティブシステムズ株式会社 | 内燃機関の制御装置 |
-
2021
- 2021-03-25 JP JP2021051502A patent/JP7513558B2/ja active Active
-
2022
- 2022-01-20 US US17/579,961 patent/US12061667B2/en active Active
- 2022-01-21 DE DE102022101385.5A patent/DE102022101385A1/de active Pending
- 2022-02-14 CN CN202210132309.0A patent/CN115126615B/zh active Active
Patent Citations (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2013142292A (ja) | 2012-01-06 | 2013-07-22 | Toyota Motor Corp | データ処理装置 |
Also Published As
| Publication number | Publication date |
|---|---|
| US12061667B2 (en) | 2024-08-13 |
| US20220309129A1 (en) | 2022-09-29 |
| CN115126615B (zh) | 2024-10-01 |
| DE102022101385A1 (de) | 2022-09-29 |
| CN115126615A (zh) | 2022-09-30 |
| JP2022149376A (ja) | 2022-10-06 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| KR900005615B1 (ko) | 내연기관의 연료성상(性狀)검출장치 | |
| JP5293890B2 (ja) | 内燃機関の制御装置 | |
| JP5556910B2 (ja) | 内燃機関の制御装置 | |
| US20200264023A1 (en) | Air flow rate measuring device and air flow rate measuring system | |
| WO2014061649A1 (ja) | 内燃機関の筒内圧検出装置 | |
| US20190390625A1 (en) | Air amount calculation device | |
| JP4298624B2 (ja) | エンジンの仕事量を算出する装置 | |
| JP2019128308A (ja) | 空気流量測定装置 | |
| CN115126615B (zh) | 数据处理方法 | |
| JP5691438B2 (ja) | 筒内圧力波形処理装置 | |
| JP6554073B2 (ja) | 内燃機関の制御装置及びノック判定方法 | |
| JP6866660B2 (ja) | 内燃機関の制御装置 | |
| JP4320029B2 (ja) | エンジンの仕事量を算出する装置 | |
| JP4186163B2 (ja) | 筒内圧測定装置および筒内圧測定方法 | |
| JP2010127229A (ja) | 内燃機関の制御装置 | |
| JP6461393B1 (ja) | 内燃機関の制御装置 | |
| CN107448312B (zh) | 内燃机的控制装置 | |
| JPS62197657A (ja) | 内燃機関の制御装置 | |
| JP2006284533A (ja) | 筒内圧力センサの異常検知装置 | |
| JP6407828B2 (ja) | 内燃機関の制御装置 | |
| JP4345723B2 (ja) | 内燃機関の図示平均有効圧の推定方法 | |
| JP4798647B2 (ja) | 筒内圧力センサの異常検知装置 | |
| JP2005180356A (ja) | クランク角センサの補正装置および補正方法 | |
| JPS61157741A (ja) | 吸入空気量検出装置 | |
| JP2016156295A (ja) | 内燃機関の燃料噴射制御装置及び燃料噴射制御方法 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20230601 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20231214 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20231226 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20240129 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20240305 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20240408 |
|
| RD02 | Notification of acceptance of power of attorney |
Free format text: JAPANESE INTERMEDIATE CODE: A7422 Effective date: 20240408 |
|
| RD04 | Notification of resignation of power of attorney |
Free format text: JAPANESE INTERMEDIATE CODE: A7424 Effective date: 20240408 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20240424 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20240424 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20240604 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20240627 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 7513558 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |