JP7529531B2 - 積載物管理装置、積載物管理方法、及びプログラム - Google Patents
積載物管理装置、積載物管理方法、及びプログラム Download PDFInfo
- Publication number
- JP7529531B2 JP7529531B2 JP2020177187A JP2020177187A JP7529531B2 JP 7529531 B2 JP7529531 B2 JP 7529531B2 JP 2020177187 A JP2020177187 A JP 2020177187A JP 2020177187 A JP2020177187 A JP 2020177187A JP 7529531 B2 JP7529531 B2 JP 7529531B2
- Authority
- JP
- Japan
- Prior art keywords
- luggage
- delivery
- unit
- information
- image
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images



Landscapes
- Management, Administration, Business Operations System, And Electronic Commerce (AREA)
Description
まず、図1を参照して、本発明の実施形態に係る配送システムの概要について説明する。図1は、配送システム1の概要を示す図である。図1に示すように、本実施形態に係る配送システム1は、配送管理サーバ10(管理サーバの一例)と自動配送台車20(移動体の一例)とを備えている。配送管理サーバ10と自動配送台車20とは、ネットワーク60を介した無線通信によって、互いに通信可能に接続されている。
また、上述の例では、建物50の各部屋51a、51b、51cを配送先として荷物を配送しているが、建物50がオフィスビルのような場合には、自動配送台車20は、各部署、各座席を配送先として荷物を配送できる。また、建物50が工場のような場合には、自動配送台車20は、各生産ライン等を配送先として荷物を配送できる。また、いずれの場合も、受取人41の位置情報に基づき、受取人41の位置を配送先としてもよい。
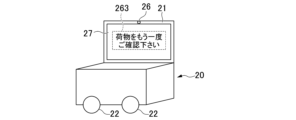
また、蓋体21の裏面には、撮像部26と表示部27とが取り付けられている。蓋体21の裏面は、蓋体21を構成する面の内、蓋体21が閉じた状態の時に収納部25側を向く面である。撮像部26及び表示部27は、収納部25に収納される荷物の情報を取得したり、収納部25から取り出す荷物を指示したり等、荷物の出し入れに関するインターフェースとなる。表示部27は、荷物の個数の表示や、積み込まれた荷物や積み下ろされる荷物の情報の表示に用いられる。撮像部26は、収納部25に収納される荷物又は収納部25から取り出される荷物の外観の撮像に用いられる。また、撮像部26は、荷物に付加されたバーコード等の情報の読み取りに用いられる。
配送ルート設定部112は、自動配送台車20が荷物を配送するルートを設定する。例えば、配送ルート設定部112は、通信部130が自動配送台車20から受信した荷物情報に含まれる積載順に基づき、配送ルートを設定する。具体的に、配送ルート設定部112は、積載順とは逆順に荷物を配送するルートを設定する。なお、配送ルート設定部112は、2つの配送先の間に中継点を設けてもよい。例えば、配送ルート設定部112は、配送先Aと配送先Bの間に中継点を設けて、配送先A、中継点、配送先Bの順に荷物を配送するルートを設定してもよい。配送ルート設定部112は、設定した配送ルートを示す配送ルート情報と、配送ルートに含まれる配送先の配送先情報とを含む配送情報を通信部130から自動配送台車20へ送信することで、自動配送台車20に荷物の配送を指示する。なお、配送ルート設定部112は、自動配送台車20への配送指示を一括送信してもよいし分割送信してもよい。例えば、配送ルートが荷受室から配送先A、配送先Bの順に荷物を配送するルートであったとする。一括送信の場合、配送ルート設定部112は、例えば、荷受室にいる自動配送台車20に全ての配送先への配送指示を一括送信する。一方、分割送信の場合、配送ルート設定部112は、所定の地点ごとに自動配送台車20へ配送指示を送信する。例えば、配送ルート設定部112は、荷受室にいる自動配送台車20に配送先Aへの配送指示を送信する。自動配送台車20が配送先Aへの荷物の配送を完了すると、配送ルート設定部112は、配送先Aにいる自動配送台車20に配送先Bへの配送指示を送信する。配送ルート設定部112が配送指示を一括送信するか分割送信するか、また分割送信の分割の粒度は、自動配送台車20の性能に応じて設定されてよい。
通信部130は、ネットワーク60を介して、自動配送台車20と無線通信によるデータ通信を行う。通信部130としては、例えば、IEEE802.11規格の無線LAN(Local Area Network)や、移動体通信を用いることができる。
配送制御部212は、荷物の配送時における自動配送台車20の自律走行を制御する。例えば、配送制御部212は、通信部250が配送管理サーバ10から受信する配送指示に従い、自動配送台車20の自律走行を制御する。具体的に、配送制御部212は、通信部250が配送管理サーバ10から受信する配送ルート情報と配送先情報を含む配送情報に基づき、自動配送台車20の自律走行を制御する。より具体的に、配送制御部212は、配送ルート情報が示す配送ルートに従い、配送先情報が示す配送先へ自動配送台車20を自律走行させる。なお、配送制御部212は、配送指示を一括受信又は分割受信したかに応じて、自動配送台車20の自律走行の制御を変更してもよい。配送指示を一括受信した場合、配送制御部212は、まず自動配送台車20を荷受室から配送先Aへ移動させる。配送先Aへの配送が完了すると、配送制御部212は、一括受信済みの配送指示に従い、自動配送台車20を配送先Aから配送先Bへ移動させる。一方、配送指示を分割受信した場合、配送制御部212は、まず荷受室にて受信した配送指示に従い、自動配送台車20を荷受室から配送先Aへ移動させる。次いで、配送制御部212は、配送先Aにて受信する配送指示に従い、自動配送台車20を配送先Aから配送先Bへ移動させる。
判定部213は、配送先にて、収納部25から正しい荷物が取り出されたか否かを判定する。例えば、判定部213は、荷物の積み下ろし時に、荷物情報取得部211によって取得される荷物の画像と、荷物の積み込み時に荷物情報取得部211によって取得されて記憶部220に記憶されている荷物の画像とを比較する。各画像に写る荷物が一致する場合、荷物情報取得部211は、取り出された荷物が正しいと判定する。一方、各画像に写る荷物が一致しない場合、荷物情報取得部211は、取り出された荷物が正しくないと判定する。
表示制御部214は、表示部27における荷物に関する各種情報の表示を制御する。例えば、表示制御部214は、荷物の積み込み時に、荷物の積み込みに関する情報を表示部27に表示させる。具体的に、表示制御部214は、荷物の積み込み時に自動配送台車20の蓋体21が開かれると、積み込む荷物の伝票の読み取り指示や荷物の積み込み指示等を示す情報を表示部27に表示させる。また、表示制御部214は、収納部25に収納された荷物の画像と収納された荷物の個数を表示部27に表示させる。
また、表示制御部214は、荷物の積み下ろし時に、荷物の積み下ろしに関する情報を表示部27に表示させる。具体的に、表示制御部214は、荷物の積み下ろし時に自動配送台車20の蓋体21が開かれると、受取り対象の荷物(積み下ろす荷物)の情報や荷物の積み下ろしを促す情報等を表示部27に表示させる。また、表示制御部214は、収納部25から取り出す荷物の画像と取り出す荷物の個数を表示部27に表示させる。
また、表示制御部214は、各種の警告を表示部27に表示させる。例えば、表示制御部214は、荷物の積み込み時、伝票番号を読み取らずに荷物が収納された場合、伝票番号が読み取られていないことを示す警告を表示部27に表示させる。この時、表示制御部214は、作業のやり直しを促す警告を表示部27に表示させてもよい。また、表示制御部214は、荷物の積み下ろし時に、収納部25から取り出された荷物が正しくない場合、取り出された荷物が正しくないことを示す警告を表示部27に表示させる。この時、表示制御部214は、取り出した荷物の確認を促す警告を表示部27に表示させてもよい。
駆動部230は、自動配送台車20の下部に配設された車輪22を駆動するモータの駆動回路を含み、制御部210の制御の下、自動配送台車20を走行させる制御を行う。
センサ部240は、駆動部230の周囲の3次元情報を取得するLiDAR(Light Detection and Ranging)、周囲の2次元画像を撮像するイメージセンサ、角速度センサ、ジャイロセンサ等、各種のセンサで構成される。
通信部250は、配送管理サーバ10と、無線でデータ通信を行う。通信部250としては、IEEE802.11規格の無線LAN(Local Area Network)や、移動体通信を用いることができる。
撮像部26及び表示部27は、前述したように、収納する荷物の情報を取得したり、取り出す荷物を指示したり等、荷物の出し入れに関するインターフェースとなる。撮像部26としては、CMOS(Complementary Metal Oxide Semiconductor)イメージセンサやCCD(Charged Coupled Device)イメージセンサが用いられる。表示部27としては、LCD(Liquid Crystal Display)や有機EL(Electronic Luminescent)が用いられる。
まず、図4A~図4Cを参照して、自動配送台車20への荷物の積み込み作業における配送システム1での処理について説明する。図4Aは、積み込み作業における担当者の作業と表示を示す図である。図4Bは、積み込み作業における収納された荷物に関する表示を示す図である。図4Cは、積み込み作業における配送システムの処理を示す図である。
図2A及び図2Bに示したように、蓋体21の裏面には、撮像部26及び表示部27が設けられている。担当者40が蓋体21を開くと、撮像部26及び表示部27が外部に現れる。この時、撮像部26の位置は、収納部25の開口部を撮像する位置に来る。これにより、撮像部26は、担当者40が収納部25に収納する荷物の外観の画像を撮像することができる。また、担当者40は、表示部27に表示される情報を確認することができる。図4Aに示すように、表示部27には、荷物の積み込み作業を行う際の指示251が表示される。担当者40は、表示部27の指示251を確認しながら、荷物30a、30b、30cを収納部25に積み込んでいく。
積み込み作業時、表示部27には、積み込む荷物の伝票の読み取り指示と荷物の積み込み指示とが表示される。担当者40は、撮像部26に荷物の伝票の画像を撮像させ、自動配送台車20に伝票の伝票番号を読み取らせる。担当者40は、伝票の読み取りが完了した荷物を収納部25へ収納する。撮像部26が伝票の画像を撮像すると、自動配送台車20の荷物情報取得部211は、当該画像から伝票番号を荷物情報として取得する。荷物が複数ある場合、担当者40は、荷物ごとに伝票番号の読み取りと収納を行う。
具体的に、図4Aに示す例の場合、担当者40が自動配送台車20に収納する荷物の個数は3個である。担当者40は、まず、荷物30aの伝票31aを自動配送台車20に読み取らせ、読み取りが完了したら荷物30aを収納部25へ収納する。次いで、担当者40は、荷物30bの伝票31bの読み取りと荷物30bの収納、荷物30cの伝票31cの読み取りと荷物30cの収納を順に行う。このように、積み込む荷物が複数ある場合、担当者40は、積み込む荷物の伝票番号の読み取りと収納を繰り返して行う。このとき、担当者40が収納した荷物の数がカウントされる。自動配送台車20の表示制御部214は、カウントされた荷物の数を表示部27に表示させる。例えば、図4Bに示すように、収納した荷物の個数が個数表示253として表示部27に表示される。
また、積み込み作業時、撮像部26は、担当者40によって収納部25に収納される荷物の外観の画像を撮像する。撮像部26が荷物の外観の画像を撮像すると、自動配送台車20の荷物情報取得部211は、当該画像を荷物情報として取得する。撮像部26が撮像した荷物の外観の画像は、伝票番号に対応付けて、自動配送台車20の記憶部220又は配送管理サーバ10の記憶部120に記憶される。また、表示制御部214は、撮像部26が撮像した荷物の外観の画像を表示部27に表示させる。例えば、図4Bに示すように、撮像部26により撮像された荷物30a、30b、30cの画像が撮像画像252として表示される。なお、荷物の外観の画像は、静止画又は動画のどちらで撮像してもよい。
また、積み込み作業時、荷物情報取得部211は、荷物が収納部25に収納された順(積載順)をカウントし、積載順を荷物情報として取得する。例えば、担当者40が荷物30a、30b、30cの順に、荷物を収納した場合、荷物30aの積載順が「1」、荷物30bの積載順が「2」、荷物30cの積載順が「3」となる。荷物の積載順は、伝票番号に対応付けて、自動配送台車20の記憶部220又は配送管理サーバ10の記憶部120に記憶される。
例えば、図4Aに示す例のように、収納部25に3つの荷物30a、30b、30cが順に収納されたとする。この場合、配送ルート設定部112は、積載順の逆順となるよう、荷物30cの配送先、荷物30bの配送先、荷物30aの配送先の順で配送されるように、配送ルートを設定する。配送ルート設定後、配送ルート設定部112は、図4Cに示すよう設定した配送ルートを示すルート情報と、当該配送ルートに含まれる配送先の配送先情報とを含む配送情報を自動配送台車20へ送信する。自動配送台車20の配送制御部212は、通信部250が配送管理サーバ10から受信する配送ルート情報と配送先情報に基づき、自動配送台車20が配送ルートに沿って配送先へ荷物を配送するよう、自動配送台車20の自律走行を制御する。
図5Aに示すように、表示部27には、取り出す荷物の個数が個数表示262として表示されるとともに、取り出す荷物の画像が撮像画像261として表示される。例えば、受取先で、荷物30cと荷物30bを積み下ろしするとする。この場合、荷物30cの画像と荷物30bの画像が表示部27に表示される。また、取り出す荷物の個数として、「2」が表示部27に表示される。
また、本実施形態に係る配送システム1では、配送管理サーバ10としては、配送業者で荷物の運搬状況の追跡を行うシステムのサーバを利用できる。また、荷物を自動配送台車20から取り出すときに、配送管理サーバ10に受取報告が通知される。このため、既存のトラッキングシステムを利用して、荷物の追跡を行うことができる。
また、自動配送台車20は、LiDAR(Light Detection And Ranging)やAR(Augmented Reality)技術によって荷物の形状やサイズ等を示す形状情報を取得する構成を有してもよい。当該構成により、荷物の検知性能を向上することができる。さらに、自動配送台車20は、当該形状情報に基づき、荷物の積み込み方を出力可能な構成を有してもよい。これにより、自動配送台車20は、ユーザによる荷物の積み込みを支援することができる。なお、これらの構成は、配送管理サーバ10に設けられてもよい。
Claims (8)
- 目的地まで自律的に移動して荷物を配送する移動体に積み込まれる荷物の画像及び前記移動体から積み下ろされる荷物の画像を撮像する撮像部と、
前記撮像部に撮像された前記画像に基づき、前記荷物の識別情報を取得する取得部と、
前記撮像部に撮像された前記画像と前記取得部に取得された前記識別情報とを対応付けて記憶する記憶部と、
前記移動体に積み込まれる荷物の画像に基づき前記取得部に取得される前記識別情報を荷物情報として管理サーバへ送信し、前記識別情報に基づき取得される前記移動体に積み込まれる荷物の配送先を前記目的地として示す配送先情報を前記管理サーバから受信する通信部と、
前記配送先情報に基づき前記移動体が前記目的地まで移動した際に、前記配送先情報に対応付けられた前記荷物情報が示す前記荷物の前記識別情報に対応付けられた前記画像を、受け取り対象である荷物の前記画像として表示する表示部と、
を備える、積載物管理装置。 - 前記撮像部に撮像される前記移動体に積み込まれる荷物の画像と、前記移動体から積み下ろされる荷物の画像とを比較し、正しい荷物が積み下ろされたか否かを判定する判定部、
をさらに備える、請求項1に記載の積載物管理装置。 - 前記表示部は、前記移動体から間違った荷物が積み下ろされたと前記判定部に判定された場合、前記表示部に警告を表示させる、
請求項2に記載の積載物管理装置。 - 前記移動体に荷物が積み込まれた順を示す積載順に基づき設定される配送ルートに沿って前記荷物の配送を行うように、前記移動体の自律走行を制御する配送制御部、
をさらに備える、請求項1から請求項3のいずれか1項に記載の積載物管理装置。 - 前記配送ルートは、前記荷物の積載順とは逆の順に前記荷物が配送されるように設定される、
請求項4に記載の積載物管理装置。 - 前記通信部は、前記移動体に荷物が積み込まれた順を示す積載順を前記荷物情報として前記管理サーバへ送信し、前記積載順に基づき設定される配送ルートを示す配送ルート情報を前記管理サーバから受信する、
請求項1から請求項5のいずれか1項に記載の積載物管理装置。 - 撮像部が、目的地まで自律的に移動して荷物を配送する移動体に積み込まれる荷物の画像及び前記移動体から積み下ろされる荷物の画像を撮像する過程と、
取得部が、前記撮像部に撮像された前記画像に基づき、前記荷物の識別情報を取得する過程と、
記憶部が、前記撮像部に撮像された前記画像と前記取得部に取得された前記識別情報とを対応付けて記憶する過程と、
通信部が、前記移動体に積み込まれる荷物の画像に基づき前記取得部に取得される前記識別情報を荷物情報として管理サーバへ送信し、前記識別情報に基づき取得される前記移動体に積み込まれる荷物の配送先を前記目的地として示す配送先情報を前記管理サーバから受信する過程と、
表示部が、前記配送先情報に基づき前記移動体が前記目的地まで移動した際に、前記配送先情報に対応付けられた前記荷物情報が示す前記荷物の前記識別情報に対応付けられた前記画像を、受け取り対象である荷物の前記画像として表示する過程と、
を含む、積載物管理方法。 - コンピュータを、
目的地まで自律的に移動して荷物を配送する移動体に積み込まれる荷物の画像及び前記移動体から積み下ろされる荷物の画像を撮像する撮像手段と、
前記撮像手段に撮像された前記画像に基づき、前記荷物の識別情報を取得する取得手段と、
前記撮像手段に撮像された前記画像と前記取得手段に取得された前記識別情報とを対応付けて記憶する記憶手段と、
前記移動体に積み込まれる荷物の画像に基づき前記取得手段に取得される前記識別情報を荷物情報として管理サーバへ送信し、前記識別情報に基づき取得される前記移動体に積み込まれる荷物の配送先を前記目的地として示す配送先情報を前記管理サーバから受信する通信手段と、
前記配送先情報に基づき前記移動体が前記目的地まで移動した際に、前記配送先情報に対応付けられた前記荷物情報が示す前記荷物の前記識別情報に対応付けられた前記画像を、受け取り対象である荷物の前記画像として表示する表示手段と、
として機能させる、プログラム。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2020177187A JP7529531B2 (ja) | 2020-10-22 | 2020-10-22 | 積載物管理装置、積載物管理方法、及びプログラム |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2020177187A JP7529531B2 (ja) | 2020-10-22 | 2020-10-22 | 積載物管理装置、積載物管理方法、及びプログラム |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2022068480A JP2022068480A (ja) | 2022-05-10 |
| JP7529531B2 true JP7529531B2 (ja) | 2024-08-06 |
Family
ID=81460007
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2020177187A Active JP7529531B2 (ja) | 2020-10-22 | 2020-10-22 | 積載物管理装置、積載物管理方法、及びプログラム |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP7529531B2 (ja) |
Families Citing this family (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP7382362B2 (ja) * | 2021-03-26 | 2023-11-16 | 本田技研工業株式会社 | 宅配装置 |
| CN115744012B (zh) * | 2022-11-29 | 2024-07-02 | 深圳优地科技有限公司 | 机器人货仓的控制方法、机器人及存储介质 |
Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2013257681A (ja) | 2012-06-12 | 2013-12-26 | Total Operating Product Co Ltd | 引越荷物管理システム及び引越荷物管理方法 |
| JP2017027569A (ja) | 2015-07-16 | 2017-02-02 | 日本電気株式会社 | 受け取り支援システム、受け取り支援方法、受け取り支援プログラム、情報処理装置、及び端末装置 |
| JP2020060808A (ja) | 2018-10-04 | 2020-04-16 | トヨタ自動車株式会社 | 画像生成装置、画像生成方法、およびプログラム |
| JP2020529081A (ja) | 2017-07-28 | 2020-10-01 | ニューロ・インコーポレーテッドNuro Incorporated | 自律ロボット車両によってピアツーピア取引を実行するためのシステムおよび方法 |
Family Cites Families (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH10129996A (ja) * | 1996-10-29 | 1998-05-19 | Ohbayashi Corp | 自動搬送システム |
-
2020
- 2020-10-22 JP JP2020177187A patent/JP7529531B2/ja active Active
Patent Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2013257681A (ja) | 2012-06-12 | 2013-12-26 | Total Operating Product Co Ltd | 引越荷物管理システム及び引越荷物管理方法 |
| JP2017027569A (ja) | 2015-07-16 | 2017-02-02 | 日本電気株式会社 | 受け取り支援システム、受け取り支援方法、受け取り支援プログラム、情報処理装置、及び端末装置 |
| JP2020529081A (ja) | 2017-07-28 | 2020-10-01 | ニューロ・インコーポレーテッドNuro Incorporated | 自律ロボット車両によってピアツーピア取引を実行するためのシステムおよび方法 |
| JP2020060808A (ja) | 2018-10-04 | 2020-04-16 | トヨタ自動車株式会社 | 画像生成装置、画像生成方法、およびプログラム |
Also Published As
| Publication number | Publication date |
|---|---|
| JP2022068480A (ja) | 2022-05-10 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US12019442B1 (en) | Autonomous delivery device | |
| US11934992B2 (en) | Cross-dock management system, method and apparatus | |
| US10901418B2 (en) | Autonomous ground vehicles receiving items from transportation vehicles for delivery | |
| US10577180B1 (en) | Mobile modules for delivering items | |
| US11783285B2 (en) | Yard management system | |
| US11361277B2 (en) | Integrated container conveyance system | |
| US10161746B2 (en) | Systems and methods for cargo management | |
| US20220297286A1 (en) | Methods of performing a dispatched medical logistics operation related to a diagnosis kit for treating a patient and using a modular autonomous bot apparatus assembly and a dispatch server | |
| US11847922B2 (en) | System and method for secure delivery of a medication package | |
| CN107798496B (zh) | 一种智能快递系统、调度和快递方法 | |
| US12165097B2 (en) | System and method for secure delivery of a medication package using unmanned aerial vehicles | |
| JP6670517B2 (ja) | コンテナ位置管理システム | |
| US20190217478A1 (en) | Robot gamification for improvement of operator performance | |
| JP6556532B2 (ja) | 通信装置、搬送補助具、および搬送システム | |
| JP2022068480A (ja) | 積載物管理装置、積載物管理方法、及びプログラム | |
| JP2020179990A (ja) | 配達サービス用収容体 | |
| JP7316088B2 (ja) | 配達物収容体 | |
| JP7596939B2 (ja) | 荷物配送システム、荷物配送装置および荷物配送プログラム | |
| JP7353064B2 (ja) | 配達物収容体 | |
| JP2024099326A (ja) | 情報処理方法、情報処理装置及びプログラム | |
| WO2026015549A1 (en) | Automation interface network for warehouse and transportation management systems |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20230830 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20240527 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20240528 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20240619 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20240702 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20240725 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 7529531 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |