JP7549874B2 - アイリス機構を用いた多指ハンドによる把持装置、ロボットアーム及び飛行体 - Google Patents
アイリス機構を用いた多指ハンドによる把持装置、ロボットアーム及び飛行体 Download PDFInfo
- Publication number
- JP7549874B2 JP7549874B2 JP2020187926A JP2020187926A JP7549874B2 JP 7549874 B2 JP7549874 B2 JP 7549874B2 JP 2020187926 A JP2020187926 A JP 2020187926A JP 2020187926 A JP2020187926 A JP 2020187926A JP 7549874 B2 JP7549874 B2 JP 7549874B2
- Authority
- JP
- Japan
- Prior art keywords
- gripping
- central axis
- gripping device
- members
- gripped
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
- 230000005540 biological transmission Effects 0.000 claims description 25
- 239000013013 elastic material Substances 0.000 claims description 8
- 238000010586 diagram Methods 0.000 description 14
- 239000011162 core material Substances 0.000 description 5
- 239000012636 effector Substances 0.000 description 4
- 230000005484 gravity Effects 0.000 description 4
- 230000005489 elastic deformation Effects 0.000 description 3
- 239000000463 material Substances 0.000 description 3
- 229910052782 aluminium Inorganic materials 0.000 description 1
- XAGFODPZIPBFFR-UHFFFAOYSA-N aluminium Chemical compound [Al] XAGFODPZIPBFFR-UHFFFAOYSA-N 0.000 description 1
- 238000005452 bending Methods 0.000 description 1
- 230000007423 decrease Effects 0.000 description 1
- 229920001971 elastomer Polymers 0.000 description 1
- 230000001788 irregular Effects 0.000 description 1
- 229910052751 metal Inorganic materials 0.000 description 1
- 239000002184 metal Substances 0.000 description 1
- 238000000034 method Methods 0.000 description 1
- 238000011084 recovery Methods 0.000 description 1
- 229920002379 silicone rubber Polymers 0.000 description 1
- 239000004945 silicone rubber Substances 0.000 description 1
Images




Landscapes
- Manipulator (AREA)
Description
本把持装置においては、把持中心軸の周囲に配置される3以上の可動部材が把持中心軸に向けて近づくように移動することで、これらの可動部材により被把持物の外側面を把持する。よって、被把持物をその周囲から把持することができるので、3以上の可動部材の対向部が被把持物の外側面に当接したとき、被把持物を把持することが可能である。
ここで、従来の把持装置では、可動部材が平板状の部材(可動ブレード)であったため、被把持物が、例えば、特殊な外側面形状であったり、高さの低い物であったりすると、適切な把持が難しい場合があるなど、把持することが不得手な被把持物が多く存在する。
具体例で説明すると、例えば、高さの低い被把持物を把持する場合、従来の把持装置では、可動ブレードを移動可能なように保持する保持部材が、可動ブレードの板面よりも外側へ突出している。そのため、載置面上に載置された高さの低い被把持物を把持しようとすると、保持部材が載置面に干渉してしまい、可動ブレードの端面(対向部)を被把持物に対向させることができず、把持することができない。
これに対し、本把持装置では、被把持物の外側面に対向する可動部材の対向部が、把持中心軸に対して略平行で、かつ、把持中心軸に沿って長尺である。このような長尺形状であることから、対向部の長尺方向先端部分は、可動部材の保持部材を含む他の構成部材よりも、把持中心軸方向外側へ突出するように構成できる。よって、載置面上に載置された高さの低い被把持物を把持しようとするときに、他の構成部材が載置面に干渉せず、可動部材の対向部の先端部分を被把持物に対向させることができ、適切に把持することができる。
本把持装置においては、前記3以上の可動部材を把持中心軸から離れるように移動させて、これらの可動部材により被把持物の内側面を把持することもできるようになる。例えば、被把持物に設けられた孔の開口から、前記3以上の可動部材における長尺な対向部を挿入し、前記3以上の可動部材を把持中心軸から離れるように移動させることで、これらの可動部材の対向部を被把持物の内側面に当接させ、被把持物を保持(把持)することができる。よって、前記3以上の可動部材を当接させて把持可能な内側面をもつ被把持部であれば、被把持部の外側面形状がどのような形状であっても、当該被把持部を把持することができる。
本把持装置においては、前記3以上の可動部材を把持中心軸から離れるように移動させて、これらの可動部材により被把持物の内側面を把持することもできるようになる。例えば、被把持物に設けられた孔の開口から、前記3以上の可動部材における長尺な対向部を挿入し、前記3以上の可動部材を把持中心軸から離れるように移動させることで、これらの可動部材の対向部を被把持物の内側面に当接させ、被把持物を保持(把持)することができる。よって、前記3以上の可動部材を当接させて把持可能な内側面をもつ被把持部であれば、被把持部の外側面形状がどのような形状であっても、当該被把持部を把持することができる。
加えて、本把持装置においては、被把持物の外側面に対向する可動部材の対向部が、把持中心軸に対して略平行で、かつ、把持中心軸に沿って長尺である。そのため、例えば、被把持物の内側面形状が把持中心軸方向に向かって先細るような錐体形状を有する形状であっても、可動部材の対向部は錐体形状の最外周部(縁部)に真っ先に当接し、その最外周部(縁部)で摺動することなく、当該被把持物を把持することができる。
また、例えば、高さの低い被把持物を把持する場合でも、本把持装置では、可動部材の対向部が長尺であることから、その対向部の長尺方向先端部分は、可動部材の保持部材を含む他の構成部材よりも、把持中心軸方向外側へ突出するように構成できる。よって、載置面上に載置された高さの低い被把持物を把持しようとするときに、他の構成部材が載置面に干渉せず、可動部材の対向部の先端部分を被把持物の内側面に対向させることができ、適切に把持することができる。
本把持装置においては、可動部材の対向部に対向する被把持物の壁部(外側面や内側面)が、例えば非対称形状あるいは不定形形状などの特殊な形状であっても、可動部材の対向部で適切に把持することができる。例えば、壁部上に突出部分を有するような特殊形状をもつ被把持物の場合、可動部材間に隙間が無い従来の把持装置では、その突出部分にいずれかの可動部材が当接してしまうことで、他の可動部材の多くが被把持物の壁部に当接できない状態になってしまう。これに対し、本把持装置によれば、その突出部分が可動部材間の隙間に入り込むことができるので、より多くの可動部材を被把持物に当接させることができ、より適切に被把持物を把持することができる。
また、本把持装置によれば、各可動部材が把持中心軸に近づくにつれてお互いの離間距離が小さくなり、可動部材間の隙間が狭くなっていくので、可動部材間の隙間で被把持物を把持することも可能となる。これにより、例えば、把持中心軸が直交する方向に長尺な被把持物が、把持中心軸から外れる位置に位置していても、これを例えば2つの可動部材間の隙間で把持するということも可能である。
本把持装置においては、前記3以上の可動部材が保持部材よりも把持中心軸から離れた位置まで移動可能であるので、把持中心軸に直交する面において保持部材よりも大きな寸法をもつ被把持物を把持することができる。
この把持装置においては、対向部が弾性変形可能であるため、例えば、被把持物が壊れやすいものであっても、弾性変形により当接圧を適度に分散しつつ、当該把持物を把持することができる。また、載置面上の被把持物を把持するような場合、対向部が載置面に衝突しても載置面や対向部が破損しにくい。しかも、載置面に沿って対向部が弾性変形した状態で載置面上の被把持物を把持することができるので、載置面上に載置された高さの低い被把持物を、より適切に把持することができる。
この把持装置によれば、3以上の可動部材を複数の駆動源で移動させる構成よりも、軽量化、小型化が容易である。
把持中心軸の周囲に配置される3以上の可動部材を把持中心軸に対して近づけたり離したりするように移動する把持装置では、把持装置の中心部が把持中心軸におおよそ一致する。そのため、把持中心軸の付近に把持装置の重心が位置するようにすると、重量バランスのよい把持装置が得られる。
ところが、従来の把持装置では、平板状の可動ブレードで比較的長尺な被把持物の側面を把持できるように、把持中心軸を通る位置には被把持物を通すための空間を確保する必要がある。そのため、従来の把持装置では、比較的重量のある駆動源を把持中心軸から外れる位置に配置せざるを得ず、そのため、把持装置の重心位置が把持中心軸から大きく外れ、重量バランスが悪い。
これに対し、本把持装置は、上述したように、可動部材の対向部が長尺であるため、比較的長尺な被把持物の端部を可動部材の基端部(保持部材に保持される側の端部)まで入り込ませなくとも、可動部材の先端側部分の対向部で当該被把持物の側面を把持することが可能である。したがって、本把持装置のように、駆動源を把持中心軸が通る位置に配置することが可能である。そして、比較的重量のある駆動源を把持中心軸が通る位置に配置できることで、重量バランスの偏りの少ない構成を実現できる。
本把持装置によれば、各可動部材の前記移動(把持中心軸に対して近づいたり離れたりする移動)を、簡易な構成で実現することができる。
本把持装置においては、把持部材の他端側(先端側)を自由端とすることができるので、把持部材の先端側の対向部で被把持部を把持することができる。これにより、把持部材の先端側が他の構成部材に接続されている構成と比較して、当該他の構成部材が邪魔にならずに、被把持物を把持することができる。
従来の把持装置では、可動部材が平板状の部材(可動ブレード)であり、その可動ブレードを、駆動源からの駆動力を伝達する駆動伝達部材(ギヤやプーリ)と一緒に、把持中心軸の軸方向から2つの支持部材で挟み込んで支持する構成である。この構成においては、例えば、駆動速度の伝達比率(ギヤ比等)などを変えるために駆動伝達部材の大きさ等を変更する場合、この変更に合わせて、可動部材や支持部材の大きさ等も変更する必要がある。
本発明においては、2つの支持部材の間には、駆動伝達部材だけが挟み込まれ、可動部材が挟み込まれていない。このように2つの支持部材の外側に可動部材を保持する構成としたことで、駆動速度の伝達比率などを変えるために駆動伝達部材の大きさ等を変更する場合でも、この変更に合わせて、可動部材や支持部材の大きさ等を変更しないで済む。
このロボットアームによれば、把持することが不得手な被把持物の種類を減らし、より汎用性の高いロボットアームを提供することが可能となる。
この飛行体によれば、把持することが不得手な被把持物の種類を減らし、より汎用性の高い飛行体を提供することが可能となる。
以下、本発明に係る把持装置を、ロボットアームのエンドエフェクタとして適用した一実施形態(以下、本実施形態を「実施形態1」という。)について説明する。
なお、本実施形態1は、部品の組み立てを行う組み立て工場において、被把持物である部品が積載された運搬ケースから、ロボットアームを用いて部品をピックアップし、これを組み立てラインの部品搬送コンベア上の所定位置に配置する。ただし、本発明に係る把持装置について、このようなロボットアームに適用されるものは一例にすぎず、他のシステムに用いられるロボットアームに適用してもよいし、ロボットアーム以外の把持装置として用いられるものであってもよい。
本実施形態1の部品組立システム1は、部品取出位置2aに置かれた運搬ケース50内の部品をロボットアーム10により部品組立システムの搬送コンベア45上の所定位置に配置し、この搬送コンベア45で搬送された部品を後段の組み立て工程での組み立てに用いるものである。なお、空になった運搬ケース50は、ケース回収位置2bへ移される。
ロボットアーム10は、土台部11、土台部11に対して昇降可能に支持される昇降部12、昇降部12に対して第一回動軸13aの回りで回動可能に支持される第一腕部13、第一腕部13に対して第二回動軸14aの回りで回動可能に支持される第二腕部14、第二腕部14に対して第三回動軸15aの回りで回動可能に支持される手先部15などを有している。
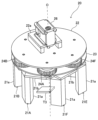
図4は、本実施形態1のアイリス多指ロボットハンド20を、図3とは別の角度から見た斜視図である。
図5(a)~(e)は、本実施形態1のアイリス多指ロボットハンド20の把持動作を説明するために、アイリス多指ロボットハンド20をフィンガー部材の先端側から見たときの説明図である。
なお、図3及び図4において、アイリス多指ロボットハンド20の内部構成を示すために、後述する第一保持部材22が透明のものとして記述されている。
また、本実施形態1では、1つの駆動源からの駆動力で6つのフィンガー部材21A~21Fを移動させる構成であるが、2つ以上の駆動源からの駆動力で6つのフィンガー部材21A~21Fを移動させる構成であってもよい。
本実施形態1の把持部材21aは、その長尺方向に延びる剛性の高い1又は2以上の芯材21cと、その芯材の周囲を覆うように成形された弾性材21dとから構成される。芯材21cは、アルミニウムなどの金属製であるのが好ましく、支持ブレード21bには把持部材21aの芯材21cが接続、支持される。弾性材21dは、例えばシリコーンゴムなどのゴム材によって形成されるが、その材料は適宜選定される。把持部材21aの弾性材21dの弾性を調整する方法は、材料を調整するだけでなく、切り欠きや内部空間を設けるような方法を採用してもよい。
特に、本実施形態1では、6つのフィンガー部材21A~21Fは、上述したように、各軸24aの回りをそれぞれ回転することで、把持中心軸Oに対して把持部材21aを近づけたり離れさせたりするように移動する。そのため、その移動中にお互いの把持部材21aが干渉(接触)することがないように、形状が決定されている。
本実施形態1において、駆動モータ26が駆動すると、その駆動力がモータギヤ26b、アイドラギヤ25、駆動ギヤ24A~24Fを介して、6つのフィンガー部材21A~21Fに伝達される。これにより、6つのフィンガー部材21A~21Fの各支持ブレード21bが各駆動ギヤ24A~24Fの軸24aの回りで回転し、各支持ブレード21bの他端部に取り付けられた各把持部材21aが軸24aの回りで回転移動する。
次に、本発明に係る把持装置を、被把持物を把持する把持装置を備えた飛行体の把持装置として適用した他の実施形態(以下、本実施形態を「実施形態2」という。)について説明する。
本実施形態2は、飛行体としてのドローンに搭載される把持装置として、上述した実施形態1のアイリス多指ロボットハンド20を採用したものである。したがって、アイリス多指ロボットハンド20の説明は省略する。
本実施形態2のドローン100は、公知のドローン本体101の下部に、上述した実施形態1のアイリス多指ロボットハンド20を取り付けた構成となっている。本実施形態2のドローン100によれば、例えば、飛行状態又は着地した状態において、ドローン本体101の下方に存在する搬送対象物(被把持物)をアイリス多指ロボットハンド20の6つのフィンガー部材21A~21Fの把持部材21aで把持することができる。そして、搬送対象物を把持した状態でドローン100が飛行することで、搬送対象物を搬送先まで搬送することができる。
10 :ロボットアーム
11 :土台部
12 :昇降部
13 :第一腕部
14 :第二腕部
15 :手先部
20 :アイリス多指ロボットハンド
21A~21F:フィンガー部材
21a :把持部材
21b :支持ブレード
21c :芯材
21d :弾性材
22 :第一保持部材
23 :第二保持部材
24A~24F:駆動ギヤ
25 :アイドラギヤ
26 :駆動モータ
26a :モータ軸
26b :モータギヤ
45 :搬送コンベア
50 :運搬ケース
100 :ドローン
101 :ドローン本体
O :把持中心軸
T1~T6:被把持物
Claims (13)
- 把持中心軸の周囲に配置される3以上の可動部材のそれぞれが駆動源の駆動力により該把持中心軸に向けて近づくように移動することで、該3以上の可動部材により被把持物の外側面を把持する把持装置であって、
前記被把持物の外側面に対向する前記可動部材の対向部は、前記把持中心軸に対して略平行で、かつ、該把持中心軸の方向に突出するように構成されており、
前記3以上の可動部材は、前記把持中心軸に最近接するときに各可動部材の対向部が互いに接触して隙間が生じない形状となっていることを特徴とする把持装置。 - 請求項1に記載の把持装置において、
前記3以上の可動部材は、前記把持中心軸から離れるように移動することで、該3以上の可動部材により被把持物の内側面を把持することを特徴とする把持装置。 - 請求項1又は2に記載の把持装置であって、
前記3以上の可動部材は、前記対向部の把持中心軸方向先端側部分が該可動部材の最先端に位置する形状となっていることを特徴とする把持装置。 - 請求項1乃至3のいずれか1項に記載の把持装置において、
前記3以上の可動部材は、お互いが前記把持中心軸の周方向に離間した状態で前記移動をすることを特徴とする把持装置。 - 請求項1乃至4のいずれか1項に記載の把持装置において、
前記3以上の可動部材を前記移動が可能なように保持する保持部材を有し、
前記3以上の可動部材は、前記保持部材よりも前記把持中心軸から離れた位置まで移動可能であることを特徴とする把持装置。 - 請求項1乃至5のいずれか1項に記載の把持装置において、
前記対向部は、弾性材によって構成されていることを特徴とする把持装置。 - 請求項1乃至6のいずれか1項に記載の把持装置において、
前記3以上の可動部材は、1つの前記駆動源の駆動力によって移動することを特徴とする把持装置。 - 請求項1乃至7のいずれか1項に記載の把持装置において、
前記駆動源は、前記把持中心軸が通る位置に配置されることを特徴とする把持装置。 - 請求項1乃至8のいずれか1項に記載の把持装置において、
前記3以上の可動部材は、前記把持中心軸に略平行となるように該把持中心軸の周囲に配置される各回転軸の回りをそれぞれ回転することにより前記移動をすることを特徴とする把持装置。 - 請求項1乃至9のいずれか1項に記載の把持装置において、
前記可動部材は、前記把持中心軸の方向に突出するように構成された把持部材と、該把持部材の一端側を支持する支持部材とを備え、前記駆動源の駆動力によって前記支持部材を移動させることにより前記把持部材が前記移動をすることを特徴とする把持装置。 - 請求項1乃至10のいずれか1項に記載の把持装置において、
前記3以上の可動部材に前記駆動源からの駆動力を伝達する駆動伝達部材を前記把持中心軸の軸方向から挟み込んで支持する2つの支持部材を有し、
前記2つの支持部材のうちの一方は、前記駆動伝達部材を支持する側とは反対側で、前記3以上の可動部材を前記移動が可能なように保持する保持部材であることを特徴とする把持装置。 - 被把持物を把持する把持装置を備えたロボットアームであって、
前記把持装置として、請求項1乃至11のいずれか1項に記載の把持装置を用いたことを特徴とするロボットアーム。 - 被把持物を把持する把持装置を備えた飛行体であって、
前記把持装置として、請求項1乃至11のいずれか1項に記載の把持装置を用いたことを特徴とする飛行体。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2020187926A JP7549874B2 (ja) | 2020-11-11 | 2020-11-11 | アイリス機構を用いた多指ハンドによる把持装置、ロボットアーム及び飛行体 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2020187926A JP7549874B2 (ja) | 2020-11-11 | 2020-11-11 | アイリス機構を用いた多指ハンドによる把持装置、ロボットアーム及び飛行体 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2022077191A JP2022077191A (ja) | 2022-05-23 |
| JP7549874B2 true JP7549874B2 (ja) | 2024-09-12 |
Family
ID=81654234
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2020187926A Active JP7549874B2 (ja) | 2020-11-11 | 2020-11-11 | アイリス機構を用いた多指ハンドによる把持装置、ロボットアーム及び飛行体 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP7549874B2 (ja) |
Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2004345051A (ja) | 2003-05-23 | 2004-12-09 | Ricoh Co Ltd | 円筒状基体把持装置および把持方法 |
| JP2009291871A (ja) | 2008-06-04 | 2009-12-17 | Mitsubishi Electric Corp | ロボット用把持ハンド |
| JP2020040178A (ja) | 2018-09-12 | 2020-03-19 | 学校法人神奈川大学 | 把持装置及びロボットアーム |
| JP2020121669A (ja) | 2019-01-31 | 2020-08-13 | Thk株式会社 | 飛行ロボット |
-
2020
- 2020-11-11 JP JP2020187926A patent/JP7549874B2/ja active Active
Patent Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2004345051A (ja) | 2003-05-23 | 2004-12-09 | Ricoh Co Ltd | 円筒状基体把持装置および把持方法 |
| JP2009291871A (ja) | 2008-06-04 | 2009-12-17 | Mitsubishi Electric Corp | ロボット用把持ハンド |
| JP2020040178A (ja) | 2018-09-12 | 2020-03-19 | 学校法人神奈川大学 | 把持装置及びロボットアーム |
| JP2020121669A (ja) | 2019-01-31 | 2020-08-13 | Thk株式会社 | 飛行ロボット |
Also Published As
| Publication number | Publication date |
|---|---|
| JP2022077191A (ja) | 2022-05-23 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN103203739B (zh) | 并联机构 | |
| US8690213B2 (en) | Robot hand and robot | |
| US8043042B2 (en) | Industrial robot | |
| CN103170968A (zh) | 操作机械手组件 | |
| CN102632507A (zh) | 机械手以及机器人装置 | |
| JP6336201B2 (ja) | パラレルリンク装置 | |
| CN102152300A (zh) | 线性驱动高速平面并联机械手 | |
| JP2009006460A (ja) | ロボットハンド | |
| US6273483B1 (en) | Three orthogonal directions movable fingers for holding and/or manipulating a three-dimensional object | |
| CN103648731B (zh) | 机械手、平移机械手、机械手系统及其驱动方法 | |
| CN111867790A (zh) | 物品移动载置装置 | |
| JP5262810B2 (ja) | パラレルメカニズム | |
| CN109079833B (zh) | 双驱动串联变宽度柔性铰链骨架的机械手 | |
| CN101602205A (zh) | 并联机构 | |
| US12191187B2 (en) | Dual arm with opposed dual end effectors and no vertical wafer overlap | |
| JP7211208B2 (ja) | デパレタイズ装置及びデパレタイズ方法 | |
| JP2019092295A (ja) | 圧電駆動装置、電子部品搬送装置およびロボット | |
| JP2019141957A (ja) | ロボットハンドおよびロボット | |
| JP2020032507A (ja) | ロボットハンド | |
| JP2022077191A (ja) | アイリス機構を用いた多指ハンドによる把持装置、ロボットアーム及び飛行体 | |
| JP7489088B2 (ja) | 円錐型アイリスロボットハンドに適用可能な把持装置、ロボットアーム及び飛行体 | |
| JP6902430B2 (ja) | パレタイザハンド | |
| WO2023037647A1 (ja) | ロボットハンド及びピッキングシステム | |
| JP2023021459A (ja) | エンドエフェクタおよびそれを備えるロボット | |
| JP6267610B2 (ja) | 電動グリッパ装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A80 | Written request to apply exceptions to lack of novelty of invention |
Free format text: JAPANESE INTERMEDIATE CODE: A80 Effective date: 20201207 |
|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20230921 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20240312 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20240419 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20240618 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20240802 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20240826 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 7549874 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |