JP7577385B2 - 情報処理装置、情報処理方法及びプログラム - Google Patents
情報処理装置、情報処理方法及びプログラム Download PDFInfo
- Publication number
- JP7577385B2 JP7577385B2 JP2023542213A JP2023542213A JP7577385B2 JP 7577385 B2 JP7577385 B2 JP 7577385B2 JP 2023542213 A JP2023542213 A JP 2023542213A JP 2023542213 A JP2023542213 A JP 2023542213A JP 7577385 B2 JP7577385 B2 JP 7577385B2
- Authority
- JP
- Japan
- Prior art keywords
- node
- nodes
- command value
- learning
- data
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images





Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J9/00—Program-controlled manipulators
- B25J9/16—Program controls
- B25J9/1656—Program controls characterised by programming, planning systems for manipulators
-
- G—PHYSICS
- G06—COMPUTING OR CALCULATING; COUNTING
- G06F—ELECTRIC DIGITAL DATA PROCESSING
- G06F16/00—Information retrieval; Database structures therefor; File system structures therefor
- G06F16/90—Details of database functions independent of the retrieved data types
- G06F16/906—Clustering; Classification
-
- G—PHYSICS
- G06—COMPUTING OR CALCULATING; COUNTING
- G06N—COMPUTING ARRANGEMENTS BASED ON SPECIFIC COMPUTATIONAL MODELS
- G06N20/00—Machine learning
-
- G—PHYSICS
- G06—COMPUTING OR CALCULATING; COUNTING
- G06N—COMPUTING ARRANGEMENTS BASED ON SPECIFIC COMPUTATIONAL MODELS
- G06N3/00—Computing arrangements based on biological models
- G06N3/02—Neural networks
- G06N3/04—Architecture, e.g. interconnection topology
Landscapes
- Engineering & Computer Science (AREA)
- Theoretical Computer Science (AREA)
- Physics & Mathematics (AREA)
- Data Mining & Analysis (AREA)
- General Engineering & Computer Science (AREA)
- General Physics & Mathematics (AREA)
- Software Systems (AREA)
- Mathematical Physics (AREA)
- Computing Systems (AREA)
- Databases & Information Systems (AREA)
- Artificial Intelligence (AREA)
- Evolutionary Computation (AREA)
- Medical Informatics (AREA)
- Biophysics (AREA)
- Mechanical Engineering (AREA)
- Robotics (AREA)
- Health & Medical Sciences (AREA)
- Life Sciences & Earth Sciences (AREA)
- Biomedical Technology (AREA)
- Computer Vision & Pattern Recognition (AREA)
- Computational Linguistics (AREA)
- General Health & Medical Sciences (AREA)
- Molecular Biology (AREA)
- Manipulator (AREA)
- Information Retrieval, Db Structures And Fs Structures Therefor (AREA)
- Management, Administration, Business Operations System, And Electronic Commerce (AREA)
Description
図1は、実施の形態1にかかる情報処理装置を実現するためのシステム構成の一例を示す図である。情報処理装置100は、専用コンピュータ、パーソナルコンピュータ(PC)などのコンピュータ1000により実現可能である。但し、コンピュータは、物理的に単一である必要はなく、分散処理を実行する場合には、複数であってもよい。図1に示すように、コンピュータ1000は、CPU(Central Processing Unit)1001、ROM(Read Only Memory)1002及びRAM(Random Access Memory)1003を有し、これらがバス1004を介して相互に接続されている。尚、コンピュータを動作させるためのOSソフトなどは、説明を省略するが、この情報処理装置を構築するコンピュータも当然有しているものとする。

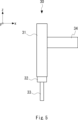
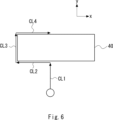
ロボットアーム31は、初期位置から+y方向に直進して障害物40に接触する。この場合、状態1の最後で障害物40に接触するまでは、ロボットアーム31に作用する外力はほぼ0となる。
ロボットアーム31は、障害物40に接触すると、ロボットアーム31が障害物40に押しつけられた状態のまま、移動方向を-x方向に変えて、移動を継続する。この場合、ロボットアーム31には、障害物40に押しつけられたことによる-y方向の反力fy2と、+x方向の摩擦力fx2が作用する。
ロボットアーム31は、障害物40の角(-x側かつ-y側の角)に到達すると、移動方向を+y方向に変え、かつ、障害物40に対して+x方向に押しつけられた状態で、移動を継続する。この場合、ロボットアーム31には、障害物40に押しつけられたことによる-x方向の反力fx3と、-y方向の摩擦力fy3が作用する。
ロボットアーム31は、障害物40の角(-x側かつ+y側の角)に到達すると、移動方向を+x方向に変え、かつ、障害物40に対して-y方向に押しつけられた状態で、移動を継続する。この場合、ロボットアーム31には、障害物40に押しつけられたことによる+y方向の反力fy4と、-x方向の摩擦力fx4が作用する。


探索部2は、モデル保持部1からモデルMDを読み込む。
探索部2は、入力データである状態量pを取得する。
探索部2は、入力データである状態量pがモデルMDのクラスタのいずれに属するかを取得する。以下では、入力データである状態量pが属するクラスタを対象クラスタCTRGと称する。ここでは、入力データである状態量pと各クラスタの重心との距離を計算し、最短距離にある重心を有するクラスタを対象クラスタCTRGとする。なお、対象クラスタCTRGの決定方法はこれに限られず、他の決定方法を適宜用いてもよい。
探索部2は、対象クラスタCTRGと、対象クラスタCTRGに対して時間的に直後のクラスタCNEXTに含まれるノードから、入力データである状態量pに最も近い状態量を有するノードNNEARを1つ探索し、探索結果を出力部3へ出力する。ここでは、ノードを探索するための距離指標として、ユークリッド距離を用いる。なお、以下では、入力データである状態量pに最も近い状態量を有するノードNNEARを、単に、最も近いノードNNEARと称する。
出力部3は、最も近いノードNNEARに基づいて決定した出力指令値qOUTを出力する。例えば、出力部3は、最も近いノードNNEARが保持する指令値qNEARを、出力指令値qOUTとして出力してもよい(第1の出力指令値決定方法)。
ステップSA11は、ステップSAの前段に挿入されるステップである。探索部2は、まず初めに、動作が初期状態、すなわち、入力データxの入力が初めてであることを示すため、初期フラグFGの値として0を設定する。なお、初期フラグはこの例に限られず、動作が初期状態であることを示せる限り、いなかる形式のデータでもよい。
ステップSA12は、ステップSA2とステップSA3との間に挿入されるステップである。探索部2は、動作が初期状態であるか、すなわち初期フラグFGの値が0であるか否かを判定する。初期フラグFGの値が0である(初期状態)場合には処理をステップSA3へ進め、初期フラグFGの値が0ではない(初期状態ではない)場合には処理をステップSA4へ進める。
ステップSA13は、ステップSA3とステップSA4との間に挿入されるステップである。探索部2は、動作が初期状態ではないことを示すため、初期フラグFGの値を1に切り替える。
探索部2は、ステップSA4で取得された最も近いノードNNEARが属するクラスタに基づいて、次回の処理における対象クラスタCTRGを決定する。ここでは、今回の処理で検出した最も近いノードNNEARのクラスタを対象クラスタCTRGと決定する。なお、次回の処理における対象クラスタCTRGの決定方法はこれに限られず、例えば、過去の所定回数の処理で検出された最も近いノードNNEARが属するクラスタのうちで、最も出現頻度が多いクラスタを次回の処理における対象クラスタCTRGとしてもよい。さらに、ステップSA4において複数のノードを探索した場合には、その複数のノードが属するクラスタのうちで頻度の多いクラスタを次回の処理における対象クラスタCtrgとしてもよい。例えば、ステップSA4で5つのノードが探索され、そのクラスタが{3,3,4,4,4}だった場合、対象クラスタを4としてもよい。
実施の形態2にかかる情報処理装置200について説明する。図14に、実施の形態2にかかる情報処理装置200の構成を模式的に示す。また、図15に、実施の形態2にかかる情報処理装置200が用いられる状況を模式的に示す。情報処理装置200は、情報処理装置100にモデル作成部4を追加し、かつ、探索部2を探索部6に置換した構成を有する。
モデル作成部4は、SOINN法により、状態量P及び指令値Qを受け取って保持及び加工して得られる学習用データDATを学習してモデルMDを作成する。SOINN法は、多次元ベクトルで記述された入力データを入力することで、入力データを表現するノードが生成され、この生成されたノードによって構成されるネットワークとしてモデルMDが得られるものである。以下、SOINN法における学習処理について説明する。

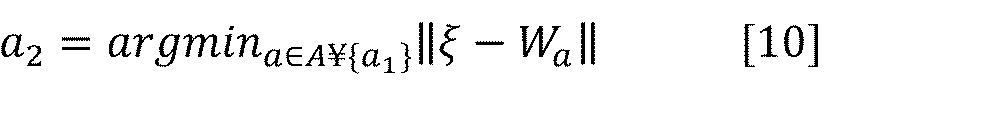
[手順M_A1]
類似度閾値算出手段43は、新しく挿入され一時記憶部に格納されたノードiの類似度閾値Tiを+∞(十分大きな値)に設定し、その結果を一時記憶部に格納する。
[手順M_A2]
一時記憶部に格納されたノードについて、ノードiが入力ベクトルから最も近いノードまたは2番目に近いノードとなった場合に、ノードiが隣接ノードを持つか否かを判定し、その結果を一時記憶部に格納する。
[手順M_A3]
一時記憶部に格納された判定の結果、隣接ノードを持つ場合には、一時記憶部に格納された類似度閾値及びノードについて、類似度閾値Tiを隣接ノードへの最大距離とし、その結果を一時記憶部に格納する。
即ち、ノードiについて、一時記憶部に格納される以下の式に基づいて類似度閾値Tiを算出し、その結果を一時記憶部に格納する。

[手順M_A4]
判定の結果、隣接ノードを持たない場合には、ノードiからノードiを除いた他の各ノードへの距離を算出し、算出された距離のうち最小の距離を類似度閾値Tiとする。
即ち、ノードiについて、一時記憶部に格納される以下の式に基づいて類似度閾値Tiを算出し、その結果を一時記憶部に格納する。


第1勝者ノードa1の重みベクトルの更新量ΔWa1、及び第1勝者ノードa1の隣接ノードiの重みベクトルの更新量ΔWaiは、例えば一時記憶部に格納される以下の式に基づいて算出し、その結果を一時記憶部に格納する。


従って、ノードの多い領域で第1勝者ノードとなった場合には高いポイントが与えられ、ノードの少ない領域で第1勝者ノードとなった場合には低いポイントが与えられるようにノードの密度のポイント値の算出方法を上述のように構成する。
これにより、ノードを含むある程度の範囲の領域におけるノードの密集具合を推定することができるため、ノードの分布が高密度の領域に位置するノードであっても、ノードが第1勝者回数となった回数をノードの密度とする従来の場合に比べて、入力ベクトルの入力分布密度により近似した密度となるノード密度ポイントを算出することができる。

累積ポイントsiは、例えば一時記憶部に格納される以下の式に基づいて算出し、その結果を一時記憶部に格納する。

このように、単位ノード密度ポイント算出部は、一時記憶部に格納されたノードiの密度densityiを累積ポイントsiの平均として算出し、その結果を一時記憶部に格納する。
これにより、追加学習を長時間実施する場合であっても、ノードのノード密度が相対的に小さくなってしまうことを防ぐことができ、従来の手法に比べて、入力ベクトルの入力分布密度により近似したノード密度を変化させずに保持して算出することができる。
[手順M_B1]
ノード探索部は、一時記憶部に格納されたノード及びノードの密度について、ノード密度算出手段47により算出されたノード密度に基づいて、ノード密度が局所的に最大であるノードを探索し、その結果を一時記憶部に格納する。
[手順M_B2]
第1のラベル付与部は、一時記憶部に格納されたノード、及びノードのラベルについて、手順M_B1において探索したノードに対して、既に他のノードに付与済みのラベルとは異なるラベルを付与し、その結果を一時記憶部に格納する。
[手順M_B3]
第2のラベル付与部は、一時記憶部に格納されたノード、ノード間を接続する辺、及びノードのラベルについて、手順M_B2において第1のラベル付与部によりラベルが付与されなかったノードについて、第1のラベル付与部にラベルが付与されたノードと辺によって接続されるノードについて、第1のラベル付与部によりラベルが付与されたノードのラベルと同じラベルを付与し、その結果を一時記憶部に格納する。即ち、密度が局所的に最大の隣接ノードと同じラベルを付与する。
[手順M_B4]
クラスタ分割部は、一時記憶部に格納されたノード、ノード間を接続する辺、及びノードのラベルについて、一時記憶部に格納された辺によって接続されるノードの集合であるクラスタを、同じラベルが付与されたノードからなるクラスタの部分集合であるサブクラスタに分割し、その結果を一時記憶部に格納する。
[手順M_B5]
分布重なり領域検出部は、一時記憶部に格納されたノード、ノード間を接続する辺、及びノードのラベルについて、注目するノードとその隣接ノードが異なるサブクラスタにそれぞれ属する場合に、その注目するノード及びその隣接ノードを含む領域を、サブクラスタの境界である分布の重なり領域として検出し、その結果を一時記憶部に格納する。
[手順M_C1]
所属サブクラスタ判定部は、一時記憶部に格納されたノード、ノードのサブクラスタについて、第1勝者ノード及び第2勝者ノードが属するサブクラスタをそれぞれ判定し、その結果を一時記憶部に格納する。
[手順M_C2]
一時記憶部に格納された手順M_C1における判定の結果、第1勝者ノード及び第2勝者ノードがどのサブクラスタにも属していない場合、又は、第1勝者ノード及び第2勝者ノードが同じサブクラスタに属している場合には、辺接続手段50は、一時記憶部に格納されたノード及びノード間の辺について、第1勝者ノード及び第2勝者ノード間に辺を生成することによりノード間を接続し、その結果を一時記憶部に格納する。
[手順M_C3]
一時記憶部に格納された手順M_C1における判定の結果、第1勝者ノード及び第2勝者ノードが互いに異なるサブクラスタに属す場合には、辺接続判定部は、一時記憶部に格納されたノード、ノード密度、及びノード間の辺について、ノードが属するサブクラスタの頂点の密度及びノードの密度に基づいて、第1勝者ノード及び第2勝者ノード間に辺を接続するか否かを判定し、その結果を一時記憶部に格納する。
[手順M_C4]
一時記憶部に格納された手順M_C3における辺接続判定部による判定の結果、辺を接続する必要がないと判定した場合には、一時記憶部に格納されたノード及びノード間の辺について、第1勝者ノード及び第2勝者ノード間を辺によって接続せず、既にノード間が辺によって接続されていた場合には、辺削除手段51は、一時記憶部に格納されたノード及びノード間の辺について、一時記憶部に格納された第1勝者ノード及び第2勝者ノード間の辺を削除し、その結果を一時記憶部に格納する。
[手順M_C5]
一時記憶部に格納された手順M_C3における辺接続判定部による判定の結果、辺を接続する必要があると判定した場合には、辺接続手段50は、一時記憶部に格納されたノード及びノード間の辺について、第1勝者ノード及び第2勝者ノード間に辺を生成しノード間を接続する。
まず、辺接続判定部は、一時記憶部に格納されたノード及びノード密度について、第1勝者ノードのノード密度densitywin及び第2勝者ノード密度densitysec-winのうち、最小のノード密度mを例えば一時記憶部に格納される以下の式に基いて算出し、その結果を一時記憶部に格納する。

尚、サブクラスタに含まれるノードのうち、ノード密度が最大であるノード密度をサブクラスタの頂点の密度とする。
そして、一時記憶部に格納されたノードが属するサブクラスタの頂点の密度Amax及びBmax、及びノードの密度mについて、mがαAAmaxより小さく、かつ、mがαBBmaxより小さいか否かを判定し、その結果を一時記憶部に格納する。即ち、一時記憶部に格納される以下の不等式を満足するか否かを判定し、その結果を一時記憶部に格納する。

一方、判定の結果、mがαAAmax以上、または、mがαBBmax以上である場合には、一時記憶部に格納されたノード及びノード間の辺について、第1勝者ノード及び第2勝者ノード間に辺は必要であると判定し、その結果を一時記憶部に格納する。
i) Amax/meanA-1≦1の場合には、αA=0.0とする。
ii) 1<Amax/meanA-1≦2の場合には、αA=0.5とする。
iii) 2<Amax/meanA-1の場合には、αA=1.0とする。
Amax/meanAの値が1以下となるi)の場合には、AmaxとmeanAの値は同程度であり、密度の凹凸はノイズの影響によるものと判断する。そして、αの値を0.0とすることで、サブクラスタが統合されるようにする。
また、Amax/meanAの値が2を超えるi i i)の場合には、AmaxはmeanAに比べて十分大きく、明らかな密度の凹凸が存在するものと判断する。そして、αの値を1.0とすることで、サブクラスタが分離されるようにする。
そして、Amax/meanAの値が上述した場合以外となる i i)の場合には、αの値を0.5とすることで、密度の凹凸の大きさに応じてサブクラスタが統合又は分離されるようにする。
尚、meanAはサブクラスタAに属すノードiのノード密度densityiの平均値を示し、NAをサブクラスタAに属するノードの数として、一時記憶部に格納される以下の式に基づいて算出し、その結果を一時記憶部に格納する。

具体的には、例えば以下のようにして一時記憶部に格納されたノード、ノード密度、ノード間の辺、隣接ノードの個数について、ノード密度及び注目するノードの隣接ノードの個数に基づいて、注目するノードを削除し、その結果を一時記憶部に格納する。
i) 一時記憶部に格納された隣接ノード数が2の場合、ノード密度比較部はノードiのノード密度densityiを例えば一時記憶部に格納される以下の式に基づいて算出する閾値と比較し、その結果を一時記憶部に格納する。

ii) 一時記憶部に格納された隣接ノード数が1の場合、ノード密度比較部はノードiのノード密度densityiを例えば一時記憶部に格納される以下の式に基づいて算出する閾値と比較し、その結果を一時記憶部に格納する。

iii) 一時記憶部に格納された隣接ノード数について、隣接ノードを持たない場合、ノイズノード削除部は、一時記憶部に格納されたノードについて、ノードを削除し、その結果を一時記憶部に格納する。
ここで、予め設定され一時記憶部に格納される所定のパラメータc1及びc2を調整することで、ノイズノード削除手段52によるノイズノードの削除の振る舞いを調整することができる。
入力情報取得手段41は、ランダムに2つの入力ベクトルを取得し、ノード集合Aをそれらに対応する2つのノードのみを含む集合として初期化し、その結果を一時記憶部に格納する。また、辺集合C⊂A×Aを空集合として初期化し、その結果を一時記憶部に格納する。
入力情報取得手段41は、学習用データDATからランダムに選択された新しい入力ベクトルξを入力し、その結果を一時記憶部に格納する。ただし、一度選択された入力ベクトルが再び選択されることはない点については、言うまでもない。
勝者ノード探索手段42は、一時記憶部に格納された入力ベクトル及びノードについて、入力ベクトルξに最も近い重みベクトルを持つ第1勝者ノードa1及び2番目に近い重みベクトルを持つ第2勝者ノードa2を探索し、その結果を一時記憶部に格納する。
類似度閾値判定手段44は、一時記憶部に格納された入力ベクトル、ノード、ノードの類似度閾値について、入力ベクトルξと第1勝者ノードa1間の距離が第1勝者ノードa1の類似度閾値T1より大きいか否か、及び、入力ベクトルξと第2勝者ノードa2間の距離が第2勝者ノードa2の類似度閾値T2より大きいか否かを判定し、その結果を一時記憶部に格納する。
ここで、一時記憶部に格納された第1勝者ノードa1の類似度閾値T1及び第2勝者ノードa2の類似度閾値T2は、上述の手順M_A1~手順M_A4において示したように類似度閾値算出手段43により算出され、その結果が一時記憶部に格納される。
一時記憶部に格納されたステップM4における判定の結果、入力ベクトルξと第1勝者ノードa1間の距離が第1勝者ノードa1の類似度閾値T1より大きい、又は、入力ベクトルξと第2勝者ノードa2間の距離が第2勝者ノードa2の類似度閾値T2より大きい場合には、ノード挿入手段45は、一時記憶部に格納された入力ベクトル及びノードについて、入力ベクトルξを新たなノードiとして、入力ベクトルξと同じ位置に挿入し、その結果を一時記憶部に格納する。
一方、一時記憶部に格納されたステップM4における判定の結果、入力ベクトルξと第1勝者ノードa1間の距離が第1勝者ノードa1の類似度閾値T1以下であり、かつ、入力ベクトルξと第2勝者ノードa2間の距離が第2勝者ノードa2の類似度閾値T2以下である場合には、辺接続判定手段49は、一時記憶部に格納されたノード、ノード密度、ノード間の辺について、第1勝者ノードa1及び第2勝者ノードa2のノード密度に基づいて、第1勝者ノードa1及び第2勝者ノードa2間に辺を接続するか否かを判定し、その結果を一時記憶部に格納する。
一時記憶部に格納されたステップM6における判定の結果、第1勝者ノードa1及び第2勝者ノードa2間に辺を生成して接続する場合には、辺接続手段50は、一時記憶部に格納されたノード及びノード間の辺について、第1勝者ノード及び第2勝者ノード間に辺を接続し、その結果を一時記憶部に格納する。
そして、情報処理装置は、一時記憶部に格納された辺及び辺の年齢について、新しく生成された辺、及び、既にノード間に辺が生成されていた場合にはその辺について、辺の年齢を0に設定しその結果を一時記憶部に格納し、第1勝者ノードa1と直接的に接続される辺の年齢をインクリメントし(1増やす)、その結果を一時記憶部に格納する。
一方、一時記憶部に格納されたステップM6における判定の結果、第1勝者ノードa1及び第2勝者ノードa2間に辺を接続しない場合には、ステップM8へと処理を進めるが、既にノード間に辺が生成されていた場合には、辺削除手段51は、一時記憶部に格納されたノード及びノード間の辺について、第1勝者ノードa1及び第2勝者ノードa2間の辺を削除し、その結果を一時記憶部に格納する。尚、上述の手順M_C1~M_C5において示したようにして、辺接続判定手段49、辺接続手段50、及び辺削除手段51は処理を実施する。
次いで、一時記憶部に格納されたノード及びノード密度のポイント値について、第1勝者ノードa1について、ノード密度算出手段47は、一時記憶部に格納された第1勝者ノードa1のノード密度のポイント値を算出しその結果を一時記憶部に格納し、算出され一時記憶部に格納されたノード密度のポイント値を以前までに算出され一時記憶部に格納されたポイント値に加算することで、ノード密度ポイントとして累積し、その結果を一時記憶部に格納する。
次いで、情報処理装置は、一時記憶部に格納された第1勝者ノードa1が第1勝者ノードとなった累積回数Ma1をインクリメントし(1増やす)、その結果を一時記憶部に格納する。
重みベクトル更新手段46は、一時記憶部に格納されたノード及びノードの重みベクトルについて、第1勝者ノードa1の重みベクトル及び第1勝者ノードa1の隣接ノードの重みベクトルをそれぞれ入力ベクトルξに更に近づけるように更新し、その結果を一時記憶部に格納する。
情報処理装置は、一時記憶部に格納された辺について、予め設定され一時記憶部に格納された閾値agetを超えた年齢を持つ辺を削除し、その結果を一時記憶部に格納する。尚、agetはノイズなどの影響により誤って生成される辺を削除するために使用する。agetに小さな値を設定することにより、辺が削除されやすくなりノイズによる影響を防ぐことができるものの、値を極端に小さくすると、頻繁に辺が削除されるようになり学習結果が不安定になる。一方、極端に大きな値をagetに設定すると、ノイズの影響で生成された辺を適切に取り除くことができない。これらを考慮して、パラメータagetは実験により予め算出し一時記憶部に格納される。
情報処理装置は、一時記憶部に格納された与えられた入力ベクトルξの総数について、与えられた入力ベクトルξの総数が予め設定され一時記憶部に格納されたλの倍数であるか否かを判定し、その結果を一時記憶部に格納する。一時記憶部に格納された判定の結果、入力ベクトルの総数がλの倍数でない場合にはステップM2へと戻り、次の入力ベクトルξを処理する。
一方、入力ベクトルξの総数がλの倍数となった場合には以下の処理を実行する。
尚、λはノイズと見なされるノードを削除する周期である。λに小さな値を設定することにより、頻繁にノイズ処理を実施することができるものの、値を極端に小さくすると、実際にはノイズではないノードを誤って削除してしまう。一方、極端に大きな値をλに設定すると、ノイズの影響で生成されたノードを適切に取り除くことができない。これらを考慮して、パラメータλは実験により予め算出し一時記憶部に格納される。
分布重なり領域検出手段48は、一時記憶部に格納されたサブクラスタ及び分布の重なり領域について、上述の手順M_B1~M_B5において示したようにしてサブクラスタの境界である分布の重なり領域を検出し、その結果を一時記憶部に格納する。
ノード密度算出手段47は、一時記憶部に格納されて累積されたノード密度ポイントを単位入力数あたりの割合として算出しその結果を一時記憶部に格納し、単位入力数あたりのノードのノード密度を算出し、その結果を一時記憶部に格納する。
ノイズノード削除手段52は、一時記憶部に格納されたノードについて、ノイズノードと見なしたノードを削除し、その結果を一時記憶部に格納する。尚、ステップM13においてノイズノード削除手段52が使用するパラメータc1及びc2はノードをノイズと見なすか否かの判定に使用する。通常、隣接ノード数が2であるノードはノイズではないことが多いため、c1は0に近い値を使用する。また、隣接ノード数が1であるノードはノイズであることが多いため、c2は1に近い値を使用するものとし、これらのパラメータは予め設定され一時記憶部に格納される。
情報処理装置は、一時記憶部に格納された与えられた入力ベクトルξの総数について、与えられた入力ベクトルξの総数が予め設定され一時記憶部に格納されたLTであるか否かを判定し、その結果を一時記憶部に格納する。一時記憶部に格納された判定の結果、入力ベクトルの総数がLTの倍数でない場合にはステップM2へと戻り、次の入力ベクトルξを処理する。
一方、入力ベクトルξの総数がLTとなった場合には、学習を停止する。
探索部5は、図11のステップSA1と同様に、モデル保持部1からモデルMDを読み込む。
探索部5は、図11のステップSA2と同様に、入力データである状態量pを取得する。
探索部5は、図11のステップSA4と同様に、モデルMDから、入力データpに最も近いノードNNEARを探索する。
出力部3は、図11のステップSA5と同様に、実施の形態1と同様である。つまり、出力部3は、最も近いノードNNEARに基づいて決定した出力指令値qOUTを出力する。なお、実施の形態1と同様に、第1~第4の出力指令値決定方法を含む各種の方法を用いて出力指令値qOUTを決定してもよい。
なお、本発明は上記実施の形態に限られたものではなく、趣旨を逸脱しない範囲で適宜変更することが可能である。例えば、上述の実施の形態において、2つの値の大小判定について説明したが、これは例示に過ぎず、2つの値の大小判定において2つの値が等しい場合については、必要に応じて取り扱ってもよい。すなわち、第1の値が第2の値以上であるか又は第2の値よりも小さいかの判定と、第1の値が第2の値よりも大きいか又は第2の値以下であるかの判定とについては、必要に応じていずれを採用してもよい。第1の値が第2の値以下であるか又は第2の値よりも大きいかの判定と、第1の値が第2の値よりも小さいか又は第2の値以上であるかの判定については、いずれを採用してもよい。換言すれば、2つの値の大小判定を行って2つの判定結果を得る場合、2つの値が等しい場合については、必要に応じて2つの判定結果のいずれに含めてもよい。
2 探索部
3 出力部
4 モデル作成部
5 探索部
10 操作者
11 指令装置
20 操作対象装置
30 ロボット
31 ロボットアーム
32 力センサ
33 円柱ポール
41 入力情報取得手段
42 勝者ノード探索手段
43 類似度閾値算出手段
44 類似度閾値判定手段
45 ノード挿入手段
46 重みベクトル更新手段
47 ノード密度算出手段
48 分布重なり領域検出手段
49 辺接続判定手段
50 辺接続手段
51 辺削除手段
52 ノイズノード削除手段
53 出力情報表示手段
100 情報処理装置
110 処理部
120 表示部
130 入力部
200 情報処理装置
1000 コンピュータ
1001 CPU
1002 ROM
1003 RAM
1004 バス
1005 入出力インターフェイス
1006 入力部
1007 出力部
1008 記憶部
1009 通信部
1010 ドライブ
1011 磁気ディスク
1012 光ディスク
1013 フレキシブルディスク
1014 半導体メモリ
Claims (11)
- 学習対象から予め取得した第1の状態量と前記学習対象の動作を制御するために与えた前記第1の状態量に対応する第1の指令値と、を含む、多次元ベクトルで表されたデータ要素を複数含む時系列データに基づいた学習用データのそれぞれを第2の状態量及び第2の指令値を含む多次元ベクトルとして表されるノードとして時系列クラスタリングすることで、前記学習用データの分布構造を、複数のクラスタに分類した前記ノードの集合として学習したモデルを保持するモデル保持部と、
制御対象から取得した第3の状態量が入力データとして入力され、前記モデルに含まれる前記学習用データのデータ要素数よりも少数の前記ノードとして、前記入力データが属するクラスタと前記入力データが属するクラスタに時間的に直後のクラスタとに属するノードを選択し、選択した2つの前記クラスタに属する前記ノードから前記入力データに対して最短距離のノードを、前記入力データに一致又は近似するノードとして探索する探索部と、
前記探索したノードの前記第2の指令値に基づく値を、前記制御対象を操作するために与える出力指令値として前記制御対象へ出力する出力部と、を備える、
情報処理装置。 - 前記探索部は、前記探索したノードが属するクラスタの一部又は全部のノードの指令値から算出される統計量に基づいて、前記出力指令値を決定する、
請求項1に記載の情報処理装置。 - 前記探索部は、前記探索したノードの指令値を、前記出力指令値として出力する、
請求項1に記載の情報処理装置。 - 前記探索部は、前記探索したノードとの指令値と、前記探索したノードに近似する1つ以上のノードの指令値と、から算出される統計量に基づいて、前記出力指令値を決定する、
請求項1に記載の情報処理装置。 - 前記探索したノードに近似する1以上のノードは、前記探索したノードから所定の距離以内のノード、又は、前記探索したノードから近い順に選択された所定の個数のノードである、
請求項4に記載の情報処理装置。 - 前記統計量は、平均値、中央値、最大値、最小値及び最頻値のいずれかである、
請求項4又は5に記載の情報処理装置。 - 前記第2の状態量は、前記学習対象から予め取得した前記第1の状態量であり、かつ、前記第2の指令値は、前記予め取得した前記第1の状態量に応じて前記学習対象に与えられた前記第1の指令値である、
請求項1乃至6のいずれか一項に記載の情報処理装置。 - 前記第1の指令値は、前記学習対象から予め取得した前記第1の状態量に基づいて前記学習対象の操作者が前記学習対象に与えた指令値の実績値である、
請求項7に記載の情報処理装置。 - 前記学習用データのデータ要素に含まれる前記第1の指令値は、前記学習対象から予め取得した前記第1の状態量に対して、所定の時間だけ後に前記制御対象に与えられた指令値である、
請求項7に記載の情報処理装置。 - 学習対象から予め取得した第1の状態量と前記学習対象の動作を制御するために与えた前記第1の状態量に対応する第1の指令値と、を含む、多次元ベクトルで表されたデータ要素を複数含む時系列データに基づいた学習用データのそれぞれを第2の状態量及び第2の指令値を含む多次元ベクトルとして表されるノードとして時系列クラスタリングすることで、前記学習用データの分布構造を、複数のクラスタに分類した前記ノードの集合として学習したモデルを保持し、
制御対象から取得した第3の状態量が入力データとして入力され、前記モデルに含まれる前記学習用データのデータ要素数よりも少数の前記ノードとして、前記入力データが属するクラスタと前記入力データが属するクラスタに時間的に直後のクラスタとに属するノードを選択し、選択した2つの前記クラスタに属する前記ノードから前記入力データに対して最短距離のノードを、前記入力データに一致又は近似するノードとして探索し、
前記探索したノードの前記第2の指令値に基づく値を、前記制御対象を操作するために与える出力指令値として前記制御対象へ出力する、
情報処理方法。 - 学習対象から予め取得した第1の状態量と前記学習対象の動作を制御するために与えた前記第1の状態量に対応する第1の指令値と、を含む、多次元ベクトルで表されたデータ要素を複数含む時系列データに基づいた学習用データのそれぞれを第2の状態量及び第2の指令値を含む多次元ベクトルとして表されるノードとして時系列クラスタリングすることで、前記学習用データの分布構造を、複数のクラスタに分類した前記ノードの集合として学習したモデルを保持する処理と、
制御対象から取得した第3の状態量が入力データとして入力され、前記モデルに含まれる前記学習用データのデータ要素数よりも少数の前記ノードとして、前記入力データが属するクラスタと前記入力データが属するクラスタに時間的に直後のクラスタとに属するノードを選択し、選択した2つの前記クラスタに属する前記ノードから前記入力データに対して最短距離のノードを、前記入力データに一致又は近似するノードとして探索する処理と、
前記探索したノードの前記第2の指令値に基づく値を、前記制御対象を操作するために与える出力指令値として前記制御対象へ出力する処理と、をコンピュータに実行させる、
プログラム。
Applications Claiming Priority (3)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2021133415 | 2021-08-18 | ||
| JP2021133415 | 2021-08-18 | ||
| PCT/JP2022/014070 WO2023021776A1 (ja) | 2021-08-18 | 2022-03-24 | 情報処理装置、情報処理方法及びプログラムが格納された非一時的なコンピュータ可読媒体 |
Publications (3)
| Publication Number | Publication Date |
|---|---|
| JPWO2023021776A1 JPWO2023021776A1 (ja) | 2023-02-23 |
| JPWO2023021776A5 JPWO2023021776A5 (ja) | 2024-02-26 |
| JP7577385B2 true JP7577385B2 (ja) | 2024-11-05 |
Family
ID=85240327
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2023542213A Active JP7577385B2 (ja) | 2021-08-18 | 2022-03-24 | 情報処理装置、情報処理方法及びプログラム |
Country Status (2)
| Country | Link |
|---|---|
| JP (1) | JP7577385B2 (ja) |
| WO (1) | WO2023021776A1 (ja) |
Families Citing this family (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN118093897B (zh) * | 2024-04-28 | 2024-08-02 | 浙江大华技术股份有限公司 | 一种数据元匹配方法、电子设备及计算机可读存储介质 |
Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2000276484A (ja) | 1999-03-25 | 2000-10-06 | Konica Corp | 画像検索装置、画像検索方法及び画像表示装置 |
| JP2008299640A (ja) | 2007-05-31 | 2008-12-11 | Tokyo Institute Of Technology | パターン認識装置、パターン認識方法、及びプログラム |
| WO2016114240A1 (ja) | 2015-01-13 | 2016-07-21 | 株式会社小松製作所 | 掘削機械、掘削機械の制御方法及び掘削システム |
| WO2020241419A1 (ja) | 2019-05-24 | 2020-12-03 | 川崎重工業株式会社 | 学習機能付き建設機械 |
-
2022
- 2022-03-24 WO PCT/JP2022/014070 patent/WO2023021776A1/ja not_active Ceased
- 2022-03-24 JP JP2023542213A patent/JP7577385B2/ja active Active
Patent Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2000276484A (ja) | 1999-03-25 | 2000-10-06 | Konica Corp | 画像検索装置、画像検索方法及び画像表示装置 |
| JP2008299640A (ja) | 2007-05-31 | 2008-12-11 | Tokyo Institute Of Technology | パターン認識装置、パターン認識方法、及びプログラム |
| WO2016114240A1 (ja) | 2015-01-13 | 2016-07-21 | 株式会社小松製作所 | 掘削機械、掘削機械の制御方法及び掘削システム |
| WO2020241419A1 (ja) | 2019-05-24 | 2020-12-03 | 川崎重工業株式会社 | 学習機能付き建設機械 |
Also Published As
| Publication number | Publication date |
|---|---|
| WO2023021776A1 (ja) | 2023-02-23 |
| JPWO2023021776A1 (ja) | 2023-02-23 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US7542953B1 (en) | Data classification by kernel density shape interpolation of clusters | |
| US20140046878A1 (en) | Method and system for detecting sound events in a given environment | |
| CN101950376B (zh) | 隐马尔可夫模型学习设备和方法 | |
| Chamroukhi et al. | Model‐based clustering and classification of functional data | |
| US20080319951A1 (en) | Apparatus and method for classifying time-series data and time-series data processing apparatus | |
| CN112966088A (zh) | 未知意图的识别方法、装置、设备及存储介质 | |
| Bouguelia et al. | An adaptive algorithm for anomaly and novelty detection in evolving data streams | |
| Fink et al. | Novelty detection by multivariate kernel density estimation and growing neural gas algorithm | |
| CN113268963A (zh) | 参数更新装置、分类装置、存储介质以及参数更新方法 | |
| KR102333893B1 (ko) | 실내위치인식 시스템 성능유지를 위한 크라우드소싱 기반 무선신호세기 데이터베이스 갱신 알림 방법 및 장치 | |
| JP6950504B2 (ja) | 異常候補抽出プログラム、異常候補抽出方法および異常候補抽出装置 | |
| KR20230054167A (ko) | 기계학습모델의 생성 방법 및 그 장치 | |
| JP5187635B2 (ja) | 能動学習システム、能動学習方法、及び能動学習用プログラム | |
| JP5130523B2 (ja) | 情報処理装置、情報処理方法、及びプログラム | |
| EP4258183A1 (en) | Partial action interval estimation model construction device, partial action interval estimation model construction method, and partial action interval estimation model construction program | |
| WO2023021776A1 (ja) | 情報処理装置、情報処理方法及びプログラムが格納された非一時的なコンピュータ可読媒体 | |
| Bao et al. | A novel prognostic approach for RUL estimation with evolving joint prediction of continuous and discrete states | |
| JP2023130960A (ja) | 情報処理プログラム、装置、及び方法 | |
| Li et al. | Sudden Concept Drift Detection and Adaption in Virtual Metrology for Semiconductor Manufacturing | |
| JP7139723B2 (ja) | 選定プログラム、選定方法および選定装置 | |
| JP2008299640A (ja) | パターン認識装置、パターン認識方法、及びプログラム | |
| JP4997524B2 (ja) | 多変数決定木構築システム、多変数決定木構築方法および多変数決定木を構築するためのプログラム | |
| Xu et al. | Randomized Kd tree ReliefF algorithm for feature selection in handling high dimensional process parameter data | |
| JP2020149617A (ja) | 分子動力学データ解析装置及びプログラム | |
| Arostegi et al. | SLAYER: A Semi-supervised Learning Approach for Drifting Data Streams under Extreme Verification Latency. |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20231120 |
|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20231120 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20240702 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20240827 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20241015 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20241016 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 7577385 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |