JP7600627B2 - 超音波診断装置、超音波診断装置の制御方法、及び、超音波診断装置の制御プログラム - Google Patents
超音波診断装置、超音波診断装置の制御方法、及び、超音波診断装置の制御プログラム Download PDFInfo
- Publication number
- JP7600627B2 JP7600627B2 JP2020184389A JP2020184389A JP7600627B2 JP 7600627 B2 JP7600627 B2 JP 7600627B2 JP 2020184389 A JP2020184389 A JP 2020184389A JP 2020184389 A JP2020184389 A JP 2020184389A JP 7600627 B2 JP7600627 B2 JP 7600627B2
- Authority
- JP
- Japan
- Prior art keywords
- image
- blood vessel
- detected
- axis
- blood
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
- 238000000034 method Methods 0.000 title claims description 132
- PWPJGUXAGUPAHP-UHFFFAOYSA-N lufenuron Chemical compound C1=C(Cl)C(OC(F)(F)C(C(F)(F)F)F)=CC(Cl)=C1NC(=O)NC(=O)C1=C(F)C=CC=C1F PWPJGUXAGUPAHP-UHFFFAOYSA-N 0.000 title 1
- 210000004204 blood vessel Anatomy 0.000 claims description 429
- 238000002604 ultrasonography Methods 0.000 claims description 160
- 230000008569 process Effects 0.000 claims description 91
- 239000000523 sample Substances 0.000 claims description 86
- 238000001514 detection method Methods 0.000 claims description 80
- 238000012545 processing Methods 0.000 claims description 75
- 230000017531 blood circulation Effects 0.000 claims description 56
- 238000005259 measurement Methods 0.000 claims description 27
- 208000031481 Pathologic Constriction Diseases 0.000 claims description 22
- 208000037804 stenosis Diseases 0.000 claims description 22
- 230000036262 stenosis Effects 0.000 claims description 22
- 230000002792 vascular Effects 0.000 claims description 19
- 238000010191 image analysis Methods 0.000 claims description 16
- 230000008859 change Effects 0.000 claims description 15
- 238000009826 distribution Methods 0.000 claims description 12
- 238000003384 imaging method Methods 0.000 claims description 6
- 238000011156 evaluation Methods 0.000 claims 3
- 238000012544 monitoring process Methods 0.000 claims 2
- 238000010586 diagram Methods 0.000 description 50
- 230000005540 biological transmission Effects 0.000 description 25
- 238000012986 modification Methods 0.000 description 17
- 230000004048 modification Effects 0.000 description 17
- 238000012937 correction Methods 0.000 description 14
- 238000004364 calculation method Methods 0.000 description 10
- 230000006870 function Effects 0.000 description 10
- 238000001228 spectrum Methods 0.000 description 6
- 238000005516 engineering process Methods 0.000 description 5
- 238000002592 echocardiography Methods 0.000 description 4
- 230000006835 compression Effects 0.000 description 3
- 238000007906 compression Methods 0.000 description 3
- 238000011946 reduction process Methods 0.000 description 3
- 238000004458 analytical method Methods 0.000 description 2
- 238000006243 chemical reaction Methods 0.000 description 2
- 238000013527 convolutional neural network Methods 0.000 description 2
- 238000003745 diagnosis Methods 0.000 description 2
- 238000011282 treatment Methods 0.000 description 2
- 206010057469 Vascular stenosis Diseases 0.000 description 1
- 210000004369 blood Anatomy 0.000 description 1
- 239000008280 blood Substances 0.000 description 1
- 210000001124 body fluid Anatomy 0.000 description 1
- 210000001715 carotid artery Anatomy 0.000 description 1
- 230000000694 effects Effects 0.000 description 1
- 238000013171 endarterectomy Methods 0.000 description 1
- 238000002474 experimental method Methods 0.000 description 1
- 210000001035 gastrointestinal tract Anatomy 0.000 description 1
- 238000007429 general method Methods 0.000 description 1
- 238000003780 insertion Methods 0.000 description 1
- 230000037431 insertion Effects 0.000 description 1
- 239000004973 liquid crystal related substance Substances 0.000 description 1
- 238000010801 machine learning Methods 0.000 description 1
- 239000011159 matrix material Substances 0.000 description 1
- 238000010606 normalization Methods 0.000 description 1
- 238000004088 simulation Methods 0.000 description 1
- 238000001356 surgical procedure Methods 0.000 description 1
- 230000002123 temporal effect Effects 0.000 description 1
- 230000000007 visual effect Effects 0.000 description 1
Images







Classifications
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61B—DIAGNOSIS; SURGERY; IDENTIFICATION
- A61B8/00—Diagnosis using ultrasonic, sonic or infrasonic waves
- A61B8/06—Measuring blood flow
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61B—DIAGNOSIS; SURGERY; IDENTIFICATION
- A61B8/00—Diagnosis using ultrasonic, sonic or infrasonic waves
- A61B8/08—Clinical applications
- A61B8/0891—Clinical applications for diagnosis of blood vessels
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61B—DIAGNOSIS; SURGERY; IDENTIFICATION
- A61B8/00—Diagnosis using ultrasonic, sonic or infrasonic waves
- A61B8/13—Tomography
- A61B8/14—Echo-tomography
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61B—DIAGNOSIS; SURGERY; IDENTIFICATION
- A61B8/00—Diagnosis using ultrasonic, sonic or infrasonic waves
- A61B8/46—Ultrasonic, sonic or infrasonic diagnostic devices with special arrangements for interfacing with the operator or the patient
- A61B8/461—Displaying means of special interest
- A61B8/463—Displaying means of special interest characterised by displaying multiple images or images and diagnostic data on one display
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61B—DIAGNOSIS; SURGERY; IDENTIFICATION
- A61B8/00—Diagnosis using ultrasonic, sonic or infrasonic waves
- A61B8/48—Diagnostic techniques
- A61B8/488—Diagnostic techniques involving Doppler signals
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61B—DIAGNOSIS; SURGERY; IDENTIFICATION
- A61B8/00—Diagnosis using ultrasonic, sonic or infrasonic waves
- A61B8/52—Devices using data or image processing specially adapted for diagnosis using ultrasonic, sonic or infrasonic waves
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61B—DIAGNOSIS; SURGERY; IDENTIFICATION
- A61B8/00—Diagnosis using ultrasonic, sonic or infrasonic waves
- A61B8/52—Devices using data or image processing specially adapted for diagnosis using ultrasonic, sonic or infrasonic waves
- A61B8/5215—Devices using data or image processing specially adapted for diagnosis using ultrasonic, sonic or infrasonic waves involving processing of medical diagnostic data
- A61B8/5223—Devices using data or image processing specially adapted for diagnosis using ultrasonic, sonic or infrasonic waves involving processing of medical diagnostic data for extracting a diagnostic or physiological parameter from medical diagnostic data
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61B—DIAGNOSIS; SURGERY; IDENTIFICATION
- A61B8/00—Diagnosis using ultrasonic, sonic or infrasonic waves
- A61B8/54—Control of the diagnostic device
Landscapes
- Health & Medical Sciences (AREA)
- Life Sciences & Earth Sciences (AREA)
- Engineering & Computer Science (AREA)
- Medical Informatics (AREA)
- Surgery (AREA)
- Pathology (AREA)
- Radiology & Medical Imaging (AREA)
- Biophysics (AREA)
- Biomedical Technology (AREA)
- Heart & Thoracic Surgery (AREA)
- Physics & Mathematics (AREA)
- Molecular Biology (AREA)
- Nuclear Medicine, Radiotherapy & Molecular Imaging (AREA)
- Animal Behavior & Ethology (AREA)
- General Health & Medical Sciences (AREA)
- Public Health (AREA)
- Veterinary Medicine (AREA)
- Hematology (AREA)
- Computer Vision & Pattern Recognition (AREA)
- Vascular Medicine (AREA)
- Physiology (AREA)
- Ultra Sonic Daignosis Equipment (AREA)
Description
V = c/2cosθ × Fd/F0 …(1)
(但し、V:血流速度、F0:超音波ビームの送信周波数(または受信周波数)、Fd:ドプラ偏移周波数、c:生体内音速、θ:角度補正値)
超音波の送受信により、被検体の断層画像を生成する超音波診断装置であって、
前記断層画像に映る血管を検出する血管検出部と、
前記断層画像の画像解析により、検出された前記血管の画像が短軸像又は長軸像のいずれに該当するかを判定する血管画像判定部と、
前記血管画像判定部の判定結果に基づいて、検出された前記血管の性状又は前記血管内の血流速度を測定する際に用いる超音波ビームのステア角を設定するステア角設定部と、
を備える超音波診断装置である。
超音波の送受信により、被検体の断層画像を生成する超音波診断装置の制御方法であって、
前記断層画像に映る血管を検出する第1処理と、
前記断層画像の画像解析により、検出された前記血管の画像が短軸像又は長軸像のいずれに該当するかを判定する第2処理と、
前記第2処理の判定結果に基づいて、検出された前記血管の性状又は前記血管内の血流速度を測定する際に用いる超音波ビームのステア角を設定する第3処理と、
を有する制御方法である。
超音波の送受信により、被検体の断層画像を生成する超音波診断装置の制御プログラムであって、
前記断層画像に映る血管を検出する第1処理と、
前記断層画像の画像解析により、検出された前記血管の画像が短軸像又は長軸像のいずれに該当するかを判定する第2処理と、
前記第2処理の判定結果に基づいて、検出された前記血管の性状又は前記血管内の血流速度を測定する際に用いる超音波ビームのステア角を設定する第3処理である。
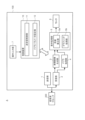
以下、図2~図4を参照して、本発明の一実施形態に係る超音波診断装置の構成について説明する。
次に、図5~図10を参照して、ドプラパラメータ設定部12の詳細構成について、説明する。尚、ここでは、PWドプラモードを行う際における、ドプラパラメータ設定部12の測定領域等の設定処理について説明するが、ドプラパラメータ設定部12は、同様の処理にて、カラードプラモード及びパワードプラモードのROIの設定処理及びステア角の設定処理を行うことも可能である。
血管検出部12aは、断層画像生成部3にて生成された断層画像R1を取得して、当該断層画像R1の画像情報に基づいて、当該断層画像R1内に映る血管を検出する。血管検出部12aは、予めメモリ(図示せず)に記憶された血管のパターンのデータ(以下、「血管のテンプレート画像」とも称する)を用いて、例えば、公知のテンプレートマッチングにより、断層画像R1内に映る血管を検出する。
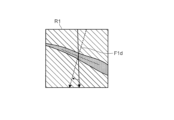
血管画像判定部12bは、断層画像R1の画像解析を行い、血管検出部12aにて検出された血管Rd1(以下、単に「血管Rd1」と称する)の画像が短軸像又は長軸像のいずれに該当するかを判定する。血管画像判定部12bは、例えば、血管Rd1の検出位置及びその周辺位置における、断層画像とテンプレート画像とのマッチ度の分布に基づいて、血管Rd1の画像が短軸像又は長軸像のいずれに該当するかを判定する。
サンプルゲート設定部12cは、血管Rd1の検出位置を中心として、PWドプラモードを実行する際のサンプルゲートのサイズ(即ち、レンジゲート)を設定する。
ステア角設定部12dは、血管画像判定部12bの判定結果に基づいて、血管Rd1の検出位置における血流状態を測定する際に用いる超音波ビーム(ここでは、PWドプラモード実行時に用いる超音波ビーム)のステア角を設定する。
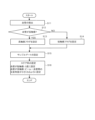
図14は、ドプラパラメータ設定部12の動作の一例を示すフローチャートである。図14に示すフローチャートは、例えば、ドプラパラメータ設定部12が、BモードからPWドプラモードに撮像モードが切り替えられるタイミングで、ドプラモード実行時のドプラパラメータを自動設定する処理を示している。
以上のように、本実施形態に係る超音波診断装置Aによれば、断層画像に映る血管が長軸像に該当するか、又は短軸像に該当するかを判別した上で、適切に、ステア角を自動設定することが可能である。これによって、ドプラモード実行時のユーザの操作負荷を軽減し、且つ、信頼性の高い血流状態の測定を実施することが可能となる。
図15は、変形例1に係るドプラパラメータ設定部12の構成を示す図である。変形例1に係るドプラパラメータ設定部12は、カラードプラモードを実行する際に機能する設定部であり、サンプルゲート設定部12cに代えて、ROI設定部12caが設けられている点で、図5に示したドプラパラメータ設定部12と相違する。
表示処理部5は、表示用画像Tall内に、血管画像判定部12bの判定結果を表示してもよい。
表示処理部5は、血管Rd1の検出位置及び延在方向を示すガイド画像T1gを、断層画像R1(ここでは、図4のT1領域に表示される断層画像)に重畳して表示してもよい。
超音波診断装置A(例えば、制御装置10)は、血管画像判定部12bの判定結果を、断層画像R1と関連付けてメモリに格納する第1データ処理部(図示せず)を有していてもよい。
超音波診断装置A(例えば、制御装置10)は、血管画像判定部12bの判定結果の時間的変化を監視し、血管画像判定部12bの判定結果が変化した場合、その変化の前後に検出された短軸像及び長軸像それぞれに係る血管Rd1の血管サイズを比較して、その比較結果をユーザに通知する第2データ処理部(図示せず)を有していてもよい。
超音波診断装置A(例えば、制御装置10)は、血管Rd1の性状に関する測定項目を自動設定する第3データ処理部(図示せず)を有していてもよい。第3データ処理部が設定する測定項目としては、例えば、血管Rd1の画像から、血管Rd1の狭窄度を測定するための測定項目が挙げられる。
超音波診断装置A(例えば、制御装置10)は、断層画像R1の画像情報に基づいて、Bモードを実行する際の超音波ビームのステア角(Bステアとも称される)を設定するBステア設定部12Xを有していてもよい。
100 超音波診断装置本体
200 超音波プローブ
1 送信部
2 受信部
3 断層画像生成部
4 ドプラ処理部
5 表示処理部
5a 流速算出部
5b グラフィック処理部
6 モニタ
7 操作入力部
10 制御装置
11 送受信制御部
12 ドプラパラメータ設定部
12a 血管検出部
12b 血管画像判定部
12c サンプルゲート設定部
12ca ROI設定部
12d ステア角設定部
12da Bステア角設定部
Claims (18)
- 超音波の送受信により、被検体の断層画像を生成する超音波診断装置であって、
前記断層画像に映る血管を検出する血管検出部と、
前記断層画像の画像解析により、検出された前記血管の画像が短軸像又は長軸像のいずれに該当するかを判定する血管画像判定部と、
前記血管画像判定部の判定結果に基づいて、ドプラモード実行時の前記血管内の血流速度を測定する際に用いる超音波ビームのステア角を設定するステア角設定部と、
を備え、
前記ステア角設定部は、検出された前記血管の画像が短軸像である場合、前記超音波ビームのステア角をゼロ度に設定し、検出された前記血管の画像が長軸像である場合、前記超音波ビームのステア角を、前記超音波ビームと前記血管の延在方向の交差角度が可能な限り小さくなる角度に設定し、
前記血管検出部、前記血管画像判定部、及び、前記ステア角設定部は、Bモードからドプラモードに撮像モードが切り替えられるタイミングで処理を実行する
超音波診断装置。 - 超音波の送受信により、被検体の断層画像を生成する超音波診断装置であって、
前記断層画像に映る血管を検出する血管検出部と、
前記断層画像の画像解析により、検出された前記血管の画像が短軸像又は長軸像のいずれに該当するかを判定する血管画像判定部と、
前記血管画像判定部の判定結果に基づいて、検出された前記血管の性状又は前記血管内の血流速度を測定する際に用いる超音波ビームのステア角を設定するステア角設定部と、
を備え、
前記血管画像判定部は、前記血管が検出された位置とその周辺位置における、血管テンプレート画像を用いたテンプレートマッチングのマッチ度の分布に基づいて、検出された前記血管の画像の長軸度を算出し、前記長軸度と前記血管が検出された位置における前記マッチ度との2軸評価に基づいて、検出された前記血管の画像が短軸像又は長軸像のいずれに該当するかを判定する、
超音波診断装置。 - 超音波の送受信により、被検体の断層画像を生成する超音波診断装置であって、
前記断層画像に映る血管を検出する血管検出部と、
前記断層画像の画像解析により、検出された前記血管の画像が短軸像又は長軸像のいずれに該当するかを判定する血管画像判定部と、
前記血管画像判定部の判定結果に基づいて、検出された前記血管の性状又は前記血管内の血流速度を測定する際に用いる超音波ビームのステア角を設定するステア角設定部と、
前記血管画像判定部の判定結果の時間的変化を監視する第2データ処理部と、
を備え、
前記第2データ処理部は、前記血管画像判定部の判定結果が変化した場合、その変化の前後に検出された短軸像及び長軸像それぞれに係る前記血管の血管サイズを比較して、その比較結果をユーザに通知する、
超音波診断装置。 - 超音波の送受信により、被検体の断層画像を生成する超音波診断装置であって、
前記断層画像に映る血管を検出する血管検出部と、
前記断層画像の画像解析により、検出された前記血管の画像が短軸像又は長軸像のいずれに該当するかを判定する血管画像判定部と、
前記血管画像判定部の判定結果に基づいて、検出された前記血管の性状又は前記血管内の血流速度を測定する際に用いる超音波ビームのステア角を設定するステア角設定部と、
検出された前記血管の性状又は前記血管内の血流速度に関する測定項目を自動設定する第3データ処理部と、
を備え、
前記第3データ処理部は、検出された前記血管の画像が短軸像又は長軸像のいずれに該当するかによって、前記測定項目の内容を変更し、
前記測定項目は、検出された前記血管の画像から、前記血管の狭窄度を測定するための測定項目である、
超音波診断装置。 - 前記断層画像を含む表示用画像を生成する表示処理部を備え、
前記表示処理部は、前記表示用画像内に、前記血管画像判定部の判定結果を表示する、
請求項1乃至4のいずれか一項に記載の超音波診断装置。 - 前記断層画像を含む表示用画像を生成する表示処理部を備え、
前記表示処理部は、検出された前記血管の位置を示すガイド画像を前記断層画像に重畳して表示し、且つ、前記ガイド画像の画像タイプを、検出された前記血管の画像が短軸像又は長軸像のいずれに該当するかによって変更する、
請求項1乃至4のいずれか一項に記載の超音波診断装置。 - 前記血管画像判定部の判定結果を、前記断層画像と関連付けてメモリに格納する第1データ処理部を備える、
請求項1乃至4のいずれか一項に記載の超音波診断装置。 - 前記超音波ビームは、カラードプラモード、パワードプラモード若しくはPWドプラモードの少なくともいずれかに係るドプラ画像を生成する際に用いられる超音波ビームである、
請求項1に記載の超音波診断装置。 - 前記超音波ビームは、Bモード画像、又は、カラードプラモード、パワードプラモード若しくはPWドプラモードの少なくともいずれかに係るドプラ画像を生成する際に用いられる超音波ビームである、
請求項2乃至4のいずれか一項に記載の超音波診断装置。 - 前記被検体に向けて前記超音波ビームを送信すると共に、前記被検体内から前記超音波ビームの超音波エコーを受信する超音波プローブを有する、
請求項1乃至4のいずれか一項に記載の超音波診断装置。 - 超音波の送受信により、被検体の断層画像を生成する超音波診断装置の制御方法であって、
前記断層画像に映る血管を検出する第1処理と、
前記断層画像の画像解析により、検出された前記血管の画像が短軸像又は長軸像のいずれに該当するかを判定する第2処理と、
前記第2処理の判定結果に基づいて、ドプラモード実行時の前記血管内の血流速度を測定する際に用いる超音波ビームのステア角を設定する第3処理と、
を有し、
前記第3処理では、検出された前記血管の画像が短軸像である場合、前記超音波ビームのステア角をゼロ度に設定し、検出された前記血管の画像が長軸像である場合、前記超音波ビームのステア角を、前記超音波ビームと前記血管の延在方向の交差角度が可能な限り小さくなる角度に設定し、
前記第1処理、前記第2処理、及び、前記第3処理は、Bモードからドプラモードに撮像モードが切り替えられるタイミングで処理を実行する
超音波診断装置の制御方法。 - 超音波の送受信により、被検体の断層画像を生成する超音波診断装置の制御方法であって、
前記断層画像に映る血管を検出する第1処理と、
前記断層画像の画像解析により、検出された前記血管の画像が短軸像又は長軸像のいずれに該当するかを判定する第2処理と、
前記第2処理の判定結果に基づいて、検出された前記血管の性状又は前記血管内の血流速度を測定する際に用いる超音波ビームのステア角を設定する第3処理と、
を有し、
前記第2処理では、前記血管が検出された位置とその周辺位置における、血管テンプレート画像を用いたテンプレートマッチングのマッチ度の分布に基づいて、検出された前記血管の画像の長軸度を算出し、前記長軸度と前記血管が検出された位置における前記マッチ度との2軸評価に基づいて、検出された前記血管の画像が短軸像又は長軸像のいずれに該当するかを判定する、
超音波診断装置の制御方法。 - 超音波の送受信により、被検体の断層画像を生成する超音波診断装置の制御方法であって、
前記断層画像に映る血管を検出する第1処理と、
前記断層画像の画像解析により、検出された前記血管の画像が短軸像又は長軸像のいずれに該当するかを判定する第2処理と、
前記第2処理の判定結果に基づいて、検出された前記血管の性状又は前記血管内の血流速度を測定する際に用いる超音波ビームのステア角を設定する第3処理と、
前記第2処理の判定結果の時間的変化を監視する第4処理と、
を有し、
前記第4処理では、前記血管画像判定部の判定結果が変化した場合、その変化の前後に検出された短軸像及び長軸像それぞれに係る前記血管の血管サイズを比較して、その比較結果をユーザに通知する、
超音波診断装置の制御方法。 - 超音波の送受信により、被検体の断層画像を生成する超音波診断装置の制御方法であって、
前記断層画像に映る血管を検出する第1処理と、
前記断層画像の画像解析により、検出された前記血管の画像が短軸像又は長軸像のいずれに該当するかを判定する第2処理と、
前記第2処理の判定結果に基づいて、検出された前記血管の性状又は前記血管内の血流速度を測定する際に用いる超音波ビームのステア角を設定する第3処理と、
検出された前記血管の性状又は前記血管内の血流速度に関する測定項目を自動設定する第5処理と、
を有し、
前記第5処理では、検出された前記血管の画像が短軸像又は長軸像のいずれに該当するかによって、前記測定項目の内容を変更し、
前記測定項目は、検出された前記血管の画像から、前記血管の狭窄度を測定するための測定項目である、
超音波診断装置の制御方法。 - 超音波の送受信により、被検体の断層画像を生成する超音波診断装置の制御プログラムであって、
前記断層画像に映る血管を検出する第1処理と、
前記断層画像の画像解析により、検出された前記血管の画像が短軸像又は長軸像のいずれに該当するかを判定する第2処理と、
前記第2処理の判定結果に基づいて、ドプラモード実行時の前記血管内の血流速度を測定する際に用いる超音波ビームのステア角を設定する第3処理と、
を有し、
前記第3処理では、検出された前記血管の画像が短軸像である場合、前記超音波ビームのステア角をゼロ度に設定し、検出された前記血管の画像が長軸像である場合、前記超音波ビームのステア角を、前記超音波ビームと前記血管の延在方向の交差角度が可能な限り小さくなる角度に設定し、
前記第1処理、前記第2処理、及び、前記第3処理は、Bモードからドプラモードに撮像モードが切り替えられるタイミングで処理を実行する
超音波診断装置の制御プログラム。 - 超音波の送受信により、被検体の断層画像を生成する超音波診断装置の制御プログラムであって、
前記断層画像に映る血管を検出する第1処理と、
前記断層画像の画像解析により、検出された前記血管の画像が短軸像又は長軸像のいずれに該当するかを判定する第2処理と、
前記第2処理の判定結果に基づいて、検出された前記血管の性状又は前記血管内の血流速度を測定する際に用いる超音波ビームのステア角を設定する第3処理と、
を有し、
前記第2処理では、前記血管が検出された位置とその周辺位置における、血管テンプレート画像を用いたテンプレートマッチングのマッチ度の分布に基づいて、検出された前記血管の画像の長軸度を算出し、前記長軸度と前記血管が検出された位置における前記マッチ度との2軸評価に基づいて、検出された前記血管の画像が短軸像又は長軸像のいずれに該当するかを判定する、
超音波診断装置の制御プログラム。 - 超音波の送受信により、被検体の断層画像を生成する超音波診断装置の制御プログラムであって、
前記断層画像に映る血管を検出する第1処理と、
前記断層画像の画像解析により、検出された前記血管の画像が短軸像又は長軸像のいずれに該当するかを判定する第2処理と、
前記第2処理の判定結果に基づいて、検出された前記血管の性状又は前記血管内の血流速度を測定する際に用いる超音波ビームのステア角を設定する第3処理と、
前記第2処理の判定結果の時間的変化を監視する第4処理と、
を有し、
前記第4処理では、前記血管画像判定部の判定結果が変化した場合、その変化の前後に検出された短軸像及び長軸像それぞれに係る前記血管の血管サイズを比較して、その比較結果をユーザに通知する、
超音波診断装置の制御プログラム。 - 超音波の送受信により、被検体の断層画像を生成する超音波診断装置の制御プログラムであって、
前記断層画像に映る血管を検出する第1処理と、
前記断層画像の画像解析により、検出された前記血管の画像が短軸像又は長軸像のいずれに該当するかを判定する第2処理と、
前記第2処理の判定結果に基づいて、検出された前記血管の性状又は前記血管内の血流速度を測定する際に用いる超音波ビームのステア角を設定する第3処理と、
検出された前記血管の性状又は前記血管内の血流速度に関する測定項目を自動設定する第5処理と、
を有し、
前記第5処理では、検出された前記血管の画像が短軸像又は長軸像のいずれに該当するかによって、前記測定項目の内容を変更し、
前記測定項目は、検出された前記血管の画像から、前記血管の狭窄度を測定するための測定項目である、
超音波診断装置の制御プログラム。
Priority Applications (3)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2020184389A JP7600627B2 (ja) | 2020-11-04 | 2020-11-04 | 超音波診断装置、超音波診断装置の制御方法、及び、超音波診断装置の制御プログラム |
| US17/514,326 US12082976B2 (en) | 2020-11-04 | 2021-10-29 | Ultrasound diagnostic apparatus, method of controlling ultrasound diagnostic apparatus, and non-transitory computer-readable recording medium storing therein computer-readable program for controlling ultrasound diagnostic apparatus |
| CN202111299160.7A CN114431896A (zh) | 2020-11-04 | 2021-11-04 | 超声波诊断装置及其控制方法、计算机可读取的记录介质 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2020184389A JP7600627B2 (ja) | 2020-11-04 | 2020-11-04 | 超音波診断装置、超音波診断装置の制御方法、及び、超音波診断装置の制御プログラム |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2022074392A JP2022074392A (ja) | 2022-05-18 |
| JP7600627B2 true JP7600627B2 (ja) | 2024-12-17 |
Family
ID=81362503
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2020184389A Active JP7600627B2 (ja) | 2020-11-04 | 2020-11-04 | 超音波診断装置、超音波診断装置の制御方法、及び、超音波診断装置の制御プログラム |
Country Status (3)
| Country | Link |
|---|---|
| US (1) | US12082976B2 (ja) |
| JP (1) | JP7600627B2 (ja) |
| CN (1) | CN114431896A (ja) |
Families Citing this family (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US12369883B2 (en) | 2020-06-19 | 2025-07-29 | Ultrasound AI, Inc. | Artificial intelligence system for determining clinical values through medical imaging |
| WO2022244552A1 (ja) * | 2021-05-18 | 2022-11-24 | 富士フイルム株式会社 | 超音波診断装置および超音波診断装置の制御方法 |
| US20230148991A1 (en) * | 2021-11-18 | 2023-05-18 | EchoNous, Inc. | Automatically detecting and quantifying anatomical structures in an ultrasound image using a customized shape prior |
| JP7695177B2 (ja) * | 2021-11-19 | 2025-06-18 | 朝日インテック株式会社 | 医療装置 |
| US12514532B2 (en) | 2022-03-01 | 2026-01-06 | Bard Access Systems, Inc. | Ultrasound imaging system |
| US20250375182A1 (en) * | 2024-06-07 | 2025-12-11 | Fujifilm Sonosite, Inc. | Ultrasonic needle localization |
Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2008253379A (ja) | 2007-04-02 | 2008-10-23 | Matsushita Electric Ind Co Ltd | 超音波診断装置 |
| JP2014207979A (ja) | 2013-03-22 | 2014-11-06 | 株式会社東芝 | 超音波診断装置及びその制御プログラム |
| JP2014213030A (ja) | 2013-04-26 | 2014-11-17 | コニカミノルタ株式会社 | 超音波診断装置及び超音波診断装置の制御方法 |
| US20170164923A1 (en) | 2015-12-14 | 2017-06-15 | Konica Minolta, Inc. | Image Processor, Ultrasound Diagnostic Device Including Same, And Image Processing Method |
| WO2020217815A1 (ja) | 2019-04-26 | 2020-10-29 | 富士フイルム株式会社 | 超音波診断装置、超音波診断装置の制御方法および超音波診断装置用プロセッサ |
Family Cites Families (31)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| EP1123687A3 (en) * | 2000-02-10 | 2004-02-04 | Aloka Co., Ltd. | Ultrasonic diagnostic apparatus |
| US6761689B2 (en) * | 2000-08-17 | 2004-07-13 | Koninklijke Philips Electronics N.V. | Biplane ultrasonic imaging |
| US6755789B2 (en) * | 2002-02-05 | 2004-06-29 | Inceptio Medical Technologies, Llc | Ultrasonic vascular imaging system and method of blood vessel cannulation |
| EP1637081B1 (en) * | 2003-05-20 | 2010-11-24 | Panasonic Corporation | Ultrasonograph |
| JP4883962B2 (ja) * | 2005-08-29 | 2012-02-22 | 株式会社ユネクス | 血管内皮機能検査装置 |
| JP4960021B2 (ja) * | 2006-06-02 | 2012-06-27 | 株式会社東芝 | 超音波ドプラ診断装置及び超音波ドプラ診断装置の制御プログラム |
| JP5148194B2 (ja) * | 2007-07-25 | 2013-02-20 | 富士フイルム株式会社 | 超音波診断装置 |
| JP5014051B2 (ja) * | 2007-10-09 | 2012-08-29 | 株式会社ユネクス | 血管超音波画像測定方法 |
| WO2009060732A1 (ja) * | 2007-11-06 | 2009-05-14 | Hitachi Medical Corporation | 超音波診断装置 |
| RU2536418C2 (ru) * | 2009-05-13 | 2014-12-20 | Конинклейке Филипс Электроникс Н.В. | Ультразвуковое допплеровское аудиоустройство контроля кровотока со смещением основного тона |
| JP5396173B2 (ja) | 2009-07-01 | 2014-01-22 | 日立アロカメディカル株式会社 | 超音波診断装置 |
| JP5411272B2 (ja) * | 2009-07-16 | 2014-02-12 | 株式会社ユネクス | 超音波血管検査装置 |
| JP2011104194A (ja) * | 2009-11-19 | 2011-06-02 | Waseda Univ | 超音波診断装置、超音波診断装置用のプローブ状態検出装置及びプログラム |
| JP5672241B2 (ja) * | 2009-12-18 | 2015-02-18 | コニカミノルタ株式会社 | 超音波診断装置およびその制御方法 |
| JP5294340B2 (ja) * | 2010-10-27 | 2013-09-18 | ジーイー・メディカル・システムズ・グローバル・テクノロジー・カンパニー・エルエルシー | 超音波診断装置 |
| JP5511641B2 (ja) * | 2010-11-30 | 2014-06-04 | ジーイー・メディカル・システムズ・グローバル・テクノロジー・カンパニー・エルエルシー | 超音波プローブ、位置表示装置及び超音波診断装置 |
| JP5972569B2 (ja) * | 2011-12-26 | 2016-08-17 | 東芝メディカルシステムズ株式会社 | 超音波診断装置、超音波画像処置装置、医用画像診断装置及び超音波画像処理プログラム |
| CN104066379B (zh) * | 2012-01-19 | 2016-11-09 | 柯尼卡美能达株式会社 | 超声波诊断装置以及超声波诊断装置的控制方法 |
| CN103796595B (zh) * | 2012-08-31 | 2016-04-13 | 株式会社东芝 | 医用报告制作装置及医用图像诊断装置 |
| WO2014076931A1 (ja) * | 2012-11-15 | 2014-05-22 | コニカミノルタ株式会社 | 画像処理装置、画像処理方法、およびプログラム |
| US9247927B2 (en) * | 2013-03-15 | 2016-02-02 | B-K Medical Aps | Doppler ultrasound imaging |
| JP2014188017A (ja) * | 2013-03-26 | 2014-10-06 | Konica Minolta Inc | 超音波診断装置及び超音波診断装置の制御方法 |
| CN104970832A (zh) * | 2014-04-01 | 2015-10-14 | 精工爱普生株式会社 | 超声波测定装置以及超声波测定方法 |
| EP3081167A3 (en) * | 2015-04-15 | 2016-10-26 | Samsung Medison Co., Ltd. | Ultrasound system for displaying stiffness of blood vessel |
| JP7136588B2 (ja) * | 2018-05-14 | 2022-09-13 | キヤノンメディカルシステムズ株式会社 | 超音波診断装置、医用画像診断装置、医用画像処理装置及び医用画像処理プログラム |
| US20200174119A1 (en) * | 2018-12-04 | 2020-06-04 | General Electric Company | Ultrasound imaging system and method for measuring a volume flow rate |
| WO2021058288A1 (en) * | 2019-09-26 | 2021-04-01 | Koninklijke Philips N.V. | Automatic closed-loop ultrasound plane steering for target localization in ultrasound imaging and associated devices, systems, and methods |
| CN120392163A (zh) * | 2020-02-14 | 2025-08-01 | 富士胶片株式会社 | 超声波诊断装置 |
| EP4135587A1 (en) * | 2020-04-16 | 2023-02-22 | Koninklijke Philips N.V. | Bi-plane and three-dimensional ultrasound image acquisition for generating roadmap images, and associated systems and devices |
| CN115460989B (zh) * | 2020-04-27 | 2026-02-10 | 皇家飞利浦有限公司 | 用于超声体积流量测量的三维彩色多普勒 |
| US12364460B2 (en) * | 2020-08-25 | 2025-07-22 | Clarius Mobile Health Corp. | Systems and methods for placing a gate and/or a color box during ultrasound imaging |
-
2020
- 2020-11-04 JP JP2020184389A patent/JP7600627B2/ja active Active
-
2021
- 2021-10-29 US US17/514,326 patent/US12082976B2/en active Active
- 2021-11-04 CN CN202111299160.7A patent/CN114431896A/zh active Pending
Patent Citations (8)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2008253379A (ja) | 2007-04-02 | 2008-10-23 | Matsushita Electric Ind Co Ltd | 超音波診断装置 |
| JP2014207979A (ja) | 2013-03-22 | 2014-11-06 | 株式会社東芝 | 超音波診断装置及びその制御プログラム |
| CN104981208A (zh) | 2013-03-22 | 2015-10-14 | 株式会社东芝 | 超声波诊断装置及其控制程序 |
| US20160000408A1 (en) | 2013-03-22 | 2016-01-07 | Kabushiki Kaisha Toshiba | Ultrasound diagnosis apparatus and controlling method |
| JP2014213030A (ja) | 2013-04-26 | 2014-11-17 | コニカミノルタ株式会社 | 超音波診断装置及び超音波診断装置の制御方法 |
| US20170164923A1 (en) | 2015-12-14 | 2017-06-15 | Konica Minolta, Inc. | Image Processor, Ultrasound Diagnostic Device Including Same, And Image Processing Method |
| JP2017108769A (ja) | 2015-12-14 | 2017-06-22 | コニカミノルタ株式会社 | 画像処理装置、画像処理方法、および、画像処理装置を備える超音波診断装置 |
| WO2020217815A1 (ja) | 2019-04-26 | 2020-10-29 | 富士フイルム株式会社 | 超音波診断装置、超音波診断装置の制御方法および超音波診断装置用プロセッサ |
Also Published As
| Publication number | Publication date |
|---|---|
| US12082976B2 (en) | 2024-09-10 |
| JP2022074392A (ja) | 2022-05-18 |
| US20220133280A1 (en) | 2022-05-05 |
| CN114431896A (zh) | 2022-05-06 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP7456151B2 (ja) | 超音波診断装置、超音波診断装置の制御方法、及び、超音波診断装置の制御プログラム | |
| JP7461530B2 (ja) | 超音波診断装置及び穿刺支援プログラム | |
| JP6139067B2 (ja) | 超音波診断装置 | |
| CN101081171B (zh) | 超声波诊断装置、超声波诊断方法和控制处理程序 | |
| US12082976B2 (en) | Ultrasound diagnostic apparatus, method of controlling ultrasound diagnostic apparatus, and non-transitory computer-readable recording medium storing therein computer-readable program for controlling ultrasound diagnostic apparatus | |
| JP5395371B2 (ja) | 超音波診断装置、超音波画像の取得方法及びプログラム | |
| US8475382B2 (en) | Ultrasound diagnostic apparatus and method for tracing movement of tissue | |
| WO2014081006A1 (ja) | 超音波診断装置、画像処理装置および画像処理方法 | |
| CN103202714B (zh) | 超声波诊断装置、医用图像处理装置以及医用图像处理方法 | |
| US20080177182A1 (en) | Ultrasonic imaging apparatus and method for acquiring ultrasonic image | |
| JP2014000260A (ja) | 超音波診断装置、医用画像処理装置、医用画像処理方法、および医用画像処理プログラム | |
| US20150173721A1 (en) | Ultrasound diagnostic apparatus, medical image processing apparatus and image processing method | |
| WO2017211774A1 (en) | Medical ultrasound image processing device | |
| JP6413616B2 (ja) | 超音波診断装置、超音波診断装置の制御器及び超音波診断装置の制御方法 | |
| CN112043307B (zh) | 超声波诊断装置及其控制方法、计算机可读取的记录介质 | |
| KR20160125934A (ko) | 초음파 화상 표시 장치 및 그 제어 프로그램 | |
| US20090069684A1 (en) | Ultrasonic imaging apparatus and a method for generating an ultrasonic image | |
| JP2021090724A (ja) | パルス波ドップラー撮像においてアーチファクト警告を自動的に提供するための方法およびシステム | |
| JP5300171B2 (ja) | 超音波診断装置、超音波画像処理装置及び超音波画像処理プログラム | |
| JP7343342B2 (ja) | 超音波診断装置、及び画像処理装置 | |
| JP2011110182A (ja) | 超音波診断装置 | |
| JP7589603B2 (ja) | 超音波診断装置、超音波診断装置の制御方法、及び、超音波診断装置の制御プログラム | |
| KR20160096442A (ko) | 초음파 진단장치 및 그에 따른 초음파 진단 장치의 동작 방법 | |
| JP4679141B2 (ja) | 超音波診断装置および超音波診断画像の表示方法 | |
| JP7694317B2 (ja) | 超音波診断装置、超音波診断装置の制御方法、及び、超音波診断装置の制御プログラム |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20231024 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20240620 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20240730 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20240926 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20241105 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20241118 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 7600627 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |