JP7601017B2 - 車両運転支援装置 - Google Patents
車両運転支援装置 Download PDFInfo
- Publication number
- JP7601017B2 JP7601017B2 JP2022010818A JP2022010818A JP7601017B2 JP 7601017 B2 JP7601017 B2 JP 7601017B2 JP 2022010818 A JP2022010818 A JP 2022010818A JP 2022010818 A JP2022010818 A JP 2022010818A JP 7601017 B2 JP7601017 B2 JP 7601017B2
- Authority
- JP
- Japan
- Prior art keywords
- vehicle
- host vehicle
- control
- speed
- amount
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images









Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W30/00—Purposes of road vehicle drive control systems not related to the control of a particular sub-unit, e.g. of systems using conjoint control of vehicle sub-units
- B60W30/14—Adaptive cruise control
- B60W30/16—Control of distance between vehicles, e.g. keeping a distance to preceding vehicle
- B60W30/165—Automatically following the path of a preceding lead vehicle, e.g. "electronic tow-bar"
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W30/00—Purposes of road vehicle drive control systems not related to the control of a particular sub-unit, e.g. of systems using conjoint control of vehicle sub-units
- B60W30/14—Adaptive cruise control
- B60W30/16—Control of distance between vehicles, e.g. keeping a distance to preceding vehicle
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60K—ARRANGEMENT OR MOUNTING OF PROPULSION UNITS OR OF TRANSMISSIONS IN VEHICLES; ARRANGEMENT OR MOUNTING OF PLURAL DIVERSE PRIME-MOVERS IN VEHICLES; AUXILIARY DRIVES FOR VEHICLES; INSTRUMENTATION OR DASHBOARDS FOR VEHICLES; ARRANGEMENTS IN CONNECTION WITH COOLING, AIR INTAKE, GAS EXHAUST OR FUEL SUPPLY OF PROPULSION UNITS IN VEHICLES
- B60K31/00—Vehicle fittings, acting on a single sub-unit only, for automatically controlling vehicle speed, i.e. preventing speed from exceeding an arbitrarily established velocity or maintaining speed at a particular velocity, as selected by the vehicle operator
- B60K31/0008—Vehicle fittings, acting on a single sub-unit only, for automatically controlling vehicle speed, i.e. preventing speed from exceeding an arbitrarily established velocity or maintaining speed at a particular velocity, as selected by the vehicle operator including means for detecting potential obstacles in vehicle path
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W30/00—Purposes of road vehicle drive control systems not related to the control of a particular sub-unit, e.g. of systems using conjoint control of vehicle sub-units
- B60W30/14—Adaptive cruise control
- B60W30/143—Speed control
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W30/00—Purposes of road vehicle drive control systems not related to the control of a particular sub-unit, e.g. of systems using conjoint control of vehicle sub-units
- B60W30/14—Adaptive cruise control
- B60W30/16—Control of distance between vehicles, e.g. keeping a distance to preceding vehicle
- B60W30/162—Speed limiting therefor
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W30/00—Purposes of road vehicle drive control systems not related to the control of a particular sub-unit, e.g. of systems using conjoint control of vehicle sub-units
- B60W30/18—Propelling the vehicle
- B60W30/18009—Propelling the vehicle related to particular drive situations
- B60W30/18072—Coasting
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W30/00—Purposes of road vehicle drive control systems not related to the control of a particular sub-unit, e.g. of systems using conjoint control of vehicle sub-units
- B60W30/18—Propelling the vehicle
- B60W30/182—Selecting between different operative modes, e.g. comfort and performance modes
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W40/00—Estimation or calculation of non-directly measurable driving parameters for road vehicle drive control systems not related to the control of a particular sub unit, e.g. by using mathematical models
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W40/00—Estimation or calculation of non-directly measurable driving parameters for road vehicle drive control systems not related to the control of a particular sub unit, e.g. by using mathematical models
- B60W40/02—Estimation or calculation of non-directly measurable driving parameters for road vehicle drive control systems not related to the control of a particular sub unit, e.g. by using mathematical models related to ambient conditions
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W40/00—Estimation or calculation of non-directly measurable driving parameters for road vehicle drive control systems not related to the control of a particular sub unit, e.g. by using mathematical models
- B60W40/10—Estimation or calculation of non-directly measurable driving parameters for road vehicle drive control systems not related to the control of a particular sub unit, e.g. by using mathematical models related to vehicle motion
- B60W40/1005—Driving resistance
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W40/00—Estimation or calculation of non-directly measurable driving parameters for road vehicle drive control systems not related to the control of a particular sub unit, e.g. by using mathematical models
- B60W40/10—Estimation or calculation of non-directly measurable driving parameters for road vehicle drive control systems not related to the control of a particular sub unit, e.g. by using mathematical models related to vehicle motion
- B60W40/105—Speed
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W40/00—Estimation or calculation of non-directly measurable driving parameters for road vehicle drive control systems not related to the control of a particular sub unit, e.g. by using mathematical models
- B60W40/10—Estimation or calculation of non-directly measurable driving parameters for road vehicle drive control systems not related to the control of a particular sub unit, e.g. by using mathematical models related to vehicle motion
- B60W40/107—Longitudinal acceleration
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W50/00—Details of control systems for road vehicle drive control not related to the control of a particular sub-unit, e.g. process diagnostic or vehicle driver interfaces
- B60W50/0097—Predicting future conditions
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W60/00—Drive control systems specially adapted for autonomous road vehicles
- B60W60/001—Planning or execution of driving tasks
- B60W60/0023—Planning or execution of driving tasks in response to energy consumption
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60K—ARRANGEMENT OR MOUNTING OF PROPULSION UNITS OR OF TRANSMISSIONS IN VEHICLES; ARRANGEMENT OR MOUNTING OF PLURAL DIVERSE PRIME-MOVERS IN VEHICLES; AUXILIARY DRIVES FOR VEHICLES; INSTRUMENTATION OR DASHBOARDS FOR VEHICLES; ARRANGEMENTS IN CONNECTION WITH COOLING, AIR INTAKE, GAS EXHAUST OR FUEL SUPPLY OF PROPULSION UNITS IN VEHICLES
- B60K31/00—Vehicle fittings, acting on a single sub-unit only, for automatically controlling vehicle speed, i.e. preventing speed from exceeding an arbitrarily established velocity or maintaining speed at a particular velocity, as selected by the vehicle operator
- B60K31/0008—Vehicle fittings, acting on a single sub-unit only, for automatically controlling vehicle speed, i.e. preventing speed from exceeding an arbitrarily established velocity or maintaining speed at a particular velocity, as selected by the vehicle operator including means for detecting potential obstacles in vehicle path
- B60K2031/0025—Detecting position of target vehicle, e.g. vehicle driving ahead from host vehicle
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60K—ARRANGEMENT OR MOUNTING OF PROPULSION UNITS OR OF TRANSMISSIONS IN VEHICLES; ARRANGEMENT OR MOUNTING OF PLURAL DIVERSE PRIME-MOVERS IN VEHICLES; AUXILIARY DRIVES FOR VEHICLES; INSTRUMENTATION OR DASHBOARDS FOR VEHICLES; ARRANGEMENTS IN CONNECTION WITH COOLING, AIR INTAKE, GAS EXHAUST OR FUEL SUPPLY OF PROPULSION UNITS IN VEHICLES
- B60K31/00—Vehicle fittings, acting on a single sub-unit only, for automatically controlling vehicle speed, i.e. preventing speed from exceeding an arbitrarily established velocity or maintaining speed at a particular velocity, as selected by the vehicle operator
- B60K31/0008—Vehicle fittings, acting on a single sub-unit only, for automatically controlling vehicle speed, i.e. preventing speed from exceeding an arbitrarily established velocity or maintaining speed at a particular velocity, as selected by the vehicle operator including means for detecting potential obstacles in vehicle path
- B60K2031/0033—Detecting longitudinal speed or acceleration of target vehicle
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W2510/00—Input parameters relating to a particular sub-units
- B60W2510/24—Energy storage means
- B60W2510/242—Energy storage means for electrical energy
- B60W2510/244—Charge state
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W2530/00—Input parameters relating to vehicle conditions or values, not covered by groups B60W2510/00 or B60W2520/00
- B60W2530/13—Mileage
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W2540/00—Input parameters relating to occupants
- B60W2540/215—Selection or confirmation of options
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W2554/00—Input parameters relating to objects
- B60W2554/40—Dynamic objects, e.g. animals, windblown objects
- B60W2554/402—Type
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W2554/00—Input parameters relating to objects
- B60W2554/40—Dynamic objects, e.g. animals, windblown objects
- B60W2554/402—Type
- B60W2554/4023—Type large-size vehicles, e.g. trucks
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W2554/00—Input parameters relating to objects
- B60W2554/40—Dynamic objects, e.g. animals, windblown objects
- B60W2554/404—Characteristics
- B60W2554/4042—Longitudinal speed
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W2554/00—Input parameters relating to objects
- B60W2554/40—Dynamic objects, e.g. animals, windblown objects
- B60W2554/406—Traffic density
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W2554/00—Input parameters relating to objects
- B60W2554/80—Spatial relation or speed relative to objects
- B60W2554/802—Longitudinal distance
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W2555/00—Input parameters relating to exterior conditions, not covered by groups B60W2552/00, B60W2554/00
- B60W2555/20—Ambient conditions, e.g. wind or rain
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W2556/00—Input parameters relating to data
- B60W2556/45—External transmission of data to or from the vehicle
- B60W2556/65—Data transmitted between vehicles
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W2720/00—Output or target parameters relating to overall vehicle dynamics
- B60W2720/10—Longitudinal speed
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W2720/00—Output or target parameters relating to overall vehicle dynamics
- B60W2720/10—Longitudinal speed
- B60W2720/103—Speed profile
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W2720/00—Output or target parameters relating to overall vehicle dynamics
- B60W2720/10—Longitudinal speed
- B60W2720/106—Longitudinal acceleration
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W2754/00—Output or target parameters relating to objects
- B60W2754/10—Spatial relation or speed relative to objects
- B60W2754/30—Longitudinal distance
Landscapes
- Engineering & Computer Science (AREA)
- Transportation (AREA)
- Mechanical Engineering (AREA)
- Automation & Control Theory (AREA)
- Physics & Mathematics (AREA)
- Mathematical Physics (AREA)
- Human Computer Interaction (AREA)
- Chemical & Material Sciences (AREA)
- Combustion & Propulsion (AREA)
- Control Of Driving Devices And Active Controlling Of Vehicle (AREA)
- Traffic Control Systems (AREA)
- Control Of Vehicle Engines Or Engines For Specific Uses (AREA)
Description
更に、本発明に係る車両運転支援装置において、前記第2追従制御は、前記自車両を加速するときには、前記駆動装置の消費エネルギー量が最小又は略最小となる動作点で前記駆動装置を作動させて前記自車両を加速する最適加速制御により前記自車両を加速し、前記自車両を減速させるときには、前記自車両を惰行走行させる惰行制御により前記自車両を減速させる制御である。
本発明によれば、自車両の加速時、消費エネルギー量が最小又は略最小となる動作点で駆動装置が作動され、又、自車両の減速時、自車両を惰行走行させるので、駆動装置の消費エネルギー量をより少なくすることができる。
或いは、本発明に係る車両運転支援装置において、前記制御装置は、前記先行車の加速及び減速に同期して又は略同期して前記自車両を加速し又は減速させることにより前記自車両を前記先行車に追従させて走行させる第3追従制御であって、前記自車両を加速するときには、前記自車両の駆動装置の消費エネルギー量が最小又は略最小となる動作点で前記駆動装置を作動させて前記自車両を加速する最適加速制御により前記自車両を加速し、前記自車両を減速させるときには、前記自車両を惰行走行させる惰行制御により前記自車両を減速させる第3追従制御を実行するように構成されている。更に、前記制御装置は、前記自車両の駆動装置の消費エネルギー量の低減が要求されたとの所定実行条件が成立したときに、前記先行車の駆動装置の動力出力特性が前記自車両の駆動装置の動力出力特性と同一又は略同一であり且つ前記先行車が前記第2追従制御又は前記第3追従制御と同じ制御により走行されているとの同期条件が成立している場合には、前記第3追従制御を実行するように構成されている。一方、前記制御装置は、前記所定実行条件が成立したときに、前記同期条件が成立していない場合には、前記第1追従制御又は前記第2追従制御を実行するように構成されている。
先行車の駆動装置の動力出力特性が自車両の駆動装置の動力出力特性と同一又は略同一であるときに先行車が第3追従制御と同じ制御により走行されている場合、第1追従制御又は第2追従制御により自車両を走行させるよりも、先行車の加減速に同期させて又は略同期させて自車両を加減速させる第3追従制御により自車両を走行させたほうが、駆動装置の消費エネルギー量が少なくなる。本発明によれば、先行車の駆動装置の動力出力特性が自車両の駆動装置の動力出力特性と同一又は略同一であるときに先行車が第3追従制御と同じ制御により走行されている場合、第3追従制御により自車両が走行されるので、駆動装置の消費エネルギー量をより少なくすることができる。
或いは、本発明に係る車両運転支援装置において、前記制御装置は、前記先行車の加速及び減速に同期して又は略同期して前記自車両を加速し又は減速させることにより前記自車両を前記先行車に追従させて走行させる第3追従制御であって、前記自車両を加速するときには、前記自車両の駆動装置の消費エネルギー量が最小又は略最小となる動作点で前記駆動装置を作動させて前記自車両を加速する最適加速制御により前記自車両を加速し、前記自車両を減速させるときには、前記自車両を惰行走行させる惰行制御により前記自車両を減速させる第3追従制御を実行するように構成されている。更に、前記制御装置は、前記自車両の駆動装置の動力出力特性と同一又は略同一である動力出力特性を有する駆動装置を備えた他車両を検出し且つ該他車両が前記第2追従制御又は前記第3追従制御と同じ制御により走行されている場合、前記自車両を前記他車両の後方に移動させて前記第3追従制御を実行するように構成されている。
本発明によれば、自車両の駆動装置の動力出力特性と同一又は略同一である動力出力特性を有する駆動装置を備えた他車両を検出した場合、自車両がその他車両の後方に移動されて第3追従制御により走行されるので、自車両の駆動装置の消費エネルギー量をより少なくすることができる。
尚、本発明に係る車両運転支援装置において、前記制御装置は、前記第1消費エネルギー量及び前記第2消費エネルギー量の予測に前記先行車の大きさを考慮するように構成されてもよい。
自車両が受ける空気抵抗は、先行車の大きさによって変わる。本発明によれば、第1消費エネルギー量及び第2消費エネルギー量の予測に先行車の大きさが考慮されるので、より正確に第1消費エネルギー量及び第2消費エネルギー量を予測することができる。
又、本発明に係る車両運転支援装置において、前記制御装置は、前記第1追従制御を実行したときの前記車間距離及び前記自車速を前記第1追従制御を実行したときの前記先行車の走行速度に基づいて予測するとともに、前記第2追従制御を実行したときの前記車間距離及び前記自車速を前記第2追従制御を実行したときの前記先行車の走行速度に基づいて予測するように構成されている。
第1追従制御及び第2追従制御を実行した場合、車間距離及び自車速は、先行車の走行速度の影響を受けて変化する。本発明によれば、第1追従制御を実行したときの車間距離及び自車速が第1追従制御を実行したときの先行車の走行速度に基づいて予測され、第2追従制御を実行したときの車間距離及び自車速が第2追従制御を実行したときの先行車の走行速度に基づいて予測されるので、より正確に車間距離及び自車速を予測することができる。
そして、本発明に係る車両運転支援方法において、前記第2追従制御は、前記自車両を加速するときには、前記駆動装置の消費エネルギー量が最小又は略最小となる動作点で前記駆動装置を作動させて前記自車両を加速する最適加速制御により前記自車両を加速し、前記自車両を減速させるときには、前記自車両を惰行走行させる惰行制御により前記自車両を減速させる制御である。
そして、本発明に係る車両運転支援プログラムにおいて、前記第2追従制御は、前記自車両を加速するときには、前記駆動装置の消費エネルギー量が最小又は略最小となる動作点で前記駆動装置を作動させて前記自車両を加速する最適加速制御により前記自車両を加速し、前記自車両を減速させるときには、前記自車両を惰行走行させる惰行制御により前記自車両を減速させる制御である。
車両運転支援装置10は、制御装置としてのECU90を備えている。ECUは、エレクトロニックコントロールユニットの略称である。ECU90は、マイクロコンピュータを主要部として備える。マイクロコンピュータは、CPU、ROM、RAM、不揮発性メモリ及びインターフェース等を含む。CPUは、ROMに格納されたインストラクション又はプログラム又はルーチンを実行することにより、各種機能を実現するようになっている。特に、ROMには、後述する運転支援制御を実行する車両運転支援プログラムが格納されており、CPUは、その車両運転支援プログラムを実行することにより、後述する運転支援制御を実現する。
自車両100には、車両走行装置20が搭載されている。車両走行装置20は、自車両100の駆動、制動及び操舵を行う装置であり、本例においては、駆動装置21、制動装置22及び操舵装置23を備えている。
駆動装置21は、自車両100を走行させるために自車両100に与えられる駆動力(駆動トルク)を出力する装置であり、本例においては、異なる動力出力特性を有する2つの動力源(第1動力源211及び第2動力源212)からなる。例えば、第1動力源211及び第2動力源212は、それぞれ、内燃機関及びモータである。第1動力源211及び第2動力源212は、それぞれ、ECU90に電気的に接続されている。ECU90は、第1動力源211及び第2動力源212の作動をそれぞれ制御することにより第1動力源211及び第2動力源212からそれぞれ出力される駆動力(駆動トルク)を制御することができる。
制動装置22は、自車両100を制動するために自車両100に与えられる制動力(制動トルク)を出力する装置であり、例えば、油圧ブレーキ装置である。制動装置22は、ECU90に電気的に接続されている。ECU90は、制動装置22の作動を制御することにより制動装置22から出力される制動力(制動トルク)を制御することができる。
操舵装置23は、自車両100を操舵するために自車両100に与えられる操舵力(操舵トルク)を出力する装置であり、例えば、パワーステアリング装置である。操舵装置23は、ECU90に電気的に接続されている。ECU90は、操舵装置23の作動を制御することにより操舵装置23から出力される操舵力(操舵トルク)を制御することができる。
更に、自車両100には、アクセルペダル41、アクセルペダル操作量センサ42、ブレーキペダル43、ブレーキペダル操作量センサ44、ハンドル45、操舵角センサ46、操舵トルクセンサ47、車速検出装置48、走行支援操作器51、効率優先走行操作器52、周辺情報検出装置60及び送受信装置70が搭載されている。
アクセルペダル操作量センサ42は、アクセルペダル41の操作量を検出するセンサである。アクセルペダル操作量センサ42は、ECU90に電気的に接続されている。アクセルペダル操作量センサ42は、検出した操作量の情報をECU90に送信する。ECU90は、アクセルペダル操作量センサ42から送信される情報に基づいてアクセルペダル41の操作量をアクセルペダル操作量APとして取得する。
ブレーキペダル操作量センサ44は、ブレーキペダル43の操作量を検出するセンサである。ブレーキペダル操作量センサ44は、ECU90に電気的に接続されている。ブレーキペダル操作量センサ44は、検出した操作量の情報をECU90に送信する。ECU90は、ブレーキペダル操作量センサ44から送信される情報に基づいてブレーキペダル43の操作量をブレーキペダル操作量BPとして取得する。
操舵角センサ46は、ハンドル45の中立位置に対する回転角度を検出するセンサである。操舵角センサ46は、ECU90に電気的に接続されている。操舵角センサ46は、検出したハンドル45の回転角度の情報をECU90に送信する。ECU90は、その情報に基づいてハンドル45の回転角度を操舵角θとして取得する。
操舵トルクセンサ47は、自車両100の運転者(自車運転者)がハンドル45を介してステアリングシャフトに入力したトルクを検出するセンサである。操舵トルクセンサ47は、ECU90に電気的に接続されている。操舵トルクセンサ47は、検出したトルクに関する情報をECU90に送信する。ECU90は、その情報に基づいて自車運転者がハンドル45を介してステアリングシャフトに入力したトルクをドライバー入力操舵トルクTQ3drvとして取得する。
車速検出装置48は、自車両100の走行速度を検出する装置であり、例えば、車輪速センサである。車速検出装置48は、ECU90に電気的に接続されている。車速検出装置48は、検出した自車両100の走行速度の情報をECU90に送信する。ECU90は、その情報に基づいて自車両100の走行速度を自車速V1として取得する。
走行支援操作器51は、自車運転者により操作される装置であり、例えば、スイッチやボタン等からなる装置である。これらスイッチやボタン等は、例えば、ハンドル45のステアリングホイールに設けられ、或いは、自車両100のステアリングコラムに取り付けられたレバーに設けられる。
効率優先走行操作器52は、自車運転者により操作される装置であり、例えば、スイッチやボタン等からなる装置である。これらスイッチやボタン等は、例えば、自車両100のステアリングホイールに設けられ、或いは、自車両100のステアリングコラムに取り付けられたレバーに設けられる。
周辺情報検出装置60は、自車両100の周辺の情報を検出する装置であり、本例においては、電波センサ61及び画像センサ62を備えている。
電波センサ61は、電波を用いて自車両100の周辺に存在する物体に関する情報を検出するセンサであり、例えば、レーダセンサ(ミリ波レーダ等)、超音波センサ(クリアランスソナー)等の音波センサ及びレーザーレーダ(LiDAR)等の光センサの少なくとも1つである。電波センサ61は、ECU90に電気的に接続されている。電波センサ61は、電波を発信するとともに、物体で反射した電波(反射波)を受信する。電波センサ61は、発信した電波及び受信した電波(反射波)に係る情報をECU90に送信する。別の言い方をすると、電波センサ61は、自車両100の周辺に存在する物体を検知し、その検知した物体に係る情報をECU90に送信する。ECU90は、その情報(電波情報又は電波データ)に基づいて自車両100の周辺に存在する物体に係る情報を周辺検出情報ISとして取得することができる。電波センサ61を用いて検出される物体は、例えば、車両、壁、自転車及び人等である。
画像センサ62は、自車両100の周辺を撮像するセンサであり、例えば、カメラである。画像センサ62は、ECU90に電気的に接続されている。画像センサ62は、自車両100の周辺を撮像し、撮像した画像に係る情報をECU90に送信する。ECU90は、その情報(画像情報又は画像データ)に基づいて自車両100の周辺の情報を周辺検出情報ISとして取得することができる。
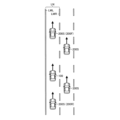
送受信装置70は、図3に示したように自車両100の周辺に存在する車両(周辺車200S)から発信される無線信号を受信し、又、自車両100から外部に無線信号を発信する装置であり、ECU90に電気的に接続されている。ECU90は、送受信装置70を介して周辺車200Sから発信される無線信号を取得することができ、又、送受信装置70を介して自車両100から外部に無線信号を発信することができる。ECU90は、周辺車200Sから発信される無線信号に基づいて周辺車200Sに係る情報を車車間通信情報IVとして取得する。
次に、車両運転支援装置10の作動について説明する。車両運転支援装置10は、自車運転者によるアクセルペダル41の操作やブレーキペダル43の操作が行われなくても、自車両100を自動で加減速して走行させる走行支援制御を実行可能に構成されている。本例において、走行支援制御は、2種類の制御、即ち、通常支援制御及び効率優先支援制御を含んでいる。
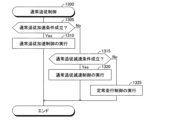
通常支援制御は、2種類の制御、即ち、通常追従制御(第1追従制御)及び通常定速制御を含んでいる。本例において、通常追従制御は、車間距離Dが設定車間距離Dset(所定距離)に維持されるように自車両100を自動で加減速する制御であるが、設定車間距離Dsetよりも所定の値だけ大きい値を上限値とし、設定車間距離Dsetよりも所定の値だけ小さい値を下限値とした所定の範囲(第1所定距離範囲)内の距離に維持されるように自車両100を自動で加減速する制御であってもよい。一方、通常定速制御は、自車速V1が設定速度Vsetに維持されるように自車両100を自動で加減速する制御である。
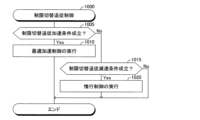
又、効率優先支援制御は、自車両100を加速するときには、最適加速制御により自車両100を自動で加速し、自車両100を減速させるときには、惰行制御により自車両100を自動で減速させる制御である。本例において、効率優先支援制御は、3種類の制御、即ち、同期動作点切替追従制御(同期切替追従制御、第3追従制御)、非同期動作点切替追従制御(非同期切替追従制御、第2追従制御)及び動作点切替定速制御(切替定速制御)を含んでいる。
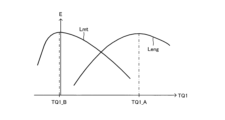
最適加速制御は、そのときの自車速を考慮したときに駆動装置21のエネルギー効率が最大又は略最大となる駆動トルク(最適駆動トルク)、言い方を換えると、駆動装置21の消費エネルギー量が最小又は略最小となる駆動トルク(最適駆動トルク)を演算により取得してシステム要求制動トルクTQ2sys_reqとして設定し、そのシステム要求制動トルクTQ2sys_reqに相当する駆動トルクを駆動装置21から出力させて自車両100を自動で加速させる制御である。
一方、惰行制御は、自車両100を加速も減速もさせない値の駆動トルクを駆動装置21から出力させて自車両100を惰行走行させる制御である。本例においては、惰行制御は、第1動力源211(例えば、内燃機関)の作動を停止させるとともに、第2動力源212(例えば、モータ)のエネルギー効率が最大となるように第2動力源212から駆動トルクを出力させることにより自車両100を惰行走行させる制御である。これによれば、自車両100は、主に、その走行抵抗により減速する。
同期切替追従制御は、同期対象車200Eである先行車200Fであって本例における効率優先支援制御と同じ効率優先支援制御(即ち、最適加速制御及び惰行制御により車両を加減速させる制御)により走行されている先行車200Fに追従するように先行車200Fの加減速に同期させて(又は略同期させて)自車両100を最適加速制御及び惰行制御により自動で加減速する制御である。
非同期切替追従制御は、同期対象車200Eではない先行車200F又は同期対象車200Eではあるが効率優先支援制御により走行されていない先行車200Fに追従するように所定のタイミングで自車両100を最適加速制御及び惰行制御により自動で加減速する制御である。
又、切替定速制御は、自車速が所定の範囲内の速度に維持されるように所定のタイミングで自車両100を最適加速制御及び惰行制御により自動で加減速する制御である。
以下、車両運転支援装置10が実行する通常支援制御及び効率優先支援制御等を含む各種制御について、図5乃至図14に示したルーチンを参照しつつ、より詳しく説明する。
Claims (10)
- 自車両と先行車との間の車間距離が第1所定距離範囲内の距離に維持されるように前記自車両の加減速を自動で制御して前記自車両を前記先行車に追従させて走行させる第1追従制御と、前記自車両の走行速度である自車速が所定速度範囲内の速度に維持されるように或いは前記車間距離が前記第1所定距離範囲よりも広い第2所定距離範囲内の距離に維持されるように前記自車両を自動で加減速して前記自車両を前記先行車に追従させて走行させる第2追従制御と、を実行する制御装置を備えた車両運転支援装置であって、
前記制御装置は、
前記第1追従制御を実行したときの前記自車両の駆動装置の消費エネルギー量を第1消費エネルギー量として予測するとともに、前記第2追従制御を実行したときの前記消費エネルギー量を第2消費エネルギー量として予測し、
前記第2消費エネルギー量が前記第1消費エネルギー量よりも小さい場合、前記第2追従制御を実行し、
前記第2消費エネルギー量が前記第1消費エネルギー量以上である場合には、前記第1追従制御を実行する、
ように構成されている、
車両運転支援装置において、
前記第2追従制御は、前記自車両を加速するときには、前記駆動装置の消費エネルギー量が最小又は略最小となる動作点で前記駆動装置を作動させて前記自車両を加速する最適加速制御により前記自車両を加速し、前記自車両を減速させるときには、前記自車両を惰行走行させる惰行制御により前記自車両を減速させる制御である、
車両運転支援装置。 - 自車両と先行車との間の車間距離が第1所定距離範囲内の距離に維持されるように前記自車両の加減速を自動で制御して前記自車両を前記先行車に追従させて走行させる第1追従制御と、前記自車両の走行速度である自車速が所定速度範囲内の速度に維持されるように或いは前記車間距離が前記第1所定距離範囲よりも広い第2所定距離範囲内の距離に維持されるように前記自車両を自動で加減速して前記自車両を前記先行車に追従させて走行させる第2追従制御と、を実行する制御装置を備えた車両運転支援装置であって、
前記制御装置は、
前記第1追従制御を実行したときの前記自車両の駆動装置の消費エネルギー量を第1消費エネルギー量として予測するとともに、前記第2追従制御を実行したときの前記消費エネルギー量を第2消費エネルギー量として予測し、
前記第2消費エネルギー量が前記第1消費エネルギー量よりも小さい場合、前記第2追従制御を実行し、
前記第2消費エネルギー量が前記第1消費エネルギー量以上である場合には、前記第1追従制御を実行する、
ように構成されている、
車両運転支援装置において、
前記制御装置は、前記先行車の加速及び減速に同期して又は略同期して前記自車両を加速し又は減速させることにより前記自車両を前記先行車に追従させて走行させる第3追従制御であって、前記自車両を加速するときには、前記自車両の駆動装置の消費エネルギー量が最小又は略最小となる動作点で前記駆動装置を作動させて前記自車両を加速する最適加速制御により前記自車両を加速し、前記自車両を減速させるときには、前記自車両を惰行走行させる惰行制御により前記自車両を減速させる第3追従制御を実行するように構成されており、
前記制御装置は、
前記自車両の駆動装置の消費エネルギー量の低減が要求されたとの所定実行条件が成立したときに、前記先行車の駆動装置の動力出力特性が前記自車両の駆動装置の動力出力特性と同一又は略同一であり且つ前記先行車が前記第2追従制御又は前記第3追従制御と同じ制御により走行されているとの同期条件が成立している場合には、前記第3追従制御を実行し、
前記所定実行条件が成立したときに、前記同期条件が成立していない場合には、前記第1追従制御又は前記第2追従制御を実行する、
ように構成されている、
車両運転支援装置。 - 自車両と先行車との間の車間距離が第1所定距離範囲内の距離に維持されるように前記自車両の加減速を自動で制御して前記自車両を前記先行車に追従させて走行させる第1追従制御と、前記自車両の走行速度である自車速が所定速度範囲内の速度に維持されるように或いは前記車間距離が前記第1所定距離範囲よりも広い第2所定距離範囲内の距離に維持されるように前記自車両を自動で加減速して前記自車両を前記先行車に追従させて走行させる第2追従制御と、を実行する制御装置を備えた車両運転支援装置であって、
前記制御装置は、
前記第1追従制御を実行したときの前記自車両の駆動装置の消費エネルギー量を第1消費エネルギー量として予測するとともに、前記第2追従制御を実行したときの前記消費エネルギー量を第2消費エネルギー量として予測し、
前記第2消費エネルギー量が前記第1消費エネルギー量よりも小さい場合、前記第2追従制御を実行し、
前記第2消費エネルギー量が前記第1消費エネルギー量以上である場合には、前記第1追従制御を実行する、
ように構成されている、
車両運転支援装置において、
前記制御装置は、前記先行車の加速及び減速に同期して又は略同期して前記自車両を加速し又は減速させることにより前記自車両を前記先行車に追従させて走行させる第3追従制御であって、前記自車両を加速するときには、前記自車両の駆動装置の消費エネルギー量が最小又は略最小となる動作点で前記駆動装置を作動させて前記自車両を加速する最適加速制御により前記自車両を加速し、前記自車両を減速させるときには、前記自車両を惰行走行させる惰行制御により前記自車両を減速させる第3追従制御を実行するように構成されており、
前記制御装置は、前記自車両の駆動装置の動力出力特性と同一又は略同一である動力出力特性を有する駆動装置を備えた他車両を検出し且つ該他車両が前記第2追従制御又は前記第3追従制御と同じ制御により走行されている場合、前記自車両を前記他車両の後方に移動させて前記第3追従制御を実行するように構成されている、
車両運転支援装置。 - 請求項1乃至請求項3の何れか一項に記載の車両運転支援装置において、
前記制御装置は、前記第1消費エネルギー量及び前記第2消費エネルギー量の予測に前記先行車の大きさを考慮するように構成されている、
車両運転支援装置。 - 自車両と先行車との間の車間距離が第1所定距離範囲内の距離に維持されるように前記自車両の加減速を自動で制御して前記自車両を前記先行車に追従させて走行させる第1追従制御と、前記自車両の走行速度である自車速が所定速度範囲内の速度に維持されるように或いは前記車間距離が前記第1所定距離範囲よりも広い第2所定距離範囲内の距離に維持されるように前記自車両を自動で加減速して前記自車両を前記先行車に追従させて走行させる第2追従制御と、を実行する制御装置を備えた車両運転支援装置であって、
前記制御装置は、
前記第1追従制御を実行したときの前記自車両の駆動装置の消費エネルギー量を第1消費エネルギー量として予測するとともに、前記第2追従制御を実行したときの前記消費エネルギー量を第2消費エネルギー量として予測し、
前記第2消費エネルギー量が前記第1消費エネルギー量よりも小さい場合、前記第2追従制御を実行し、
前記第2消費エネルギー量が前記第1消費エネルギー量以上である場合には、前記第1追従制御を実行する、
ように構成されている、
車両運転支援装置において、
前記制御装置は、前記第1追従制御を実行したときの前記車間距離及び前記自車速を前記第1追従制御を実行したときの前記先行車の走行速度に基づいて予測するとともに、前記第2追従制御を実行したときの前記車間距離及び前記自車速を前記第2追従制御を実行したときの前記先行車の走行速度に基づいて予測するように構成されている、
車両運転支援装置。 - 請求項1乃至請求項5の何れか一項に記載の車両運転支援装置において、
前記制御装置は、
前記自車両の駆動装置の消費エネルギー量の低減が要求されたとの所定実行条件が成立した場合、前記第1追従制御を実行したときの前記車間距離及び前記自車速の変化を予測し、該予測したように変化したと仮定した場合の前記車間距離及び前記自車速に基づいて前記第1追従制御を実行したときの前記自車両の駆動装置の消費エネルギー量を前記第1消費エネルギー量として予測するとともに、前記第2追従制御を実行したときの前記車間距離及び自車速の変化を予測し、該予測したように変化したと仮定した場合の前記車間距離及び自車速に基づいて前記第2追従制御を実行したときの前記消費エネルギー量を前記第2消費エネルギー量として予測するように構成されている、
車両運転支援装置。 - 請求項1乃至請求項6の何れか一項に記載の車両運転支援装置において、
前記第2追従制御は、前記自車速が上昇して前記所定速度範囲の上限値に達した場合、前記自車両を惰行走行させることにより前記自車両を減速させ、前記自車速が低下して前記所定速度範囲の下限値に達した場合、前記自車両を加速させ、或いは、前記車間距離が増大して前記所定距離範囲の上限値に達した場合、前記自車両を加速させ、前記車間距離が減少して前記所定距離範囲の下限値に達した場合、前記自車両を惰行走行させることにより前記自車両を減速させる制御である、
車両運転支援装置。 - 請求項1乃至請求項7の何れか一項に記載の車両運転支援装置において、
前記制御装置は、前記自車両の走行環境に応じて許容される前記自車速の範囲を前記所定速度範囲として設定し、或いは、前記自車両の走行環境に応じて許容される前記車間距離の範囲を前記所定距離範囲として設定するように構成されている、
車両運転支援装置。 - 自車両と先行車との間の車間距離が所定距離に維持されるように前記自車両の加減速を自動で制御して前記自車両を前記先行車に追従させて走行させる第1追従制御、又は、前記自車両の走行速度である自車速が所定速度範囲内の速度に維持されるように或いは前記車間距離が所定距離範囲内の距離に維持されるように前記自車両を自動で加減速して前記自車両を前記先行車に追従させて走行させる第2追従制御により、前記自車両を走行させる車両運転支援方法であって、
前記自車両の駆動装置の消費エネルギー量の低減が要求されたとの所定実行条件が成立した場合、前記第1追従制御を実行したときの前記車間距離及び前記自車速の変化を予測し、該予測したように変化したと仮定した場合の前記車間距離及び前記自車速に基づいて前記第1追従制御を実行したときの前記自車両の駆動装置の消費エネルギー量を第1消費エネルギー量として予測するとともに、前記第2追従制御を実行したときの前記車間距離及び自車速の変化を予測し、該予測したように変化したと仮定した場合の前記車間距離及び自車速に基づいて前記第2追従制御を実行したときの前記消費エネルギー量を第2消費エネルギー量として予測し、
前記第2消費エネルギー量が前記第1消費エネルギー量よりも小さい場合、前記第2追従制御を実行し、
前記第2消費エネルギー量が前記第1消費エネルギー量以上である場合には、前記第1追従制御を実行する、
車両運転支援方法において、
前記第2追従制御は、前記自車両を加速するときには、前記駆動装置の消費エネルギー量が最小又は略最小となる動作点で前記駆動装置を作動させて前記自車両を加速する最適加速制御により前記自車両を加速し、前記自車両を減速させるときには、前記自車両を惰行走行させる惰行制御により前記自車両を減速させる制御である、
車両運転支援方法。 - 自車両と先行車との間の車間距離が所定距離に維持されるように前記自車両の加減速を自動で制御して前記自車両を前記先行車に追従させて走行させる第1追従制御、又は、前記自車両の走行速度である自車速が所定速度範囲内の速度に維持されるように或いは前記車間距離が所定距離範囲内の距離に維持されるように前記自車両を自動で加減速して前記自車両を前記先行車に追従させて走行させる第2追従制御により、前記自車両を走行させる車両運転支援プログラムであって、
前記自車両の駆動装置の消費エネルギー量の低減が要求されたとの所定実行条件が成立した場合、前記第1追従制御を実行したときの前記車間距離及び前記自車速の変化を予測し、該予測したように変化したと仮定した場合の前記車間距離及び前記自車速に基づいて前記第1追従制御を実行したときの前記自車両の駆動装置の消費エネルギー量を第1消費エネルギー量として予測するとともに、前記第2追従制御を実行したときの前記車間距離及び自車速の変化を予測し、該予測したように変化したと仮定した場合の前記車間距離及び自車速に基づいて前記第2追従制御を実行したときの前記消費エネルギー量を第2消費エネルギー量として予測し、
前記第2消費エネルギー量が前記第1消費エネルギー量よりも小さい場合、前記第2追従制御を実行し、
前記第2消費エネルギー量が前記第1消費エネルギー量以上である場合には、前記第1追従制御を実行する、
車両運転支援プログラムにおいて、
前記第2追従制御は、前記自車両を加速するときには、前記駆動装置の消費エネルギー量が最小又は略最小となる動作点で前記駆動装置を作動させて前記自車両を加速する最適加速制御により前記自車両を加速し、前記自車両を減速させるときには、前記自車両を惰行走行させる惰行制御により前記自車両を減速させる制御である、
車両運転支援プログラム。
Priority Applications (5)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2022010818A JP7601017B2 (ja) | 2022-01-27 | 2022-01-27 | 車両運転支援装置 |
| EP23150167.7A EP4219260A1 (en) | 2022-01-27 | 2023-01-03 | Vehicle driving assistance apparatus, vehicle driving assistance method, and computer-readable storage medium storing vehicle driving assistance program |
| US18/155,370 US12311943B2 (en) | 2022-01-27 | 2023-01-17 | Vehicle driving assistance apparatus, vehicle driving assistance method, and computer-readable storage medium storing vehicle driving assistance program |
| KR1020230007791A KR102896347B1 (ko) | 2022-01-27 | 2023-01-19 | 차량 운전 지원 장치 |
| CN202310056085.4A CN116552527B (zh) | 2022-01-27 | 2023-01-20 | 车辆驾驶辅助装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2022010818A JP7601017B2 (ja) | 2022-01-27 | 2022-01-27 | 車両運転支援装置 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2023109355A JP2023109355A (ja) | 2023-08-08 |
| JP7601017B2 true JP7601017B2 (ja) | 2024-12-17 |
Family
ID=84799835
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2022010818A Active JP7601017B2 (ja) | 2022-01-27 | 2022-01-27 | 車両運転支援装置 |
Country Status (4)
| Country | Link |
|---|---|
| US (1) | US12311943B2 (ja) |
| EP (1) | EP4219260A1 (ja) |
| JP (1) | JP7601017B2 (ja) |
| KR (1) | KR102896347B1 (ja) |
Families Citing this family (8)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP7494830B2 (ja) * | 2021-11-10 | 2024-06-04 | トヨタ自動車株式会社 | 車両運転支援装置、車両運転支援方法、車両運転支援プログラム及び車両運転支援装置を備えた車両 |
| JP2024086127A (ja) * | 2022-12-16 | 2024-06-27 | トヨタ自動車株式会社 | 表示制御装置 |
| JP7740289B2 (ja) * | 2023-03-24 | 2025-09-17 | トヨタ自動車株式会社 | 車両運転支援装置 |
| US20250058775A1 (en) * | 2023-08-18 | 2025-02-20 | International Engine Intellectual Property Company, Llc | Adaptive cruise control system and method |
| WO2025125849A1 (en) * | 2023-12-12 | 2025-06-19 | Mobileye Vision Technologies Ltd. | Systems and methods for navigating a vehicle using coast control |
| KR20250150733A (ko) * | 2024-04-11 | 2025-10-21 | 현대자동차주식회사 | 자율주행 제어 장치 및 자율주행 제어 방법 |
| JP2026013148A (ja) * | 2024-07-16 | 2026-01-28 | トヨタ自動車株式会社 | 車両運転支援装置、車両運転支援方法及び車両運転支援プログラム |
| JP2026098447A (ja) * | 2024-12-05 | 2026-06-17 | トヨタ自動車株式会社 | 車両運転支援装置 |
Citations (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2009190433A (ja) | 2008-02-12 | 2009-08-27 | Toyota Motor Corp | 車輌走行制御装置 |
| US20170001639A1 (en) | 2015-07-02 | 2017-01-05 | Cummins, Inc. | Vehicle speed management integrated with vehicle monitoring system |
| DE102016012411A1 (de) | 2015-10-29 | 2017-05-04 | Scania Cv Ab | Verfahren zum Steuern eines Antriebstrangs eines Fahrzeugs |
Family Cites Families (29)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE3316064C2 (de) * | 1982-05-08 | 1987-01-29 | Stanztechnik Gmbh R + S, 6000 Frankfurt | Pneumatische Antriebsvorrichtung zum Durchtrennen dünnwandiger Werkstücke |
| JP4677945B2 (ja) | 2006-04-24 | 2011-04-27 | トヨタ自動車株式会社 | 車両用走行制御装置 |
| JP4306764B2 (ja) | 2007-06-04 | 2009-08-05 | トヨタ自動車株式会社 | 車間距離制御装置 |
| JP4997031B2 (ja) | 2007-09-06 | 2012-08-08 | トヨタ自動車株式会社 | 車両走行制御装置 |
| JP5108424B2 (ja) | 2007-09-06 | 2012-12-26 | トヨタ自動車株式会社 | 車両走行制御装置 |
| DE112009004706T5 (de) | 2009-04-27 | 2012-09-13 | Toyota Jidosha K.K. | Fahrassistenzvorrichtung |
| WO2011013201A1 (ja) | 2009-07-28 | 2011-02-03 | トヨタ自動車株式会社 | 車両制御装置、車両制御方法及び車両制御システム |
| WO2011013203A1 (ja) | 2009-07-28 | 2011-02-03 | トヨタ自動車株式会社 | 車両制御装置、車両制御方法及び車両制御システム |
| US9645579B2 (en) * | 2011-07-06 | 2017-05-09 | Peloton Technology, Inc. | Vehicle platooning systems and methods |
| KR101714072B1 (ko) * | 2011-08-10 | 2017-03-08 | 현대자동차주식회사 | 정속 주행 모드시 브레이크 페달의 위치 제어 방법 |
| KR101326847B1 (ko) * | 2011-12-12 | 2013-11-20 | 기아자동차주식회사 | 차량의 운전 모드 안내 시스템 및 그 방법 |
| JP6363517B2 (ja) | 2015-01-21 | 2018-07-25 | 株式会社デンソー | 車両の走行制御装置 |
| JP6394547B2 (ja) | 2015-09-18 | 2018-09-26 | トヨタ自動車株式会社 | 車両制御装置 |
| SE541221C2 (en) * | 2015-10-29 | 2019-05-07 | Scania Cv Ab | A method for determining a desired gap between a motor vehicle and a lead vehicle |
| KR101827127B1 (ko) * | 2016-07-01 | 2018-03-22 | 현대자동차주식회사 | 선행차량 존재시 적응형 순항 제어 시스템 연비 향상 제어방법 |
| DE102016012868A1 (de) * | 2016-10-28 | 2018-05-03 | Man Truck & Bus Ag | Technik zur Längsregelung eines Nutzfahrzeugs in einem Fahrzeugverband |
| JP6592423B2 (ja) | 2016-11-25 | 2019-10-16 | 株式会社デンソー | 車両制御装置 |
| JP6777518B2 (ja) | 2016-11-29 | 2020-10-28 | トヨタ自動車株式会社 | 車両制御システム |
| US10482767B2 (en) * | 2016-12-30 | 2019-11-19 | Bendix Commercial Vehicle Systems Llc | Detection of extra-platoon vehicle intermediate or adjacent to platoon member vehicles |
| DE102017216408A1 (de) * | 2017-09-15 | 2019-03-21 | Bayerische Motoren Werke Aktiengesellschaft | Adaptive Abstandswahl zur Effizienzoptimierung |
| JP6760331B2 (ja) * | 2017-11-17 | 2020-09-23 | 株式会社デンソー | 車両制御装置 |
| DE102018212318B4 (de) * | 2018-07-24 | 2023-09-28 | Denso Corporation | Adaptive geschwindigkeitsregelung |
| JP2020026154A (ja) * | 2018-08-09 | 2020-02-20 | トヨタ自動車株式会社 | 運転支援装置 |
| JP7133400B2 (ja) * | 2018-08-31 | 2022-09-08 | 日立Astemo株式会社 | 車両制御装置、車両制御方法および車両追従走行システム |
| JP2020104678A (ja) * | 2018-12-27 | 2020-07-09 | いすゞ自動車株式会社 | 車速制御装置 |
| US11167759B2 (en) * | 2019-04-10 | 2021-11-09 | GM Global Technology Operations LLC | Method and apparatus for controlling a vehicle including an adaptive cruise control system |
| JP7241642B2 (ja) * | 2019-08-09 | 2023-03-17 | 本田技研工業株式会社 | 隊列走行システム |
| JP7331878B2 (ja) * | 2021-03-19 | 2023-08-23 | いすゞ自動車株式会社 | 車間距離判定装置 |
| JP7567758B2 (ja) * | 2021-03-30 | 2024-10-16 | 株式会社デンソー | 自動運転制御装置、及び自動運転制御プログラム |
-
2022
- 2022-01-27 JP JP2022010818A patent/JP7601017B2/ja active Active
-
2023
- 2023-01-03 EP EP23150167.7A patent/EP4219260A1/en not_active Withdrawn
- 2023-01-17 US US18/155,370 patent/US12311943B2/en active Active
- 2023-01-19 KR KR1020230007791A patent/KR102896347B1/ko active Active
Patent Citations (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2009190433A (ja) | 2008-02-12 | 2009-08-27 | Toyota Motor Corp | 車輌走行制御装置 |
| US20170001639A1 (en) | 2015-07-02 | 2017-01-05 | Cummins, Inc. | Vehicle speed management integrated with vehicle monitoring system |
| DE102016012411A1 (de) | 2015-10-29 | 2017-05-04 | Scania Cv Ab | Verfahren zum Steuern eines Antriebstrangs eines Fahrzeugs |
Also Published As
| Publication number | Publication date |
|---|---|
| KR102896347B1 (ko) | 2025-12-08 |
| JP2023109355A (ja) | 2023-08-08 |
| US12311943B2 (en) | 2025-05-27 |
| CN116552527A (zh) | 2023-08-08 |
| US20230234587A1 (en) | 2023-07-27 |
| KR20230115904A (ko) | 2023-08-03 |
| EP4219260A1 (en) | 2023-08-02 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| KR102896347B1 (ko) | 차량 운전 지원 장치 | |
| JP6460349B2 (ja) | 車両走行制御装置 | |
| JP6497349B2 (ja) | 車両走行制御装置 | |
| JP5510173B2 (ja) | 車両制御装置 | |
| JP6025852B2 (ja) | 車両のための走行プログラムの決定 | |
| US7337056B2 (en) | Driving control apparatus | |
| KR20200018767A (ko) | 운전 지원 장치 | |
| JP7226348B2 (ja) | 運転支援装置 | |
| JP2015051717A (ja) | 車両走行制御装置 | |
| CN110072751B (zh) | 汽车的行驶控制装置和汽车的行驶控制系统 | |
| JP2024051012A (ja) | 車両運転支援装置 | |
| JP7070450B2 (ja) | 車両走行制御装置 | |
| JP2021109559A (ja) | 車両走行制御装置 | |
| JP7610178B2 (ja) | 車両運転支援装置 | |
| US12240454B2 (en) | Vehicle driving assist apparatus, vehicle driving assist method, vehicle driving assist program, and vehicle comprising vehicle driving assist apparatus | |
| JP2011098604A (ja) | 車両走行制御装置 | |
| US20230286505A1 (en) | Driving assistance apparatus | |
| JP2021109558A (ja) | 車両走行制御装置 | |
| JP7651949B2 (ja) | 車両運転支援装置 | |
| JP7582143B2 (ja) | 車両運転支援装置、車両運転支援方法及び車両運転支援プログラム | |
| US20250196849A1 (en) | Driving assistance device, driving assistance method, and program | |
| JP2023153532A (ja) | 運転支援装置、運転支援方法及び運転支援プログラム | |
| JP7652033B2 (ja) | 車両運転支援装置、車両運転支援方法及び車両運転支援プログラム | |
| JP2006248335A (ja) | 車両走行制御装置 | |
| JP7663058B2 (ja) | 車両運転支援装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20230718 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20240327 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20240430 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20240509 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20240820 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20240827 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20241105 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20241118 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 7601017 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |