JP7601202B2 - 情報処理装置、及び情報処理方法 - Google Patents
情報処理装置、及び情報処理方法 Download PDFInfo
- Publication number
- JP7601202B2 JP7601202B2 JP2023504694A JP2023504694A JP7601202B2 JP 7601202 B2 JP7601202 B2 JP 7601202B2 JP 2023504694 A JP2023504694 A JP 2023504694A JP 2023504694 A JP2023504694 A JP 2023504694A JP 7601202 B2 JP7601202 B2 JP 7601202B2
- Authority
- JP
- Japan
- Prior art keywords
- communication
- vehicle
- information
- moving object
- data
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images



Classifications
-
- H—ELECTRICITY
- H04—ELECTRIC COMMUNICATION TECHNIQUE
- H04B—TRANSMISSION
- H04B7/00—Radio transmission systems, i.e. using radiation field
- H04B7/02—Diversity systems; Multi-antenna system, i.e. transmission or reception using multiple antennas
- H04B7/04—Diversity systems; Multi-antenna system, i.e. transmission or reception using multiple antennas using two or more spaced independent antennas
- H04B7/06—Diversity systems; Multi-antenna system, i.e. transmission or reception using multiple antennas using two or more spaced independent antennas at the transmitting station
- H04B7/0686—Hybrid systems, i.e. switching and simultaneous transmission
- H04B7/0695—Hybrid systems, i.e. switching and simultaneous transmission using beam selection
- H04B7/06952—Selecting one or more beams from a plurality of beams, e.g. beam training, management or sweeping
-
- H—ELECTRICITY
- H04—ELECTRIC COMMUNICATION TECHNIQUE
- H04B—TRANSMISSION
- H04B7/00—Radio transmission systems, i.e. using radiation field
- H04B7/02—Diversity systems; Multi-antenna system, i.e. transmission or reception using multiple antennas
- H04B7/04—Diversity systems; Multi-antenna system, i.e. transmission or reception using multiple antennas using two or more spaced independent antennas
- H04B7/08—Diversity systems; Multi-antenna system, i.e. transmission or reception using multiple antennas using two or more spaced independent antennas at the receiving station
- H04B7/0868—Hybrid systems, i.e. switching and combining
- H04B7/088—Hybrid systems, i.e. switching and combining using beam selection
-
- H—ELECTRICITY
- H04—ELECTRIC COMMUNICATION TECHNIQUE
- H04W—WIRELESS COMMUNICATION NETWORKS
- H04W16/00—Network planning, e.g. coverage or traffic planning tools; Network deployment, e.g. resource partitioning or cells structures
- H04W16/24—Cell structures
- H04W16/28—Cell structures using beam steering
-
- H—ELECTRICITY
- H04—ELECTRIC COMMUNICATION TECHNIQUE
- H04W—WIRELESS COMMUNICATION NETWORKS
- H04W4/00—Services specially adapted for wireless communication networks; Facilities therefor
- H04W4/02—Services making use of location information
- H04W4/023—Services making use of location information using mutual or relative location information between multiple location based services [LBS] targets or of distance thresholds
-
- H—ELECTRICITY
- H04—ELECTRIC COMMUNICATION TECHNIQUE
- H04W—WIRELESS COMMUNICATION NETWORKS
- H04W4/00—Services specially adapted for wireless communication networks; Facilities therefor
- H04W4/02—Services making use of location information
- H04W4/025—Services making use of location information using location based information parameters
- H04W4/027—Services making use of location information using location based information parameters using movement velocity, acceleration information
-
- H—ELECTRICITY
- H04—ELECTRIC COMMUNICATION TECHNIQUE
- H04W—WIRELESS COMMUNICATION NETWORKS
- H04W4/00—Services specially adapted for wireless communication networks; Facilities therefor
- H04W4/30—Services specially adapted for particular environments, situations or purposes
- H04W4/40—Services specially adapted for particular environments, situations or purposes for vehicles, e.g. vehicle-to-pedestrians [V2P]
- H04W4/46—Services specially adapted for particular environments, situations or purposes for vehicles, e.g. vehicle-to-pedestrians [V2P] for vehicle-to-vehicle communication [V2V]
-
- H—ELECTRICITY
- H04—ELECTRIC COMMUNICATION TECHNIQUE
- H04W—WIRELESS COMMUNICATION NETWORKS
- H04W64/00—Locating users or terminals or network equipment for network management purposes, e.g. mobility management
-
- H—ELECTRICITY
- H04—ELECTRIC COMMUNICATION TECHNIQUE
- H04B—TRANSMISSION
- H04B7/00—Radio transmission systems, i.e. using radiation field
- H04B7/02—Diversity systems; Multi-antenna system, i.e. transmission or reception using multiple antennas
- H04B7/04—Diversity systems; Multi-antenna system, i.e. transmission or reception using multiple antennas using two or more spaced independent antennas
-
- H—ELECTRICITY
- H04—ELECTRIC COMMUNICATION TECHNIQUE
- H04W—WIRELESS COMMUNICATION NETWORKS
- H04W76/00—Connection management
- H04W76/10—Connection setup
- H04W76/14—Direct-mode setup
-
- H—ELECTRICITY
- H04—ELECTRIC COMMUNICATION TECHNIQUE
- H04W—WIRELESS COMMUNICATION NETWORKS
- H04W92/00—Interfaces specially adapted for wireless communication networks
- H04W92/16—Interfaces between hierarchically similar devices
- H04W92/18—Interfaces between hierarchically similar devices between terminal devices
Landscapes
- Engineering & Computer Science (AREA)
- Computer Networks & Wireless Communication (AREA)
- Signal Processing (AREA)
- Traffic Control Systems (AREA)
- Mobile Radio Communication Systems (AREA)
Description
本発明は、情報処理装置、及び情報処理方法に関する。
特許文献1には、自車両の周辺に存在する複数の他車両とアンテナ部を介して車車間通信を行う通信部を備える通信装置が開示されている。この通信装置は、複数の他車両に関する情報を取得する取得部と、取得部が取得した情報に基づいて、アンテナ部の指向性の少なくとも一方を制御する制御部とをさらに備えている。
特許文献1に開示された手法は、レーダ装置が検出した他車両に対してアンテナ部の指向性を制御している。自車両の将来の走行に影響がある他車両であっても、レーダ装置が他車両を現に検出するまでは、アンテナ部の指向性はその他車両に対して制御されない。そのため、必要な情報を適切に受け取ることができない虞がある。
本発明は、かかる課題に鑑みてなされたものであり、その目的は、必要な情報を適切に受け取ることができる情報処理装置及び情報処理装置を提供することである。
本発明の一態様に係る情報処理装置は、第1移動体の周囲に存在する第2移動体及びサーバとデータ通信を行う通信部と、通信部によって行われるデータ通信を制御するコントローラと、を備える。通信部は、通常モードと、通常モードではデータ通信を行うことができない位置に存在する第2移動体とデータ通信を行うことができる指向性モードとを備える。コントローラは、サーバから、通常モードではデータ通信を行うことができない位置に存在する第2移動体の情報を含むサーバデータを受信し、サーバデータに含まれる第2移動体の情報に基づいて、通信部の無線通信に関する指向性を制御する。
本発明によれば、必要な情報を適切に受け取ることができる。
以下、本発明の実施形態について、図面を参照して説明する。図面の記載において同一の構成には同一符号を付して説明を省略する。
図1を参照して、本実施形態に係る通信ネットワークを説明する。本実施形態に係る通信ネットワークは、車両Aと、車両Bとを備えている。車両A及び車両Bは、移動体(第1移動体及び第2移動体)の一例である。車両Aは、自車両であり、車両Bは、自車両の周囲に存在する他車両である。図1では、車両Bが1台のみが描かれているが、車両Bは複数でもよい。
車両A及び車両Bは、自動運転機能を有する車両でもよく、自動運転機能を有しない車両でもよい。また、車両A及び車両Bは、自動運転と手動運転とを切り替えることが可能な車両でもよい。本実施形態では、車両A及び車両Bは、自動運転機能を有する車両として説明する。
通信ネットワークは、路側機300と、基地局400と、サーバ500とをさらに備えている。
車両Aは、データ通信機能を有する通信部100を備える。車両Bは、データ通信機能を有する通信部200を備える。個々の通信部100、200は、例えば一つ以上のアンテナ、モデム、アプリケーションプロセッサ、メモリなどで構成されている。
通信部100と通信部200とは、通信を直接的に行うことができる。通信部100と通信部200とが行う直接的な通信を、以下では直接通信と定義する。直接通信は、車車間通信と表現されてもよい。本実施形態では、車両A及び車両Bは、直接通信によって、車両(車両A及び車両B)の情報など複数のデータを共有することができる。
通信部100と通信部200とは、基地局400及びネットワーク410(例えば携帯電話網など)を経由して、相互に通信を行うことも可能である。基地局400は、移動しない固定の通信装置であり、ネットワーク410をカバーするアクセスポイントである。基地局400及びネットワーク410を経由した通信部100と通信部200との通信は、直接通信との対比で、間接通信と定義される。
直接通信は、基地局400及びネットワークを経由しないため、低遅延、かつ簡易な構成で相手方へデータを送信することができる。間接通信は、直接通信では送ることができない大容量データ、一定時間情報が変わらずに繰り返し送るデータを送信する際に用いられる。また、間接通信は、直接通信できない場合に用いることができる。
個々の通信部100、200は、路側機300と通信を行うことができる。路側機300は、例えば道路路肩の道路設備に配備される固定の通信装置であり、所定の情報を含む配信データを、道路上の車両に対して配信する。路側機300は、RSU(roadside unit)、又はITS(intelligent transport systems)スポットと称されることもある。
本実施形態に示す路側機300は、送信局に相当し、通信部100、200は、受信局に相当する。路側機300と通信部100、200とは、路側機300から通信部100、200に向かうダウンリンクの通信を行う。もっとも、路側機300と通信部100、200とは、逆方向のアップリンクの通信を行うこともできる。この場合、通信部100、200が送信局に相当し、路側機300が受信局に相当する。通信部100、200と路側機300との通信は路車間通信とも称される。
路側機300から配信される配信データには、路側機300の情報を示す路側機データと、路側機300の周囲に存在する車両の情報を示す交通データとが含まれる。路側機300の情報には、路側機300の位置情報などが含まれる。車両の情報には、車両の位置情報、速度情報、進行方向情報などが含まる。
通信部100及び通信部200は、基地局400及びネットワーク410を介してサーバ500と通信する。サーバ500は、道路を走行する車両の情報を管理する装置である。サーバ500が管理する車両の情報は、車両の識別情報、位置情報、速度情報、進行方向情報などの基本情報の他、種別、過去の軌跡、過去の走行軌跡に基づく将来の軌跡などの詳細情報が含まれる。サーバ500は、車両からの求めに応じて、或いは所定の周期で、車両の情報を含むサーバデータを、道路上の車両に対して配信する。サーバ500が、サーバデータを配信する方法は、基地局400及びネットワーク410を介して配信する方法の他、路側機300を介して配信する方法がある。
つぎに、車両Aの構成について説明する。
車両Aは、上述した通信部100と、GPS受信機101と、地図情報取得部102と、コントローラ110とを備える。通信部100、GPS受信機101、地図情報取得部102、及びコントローラ110は、本実施形態に示す車車間通信を実現する情報処理装置を構成する。
GPS受信機101は、人工衛星からの電波を受信することにより、地上における車両Aの位置情報を検出する。GPS受信機101が検出する車両Aの位置情報には、緯度情報、経度情報、及び時刻情報が含まれる。GPS受信機101は、検出した車両Aの位置情報をコントローラ110に出力する。なお、車両Aの位置情報を検出する方法は、GPS受信機101に限定されない。例えば、オドメトリと呼ばれる方法を用いて位置を推定してもよい。オドメトリとは、車両Aの回転角、回転角速度に応じて車両Aの移動量及びと移動方向を求めることにより、車両Aの位置を推定する方法である。なお、GPS(Global Positioning System)は、GNSS(Global Navigation Satellite System)の一部である。
地図情報取得部102は、車両Aが走行する道路の構造を示す地図情報を取得する。地図情報取得部102は、地図情報を格納した地図データベースを所有してもよいし、クラウドコンピューティングにより地図情報を外部の地図データサーバから取得してもよい。また、地図情報取得部102は、車車間通信、路車間通信を用いて地図情報を取得してもよい。
地図情報には、交差点や分岐点などを示すノードの種別、ノードの位置などを含むノード情報、ノード間を繋ぐ道路区間であるリンクの種別、リンク長、車線数、曲率、勾配などを含むリンク情報が含まれる。また、リンク情報には、車線の絶対位置、車線の接続関係などの道路構造の情報が含まれる。さらに、地図情報には、交通規則、道路標識などの情報が含まれる。
コントローラ110は、例えばマイクロコンピュータにより構成されている。コントローラ110は、例えば、CPU(Central Processing Unit)などのハードウェアプロセッサと、メモリと、各種のインターフェースとを有している。メモリ、各種のインターフェースは、バスを介してハードウェアプロセッサに接続されている。
マイクロコンピュータには、情報処理装置として機能させるためのコンピュータプログラムがインストールされている。コンピュータプログラムを実行することにより、マイクロコンピュータは、情報処理装置が備える複数の情報処理回路として機能する。コントローラ110は、複数の情報処理回路の一例として、通信制御部111を備える。
通信制御部111は、通信部100によって行われる無線通信(データ通信)を制御する。
通信制御部111は、通信部100の動作モードの切り替え、通信部100が形成するビームの制御などを行う。通信部100は、切り替え可能な動作モードとして、通常モードと、指向性モードとを有している。図2A及び図2Bを参照し、通信部100の動作モードを説明する。
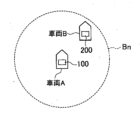
図2Aを参照し、通常モードについて説明する。通常モードは、通信部100の無線通信に関する指向性を制御せずに予め設定された範囲(エリア)に対して無線通信を行うモードである。通常モードで動作する場合、通信部100、具体的には通信部100のアンテナは、所定の範囲(エリア)に対して、通常ビームBnを形成する。通常ビームBnは、例えば、全方位に対して均等に形成されるビームであり、特定の方位に対して指向性を持たない。通常ビームBnは、通信部100を中心として所定距離を半径とする円形状の範囲に形成される。このように、通常ビームBnが形成する所定範囲を、所定距離を半径とする円形状の範囲としてもよいし、他の例としては、所定範囲を車両進行方向など所定の方向に指向性を持たせた所定範囲としてもよい。このように、通常モードでは、通信部100のアンテナにより、予め設定された所定範囲に対して通常ビームBnを形成する。
車両Aは、通常ビームBnが形成されるエリア内に存在する車両Bと通信を行うことができる。通常モードで動作する通信部100と通信を行うことができるエリアを通常通信エリアという。通常通信エリアは、基本的には、通常ビームBnが形成されるエリアと対応する。ただし、電波の減衰の影響、遮蔽物の存在といった通信環境の影響により、通常ビームBnが形成されるエリアであっても、一定レベル以上の通信品質で車両Bと通信できないことがある。すなわち、通常通信エリアは、一定レベル以上の通信品質で車両Bと通信できるエリアをいい、必ずしも通常ビームBnが形成されるエリア(所定の範囲)と一致するものではない。
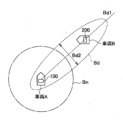
図2Bを参照し、指向性モードについて説明する。指向性モードは、通常モードと比べて通信部100の無線通信に関する指向性を制御することができるモードである。本明細書では、以下、無線通信に関する指向性を、単に「指向性」という。指向性モードで動作する場合、通信部100のアンテナは、指向性ビームBdを形成する。指向性ビームBdは、特定の方位に向けて形成されるビームであり、特定の方位に対して指向性を有している。方位は、方向の水平成分に相当する。指向性ビームBdは、所定の方位角となるビーム軸Bd1を中心に所定のビーム幅Bd2を有するビームとして形成される。ビーム軸Bd1の方位角と、ビーム幅Bd2とはそれぞれ調整することができ、これにより、通信部100の指向性を調整することができる。このように、指向性モードは、通信部100のアンテナが指向性を有する動作モードに相当する。
車両Aは、指向性ビームBdが形成されるエリア内に存在する車両Bと通信を行うことができる。指向性ビームBdは、ビーム軸Bd1に沿う方向に長く形成され、その距離(軸方向の距離)は通常ビームBnの半径距離よりも長くなっているまた、車両Bが同一位置に存在すると仮定した場合、指向性ビームBdを用いた通信での受信強度は、通常ビームBnを用いた通信での受信強度よりも相対的に高くなる。よって、指向性ビームBdを用いることで、通常通信エリアの外にいる車両Bとも通信を行うことができる。指向性ビームBdは、通常ビームBnではデータ通信を行うことができない位置に存在する車両Bとデータ通信を行うことができるビームである。すなわち、指向性モードは、通常モードと比べて指向性を制御することで、通常モードではデータ通信を行うことができない位置に存在する車両Bとデータ通信を行うことができるモードである。
通信部100が指向性モードで動作する場合、通信制御部111は、指向性ビームBdの制御を行う。指向性ビームBdの制御には、ビーム軸Bd1の方位角とビーム幅Bd2とを調整するビームフォーミングが含まれる。通信制御部111は、ビームフォーミングにより、通信部100の指向性、すなわち、通信部100のアンテナによって形成されるビームの指向性を制御する。
通信部100は、車両Aの周囲に、車両Aの現在の位置情報、走行計画情報など含む車両A位置データをブロードキャスト送信する。ブロードキャスト送信には、直接通信方式が用いられる。直接通信方式は、例えばIEEE 802.11pに準拠したDSRC方式(周波数:5.9GHz帯)、あるいは3GPP Release14以降の仕様に準拠したセルラV2X方式である。
現在の位置情報は、車両Aの現在位置を示す緯度及び経度と、当該位置を取得した際の時間とを関連付けたデータである。
走行計画情報とは、車両Aが将来走行する将来位置に対して車速が関連付けられた車速計画データと、将来の走行経路データとを含む走行計画データである。将来の走行経路データ(将来経路データ)は、車両Aが将来走行する経路の情報を含んでいる。将来の走行経路データは、予め設定された目的地まで走行する走行道路のルート情報でもよいし、車速計画データに基づいて将来位置(緯度、経度)と通過予定時刻が関連付けられたデータであってもよい。例えば、走行計画情報は、SAE2735(Dedicated Short Range Communications(DSRC)Message Set Dictionary)のメッセージに準拠したデータに対して、車速計画データを追加したデータである。なお、「将来」とは、現在から所定時間後に到来するある時点を指す。
ブロードキャスト送信される車両A位置データの例を表1に示す。車両A位置データは、ヘッダ及びコンテンツデータを含むパッケージデータである。

表1に示すように、車両A位置データのヘッダには、送信元である車両Aの識別番号と、コンテンツデータに含まれるコンテンツの種別を示す識別情報(例えば、現在の位置情報、走行計画情報などを示す識別用のID)が格納される。コンテンツデータには、緯度、経度とこれらの位置情報を取得した時間とを関連付けたデータである現在の位置情報、および走行計画情報とが格納される。
通信制御部111は、通信部100によって行われる無線通信を制御する機能以外にも、無線通信の遂行に必要な各種の処理を行うデータ処理機能を担っている。ヘッダ及びコンテンツデータを含むパッケージデータである車両A位置データは、通信制御部111によって、GPS受信機101などから取得したデータ及びコントローラ110に備えるメモリに予め記録されたデータに基づいて生成される。車両A位置データは、通信部100より送信され、車両Bの通信部200により受信される。
通信部100は、車両Bの通信部200より送信された、車両B位置データを受信し、受信した車両B位置データを通信制御部111に出力する。通信制御部111は、通信部100から車両B位置データを取得する。通信部100が、車両B位置データを受信したということは、車両Aと車両Bとの間で直接通信が確立したことを意味する。
本実施形態との関係において、通信制御部111は、サーバ500から、通常モードではデータ通信を行うことができない位置に存在する他車両の情報を含むサーバデータを受信する。通信制御部111は、サーバデータに含まれる他車両の情報に基づいて、通信部100の指向性を制御する。
つぎに、車両Bの構成について説明する。
図1に示すように、車両Bは、上述した通信部200と、GPS受信機201と、地図情報取得部202と、コントローラ210とを備えている。通信部200、GPS受信機201、地図情報取得部202、及びコントローラ210は、本実施形態に示す車車間通信を実現する情報処理装置を構成する。
GPS受信機201及び地図情報取得部202の機能は、GPS受信機101及び地図情報取得部102の機能と同様である。コントローラ210は、コントローラ110と同様に、ハードウェアプロセッサと、メモリと、各種のインターフェースとを備えたマイクロコンピュータにより構成されている。コントローラ210は、複数の情報処理回路の一例として、通信制御部211を備える。通信制御部211の機能は、通信制御部111の機能と同じであり、通信部100によって行われる無線通信を制御する機能、車両B位置データの生成など無線通信の遂行に必要な各種の処理を行うデータ処理機能を備えている。
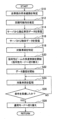
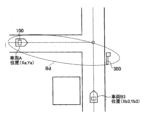
図3から図6を参照し、通信ネットワークにおける車車間通信の処理の流れを説明する。図3のフローチャートに示す処理は、自車両A(図1の車両Aに対応)のコントローラ110によって実行される。通信部100の動作モードは、初期的には通常モードに設定されている。以下の説明では、図4に示すような交差点を走行するシーンを想定する。自車両Aは、ノードN1で示される交差点に接続する道路を走行している。自車両Aの現在位置は、交差点より第1距離だけ手前の位置(Xa、Xb)である。自車両Aが将来走行する経路は、交差点で左折する経路であるとする。また、三台の他車両B1、B2、B3(それぞれ図1の他車両Bに対応)が、ノードN1で示される交差点を通る交差道路を走行している。他車両B1の現在位置は、交差点を通過した位置(Xb1、Yb1)である。他車両B2の現在位置は、交差点より第2距離だけ手前の位置(Xb2、Yb2)であり、他車両B3の現在位置は、交差点より第2距離だけ手前の位置(Xb3、Yb3)である。第2距離は、第3距離より小さく、第3距離は第1距離と概ね同じである。それぞれの他車両B1、B2、B3が将来走行する経路は、交差道路を直進する経路であるとする。
まず、コントローラ110は、自車両Aが将来走行する将来の走行経路を特定する(S10)。コントローラ110は、例えば、車両A位置データに含まれる将来の走行経路データを取得し、この将来の走行経路データから将来の走行経路を特定する。
コントローラ110は、自車両Aと他車両とが交錯する交錯可能性を推定する(S12)。自車両Aが交差点を通過する場合、自車両Aは、交差道路を走行する他車両B1、B2、B3と交錯する可能性がある。コントローラ110は、地図情報取得部102によって取得される地図情報と、将来の走行経路とに基づいて、自車両Aの将来の走行経路に交差点があるか否かを判断する。コントローラ110は、交差点がある場合には、交錯可能性があると判断する。交錯可能性がある場合、コントローラ110は、以下の処理を行う。
コントローラ110は、自車両Aの将来の走行経路に基づいて、交錯可能性があると予測されたシーンで、自車両Aに接近する他車両の条件を特定する。自車両Aが交差点で左折する場合には、自車両Aに接近する他車両は、交差道路を交差点に向かって走行する他車両である。そこで、コントローラ110は、交差道路上に存在し、且つ、交差点に近づく方向に速度を有する他車両という条件を付した上で、接近車両の情報を要求する第1要求データをサーバ500に送信する。
サーバ500は、第1要求データを受信すると、条件に該当する車両を特定する。図4に示す状況では、サーバ500は、他車両B2、B3を特定する。そして、サーバ500は、特定した車両(他車両B2、B3)に関する情報を含む接近車両データを生成し、この接近車両データを通信部100に送信する。通信部100が接近車両データを受信すると(S14)、コントローラ110は、接近車両データを取得する。接近車両データには、車両の識別情報、位置情報、速度情報、進行方向情報などの基本情報のみが含まれている。上述したように、条件を付して第1要求データを送信することで、自車両Aの周囲にいる他車両の全てではなく、注目すべき他車両B2、B3についての接近車両データを取得することができる。
コントローラ110は、接近車両データに基づいて、接近車両データに含まれる他車両B2、B3に優先順位を付与する。具体的には、コントローラ110は、他車両B2、B3の現在の位置及び速度と、自車両Aの現在の位置及び速度とに基づいて、自車両Aと交錯する可能性がある他車両B2、B3に対して優先順位を決定する。優先順位は、自車両Aと交錯する可能性が高い他車両B2、B3ほど高くなる。
例えば、コントローラ110は、他車両B2、B3の現在の位置及び速度に基づいて、他車両B2、B3が交差点に到達する時刻を予測する。同様に、コントローラ110は、自車両Aの位置及び速度に基づいて、自車両Aが交差点に到達する時刻を予測する。そして、コントローラ110は、交差点に到達する時刻の時間差が小さいものほど高い優先順位となるように、他車両B2、B3に優先順位を付与する。図4に示す例では、他車両B2は、自車両Aが交差点に到着する時刻よりも前の交差点を通過し、他車両B3は、自車両Aが交差点に到着する時刻と概ね同じ時刻に交差点に到達する。この場合、コントローラ110は、他車両B3に対して最も高い優先順位を決定し、他車両B2に2番目の優先順位を決定する。
コントローラ110は、他車両B2、B3の情報を要求する第2要求データを送信する。この場合、コントローラ110は、他車両B2、B3に決定された優先順位に従って、第2要求データを送信する。また、コントローラ110は、複数の他車両について情報を受信する場合、優先順位が高い上位数個の他車両についての情報のみを要求してもよい。サーバ500は、第2要求データを受信すると、他車両B2、B3の情報を含む物体データを作成し、この物体データを通信部100に送信する。通信部100が物体データを受信すると(S16)、コントローラ110は、物体データを取得する。この物体データには、他車両B2、B3についての詳細情報が含まれている。
コントローラ110は、現在の位置及び速度の他、詳細情報を考慮して、対象車両を決定する(S18)。詳細情報には、他車両B2、B3の種別、過去の軌跡、過去の走行軌跡に基づく将来の軌跡などが含まれている。コントローラ110は、詳細情報を考慮して、他車両が自車両Aと交錯すると判断する場合には、その他車両を対象車両として特定する。図4に示す例では、他車両B3が対象車両として特定される。なお、対象車両が特定された場合、コントローラ110は、現在物体データを受信した他車両よりも低い優先順位を有する他車両については、第2要求データの送信は中止してもよい。
対象車両が特定されると、コントローラ110は、通信部100の動作モードを通常モードから指向性モードへと切り替える。併せて、コントローラ110は、指向性ビームBdの角度制御を開始する(S20)。図5に示すように、コントローラ110は、指向性ビームBdが対象車両である他車両B3に向くように、指向性ビームBdを制御する。すなわち、コントローラ110は、指向性ビームBdのビーム軸Bd1を所定の方位角に調整する。ビーム軸Bd1を向けるべき方位角は、自車両Aから他車両B3を観測したときの方位角であり、自車両Aの現在の位置と、サーバ500から取得した他車両B3の現在位置とに基づいて演算することができる。ビーム軸Bd1の方位角を制御することで、指向性ビームBdは、他車両B3の現在の位置に向くように調整される。
なお、自車両Aが交差点から十分に離れている場合には、指向性ビームBdを他車両B3に向けたとしても、他車両B3が走行する位置に指向性ビームBdが到達しない場合がある。そこで、コントローラ110は、指向性ビームBdが他車両B3に到達することができる程度に自車両Aが交差点に近づいたことを条件に、指向性ビームBdの角度制御を開始してもよい(S20)。この場合、コントローラ110は、他車両B3を特定してから、指向性ビームBdの角度制御を開始するまでの間に他車両B3が移動する位置を予測し、予測した移動後の位置に基づいて、指向性ビームBdの角度制御を開始することが好ましい(S20)。
指向性ビームBdが他車両B3に向けられると、その後、コントローラ110は、移動する他車両B3を追従するように指向性ビームBdを制御する。他車両B3を追従する方法としては、他車両B3との車車間通信を利用して他車両B3の現在位置を継続的に特定し、最新の現在位置に基づいて指向性ビームBdの方位角を制御する方法が挙げられる。あるいは、コントローラ110は、受信強度が最大となる点を探索するように、指向性ビームBdの方位角をフィードバック制御してもよい。
コントローラ110は、他車両B3とデータ通信を開始する(S22)。これにより、他車両B3から必要な情報を受信することができる。
コントローラ110は、他車両B3を監視する(S24)。他車両B3の監視には、受信強度の監視と、他車両B3の現在位置の監視とが含まれる。
コントローラ110は、通常ビームBnでも他車両B3と通信できる条件を具備したかどうかを判断する。具体的には、受信強度が一定の水準以上まで上昇した場合、或いは、他車両B3の現在位置が通常ビームBnのエリア内に存在する場合、コントローラ110は、上記の条件を具備したと判断する(S26でYes)。そして、図6に示すように、コントローラ110は、通信部100の動作モードを通常モードへと切り替える(S28)。一方、コントローラ110は、条件を具備していないと判断した場合には、他車両B3の監視を継続する(S24)。
このように本実施形態において、情報処理装置のコントローラ110は、サーバ500が配信するサーバデータに含まれる他車両に関する情報に基づいて、通信部100の指向性を制御している。コントローラ110は、サーバデータを利用することで、自身では通信することができない他車両の情報を把握することができる。これにより、他車両の情報が得られる所望の通信対象に向けて通信部100の指向性を制御することができる。その結果、通信対象とデータ通信を良好に行うことができるので、必要な情報を適切に受け取ることができる。
本実施形態において、情報処理装置のコントローラ110は、サーバデータに含まれる他車両の情報に基づいて、自車両と交錯する可能性がある他車両を対象車両として特定している。これにより、自車両の将来の走行に与える影響が大きい対象車両の情報をサーバから取得することができる。その結果、対象車両の情報が得られる所望の通信対象に向けて通信部100の指向性を制御することができる。通信対象とデータ通信を良好に行うことができるので、必要な情報を適切に受け取ることができる。
本実施形態において、情報処理装置のコントローラ110は、自車両及び他車両の現在の位置情報及び速度情報に基づいて、対象車両を特性している。自車両及び他車両の現在の位置情報及び速度情報を考慮することで、自車両と交錯する可能性がある対象車両を適切に特定することができる。
本実施形態において、情報処理装置のコントローラ110は、他車両に決定した優先順位に基づいて対象車両を特定している。これにより、サーバ500から受信するデータ対象車両を効率的に特定することができる。
本実施形態では、自車両の将来経路に含まれる交差点を通過する経路を有する他車両が、対象車両として例示されている。この他車両は、自車両の将来の走行に影響を与える可能性が高いので、対象車両として扱うことが好ましい。これにより、自車両の将来の走行に影響がある他車両を適切に把握することができる。
本実施形態において、情報処理装置のコントローラ110は、サーバデータである対象車両の位置情報に基づいて、通信部100の指向性を制御している。これにより、コントローラ110は、対象車両の位置を適切に認識することができる。
本実施形態において、情報処理装置のコントローラ110は、対象車両に向けて、通信部100の指向性を制御している。これにより、自車両は対象車両との間でデータ通信を確実に行うことができるので、対象車両の情報を直接的に受け取ることができる。
通信部100が指向性を有しない通常モードで動作する場合、通信距離や見通しの善し悪しにより、所望の通信対象との間でデータ通信を良好に行うことができない場合がある。しかしながら、通信部100の動作モードを指向性モードに切り替えることで、指向性を有するビームを形成することができる。これにより、所望の通信対象に対して通信部100の指向性を制御することができるので、通信対象とデータ通信を良好に行うことができる。その結果、必要な情報を適切に受け取ることができる。
上述した実施形態では、注意すべき状況として、交差点を走行するシーンを例示した。しかしながら、注意すべき状況は、自車両と他車両とが交錯するといったように、自車両の将来の走行に影響がある他車両が存在するシーンであればよい。例えば、図7に示すように、走行車線Laを走行する自車両Aが追い越し車線Lbへ車線変更して追い越しを行うシーンであってもよい。追い越し車線Lbを走行する他車両Bは、自車両Aと交錯する可能性があるので、将来の走行に影響を与える可能性が高い。したがって、車線変更のシーンでは、自車両Aが走行する道路の追い越し車線Lbを走行する経路を有する他車両Bが、対象車両として特定される。これにより、自車両Aの将来の走行に影響がある他車両Bを適切に把握することができる。なお、追い越しを行うシーンは、追い越し車線へ車線変更して追い越しを行う以外にも、対向車線を利用して追い越しを行う状況であってもよい。
コントローラ110は、自車両が追い越しを行うと判定した場合に、対象車両を特定する処理を行うことが好ましい。例えば、コントローラ110は、乗員による追い越しを許可する操作信号を検出した場合に、自車両が追い越しを行うと判定する。あるいは、コントローラ110は、地図情報や先行車両のデータに基づいて、走行車線における自車両の前方に障害物が存在すること、或いは自車両よりも速度が遅い先行車両が存在することを条件に、自車両が追い越しを行うことを自律的に判定してもよい。このように、自車両が追い越しを行う場合には、自車両の追い越しをトリガーとして、対象車両を特定する処理を行うことで、適切なタイミングで対象車両を特定することができる。
また、本実施形態では、対象車両を特定すると、コントローラ110は、指向性ビームBdが対象車両に向くように、指向性ビームBdを制御している。しかしながら、自車両が対象車両と通信を行うことの趣旨は、自車両と交錯する対象車両の情報を取得することにある。また、指向性ビームBdを形成した場合であっても、対象車両との間に遮蔽物が存在するといったように、通信環境によっては対象車両との間で車車間通信を行うことができない場合がある。
図8に示すように、自車両が走行する道路には、車両の情報を配信する路側機300が存在することがある。そこで、対象車両の情報を含む配信データを送信する路側機300が存在する場合、コントローラ110は、路側機300に向けて、指向性ビームBdを制御してもよい。例えば、コントローラ110は、サーバ500から配信されるデータに基づいて、対象車両の情報を含む配信データを送信する路側機300であるかどうかを判断することができる。また、配信データより、指向性ビームBdを向けるべき路側機300の位置情報を取得することができる。
このように、情報処理装置のコントローラ110は、対象車両の情報を含む配信データを送信する路側機300に向けて、通信部100の指向性を制御してもよい。これにより、路側機300との間でデータ通信を確実に行うことができるので、対象車両の情報を適切に受け取ることができる。すなわち、コントローラ110は、対象車両そのものに代えて、対象車両の情報を含む配信データを送信する路側機300を、対象車両として扱ってもよい。
また、本実施形態に開示する情報処理方法によれば、情報処理装置と同様、サーバ500が配信するサーバデータに含まれる対象車両に関する情報に基づいて、通信部100の指向性を制御している。これにより、対象車両の情報が得られる所望の通信対象に向けて通信部100の指向性を制御することができる。通信対象とデータ通信を良好に行うことができるので、必要な情報を適切に受け取ることができる。
なお、本実施形態では、ソフトウェアによってコントローラ110、210が備える複数の情報処理回路を実現する例を示したが、もちろん、各情報処理を実行するための専用のハードウェアを用意して、情報処理回路を構成することも可能である。また、複数の情報処理回路を個別のハードウェアにより構成してもよい。
上記のように、本発明の実施形態を記載したが、この開示の一部をなす論述及び図面はこの発明を限定するものであると理解すべきではない。この開示から当業者には様々な代替実施の形態、実施例及び運用技術が明らかとなろう。
A 車両、自車両(第1移動体、情報処理装置)
100 通信部
101 GPS受信機
102 地図情報取得部
110 コントローラ
111 通信制御部
B 車両、他車両(第2移動体、情報処理装置)
200 通信部
201 GPS受信機
202 地図情報取得部
210 コントローラ
211 通信制御部
300 路側機
400 基地局
410 ネットワーク
500 サーバ
100 通信部
101 GPS受信機
102 地図情報取得部
110 コントローラ
111 通信制御部
B 車両、他車両(第2移動体、情報処理装置)
200 通信部
201 GPS受信機
202 地図情報取得部
210 コントローラ
211 通信制御部
300 路側機
400 基地局
410 ネットワーク
500 サーバ
Claims (11)
- 第1移動体に搭載され、前記第1移動体の周囲に存在する第2移動体、及び所定のデータを配信するサーバとデータ通信を行う通信部と、
前記通信部によって行われるデータ通信を制御するコントローラと、を備え、
前記通信部は、
通常モードと、
前記通常モードと比べて無線通信に関する指向性を制御することで、前記通常モードではデータ通信を行うことができない位置に存在する前記第2移動体とデータ通信を行うことができる指向性モードと、を備え、
前記コントローラは、
前記サーバから、前記通常モードではデータ通信を行うことができない位置に存在する前記第2移動体の情報を含むサーバデータを受信し、
前記サーバデータに含まれる前記第2移動体の情報に基づいて、前記通信部の無線通信に関する指向性を制御する
情報処理装置。 - 前記コントローラは、
前記サーバデータに含まれる前記第2移動体に関する情報に基づいて、前記第1移動体と交錯する可能性がある前記第2移動体を対象移動体として特定し、
前記対象移動体の情報に基づいて、前記通信部の無線通信に関する指向性を制御する
請求項1記載の情報処理装置。 - 前記第2移動体に関する情報は、前記第2移動体の現在の位置情報及び速度情報を含み、
前記コントローラは、
前記第2移動体の現在の位置情報及び速度情報と、前記第1移動体の現在の位置情報及び速度情報とに基づいて、前記対象移動体を特定する
請求項2記載の情報処理装置。 - 前記コントローラは、
前記第2移動体の現在の位置情報及び速度情報と、前記第1移動体の現在の位置情報及び速度情報とに基づいて、前記第1移動体と交錯する可能性がある前記第2移動体に対して優先順位を決定し、前記優先順位に基づいて前記対象移動体を特定する
請求項3記載の情報処理装置。 - 前記対象移動体は、
前記第1移動体が将来走行する経路に含まれる交差点を通過する経路を有する前記第2移動体、又は
前記第1移動体が走行する道路の追い越し車線を走行する経路を有する前記第2移動体である
請求項2から4いずれか一項記載の情報処理装置。 - 前記コントローラは、
前記対象移動体の位置情報に基づいて、前記通信部の無線通信に関する指向性を制御する
請求項2から5いずれか一項記載の情報処理装置。 - 前記コントローラは、
前記対象移動体に向けて前記通信部の無線通信に関する指向性を制御する
請求項6記載の情報処理装置。 - 前記コントローラは、
前記第1移動体が追い越しを行うか否かを判定し、
前記第1移動体が追い越しを行うと判定した場合に、前記対象移動体を特定する処理を行う
請求項2から4いずれか一項記載の情報処理装置。 - 前記通信部は、
前記通常モードにおいては、全方位にビームを形成し、
前記指向性モードにおいては、指向性を有するビームを形成し、
前記コントローラは、
前記通信部の無線通信に関する指向性を制御する場合、前記ビームの指向性を制御する
請求項1から8いずれか一項記載の情報処理装置。 - 前記通信部は、前記第1移動体が走行する道路周辺に設けられた路側機とデータ通信が可能であり、
前記コントローラは、
前記対象移動体の情報を含む配信データを送信する前記路側機に向けて、前記通信部の無線通信に関する指向性を制御する
請求項3から6いずれか一項記載の情報処理装置。 - 第1移動体に搭載され、前記第1移動体の周囲に存在する第2移動体、及び所定のデータを配信するサーバとデータ通信を行う通信部と、
前記通信部によって行われるデータ通信を制御するコントローラと、を備え、
前記通信部は、
通常モードと、
前記通常モードと比べて指向性を制御することで、前記通常モードではデータ通信を行うことができない位置に存在する前記第2移動体とデータ通信を行うことができる指向性モードと、を備える情報処理装置の情報処理方法において、
前記サーバから、前記通常モードではデータ通信を行うことができない位置に存在する前記第2移動体の情報を含むサーバデータを受信し、
前記サーバデータに含まれる前記第2移動体の情報に基づいて、前記通信部の無線通信に関する指向性を制御する
情報処理方法。
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| PCT/IB2021/000165 WO2022189821A1 (ja) | 2021-03-10 | 2021-03-10 | 情報処理装置、及び情報処理方法 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JPWO2022189821A1 JPWO2022189821A1 (ja) | 2022-09-15 |
| JP7601202B2 true JP7601202B2 (ja) | 2024-12-17 |
Family
ID=83226415
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2023504694A Active JP7601202B2 (ja) | 2021-03-10 | 2021-03-10 | 情報処理装置、及び情報処理方法 |
Country Status (6)
| Country | Link |
|---|---|
| US (1) | US12701432B2 (ja) |
| EP (1) | EP4307731A4 (ja) |
| JP (1) | JP7601202B2 (ja) |
| KR (1) | KR20230145198A (ja) |
| CN (1) | CN117203992A (ja) |
| WO (1) | WO2022189821A1 (ja) |
Families Citing this family (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| EP4307731A4 (en) * | 2021-03-10 | 2024-04-10 | Nissan Motor Co., Ltd. | Information processing device and information processing method |
Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2007102690A (ja) | 2005-10-07 | 2007-04-19 | Denso Corp | 走行支援システム |
| JP2009534918A (ja) | 2006-04-20 | 2009-09-24 | パナソニック株式会社 | 指向性を有するアンテナを用いて無線送信する方法および装置 |
| JP2010056948A (ja) | 2008-08-28 | 2010-03-11 | Sanyo Electric Co Ltd | 通信方法および無線装置 |
| JP2011191946A (ja) | 2010-03-12 | 2011-09-29 | Mitsubishi Electric Corp | 車載通信装置および通信方法 |
Family Cites Families (14)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US7646740B2 (en) * | 2006-10-13 | 2010-01-12 | At&T Intellectual Property I, L.P. | System and method of providing advertisements to vehicles |
| US9866277B2 (en) * | 2011-08-15 | 2018-01-09 | Adam James Wang | Vehicle wireless hub |
| KR101428513B1 (ko) | 2012-10-10 | 2014-08-11 | 한국과학기술원 | 차량이 수집한 상태정보를 무선 기지국으로 전달하기 위한 정보전달 장치 및 그 방법 |
| JP6791718B2 (ja) | 2016-10-21 | 2020-11-25 | 株式会社デンソーテン | 通信装置、車載システムおよび通信方法 |
| WO2018182706A1 (en) * | 2017-03-31 | 2018-10-04 | Intel Corporation | Dynamic beam steering for vehicle communications |
| JP6770483B2 (ja) * | 2017-05-26 | 2020-10-14 | 京セラ株式会社 | 路側機 |
| JP2018207154A (ja) * | 2017-05-30 | 2018-12-27 | 住友電気工業株式会社 | 通信制御装置、通信制御方法、及びコンピュータプログラム |
| US10469619B2 (en) * | 2018-02-01 | 2019-11-05 | Toyota Jidosha Kabushiki Kaisha | Vehicular millimeter wave communication for non-line of sight scenarios |
| JP2019200658A (ja) * | 2018-05-17 | 2019-11-21 | 株式会社日立製作所 | 情報通信システムとその方法およびサーバ |
| JP2021158397A (ja) | 2018-07-05 | 2021-10-07 | ソニーグループ株式会社 | 制御装置および制御方法、車両、並びにプログラム |
| JP7055207B2 (ja) * | 2018-07-26 | 2022-04-15 | 京セラ株式会社 | 基地局及びその制御方法 |
| US10527706B1 (en) * | 2019-02-19 | 2020-01-07 | Great Wall Motor Company Limited | Localization methods and systems for autonomous systems |
| WO2020208387A1 (ja) * | 2019-04-09 | 2020-10-15 | 日産自動車株式会社 | 情報処理装置、情報処理方法、及びサーバ |
| EP4307731A4 (en) * | 2021-03-10 | 2024-04-10 | Nissan Motor Co., Ltd. | Information processing device and information processing method |
-
2021
- 2021-03-10 EP EP21929996.3A patent/EP4307731A4/en active Pending
- 2021-03-10 JP JP2023504694A patent/JP7601202B2/ja active Active
- 2021-03-10 US US18/547,887 patent/US12701432B2/en active Active
- 2021-03-10 WO PCT/IB2021/000165 patent/WO2022189821A1/ja not_active Ceased
- 2021-03-10 KR KR1020237031953A patent/KR20230145198A/ko not_active Ceased
- 2021-03-10 CN CN202180094579.0A patent/CN117203992A/zh active Pending
Patent Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2007102690A (ja) | 2005-10-07 | 2007-04-19 | Denso Corp | 走行支援システム |
| JP2009534918A (ja) | 2006-04-20 | 2009-09-24 | パナソニック株式会社 | 指向性を有するアンテナを用いて無線送信する方法および装置 |
| JP2010056948A (ja) | 2008-08-28 | 2010-03-11 | Sanyo Electric Co Ltd | 通信方法および無線装置 |
| JP2011191946A (ja) | 2010-03-12 | 2011-09-29 | Mitsubishi Electric Corp | 車載通信装置および通信方法 |
Also Published As
| Publication number | Publication date |
|---|---|
| WO2022189821A1 (ja) | 2022-09-15 |
| KR20230145198A (ko) | 2023-10-17 |
| CN117203992A (zh) | 2023-12-08 |
| US12701432B2 (en) | 2026-08-04 |
| JPWO2022189821A1 (ja) | 2022-09-15 |
| EP4307731A1 (en) | 2024-01-17 |
| EP4307731A4 (en) | 2024-04-10 |
| US20240147255A1 (en) | 2024-05-02 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US10999708B2 (en) | Object tracking using a cognitive heterogeneous ad hoc mesh network | |
| JP2018101384A (ja) | 車車間通信システム、路側通信装置、車載通信装置及び車車間通信方法 | |
| US9076341B2 (en) | Vehicle to vehicle communication device and convoy travel control device | |
| KR102666327B1 (ko) | 정보 처리 장치, 정보 처리 방법, 및 서버 | |
| WO2018116827A1 (ja) | 車車間通信システム、路側通信装置、車載通信装置及び車車間通信方法 | |
| WO2022189821A1 (ja) | 情報処理装置、及び情報処理方法 | |
| JP2016218662A (ja) | 歩行者端末装置、歩車間通信システム及び歩行者端末送信方法 | |
| JP7521685B2 (ja) | 情報処理装置、及び情報処理方法 | |
| JP7533764B2 (ja) | 情報処理装置、及び情報処理方法 | |
| JP7700841B2 (ja) | 情報処理装置、及び情報処理方法 | |
| JP2008131456A (ja) | 車車間通信の通信開始順設定システム及びその通信開始順設定方法 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20230815 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20241105 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20241118 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 7601202 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |