JP7601450B1 - 作業システム及び連結構造 - Google Patents
作業システム及び連結構造 Download PDFInfo
- Publication number
- JP7601450B1 JP7601450B1 JP2023197766A JP2023197766A JP7601450B1 JP 7601450 B1 JP7601450 B1 JP 7601450B1 JP 2023197766 A JP2023197766 A JP 2023197766A JP 2023197766 A JP2023197766 A JP 2023197766A JP 7601450 B1 JP7601450 B1 JP 7601450B1
- Authority
- JP
- Japan
- Prior art keywords
- drive mechanism
- opening
- end effector
- hand unit
- housing
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images




Landscapes
- Manipulator (AREA)
Abstract

【解決手段】把持システム1は、ハンドユニット31(エンドエフェクタ)と、駆動機構300と、を備える。ハンドユニット31は、多関節ロボット30による作業に使用される。駆動機構300は、多関節ロボット30によって保持され、ハンドユニット31を駆動する。駆動機構300とハンドユニット31とは、水平方向にずれた位置に配置されている。
【選択図】図3
Description
また、このような盛り付けを行うロボットに関する技術の一例が、特許文献1に開示されている。
このような機械構造には、一般に、潤滑剤が使用されたり、歯車や回転軸等の機械部品が用いられたりしている。
しかしながら、潤滑剤が使用された部分からは、潤滑剤が飛散または滴下したり、歯車や回転軸等の機械部品からは、金属片等の異物が落下したりする可能性がある。
このような事態が発生した場合、潤滑剤や金属片等の異物が対象物に混入してしまうことになり、品質管理上の問題が生じる。特に、ロボットによって把持する対象物が食品等、高度な衛生管理が求められるものである場合には、異物の混入をより確実に避けることが求められる。
なお、このような状況は、対象物が食品である場合に限られるものではなく、工業分野等の、ロボットによる把持を行う様々な分野全般に共通するものであると共に、ハンドに限らず、ロボットに設置されるエンドエフェクタ全般に共通するものである。
すなわち、従来の技術では、エンドエフェクタ用いてロボットが作業を行う際の清浄性の観点において、未だ改善の余地があった。
ロボットによる作業に使用されるエンドエフェクタと、
前記ロボットによって保持され、前記エンドエフェクタを駆動する駆動機構と、
を備え、
前記駆動機構と前記エンドエフェクタとは、水平方向にずれた位置に配置されていることを特徴とする。
[実施形態]
[構成]
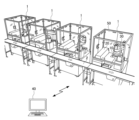
図1及び図2は、本発明に係る把持システム1全体の構成を示す模式図であり、図1は、把持システム1が複数並べられた状態を示す斜視図、図2は、把持システム1の主要部を拡大した斜視図である。
本実施形態における把持システム1は、本発明に係る作業システムの一実施形態を表すものであり、材料を盛り付けるシステムに本発明を適用することを想定したものである。以下の説明においては、把持システム1が、対象物として惣菜等の具材を把持し、この具材を個別の惣菜の容器に盛り付ける場合を例に挙げて説明する。なお、この個別の惣菜の容器への盛りつけは例示に過ぎず、他にも、例えば、複数の惣菜のそれぞれを、弁当の容器の対応する領域に個別に盛り付ける用途等に本実施形態を適用することも可能である。また、以下の説明において、盛り付けられる具材の量として、重量を例に挙げて説明するが、本発明は、重量以外であっても、体積、かさ、質量等、各種呼称の物理量を対象に適用することが可能である。
具材収容部10の収容空間は、作業者が手作業によって、又は、多関節ロボット30が自動的に交換することが可能である。
また、多関節ロボット30のハンドユニット31を保持する関節には、ハンドユニット31が把持部材31Aにより把持した具材の物理量を取得する手段の一例として、把持した具材の重量を計測する重量センサが設置されている。また、多関節ロボット30のハンドユニット31を保持する関節には、ハンドユニット31が具材に接触したことを検出する手段の一例として、接触した具材からの反力(表面に接触されることで得られる力覚を含む)を計測する力センサが設置されている。重量センサによって計測された具材の重量(すなわち、把持された具材の重量)のデータや、力センサによって計測された具材からの反力(すなわち、具材への接触の検出結果)のデータは、制御装置40に出力される。
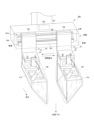
図3及び図4に示すように、ハンドユニット31の駆動機構300は、筐体301と、スライドレール302と、スライダ303,304と、アクチュエータ305と、前部カバー部材306と、下部カバー部材307と、を備えている。なお、図3及び図4においては、説明の便宜のため、前部カバー部材306を透視し、破線で示している。また、図3においては、任意に備えられるカバー100(後述)が把持部材31Aに装着された状態を示している。
筐体301は、スライドレール302及びスライダ303,304を内蔵し、筐体301におけるハンドユニット31が設置される面(図3中の前面)には、長手方向のほぼ全域にわたる開口部301aが形成されている。後述するように、開口部301aを通じて連結されたハンドユニット31とスライダ303,304とが、筐体301の長手方向に移動可能となっている。なお、開口部301aが下面ではなく前面(一側面)に形成されていることから、メンテナンス等の際に、筐体301内部を視認し易いものとなり、作業効率を向上させることができる。
前部カバー部材306は、筐体301の前面側に設置され、把持部材31Aの開閉動作を妨げることなく、筐体301の開口部301a全体を覆っている。即ち、前部カバー部材306は、スライダ303,304に固定された把持部材31Aの部分よりも前方側(把持部材31Aの上端部分を挟んで、スライダ303,304とは反対側)において、開口部301aと対向するよう設置されている。なお、本実施形態において、前部カバー部材306は、前面、上面及び側面の三方を板状部材で囲う構成となっている。前部カバー部材306が筐体301の前面を覆っていることから、スライドレール302に塗布された潤滑剤あるいはスライダ303,304等の一部が欠けることで生じる金属片等、筐体301内から前方に放出される異物を前部カバー部材306によって受け止めることができる。そのため、ハンドユニット31が把持動作を伴う作業を行う場合に、潤滑剤や金属片等の異物が対象物に混入する可能性を低減することができる。また、前部カバー部材306が設置されることにより、ハンドユニット31が把持あるいは解放動作を行う際に、跳ね飛んだ食材等が駆動機構300の可動部(例えば、スライドレール302及びスライダ303,304)の領域に侵入し、付着する事態を防ぐことができる。
また、図5中に破線で示されるように、本実施形態における把持部材31Aには、強化ポリスチレン、ポリ塩化ビニル等の樹脂からなる柔軟性を有するカバー100が装着される。カバー100は、食品等を取り扱う場合に、衛生の観点からハンドユニット31の把持部材31A全体を覆うように装着され、食品等の対象物に把持部材31Aが接触することを防止するものである。ただし、把持部材31Aにカバー100を装着しないこととしてもよい。把持部材31Aにカバー100を装着するか否かは、対象物の特性等に応じて、適宜決定することができる。
したがって、作業者がハンドユニット31を交換する作業及びハンドユニット31のカバー100を交換する作業の効率を高めることができる。
即ち、ロボットによって対象物を把持する作業の効率を高めることができる。
また、ハンドユニット31を交換する場合、駆動機構300の下方を通過させることなく、前面側への脱着動作でハンドユニット31を交換することができるため、交換作業時に駆動機構300から落下した潤滑剤等の異物がハンドユニット31に付着する事態を防ぐことができる。
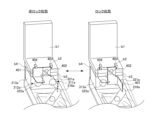
図8に示すように、ロック機構400は、可動片401と、回転軸402と、ストッパ403,404と、を備えている。
可動片401は、回転軸402を中心に回転可能に構成され、作業者よって回転されることにより、ロック状態(固定状態)と非ロック状態(解放状態)とを切り替えることができる。ロック状態では、可動片401がベース部材313aに当接することにより、ロッド321a,322aが挿通穴311a,312aから抜け出る方向への移動を規制し、ハンドユニット31の脱着機構31aとロボットアーム32の脱着機構32aとが連結した状態で固定(ロック)される。非ロック状態では、可動片401がベース部材313aと当接しない位置に退避され、ロッド321a,322aが挿通穴311a,312aに自在に挿通し、または、ロッド321a,322aが挿通穴311a,312aから自在に抜け出ることができる状態となる。
なお、可動片401における板状部b2の端面との摺動面に突起部を備え、ロック状態において突起部が位置する板状部b2の部分及び非ロック状態において突起部が位置する板状部b2の部分に凹部を形成すること等により、可動片401を操作者が回転させた際に、所定位置で可動片401が停止するクリック感を形成する構造(以下、「タクタイル構造」と称する。)とすることができる。
ストッパ403は、ロック状態において、可動片401の所定箇所と当接し、可動片401の回転動作(例えば、回転軸402を中心とする右回転動作)を規制する。
ストッパ404は、非ロック状態において、可動片401の他の所定箇所と当接し、可動片401の回転動作(例えば、回転軸402を中心とする左回転動作)を規制する。
本発明を適用した把持システム1は、以上のような構成により、ハンドユニット31(エンドエフェクタ)を用いて多関節ロボット30が作業を行う際に、潤滑剤あるいは金属片等の異物の混入を防止することができる。
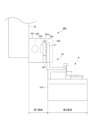
具体的には、図3~7に示すように、駆動機構300のスライダ303,304に把持部材31Aの基材B1(板状部b1)の上端が固定されている。
基材B1の板状部b1は、一面(図3中の背面)においてスライダ303,304に固定され、反対側の面(図3中の前面)から前方に延びる板状部b2及び板状部b2の下面に設置されたブラケットB2において、把持部材31Aを保持している。
即ち、図4に示すように、駆動機構300の鉛直下方の第1領域と、把持部材31Aの鉛直下方の第2領域とは重複しない構成となっている。
したがって、仮に、駆動機構300から潤滑剤あるいは金属片等の異物が落下した場合にも、把持部材31Aの鉛直下方に位置する対象物に異物が混入する可能性を低減することができる。
図9に示すように、駆動機構300の筐体301における開口部301aには、前部カバー部材306が備えられており、開口部301aから前方に放出される異物を受け止めることができる。
また、駆動機構300の開口部301aと把持部材31A(板状部b1)との間の空間の下方には、下部カバー部材307が設置されており、開口部301aから駆動機構300の下方に落下する異物を受け止めることができる。
したがって、より確実に、潤滑剤や金属片等の異物が対象物に混入する可能性を低減することができる。
なお、前部カバー部材306及びカバー部材307が設置されることにより、ハンドユニット31が把持あるいは解放動作を行う際に、跳ね飛んだ食材等が駆動機構300の可動部(例えば、スライドレール302及びスライダ303,304)の領域に侵入し、付着する事態を防ぐことも可能となる。
例えば、具材収容部10を前進しながら作業を行う(作業領域を前方に順に切り替えながら作業を行う)ことや、具材収容部10を横移動しながら作業を行う(作業領域を側方に順に切り替えながら作業を行う)ことや、これらを組み合わせて作業を行うこと等が可能である。
即ち、本実施形態に係る把持システム1によれば、対象物の作業が終了していない未作業領域の上方で、ハンドユニット31の開閉動作が行われないよう制限しつつ、目的とする作業を行うことが可能である。
上述の実施形態において、ハンドユニット31を動作させる構成として、スライドレール302とスライダ303,304とを備える構成を例に挙げて説明したが、これに限られない。
例えば、筐体301内に、アクチュエータによって回転されるギアと、ギアに架け渡されたチェーンまたは歯付ベルトとを備え、歯付ベルトに把持部材31Aを連結して開閉動作を行う構成とすることができる。
また、アクチュエータによって回転されるピニオンギアと、ピニオンギアにかみ合うラックギアとを備え、ラックギアに把持部材31Aを連結して開閉動作を行う構成とすることもできる。
即ち、ハンドユニット31を動作させる構成としては、種々の方式を採用することが可能であり、これらの方式が用いられた場合にも、本発明を適用することで、エンドエフェクタ用いてロボットが作業を行う際の清浄性を向上させることが可能となる。
以上のように、本実施形態における把持システム1は、ハンドユニット31(エンドエフェクタ)と、駆動機構300と、を備える。
ハンドユニット31は、多関節ロボット30による作業に使用される。
駆動機構300は、多関節ロボット30によって保持され、ハンドユニット31を駆動する。
駆動機構300とハンドユニット31とは、水平方向にずれた位置に配置されている。
これにより、ハンドユニット31は、駆動機構300の位置に対して鉛直下方に位置することなく、水平方向にずれた状態となる。
そのため、仮に、駆動機構300から潤滑剤あるいは金属片等の異物が落下した場合にも、ハンドユニット31の鉛直下方に位置する作業対象物に異物が混入する可能性を低減することができる。
したがって、エンドエフェクタ用いてロボットが作業を行う際の清浄性を向上させることができる。
これにより、ハンドユニット31の把持部材31Aの位置を、駆動機構300に対して水平方向にオフセットした構造とすることができる。
これにより、ハンドユニット31が駆動機構300に対して水平方向にオフセットした状態を維持したまま、把持等の作業を行うことができる。
これにより、把持動作における把持及び解放が行われる作業領域を、駆動機構300の下方に位置させることなく、作業を行うことができる。
ベース部材323aは、開口部301aを介してハンドユニット31を筐体301内部の部材と連結している
これにより、筐体301内部に設置されたアクチュエータ305によって、筐体301外部のハンドユニット31を駆動することができる。
そのため、潤滑剤等が用いられる部品を駆動機構300の筐体301内部に設置することができ、作業対象物に異物が混入する可能性を低減することができる。
スライドレール302は、筐体301内部に長手方向に沿って配置される。
スライダ303,304は、スライドレール302に沿って移動可能である。
ベース部材323aは、開口部301aを通じてスライダ303,304に設置される。
これにより、筐体301内部のスライドレール302に筐体301外部に配置されるハンドユニット31を連結して、スライドレール302に沿って移動させることが可能となる。
開口部301aは、当該一側面とは反対側の側面に形成されている。
これにより、駆動機構300において、多関節ロボット30(ロボットアーム32)が位置する側とは反対側で作業対象物に対する作業を行うことができる。
これにより、駆動機構300の筐体301に対して把持部材31Aを移動させる動作を行った場合に、潤滑剤や金属片等の異物が作業対象物に混入する可能性を低減することができる。
これにより、駆動機構300の筐体301に対して把持部材31Aを移動させる動作を行った場合に、潤滑剤や金属片等の異物が作業対象物に混入する可能性を低減することができる。
これにより、衛生管理が重要となる対象物を取り扱う作業において、より清浄な状態を維持することができる。
例えば、上述の実施形態及び変形例において、惣菜を盛り付ける把持システムに本発明を適用する場合を例に挙げて説明したが、本発明は、種々の対象物を把持するシステムに適用することができる。例えば、練ったモルタル、コンクリート、漆喰、粘土等、粘性あるいは粘着性が高い材料を把持するシステムに本発明を適用することができる。本発明は、作業温度又は室温において中粘度以上(5000mPa・s)以上の粘度を有する対象物を把持する際に好適である。
また、上述の実施形態及び変形例では、把持作業を行うシステムに本発明を適用する場合を例に挙げて説明したが、本発明を適用可能な作業は、把持作業に限られない。例えば、対象物を掬う作業、対象物を均す作業、対象物を押す作業、対象物を加工する作業等をエンドエフェクタを用いてロボットが実行する場合に、本発明を適用することができる。
また、上述の実施形態及び変形例に記載された形態を適宜組み合わせて、本発明を実施することが可能である。
Claims (9)
- ロボットによる作業に使用されるエンドエフェクタと、
前記ロボットによって保持され、前記エンドエフェクタを駆動する駆動機構と、
を備え、
前記駆動機構と前記エンドエフェクタとは、水平方向にずれた位置に配置され、
前記駆動機構は、当該駆動機構の筐体内部と外部とを連通する開口部を備え、当該開口部を介して、前記エンドエフェクタが前記駆動機構の前記筐体内部に備えられたスライド機構に連結され、
前記エンドエフェクタは、前記駆動機構に対して水平方向に位置がずれた状態を維持して動作を行い、当該動作を行う作業領域は、前記駆動機構における前記開口部の下方領域と重複していないと共に、
前記開口部は、前記駆動機構の前記筐体における側面に備えられていることを特徴とする作業システム。 - 前記駆動機構と前記エンドエフェクタとの間に介在し、前記駆動機構に対して水平方向にずれた位置に前記エンドエフェクタを配置させる連結部材を備えることを特徴とする請求項1に記載の作業システム。
- 前記駆動機構は、
前記筐体内部に長手方向に沿って配置されたスライドレールと、
前記スライドレールに沿って移動可能な移動部材と、
を備え、
前記連結部材は、前記開口部を通じて前記移動部材に設置されることを特徴とする請求項2に記載の作業システム。 - 前記筐体は、一側面において前記ロボットに保持され、
前記開口部は、当該一側面とは反対側の側面に形成されていることを特徴とする請求項1に記載の作業システム。 - 前記スライド機構には、潤滑剤が塗布されていることを特徴とする請求項1に記載の作業システム。
- 前記開口部と前記連結部材との間の空間の下方に配置され、前記開口部から落下する異物を受け止める第1のカバー部材を備えることを特徴とする請求項2に記載の作業システム。
- 前記連結部材を挟んで前記開口部に対向して配置された第2のカバー部材を備えることを特徴とする請求項2に記載の作業システム。
- 前記作業における対象物は、食品であることを特徴とする請求項1に記載の作業システム。
- ロボットによる作業に使用されるエンドエフェクタと、前記ロボットによって保持され、前記エンドエフェクタを駆動する駆動機構とが、水平方向にずれた位置に配置されて連結され、
前記駆動機構は、当該駆動機構の筐体内部と外部とを連通する開口部を備え、当該開口部を介して、前記エンドエフェクタが前記駆動機構の前記筐体内部に備えられたスライド機構に連結され、
前記エンドエフェクタは、前記駆動機構に対して水平方向に位置がずれた状態を維持して動作を行い、当該動作を行う作業領域は、前記駆動機構における前記開口部の下方領域と重複していないと共に、
前記開口部は、前記駆動機構の前記筐体における側面に備えられていることを特徴とする連結構造。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2023197766A JP7601450B1 (ja) | 2023-11-21 | 2023-11-21 | 作業システム及び連結構造 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2023197766A JP7601450B1 (ja) | 2023-11-21 | 2023-11-21 | 作業システム及び連結構造 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP7601450B1 true JP7601450B1 (ja) | 2024-12-17 |
| JP2025084018A JP2025084018A (ja) | 2025-06-02 |
Family
ID=93850461
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2023197766A Active JP7601450B1 (ja) | 2023-11-21 | 2023-11-21 | 作業システム及び連結構造 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP7601450B1 (ja) |
Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2007083331A (ja) | 2005-09-21 | 2007-04-05 | Toshiba Corp | ロボットハンド機構 |
| JP2011194523A (ja) | 2010-03-19 | 2011-10-06 | Denso Wave Inc | 電動ハンド |
| JP2015003374A (ja) | 2013-06-24 | 2015-01-08 | 株式会社安川電機 | ロボット、ロボットの製造方法および袋体 |
| JP2015085489A (ja) | 2013-11-01 | 2015-05-07 | 株式会社Taiyo | 電動グリッパおよび電動グリッパ用ブーツ |
| WO2019038982A1 (ja) | 2017-08-23 | 2019-02-28 | 日本電産株式会社 | 把持装置、及び搬送装置 |
Family Cites Families (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH056074Y2 (ja) * | 1987-03-27 | 1993-02-17 | ||
| JPH077888U (ja) * | 1993-07-07 | 1995-02-03 | 高野ベアリング株式会社 | 加工食材の把持装置 |
-
2023
- 2023-11-21 JP JP2023197766A patent/JP7601450B1/ja active Active
Patent Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2007083331A (ja) | 2005-09-21 | 2007-04-05 | Toshiba Corp | ロボットハンド機構 |
| JP2011194523A (ja) | 2010-03-19 | 2011-10-06 | Denso Wave Inc | 電動ハンド |
| JP2015003374A (ja) | 2013-06-24 | 2015-01-08 | 株式会社安川電機 | ロボット、ロボットの製造方法および袋体 |
| JP2015085489A (ja) | 2013-11-01 | 2015-05-07 | 株式会社Taiyo | 電動グリッパおよび電動グリッパ用ブーツ |
| WO2019038982A1 (ja) | 2017-08-23 | 2019-02-28 | 日本電産株式会社 | 把持装置、及び搬送装置 |
Also Published As
| Publication number | Publication date |
|---|---|
| JP2025084018A (ja) | 2025-06-02 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| TWI678995B (zh) | 用以烹調食品之裝置 | |
| JP6951106B2 (ja) | 食品保持装置およびその動作方法 | |
| JP5811083B2 (ja) | 自動調製システム | |
| KR101484109B1 (ko) | 로봇 핸드 및 판자 모양 물품의 핸들링 방법 | |
| JP5717007B2 (ja) | ロボットシステム、ロボットハンド、ロボット | |
| TWI680912B (zh) | 機器人及其運轉方法 | |
| JP7584184B2 (ja) | 調理システム及び加熱処理システム | |
| US20230398689A1 (en) | Robotic system and/or method | |
| CA3114020C (en) | Manipulator apparatus for operating on articles | |
| JP2025084018A (ja) | 作業システム及び連結構造 | |
| JP2024111593A (ja) | 把持システム、移送機構、把持方法、制御装置、及びプログラム | |
| JP2025117485A (ja) | 作業システム及び作業部材 | |
| WO2018186332A1 (ja) | 食品保持装置とその動作方法 | |
| JP7072941B1 (ja) | 物品取り分け装置 | |
| JP2025113020A (ja) | 処理システム及び処理方法 | |
| JP2025115175A (ja) | ロボットシステム | |
| KR20250179308A (ko) | 치킨 조리용 자동 로봇 시스템 | |
| JP2025114078A (ja) | カバー及び処理装置 | |
| JP2025117486A (ja) | 作業システム、及び作業方法 | |
| JP2025117483A (ja) | 作業システム、及び作業方法 | |
| JP7489685B1 (ja) | 保持システム | |
| JP2025117484A (ja) | 保持システム、及び剥離部材 | |
| EP4424218A2 (en) | Modular robot cooking machine | |
| CN110606380A (zh) | 一种食品保鲜装置及其操作方法 | |
| WO2022097587A1 (ja) | 物品取り分け装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A80 | Written request to apply exceptions to lack of novelty of invention |
Free format text: JAPANESE INTERMEDIATE CODE: A80 Effective date: 20231124 |
|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20231215 |
|
| A871 | Explanation of circumstances concerning accelerated examination |
Free format text: JAPANESE INTERMEDIATE CODE: A871 Effective date: 20231215 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20240227 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20240430 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20240709 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20240909 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20241029 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20241128 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 7601450 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |