JP7619025B2 - 接合装置及び接合方法 - Google Patents
接合装置及び接合方法 Download PDFInfo
- Publication number
- JP7619025B2 JP7619025B2 JP2020201216A JP2020201216A JP7619025B2 JP 7619025 B2 JP7619025 B2 JP 7619025B2 JP 2020201216 A JP2020201216 A JP 2020201216A JP 2020201216 A JP2020201216 A JP 2020201216A JP 7619025 B2 JP7619025 B2 JP 7619025B2
- Authority
- JP
- Japan
- Prior art keywords
- metal member
- joining
- measurement
- rotating tool
- joint
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images



Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
- B23K—SOLDERING OR UNSOLDERING; WELDING; CLADDING OR PLATING BY SOLDERING OR WELDING; CUTTING BY APPLYING HEAT LOCALLY, e.g. FLAME CUTTING; WORKING BY LASER BEAM
- B23K20/00—Non-electric welding by applying impact or other pressure, with or without the application of heat, e.g. cladding or plating
- B23K20/12—Non-electric welding by applying impact or other pressure, with or without the application of heat, e.g. cladding or plating the heat being generated by friction; Friction welding
- B23K20/122—Non-electric welding by applying impact or other pressure, with or without the application of heat, e.g. cladding or plating the heat being generated by friction; Friction welding using a non-consumable tool, e.g. friction stir welding
- B23K20/123—Controlling or monitoring the welding process
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
- B23K—SOLDERING OR UNSOLDERING; WELDING; CLADDING OR PLATING BY SOLDERING OR WELDING; CUTTING BY APPLYING HEAT LOCALLY, e.g. FLAME CUTTING; WORKING BY LASER BEAM
- B23K20/00—Non-electric welding by applying impact or other pressure, with or without the application of heat, e.g. cladding or plating
- B23K20/12—Non-electric welding by applying impact or other pressure, with or without the application of heat, e.g. cladding or plating the heat being generated by friction; Friction welding
- B23K20/122—Non-electric welding by applying impact or other pressure, with or without the application of heat, e.g. cladding or plating the heat being generated by friction; Friction welding using a non-consumable tool, e.g. friction stir welding
- B23K20/1245—Non-electric welding by applying impact or other pressure, with or without the application of heat, e.g. cladding or plating the heat being generated by friction; Friction welding using a non-consumable tool, e.g. friction stir welding characterised by the apparatus
- B23K20/126—Workpiece support, i.e. backing or clamping
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
- B23K—SOLDERING OR UNSOLDERING; WELDING; CLADDING OR PLATING BY SOLDERING OR WELDING; CUTTING BY APPLYING HEAT LOCALLY, e.g. FLAME CUTTING; WORKING BY LASER BEAM
- B23K20/00—Non-electric welding by applying impact or other pressure, with or without the application of heat, e.g. cladding or plating
- B23K20/12—Non-electric welding by applying impact or other pressure, with or without the application of heat, e.g. cladding or plating the heat being generated by friction; Friction welding
- B23K20/122—Non-electric welding by applying impact or other pressure, with or without the application of heat, e.g. cladding or plating the heat being generated by friction; Friction welding using a non-consumable tool, e.g. friction stir welding
- B23K20/1265—Non-butt welded joints, e.g. overlap-joints, T-joints or spot welds
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
- B23K—SOLDERING OR UNSOLDERING; WELDING; CLADDING OR PLATING BY SOLDERING OR WELDING; CUTTING BY APPLYING HEAT LOCALLY, e.g. FLAME CUTTING; WORKING BY LASER BEAM
- B23K20/00—Non-electric welding by applying impact or other pressure, with or without the application of heat, e.g. cladding or plating
- B23K20/24—Preliminary treatment
Landscapes
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Pressure Welding/Diffusion-Bonding (AREA)
Description
また、前記測定工程では、前記固定工程において前記架台に固定された状態の前記第一金属部材を測定して前記測定値を得ることが好ましい。
また、前記第一金属部材及び前記第二金属部材を架台に固定する固定工程をさらに備え、前記固定工程では、前記第一金属部材と前記第二金属部材とを突き合わせ又は重ね合わせて接合を行う位置関係に配置して前記接合部を形成した状態の前記第一金属部材及び前記第二金属部材を架台に固定して、前記測定工程では、前記固定工程において前記架台に固定された状態の前記第一金属部材及び第二金属部材の少なくとも一方を測定して前記測定値を得ることが好ましい。
また、前記第一金属部材を前記架台上に配置する第一配置工程と、前記第一金属部材と前記第二金属部材を接合を行う位置関係に配置する第二配置工程と、をさらに備え、前記固定工程では、前記第一配置工程で配置された前記第一金属部材を固定し、第二配置工程では、前記固定工程で固定された前記第一金属部材と、前記第二金属部材とを接合を行う位置関係に配置することが好ましい。
[1-1.接合装置]
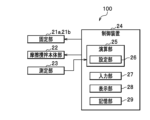
図1に示すように、本発明の実施形態に係る接合装置100は、第一金属部材1と第二金属部材2とを回転ツールFを用いて摩擦攪拌接合する装置である。
本実施形態に係る接合方法では、接合装置100を用いて、第一配置工程と、第一固定工程と、測定工程と、第二配置工程と、第二固定工程と、設定工程と、摩擦攪拌工程とを行う。
第一配置工程は、第一金属部材1を架台K上に配置する工程である。
以上説明した接合方法及び接合装置によれば、セットされた状態の接合前の接合部J1の近傍の高さを測定し、その測定結果に基づいて回転ツールFの高さ位置(挿入深さ)を制御する。これにより、セット状態の接合部J1の高さにあわせて回転ツールFの高さ位置を変化させることができ、疑似的な荷重制御を行うことができる。したがって、接合部J1の高さが変化した場合であっても、回転ツールFの挿入深さを一定に保つことができ、接合不良となるのを防ぎやすくなる。
ここで、例えば、上述した実施形態では、第一配置工程、第一固定工程、測定工程、第二配置工程、及び第二固定工程を、この順で行い、第一金属部材1のみを架台Kに固定してから測定工程を行う場合を例示して説明した。第一配置工程及び第一固定工程と、第二配置工程及び第二固定工程を行い、第一金属部材1及び第二金属部材2の両方を架台Kに固定した後に、測定工程を行ってもよい。この際、測定工程では、架台Kに固定された状態の第一金属部材1及び第二金属部材2の少なくとも一方において接合部J1近傍の表面の高さを測定すればよい。このようにしても、接合時に近い状態で高さを正確に測定することができるため、接合不良をより防ぎやすくなる。
次に、前記した実施形態の第一変形例について説明する。第一変形例では、図9に示すように、回転ツールGを用いる点で前記した実施形態と相違する。第一変形例では、前記した実施形態と相違する部分を中心に説明する。
ショルダ部G1は基端部が摩擦攪拌本体部22の回転軸に取り付けられる部位であって、底面G1aが被接合部材に当接した状態で被接合部材を押圧する部位である。ショルダ部G1は、攪拌ピンG2の基端部から拡径する円柱状に形成されており、平面状且つリング状の先端面を備えている。つまり、ショルダ部G1の先端面から攪拌ピンG2の先端部が先端側に向かって突出している。言い換えれば、攪拌ピンG2がショルダ部G1の底面G1aから垂下している。ショルダ部G1の形状は、円柱状に限定されるものではなく、錐台状ですり鉢状の先端面を備えていてもよい。
図9に示すように、回転の中心となる回転中心軸線Cにおいて、攪拌ピンG2の平坦面G3から所定の高さで攪拌ピン基準点G4を設定している。本実施形態では、例えば、挿入深さを2.5mmに設定しているため、当該所定の高さを2.5mmに設定している。挿入深さとは、第一金属部材1の表面1bから攪拌ピンG2の平坦面G3までの距離である。なお、平坦面G3から攪拌ピン基準点G4までの距離は挿入深さや測定工程で得られた測定値等に基づいて適宜設定することができる。
次に、前記した実施形態の第二変形例について説明する。第二変形例では、図10に示すように、第一金属部材1と第二金属部材2とを重ね合わせる点で前記した実施形態と相違する。第二変形例では、前記した実施形態と相違する部分を中心に説明する。
次に、前記した実施形態の第三変形例について説明する。第三変形例では、図11に示すように、第一金属部材1と第二金属部材2とを重ね合わせる点で前記した実施形態と相違する。第三変形例では、前記した実施形態と相違する部分を中心に説明する。
次に、本実施形態の第四変形例について説明する。第四変形例では、設定工程が前記した実施形態と相違する。第四変形例に係る設定工程では、例えば図3の測定値が得られた場合に、測定値のうち最低値を回転ツールF,Gの高さ位置として設定してもよい。図3の場合、最低値は4.8mmであるため、回転ツールF,Gの攪拌ピン基準点F4,G4が架台Kの表面Kaから4.8mmの高さとなるように回転ツールF,Gを相対移動させる。つまり、この場合は、回転ツールF,Gの高さ位置を設定したら、回転ツールF,Gを昇降させずに、一定の高さで回転ツールF,Gを相対移動させる。
次に、前記した実施形態の第五変形例について説明する。第五変形例では、測定値に基づいて許容範囲を設定する点で他の変形例と相違する。当該変形例では、高さの測定値の許容範囲を設定している。例えば、図3の測定値においては、許容範囲を4.8~5.5mmに設定する。制御装置24は、測定部23で得られた測定値が予め設定された許容範囲内に含まれるか否かを判定する判定部(図示省略)を備えている。
2 第二金属部材
21a,21b 固定部
22 摩擦攪拌本体部
23 測定部
P1~P8 測定点
F 回転ツール
F1 連結部
F2 攪拌ピン
G 回転ツール
G1 ショルダ部
G2 攪拌ピン
Claims (16)
- 架台上に配置された第一金属部材に第二金属部材が重ね合された部位に形成される接合を行う部位となる接合部を接合する接合装置であって、
前記第一金属部材を架台に固定する固定部と、
前記架台の表面から、重ね合わせて接合を行う位置関係に配置された前記第一金属部材によって形成される前記接合部の近傍の前記第一金属部材の回転ツールが挿入される側の表面までの高さを測定して測定値を得る測定部と、
前記測定部で得られた前記測定値に基づいて前記回転ツールの高さ位置を設定する設定部と、
前記高さ位置に基づいて前記接合部に沿って回転する前記回転ツールを相対移動させる摩擦攪拌本体部と、を備える、
ことを特徴とする接合装置。 - 前記測定部は、前記架台に固定された状態の前記第一金属部材を測定して前記測定値を得る、
請求項1に記載の接合装置。 - 前記第一金属部材及び前記第二金属部材を架台に固定する固定部をさらに備え、
前記固定部は、前記第一金属部材と前記第二金属部材とを突き合わせ又は重ね合わせて接合を行う位置関係に配置して前記接合部を形成した状態の前記第一金属部材及び前記第二金属部材を架台に固定して、
前記測定部は、前記架台に固定された状態の前記第一金属部材及び第二金属部材の少なくとも一方を測定して前記測定値を得る、
請求項1に記載の接合装置。 - 前記測定部は、前記回転ツールを保持する部位の近傍に設けられている、
請求項1乃至請求項3のいずれか一項に記載の接合装置。 - 前記設定部は、前記測定値を前記高さ位置に設定する、
請求項1乃至請求項4のいずれか一項に記載の接合装置。 - 前記回転ツールは、前記摩擦攪拌本体部の回転軸に連結される連結部と、前記連結部から垂下する攪拌ピンとを有し、
前記摩擦攪拌本体部は、前記連結部を前記接合部から離間させた状態で、前記攪拌ピンのみを前記接合部に挿入して、前記回転ツールを相対移動させる、
請求項5に記載の接合装置。 - 前記設定部は、前記測定値のうち最低値を前記高さ位置に設定する、
請求項1乃至請求項4のいずれか一項に記載の接合装置。 - 前記回転ツールは、前記摩擦攪拌本体部の回転軸に連結されるショルダ部と、前記ショルダ部から垂下する攪拌ピンとを有し、
前記摩擦攪拌本体部は、前記ショルダ部と前記攪拌ピンとを前記接合部に接触させた状態で前記回転ツールを相対移動させる、
請求項7に記載の接合装置。 - 前記設定部は、前記測定値の平均値を前記高さ位置に設定する、
請求項1乃至請求項4のいずれか一項に記載の接合装置。 - 前記回転ツールは、前記摩擦攪拌本体部の回転軸に連結される連結部と、前記連結部から垂下する攪拌ピンとを有し、
前記摩擦攪拌本体部は、前記連結部を前記接合部から離間させた状態で、前記攪拌ピンのみを前記接合部に挿入して、前記回転ツールを相対移動させる、
請求項9に記載の接合装置。 - 前記測定値が、予め設定された許容範囲に含まれない場合、前記第一金属部材及び前記第二金属部材を再セットすることを特徴とする請求項1乃至請求項10のいずれか一項に記載の接合装置。
- 前記測定値が、予め設定された許容範囲に含まれない場合、当該第一金属部材及び前記第二金属部材を許容範囲外品であると特定することを特徴とする請求項1乃至請求項10のいずれか一項に記載の接合装置。
- 架台上に配置された第一金属部材に第二金属部材が重ね合された部位に形成される接合を行う部位となる接合部を接合する接合方法であって、
前記第一金属部材を架台に固定する固定工程と、
前記架台の表面から、重ね合わせて接合を行う位置関係に配置された前記第一金属部材によって形成される前記接合部の近傍の前記第一金属部材の回転ツールが挿入される側の表面までの高さを測定して測定値を得る測定工程と、
前記測定工程で得られた前記測定値に基づいて前記回転ツールの高さ位置を設定する設定工程と、
前記設定工程で設定した前記高さ位置に基づいて前記接合部に沿って回転する前記回転ツールを相対移動させる摩擦攪拌工程と、を備える、
ことを特徴とする接合方法。 - 前記測定工程では、前記固定工程において前記架台に固定された状態の前記第一金属部材を測定して前記測定値を得る、
請求項13に記載の接合方法。 - 前記第一金属部材及び前記第二金属部材を架台に固定する固定工程をさらに備え、
前記固定工程では、前記第一金属部材と前記第二金属部材とを突き合わせ又は重ね合わせて接合を行う位置関係に配置して前記接合部を形成した状態の前記第一金属部材及び前記第二金属部材を架台に固定して、
前記測定工程では、前記固定工程において前記架台に固定された状態の前記第一金属部材及び第二金属部材の少なくとも一方を測定して前記測定値を得る、
請求項13に記載の接合方法。 - 前記第一金属部材を前記架台上に配置する第一配置工程と、
前記第一金属部材と前記第二金属部材を接合を行う位置関係に配置する第二配置工程と、をさらに備え、
前記固定工程では、前記第一配置工程で配置された前記第一金属部材を固定し、
第二配置工程では、前記固定工程で固定された前記第一金属部材と、前記第二金属部材とを接合を行う位置関係に配置する、
請求項13に記載の接合方法。
Priority Applications (6)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2020201216A JP7619025B2 (ja) | 2020-12-03 | 2020-12-03 | 接合装置及び接合方法 |
| US18/255,825 US12459050B2 (en) | 2020-12-03 | 2021-11-01 | Joining device and joining method |
| PCT/JP2021/040223 WO2022118586A1 (ja) | 2020-12-03 | 2021-11-01 | 接合装置及び接合方法 |
| CN202180080494.7A CN116547101A (zh) | 2020-12-03 | 2021-11-01 | 接合装置以及接合方法 |
| EP21900341.5A EP4245452A4 (en) | 2020-12-03 | 2021-11-01 | ASSEMBLY DEVICE AND ASSEMBLY METHOD |
| TW110142374A TWI828002B (zh) | 2020-12-03 | 2021-11-15 | 接合裝置以及接合方法 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2020201216A JP7619025B2 (ja) | 2020-12-03 | 2020-12-03 | 接合装置及び接合方法 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2022089015A JP2022089015A (ja) | 2022-06-15 |
| JP7619025B2 true JP7619025B2 (ja) | 2025-01-22 |
Family
ID=81853640
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2020201216A Active JP7619025B2 (ja) | 2020-12-03 | 2020-12-03 | 接合装置及び接合方法 |
Country Status (6)
| Country | Link |
|---|---|
| US (1) | US12459050B2 (ja) |
| EP (1) | EP4245452A4 (ja) |
| JP (1) | JP7619025B2 (ja) |
| CN (1) | CN116547101A (ja) |
| TW (1) | TWI828002B (ja) |
| WO (1) | WO2022118586A1 (ja) |
Families Citing this family (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP7452496B2 (ja) * | 2021-06-07 | 2024-03-19 | 日本軽金属株式会社 | 接合体の製造方法および接合装置 |
Citations (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2004101275A (ja) | 2002-09-06 | 2004-04-02 | Nidec-Read Corp | 基板検査装置及び基板検査方法 |
| JP2006289477A (ja) | 2005-04-14 | 2006-10-26 | Honda Motor Co Ltd | 摩擦撹拌接合方法及びその装置 |
| JP2007118061A (ja) | 2005-10-31 | 2007-05-17 | Osaka Industrial Promotion Organization | 摩擦撹拌接合方法及び装置 |
| JP2015104750A (ja) | 2013-12-02 | 2015-06-08 | 日本軽金属株式会社 | 伝熱板の製造方法 |
| JP2015116593A (ja) | 2013-12-18 | 2015-06-25 | 日本軽金属株式会社 | 接合方法 |
| JP2020124745A (ja) | 2019-02-01 | 2020-08-20 | 株式会社東芝 | 距離測定装置、摩擦攪拌接合装置、および摩擦攪拌接合方法 |
Family Cites Families (45)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| SE508231C2 (sv) * | 1996-09-25 | 1998-09-14 | Esab Ab | Anläggning för friktionsomrörningssvetsning |
| US6421578B1 (en) * | 1999-02-12 | 2002-07-16 | Lockheed Martin Corporation | Stir-friction hot working control system |
| US6299050B1 (en) * | 2000-02-24 | 2001-10-09 | Hitachi, Ltd. | Friction stir welding apparatus and method |
| JP4199446B2 (ja) * | 2001-09-12 | 2008-12-17 | 株式会社日立製作所 | 摩擦攪拌接合装置 |
| DE102004030381B3 (de) * | 2004-06-23 | 2006-01-12 | Eads Deutschland Gmbh | Verfahren zur Online-Qualitätsprüfung beim Reibrührschweißen |
| DE102006045523A1 (de) * | 2006-09-27 | 2008-04-03 | Airbus Deutschland Gmbh | Reibrührschweißkopf sowie Verfahren zur Steuerung eines Reibrührschweißkopfes |
| JP4882867B2 (ja) * | 2007-05-23 | 2012-02-22 | 日本軽金属株式会社 | 接合方法 |
| JP2010284704A (ja) * | 2009-06-15 | 2010-12-24 | Nippon Light Metal Co Ltd | 接合方法及び蓋付構造体の製造方法 |
| US8052029B1 (en) * | 2010-09-01 | 2011-11-08 | GM Global Technology Operations LLC | Method of calibrating a friction stir spot welding system |
| CN103459081B (zh) * | 2011-01-19 | 2016-05-25 | 日本轻金属株式会社 | 旋转工具单元、摩擦搅拌接合方法、双层面板的组装体及双层面板的摩擦搅拌接合方法 |
| US8800847B2 (en) * | 2012-06-09 | 2014-08-12 | Apple Inc. | Dynamic path correction of friction stir welding |
| CA2891368A1 (en) * | 2012-11-15 | 2014-05-22 | Fluor Technologies Corporation | Certification of a weld produced by friction stir welding |
| JP5788861B2 (ja) * | 2012-12-28 | 2015-10-07 | 株式会社エフテック | 摩擦撹拌接合装置 |
| JP6052232B2 (ja) | 2014-01-27 | 2016-12-27 | 日本軽金属株式会社 | 接合方法 |
| TWI579085B (zh) * | 2013-10-21 | 2017-04-21 | Nippon Light Metal Co | The method of manufacturing heat transfer plate and the joining method thereof |
| JP6036714B2 (ja) | 2014-01-14 | 2016-11-30 | 日本軽金属株式会社 | 液冷ジャケットの製造方法 |
| US9999941B2 (en) | 2014-01-14 | 2018-06-19 | Nippon Light Metal Company, Ltd. | Method of manufacturing liquid-cooled jacket |
| DE102014005315B3 (de) * | 2014-04-10 | 2015-06-11 | Grenzebach Maschinenbau Gmbh | Verfahren und Vorrichtung zur Erfassung der mechanischen Kräfte an der Schweißpin - Spitze bei dem Vorgang des Rührreibschweißens sowie Computerprogramm und maschinenlesbarer Träger mit einem Programmcode zur Durchführung des Verfahrens |
| DE202014003072U1 (de) * | 2014-04-10 | 2014-04-24 | Grenzebach Maschinenbau Gmbh | Vorrichtung zur Erfassung der mechanischen Kräfte an der Schweißpin - Spitze bei dem Vorgang des Rührreibschweißens |
| JP5945348B1 (ja) * | 2015-04-10 | 2016-07-05 | 株式会社日立パワーソリューションズ | 摩擦かく拌接合装置、及び、摩擦かく拌接合方法 |
| CN105921876B (zh) * | 2016-06-20 | 2018-07-06 | 江苏科技大学 | 压入深度和扭矩反馈的搅拌摩擦焊具 |
| JP6743643B2 (ja) | 2016-10-18 | 2020-08-19 | 日本軽金属株式会社 | 中空容器の製造方法 |
| JP6231236B1 (ja) * | 2017-03-30 | 2017-11-15 | 株式会社日立製作所 | 摩擦攪拌接合装置及び摩擦攪拌接合制御装置並びに摩擦攪拌接合方法 |
| CN108031968A (zh) * | 2017-12-07 | 2018-05-15 | 上海航天设备制造总厂有限公司 | 基于高精度激光测距传感的恒压入量控制搅拌摩擦焊方法 |
| JP6408735B1 (ja) * | 2018-03-29 | 2018-10-17 | 株式会社日立パワーソリューションズ | 摩擦撹拌接合装置及び摩擦撹拌接合方法 |
| CN108637460A (zh) * | 2018-05-22 | 2018-10-12 | 中国神华能源股份有限公司 | 用于搅拌摩擦焊的控制系统、控制方法及搅拌摩擦焊系统 |
| CN109175668B (zh) * | 2018-09-17 | 2020-01-07 | 上海航天设备制造总厂有限公司 | 一种曲线搅拌摩擦焊的恒倾角控制方法 |
| JP6553791B1 (ja) * | 2018-09-19 | 2019-07-31 | 株式会社日立パワーソリューションズ | 摩擦撹拌接合装置及び摩擦撹拌接合方法 |
| KR102438105B1 (ko) * | 2018-09-19 | 2022-08-31 | 가부시키가이샤 히타치 파워 솔루션즈 | 마찰 교반 접합 장치 |
| CN109048038A (zh) * | 2018-09-30 | 2018-12-21 | 佛山市三水区诺尔贝机器人研究院有限公司 | 一种摩擦搅拌焊接的自适应搅拌装置及其控制方法 |
| KR102091669B1 (ko) * | 2018-10-24 | 2020-05-22 | 주식회사 윈젠 | 자동 높이조절 기능을 갖는 마찰교반 용접장치 |
| CN109865932B (zh) * | 2018-12-06 | 2021-08-17 | 上海赛科利汽车模具技术应用有限公司 | 搅拌摩擦焊接装置及方法 |
| CN111496370B (zh) | 2019-01-31 | 2022-03-18 | 南京理工大学 | 适用于角接接头的搅拌摩擦焊轨迹自动感知与控制方法 |
| US11331745B2 (en) | 2019-02-01 | 2022-05-17 | Kabushiki Kaisha Toshiba | Distance measuring device, friction stir welding apparatus, and friction stir welding method |
| CN110653483B (zh) * | 2019-10-08 | 2020-07-31 | 燕山大学 | 搅拌摩擦焊接过程中温度与压下量的在线检测装置 |
| CN110842347B (zh) * | 2019-11-25 | 2021-02-09 | 哈尔滨工业大学 | 一种搅拌摩擦焊参数检测装置及方法 |
| CN111185660B (zh) * | 2019-12-20 | 2021-05-11 | 湘潭大学 | 基于激光测距的搅拌摩擦焊焊缝质量动态检测方法 |
| CN111482696B (zh) * | 2020-04-22 | 2022-04-01 | 上海电气集团自动化工程有限公司 | 一种搅拌摩擦焊接机器人焊缝跟踪及测高系统 |
| CN112139653A (zh) * | 2020-09-22 | 2020-12-29 | 王书杰 | 制备铝合金复合材料的装置 |
| CN112139654A (zh) * | 2020-09-24 | 2020-12-29 | 北京工业大学 | 机器人搅拌摩擦焊在线力位混合控制系统 |
| JP6892544B1 (ja) * | 2020-10-28 | 2021-06-23 | 株式会社日立パワーソリューションズ | 摩擦攪拌接合装置及び摩擦攪拌接合方法 |
| CN112589256B (zh) * | 2020-12-02 | 2022-10-14 | 四川航天长征装备制造有限公司 | 一种平面焊缝修整及检测装置与方法 |
| CN112548316B (zh) * | 2020-12-02 | 2023-08-29 | 四川航天长征装备制造有限公司 | 一种焊缝去飞边与质量检测装置与方法 |
| CN112643190A (zh) * | 2021-01-21 | 2021-04-13 | 中车长春轨道客车股份有限公司 | 基于聚类算法的搅拌摩擦焊质量评价方法、装置及系统 |
| GB202104259D0 (en) * | 2021-03-26 | 2021-05-12 | Element Six Uk Ltd | Friction stir welding tool insert |
-
2020
- 2020-12-03 JP JP2020201216A patent/JP7619025B2/ja active Active
-
2021
- 2021-11-01 US US18/255,825 patent/US12459050B2/en active Active
- 2021-11-01 EP EP21900341.5A patent/EP4245452A4/en active Pending
- 2021-11-01 WO PCT/JP2021/040223 patent/WO2022118586A1/ja not_active Ceased
- 2021-11-01 CN CN202180080494.7A patent/CN116547101A/zh active Pending
- 2021-11-15 TW TW110142374A patent/TWI828002B/zh active
Patent Citations (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2004101275A (ja) | 2002-09-06 | 2004-04-02 | Nidec-Read Corp | 基板検査装置及び基板検査方法 |
| JP2006289477A (ja) | 2005-04-14 | 2006-10-26 | Honda Motor Co Ltd | 摩擦撹拌接合方法及びその装置 |
| JP2007118061A (ja) | 2005-10-31 | 2007-05-17 | Osaka Industrial Promotion Organization | 摩擦撹拌接合方法及び装置 |
| JP2015104750A (ja) | 2013-12-02 | 2015-06-08 | 日本軽金属株式会社 | 伝熱板の製造方法 |
| JP2015116593A (ja) | 2013-12-18 | 2015-06-25 | 日本軽金属株式会社 | 接合方法 |
| JP2020124745A (ja) | 2019-02-01 | 2020-08-20 | 株式会社東芝 | 距離測定装置、摩擦攪拌接合装置、および摩擦攪拌接合方法 |
Also Published As
| Publication number | Publication date |
|---|---|
| US20240009754A1 (en) | 2024-01-11 |
| TWI828002B (zh) | 2024-01-01 |
| WO2022118586A1 (ja) | 2022-06-09 |
| EP4245452A1 (en) | 2023-09-20 |
| JP2022089015A (ja) | 2022-06-15 |
| US12459050B2 (en) | 2025-11-04 |
| TW202235190A (zh) | 2022-09-16 |
| CN116547101A (zh) | 2023-08-04 |
| EP4245452A4 (en) | 2024-12-11 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN1321773C (zh) | 摩擦搅拌接合方法 | |
| US20160167161A1 (en) | Friction stirring tool, friction stir welding device and friction stir welding method | |
| CN105358285A (zh) | 摩擦搅拌接合方法 | |
| EP1825946A1 (en) | Friction stir welding method of two members having different thicknesses | |
| KR20180083918A (ko) | 접합 방법 | |
| WO2020095483A1 (ja) | 液冷ジャケットの製造方法及び摩擦攪拌接合方法 | |
| CN110560941B (zh) | 一种开式压力机床身拼装及焊接工艺 | |
| JP4861656B2 (ja) | 摩擦攪拌接合方法および中空体の製造方法 | |
| TWI828002B (zh) | 接合裝置以及接合方法 | |
| JP2003094263A (ja) | 複合加工装置および摩擦攪拌接合方法 | |
| US20240253150A1 (en) | Method for manufacturing joined body, and joining device | |
| JP6766477B2 (ja) | 接合方法 | |
| JP3861344B2 (ja) | ブランク材の突き合わせ位置決め装置 | |
| CN114226927B (zh) | 一种电动支架焊接装置及其焊接方法 | |
| JP6260327B2 (ja) | 接合方法 | |
| JP6794726B2 (ja) | 接合方法 | |
| JP2012007908A (ja) | 切断形状検査方法、切断形状測定器具、及び切断形状検査システム | |
| JP6756253B2 (ja) | 接合方法 | |
| JP2019206026A (ja) | 摩擦攪拌接合装置及び冷却器の製造方法 | |
| JP3251685U (ja) | 長さ検査治具 | |
| JP2021079421A (ja) | 液冷ジャケットの製造方法 | |
| JP6015638B2 (ja) | 伝熱板の製造方法 | |
| JP6769244B2 (ja) | 接合方法 | |
| JPH10118849A (ja) | 放電加工方法及び装置 | |
| JP6662094B2 (ja) | 接合方法 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20230315 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20240409 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20240607 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20240709 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20240904 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20241210 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20241223 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 7619025 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |