JP7630876B2 - 電子装置および停車判定方法 - Google Patents
電子装置および停車判定方法 Download PDFInfo
- Publication number
- JP7630876B2 JP7630876B2 JP2020194266A JP2020194266A JP7630876B2 JP 7630876 B2 JP7630876 B2 JP 7630876B2 JP 2020194266 A JP2020194266 A JP 2020194266A JP 2020194266 A JP2020194266 A JP 2020194266A JP 7630876 B2 JP7630876 B2 JP 7630876B2
- Authority
- JP
- Japan
- Prior art keywords
- acceleration
- stopped
- detection
- vehicle
- detection period
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images



Classifications
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y02—TECHNOLOGIES OR APPLICATIONS FOR MITIGATION OR ADAPTATION AGAINST CLIMATE CHANGE
- Y02D—CLIMATE CHANGE MITIGATION TECHNOLOGIES IN INFORMATION AND COMMUNICATION TECHNOLOGIES [ICT], I.E. INFORMATION AND COMMUNICATION TECHNOLOGIES AIMING AT THE REDUCTION OF THEIR OWN ENERGY USE
- Y02D30/00—Reducing energy consumption in communication networks
- Y02D30/70—Reducing energy consumption in communication networks in wireless communication networks
Landscapes
- Indicating Or Recording The Presence, Absence, Or Direction Of Movement (AREA)
- Navigation (AREA)
Description

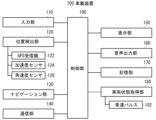
120:位置検出部 122:GPS受信機
124:加速度センサ 126:角速度センサ
130:ナビゲーション部 140:通信部
150:表示部 160:音声出力部
170:記憶部 180:車両状態取得部
182:車速パルス 190:制御部
t1、t2、A、B、C、D、E、F:検出期間
Claims (6)
- 移動体に搭載され、当該移動体の停車状態を判定する機能を備えた電子装置であって、
移動体の加速度を検出する検出手段と、
前記検出手段により検出された加速度を記憶する記憶手段と、
前記検出手段を利用して停車状態を判定するタイミングを基準とする第1および第2の検出期間を設定する設定手段と、
前記設定手段によって設定された第1の検出期間および第2の検出期間の加速度を前記記憶手段から読出し、前記第1の検出期間の加速度の第1の平均値と第2の検出期間の加速度の第2の平均値との差分を、検出期間が長い方の前記第1の検出期間または第2の検出期間の加速度の標準偏差で除した値に基づき移動体の停車状態を判定する判定手段と、
を有する電子装置。 - 前記判定手段は、前記値と閾値とを比較し、前記値が閾値以下のとき、移動体が停車状態にあると判定する、請求項1に記載の電子装置。
- 前記判定手段は、移動体のタイヤの回転数に比例した車速パルスおよび前記検出手段の検出結果を受け取り、車速パルスに基づき移動体が停車状態か否かを判定するとともに、一定期間車速パルスが入力されない場合には、前記検出手段を利用して移動体が停車状態か否かを判定する、請求項1に記載の電子装置。
- 電子装置はさらに、
移動体の角速度を検出する角速度検出手段と、
前記判定手段により移動体の停車状態が判定されたとき、前記角速度検出手段の出力を補正する補正手段と、を含む請求項1ないし3いずれか1つに記載の電子装置。 - 移動体に搭載された加速度センサを利用した停車判定方法であって、
前記加速度センサにより検出された加速度をメモリに記憶するステップと、
前記加速度センサを利用して停車状態を判定するタイミングを基準とする第1および第2の検出期間を設定するステップと、
前記設定された第1の検出期間および第2の検出期間の加速度を前記メモリから読出すステップと、
前記第1の検出期間の加速度の第1の平均値と第2の検出期間の加速度の第2の平均値との差分を、検出期間が長い方の前記第1の検出期間または第2の検出期間の加速度の標準偏差で除した値に基づき移動体の停車状態を判定するステップを含む、停車判定方法。 - 前記判定するステップは、移動体のタイヤの回転数に比例した車速パルスおよび前記加速度センサの検出結果を受け取り、車速パルスに基づき移動体が停車状態か否かを判定するとともに、一定期間車速パルスが入力されない場合には、前記加速度センサを利用して移動体が停車状態か否かを判定する、請求項5に記載の停車判定方法。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2020194266A JP7630876B2 (ja) | 2020-11-24 | 2020-11-24 | 電子装置および停車判定方法 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2020194266A JP7630876B2 (ja) | 2020-11-24 | 2020-11-24 | 電子装置および停車判定方法 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2022083036A JP2022083036A (ja) | 2022-06-03 |
| JP7630876B2 true JP7630876B2 (ja) | 2025-02-18 |
Family
ID=81811457
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2020194266A Active JP7630876B2 (ja) | 2020-11-24 | 2020-11-24 | 電子装置および停車判定方法 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP7630876B2 (ja) |
Citations (12)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2000346870A (ja) | 1999-06-02 | 2000-12-15 | Xanavi Informatics Corp | 回転角速度検出装置 |
| JP2006194698A (ja) | 2005-01-12 | 2006-07-27 | Macnica Inc | 速度算出装置における車体の停止判定装置及び停止判定方法 |
| JP2006227019A (ja) | 2006-03-24 | 2006-08-31 | Denso Corp | 加速度を利用した処理装置 |
| JP2006266842A (ja) | 2005-03-23 | 2006-10-05 | Clarion Co Ltd | 加速度の較正方法、及びナビゲーション装置 |
| JP2009264794A (ja) | 2008-04-22 | 2009-11-12 | Toyota Motor Corp | 加速度センサのゼロ点補正装置及び駐車支援装置 |
| JP2011164073A (ja) | 2010-02-15 | 2011-08-25 | Denso Corp | 慣性力センサ装置 |
| JP2012163465A (ja) | 2011-02-08 | 2012-08-30 | Sanyo Electric Co Ltd | 停止判定装置及び停止判定方法 |
| JP2014211351A (ja) | 2013-04-18 | 2014-11-13 | いすゞ自動車株式会社 | 車輪速検出装置 |
| JP2017120478A (ja) | 2015-12-28 | 2017-07-06 | パイオニア株式会社 | 挙動事故検知装置、サーバ装置、制御方法、プログラム及び記憶媒体 |
| JP2017123565A (ja) | 2016-01-07 | 2017-07-13 | シャープ株式会社 | タッチセンサ装置及び画像表示装置 |
| JP2018179645A (ja) | 2017-04-07 | 2018-11-15 | アイシン精機株式会社 | 加速度センサ信号処理装置 |
| WO2020115827A1 (ja) | 2018-12-05 | 2020-06-11 | 三菱電機株式会社 | 異常検知装置及び異常検知方法 |
Family Cites Families (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH10300483A (ja) * | 1997-04-26 | 1998-11-13 | Pioneer Electron Corp | ナビゲーション装置及び停止判定方法 |
| JP3804409B2 (ja) * | 2000-07-21 | 2006-08-02 | 株式会社デンソー | 加速度を利用した処理装置 |
| JP4076797B2 (ja) * | 2002-06-18 | 2008-04-16 | 株式会社鷺宮製作所 | ノイズ除去方法及びノイズ除去フィルタ |
| JP2009025012A (ja) * | 2007-07-17 | 2009-02-05 | Alpine Electronics Inc | 加速度センサオフセット補正装置および方法 |
-
2020
- 2020-11-24 JP JP2020194266A patent/JP7630876B2/ja active Active
Patent Citations (12)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2000346870A (ja) | 1999-06-02 | 2000-12-15 | Xanavi Informatics Corp | 回転角速度検出装置 |
| JP2006194698A (ja) | 2005-01-12 | 2006-07-27 | Macnica Inc | 速度算出装置における車体の停止判定装置及び停止判定方法 |
| JP2006266842A (ja) | 2005-03-23 | 2006-10-05 | Clarion Co Ltd | 加速度の較正方法、及びナビゲーション装置 |
| JP2006227019A (ja) | 2006-03-24 | 2006-08-31 | Denso Corp | 加速度を利用した処理装置 |
| JP2009264794A (ja) | 2008-04-22 | 2009-11-12 | Toyota Motor Corp | 加速度センサのゼロ点補正装置及び駐車支援装置 |
| JP2011164073A (ja) | 2010-02-15 | 2011-08-25 | Denso Corp | 慣性力センサ装置 |
| JP2012163465A (ja) | 2011-02-08 | 2012-08-30 | Sanyo Electric Co Ltd | 停止判定装置及び停止判定方法 |
| JP2014211351A (ja) | 2013-04-18 | 2014-11-13 | いすゞ自動車株式会社 | 車輪速検出装置 |
| JP2017120478A (ja) | 2015-12-28 | 2017-07-06 | パイオニア株式会社 | 挙動事故検知装置、サーバ装置、制御方法、プログラム及び記憶媒体 |
| JP2017123565A (ja) | 2016-01-07 | 2017-07-13 | シャープ株式会社 | タッチセンサ装置及び画像表示装置 |
| JP2018179645A (ja) | 2017-04-07 | 2018-11-15 | アイシン精機株式会社 | 加速度センサ信号処理装置 |
| WO2020115827A1 (ja) | 2018-12-05 | 2020-06-11 | 三菱電機株式会社 | 異常検知装置及び異常検知方法 |
Also Published As
| Publication number | Publication date |
|---|---|
| JP2022083036A (ja) | 2022-06-03 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP3545839B2 (ja) | 現在位置算出装置 | |
| US20090088975A1 (en) | Navigation device | |
| US10794709B2 (en) | Apparatus of compensating for a sensing value of a gyroscope sensor, a system having the same, and a method thereof | |
| JP6421764B2 (ja) | 移動体位置検出装置、移動体位置検出方法 | |
| JPH04178587A (ja) | 車両方位算出装置 | |
| KR20190040818A (ko) | 차량 내부 센서, 카메라, 및 gnss 단말기를 이용한 3차원 차량 항법 시스템 | |
| JP3402383B2 (ja) | 車両の現在位置検出装置 | |
| JP6215915B2 (ja) | 速度算出装置、及び速度算出方法 | |
| EP1357354A2 (en) | Movement condition determination | |
| US9605958B2 (en) | Method and device for determining the inclined position of a vehicle | |
| JP2008032632A (ja) | 角速度センサのキャリブレーション装置および角速度値特定装置 | |
| JP2011209162A (ja) | ナビゲーション装置 | |
| JPH08334365A (ja) | 現在位置算出装置 | |
| JP5352922B2 (ja) | 角速度算出装置、ナビゲーション装置 | |
| JP4931113B2 (ja) | 自車位置決定装置 | |
| JP2015004593A (ja) | ナビゲーション装置 | |
| JP2022083036A (ja) | 電子装置および停車判定方法 | |
| US11181377B2 (en) | Travel direction estimation device | |
| JP5891120B2 (ja) | 速度算出装置、速度算出方法、速度算出プログラム、および記録媒体 | |
| KR20050049071A (ko) | 차량의 정지상태 판단방법과 이를 이용한 차량 항법정보생성방법 및 차량항법장치 | |
| JP4808131B2 (ja) | 停車判定方法 | |
| JP3569028B2 (ja) | 現在位置算出装置 | |
| JP3596941B2 (ja) | 現在位置算出装置 | |
| JP3599420B2 (ja) | 現在位置算出装置 | |
| JP2702529B2 (ja) | 車両走行位置表示装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20230907 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20240529 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20240604 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20240729 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20240910 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20241101 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20250204 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20250204 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 7630876 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |