JP7631010B2 - 転がり軸受 - Google Patents
転がり軸受 Download PDFInfo
- Publication number
- JP7631010B2 JP7631010B2 JP2021011191A JP2021011191A JP7631010B2 JP 7631010 B2 JP7631010 B2 JP 7631010B2 JP 2021011191 A JP2021011191 A JP 2021011191A JP 2021011191 A JP2021011191 A JP 2021011191A JP 7631010 B2 JP7631010 B2 JP 7631010B2
- Authority
- JP
- Japan
- Prior art keywords
- rolling bearing
- outer ring
- inner ring
- protrusion
- ring
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images






Classifications
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F16—ENGINEERING ELEMENTS AND UNITS; GENERAL MEASURES FOR PRODUCING AND MAINTAINING EFFECTIVE FUNCTIONING OF MACHINES OR INSTALLATIONS; THERMAL INSULATION IN GENERAL
- F16C—SHAFTS; FLEXIBLE SHAFTS; ELEMENTS OR CRANKSHAFT MECHANISMS; ROTARY BODIES OTHER THAN GEARING ELEMENTS; BEARINGS
- F16C19/00—Bearings with rolling contact, for exclusively rotary movement
- F16C19/02—Bearings with rolling contact, for exclusively rotary movement with bearing balls essentially of the same size in one or more circular rows
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F16—ENGINEERING ELEMENTS AND UNITS; GENERAL MEASURES FOR PRODUCING AND MAINTAINING EFFECTIVE FUNCTIONING OF MACHINES OR INSTALLATIONS; THERMAL INSULATION IN GENERAL
- F16C—SHAFTS; FLEXIBLE SHAFTS; ELEMENTS OR CRANKSHAFT MECHANISMS; ROTARY BODIES OTHER THAN GEARING ELEMENTS; BEARINGS
- F16C33/00—Parts of bearings; Special methods for making bearings or parts thereof
- F16C33/30—Parts of ball or roller bearings
- F16C33/58—Raceways; Race rings
Landscapes
- Engineering & Computer Science (AREA)
- General Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Rolling Contact Bearings (AREA)
- Manipulator (AREA)
- Mounting Of Bearings Or Others (AREA)
Description
最初に本開示の実施形態を列記して説明する。本開示に従った転がり軸受は、内周面に軌道溝が形成された外輪と、前記外輪と共通の中心軸を有し、外周面に軌道溝が形成された内輪と、前記外輪の軌道溝と前記内輪の軌道溝とから構成される軌道内に配置される複数の転動体と、を備える転がり軸受である。前記転がり軸受は、前記外輪または前記内輪と連続する突出部を有する。前記突出部は、前記外輪及び前記内輪から軸方向に外方に突出するとともに、径方向においては、前記外輪の外周と同じまたは内側に、かつ、前記内輪の内周と同じまたは外側に形成されている。前記突出部には、前記外輪または前記内輪を外部部品に対して固定するための取付穴が形成されている。前記取付穴は、前記転がり軸受の軸と直交する面に平行に延在するよう形成されている。
次に、本開示の転がり軸受の具体的な実施の形態の一例を、図面を参照しつつ説明する。以下の図面において同一または相当する部分には同一の参照番号を付しその説明は繰返さない。
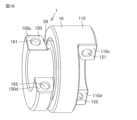
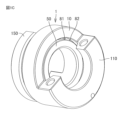
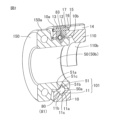
図1A~図1Cは、本開示の一実施の形態(実施の形態1)における転がり軸受の構造を示す斜視図である。図1A~図1Cは、同一の転がり軸受を異なる角度から見る斜視図である。図2は、図1A中のA-Aで切断した場合の断面図である。図3A~図5は、実施の形態1の転がり軸受の外輪を取り出して示す図である。図6A~図8は、実施の形態1の転がり軸受の内輪を取り出して示す図である。
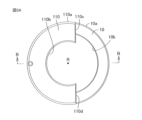
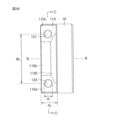
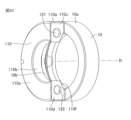
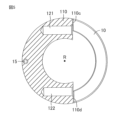
図3~図5は、転がり軸受1の外輪10を取り出して示す図である。具体的に、図3A~図3Cは外輪10の平面図、側面図および斜視図である。図4は、図3A中のB-Bで切断した場合の断面図である。ただし、図4ではB-B断面を回転させて示している。図5は図3B中のC-Cで切断した場合の断面図である。
図6~図8は、転がり軸受1の内輪50を取り出して示す図である。具体的に、図6A~図6Cは内輪50の平面図、側面図および斜視図である。図7は、図6A中のD-Dで切断した場合の断面図である。図8は図6B中のE-Eで切断した場合の断面図である。
実施の形態1において、転動体はころであるが、転動体はボールであってもよい。また、転動体とともにセパレータやリテーナが備えられるものでもよく、セパレータやリテーナは無くてもよい。また、突出部の具体的な形状も、取付相手の形状等に応じて幅広く変更が可能である。
本開示にかかる転がり軸受の実施の形態2について説明する。図9A~図9Cは、実施の形態2にかかる転がり軸受2を示す。図9Aは、実施の形態2における転がり軸受2を示す斜視図である。図9Bは、図9Aの矢印Fの側から転がり軸受2を見る平面図である。図9Cは、図9Aにおける矢印Gの側から転がり軸受2を見る平面図である。実施の形態2における転がり軸受2において、軸受の外輪10、内輪50およびころ80の構造は、実施の形態1と同様である。実施の形態2は、外輪10および内輪50から連続する突出部の形態において、実施の形態1と異なる。以下、実施の形態1と異なる点を中心に説明する。
本開示にかかる転がり軸受の実施の形態3について説明する。図10A~図10Cは、実施の形態3にかかる転がり軸受3を示す。図10Aは、実施の形態3における転がり軸受3を示す斜視図である。図10Bは、図10Aの矢印Hの側から転がり軸受3を見る斜視図である。図10Cは、図10Bの矢印Iの側から転がり軸受3を見る転がり軸受3の平面図である。実施の形態3における転がり軸受3において、軸受の外輪10、内輪50およびころ80の構造は、実施の形態1と同様である。また、外輪10から突出する第1突出部110の構造は、実施の形態1と同様である。転がり軸受3は、内輪50から連続する突出部650の構造において、転がり軸受1と相違する。以下、実施の形態1と異なる点を中心に説明する。
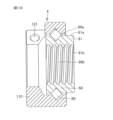
本開示にかかる転がり軸受の実施の形態4について説明する。図11A~図11Dは、実施の形態4にかかる転がり軸受4を示す。図11Aは、実施の形態4における転がり軸受4を示す斜視図である。図11Bは、図11Aの矢印Jの側から転がり軸受4を見る斜視図である。図11Cは、図11Bの矢印Kの側から転がり軸受4を見る転がり軸受4の平面図である。図11Dは、図11A中のL-Lで切断した場合の断面図である。ただし、図11DではL-L断面を回転させて示している。実施の形態4における転がり軸受4において、軸受の外輪10、外輪10から突出する第1突出部110、ころ80の構造は、実施の形態1と同様である。転がり軸受4は、内輪60の内周面が取付部とされている点において、転がり軸受1と相違する。以下、実施の形態1と異なる点を中心に説明する。
本開示にかかる転がり軸受の実施の形態5について説明する。図12A~図12Cは、実施の形態5にかかる転がり軸受5を示す。図12Aは、実施の形態5における転がり軸受5を示す斜視図である。図12Bは、図12Aの矢印Mの側から転がり軸受5を見る斜視図である。図12Cは、図12Bの矢印Nの側から転がり軸受5を見る転がり軸受5の平面図である。実施の形態5における転がり軸受5において、軸受の内輪50、内輪50から突出する第2突出部150、ころ80の構造は、実施の形態1と同様である。転がり軸受5は、外輪10から連続する突出部130の構造において、転がり軸受1と相違する。以下、実施の形態1と異なる点を中心に説明する。
本開示にかかる転がり軸受の実施の形態6について説明する。図13A~図13Cは、実施の形態6にかかる転がり軸受6を示す。図13Aは、実施の形態6における転がり軸受6を示す斜視図である。図13Bは、図13Aと反対側から転がり軸受6を見る斜視図である。図13Cは、図13A中の矢印Oの側から転がり軸受6を見る転がり軸受6の平面図である。実施の形態6における転がり軸受6において、軸受の内輪50、内輪50から突出する第2突出部150、ころ80の構造は、実施の形態1と同様である。転がり軸受6は、外輪10から径方向に外方に張り出す拡張部710が設けられている点で、転がり軸受1と相違する。以下、実施の形態1と異なる点を中心に説明する。
本開示はまた、前述の転がり軸受とフレームとが組み合わされた組立体に関する。さらに本開示は、転がり軸受とフレームとの組立体が複数組み合わされたロボットの指関節に関する。図14は、本開示の実施の形態の一例である指関節9を示す斜視図である。図14を参照して、指関節9は、実施の形態1の転がり軸受1が4つと、第1フレーム91、第2フレーム92、第3フレーム93、および第4フレーム94とを含む。指関節9は、3つのラジアル関節と、1つのスラスト関節とを含む。第1フレーム91には1つの転がり軸受1が取付られている。第2フレーム92、第3フレーム93、第4フレーム94にはそれぞれ2つの転がり軸受1が取付られている。指関節9は、第1フレーム91が指先側、第4フレーム94が手首側に相当する。
10 外輪 101 軌道、10a 外周面、10b 内周面、11 軌道溝、11a、11b 軌道面、11c 溝、12、14、16、17 貫通孔、13 蓋、15 ピン、110 第1突出部、110a 外周面、110b 内周面、110c 第1面、110d 第2面、121 取付穴、122 取付穴、130 突出部、130a 外周面、130b 内周面、131、132、133、134 穴、
211、212、511、512 突出部、211a、212a、511a、512a 外周面、211b、212b、511b、512b 内周面、221、222、521、522 取付穴、
50 内輪、50a 外周面、50b 内周面、51 軌道溝、51a、51b 軌道面、51c 溝、150 第2突出部、150a 外周面、150b 内周面、150c 第1面、150d 第2面、161 取付穴、162 取付穴、
60 内輪、60a 外周面、60b 内周面、61 突出部、61a 外周面、61b 内周面、63 切り欠き部、650 突出部、650a 外周面、650b 内周面、681 溝、621、622、623、624 穴、
710 拡張部、712、721、722、723、724 穴、
80 ころ、81 第1ころ、82 第2ころ、83 セパレータ、
9 指関節、91、92、93、94 フレーム、931、932、933、934 組立体、911 指先部、912、922、923、932、933、942、943 肉厚部、922c、922d、923c、923d、932c、932d、933c、933d 取付面、913、917、918、924、925、926、927、934、935、936、937、944、945、946、947 穴、914、921、931、941 プレート、915、916 面、919、928、929、938、939、948、949 スリット、950 ボルト。
Claims (11)
- 内周面に軌道溝が形成された外輪と、
前記外輪と共通の中心軸を有し、外周面に軌道溝が形成された内輪と、
前記外輪の軌道溝と前記内輪の軌道溝とから構成される軌道内に配置される複数の転動体と、を備える転がり軸受であって、
前記転がり軸受は、
前記外輪または前記内輪と連続する突出部を有し、
前記突出部は、
前記外輪及び前記内輪から軸方向に外方に突出するとともに、径方向においては、前記外輪の外周と同じまたは内側に、かつ、前記内輪の内周と同じまたは外側に形成されており、
前記突出部には、前記外輪または前記内輪を外部部品に対して固定するための取付穴が形成され、
前記取付穴は、前記転がり軸受の軸と直交する面に平行に延在し、前記外輪及び前記内輪の接線方向に延在するよう形成されている、転がり軸受。 - 内周面に軌道溝が形成された外輪と、
前記外輪と共通の中心軸を有し、外周面に軌道溝が形成された内輪と、
前記外輪の軌道溝と前記内輪の軌道溝とから構成される軌道内に配置される複数の転動体と、を備える転がり軸受であって、
前記転がり軸受は、
前記外輪または前記内輪と連続する突出部を有し、
前記突出部は、
前記外輪及び前記内輪から軸方向に外方に突出するとともに、径方向においては、前記外輪の外周と同じまたは内側に、かつ、前記内輪の内周と同じまたは外側に形成されており、
前記突出部には、前記外輪または前記内輪を外部部品に対して固定するための取付穴が形成され、
前記取付穴は、前記転がり軸受の軸と直交する面に平行に延在し、互いに平行に形成された一対の取付穴である、転がり軸受。 - 内周面に軌道溝が形成された外輪と、
前記外輪と共通の中心軸を有し、外周面に軌道溝が形成された内輪と、
前記外輪の軌道溝と前記内輪の軌道溝とから構成される軌道内に配置される複数の転動体と、を備える転がり軸受であって、
前記転がり軸受は、
前記外輪または前記内輪と連続する突出部を有し、
前記突出部は、
前記外輪及び前記内輪から軸方向に外方に突出するとともに、径方向においては、前記外輪の外周と同じまたは内側に、かつ、前記内輪の内周と同じまたは外側に形成されており、
前記突出部には、前記外輪または前記内輪を外部部品に対して固定するための取付穴が形成され、
前記取付穴は、前記転がり軸受の軸と直交する面に平行に延在するよう形成され、前記軸と交差しない方向に延びる、転がり軸受。 - 前記突出部は前記外輪と連続し、前記突出部の径方向における外側面は、前記外輪の外周面の一部が軸方向に延びてなる面である、請求項1から請求項3のいずれか1項に記載の転がり軸受。
- 前記突出部は前記内輪と連続し、前記突出部の径方向における内側面は、前記内輪の内周面の一部が延びてなる面である、請求項1から請求項3のいずれか1項に記載の転がり軸受。
- 前記突出部は、
前記外輪と連続し、前記外輪から軸方向に外方に突出する第1突出部と、
前記内輪と連続し、前記内輪から軸方向に外方に突出する第2突出部と、
を含み、
前記第1突出部には、前記外輪を外部部品に対して固定するための第1取付穴が形成され、
前記第2突出部には、前記内輪を外部部品に対して固定するための第2取付穴が形成されている、請求項1から請求項5のいずれか1項に記載の転がり軸受。 - 前記第1取付穴および第2取付穴は、それぞれ2つ形成されており、
2つの前記第1取付穴は互いに平行であり、
2つの前記第2取付穴は互いに平行である、
請求項6に記載の転がり軸受。 - 前記2つの前記第1取付穴の間隔と、
前記2つの前記第2取付穴の間隔と、が等しい、
請求項7に記載の転がり軸受。 - 請求項1~8のいずれか1項に記載の転がり軸受と、
前記転がり軸受が固定される取付部を有するフレームと、
を含む組立体。 - 前記フレームが2つの取付部を有し、2つの前記転がり軸受が固定される、請求項9に記載の組立体。
- 請求項9または請求項10に記載の組立体が複数連結された、ロボットの指関節。
Priority Applications (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2021011191A JP7631010B2 (ja) | 2021-01-27 | 2021-01-27 | 転がり軸受 |
| CN202210097052.XA CN114810811A (zh) | 2021-01-27 | 2022-01-26 | 滚动轴承、包含滚动轴承的组装体以及机械手的指关节 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2021011191A JP7631010B2 (ja) | 2021-01-27 | 2021-01-27 | 転がり軸受 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2022114768A JP2022114768A (ja) | 2022-08-08 |
| JP7631010B2 true JP7631010B2 (ja) | 2025-02-18 |
Family
ID=82527217
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2021011191A Active JP7631010B2 (ja) | 2021-01-27 | 2021-01-27 | 転がり軸受 |
Country Status (2)
| Country | Link |
|---|---|
| JP (1) | JP7631010B2 (ja) |
| CN (1) | CN114810811A (ja) |
Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2004122339A (ja) | 2002-10-07 | 2004-04-22 | Harmonic Drive Syst Ind Co Ltd | ロボットハンドの指ユニット |
| US20060291764A1 (en) | 2005-06-23 | 2006-12-28 | The Timken Company | Clamping arrangement for securing an annular component to a shaft |
| JP2007247876A (ja) | 2006-03-20 | 2007-09-27 | Jtekt Corp | 分割型ころ軸受装置 |
| JP2008057736A (ja) | 2006-09-04 | 2008-03-13 | Ntn Corp | ころ軸受、カムシャフト支持構造、内燃機関、およびころ軸受の組み込み方法 |
-
2021
- 2021-01-27 JP JP2021011191A patent/JP7631010B2/ja active Active
-
2022
- 2022-01-26 CN CN202210097052.XA patent/CN114810811A/zh active Pending
Patent Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2004122339A (ja) | 2002-10-07 | 2004-04-22 | Harmonic Drive Syst Ind Co Ltd | ロボットハンドの指ユニット |
| US20060291764A1 (en) | 2005-06-23 | 2006-12-28 | The Timken Company | Clamping arrangement for securing an annular component to a shaft |
| JP2007247876A (ja) | 2006-03-20 | 2007-09-27 | Jtekt Corp | 分割型ころ軸受装置 |
| JP2008057736A (ja) | 2006-09-04 | 2008-03-13 | Ntn Corp | ころ軸受、カムシャフト支持構造、内燃機関、およびころ軸受の組み込み方法 |
Also Published As
| Publication number | Publication date |
|---|---|
| CN114810811A (zh) | 2022-07-29 |
| JP2022114768A (ja) | 2022-08-08 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP2278182B1 (en) | Split outer ring, split rolling bearing and mounting construction of split rolling bearing | |
| US10458467B2 (en) | Cross roller bearing | |
| US20020061147A1 (en) | Shaft bearing member | |
| SE540920C2 (en) | Inner ring with undercut to improve tang flexibility | |
| JP2009115158A (ja) | 無段変速機用固定側シーブ、その無段変速機内取り付け方法及びその製造方法 | |
| US5988888A (en) | Squeeze film damper bearing | |
| JP7228552B2 (ja) | 転がり軸受 | |
| US20210348653A1 (en) | Bearing unit with eccentric clamping collar | |
| US20200370594A1 (en) | Rolling bearing attachment structure | |
| JP7107406B2 (ja) | ボールねじ装置 | |
| JP2022114768A (ja) | 転がり軸受 | |
| EP3421828B1 (en) | Roller bearing | |
| JP7372417B2 (ja) | クロスローラ軸受 | |
| TW202246677A (zh) | 減速機 | |
| JP2008095723A (ja) | 転がり軸受 | |
| JPH0137220Y2 (ja) | ||
| JP7713200B2 (ja) | ベアリング装置 | |
| JP7725243B2 (ja) | 可撓性外歯歯車、波動歯車装置、およびロボット装置 | |
| JP7494394B2 (ja) | 波動歯車装置 | |
| US12247612B2 (en) | Rolling bearing, notably large-diameter rolling bearing | |
| JP2564579Y2 (ja) | 転がり軸受用の間座 | |
| JP2007024143A (ja) | 割れ型転がり軸受 | |
| JPH0223764Y2 (ja) | ||
| JP2026059466A (ja) | 軸受装置 | |
| TW202323695A (zh) | 定心構造、機械及機器人 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20240111 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20240805 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20240820 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20241004 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20250114 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20250205 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 7631010 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |