JP7632401B2 - 伸展パイプおよび搬送ロボット - Google Patents
伸展パイプおよび搬送ロボット Download PDFInfo
- Publication number
- JP7632401B2 JP7632401B2 JP2022102389A JP2022102389A JP7632401B2 JP 7632401 B2 JP7632401 B2 JP 7632401B2 JP 2022102389 A JP2022102389 A JP 2022102389A JP 2022102389 A JP2022102389 A JP 2022102389A JP 7632401 B2 JP7632401 B2 JP 7632401B2
- Authority
- JP
- Japan
- Prior art keywords
- belt
- trajectory
- extension pipe
- engagement
- length
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images





Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B66—HOISTING; LIFTING; HAULING
- B66F—HOISTING, LIFTING, HAULING OR PUSHING, NOT OTHERWISE PROVIDED FOR, e.g. DEVICES WHICH APPLY A LIFTING OR PUSHING FORCE DIRECTLY TO THE SURFACE OF A LOAD
- B66F7/00—Lifting frames, e.g. for lifting vehicles; Platform lifts
- B66F7/10—Lifting frames, e.g. for lifting vehicles; Platform lifts with platforms supported directly by jacks
- B66F7/12—Lifting frames, e.g. for lifting vehicles; Platform lifts with platforms supported directly by jacks by mechanical jacks
- B66F7/14—Lifting frames, e.g. for lifting vehicles; Platform lifts with platforms supported directly by jacks by mechanical jacks screw operated
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F16—ENGINEERING ELEMENTS AND UNITS; GENERAL MEASURES FOR PRODUCING AND MAINTAINING EFFECTIVE FUNCTIONING OF MACHINES OR INSTALLATIONS; THERMAL INSULATION IN GENERAL
- F16H—GEARING
- F16H25/00—Gearings comprising primarily only cams, cam-followers and screw-and-nut mechanisms
- F16H25/18—Gearings comprising primarily only cams, cam-followers and screw-and-nut mechanisms for conveying or interconverting oscillating or reciprocating motions
- F16H25/20—Screw mechanisms
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J18/00—Arms
- B25J18/02—Arms extensible
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J9/00—Program-controlled manipulators
- B25J9/10—Program-controlled manipulators characterised by positioning means for manipulator elements
- B25J9/104—Program-controlled manipulators characterised by positioning means for manipulator elements with cables, chains or ribbons
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B66—HOISTING; LIFTING; HAULING
- B66F—HOISTING, LIFTING, HAULING OR PUSHING, NOT OTHERWISE PROVIDED FOR, e.g. DEVICES WHICH APPLY A LIFTING OR PUSHING FORCE DIRECTLY TO THE SURFACE OF A LOAD
- B66F7/00—Lifting frames, e.g. for lifting vehicles; Platform lifts
- B66F7/28—Constructional details, e.g. end stops, pivoting supporting members, sliding runners adjustable to load dimensions
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F16—ENGINEERING ELEMENTS AND UNITS; GENERAL MEASURES FOR PRODUCING AND MAINTAINING EFFECTIVE FUNCTIONING OF MACHINES OR INSTALLATIONS; THERMAL INSULATION IN GENERAL
- F16H—GEARING
- F16H19/00—Gearings comprising essentially only toothed gears or friction members and not capable of conveying indefinitely-continuing rotary motion
- F16H19/02—Gearings comprising essentially only toothed gears or friction members and not capable of conveying indefinitely-continuing rotary motion for interconverting rotary or oscillating motion and reciprocating motion
- F16H19/06—Gearings comprising essentially only toothed gears or friction members and not capable of conveying indefinitely-continuing rotary motion for interconverting rotary or oscillating motion and reciprocating motion comprising flexible members, e.g. an endless flexible member
- F16H19/0618—Gearings comprising essentially only toothed gears or friction members and not capable of conveying indefinitely-continuing rotary motion for interconverting rotary or oscillating motion and reciprocating motion comprising flexible members, e.g. an endless flexible member the flexible member, e.g. cable, being wound on a drum or thread for creating axial movement parallel to the drum or thread
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F16—ENGINEERING ELEMENTS AND UNITS; GENERAL MEASURES FOR PRODUCING AND MAINTAINING EFFECTIVE FUNCTIONING OF MACHINES OR INSTALLATIONS; THERMAL INSULATION IN GENERAL
- F16H—GEARING
- F16H25/00—Gearings comprising primarily only cams, cam-followers and screw-and-nut mechanisms
- F16H25/18—Gearings comprising primarily only cams, cam-followers and screw-and-nut mechanisms for conveying or interconverting oscillating or reciprocating motions
- F16H25/20—Screw mechanisms
- F16H2025/2062—Arrangements for driving the actuator
Landscapes
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- General Engineering & Computer Science (AREA)
- Robotics (AREA)
- Life Sciences & Earth Sciences (AREA)
- Geology (AREA)
- Structural Engineering (AREA)
- Transmission Devices (AREA)
- Manipulator (AREA)
- Control Of Position, Course, Altitude, Or Attitude Of Moving Bodies (AREA)
Description
上辺に沿って上辺側に形成された複数の第1の係合ピンおよび下辺に沿って下辺側に形成された複数の第2の係合ピンを備える第1のベルトと、
上辺に沿って上辺側に形成された複数の第1の係合孔および下辺に沿って下辺側に形成された複数の第2の係合孔を備える第2のベルトと、
螺旋状の溝を備え、前記第1のベルトおよび前記第2のベルトを螺旋状に案内する第1の案内部と、
を備え、
前記第1のベルトおよび前記第2のベルトは、対応する第1の係合ピンと第2の係合孔とが係合し、対応する第2の係合ピンと第1の係合孔とが係合するように螺旋状に巻回され、
各第1の係合ピンおよび各第2の係合ピンは前記螺旋状の溝に挿通可能に構成され、
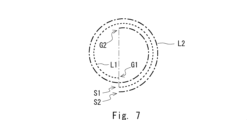
各第1の係合ピンが前記螺旋状の溝に沿って移動する第1の軌跡の長さと、各第2の係合ピンが前記螺旋状の溝に沿って移動する第2の軌跡の長さとの差分は、前記螺旋状の溝の半周未満である。
先ず、図1を参照して、関連する伸展パイプの概要について説明する。関連する伸展パイプ1は、ベルトガイド14、第1のベルト2、第2のベルト3、および伸縮部4を備えている。ベルトガイド14は、第1のベルト2が通される第1の開口部と、第2のベルト3が通される第2の開口部とを備えている。第1のベルト2と第2のベルト3とは、ベルトガイド14の内部で係合し、螺旋状に巻回される。第1のベルト2と第2のベルト3により、伸縮部4が形成されている。伸縮部4は、柱状構造とも呼ばれる。以下では、伸縮部4以外の構成を基台部と呼ぶ場合がある。ベルトガイド14の内側には、図示しないスクリューシャフトが配置される。スクリューシャフトは螺旋状に形成された溝を備え、第1のベルト2および第2のベルト3を螺旋状に案内する。
実施形態1にかかる伸展パイプは、図4に示すスクリューシャフト13の代わりに、図8に示すスクリューシャフト53を備える。それ以外の構成は関連技術と同様である。スクリューシャフト53は、図5を参照して説明したベルトガイド14の内部に通される。
実施形態2にかかる伸展パイプは、図5に示すベルトガイド14の代わりに、図12に示すベルトガイド54を備える。ベルトガイド54以外の構成は関連技術と同様である。ベルトガイド54の内部には、図4を参照して説明したスクリューシャフト13が通される。ベルトガイド54は、第1の開口部141の代わりに第1の開口部541を備えている。第1の開口部541以外は、ベルトガイド14と同様に構成されている。
11 メインシャフト
11a 筒状部
11b フランジ部
12 保持部
12a 溝部
13、53 スクリューシャフト
13a 筒状部
13b フランジ部
13c 螺旋状の溝
14、54 ベルトガイド
141、541 第1の開口部
142 第2の開口部
15 第1のベルトホルダ
16 第2のベルトホルダ
17 駆動部
17a モーター
17b 駆動伝達部
531切欠き面
2 第1のベルト
21 第1の係合ピン
22 第2の係合ピン
3 第2のベルト
31 第1の係合孔
32 第2の係合孔
4 伸縮部
L1、L2 軌跡
S1、S2 開始点
G1、G2 終了点
100 搬送ロボット
6 駆動部
6a 駆動輪
7 基台部
7a 自在キャスター
8 プレート
9 カバー
Claims (7)
- 上辺に沿って上辺側に設けられた複数の第1の係合ピンおよび下辺に沿って下辺側に設けられた複数の第2の係合ピンを備える第1のベルトと、
上辺に沿って上辺側に設けられた複数の第1の係合孔および下辺に沿って下辺側に設けられた複数の第2の係合孔を備える第2のベルトと、
螺旋状の溝を備え、前記第1のベルトおよび前記第2のベルトを螺旋状に案内する第1の案内部と、
を備え、
前記第1のベルトおよび前記第2のベルトは、対応する第1の係合ピンおよび第2の係合孔が係合し、対応する第2の係合ピンおよび第1の係合孔が係合するように螺旋状に巻回され、
各第1の係合ピンおよび各第2の係合ピンはそれぞれ前記螺旋状の溝に挿通可能に構成され、
各第1の係合ピンが前記螺旋状の溝に沿って移動する第1の軌跡の長さと、各第2の係合ピンが前記螺旋状の溝に沿って移動する第2の軌跡の長さとの差分は、前記螺旋状の溝の半周未満である、
伸展パイプ。 - 前記第1の軌跡の終了点は、前記第2の軌跡の終了点よりも前記第1の案内部の先端側に位置する、
請求項1に記載の伸展パイプ。 - 前記第1の案内部の先端部に、前記第1の案内部の軸方向に沿った切欠き面が設けられ、
前記第1の軌跡の終了点および前記第2の軌跡の終了点が前記切欠き面に含まれる、
請求項2に記載の伸展パイプ。 - 前記第2の軌跡の開始点は、前記第1の軌跡の開始点と比べて螺旋方向に進んだ点である、
請求項1に記載の伸展パイプ。 - 前記第1のベルトが通される第1の開口部および前記第2のベルトが通される第2の開口部を含む第2の案内部をさらに含み、
前記第1の案内部は、前記第2の案内部の内部に通され、
前記第1の軌跡の開始点および前記第2の軌跡の開始点が、前記第1の案内部の軸方向において同じ位置である、
請求項4に記載の伸展パイプ。 - 前記第1の軌跡の長さと前記第2の軌跡の長さは略同一である、
請求項1から5のいずれか1項に記載の伸展パイプ。 - 請求項1に記載の伸展パイプを含む搬送ロボット。
Priority Applications (3)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2022102389A JP7632401B2 (ja) | 2022-06-27 | 2022-06-27 | 伸展パイプおよび搬送ロボット |
| CN202310691902.3A CN117303253A (zh) | 2022-06-27 | 2023-06-12 | 伸展管和搬运机器人 |
| US18/340,888 US12338879B2 (en) | 2022-06-27 | 2023-06-26 | Extension pipe and transport robot |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2022102389A JP7632401B2 (ja) | 2022-06-27 | 2022-06-27 | 伸展パイプおよび搬送ロボット |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2024003325A JP2024003325A (ja) | 2024-01-15 |
| JP7632401B2 true JP7632401B2 (ja) | 2025-02-19 |
Family
ID=89285480
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2022102389A Active JP7632401B2 (ja) | 2022-06-27 | 2022-06-27 | 伸展パイプおよび搬送ロボット |
Country Status (3)
| Country | Link |
|---|---|
| US (1) | US12338879B2 (ja) |
| JP (1) | JP7632401B2 (ja) |
| CN (1) | CN117303253A (ja) |
Families Citing this family (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP7827002B2 (ja) * | 2023-04-14 | 2026-03-10 | トヨタ自動車株式会社 | 螺旋状進退作動装置 |
Citations (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2007192257A (ja) | 2006-01-17 | 2007-08-02 | Namiki Denki Kogyosho:Kk | 螺旋状進退作動装置 |
| JP2019138356A (ja) | 2018-02-08 | 2019-08-22 | 吉田メカテック株式会社 | 螺旋状進退作動装置 |
| JP2021173391A (ja) | 2020-04-30 | 2021-11-01 | トヨタ自動車株式会社 | 伸縮機構及び移動体 |
Family Cites Families (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR100594390B1 (ko) * | 2000-01-28 | 2006-07-03 | 삼성전자주식회사 | 텔레스코픽 시스템을 구비한 로봇 |
| JP2004169796A (ja) * | 2002-11-19 | 2004-06-17 | Bando Chem Ind Ltd | ベルト伝動装置 |
| ITTO20021133A1 (it) * | 2002-12-30 | 2004-06-30 | Dayco Europe Srl | Tenditore bi-braccio per una trasmissione a cinghia. |
| US7213796B2 (en) * | 2004-07-01 | 2007-05-08 | Gestion Laforest Inc. | Linear actuator with releasably interlocking bands |
| WO2018220536A1 (en) * | 2017-05-30 | 2018-12-06 | Erickson Carl | Mechanical linear actuators |
| JP7327149B2 (ja) * | 2019-12-23 | 2023-08-16 | トヨタ自動車株式会社 | 移動システム及びその移動方法 |
-
2022
- 2022-06-27 JP JP2022102389A patent/JP7632401B2/ja active Active
-
2023
- 2023-06-12 CN CN202310691902.3A patent/CN117303253A/zh active Pending
- 2023-06-26 US US18/340,888 patent/US12338879B2/en active Active
Patent Citations (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2007192257A (ja) | 2006-01-17 | 2007-08-02 | Namiki Denki Kogyosho:Kk | 螺旋状進退作動装置 |
| JP2019138356A (ja) | 2018-02-08 | 2019-08-22 | 吉田メカテック株式会社 | 螺旋状進退作動装置 |
| JP2021173391A (ja) | 2020-04-30 | 2021-11-01 | トヨタ自動車株式会社 | 伸縮機構及び移動体 |
Also Published As
| Publication number | Publication date |
|---|---|
| CN117303253A (zh) | 2023-12-29 |
| US20230417308A1 (en) | 2023-12-28 |
| US12338879B2 (en) | 2025-06-24 |
| JP2024003325A (ja) | 2024-01-15 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP6856133B2 (ja) | フィラメントワインディング装置 | |
| JP5643324B2 (ja) | フィラメントワインディング装置 | |
| CN109384088B (zh) | 单纤维卷绕装置 | |
| JP2019138356A (ja) | 螺旋状進退作動装置 | |
| US20090083915A1 (en) | Reinforced flexible cable for drain cleaning machine | |
| JP2024003325A (ja) | 伸展パイプおよび搬送ロボット | |
| JP4607772B2 (ja) | 螺旋状進退作動装置 | |
| JP5714996B2 (ja) | 回転コネクタ装置 | |
| US12091271B2 (en) | Sleeve, winding device, and method for repeated, successive winding of webs to form reels of material | |
| US20100252672A1 (en) | Spool with drive feature | |
| JP7848724B2 (ja) | 伸縮装置 | |
| JP7841421B2 (ja) | 伸縮装置 | |
| JP7188251B2 (ja) | ボビン、及び巻取装置 | |
| JP7757929B2 (ja) | 伸縮機構 | |
| JP7859351B2 (ja) | 伸縮装置 | |
| JP4195356B2 (ja) | 管巻き付け用ドラム | |
| WO2017203810A1 (ja) | 車両用ワイヤ式ウインドレギュレータ | |
| JP5117155B2 (ja) | 光ファイバケーブルおよび光ファイバケーブルの製造方法 | |
| JP2025166591A (ja) | 螺旋状伸縮装置 | |
| US20230165231A1 (en) | Fishing spinning reel | |
| JP2025166590A (ja) | 螺旋状伸縮装置 | |
| JP2008037621A (ja) | 巻取装置 | |
| JP6948295B2 (ja) | 魚釣用スピニングリール | |
| WO2021106674A1 (ja) | モータ巻線用ボビン | |
| CN118167773A (zh) | 伸缩机构 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20240306 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20241011 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20241022 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20241127 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20250107 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20250120 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 7632401 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |