JP7633286B2 - 制御装置及び計算装置 - Google Patents
制御装置及び計算装置 Download PDFInfo
- Publication number
- JP7633286B2 JP7633286B2 JP2022576667A JP2022576667A JP7633286B2 JP 7633286 B2 JP7633286 B2 JP 7633286B2 JP 2022576667 A JP2022576667 A JP 2022576667A JP 2022576667 A JP2022576667 A JP 2022576667A JP 7633286 B2 JP7633286 B2 JP 7633286B2
- Authority
- JP
- Japan
- Prior art keywords
- vibration
- command
- tool
- relative
- workpiece
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images








Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
- B23Q—DETAILS, COMPONENTS, OR ACCESSORIES FOR MACHINE TOOLS, e.g. ARRANGEMENTS FOR COPYING OR CONTROLLING; MACHINE TOOLS IN GENERAL CHARACTERISED BY THE CONSTRUCTION OF PARTICULAR DETAILS OR COMPONENTS; COMBINATIONS OR ASSOCIATIONS OF METAL-WORKING MACHINES, NOT DIRECTED TO A PARTICULAR RESULT
- B23Q15/00—Automatic control or regulation of feed movement, cutting velocity or position of tool or work
- B23Q15/007—Automatic control or regulation of feed movement, cutting velocity or position of tool or work while the tool acts upon the workpiece
- B23Q15/013—Control or regulation of feed movement
-
- G—PHYSICS
- G05—CONTROLLING; REGULATING
- G05B—CONTROL OR REGULATING SYSTEMS IN GENERAL; FUNCTIONAL ELEMENTS OF SUCH SYSTEMS; MONITORING OR TESTING ARRANGEMENTS FOR SUCH SYSTEMS OR ELEMENTS
- G05B19/00—Program-control systems
- G05B19/02—Program-control systems electric
- G05B19/18—Numerical control [NC], i.e. automatically operating machines, in particular machine tools, e.g. in a manufacturing environment, so as to execute positioning, movement or co-ordinated operations by means of program data in numerical form
- G05B19/4093—Numerical control [NC], i.e. automatically operating machines, in particular machine tools, e.g. in a manufacturing environment, so as to execute positioning, movement or co-ordinated operations by means of program data in numerical form characterised by part programming, e.g. entry of geometrical information as taken from a technical drawing, combining this with machining and material information to obtain control information, named part program, for the NC machine
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
- B23B—TURNING; BORING
- B23B1/00—Methods for turning or working essentially requiring the use of turning-machines; Use of auxiliary equipment in connection with such methods
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
- B23B—TURNING; BORING
- B23B2265/00—Details of general geometric configurations
- B23B2265/12—Eccentric
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
- B23B—TURNING; BORING
- B23B5/00—Turning-machines or devices specially adapted for particular work; Accessories specially adapted therefor
- B23B5/18—Turning-machines or devices specially adapted for particular work; Accessories specially adapted therefor for turning crankshafts, eccentrics, or cams, e.g. crankpin lathes
-
- G—PHYSICS
- G05—CONTROLLING; REGULATING
- G05B—CONTROL OR REGULATING SYSTEMS IN GENERAL; FUNCTIONAL ELEMENTS OF SUCH SYSTEMS; MONITORING OR TESTING ARRANGEMENTS FOR SUCH SYSTEMS OR ELEMENTS
- G05B2219/00—Program-control systems
- G05B2219/30—Nc systems
- G05B2219/49—Nc machine tool, till multiple
- G05B2219/49177—Runout, eccentricity, imbalance of tool or workpiece
-
- G—PHYSICS
- G05—CONTROLLING; REGULATING
- G05B—CONTROL OR REGULATING SYSTEMS IN GENERAL; FUNCTIONAL ELEMENTS OF SUCH SYSTEMS; MONITORING OR TESTING ARRANGEMENTS FOR SUCH SYSTEMS OR ELEMENTS
- G05B2219/00—Program-control systems
- G05B2219/30—Nc systems
- G05B2219/49—Nc machine tool, till multiple
- G05B2219/49313—Machining about eccentric center different from rotational center of workpiece
Landscapes
- Engineering & Computer Science (AREA)
- Physics & Mathematics (AREA)
- Geometry (AREA)
- Human Computer Interaction (AREA)
- Manufacturing & Machinery (AREA)
- General Physics & Mathematics (AREA)
- Automation & Control Theory (AREA)
- Mechanical Engineering (AREA)
- Automatic Control Of Machine Tools (AREA)
- Numerical Control (AREA)
- Auxiliary Devices For Machine Tools (AREA)
Description
以下、本発明の実施形態の一例について説明する。図1は、第1実施形態に係る制御装置1の概要を示す図である。制御装置1は、工作機械2を制御するための装置であり、例えば、数値制御装置である。
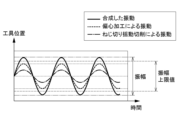
偏心加工による振動は、Asin(Dω)と表され、ねじ切り揺動切削による振動は、Bsin(Dω+α)と表される。
ここで、A、B及びDは、定数であり、ωは角速度である。
また、R=√(A2+B2+2ABcosα)である。
α=cos-1((C2-A2-B2)/2AB)
また、位相差αに対応する時間Tは以下の式で表される。
T=α/Dω
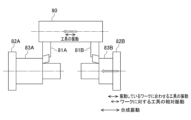
また、振動位相調整部13は、偏心加工による振動を、位相差αに対応する時間Tだけ停止するように、偏心加工のための指令(振動指令)の振動位相を調整してもよい。
ステップS1において、振動指令生成部11は、工作機械2の工具23又はワーク30を振動させるための振動指令を生成する。
ステップS2において、相対振動指令生成部12は、工具23及びワーク30を相対的に振動させる相対振動指令を生成する。
これにより、制御装置1は、合成振幅和が振幅下限値未満である場合、振動位相を適切に調整することができる。
次に、第2実施形態に係る制御装置10について説明する。なお、第2実施形態の説明にあたっては、第1実施形態と同一の構成要件については同一符号を付し、その説明を省略もしくは簡略化する。
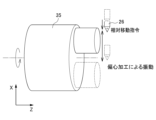
図15は、第2実施形態に係る相対移動及び偏心加工の概要を示す図である。
具体的には、図16は、第2実施形態に係る、ワーク35に対する工具26の相対移動指令による工具26の第1移動速度、偏心加工による振動による工具26の第2移動速度、及びそれらの合成指令による工具26の第3移動速度を示す図である。
図16に示す例では、工具26の移動速度が許容値外となる。この場合、制御装置1は、ワーク35に対する工具26の相対移動指令の実行のタイミングを調整することで回避できる。
そして、指令調整部95は、合成速度和が速度上限値を超える場合、合成速度和が速度上限値以下となるように、ワーク35に対する工具26の相対移動指令の実行のタイミングを調整する。
ステップS11において、振動指令生成部91は、工作機械2の工具26又はワーク35を振動させる振動指令を生成する。
2 工作機械
11 振動指令生成部
12 相対振動指令生成部
13 振動位相調整部
14 振幅算出部
15 判定部
16 関連軸振動指令生成部
17 振動位相設定部
21 モータ
22 モータ
23 工具
24 主軸
30 ワーク
100 計算装置
Claims (12)
- 工作機械を制御する制御装置であって、
前記工作機械の工具又はワークの少なくとも一方を振動させると共に、前記ワークと前記工具との相対的な位置関係を一定にする第1の振動指令を生成する振動指令生成部と、
前記工具と前記ワークとを相対的に振動させると共に、前記ワークと前記工具との相対的な位置関係を変動させる第2の振動指令である相対振動指令を生成する相対振動指令生成部と、
前記第1の振動指令及び前記相対振動指令に基づいて、前記第1の振動指令及び前記相対振動指令のうち、少なくとも一方の振動位相を調整する振動位相調整部と、
を備える制御装置。 - 前記振動位相調整部は、前記第1の振動指令及び前記相対振動指令によって生じる振動を合成した合成振動によるパラメータが予め定められた値となるように、前記第1の振動指令及び前記相対振動指令のうち、少なくとも一方の前記振動位相を調整する、請求項1に記載の制御装置。
- 前記パラメータが予め定められた許容値内であるか否かを判定する判定部を更に備え、
前記振動位相調整部は、前記パラメータが許容値外である場合、前記第1の振動指令及び前記相対振動指令のうち、少なくとも一方の前記振動位相を調整する、請求項2に記載の制御装置。 - 前記第1の振動指令に基づいて前記工具又は前記ワークの振動の振幅を算出し、前記相対振動指令に基づいて前記工具及び前記ワークの相対的な振動の振幅を算出する振幅算出部を更に備え、
前記判定部は、前記パラメータとして、前記工具又は前記ワークの振動の振幅と、前記工具及び前記ワークの相対的な振動の振幅との和を示す合成振幅和が、前記許容値としての振幅上限値以下であるか否かを判定し、
前記振動位相調整部は、前記合成振幅和が前記振幅上限値を超える場合、前記第1の振動指令及び前記相対振動指令のうち、少なくとも一方の前記振動位相を調整する、請求項3に記載の制御装置。 - 前記第1の振動指令に基づいて前記工具又は前記ワークの振動の振幅を算出し、前記相対振動指令に基づいて前記工具及び前記ワークの相対的な振動の振幅を算出する振幅算出部を更に備え、
前記判定部は、前記パラメータとして、前記工具又は前記ワークの振動の振幅と、前記工具及び前記ワークの相対的な振動の振幅との和を示す合成振幅和が、前記許容値としての振幅下限値以上であるか否かを判定し、
前記振動位相調整部は、前記合成振幅和が振幅下限値未満である場合、前記第1の振動指令及び前記相対振動指令のうち、少なくとも一方の前記振動位相を調整する、請求項3に記載の制御装置。 - 前記振動位相調整部によって調整された前記振動位相に応じて、前記第1の振動指令又は前記相対振動指令に関係する他の軸方向に対する振動の振動位相を設定する振動位相設定部を更に備える、請求項1から5のいずれか一項に記載の制御装置。
- 前記振動位相調整部は、前記第1の振動指令による振動と前記相対振動指令による振動との振動周波数が異なる場合、前記第1の振動指令及び前記相対振動指令のうち、少なくとも一方の振動周波数を調整すると共に、前記振動位相を調整する、請求項1から6のいずれか一項に記載の制御装置。
- 工作機械を制御する制御装置であって、
前記工作機械の工具又はワークの少なくとも一方を振動させると共に、前記ワークと前記工具との相対的な位置関係を一定にする第1の振動指令を生成する振動指令生成部と、
前記工具と前記ワークとを相対的に移動させると共に、前記ワークと前記工具との相対的な位置関係を変動させる第2の移動指令である相対移動指令を生成する相対移動指令生成部と、
前記第1の振動指令及び前記相対移動指令に基づいて、前記第1の振動指令及び前記相対移動指令の複数のパラメータのうち、少なくとも1つのパラメータを調整する指令調整部と、
を備える制御装置。 - 前記相対移動指令の前記パラメータは、前記相対移動指令の実行のタイミングを含み、前記指令調整部は、前記第1の振動指令に基づいて前記少なくとも1つのパラメータを調整する、請求項8に記載の制御装置。
- 前記相対移動指令の前記パラメータは、前記相対移動指令による前記工具の移動速度を含み、前記指令調整部は、前記第1の振動指令に基づいて前記少なくとも1つのパラメータを調整する、請求項8又は9に記載の制御装置。
- 工作機械を制御する制御装置のための計算装置であって、
前記工作機械の工具又はワークの少なくとも一方を振動させると共に、前記ワークと前記工具との相対的な位置関係を一定にする第1の振動指令を生成する振動指令生成部と、
前記工具と前記ワークとを相対的に振動させると共に、前記ワークと前記工具との相対的な位置関係を変動させる第2の振動指令である相対振動指令を生成する相対振動指令生成部と、
前記第1の振動指令及び前記相対振動指令に基づいて、前記第1の振動指令及び前記相対振動指令のうち、少なくとも一方の振動位相を調整する振動位相調整部と、
を備える計算装置。 - 工作機械を制御する制御装置のための計算装置であって、
前記工作機械の工具又はワークの少なくとも一方を振動させると共に、前記ワークと前記工具との相対的な位置関係を一定にする第1の振動指令を生成する振動指令生成部と、
前記工具と前記ワークとを相対的に移動させると共に、前記ワークと前記工具との相対的な位置関係を変動させる第2の移動指令である相対移動指令を生成する相対移動指令生成部と、
前記第1の振動指令及び前記相対移動指令に基づいて、前記第1の振動指令及び前記相対移動指令の複数のパラメータのうち、少なくとも1つのパラメータを調整する指令調整部と、
を備える計算装置。
Applications Claiming Priority (3)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2021007937 | 2021-01-21 | ||
| JP2021007937 | 2021-01-21 | ||
| PCT/JP2022/001357 WO2022158415A1 (ja) | 2021-01-21 | 2022-01-17 | 制御装置及び計算装置 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JPWO2022158415A1 JPWO2022158415A1 (ja) | 2022-07-28 |
| JP7633286B2 true JP7633286B2 (ja) | 2025-02-19 |
Family
ID=82549735
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2022576667A Active JP7633286B2 (ja) | 2021-01-21 | 2022-01-17 | 制御装置及び計算装置 |
Country Status (5)
| Country | Link |
|---|---|
| US (2) | US12466017B2 (ja) |
| JP (1) | JP7633286B2 (ja) |
| CN (2) | CN116710223B (ja) |
| DE (1) | DE112022000256T5 (ja) |
| WO (1) | WO2022158415A1 (ja) |
Families Citing this family (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US12403555B2 (en) * | 2020-07-29 | 2025-09-02 | Fanuc Corporation | Machine tool control device |
Citations (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN102129231A (zh) | 2011-01-21 | 2011-07-20 | 肇庆市凯龙数控科技有限公司 | 一种弧齿锥齿轮机床数控系统及控制方法 |
| WO2013061445A1 (ja) | 2011-10-27 | 2013-05-02 | 三菱電機株式会社 | 数値制御装置 |
| JP2021003802A (ja) | 2019-06-25 | 2021-01-14 | ファナック株式会社 | 数値制御装置、制御プログラム及び制御方法 |
Family Cites Families (15)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2996804B2 (ja) | 1992-04-30 | 2000-01-11 | オークマ株式会社 | 偏心形状加工装置 |
| JP4578732B2 (ja) * | 2001-08-13 | 2010-11-10 | 株式会社森精機製作所 | 工作機械送り系の制御装置 |
| JP4146141B2 (ja) * | 2002-03-12 | 2008-09-03 | 東芝エレベータ株式会社 | 振動調整装置および振動調整方法 |
| JP3093933U (ja) | 2002-11-08 | 2003-05-23 | 株式会社アイリス | 携帯物品の支持装置 |
| KR101583202B1 (ko) * | 2013-02-12 | 2016-01-07 | 미쓰비시덴키 가부시키가이샤 | 수치 제어 장치 |
| JP5606658B1 (ja) * | 2014-03-17 | 2014-10-15 | 三菱電機株式会社 | 数値制御装置 |
| ES2807617T3 (es) * | 2014-03-26 | 2021-02-23 | Citizen Watch Co Ltd | Dispositivo de control para máquina herramienta y máquina herramienta provista de dicho dispositivo de control |
| EP2957972B1 (en) * | 2014-04-23 | 2018-06-13 | Mitsubishi Electric Corporation | Numerical control apparatus |
| EP3213848B1 (en) * | 2014-10-28 | 2024-09-18 | Mitsubishi Electric Corporation | Numerical control device |
| JP6333785B2 (ja) * | 2015-09-11 | 2018-05-30 | ファナック株式会社 | ワークに対する工具の振動の周期を算出する振動解析装置 |
| JP6732567B2 (ja) * | 2016-06-29 | 2020-07-29 | シチズン時計株式会社 | 工作機械の制御装置および工作機械 |
| JPWO2018066072A1 (ja) * | 2016-10-04 | 2018-10-04 | 三菱電機株式会社 | 制御装置 |
| JP6972556B2 (ja) * | 2017-01-10 | 2021-11-24 | 株式会社ジェイテクト | 研削加工装置及び研削加工方法 |
| JP6412197B1 (ja) * | 2017-04-04 | 2018-10-24 | ファナック株式会社 | 揺動切削を行う工作機械の制御装置 |
| WO2021048959A1 (ja) | 2019-09-11 | 2021-03-18 | 三菱電機株式会社 | 数値制御装置、数値制御方法および機械学習装置 |
-
2022
- 2022-01-17 JP JP2022576667A patent/JP7633286B2/ja active Active
- 2022-01-17 CN CN202280008526.7A patent/CN116710223B/zh active Active
- 2022-01-17 DE DE112022000256.5T patent/DE112022000256T5/de active Pending
- 2022-01-17 WO PCT/JP2022/001357 patent/WO2022158415A1/ja not_active Ceased
- 2022-01-17 CN CN202511865735.5A patent/CN121669980A/zh active Pending
- 2022-01-17 US US18/261,064 patent/US12466017B2/en active Active
-
2025
- 2025-07-03 US US19/259,708 patent/US20250332678A1/en active Pending
Patent Citations (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN102129231A (zh) | 2011-01-21 | 2011-07-20 | 肇庆市凯龙数控科技有限公司 | 一种弧齿锥齿轮机床数控系统及控制方法 |
| WO2013061445A1 (ja) | 2011-10-27 | 2013-05-02 | 三菱電機株式会社 | 数値制御装置 |
| JP2021003802A (ja) | 2019-06-25 | 2021-01-14 | ファナック株式会社 | 数値制御装置、制御プログラム及び制御方法 |
Also Published As
| Publication number | Publication date |
|---|---|
| US20240316713A1 (en) | 2024-09-26 |
| US20250332678A1 (en) | 2025-10-30 |
| CN116710223B (zh) | 2026-01-09 |
| JPWO2022158415A1 (ja) | 2022-07-28 |
| US12466017B2 (en) | 2025-11-11 |
| DE112022000256T5 (de) | 2023-09-14 |
| WO2022158415A1 (ja) | 2022-07-28 |
| CN116710223A (zh) | 2023-09-05 |
| CN121669980A (zh) | 2026-03-17 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP6984790B1 (ja) | 数値制御装置及び数値制御方法 | |
| CN108732989B (zh) | 进行摆动切削的机床的控制装置 | |
| EP3213848B1 (en) | Numerical control device | |
| JP6595537B2 (ja) | 揺動切削を行う工作機械の制御装置 | |
| JP6412197B1 (ja) | 揺動切削を行う工作機械の制御装置 | |
| EP3354403B1 (en) | Machine tool control device, and machine tool equipped with said control device | |
| JP6499709B2 (ja) | 揺動切削を行う工作機械の制御装置 | |
| JP2012213830A (ja) | 工作機械及びその加工制御装置 | |
| JP7444697B2 (ja) | 数値制御装置、制御プログラム及び制御方法 | |
| JP6599920B2 (ja) | 揺動切削を行う工作機械の制御装置 | |
| US11285576B2 (en) | Servo controller | |
| JP3603051B2 (ja) | 数値制御工作機械の送り速度・加速度制御方法および数値制御装置 | |
| JP7453330B2 (ja) | 工作機械の制御装置 | |
| WO2020084772A1 (ja) | 数値制御装置および数値制御方法 | |
| JP7036786B2 (ja) | 数値制御装置、プログラム及び制御方法 | |
| WO2021167014A1 (ja) | 工作機械の制御装置 | |
| US20250332678A1 (en) | Control device and computing device | |
| JP7464721B2 (ja) | 工作機械の制御装置 | |
| JP7599594B1 (ja) | 数値制御装置および数値制御方法 | |
| JP2014237181A (ja) | 振動切削装置および振動切削方法 | |
| JP6423839B2 (ja) | 機械振動抑制機能を備えた駆動装置、及び機械振動抑制機能を備えたシステム | |
| US12028012B2 (en) | Method of operating a stepper motor in a dental tool machine | |
| JP2023170949A (ja) | 工作機械 | |
| JP7497968B2 (ja) | 数値制御装置、工作機械システム及び数値制御方法 | |
| JP7667280B2 (ja) | 工作機械の制御装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20230809 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20240430 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20240624 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20240730 |
|
| A601 | Written request for extension of time |
Free format text: JAPANESE INTERMEDIATE CODE: A601 Effective date: 20240828 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20250107 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20250206 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 7633286 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |