《第1実施形態》
以下、地山探査装置を備えるトンネル掘削機の第1実施形態について、図1~図10に基づいて詳細に説明する。
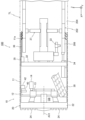
図1は、第1の実施形態に係るトンネル掘削機100の概略構成を示す断面図である。なお、図1においては、図面の錯綜を避けるため、断面を示すハッチングを省略している。本第1の実施形態においては、トンネル掘削機100がシールド工法において用いられるシールド掘進機である場合について説明する。
トンネル掘削機100は、地中(地山)を掘進して掘削坑204を形成し、掘削坑204の内壁を覆うようにセグメントリング202を組み立てることによって、シールドトンネルTL(トンネル)を構築するものである。なお、トンネル掘削機100は、シールド掘進機以外、例えば、推進工法において推進管の先端に設置される掘削機であってもよい。
本第1の実施形態では、トンネル掘削機100が進む方向(切羽側、前方)を+X方向とし、坑口側(後方)を-X方向とする。また、トンネル掘削機100の左右方向をY軸方向とし、進行方向左側を+Y方向、進行方向右側を-Y方向とする。更に、トンネル掘削機100の上下方向をZ軸方向とし、上方向を+Z方向、下方向を-Z方向とする。
トンネル掘削機100は、泥土圧シールド工法に用いられる泥土圧式シールド掘進機であり、図1に示すように、円筒状の胴部10を備える。胴部10は、シールドトンネルTLの軸方向(図1のX軸方向)に沿って延在する円筒状の外殻11と、外殻11の前方において回転駆動されるカッタヘッド20と、外殻11内に設けられ、カッタヘッド20の-X側に対向して配置された隔壁12と、を有する。なお、外殻11の断面形状は円形に限定されず、楕円状や矩形であってもよい。
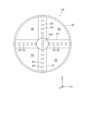
カッタヘッド20は、外殻11の外径と略等しい大きさの外径を有する円盤状の構造体である。図2には、カッタヘッド20を+X方向から見た状態が示されている。カッタヘッド20は、回転軸AX1を中心として放射状に延びるスポーク部21と、円環状のリング部22と、スポーク部21の+X側の面に径方向に所定の間隔をあけて配置された複数のカッタビット24と、を有する。なお、複数のカッタビット24の配置は一例である。また、スポーク部21には、複数種類のカッタビットが設けられてもよい。
カッタヘッド20においては、隣り合うスポーク部21間に開口部25が形成されている。複数のカッタビット24によって掘削された土砂は、スポーク部21間の開口部25を通じて、カッタヘッド20、隔壁12及び外殻11により区画されているチャンバCB(図1参照)内へと導かれる。なお、不図示ではあるが、スポーク部21や隔壁12には、チャンバCB内に滞留した掘削土砂を撹拌するための部材(撹拌棒など)が設けられている。
隔壁12には、図1に示すように、カッタヘッド20と共に回転する円環状のカッタードラム13が回転自在に支持されている。
カッタードラム13は、回転軸AX1を中心として、複数のモータ14によって回転駆動される。モータ14は、電動モータであってもよいし、油圧モータであってもよい。図4の制御装置90は、モータ14の作動を制御することによって、カッタヘッド20の回転方向や回転速度を制御する。
トンネル掘削機100の外殻11内には、チャンバCB内に滞留した掘削土砂をトンネル掘削機100の後方へと搬出するためのスクリューコンベヤ30が設けられている。スクリューコンベヤ30は、円筒状のケースと、ケース内部に設けられたスクリューと、を有し、スクリューの回転によってチャンバCB内の掘削土砂が隔壁12の後方へ搬出されるようになっている。スクリューコンベヤ30によって後方へ搬出された掘削土砂は、不図示の土砂運搬台車により、シールドトンネルTL内を搬送され、地上に排出されるようになっている。なお、土砂運搬台車を用いずに、ベルトコンベヤやスクリューコンベヤなどのコンベアや、圧送ポンプなどを組み合わせた排土システムを用いて、掘削土砂を地上に搬出するようにしてもよい。
また、外殻11内には、セグメントリング202を組み立てるエレクタ33と、トンネル掘削機100を前進させる複数のシールドジャッキ34と、カッタヘッド20により掘削された掘削坑204の内周面とセグメントリング202の外周面との間に裏込め材(グラウト材)を注入する第1の裏込め注入装置35と、セグメントリング202の形状を保持する真円保持装置37と、これらの装置を支持する支持部32と、が設けられている。なお、真円保持装置37は、省略してもよい。
エレクタ33は、円弧形状のセグメントピース206を把持可能であるとともに、外殻11の内周面に沿って移動可能となっている。エレクタ33によって複数のセグメントピース206が外殻11の内周面に沿って組み立てられることにより、円筒状のセグメントリング202が構築される。
外殻11の内周面には、外殻11とセグメントリング202との間の隙間をシールする環状のテールシール11aが設けられている。テールシール11aは、外殻11とセグメントリング202との間を介して土砂や水がトンネル掘削機100内に侵入することを防止する。
第1の裏込め注入装置35は、注入管36を介して、テールシール11a後方の隙間(掘削坑204とセグメントリング202との間)に裏込め材を注入する。なお、注入管36は、外殻11の外周部に所定間隔で設けられているため、裏込め材は、掘削坑204とセグメントリング202との間の全域にわたって充填されるようになっている。なお、第1の裏込め注入装置35を、セグメントリング202の内周面に設けてもよい。この場合、第1の裏込め注入装置35は、セグメントリング202の図示しない開口部を介して、テールシール11a後方の隙間に裏込め材を注入する。
シールドジャッキ34は、シリンダとロッドとを有する油圧ジャッキであり、外殻11の内側に周方向に所定の間隔をあけて複数設けられている(図1では1つのシールドジャッキ34のみを図示している)。シールドジャッキ34のシリンダから突出したロッドの先端部(-X端部)をセグメントリング202の側面(+X端面)に当接させた状態でシールドジャッキ34を伸長作動させることによってセグメントリング202から得られる反力により、カッタヘッド20は地山に押し付けられる。このように、トンネル掘削機100は、シールドジャッキ34が既設のセグメントリング202を押圧することで得られる反力を、前方へ掘進するための推進力としている。
なお、本第1の実施形態においては、外殻11が、1つの円筒状部材により構成されているが、2つの円筒状部材(前胴部と後胴部)により構成され、前胴部と後胴部との間が屈曲可能に連結されていてもよい。
なお、トンネル掘削機100の後方には、トンネル掘削機100の掘進に追従して移動する後続台車が配置される。後続台車は、トンネル掘削機100の作動を制御する制御装置やトンネル掘削機100に電力を供給する電源装置、シールドトンネルTLを構築するための装置を運搬するためのものである。
トンネル掘削機100は、カッタヘッド20を回転し、スクリューコンベヤ30により土砂を搬出し、シールドジャッキ34を伸長させて地山を掘進する。地山には掘削坑204が掘削されるとともに、掘削坑204の内周面に沿ってセグメントリング202が順次組み立てられることによってシールドトンネルTLが構築される。掘削坑204の内周面とセグメントリング202の外周面との間に生じる間隙には、第1の裏込め注入装置35により裏込め材(グラウト材)が注入され、セグメントリング202は裏込め材を介して地山に強固に結合された状態となる。
ここで、本第1の実施形態においては、トンネル掘削機100の前端部(+X側の端部)の、カッタヘッド20の近傍であって、隔壁12の-X側に、地山探査装置40が設けられている。また、地山探査装置40の近傍(図1では-X側近傍)には、第2の裏込め注入装置42が設けられている。
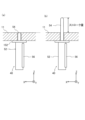
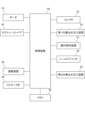
図3(a)、図3(b)は、地山探査装置40及びその近傍を拡大して、一部断面して示す図である。地山探査装置40は、図3(a)に示すように、探査装置本体としてのシリンダ52と、ロッド54と、を有する。シリンダ52は、+Z側の端部に設けられたフランジ部152を介して外殻11の内周面に固定されており、ロッド54を外殻11の外周部から外部に突出させる。なお、シリンダ52は、フランジ部152を介して外殻11に固定されなくてもよい。例えば、シリンダ52は、ねじ込み式で外殻11に固定されてもよい。ロッド54の押出力は、調整装置58(図4参照)によって無段階で調整される。調整装置58は、図4の制御装置90により制御される。
地山探査装置40には、ストローク計56が設けられている。ストローク計56は、直線変位計であり、ロッド54のストローク量(突出量)を計測し、計測結果を制御装置90に対して出力する。
本第1の実施形態では、地山探査装置40においてロッド54の押出力を第1の押出力(例えば1N程度の弱い押出力)に設定し、ロッド54を図3(b)に示すように+Z方向に突出させる。これにより、ロッド54が+Z方向に移動した場合には、ロッド54の上方(地山との間)に空隙があることが分かる。また、ロッド54の移動が停止したときにストローク計56によって計測されるストローク量は、空隙の深さ(空隙量)を意味する。
また、地山探査装置40において、ロッド54の押出力を第1の押出力から徐々に大きくすると、所定の押出力になったときに、ロッド54が移動を開始する。このロッド54の移動が開始した時点の押出力(第2の押出力)から、地山の安定度(地山強度)が分かる。
したがって、図4の制御装置90は、地山探査装置40の動作によって得られる情報(押出力やストローク量)に基づいて、地山に空隙(空洞)があるか否かや、空洞の深さ、地山の安定度(地山強度)を特定することができる。
図1に戻り、第2の裏込め注入装置42は、地山の沈下を抑制するための薬液(裏込め材)を地山に対して供給する装置である。薬液は、例えば第1の裏込め注入装置35が注入する裏込め材(グラウト材)と同一であってもよいし、その他の薬液であってもよい。図4の制御装置90は、地山探査装置40の特定結果に基づいて、第2の裏込め注入装置42を制御する。また、制御装置90は、地山探査装置40の特定結果に基づいて、第1の裏込め注入装置35を制御する。なお、制御装置90による制御の詳細については後述する。
なお、図1においては、1つの地山探査装置40と、その地山探査装置40の近傍に設けられた第2の裏込め注入装置42と、を図示しているが、実際には、地山探査装置40は、外殻11の内周面に沿って所定間隔で複数設けられてもよい。また、第2の裏込め注入装置42は、複数の地山探査装置40それぞれの近傍に対し薬液を供給できるようになっている。
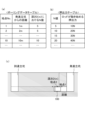
図4は、第1の実施形態に係るトンネル掘削機100の制御系を示すブロック図である。図4に示すように、トンネル掘削機100においては、制御装置90が、各部の動作を統括的に制御する。制御装置90には、メモリ92が接続されており、メモリ92には、図5(a)に示すようなボーリングデータテーブルと、図5(b)に示すような押出力テーブルが格納されている。
図5(a)のボーリングデータテーブルには、「地点No.」と、各地点の「発進立坑からの距離」と、各地点の「深さD(m)における地山強度(N値)」とが、関連付けて格納されている。各地点は、図5(c)に示すように、シールドトンネルTLの延伸方向に沿って発進立坑から所定距離(例えば、1つのセグメントピース206の幅程度の距離)ずつ離れた地点である。深さD(m)におけるN値は、事前に行われたボーリングにより計測された各地点(深さD(m))のN値である。N値が大きいほど、土が締まっており地盤が強いと言える。
図5(b)の押出力テーブルは、地山探査装置40のロッド54を地山に押し付けた状態からロッド54の押出力を徐々に上げていき、ロッド54の押出力がどの程度になったときにロッド54が動き出すか(ロッド54が地山に入り込むか)を、地山強度(N値)毎に示すテーブルである。N値が大きいほど土が締まっており、地盤が強いため、N値が大きいほどロッド54が動き始める押出力は大きい。なお、押出力テーブルは、事前に行った実験の結果に基づいて作成されるものとする。
(トンネル掘削機100の動作について)
次に、図6、図7のフローチャートに沿って、その他図面を適宜参照しつつ、トンネル掘削機100の動作について詳細に説明する。なお、説明の便宜上、図6、図7の処理が開始される際には、図1に示すように掘削坑204の内周面に沿ってセグメントリング202が複数組み立てられており、既にシールドトンネルTLの一部が構築されているものとする。なお、以下においては、地山のN値が0~5の場合、軟弱地盤であり、沈下のおそれがあるため、直ちに第2の裏込め注入装置42から薬液を注入する必要があることを意味するものとする。また、地山のN値が5~20の場合、沈下の懸念はあるものの、直ちに第2の裏込め注入装置42から薬液を注入する必要はないことを意味するものとする。また、地山のN値が20以上の場合、沈下の懸念がなく、第2の裏込め注入装置42から薬液を注入する必要はないことを意味するものとする。
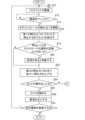
図6の処理が開始されると、まず、ステップS10において、制御装置90は、トンネル掘削機100を用いた1セグメント分の掘進を行う。ここで、1セグメント分の掘進について、図8(a)~図9に基づいて説明する。図8(a)には、掘削坑204の内周面に沿ってセグメントリング202が複数組み立てられ、シールドトンネルTLの一部が構築された状態が示されている。
この図8(a)の状態から、制御装置90は、モータ14を制御して、カッタヘッド20を回転し、図8(b)に示すように、シールドジャッキ34を伸長させて(図8(b)の矢印E1参照)、地山を掘進する(図8(b)の矢印E2参照)。この掘進において、制御装置90は、1つのセグメントピース206のX軸方向の幅分だけ、シールドジャッキ34を伸長させる。また、制御装置90は、スクリューコンベヤ30を動作させることにより、チャンバCB内の土砂を搬出する。
図6に戻り、次のステップS12において、制御装置90は、1セグメント分の掘進が完了するまで待機する。1セグメント分の掘進が完了すると、次のステップS14に移行し、制御装備90は、図9において黒塗りで示すように、新たなセグメントピース206の組み立てをエレクタ33を用いて開始し、円筒状のセグメントリング202を構築する。なお、このセグメントリング202の構築の際には、制御装置90は、モータ14(カッタヘッド20)や、スクリューコンベヤ30を停止させる。また、制御装置90は、掘削坑204の内周面とセグメントリング202の外周面との間に生じる間隙に、第1の裏込め注入装置35から裏込め材を注入する(図9のグレー部分参照)。なお、制御装置90は、後述する処理において特定される空洞の有無や深さに基づいて、第1の裏込め注入装置35から注入する裏込め材の量を適切な量に調整することができる。
なお、ステップS16以降の処理は、ステップS14のセグメントピース206の組み立てが終了する前から実施するものとする。すなわち、セグメントピース206の組み立てと、ステップS16以降の処理は同時並行的に実行される。
ステップS16において、制御装置90は、地山探査装置40を制御して、第1の押出力(ここでは、1Nとする)でロッド54が停止するまでロッド54を伸ばす。このとき、掘削坑204の内周に空洞が無ければ、図10(a)に示すような位置(ストローク長La)で、ロッド54は停止する。これに対し、掘削坑204に空洞があれば、図10(b)に示すような位置(ストローク長Lb)で、ロッド54は停止する。
次いで、ステップS18において、制御装置90は、ロッド54が停止したときのストロークが通常の空隙より大きいか否かを判断する。通常の空隙は、図10(a)のストローク長Laであるものとする。このステップS18の判断が否定された場合(すなわち、図10(a)のような場合)には、ステップS22に移行する。一方、ステップS18の判断が肯定された場合(すなわち、図10(b)のような場合)には、ステップS20に移行する。ステップS20に移行すると、制御装置90は、空洞があると判断する。その後は、ステップS22に移行する。
ステップS22に移行すると、制御装置90は、地山探査装置40を制御して、第2の押出力(ここでは、10Nとする)まで、ロッド54の押出力を徐々に上げる。
次いで、ステップS24において、制御装置90は、第2の押出力に到達するまでの間に、ロッド54が動き出したか否かを判断する。ここで、ロッド54が動き出した場合には、地山の安定度が低く、地山が緩んでおり、早めに対策をしないと地盤沈下が生じる可能性があることを意味する。したがって、ステップS24の判断が肯定された場合には、ステップS26に移行して、制御装置90は、地山探査装置40を制御して、ロッド54を縮める(図3(a)参照)。そして、ステップS28において、制御装置90は、第2の裏込め注入装置42を制御して、掘削坑204の内周に薬液を注入する。ここで、制御装置90は、ステップS20において空洞が存在すると判断した場合には、ステップS18でロッドが停止した時点におけるロッド54のストローク長から空洞の深さを特定し、空洞の深さに応じた量の薬液を注入(投入)する。一方、ステップS20を経ていない場合(空洞があると判断していない場合)には、制御装置90は、予め定められている量の薬液を掘削坑204の内周面に向けて注入する。
次いで、ステップS30に移行すると、制御装置90は、次の掘削を実施するか否かを判断する。このステップS30の判断が肯定された場合には、ステップS10に戻る。これに対し、ステップS30の判断が肯定された場合(トンネル掘削機100が到達立坑(図5(c)参照)まで到達した場合)には、図6、図7の全処理を終了する。
ところで、ステップS24の判断が否定された場合、すなわち、第2の押出力(10N)に到達するまでの間に、ロッド54が動き出さなかった場合には、制御装置90は、図7のステップS32に移行する。
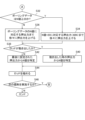
図7のステップS32に移行すると、制御装置90は、メモリ92のボーリングデータテーブル(図5(a))を参照して、現在の地点の深さD(m)におけるボーリングデータが、N値≧20であるか否かを判断する。このステップS32の判断が肯定された場合には、ステップS34に移行し、制御装置90は、押出力テーブル(図5(b))を参照して、N値=20に対応する押出力を特定し(図5(b)の場合、40N)、その押出力までロッド54の押出力を徐々に上げる。一方、ステップS32の判断が否定された場合には、ステップS36に移行し、制御装置90は、押出力テーブル(図5(b))を参照して、ボーリングデータのN値に対応する押出力を特定し、その押出力まで、ロッド54の押出力を徐々に上げる。例えば、ボーリングデータのN値が10であった場合には、図5(b)より、押出力を20Nまで徐々に上げる。
次いで、ステップS38において、制御装置90は、ステップS34又はS36のようにして押出力を徐々に上げている間に、ロッド54が動き出したか否かを判断する。このステップS38の判断が肯定された場合には、ステップS40に移行し、ロッド54が動き出したときの押出力から地山のN値を特定する。例えば、押出力が10Nのときにロッド54が動き出した場合には、制御装置90は、図5(b)の押出力テーブルを参照して、地山のN値=5(押出力10Nに対応するN値)と特定する。
一方、ステップS38の判断が否定された場合、すなわち、ステップS34又はS36のようにして押出力を徐々に上げても、ロッド54が動き出さなかった場合には、ステップS42に移行し、最後に設定された押出力から地山のN値を特定する。例えば、押出力が徐々に上げられ、最終的に20Nになってもロッド54が動き出さなかった場合には、制御装置90は、図5(b)の押出力テーブルを参照して、地山のN値=10(押出力20Nに対応するN値)と特定する。
なお、本第1の実施形態では、ボーリングデータのN値が20以上である場合に、N値=20に対応する押出力(40N)までロッド54の押出力を徐々に上げることとしている(ステップS34)。押出力を40Nまで上げてもロッド54が動き出さなければ、地山が強固であることが明らかであるため、押出力の上限を40Nとすることで、地山探査装置40を用いた処理の時間を短くすることが可能となる。
その後、ステップS44に移行し、制御装置90は、地山探査装置40を制御して、ロッド54を図3(a)の状態になるまで縮める。
次いで、ステップS46に移行すると、制御装置90は、次の掘削を実施するか否かを判断する。このステップS46の判断が肯定された場合には、ステップS10に戻る。これに対し、ステップS46の判断が肯定された場合(トンネル掘削機100が到達立坑(図5(c)参照)まで到達した場合)には、図6、図7の全処理を終了する。
以上のように、図6、図7の処理を実行することで、トンネル掘削機100により1セグメント分ずつトンネルを掘り進めることができるとともに、セグメントピース206を組み立てている間(トンネル掘削機100が停止している間)に、掘削坑204における空洞の有無や深さ、地山の安定度を特定する処理(地山探査処理)を行うことができる。
以上、詳細に説明したように、本第1の実施形態によると、地山探査装置40は、トンネル掘削機100(外殻11)の内部に設けられたシリンダ52と、シリンダ52に対して出没可能であり、トンネル掘削機100(外殻11)の外周部から外部に突出可能なロッド54と、シリンダ52からのロッド54の押出力を調整する調整装置58と、を備えている。そして、調整装置58は、制御装置90の指示の下、第1の押出力(例えば1N)でロッド54を突出させた後に、第1の押出力より大きな第2の押出力(1Nよりも大きい押出力)によりロッド54を突出させる。これにより、第1の押出力でロッド54を突出させているときのロッド54の動きに基づいて、地山探査装置40に対向する掘削坑204の内周面に空洞があるか否か、空洞がどの程度の大きさ(空隙量)であるかを特定することができる。また、第2の押出力でロッド54を突出させているときのロッド54の動きに基づいて、掘削坑204の地山の安定度(地山強度)を特定することができる。
また、本第1の実施形態によると、制御装置90は、地山の安定度に基づいて裏込め材を地山に投入するタイミングを決定している(図6のステップS28)。これにより、地山の安定度が低く、沈下が起こりやすい場合に、早めに地山を補強することが可能である。また、制御装置90は、空洞の大きさ(深さ)に基づいて、裏込め材の注入量を決定するため、空洞を埋めるのに適切な量の裏込め材を注入することができる。
また、本第1の実施形態では、シリンダ52とロッド54が、トンネル掘削機100の前端部(+X側の端部)近傍に設けられている。これにより、カッタヘッド20が掘削した地山の空洞量や安定度を早期に特定し、地山の安定度が低い場合に、早期に対策を講じることができる。
また、本第1の実施形態では、制御装置90は、事前に実施した地山のボーリングデータに基づいて、押出力を調整する(S34、S36)。これにより、地山探査装置40による探査処理を効率よく実施することができる。なお、第1の実施形態においては、ボーリングデータに基づいて第1の押出力を決定することとしてもよい。
なお、上記第1の実施形態では、地山探査装置40が、外殻11の外周方向の地山を探査する場合について説明したが、これに限られるものではない。例えば、地山探査装置40は、カッタヘッド20の前方の地山を探査することとしてもよい。この場合、シリンダ52を隔壁12の+X側に設け、地山の探査の際には、ロッド54をスポーク部21間の開口部25から突出させるようにすればよい。
なお、上記第1の実施形態では、地山探査装置40の-X側に第2の裏込め注入装置42を設けることとしたが、これに限らず、第2の裏込め注入装置42は、地山探査装置40の+X側や-Y側、+Y側などに設けることとしてもよい。
なお、上記第1の実施形態では、図6のステップS28において薬液を注入した後に、地山探査装置40を用いて、地山の強度を確認する処理(薬液の効果が発揮されているか否かを確認する処理)を行うこととしてもよい。
(変形例)
なお、上記第1の実施形態では、トンネル掘削機100の制御装置90が地山探査装置40を制御する場合について説明したが、これに限られるものではない。図11は、第1の実施形態の変形例に係る制御系を示すブロック図である。図11に示すように、変形例においては、トンネル掘削機100が通信装置94を有しており、通信装置94を介して地山探査装置40が接続されている。地山探査装置40は、前述した調整装置58及びストローク計56と、探査制御装置62と、メモリ64と、通信装置66と、を有する。探査制御装置62は、通信装置66を介して、トンネル掘削機100の制御装置90から送信されてくる地山探査のタイミングの情報を取得する。そして、探査制御装置62は、地山探査のタイミングにおいて、地山探査の処理(図6、図7のステップS16~S26、S32~S44の処理)を実行する。なお、メモリ64には、図5(a)、図5(b)のテーブルが格納されているものとする。このため、探査制御装置62は、地山探査の際には、メモリ64に格納されている各テーブルを参照する。ここで、探査制御装置62は、ステップS26の処理を行った場合に、トンネル掘削機100の制御装置90に対して、処理が終了した旨と、第2の裏込め注入装置42を用いた薬液の注入指示を出力する。この場合、制御装置90は、第2の裏込め注入装置42を用いて、地山強度が低い箇所に薬液を注入する(ステップS28)。また、探査制御装置62は、ステップS44の処理を行った後は、処理が終了した旨と処理の結果得られた地山に関する情報を、通信装置66を介して、トンネル掘削機100の制御装置90に対して出力する。この場合、トンネル掘削機100の制御装置90は、探査制御装置62から受信した情報に基づいて、トンネル掘削を継続したり、第1の裏込め注入装置35からの裏込め材の注入量を調整したりする。
《第2の実施形態》
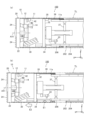
以下、第2の実施形態について、図12(a)、図12(b)に基づいて説明する。図12(a)には、第2の実施形態に係る第1の地山探査装置401が示されている。本第2の実施形態の第1の地山探査装置401は、第1の実施形態の地山探査装置40の構成に加えて、ロッド54の+Z端部近傍に温度センサ71及び水分センサ72を備えている。
温度センサ71は、ロッド54が地山に貫入された状態で、地山の温度や地下水の温度を検出する。温度センサ71の検出結果は、制御装置90(図4)や探査制御装置62(図11)に送信される。制御装置90や探査制御装置62は、温度センサ71の検出結果に基づいて、ロッド54の先端が接触している岩盤の変化をモニタすることができるので、岩盤の変化に応じて、裏込め材を注入するか否かを判断するなどすることができる。
水分センサ72は、地山表面の水分量を検出する。水分センサ72の検出結果は、制御装置90(図4)や探査制御装置62(図11)に送信される。制御装置90や探査制御装置62は、水分センサ72の検出結果に基づいて、地山の表面にロッド54の先端が接触したか否かを検出することができるので、水分量の変化とロッド54のストローク量とに応じて空洞の有無や空洞の深さを特定することができる。
また、本第2の実施形態においては、図12(b)に示す第2の地山探査装置402のように、第1の実施形態の地山探査装置40の構成に加えて、シリンダ52の上端部(+Z端部)に、撮像装置73と、レーザ距離計74と、を備えていてもよい。
撮像装置73は、例えば+Z方向を撮像する。撮像装置73が撮像した画像は、制御装置90(図4)や探査制御装置62(図11)に送信される。制御装置90や探査制御装置62は、撮像画像を画像処理することにより、空洞の形状や大きさを特定することができる。なお、撮像装置73の近傍に照明装置を設けておき、撮像装置73による撮像の際に照明装置を用いて地山を照明するようにしてもよい。
レーザ距離計74は、例えば+Z方向にレーザを射出することにより、+Z方向における地山との距離を計測するためのものである。レーザ距離計74の計測結果は、制御装置90(図4)や探査制御装置62(図11)に送信される。制御装置90や探査制御装置62は、レーザ距離計74の計測結果に基づいて、空洞の有無や空洞の深さを特定することができる。なお、図6のステップS16の処理に代えて、レーザ距離計74を用いて空洞の有無や深さを特定してもよいし、図6のステップS16とレーザ距離計74を用いた処理との両方を実行し、各処理の結果を両方用いて空洞の有無や深さを特定するようにしてもよい。例えば、レーザ距離計74を用いて、空洞の深さを特定し、当該空洞の深さに基づいてロッド54の先端(+Z端部)を地山表面に高速で近づけた状態から図6のステップS16の処理を実行することとしてもよい。これにより、ステップS16の処理時間を短縮することができる。
なお、温度センサ71、水分センサ72、撮像装置73、レーザ距離計74は、泥などによる汚れによって計測精度が悪化したり、画像の画質等が悪くなるおそれがある。したがって、ロッド54やシリンダ52に、温度センサ71、水分センサ72、撮像装置73及びレーザ距離計74を洗浄するための洗浄液(水)を噴射するための液体噴射装置を設けることとしてもよい。なお、液体噴射装置に代えて、気体を用いて土砂等を吹き飛ばす気体噴射装置を設けることとしてもよい。また、温度センサ71、水分センサ72、撮像装置73及びレーザ距離計74を土砂等から保護するためのシャッタを設けることとしてもよい。
なお、本第2の実施形態の地山探査装置は、図12(a)と図12(b)に図示した温度センサ71、水分センサ72、撮像装置73、レーザ距離計74の全てを備えていてもよいし、少なくとも1つを備えていてもよい。
なお、ロッド54を駆動する際に所定の押出力を維持する場合、ロッド54にかかる力(地山の抵抗力)により、駆動電流が変化する。したがって、電流計を用いて駆動電流を計測することで、地山強度の変化(地盤の硬さの変化)を測定することとしてもよい。
なお、上記第2の実施形態では、ロッド54の先端(+Z端部)近傍に、第2の裏込め注入装置42から供給される薬液を噴射する噴射ノズルを設けてもよい。これにより、直ちに薬液を注入する必要があると判断されたときに、図6のステップS28において、ロッド54の先端から薬液を噴射することが可能である。
《第3の実施形態》
次に、第3の実施形態について、図13~図14(b)に基づいて詳細に説明する。本第3の実施形態においては、図13に示すように、トンネル掘削機100内に、地山探査装置40をX軸方向に駆動するための変更装置としてのX駆動機構102が設けられている点に特徴を有する。
X駆動機構102は、地山探査装置40を保持する板状の保持部材104と、保持部材104のX軸方向への移動を許容しつつ、保持部材104を下側(-Z側)から支持する支持部材106と、保持部材104をX軸方向にスライド移動させる移動装置としてのスライドジャッキ108と、を有する。
保持部材104の略中央部にはZ軸方向に貫通する貫通孔105が形成されており、当該貫通孔105において地山探査装置40のシリンダ52(フランジ部152)を保持している。なお、トンネル掘削機100の外殻11には、ロッド54を貫通させるための長孔111が形成されている。長孔111は、X軸方向に延びており、ロッド54が伸びた状態で地山探査装置40がX軸方向へ移動しても、ロッド54と外殻11とが機械的に干渉しないようになっている。
保持部材104の上面には、Oリング等のシール部材110が設けられている。シール部材110は、外殻11の外側の水や泥が長孔111を介して外殻11の内部に浸入するのを抑制する。
スライドジャッキ108は、シリンダと、シリンダに対してX軸方向に移動可能なロッドと、を有する。ロッドが伸びる(+X方向に移動する)ことにより、保持部材104及び地山探査装置40が外殻11に対して+X方向に相対的に移動する。また、ロッドが縮む(-X方向に移動する)ことにより、保持部材104及び地山探査装置40が外殻11に対して-X方向に相対的に移動する。
本第3の実施形態においては、トンネル掘削機100が掘進動作を行っている間(すなわち、+X方向に移動している間)に、地山探査装置40を用いて、地山における空洞の有無や深さの特定、地山の安定度の特定処理を実行する。
図14(a)、図14(b)は、図13の地山探査装置40を用いた処理を説明するための図である。トンネル掘削機100の制御装置90は、掘進動作を行っている間において、シールドジャッキ34のロッドの移動速度(すなわち、図14(a)のトンネル掘削機100の矢印D1方向(+X方向)への移動速度)と、スライドジャッキ108のロッドの移動速度(すなわち、図14(a)の保持部材104の矢印D2方向(-X方向)への移動速度)と、を同一にして、図6、図7のステップS16~S26、S32~S44の処理を実行する。この場合、地山探査装置40の移動方向と移動速度を上述のように設定することにより、図14(b)に示すように、地山探査装置40は地山に対して停止した状態を維持する。これにより、トンネル掘削機100が掘進中も、地山探査装置40を用いて、地山における空洞の有無や深さ、地山の安定度を特定することが可能である。これにより、掘進していない状態でしか地山探査装置40を用いた処理が行えないという制約がなくなるため、トンネル掘削の工期の短縮を図ることが可能となる。
なお、上記第3の実施形態においては、トンネル掘削機100の掘進動作中に地山探査装置40を用いた処理を行う場合について説明したが、これに限られるものではない。例えば、トンネル掘削機100が掘進動作を行っていない間(停止中)に、地山探査装置40を用いた処理を実行するとともに、X軸方向に所定距離だけ移動し、地山探査装置40を用いた処理を再度実行するという処理を繰り返すこととしてもよい。このようにすることで、地山における空洞の有無や深さ、地山強度の特定処理を多数の箇所において実行することができる。
(変形例)
なお、上記第3の実施形態では、地山探査装置40がロッド54とシリンダ52とを有する装置である場合について説明したが、これに限らず、図15に示すように、地山探査装置40は、ロッド54やシリンダ52に代えて、その上端部にレーザ距離計74を有する装置であってもよい。
この図15の例の場合、例えば、トンネル掘削機100が停止している間に、地山探査装置40をX軸方向に移動させながらレーザ距離計74を用いて対向する地山との距離を計測する。これにより、地山のXZ断面形状(空洞のXZ断面形状)を測定することができる。
また、例えば、トンネル掘削機100が停止している間に、地山探査装置40をX軸方向に移動させるとともに、レーザ距離計74のレーザをX軸回りにスキャンすることにより、地山との距離を計測する。これにより、地山の3次元形状(空洞の3次元形状)を測定することができる。
また、例えば、トンネル掘削機100が掘進している間に、地山探査装置40をX軸方向に移動させながらレーザ距離計74を用いて対向する地山との距離を計測することとしてもよい。これにより、トンネル掘削機100が掘進している間に、地山のXZ断面形状(空洞のXZ断面形状)を測定することができる。更に、トンネル掘削機100が掘進している間に、地山探査装置40をX軸方向に移動させるとともに、レーザ距離計74のレーザをX軸回りにスキャンすることにより、地山との距離を計測することとしてもよい。これにより、トンネル掘削機100が掘進している間に、地山の3次元形状(空洞の3次元形状)を測定することができる。
上述したように、地山の断面形状や3次元形状を測定することで、第1の裏込め注入装置35や第2の裏込め注入装置42から地山に注入すべき裏込め材の量を適切な量に調整することができる。
なお、上記各実施形態及び変形例においては、制御装置90又は探査制御装置62は、空洞があると判断した場合や、地山強度が低い場合に、その旨を外部装置(例えば作業者が使用するPC)に対して出力して、警告を発するようにしてもよい。
なお、上記各実施形態及び変形例のトンネル掘削機100は、いわゆる泥土圧式シールド掘進機である。これに代えて、トンネル掘削機100は、チャンバCB内に対して泥水を給排することによりチャンバCB内に滞留した掘削土砂をトンネル掘削機100の後方へと搬出する泥水給排装置を備えた、いわゆる泥水圧式シールド掘進機であってもよい。
上述した実施形態は本発明の好適な実施の例である。但し、これに限定されるものではなく、本発明の要旨を逸脱しない範囲内において種々変形実施可能である。