JP7636060B2 - モデル学習装置、モデル学習方法、およびプログラム - Google Patents
モデル学習装置、モデル学習方法、およびプログラム Download PDFInfo
- Publication number
- JP7636060B2 JP7636060B2 JP2021030341A JP2021030341A JP7636060B2 JP 7636060 B2 JP7636060 B2 JP 7636060B2 JP 2021030341 A JP2021030341 A JP 2021030341A JP 2021030341 A JP2021030341 A JP 2021030341A JP 7636060 B2 JP7636060 B2 JP 7636060B2
- Authority
- JP
- Japan
- Prior art keywords
- model
- learning
- unit
- prediction
- factors
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images





Landscapes
- User Interface Of Digital Computer (AREA)
- Selective Calling Equipment (AREA)
Description
まず、全ての実施形態に共通するシステムの構成の一例を説明する。
図1は、後述する実施形態1~3に係わるモデル学習装置10,20,30のいずれかが適用されるシステム1の構成の一例を概略的に示す。図1に示すように、システム1は、ユーザ端末100、家電製品200、及びサーバ300を備えている。ユーザ端末100、家電製品200、およびサーバ300は、無線通信ネットワークを介して、互いに接続されている。以下の説明において、例えば、ユーザ端末100および家電製品200は、ユーザの自宅内にあり、サーバ300は、ネットワーク上に配置されているとする。
図2~図4を参照して、実施形態1について説明する。
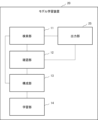
図2を参照して、実施形態1に係わるモデル学習装置10の構成を説明する。図2は、モデル学習装置10の構成を示すブロック図である。一例では、以下で説明するモデル学習装置10の各機能は、サーバ300によって実現される。しかしながら、モデル学習装置10の機能の一部または全部は、サーバ300の代わりに、家電製品200の制御部によって実現されてもよい。
図3を参照して、本実施形態1に係わるモデル学習装置10の動作を説明する。図3は、モデル学習装置10の各部が実行する処理の流れを示すフローチャートである。ここでは、モデル学習装置10の各部に対応する機能は、システム1(図1)のサーバ300によって実現されるとする。
一変形例では、学習部14は、再学習したモデルを家電製品200に適用する前に、家電製品200に搭載したAIのモデルを更新することをユーザに確認する。一例では、学習部14は、家電製品200に搭載したAIのモデルを更新することの可否を確認するメッセージを、サーバ300からユーザ端末100へ送信し、ユーザ端末100の画面にメッセージを表示させる。
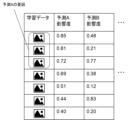
図4を参照して、検索部11が、モデルによる予測に対して大きい影響を与える学習データ(すなわち、予測の要因)を探索する手法の一例を説明する。
一般消費者向けの汎用の家電製品の動作は、ユーザ固有の要望に必ずしもマッチしない。関連する技術は、ユーザの要望に応じて、AIのモデルを修正することができない。
図5~図6を参照して、実施形態2について説明する。本実施形態2では、前記実施形態1で説明したモデル学習装置10(図2)とは異なる構成を備えたモデル学習装置20について説明する。本実施形態2に係るモデル学習装置20は、上述のシステム1(図1)に適用される。一例では、以下で説明するモデル学習装置20の各機能は、サーバ300によって実現される。しかしながら、モデル学習装置20の機能の一部または全部は、サーバ300の代わりに、家電製品200の制御部によって実現されてもよい。
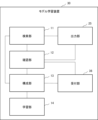
図5を参照して、実施形態2に係わるモデル学習装置20の構成を説明する。図5は、モデル学習装置20の構成を示すブロック図である。以下で説明するモデル学習装置20の各機能は、サーバ300および家電製品200によって分担される。しかしながら、モデル学習装置10の機能の全部は、家電製品200の制御部のみによって実現されてもよい。
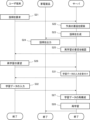
図6を参照して、本実施形態2に係わるモデル学習装置20を備えたシステム1(図1)の動作の一例を説明する。図6は、本実施形態2に係わるシステム1の各部が実行する処理の流れを示すシーケンス図である。ここでは、モデル学習装置20の各部に対応する機能は、サーバ300によって実現されるとする。
一般消費者向けの汎用の家電製品の動作は、ユーザ固有の要望に必ずしもマッチしない。関連する技術は、ユーザの要望に応じて、AIのモデルを修正することができない。
図7~図9を参照して、実施形態3について説明する。AIのモデルを修正(更新)することによって、ユーザの思い通りに家電製品をカスタマイズする強い需要が存在する。しかしながら、個々の家電製品のカスタマイズに完全に対応できるほど、データサイエンティストやAI技術者などの専門家の数は十分ではないし、また、その対応に掛かるコストも膨大になる。本実施形態3では、この課題を解決する手段の一例を説明する。
図7を参照して、実施形態3に係わるモデル学習装置30の構成を説明する。図7は、モデル学習装置30の構成を示すブロック図である。以下で説明するモデル学習装置30の各機能は、サーバ300によって実現される。しかしながら、モデル学習装置30の機能の一部または全部は、サーバ300の代わりに、家電製品200の制御部によって実現されてもよい。
図8を参照して、本実施形態3に係わるモデル学習装置30を備えたシステム1(図1)の動作の一例を説明する。図8は、本実施形態3に係わるシステム1の各部が実行する処理の流れを示すシーケンス図である。ここでは、モデル学習装置30の各部に対応する機能は、サーバ300によって実現されるとする。
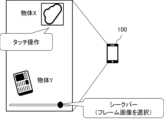
図9は、ユーザ端末100に対して、学習データを入力する手法の一例を示す。図9に示す一例では、ユーザは、ユーザ端末100の画面にタッチ操作する。ここで、ユーザ端末100の画面に表示された画像は、家電製品200のカメラ250(図11)によって撮影された動画のフレーム画像である。
一般消費者向けの汎用の家電製品の動作は、ユーザ固有の要望に必ずしもマッチしない。関連する技術は、ユーザの要望に応じて、AIのモデルを修正することができない。
最初に説明したシステム1とは異なる構成を備えたシステム2について、ここで説明する。上述した実施形態1~3に係わるモデル学習装置10~30のいずれも、システム1だけではなく、システム2にも適用することができる。
図10は、前記実施形態1~3に係わるモデル学習装置10,20,30のいずれかが適用されるシステム2の構成の一例を概略的に示す。図10に示すように、システム2は、ユーザ端末100および家電製品200を備えている。システム2は、サーバ300(図1)を備えていない点で、上述したシステム1とは異なる。ユーザ端末100および家電製品200は、無線通信ネットワークを介して、互いに接続されている。ここでは、ユーザ端末100および家電製品200は、どちらもユーザの自宅内にある。
図11は、家電製品200のハードウェア構成の一例を概略的に示す。ここでは、家電製品200がロボット掃除機であることを想定している。ロボット掃除機とは、自宅内の様々な障害物を回避しながら、自走して、主に床の清掃を行う高性能な掃除機である。
前記実施形態1~3で説明したモデル学習装置10~30の各構成要素は、機能単位のブロックを示している。これらの構成要素の一部又は全部は、例えば図12に示すような情報処理装置900により実現される。図12は、情報処理装置900のハードウェア構成の一例を示すブロック図である。
・ROM(Read Only Memory)902
・RAM(Random Access Memory)903
・RAM903にロードされるプログラム904
・プログラム904を格納する記憶装置905
・記録媒体906の読み書きを行うドライブ装置907
・通信ネットワーク909と接続する通信インタフェース908
・データの入出力を行う入出力インタフェース910
・各構成要素を接続するバス911
前記実施形態1~3で説明したモデル学習装置10~30の各構成要素は、これらの機能を実現するプログラム904をCPU901が読み込んで実行することで実現される。各構成要素の機能を実現するプログラム904は、例えば、予め記憶装置905やROM902に格納されており、必要に応じてCPU901がRAM903にロードして実行される。なお、プログラム904は、通信ネットワーク909を介してCPU901に供給されてもよいし、予め記録媒体906に格納されており、ドライブ装置907が当該プログラムを読み出してCPU901に供給してもよい。
上記の実施形態の一部又は全部は、以下の付記のようにも記載されうるが、以下には限られない。
学習データセットを用いて学習されたモデルによる予測の要因を検索する検索手段と、
前記予測の要因を提示して、前記モデルを再学習することの要否を確認する確認手段と、
前記予測の要因に基づいて、前記学習データセットを再構成する構成手段と、
前記再構成された学習データセットを用いて、前記モデルを再学習する学習手段と、
を備えたモデル学習装置。
前記確認手段は、前記予測の要因である学習データを提示する
ことを特徴とする付記1に記載のモデル学習装置。
前記学習手段は、装置が搭載したモデルを更新することについての確証を得たのち、再学習した前記モデルを前記装置に適用する
ことを特徴とする付記1または2に記載のモデル学習装置。
前記予測の要因に関する説明のテキストデータを生成する出力手段をさらに備えた
ことを特徴とする付記1から3のいずれか1項に記載のモデル学習装置。
前記出力手段は、前記予測の要因に関する説明の要求に応じて、前記予測の要因に関する説明のテキストデータを生成する
ことを特徴とする付記4に記載のモデル学習装置。
前記構成手段は、前記予測の要因となる学習データを除いて、前記学習データセットを構成する
ことを特徴とする付記4または5に記載のモデル学習装置。
前記モデルを再学習するための学習データを入力することを受け付ける受付手段をさらに備えた
ことを特徴とする付記1から6のいずれか1項に記載のモデル学習装置。
前記構成手段は、入力された学習データを含めて、前記学習データセットを構成する
ことを特徴とする付記7に記載のモデル学習装置。
学習データセットを用いて学習されたモデルによる予測の要因を検索し、
前記予測の要因を提示して、前記モデルを再学習することの要否を確認し、
前記予測の要因に基づいて、前記学習データセットを再構成し、
前記再構成された学習データセットを用いて、前記モデルを再学習する
モデル学習方法。
学習データセットを用いて学習されたモデルによる予測の要因を検索することと、
前記予測の要因を提示して、前記モデルを再学習することの要否を確認することと、
前記予測の要因に基づいて、前記学習データセットを再構成することと、
前記再構成された学習データセットを用いて、前記モデルを再学習することと
をコンピュータに実行させるためのプログラム。
前記構成手段は、前記モデルによる予測を修正するように、前記学習データセットを構成する
ことを特徴とする付記1から10のいずれか1項に記載のモデル学習装置。
前記出力手段は、前記予測の要因についての説明を音声又はテキストの形態で出力する
ことを特徴とする付記4から6のいずれか1項に記載のモデル学習装置。
2 システム
10 モデル学習装置
11 検索部
12 確認部
13 構成部
14 学習部
20 モデル学習装置
25 出力部
30 モデル学習装置
36 受付部
100 ユーザ端末
200 家電製品
300 サーバ
Claims (9)
- 学習データセットを用いて学習されたモデルによる予測の要因を検索する検索手段と、
前記予測の要因を提示して、前記モデルを再学習することの要否を確認する確認手段と、
前記予測の要因に基づいて、前記学習データセットを再構成する構成手段と、
前記再構成された学習データセットを用いて、前記モデルを再学習する学習手段と、
前記モデルを再学習するための学習データを入力することを受け付ける受付手段と、
を備え、
ユーザに再学習の要望があることが確認された場合、前記受付手段は、前記学習データの入力を受け付けることを知らせるメッセージを、ユーザ端末へ送信し、前記ユーザ端末から、前記ユーザによって入力された前記学習データを受信した場合、受信した前記学習データを用いて、前記学習データセットを再構成する
モデル学習装置。 - 前記確認手段は、前記予測の要因である学習データを提示する
ことを特徴とする請求項1に記載のモデル学習装置。 - 前記学習手段は、装置が搭載したモデルを更新することについての確証を得たのち、再学習した前記モデルを前記装置に適用する
ことを特徴とする請求項1または2に記載のモデル学習装置。 - 前記予測の要因に関する説明のテキストデータを生成する出力手段をさらに備えた
ことを特徴とする請求項1から3のいずれか1項に記載のモデル学習装置。 - 前記出力手段は、前記予測の要因に関する説明の要求に応じて、前記予測の要因に関する説明のテキストデータを生成する
ことを特徴とする請求項4に記載のモデル学習装置。 - 前記構成手段は、前記予測の要因となる学習データを除いて、前記学習データセットを構成する
ことを特徴とする請求項4または5に記載のモデル学習装置。 - 前記構成手段は、入力された学習データを含めて、前記学習データセットを構成する
ことを特徴とする請求項1に記載のモデル学習装置。 - コンピュータが、
学習データセットを用いて学習されたモデルによる予測の要因を検索し、
前記予測の要因を提示して、前記モデルを再学習することの要否を確認し、
前記予測の要因に基づいて、前記学習データセットを再構成し、
前記再構成された学習データセットを用いて、前記モデルを再学習する
モデル学習方法であって、
前記コンピュータが、
前記モデルを再学習するための学習データを入力することを受け付け、
ユーザに再学習の要望があることが確認された場合、前記学習データの入力を受け付けることを知らせるメッセージを、ユーザ端末へ送信し、前記ユーザ端末から、前記ユーザによって入力された前記学習データを受信した場合、受信した前記学習データを用いて、前記学習データセットを再構成する、
モデル学習方法。 - 学習データセットを用いて学習されたモデルによる予測の要因を検索することと、
前記予測の要因を提示して、前記モデルを再学習することの要否を確認することと、
前記予測の要因に基づいて、前記学習データセットを再構成することと、
前記再構成された学習データセットを用いて、前記モデルを再学習することと
をコンピュータに実行させるためのプログラムであって、
前記モデルを再学習するための学習データを入力することを受け付けることと、
ユーザに再学習の要望があることが確認された場合、前記学習データの入力を受け付けることを知らせるメッセージを、ユーザ端末へ送信し、前記ユーザ端末から、前記ユーザによって入力された前記学習データを受信した場合、受信した前記学習データを用いて、前記学習データセットを再構成すること、
を前記コンピュータに実行させるためのプログラム。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2021030341A JP7636060B2 (ja) | 2021-02-26 | 2021-02-26 | モデル学習装置、モデル学習方法、およびプログラム |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2021030341A JP7636060B2 (ja) | 2021-02-26 | 2021-02-26 | モデル学習装置、モデル学習方法、およびプログラム |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2022131406A JP2022131406A (ja) | 2022-09-07 |
| JP7636060B2 true JP7636060B2 (ja) | 2025-02-26 |
Family
ID=83153139
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2021030341A Active JP7636060B2 (ja) | 2021-02-26 | 2021-02-26 | モデル学習装置、モデル学習方法、およびプログラム |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP7636060B2 (ja) |
Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2019087561A1 (ja) | 2017-10-31 | 2019-05-09 | 株式会社デンソー | 推論装置、推論方法、プログラムおよび持続的有形コンピュータ読み取り媒体 |
| JP2019087044A (ja) | 2017-11-07 | 2019-06-06 | オムロン株式会社 | 検査装置、データ生成装置、データ生成方法及びデータ生成プログラム |
| WO2020202731A1 (ja) | 2019-04-04 | 2020-10-08 | ソニー株式会社 | 情報処理システム及び情報処理方法 |
| JP2021060692A (ja) | 2019-10-03 | 2021-04-15 | 株式会社東芝 | 推論結果評価システム、推論結果評価装置及びその方法 |
-
2021
- 2021-02-26 JP JP2021030341A patent/JP7636060B2/ja active Active
Patent Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2019087561A1 (ja) | 2017-10-31 | 2019-05-09 | 株式会社デンソー | 推論装置、推論方法、プログラムおよび持続的有形コンピュータ読み取り媒体 |
| JP2019087044A (ja) | 2017-11-07 | 2019-06-06 | オムロン株式会社 | 検査装置、データ生成装置、データ生成方法及びデータ生成プログラム |
| WO2020202731A1 (ja) | 2019-04-04 | 2020-10-08 | ソニー株式会社 | 情報処理システム及び情報処理方法 |
| JP2021060692A (ja) | 2019-10-03 | 2021-04-15 | 株式会社東芝 | 推論結果評価システム、推論結果評価装置及びその方法 |
Also Published As
| Publication number | Publication date |
|---|---|
| JP2022131406A (ja) | 2022-09-07 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN111226193B (zh) | 电子设备及改变聊天机器人的方法 | |
| CN111418198B (zh) | 提供文本相关图像的电子装置及其操作方法 | |
| US11465294B2 (en) | Artificial intelligence robot for performing cleaning using pollution log and method for same | |
| KR102916049B1 (ko) | 외부 장치를 등록하는 대화형 제어 시스템 및 방법 | |
| KR102818111B1 (ko) | 인공 지능 모델을 재구성하기 위한 전자 장치 및 그의 제어 방법 | |
| US8321221B2 (en) | Speech communication system and method, and robot apparatus | |
| KR102811794B1 (ko) | 인공 지능 시스템의 동작을 관리하는 인공 지능 장치 및 그 방법 | |
| CN115551681A (zh) | 训练和/或利用用于基于自然语言的机器人控制中的机器学习模型 | |
| KR102956975B1 (ko) | 전자장치 및 그 제어방법 | |
| US9436276B2 (en) | Second-person avatars | |
| KR102822079B1 (ko) | 전자 장치 및 그의 제어 방법 | |
| US9117316B1 (en) | Social identity models for automated entity interactions | |
| KR102245911B1 (ko) | 인공 지능을 이용하여, 아이템의 정보를 제공하는 냉장고 및 그의 동작 방법 | |
| US20190360717A1 (en) | Artificial intelligence device capable of automatically checking ventilation situation and method of operating the same | |
| US20230036080A1 (en) | Device and method for providing recommended words for character input | |
| US20210118447A1 (en) | Artificial intelligence apparatus for generating recipe information and method thereof | |
| KR102746515B1 (ko) | 인공 신경망을 이용하여 로봇을 제어하는 제어 서버 및 방법과, 이를 구현하는 로봇 | |
| KR20190105403A (ko) | 전자 장치, 전자 장치와 결합 가능한 외부 디바이스 및 이의 디스플레이 방법 | |
| US20210137311A1 (en) | Artificial intelligence device and operating method thereof | |
| US11739464B2 (en) | Washing machine providing fitted default washing options for user using learning method based on artificial intelligence and a system including the same | |
| US20210155262A1 (en) | Electronic apparatus and operation method thereof | |
| EP3572987A1 (en) | Information processing device and information processing method | |
| JP2022131406A (ja) | モデル学習装置、モデル学習方法、およびプログラム | |
| KR20210059899A (ko) | 인공 지능 장치 및 그의 동작 방법 | |
| CN119227777A (zh) | 在断开的客户端的情况下利用模型多样性和备份的联邦学习 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| RD01 | Notification of change of attorney |
Free format text: JAPANESE INTERMEDIATE CODE: A7421 Effective date: 20211110 |
|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20240112 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20241029 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20241029 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20241225 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20250114 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20250206 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 7636060 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |