JP7638542B2 - 電磁グリッパ - Google Patents
電磁グリッパ Download PDFInfo
- Publication number
- JP7638542B2 JP7638542B2 JP2022533155A JP2022533155A JP7638542B2 JP 7638542 B2 JP7638542 B2 JP 7638542B2 JP 2022533155 A JP2022533155 A JP 2022533155A JP 2022533155 A JP2022533155 A JP 2022533155A JP 7638542 B2 JP7638542 B2 JP 7638542B2
- Authority
- JP
- Japan
- Prior art keywords
- gripper
- movable
- permanent magnet
- stator
- movable gripper
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images





Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J15/00—Gripping heads and other end effectors
- B25J15/02—Gripping heads and other end effectors servo-actuated
- B25J15/0246—Gripping heads and other end effectors servo-actuated actuated by an electromagnet
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J15/00—Gripping heads and other end effectors
- B25J15/02—Gripping heads and other end effectors servo-actuated
- B25J15/0253—Gripping heads and other end effectors servo-actuated comprising parallel grippers
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J15/00—Gripping heads and other end effectors
- B25J15/08—Gripping heads and other end effectors having finger members
- B25J15/083—Gripping heads and other end effectors having finger members with means for locking the fingers in an open or closed position
Landscapes
- Engineering & Computer Science (AREA)
- Robotics (AREA)
- Mechanical Engineering (AREA)
- Reciprocating, Oscillating Or Vibrating Motors (AREA)
- Manipulator (AREA)
- Linear Motors (AREA)
Description
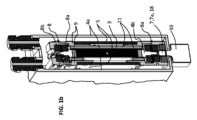
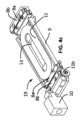
グリッパ機構1
ステータ2
永久磁石3
磁気回路電機子5
電機子横方向(外側)部分5a
ハウジング4
外側部分4a
中央(内側)部分4b
支持フレーム部分16
ベアリング部分17
ベアリング8
固定部分8a
可動部分8b
可動グリッパ19
支持部分9
コイル装着キャビティ13
コイル11
グリッパフィンガ10
グリッパインサート(交換可能、図示せず)
ベアリング部分14
磁気ロック7
中央磁気ロック7a
外側磁気ロック7b
永久磁石18
相補的磁気ロック部分15a、15b(強磁性/軟磁性材料または永久磁石)
スペーサ要素21
強磁性電機子22
(1) ステータ(2)と、リニアベアリング(8)を介して前記ステータ(2)に移動可能に結合された一対の可動グリッパと、を含むグリッパ機構(1)であって、前記ステータは、ハウジング(4)と、前記ハウジング(4)内に装着された永久磁石(3)と、を含み、各可動グリッパ(19)は、支持部分(9)と、前記支持部分(9)に装着されたコイル(11)と、前記支持部分(9)に結合されたグリッパフィンガ(10)と、を含み、前記コイル(11)は、前記ステータに対する前記可動グリッパの変位を作動させるために、前記永久磁石(3)の磁場と反対の磁場を生成するように構成され、前記グリッパ機構は、前記ステータ(2)および前記可動グリッパ(19)それぞれの一方に装着された第1の永久磁石(18)と、前記ステータ(2)および前記可動グリッパ(19)それぞれの他方に装着された相補的軟磁性材料部分または磁石と、を含み、前記可動グリッパを前記可動グリッパ(19)の閉鎖位置または開放位置の少なくとも一方に磁気でロックするように構成された、少なくとも1つの磁気ロック機構(7)をさらに含む、グリッパ機構。
(2) 前記磁気ロック機構(7)は、前記可動グリッパが開放位置および閉鎖位置の両方で磁力によって保持されるように配置された第2の永久磁石(18)を含む、実施態様1に記載のグリッパ機構。
(3) 前記可動グリッパおよび前記ステータは、前記開放位置および/または前記閉鎖位置において前記可動グリッパと前記ステータとの間の当接の位置にスペーサ要素を含み、前記スペーサ要素は、前記永久磁石と前記相補的軟磁性材料部分または磁石との間の磁場ギャップを維持するように構成されている、実施態様1に記載のグリッパ機構。
(4) 前記磁気ロック機構の前記第1の永久磁石(18)は、前記可動グリッパの並進運動方向(D)において前記可動グリッパ(19)間の実質的に中央に位置付けられている、実施態様1に記載のグリッパ機構。
(5) 前記可動グリッパ(19)は、前記ステータハウジング(4、4a、4b)に装着された前記永久磁石と相補的な強磁性部分(15a、15b)を含む、実施態様4に記載のグリッパ機構。
(7) 前記永久磁石(3)は、前記可動グリッパの変位方向に平行な平面で見た前記永久磁石の長さまたは高さよりも実質的に小さい厚さ(W)を有する実質的に平坦な形状を有し、前記厚さは、前記変位方向(D)に平行な前記平面に直交する方向(T)に測定されたものである、実施態様1に記載のグリッパ機構。
(8) 前記永久磁石(3)は、実質的に平坦な矩形の形状を有する、実施態様7に記載のグリッパ機構。
(9) 前記ステータ(2)は、前記ハウジングの外側対向側面に装着された軟磁性材料の電機子外側部分(5a)を含む磁気回路電機子(5)を含み、前記電機子外側部分と前記永久磁石(3)との間にエアギャップが形成され、その中で前記可動グリッパの前記コイル(11)が位置付けられて変位する、実施態様1に記載のグリッパ機構。
(10) 前記電機子外側部分は、実質的に同じサイズ以上の前記永久磁石に面する表面積を有する、実施態様9に記載のグリッパ機構。
(12) 前記永久磁石は、前記一対の可動グリッパ(19)の前記コイル(11)間の中央に位置付けられ、前記永久磁石の極N-Sが、前記可動グリッパの並進運動方向(D)と実質的に平行な方向に配置されている、実施態様1に記載のグリッパ機構。
(13) 各可動グリッパの前記コイル(11)は、前記可動グリッパの並進運動方向における長さ(L1)を有し、これは、前記永久磁石(3)の前記可動グリッパの並進運動方向における長さよりも短く、好ましくは、前記可動グリッパの並進運動方向における前記長さ(L1)は、前記永久磁石(3)の前記可動グリッパの並進運動方向における前記長さの70%未満、より好ましくは60%未満である、実施態様1に記載のグリッパ機構。
Claims (13)
- ステータ(2)と、リニアベアリング(8)を介して前記ステータ(2)に移動可能に結合された一対の可動グリッパと、を含むグリッパ機構(1)であって、前記ステータは、ハウジング(4)と、前記ハウジング(4)内に装着された永久磁石(3)と、を含み、各可動グリッパ(19)は、支持部分(9)と、前記支持部分(9)に装着されたコイル(11)と、前記支持部分(9)に結合されたグリッパフィンガ(10)と、を含み、前記コイル(11)は、前記ステータに対する前記可動グリッパの変位を作動させるために、前記永久磁石(3)の磁場と反対の磁場を生成するように構成され、前記グリッパ機構は、前記ステータ(2)および前記可動グリッパ(19)それぞれの一方に装着された第1の永久磁石(18)と、前記ステータ(2)および前記可動グリッパ(19)それぞれの他方に装着された相補的軟磁性材料部分または磁石と、を含み、前記可動グリッパを前記可動グリッパ(19)の閉鎖位置または開放位置の少なくとも一方に磁気でロックするように構成された、少なくとも1つの磁気ロック機構(7)をさらに含む、グリッパ機構。
- 前記磁気ロック機構(7)は、前記可動グリッパが前記開放位置および前記閉鎖位置の両方で磁力によって保持されるように配置された第2の永久磁石(18)を含む、請求項1に記載のグリッパ機構。
- 前記可動グリッパおよび前記ステータは、前記開放位置および/または前記閉鎖位置において前記可動グリッパと前記ステータとの間の当接の位置にスペーサ要素を含み、前記スペーサ要素は、前記第1の永久磁石(18)と前記相補的軟磁性材料部分または磁石との間の磁場ギャップを維持するように構成されている、請求項1に記載のグリッパ機構。
- 前記磁気ロック機構の前記第1の永久磁石(18)は、前記可動グリッパの並進運動方向(D)において前記可動グリッパ(19)間の実質的に中央に位置付けられている、請求項1に記載のグリッパ機構。
- 前記可動グリッパ(19)は、前記ステータの前記ハウジング(4)に装着された前記第1の永久磁石(18)と相補的な強磁性部分(15a、15b)を含む、請求項4に記載のグリッパ機構。
- 前記ステータ(2)は、ハウジング外側部分(4a)を含み、前記第2の永久磁石(18)の少なくとも1つは、前記ステータ(2)の前記ハウジング外側部分(4a)および前記可動グリッパの端部の一方に装着され、少なくとも1つの前記相補的軟磁性材料部分または磁石は、前記ハウジング外側部分(4a)および前記可動グリッパの前記端部の他方に装着されている、請求項2に記載のグリッパ機構。
- 前記永久磁石(3)は、前記可動グリッパの変位方向に平行な平面で見た前記永久磁石(3)の長さまたは高さよりも実質的に小さい厚さ(W)を有する実質的に平坦な形状を有し、前記厚さは、前記変位方向(D)に平行な前記平面に直交する方向(T)に測定されたものである、請求項1に記載のグリッパ機構。
- 前記永久磁石(3)は、実質的に平坦な矩形の形状を有する、請求項7に記載のグリッパ機構。
- 前記ステータ(2)は、前記ハウジングの外側対向側面に装着された軟磁性材料の電機子外側部分(5a)を含む磁気回路電機子(5)を含み、前記電機子外側部分と前記永久磁石(3)との間にエアギャップが形成され、その中で前記可動グリッパの前記コイル(11)が位置付けられて変位する、請求項1に記載のグリッパ機構。
- 前記電機子外側部分は、前記永久磁石(3)に面する表面を有する、請求項9に記載のグリッパ機構。
- 前記電機子外側部分は、実質的に平坦で薄い部分である、請求項10に記載のグリッパ機構。
- 前記永久磁石(3)は、前記一対の可動グリッパ(19)の前記コイル(11)間の中央に位置付けられ、前記永久磁石の極N-Sが、前記可動グリッパの並進運動方向(D)と実質的に平行な方向に配置されている、請求項1に記載のグリッパ機構。
- 各可動グリッパの前記コイル(11)は、前記可動グリッパの並進運動方向における長さ(L1)を有し、これは、前記永久磁石(3)の前記可動グリッパの並進運動方向における長さよりも短い、請求項1に記載のグリッパ機構。
Applications Claiming Priority (3)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| EP19213371.8A EP3831550B8 (en) | 2019-12-03 | 2019-12-03 | Electromagnetically actuated clamping gripper |
| EP19213371.8 | 2019-12-03 | ||
| PCT/EP2020/084069 WO2021110653A1 (en) | 2019-12-03 | 2020-12-01 | Electromagnetic gripper |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2023504526A JP2023504526A (ja) | 2023-02-03 |
| JP7638542B2 true JP7638542B2 (ja) | 2025-03-04 |
Family
ID=68771394
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2022533155A Active JP7638542B2 (ja) | 2019-12-03 | 2020-12-01 | 電磁グリッパ |
Country Status (6)
| Country | Link |
|---|---|
| US (1) | US11731288B2 (ja) |
| EP (1) | EP3831550B8 (ja) |
| JP (1) | JP7638542B2 (ja) |
| CN (1) | CN114929439B (ja) |
| ES (1) | ES2934465T3 (ja) |
| WO (1) | WO2021110653A1 (ja) |
Families Citing this family (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE102019119125A1 (de) * | 2019-07-15 | 2021-01-21 | Festo Se & Co. Kg | Greifvorrichtung |
| KR102925398B1 (ko) * | 2021-06-23 | 2026-02-10 | 현대모비스 주식회사 | 협동로봇을 이용하는 부품 체결시스템 및 이의 체결방법 |
| CN116079685B (zh) * | 2023-01-05 | 2025-11-18 | 苏州迪纳精密设备有限公司 | 单驱动型电磁微夹持器 |
Citations (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2004136400A (ja) | 2002-10-17 | 2004-05-13 | Toshiba Corp | チャック装置 |
Family Cites Families (10)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CA1276710C (en) * | 1983-11-30 | 1990-11-20 | Kazuo Asakawa | Robot force controlling system |
| US4878705A (en) * | 1988-03-18 | 1989-11-07 | Texas Instruments Incorporated | Robot gripper passively locked |
| US5775755A (en) * | 1997-03-19 | 1998-07-07 | Duratech, Inc. | Tube gripper device |
| US6076875A (en) * | 1998-02-18 | 2000-06-20 | Systems, Machines, Automation Components, Corporation | Gripper for linear voice coil actuator |
| US6626476B1 (en) * | 2000-07-18 | 2003-09-30 | Applied Materials, Inc. | Robotic gripper apparatus |
| US8186733B2 (en) * | 2009-01-02 | 2012-05-29 | Delaware Capital Formation, Inc. | Solenoid gripper |
| FR2956392A1 (fr) * | 2010-02-15 | 2011-08-19 | Sidel Participations | Dispositif de transfert d'objet et pince correspondante |
| WO2016078650A2 (de) * | 2014-11-18 | 2016-05-26 | Technische Universität Dresden | Greifer umfassend koordiniert bewegliche greifelemente |
| DE102016219974B3 (de) * | 2016-10-13 | 2018-03-08 | BSH Hausgeräte GmbH | Elektrischer Antriebsmotor |
| CN108381594A (zh) * | 2018-05-18 | 2018-08-10 | 广东交通职业技术学院 | 一种磁性夹具 |
-
2019
- 2019-12-03 ES ES19213371T patent/ES2934465T3/es active Active
- 2019-12-03 EP EP19213371.8A patent/EP3831550B8/en active Active
-
2020
- 2020-12-01 WO PCT/EP2020/084069 patent/WO2021110653A1/en not_active Ceased
- 2020-12-01 US US17/781,872 patent/US11731288B2/en active Active
- 2020-12-01 CN CN202080084497.3A patent/CN114929439B/zh active Active
- 2020-12-01 JP JP2022533155A patent/JP7638542B2/ja active Active
Patent Citations (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2004136400A (ja) | 2002-10-17 | 2004-05-13 | Toshiba Corp | チャック装置 |
Also Published As
| Publication number | Publication date |
|---|---|
| US20230001589A1 (en) | 2023-01-05 |
| WO2021110653A1 (en) | 2021-06-10 |
| JP2023504526A (ja) | 2023-02-03 |
| US11731288B2 (en) | 2023-08-22 |
| ES2934465T3 (es) | 2023-02-22 |
| EP3831550A1 (en) | 2021-06-09 |
| EP3831550B8 (en) | 2022-10-26 |
| CN114929439B (zh) | 2025-09-02 |
| EP3831550B1 (en) | 2022-09-21 |
| CN114929439A (zh) | 2022-08-19 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US11731288B2 (en) | Electromagnetic gripper | |
| KR101024773B1 (ko) | 전자 선형 조작기 | |
| GB2367803A (en) | Chuck with jaw member position detecting means. | |
| EP1037219A2 (en) | Linear actuator | |
| KR960002519A (ko) | 전자 얼라인먼트와 주사 장치 | |
| CN1182273A (zh) | 电磁式致动器 | |
| CA1136178A (en) | Electromagnet with a moving system and permanent magnet, especially for contactors | |
| JP4667664B2 (ja) | 電力用開閉装置 | |
| KR101943364B1 (ko) | 전자개폐기 | |
| US20070057579A1 (en) | Moving magnet type linear actuator | |
| EP2395519B1 (en) | Bistable permanent magnetic actuator | |
| US20240283345A1 (en) | Double-sided linear motor | |
| TWI796779B (zh) | 磁性軸承裝置及定位系統 | |
| JP5113436B2 (ja) | リニアモータ駆動の軸送り装置 | |
| US7498700B2 (en) | Linear drive system | |
| EP2439836A2 (en) | Linear motor and stage device | |
| KR20160102761A (ko) | 자기 부상 모듈 및 자기 부상 모듈을 포함하는 리니어 모터 | |
| JP2024514729A (ja) | リニアモータモジュール | |
| EP1594214A1 (en) | Driving unit | |
| JP6198449B2 (ja) | 電磁石装置 | |
| CN105281536A (zh) | 用于xy工作台的驱动器以及xy工作台 | |
| KR100423118B1 (ko) | 리니어 모터 | |
| CN111156269B (zh) | 一种刹车装置、运动组件及自动化设备 | |
| JP2004259570A (ja) | 開閉機器操作装置用電磁石 | |
| EP1338836A1 (en) | Stop valve drive device operated by electromagnetic actuator |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20230904 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20240724 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20240806 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20241105 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20250114 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20250212 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 7638542 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |