JP7655112B2 - 三次元造形装置 - Google Patents

三次元造形装置 Download PDF

Info

Publication number
JP7655112B2
JP7655112B2 JP2021104750A JP2021104750A JP7655112B2 JP 7655112 B2 JP7655112 B2 JP 7655112B2 JP 2021104750 A JP2021104750 A JP 2021104750A JP 2021104750 A JP2021104750 A JP 2021104750A JP 7655112 B2 JP7655112 B2 JP 7655112B2
Authority
JP
Japan
Prior art keywords
unit
modeling
stage
dimensional
light
Prior art date
Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
Active
Application number
JP2021104750A
Other languages
English (en)
Other versions
JP2023003589A (ja
Inventor
直樹 宍戸
明 北原
Current Assignee (The listed assignees may be inaccurate. Google has not performed a legal analysis and makes no representation or warranty as to the accuracy of the list.)
Seiko Epson Corp
Original Assignee
Seiko Epson Corp
Priority date (The priority date is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the date listed.)
Filing date
Publication date
Application filed by Seiko Epson Corp filed Critical Seiko Epson Corp
Priority to JP2021104750A priority Critical patent/JP7655112B2/ja
Priority to US17/808,475 priority patent/US12485620B2/en
Publication of JP2023003589A publication Critical patent/JP2023003589A/ja
Application granted granted Critical
Publication of JP7655112B2 publication Critical patent/JP7655112B2/ja
Active legal-status Critical Current
Anticipated expiration legal-status Critical

Links

Images

Classifications

    • BPERFORMING OPERATIONS; TRANSPORTING
    • B29WORKING OF PLASTICS; WORKING OF SUBSTANCES IN A PLASTIC STATE IN GENERAL
    • B29CSHAPING OR JOINING OF PLASTICS; SHAPING OF MATERIAL IN A PLASTIC STATE, NOT OTHERWISE PROVIDED FOR; AFTER-TREATMENT OF THE SHAPED PRODUCTS, e.g. REPAIRING
    • B29C64/00Additive manufacturing, i.e. manufacturing of three-dimensional [3D] objects by additive deposition, additive agglomeration or additive layering, e.g. by 3D printing, stereolithography or selective laser sintering
    • B29C64/30Auxiliary operations or equipment
    • B29C64/386Data acquisition or data processing for additive manufacturing
    • B29C64/393Data acquisition or data processing for additive manufacturing for controlling or regulating additive manufacturing processes
    • BPERFORMING OPERATIONS; TRANSPORTING
    • B29WORKING OF PLASTICS; WORKING OF SUBSTANCES IN A PLASTIC STATE IN GENERAL
    • B29CSHAPING OR JOINING OF PLASTICS; SHAPING OF MATERIAL IN A PLASTIC STATE, NOT OTHERWISE PROVIDED FOR; AFTER-TREATMENT OF THE SHAPED PRODUCTS, e.g. REPAIRING
    • B29C64/00Additive manufacturing, i.e. manufacturing of three-dimensional [3D] objects by additive deposition, additive agglomeration or additive layering, e.g. by 3D printing, stereolithography or selective laser sintering
    • B29C64/10Processes of additive manufacturing
    • B29C64/106Processes of additive manufacturing using only liquids or viscous materials, e.g. depositing a continuous bead of viscous material
    • B29C64/118Processes of additive manufacturing using only liquids or viscous materials, e.g. depositing a continuous bead of viscous material using filamentary material being melted, e.g. fused deposition modelling [FDM]
    • BPERFORMING OPERATIONS; TRANSPORTING
    • B29WORKING OF PLASTICS; WORKING OF SUBSTANCES IN A PLASTIC STATE IN GENERAL
    • B29CSHAPING OR JOINING OF PLASTICS; SHAPING OF MATERIAL IN A PLASTIC STATE, NOT OTHERWISE PROVIDED FOR; AFTER-TREATMENT OF THE SHAPED PRODUCTS, e.g. REPAIRING
    • B29C64/00Additive manufacturing, i.e. manufacturing of three-dimensional [3D] objects by additive deposition, additive agglomeration or additive layering, e.g. by 3D printing, stereolithography or selective laser sintering
    • B29C64/20Apparatus for additive manufacturing; Details thereof or accessories therefor
    • B29C64/205Means for applying layers
    • B29C64/209Heads; Nozzles
    • BPERFORMING OPERATIONS; TRANSPORTING
    • B29WORKING OF PLASTICS; WORKING OF SUBSTANCES IN A PLASTIC STATE IN GENERAL
    • B29CSHAPING OR JOINING OF PLASTICS; SHAPING OF MATERIAL IN A PLASTIC STATE, NOT OTHERWISE PROVIDED FOR; AFTER-TREATMENT OF THE SHAPED PRODUCTS, e.g. REPAIRING
    • B29C64/00Additive manufacturing, i.e. manufacturing of three-dimensional [3D] objects by additive deposition, additive agglomeration or additive layering, e.g. by 3D printing, stereolithography or selective laser sintering
    • B29C64/20Apparatus for additive manufacturing; Details thereof or accessories therefor
    • B29C64/295Heating elements
    • BPERFORMING OPERATIONS; TRANSPORTING
    • B33ADDITIVE MANUFACTURING TECHNOLOGY
    • B33YADDITIVE MANUFACTURING, i.e. MANUFACTURING OF THREE-DIMENSIONAL [3D] OBJECTS BY ADDITIVE DEPOSITION, ADDITIVE AGGLOMERATION OR ADDITIVE LAYERING, e.g. BY 3D PRINTING, STEREOLITHOGRAPHY OR SELECTIVE LASER SINTERING
    • B33Y10/00Processes of additive manufacturing
    • BPERFORMING OPERATIONS; TRANSPORTING
    • B33ADDITIVE MANUFACTURING TECHNOLOGY
    • B33YADDITIVE MANUFACTURING, i.e. MANUFACTURING OF THREE-DIMENSIONAL [3D] OBJECTS BY ADDITIVE DEPOSITION, ADDITIVE AGGLOMERATION OR ADDITIVE LAYERING, e.g. BY 3D PRINTING, STEREOLITHOGRAPHY OR SELECTIVE LASER SINTERING
    • B33Y30/00Apparatus for additive manufacturing; Details thereof or accessories therefor
    • BPERFORMING OPERATIONS; TRANSPORTING
    • B33ADDITIVE MANUFACTURING TECHNOLOGY
    • B33YADDITIVE MANUFACTURING, i.e. MANUFACTURING OF THREE-DIMENSIONAL [3D] OBJECTS BY ADDITIVE DEPOSITION, ADDITIVE AGGLOMERATION OR ADDITIVE LAYERING, e.g. BY 3D PRINTING, STEREOLITHOGRAPHY OR SELECTIVE LASER SINTERING
    • B33Y50/00Data acquisition or data processing for additive manufacturing
    • B33Y50/02Data acquisition or data processing for additive manufacturing for controlling or regulating additive manufacturing processes
    • YGENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
    • Y02TECHNOLOGIES OR APPLICATIONS FOR MITIGATION OR ADAPTATION AGAINST CLIMATE CHANGE
    • Y02PCLIMATE CHANGE MITIGATION TECHNOLOGIES IN THE PRODUCTION OR PROCESSING OF GOODS
    • Y02P10/00Technologies related to metal processing
    • Y02P10/25Process efficiency

Landscapes

  • Chemical & Material Sciences (AREA)
  • Engineering & Computer Science (AREA)
  • Materials Engineering (AREA)
  • Manufacturing & Machinery (AREA)
  • Physics & Mathematics (AREA)
  • Mechanical Engineering (AREA)
  • Optics & Photonics (AREA)

Description

本開示は、三次元造形装置に関する。
三次元造形装置に関して、特許文献1には、造形中の造形層の温度を検知し、造形状況を監視しながら造形物を造形する技術が開示されている。
特開2020-151933号公報
上記のような三次元造形装置において、先の造形物の造形完了後、先の造形物がステージ上に残っている状態で次の造形物の造形が開始される場合があり、先の造形物と装置との接触によって、先の造形物や装置が破損する虞があった。
本開示の一形態によれば、三次元造形装置が提供される。この三次元造形装置は、ノズル開口を有し、前記ノズル開口から造形材料を吐出する吐出部と、前記吐出部から吐出された前記造形材料を支持する造形面を有するステージと、前記造形面に支持された前記造形材料を検知するセンサー部と、前記吐出部を制御して、前記造形材料を前記造形面に積層して三次元造形物を造形する制御部と、を備える。前記制御部は、前記三次元造形物の造形の開始に先立って、前記センサー部を制御して、前記造形面に残存する前記造形材料を検知する残存検知工程を実行する。
第1実施形態における三次元造形装置の概略構成を示す第1の図。 第1実施形態における三次元造形装置の概略構成を示す第2の図。 スクリューの溝形成面側の構成を示す概略斜視図。 バレルのスクリュー対向面側の構成を示す上面図。 三次元造形物が造形される様子を模式的に示す図。 三次元造形処理のフローチャート。 センサー部が開始位置に位置している様子を示す上面図。 センサー部が終了位置に位置している様子を示す上面図。 残存検知工程における検知光のY方向における軌跡を説明する図。 残存検知処理のフローチャート。 第2実施形態における三次元造形装置の概略構成を示す図。 三次元造形物のY方向における寸法が測定される様子の例を示す図。 三次元造形物のZ方向における寸法が測定される様子の例を示す図。 第3実施形態における三次元造形装置の概略構成を示す図。
A.第1実施形態:
図1は、第1実施形態における三次元造形装置100の概略構成を示す第1の図である。図2は、第1実施形態における三次元造形装置100の概略構成を示す第2の図である。図1及び図2には、互いに直交するX,Y,Z方向に沿った矢印が表されている。X,Y,Z方向は、互いに直交する3つの空間軸であるX軸、Y軸、Z軸に沿った方向であり、それぞれ、X軸、Y軸、Z軸に沿う一方側の方向と、その反対方向とを、両方含む。X軸及びY軸は、水平面に沿った軸であり、Z軸は、鉛直線に沿った軸である。-Z方向は、鉛直方向であり、+Z方向は、鉛直方向とは逆向きの方向である。-Z方向のことを「下」ともいい、+Z方向のことを「上」ともいう。他の図においても、X,Y,Z方向に沿った矢印が、適宜、表されている。図1及び図2におけるX,Y,Z方向と、他の図におけるX,Y,Z方向とは、同じ方向を表している。また、本明細書中で、直交とは、90°±10°の範囲を含む。
図1及び図2に示すように、三次元造形装置100は、吐出部200と、ステージ300と、位置変更部400と、制御部500と、センサー部600と、加熱部700と、報知部800とを備える。
吐出部200は、制御部500の制御下で、固体状態の材料を溶融させてペースト状にした造形材料を、三次元造形物の基台となる造形用のステージ300上に吐出する。図2に示すように、吐出部200は、造形材料に転化される前の材料の供給源である材料供給部20と、材料を可塑化して造形材料を生成する可塑化部30と、生成された造形材料を吐出するノズル61とを備える。吐出部200のことを、ヘッドと呼ぶこともある。
材料供給部20には、ペレットや粉末等の状態の材料が収容されている。本実施形態では、ペレット状に形成されたABS樹脂が材料として用いられる。本実施形態における材料供給部20は、ホッパーによって構成されている。材料供給部20の下方には、材料供給部20と可塑化部30との間を接続する供給路22が設けられている。材料供給部20は、供給路22を介して、可塑化部30に材料を供給する。
可塑化部30は、スクリューケース31と、駆動モーター32と、スクリュー40と、バレル50とを備えている。可塑化部30は、材料供給部20から供給された材料の少なくとも一部を可塑化し、流動性を有するペースト状の造形材料を生成して、ノズル61に供給する。「可塑化」とは、熱可塑性を有する材料に熱が加わり溶融することを意味する。「溶融」とは、熱可塑性を有する材料が融点以上の温度に加熱されて液状になることのみならず、熱可塑性を有する材料がガラス転移点以上の温度に加熱されることにより軟化し、流動性が発現することをも意味する。なお、本実施形態のスクリュー40は、いわゆるフラットスクリューであり、「スクロール」と呼ばれることもある。
スクリューケース31は、スクリュー40を収容するための筐体である。スクリューケース31の下面には、バレル50が固定されており、スクリューケース31とバレル50とによって囲まれた空間に、スクリュー40が収容されている。スクリュー40は、バレル50に対向する面に、溝45が形成された溝形成面42を有している。スクリューケース31の上面には、駆動モーター32が固定されている。駆動モーター32の回転軸は、スクリュー40の上面41側に接続されている。なお、駆動モーター32は、直接、スクリュー40と接続されていなくてもよく、例えば、スクリュー40と駆動モーター32とは、減速機を介して接続されていてもよい。駆動モーター32は、制御部500の制御下で駆動される。
バレル50は、スクリュー40の下方に配置されている。バレル50は、スクリュー40の溝形成面42に対向するスクリュー対向面52を有している。バレル50には、スクリュー40の中心軸RX上に、後述するノズル61のノズル流路65に連通する連通孔56が設けられている。バレル50には、スクリュー40の溝45に対向する位置にヒーター58が内蔵されている。ヒーター58の温度は、制御部500によって制御される。
図3は、スクリュー40の溝形成面42側の構成を示す概略斜視図である。スクリュー40の溝形成面42の中央部47は、溝45の一端が接続されている窪みとして構成されている。中央部47は、図2に示したバレル50の連通孔56に対向する。中央部47は、中心軸RXと交差する。
溝45は、いわゆるスクロール溝を構成する。溝45は、中央部47から、スクリュー40の外周に向かって弧を描くように渦状に延びている。溝形成面42には、溝45の側壁部を構成し、各溝45に沿って延びている凸条部46が設けられている。溝45は、スクリュー40の側面43に形成された材料導入口44まで連続している。この材料導入口44は、材料供給部20の供給路22を介して供給された材料を受け入れる部分である。図2に示すように、本実施形態では、溝45は、凸条部46によって隔てられて3本分形成されている。なお、溝45の数は、3本に限られず、1本でもよいし、2本以上であってもよい。溝45は、渦状に限らず、螺旋状あるいはインボリュート曲線状であってもよいし、中央部47から外周に向かって弧を描くように延びる形状であってもよい。
図4は、バレル50のスクリュー対向面52側の構成を示す上面図である。上述したように、スクリュー対向面52の中央には、連通孔56が形成されている。スクリュー対向面52における連通孔56の周りには、複数の案内溝54が形成されている。それぞれの案内溝54は、その一端が連通孔56に接続され、連通孔56からスクリュー対向面52の外周に向かって渦状に延びている。それぞれの案内溝54は、造形材料を連通孔56に導く機能を有している。なお、案内溝54の一端が連通孔56に接続されていなくてもよい。また、バレル50には案内溝54が形成されていなくてもよい。
図2に示すように、ノズル61は、ノズル流路65と、ノズル開口62が設けられた先端面63とを備えている。ノズル流路65は、ノズル61内に形成された造形材料の流路であり、上述したバレル50の連通孔56に接続されている。先端面63は、ノズル61の、造形面311に向かって-Z方向に突出した先端部分を構成する面である。ノズル開口62は、ノズル流路65の大気に連通する側の端部に設けられた、ノズル流路65の流路断面が縮小された部分である。可塑化部30によって生成された造形材料は、連通孔56を介してノズル61へ供給され、ノズル流路65を介してノズル開口62から吐出される。
ステージ300は、ノズル61の先端面63に対向する位置に配置されている。ステージ300は、ステージ300の上面の少なくとも一部に、ノズル61のノズル開口62から吐出された造形材料が積層される造形面311を有している。本実施形態の造形面311は、X方向およびY方向に平行な矩形状の面として構成されている。三次元造形装置100は、ノズル61からステージ300の造形面311に向けて造形材料を吐出させ、造形材料の層を積層することによって三次元造形物を造形する。以下では、造形面311に造形材料が積層する方向のことを積層方向と呼ぶこともある。造形面311に沿った方向のことを第1方向と呼び、造形面311に沿った方向であって、かつ、第1方向と交差する方向のことを第2方向と呼ぶこともある。また、造形面311に垂直な方向を第3方向と呼ぶこともある。積層方向、第1方向、第2方向、および、第3方向は、それぞれ、同じ軸に沿う一方側の方向と、その反対方向とを両方含む。本実施形態では、積層方向および第3方向はZ方向であり、第1方向はX方向であり、第2方向はY方向である。
位置変更部400は、吐出部200とステージ300との相対的な位置を変化させる。本実施形態では、位置変更部400は、ステージ300をX方向およびY方向に移動させることによって、X方向およびY方向における吐出部200とステージ300との相対的な位置を変化させ、吐出部200をZ方向に沿って移動させることによって、Z方向における吐出部200とステージ300との相対的な位置を変化させる。図1に示すように、本実施形態では、位置変更部400は、ステージ300をX方向に沿って移動させる第1電動アクチュエーター410と、ステージ300と第1電動アクチュエーター410とをY方向に沿って移動させる第2電動アクチュエーター420と、吐出部200をZ方向に沿って移動させる第3電動アクチュエーター430とによって構成されている。各電動アクチュエーター410~430は、制御部500の制御下で駆動される。他の実施形態では、位置変更部400は、例えば、ステージ300をZ方向に移動させ、吐出部200をX方向およびY方向に沿って移動させてもよいし、吐出部200を移動させずにステージ300をX方向、Y方向およびZ方向に移動させてもよいし、ステージ300を移動させずに吐出部200をX方向、Y方向およびZ方向に移動させてもよい。
なお、以下では、ステージ300に対する吐出部200の相対的な位置の変化を、単に、吐出部200の移動と呼ぶこともある。本実施形態では、例えば、吐出部200に対してステージ300を+X方向に移動させたことを、吐出部200を-X方向に移動させたと言い換えることもできる。また、同様に、ステージ300に対するノズル61や、後述するセンサー部600、加熱部700の相対的な位置の変化を、単に、ノズル61や、センサー部600、加熱部700の移動と呼ぶこともある。
図1及び図2に示したセンサー部600は、造形面311に支持された造形材料を検知する。本実施形態では、センサー部600は、造形面311に支持された造形材料を光学的に検知する光学センサーによって構成されている。センサー部600は、検知光DRを放出する発光部610と、発光部610から放出された検知光DRを受光する受光部620とを有している。発光部610と受光部620とは、図示しない配線を介して、制御部500と電気的に接続されている。
本実施形態では、発光部610は、検知光DRとしてレーザー光を放出するレーザー発振器によって構成されている。図1に示すように、発光部610は、第1支持部601に支持されている。第1支持部601は、発光部610を支持する第1ホルダー602と、第1ホルダー602が固定される第1支柱603とを有している。第1支柱603は、その長手方向がZ方向に沿うように、ステージ300の+X方向の位置に配置されている。第1ホルダー602は、第1支柱603に対するZ方向における位置と、第1支柱603に対する角度とを調整可能に、第1支柱603に固定されている。本実施形態では、発光部610は、発光部610から放出される検知光DRが造形面311上を第1方向に沿って、より詳細には-X方向に進むように、第1支持部601に支持されている。なお、造形面311上とは、造形面311の上面、及び、造形面311の上面よりも上方の領域を指す。
本実施形態では、受光部620は、レーザーダイオードによって構成され、検知光DRを受けて電気信号へと変換する。受光部620は、受光部620は、第1方向、つまり、X方向において発光部610と対向するように第2支持部604に支持されている。第2支持部604は、受光部620を支持する第2ホルダー605と、第2ホルダー605が固定される第2支柱606とを有している。第2支持部604は、発光部610ではなく受光部620を支持する点を除き、第1支持部601と同様に構成されている。第2支柱606は、その長手方向がZ方向に沿うように、かつ、第2支柱606のY方向における位置と第1支柱603のY方向における位置とが一致するように、ステージ300の-X方向の位置に配置されている。従って、本実施形態では、受光部620は、X方向において、造形面311を挟んで発光部610と対向している。
本実施形態では、上述した位置変更部400は、センサー部600をステージ300に対して相対的にY方向に沿って移動させる第1移動部として機能する。より詳細には、位置変更部400の第2電動アクチュエーター420が、固定された発光部610および受光部620に対してステージ300をY方向に沿って移動させることによって、センサー部600がステージ300に対して相対的にY方向に沿って移動する。
図1及び図2に示した加熱部700は、造形面311に積層された造形材料を加熱するための部材である。本実施形態の加熱部700は、ノズル61の外周に配置され、支持部205を介して吐出部200に固定されている。支持部205は、矩形板状の外形形状を有し、支持部205の中央には、ノズル61が挿通される貫通孔が設けられている。加熱部700は、造形面311に対して平行に配置されている。加熱部700は、位置変更部400によって移動する吐出部200に従って移動する。
本実施形態の加熱部700は、ヒーターによって構成され、造形面311の全域を均一に加熱可能に構成されている。より詳細には、加熱部700の面積は、造形面311の面積よりも広く、加熱部700の外周縁は、Z方向に沿って見た時に、吐出部200に対してステージ300が移動する領域の外側に配置されている。つまり、位置変更部400によって加熱部700とステージ300との相対的な位置がどのように変化させられても、ステージ300は、Z方向に沿って見た時に、加熱部700の外周縁よりも内側に配置される。加熱部700を構成するヒーターは、例えば、ハロゲンヒーターや、ニクロム線ヒーター、カーボンヒーターであってもよいし、熱風を送出するヒーターであってもよい。
また、本実施形態では、Z方向に沿って見た時に、加熱部700とセンサー部600とは、互いに重ならない位置に配置される。より詳細には、発光部610は、加熱部700の+X方向における端部よりも+X方向の位置に配置されている。受光部620は、加熱部700の-X方向における端部よりも-X方向の位置に配置されている。
報知部800は、ユーザーに情報を報知する。本実施形態の報知部800は、制御部500に接続された液晶モニターによって構成され、視覚情報を液晶モニターに表示することによって情報を報知する。報知部800は、情報として、例えば、三次元造形装置100の制御状態等を報知する。報知部800は、例えば、吐出部200やステージ300が筐体内に設置されている場合、筐体の外部から視認可能なモニターとして筐体の外壁面に配置されてもよい。
制御部500は、三次元造形装置100全体の動作を制御する制御装置である。制御部500は、1つ、または、複数のプロセッサーと、メモリーと、外部との信号の入出力を行う入出力インターフェースとを備えるコンピューターによって構成されている。制御部500は、主記憶装置上に読み込んだプログラムや命令をプロセッサーが実行することによって、例えば、三次元造形物を造形するための三次元造形処理を実行する機能を発揮する。なお、制御部500は、コンピューターによって構成される代わりに、各機能の少なくとも一部を実現するための複数の回路を組み合わせた構成により実現されてもよい。
制御部500は、検知部510を備える。本実施形態の検知部510は、制御部500がプログラムを実行することによって実現される機能部である。検知部510として機能する制御部500は、三次元造形物の造形が開始されるのに先立って、残存検知工程を実行する。残存検知工程とは、上述したセンサー部600を制御して、造形面311に残存する造形材料である残存造形材料を検知する工程を指す。残存検知工程において検知される残存造形材料は、三次元造形物の造形が開始される前に既に造形面311に支持されている造形材料であり、例えば、造形面311に先に造形された三次元造形物や、その破片、先の三次元造形物が造形される際に吐出部200等から造形面311に落下した造形材料の残滓等である。残存検知工程の詳細については後述する。なお、他の実施形態では、検知部510は、例えば、制御部500と別体のコンピューター等によって構成されていてもよい。
三次元造形処理は、三次元造形物を造形するための処理を指す。三次元造形処理は、三次元造形装置100に設けられた操作パネルや、三次元造形装置100に接続されたコンピューターに対して、所定の開始操作がユーザーによって行われた場合に、制御部500によって実行される。なお、三次元造形処理のことを、単に造形処理と呼ぶこともある。制御部500は、例えば、図示しない入力部等を介してユーザーによる開始命令を受けた際に、三次元造形処理を開始する。
図5は、三次元造形処理によって三次元造形物OBが造形される様子を模式的に示す図である。制御部500は、造形処理において、後述する造形データに従って吐出部200と図1に示した位置変更部400とを適宜制御して、ノズル61のノズル開口62からステージ300に向けて造形材料を吐出させ、造形面311上で造形材料を固化させつつ、造形材料の層をZ方向に積層することによって、三次元造形物OBを造形する。材料の固化とは、吐出された可塑化した材料が流動性を失うことを指す。本実施形態では、造形材料は、冷えることによって熱収縮するとともに可塑性を失って固化する。
より具体的には、制御部500は、造形処理において、図5に示すように、X方向およびY方向にノズル61を移動させながら、ノズル61から造形材料を吐出させる。ノズル61から吐出された造形材料は、ノズル61の移動方向に連続して堆積されていく。これによって、ノズル61の移動経路に沿って線状に延びる部位である線状部位LPが造形される。制御部500は、上記のノズル61による走査を繰り返して層MLを形成する。制御部500は、1つの層MLを形成した後、ステージ300に対するノズル61の位置をZ方向に移動させ、これまでに形成された層MLの上に、更に層MLを積み重ねることによって造形物を造形していく。従って、造形処理において、吐出部200やノズル61は、三次元造形物OBの第1層目L1が造形されている際に最も造形面311の近くに位置し、その後、より上の層が造形されるに従って造形面311から離れていく。
制御部500は、造形処理において、ノズル61と吐出目標との間の距離を保持したまま、ノズル61から造形材料を吐出させる。吐出目標は、造形面311上に造形材料を吐出する場合は造形面311であり、既に吐出された造形材料上に造形材料を吐出する場合は、既に吐出された造形材料の上面である。ノズル61と吐出目標との間の距離のことを、ギャップGpと呼ぶこともある。
上述した線状部位LPの幅のことを線幅と呼び、高さのことを積層ピッチと呼ぶこともある。図5の例では、線幅は、線状部位LPのY方向における寸法に相当し、積層ピッチは、線状部位LPのZ方向における寸法に相当する。線幅および積層ピッチは、上述したギャップGpの大きさと、単位移動量あたりにノズル61から吐出される造形材料の量とによって定まる。例えば、ギャップGpが小さい場合、ギャップGpが大きい場合と比較して、ノズル61から吐出された造形材料がノズル61によってより吐出目標に押しつけられるため、積層ピッチが小さく、かつ、線幅が大きくなる。単位移動量あたりにノズル61から吐出される造形材料の量は、例えば、ノズル61の移動速度と、単位時間あたりにノズル61から吐出される造形材料の量とによって定まる。単位時間あたりにノズル61から吐出される造形材料の量は、例えば、ノズル開口62の径や、ノズル流路65内を流れる造形材料の流量等によって定まる。
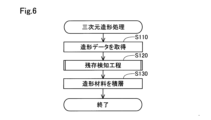
図6は、本実施形態における三次元造形処理のフローチャートである。ステップS110にて、制御部500は、外部のコンピューターや記録媒体などから造形データを取得する。造形データには、三次元造形物を形成する層毎に、ノズル61の移動経路を表す造形パスデータが含まれている。造形パスデータには、ノズル61から射出される材料の射出量を表す射出量データが関連付けられている。
ステップS120にて、制御部500は、残存検知工程を実行する。本実施形態では、制御部500は、残存検知工程において、発光部610から検知光DRを放出させながら、センサー部600をステージ300に対して第2方向、つまり、Y方向に沿って相対的に移動させることによって、残存造形材料を検知する。より詳細には、制御部500は、残存検知工程において、後述する残存検知処理を実行して、センサー部600を開始位置から終了位置に向かって、ステージ300に対して相対的に-Y方向に移動させることによって、残存造形材料を検知する。
図7は、センサー部600が開始位置に位置している様子を示す上面図である。図8は、センサー部600が終了位置に位置している様子を示す上面図である。図7および図8は、ステージ300とセンサー部600とを上から見た時の様子を示している。図7および図8には、造形面311に支持された残存造形材料の例として、先に造形された三次元造形物である残存造形物RBが示されている。図7に示すように、本実施形態における開始位置は、Z方向に沿って見た時に、開始位置に位置する発光部610から放出される検知光DRが、造形面311のY方向における一端部Eg1と重なる位置である。図8に示すように、本実施形態における終了位置は、Z方向に沿って見た時に、終了位置に位置する発光部610から放出される検知光DRが、造形面311のY方向における他端部Eg2と重なる位置である。図7および図8に示すように、一端部Eg1は、他端部Eg2の-Y方向に位置している。
図9は、残存検知工程における検知光DRのY方向における軌跡Lcを説明する図である。図9には、ステージ300と上述した残存造形物RBとを、X方向に沿って見た時の様子が示されている。軌跡Lcは、残存検知工程において、-X方向に進む検知光DRを放出する発光部610が、位置変更部400によって、開始位置から終了位置に向かって+Y方向に移動することで描かれる。
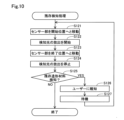
図10は、上述した図7のステップS120において実行される残存検知処理のフローチャートである。ステップS121にて、制御部500は、第1移動部として機能する位置変更部400を制御して、図7に示すように、センサー部600を開始位置へと移動させる。そして、ステップS122にて、制御部500は、発光部610から検知光DRの放出を開始する。次に、ステップS123にて、制御部500は、位置変更部400を制御してセンサー部600を+Y方向に移動させることによって、図8および図9に示すように、発光部610から検知光DRを放出させた状態で、センサー部600を終了位置まで移動させる。その後、ステップS124にて、制御部500は、検知光DRの放出を停止する。
ステップS125にて、制御部500は、造形面311に支持された残存造形材料を検知したか否かを判定する。残存検知工程において、図9に示すように、センサー部600が検知光DRによって軌跡Lcを描きながら開始位置から終了位置まで移動する期間のうち、検知光DRが残存造形物RBに照射される期間では、検知光DRが残存造形物RBに照射されない期間と比較して、受光部620によって受光される検知光DRの強度が小さくなる。一方で、例えば、造形面311上のいずれにも残存造形物RB等の残存造形材料が位置していない場合、センサー部600が開始位置から終了位置まで移動する期間、受光部620によって受光される検知光DRの強度は略一定となる。従って、制御部500は、図9のステップS125において、受光部620による検知光DRの検出値に基づいて、残存造形材料を検知できる。
より詳細には、本実施形態では、制御部500は、ステップS125において、予め定められた判定期間に亘って、受光部620による検知光DRの検出値が、予め定められた基準値よりも小さくなった場合に、残存造形材料を検知したと判定する。検知光DRの基準値は、例えば、検知光DRが残存造形材料に照射されずに受光部620によって直接受光された場合の検出値に基づいて定められてもよいし、残存造形材料の誤検知を抑制できる程度に小さい値として定められてもよい。
判定期間は、例えば、残存検知工程において検知したい造形材料の寸法に基づいて定められる。上述した検知光DRが残存造形物RBに照射される期間は、図7から図9に示した残存造形物RBのY方向における寸法Wと、センサー部600のY方向に沿った移動速度とによって定まる。そのため、センサー部600の移動速度が同じであれば、判定期間がより短い場合に、Y方向における寸法がより小さい造形材料が残存造形材料として検知され得る。従って、判定期間を、例えば、三次元造形物OBを造形する際の吐出部200等の動作に干渉しない程度に小さい造形材料を検知しない期間に定めることによって、残存検知工程において、そのように小さい造形材料を検知せずに無視できる。
なお、発光部610および受光部620のZ方向における位置を変更し、検知光DRとステージ300との間の距離を変化させることによって、残存検知工程によって検知され得る造形材料のZ方向における寸法の下限を変化させることもできる。例えば、検知光DRとステージ300との間の距離をより近付けることによって、Z方向における寸法がより小さい造形材料が残存造形材料として検知され得る。そのため、例えば、検知光DRとステージ300との間の距離がギャップGpよりも小さい距離となるように、発光部610および受光部620の位置を決定することによって、三次元造形物OBを造形する際に吐出部200と接触する可能性が造形材料を残存造形材料として検知できる。また、判定期間を定める場合と同様に、三次元造形物OBを造形する際の吐出部200等の動作に干渉しない程度に小さい造形材料を無視できるように、検知光DRとステージ300との間の距離を決定してもよい。
図10のステップS125において、残存造形材料が検知された場合、制御部500は、ステップS126にて、報知部800によって、残存造形材料が検知されたことをユーザーに報知する。次に、ステップS127にて、制御部500は、三次元造形装置100を待機させる。ユーザーは、例えば、ステップS127で三次元造形装置100が待機している間、造形面311に残存している残存造形材料を、造形面311上から取り除くことができる。制御部500は、ステップS127において、例えば、所定の期間、三次元造形装置100を待機させてもよいし、ユーザーによって所定の再開動作が入力されるまで、三次元造形装置100を待機させてもよい。ステップS127の後、制御部500は、ステップS121へと処理を戻す。
ステップS125において、残存造形材料が検知されなかった場合、制御部500は、残存検知処理を終了させる。その後、図6のステップS130にて、制御部500は、吐出部200および位置変更部400を制御して、造形面311への造形材料の積層を開始することによって、三次元造形物の造形を開始する。つまり、本実施形態では、残存検知工程は、三次元造形物の造形に先立って実行され、図10の残存検知処理におけるステップS121からS124の工程は、ステップS125において残存造形材料が検知されなくなるまで、繰り返し実行される。そのため、造形面311に残存造形材料が検知されなくなるまで、三次元造形物の造形は開始されない。
以上で説明した本実施形態の三次元造形装置100によれば、制御部500は、三次元造形物の造形に先立って、造形面311に支持された造形材料を検知するセンサー部600を制御して、残存造形材料を検知する残存検知工程を実行する。これによって、制御部500によって残存造形材料が検知された場合、三次元造形物の造形を開始する前に、造形面311から残存造形材料を取り除くことができる。そのため、三次元造形装置100の吐出部200等と残存造形材料との接触による、吐出部200等の破損を抑制できる。また、造形面311に先に造形された三次元造形物と吐出部200等との接触による、先に造形された三次元造形物の破損を抑制できる。
また、本実施形態では、センサー部600は、発光部610と、X方向において造形面311を挟んで発光部610と対向する受光部620とを有し、制御部500は、残存検知工程において、発光部610からX方向に検知光DRを放出させながら、センサー部600をステージ300に対してY方向に沿って相対的に移動させる。そのため、残存造形材料とセンサー部600とを接触させることなく、より簡易に残存造形材料を検知できる。特に、本実施形態では、開始位置は、Z方向に沿って見た時に、開始位置に位置する発光部610から放出される検知光DRが、造形面311のY方向における一端部Eg1と重なる位置であり、終了位置は、Z方向に沿って見た時に、終了位置に位置する発光部610から放出される検知光DRが、造形面311のY方向における他端部Eg2と重なる位置である。そのため、残存造形材料を、その造形面311上のX方向およびY方向における位置によることなく、より効率良く検知できる。
また、本実施形態では、制御部500は、残存検知工程において、予め定められた判定期間に亘って受光部620による検知光DRの検出値が基準値よりも小さくなった場合に、残存造形材料を検知したと判定する。これによって、判定期間を、例えば、三次元造形物を造形する際の吐出部200等の動作に干渉しない程度に小さい造形材料を検知しない期間に定めることで、残存検知工程において、そのように小さい造形材料を検知せずに無視できる。そのため、先に造形された三次元造形物や吐出部200等の破損を抑制しつつ、より効率良く三次元造形物を造形できる。
また、本実施形態では、制御部500は、残存検知工程において残存造形材料が検知されなかった場合に、三次元造形物の造形を開始する。そのため、先に造形された三次元造形物や吐出部200等の破損を抑制しつつ、三次元造形物を造形できる。
また、本実施形態では、三次元造形装置100は、吐出部200の移動に従って移動する加熱部700を備え、ノズル開口62は、Z方向において、加熱部700と造形面311との間に位置する。これによって、加熱部700がZ方向においてノズル開口62と造形面311との間に位置する形態と比較して、三次元造形物の造形中に、造形面311に積層された造形材料と加熱部700とが接触する可能性が低いため、高精度に三次元造形物を造形できる可能性が高まる。また、制御部500によって、三次元造形物の造形が開始される前に残存検知工程が実行されるため、加熱部700と造形面311に残存する造形材料との接触による、加熱部700の破損を抑制できる。また、造形面311に先に造形された三次元造形物と加熱部700との接触による、先に造形された三次元造形物の破損を抑制できる。
また、本実施形態では、Z方向に沿って見たときに、センサー部600は、加熱部700と重ならない位置に配置される。そのため、センサー部600に加熱部700の熱による影響が及ぶことが抑制される。なお、例えば、他の実施形態において、X方向およびY方向においてセンサー部600と加熱部700との位置関係を変化させることが可能に構成されている場合においても、センサー部600を、Z方向に沿って見たときに、位置変更部400によって加熱部700に対する相対的な位置がどのように変化させられても加熱部700と互いに重ならない位置に配置することによって、センサー部600に加熱部700の熱による影響が及ぶことを抑制できる。
また、本実施形態では、位置変更部400は、吐出部200をステージ300に対してZ方向に沿って移動させ、ステージ300を吐出部200に対してX方向およびY方向に移動させる。これによって、吐出部200に従って移動する加熱部700をステージ300に対してX方向およびY方向に移動させることなく、吐出部200とステージ300との相対的な位置を変更できる。そのため、吐出部200をステージ300に対してX方向およびY方向に移動させる場合と比較して、位置変更部400によって、吐出部200とステージ300との相対的な位置をより安定して変化させることができる。特に、例えば、造形面311を覆うために加熱部700がX方向およびY方向に大型化され、加熱部700の重量が増した場合であっても、吐出部200とステージ300との相対的な位置をより安定して変化させることができる。また、本実施形態のように、位置変更部400が第1移動部として機能する場合、位置変更部400が吐出部200をステージ300に対してZ方向に沿って移動させ、ステージ300を吐出部200に対してY方向に移動させることによって、センサー部600の位置を固定したまま、センサー部600をステージ300に対してY方向に沿って相対的に移動させることができる。そのため、センサー部600の位置や角度のずれが抑制され、残存検知工程における残存造形材料の検知精度が高まる。
B.第2実施形態:
図11は、第2実施形態における三次元造形装置100bの概略構成を示す図である。本実施形態では、位置変更部400bは、第1実施形態と異なり、ステージ300を吐出部200に対してX方向、Y方向、および、Z方向に移動させることによって、吐出部200をステージ300に対して相対的に移動させる。位置変更部400bは、第1移動部として機能するのに加え、センサー部600を積層方向に沿って、つまり、Z方向に沿って、ステージ300に相対的に移動させる第2移動部としても機能する。また、本実施形態では、制御部500は、三次元造形物の寸法を測定する。三次元造形装置100bの構成のうち、特に説明しない部分については、第1実施形態と同様である。
本実施形態では、制御部500は、図6に示した造形処理において造形された後の三次元造形物、つまり、完成した三次元造形物のY方向およびZ方向における寸法を測定する。より詳細には、本実施形態では、制御部500は、造形処理において、図5で説明した線状部位LPに相当する三次元造形物を造形する。そして、制御部500は、造形処理の完了後、三次元造形物の寸法を測定する。
制御部500は、センサー部600および第1移動部として機能する位置変更部400bを制御することによって、造形後の三次元造形物のY方向における寸法を測定する。より詳細には、制御部500は、発光部610から検知光DRを放出させながらセンサー部600をステージ300に対してY方向に沿って相対的に移動させることによって、造形後の三次元造形物のY方向における寸法を測定する。また、制御部500は、センサー部600および第2移動部として機能する位置変更部400bを制御することによって、造形後の三次元造形物のZ方向における寸法を測定する。より詳細には、制御部500は、発光部610から検知光DRを放出させながらセンサー部600をステージ300に対してZ方向に沿って相対的に移動させることによって、造形後の三次元造形物のZ方向における寸法を測定する。
図12は、寸法測定によって三次元造形物OB2のY方向における寸法W2が測定される様子の例を示す図である。図12には、検知光DRのY方向における軌跡Lc2が示されている。軌跡Lc2は、図9で説明した軌跡Lcと同様に、-X方向に進む検知光DRを放出する発光部610が、位置変更部400によって+Y方向に移動することで描かれる。図12に示した寸法W2は、三次元造形物OB2における造形材料の線幅に相当する。図12の例では、検知光DRが残存造形材料に照射される場合と同様に、センサー部600が+Y方向に移動する期間のうち、検知光DRが三次元造形物OB2に照射される期間、受光部620によって受光される検知光DRの強度が小さくなる。従って、制御部500は、受光部620によって受光される検知光DRの強度が小さくなった座標と、強度が再び大きくなった座標との差を算出することによって、三次元造形物OB2のY方向における寸法を測定できる。なお、他の実施形態では、制御部500は、例えば、受光部620によって受光される検知光DRの強度が小さくなる期間と、その間のセンサー部600のY方向に沿った移動速度とに基づいて、寸法W2を測定してもよい。
図13は、寸法測定によって三次元造形物OB2のZ方向における寸法Hが測定される様子の例を示す図である。図13には、寸法測定における検知光DRのZ方向における軌跡Lc3が示されている。軌跡Lc3は、-X方向に進む検知光DRを放出する発光部610が、位置変更部400によって+Z方向に移動することで描かれる。図13に示した寸法Hは、三次元造形物OB2における造形材料の積層ピッチに相当する。図13に示すように、本実施形態では、三次元造形物OB2のZ方向における寸法の測定が開始される際、検知光DRは、造形面311から距離Dだけ+Z方向側の位置を+Y方向に進んでいる。そのため、制御部500は、寸法Hを測定する際、受光される検知光DRの強度が小さくなった座標と強度が再び大きくなった座標との差に距離Dを加えた値を、寸法Hとして測定する。距離Dは、例えば、シクネスゲージ等を用いて予め測定される。また、他の実施形態では、例えば、三次元造形物OB2を、X方向やY方向において離間した2つの略等しい高さを有する土台に橋渡しされるように造形してもよい。この場合、三次元造形物OB2と造形面311との間に空間が形成されるため、単に、受光される検知光DRの強度が小さくなった座標と強度が再び大きくなった座標との差のみに基づいて、寸法Hを測定できる。なお、他の実施形態では、制御部500は、例えば、受光部620によって受光される検知光DRの強度が小さくなる期間と、その間のセンサー部600のZ方向に沿った移動速度とに基づいて、寸法Hを測定してもよい。
制御部500は、例えば、報知部800を制御して、測定された各寸法をユーザーに報知してもよい。これによって、ユーザーは、例えば、三次元造形物OB2の寸法の予測値と測定値との間の差異を把握できる。また、制御部500は、三次元造形物OB2の各寸法の測定値と、可塑化部30や位置変更部400の制御値から予測される三次元造形物OB2の寸法の予測値とを比較し、比較結果に基づいて、次に実行される造形処理における可塑化部30や位置変更部400の制御値を変更してもよい。例えば、制御部500は、測定された寸法Hが、三次元造形物OB2のZ方向における寸法の予測値よりも小さい場合、図5で説明したギャップGpを大きくするように、位置変更部400bの制御値を変更してもよい。また、制御部500は、測定された寸法W2が、三次元造形物OB2のY方向における寸法の予測値よりも大きい場合、駆動モーター32の回転数を低下させることによって、ノズル開口62から吐出される造形材料の量を減少させてもよい。これによって、所望の寸法を有する三次元造形物を造形できる可能性が高まる。なお、他の実施形態において、例えば、吐出部200のノズル流路65に、ノズル開口62から吐出される造形材料の量を調節するバルブやプランジャー等が設けられている場合、制御部500は、寸法の比較結果に基づいて、バルブやプランジャー等の制御値を変更してもよい。
他の実施形態では、制御部500は、造形処理において三次元造形物を造形している途中に、造形中の三次元造形物の寸法を測定してもよい。例えば、三次元造形物を構成する1つの線状部位を造形した後に、図12や図13で説明したのと同様に、その線状部位の寸法を測定することによって、線状部位の寸法の予測値と測定値との比較結果に基づいて、その線状部位よりも後に造形される部分を造形する際の可塑化部30や位置変更部400の制御値を変更できる。これによって、本実施形態と同様に、所望の寸法を有する三次元造形物を造形できる可能性が高まる。また、制御部500は、例えば、造形後の三次元造形物全体の寸法を測定してもよい。この場合、三次元造形物全体の寸法の予測値と測定値との間の差異を把握できる。
以上で説明した本実施形態の三次元造形装置100bによっても、先に造形された三次元造形物や吐出部200等の破損を抑制できる。特に、本実施形態では、センサー部600および第1移動部として機能する位置変更部400bを制御することによって、造形中又は造形後の三次元造形物のY方向における寸法を測定する。そのため、造形中又は造形後の三次元造形物のY方向における寸法を簡易に測定できる。
また、本実施形態では、制御部500は、センサー部600および第2移動部として機能する位置変更部400bを制御することによって、造形後の三次元造形物のZ方向における寸法を測定する。そのため、造形中又は造形後の三次元造形物のZ方向における寸法を簡易に測定できる。
なお、他の実施形態では、制御部500は、例えば、造形中又は造形後の三次元造形物のZ方向における寸法のみを測定し、Y方向における寸法を測定しなくてもよいし、同様に、三次元造形物のY方向における寸法のみを測定し、Z方向における寸法を測定しなくてもよい。
C.第3実施形態:
図14は、第3実施形態における三次元造形装置100cの概略構成を示す図である。本実施形態では、制御部500は、残存検知工程を実行するのに先立って、後述する検査工程を実行する。三次元造形装置100cの構成のうち、特に説明しない部分については、第1実施形態と同様である。
図14に示すように、本実施形態のステージ300には、予め定められた高さHsを有する基準物320が載置されている。より詳細には、本実施形態では、基準物320として、第1基準物321と、第2基準物322とが、ステージ300の上面に載置され、固定されている。第1基準物321は、ステージ300の上面のうち、造形面311よりも-Y方向の位置に載置されている。第2基準物322は、ステージ300の上面のうち、Y方向において、造形面311を挟んで第1基準物321と反対側の位置に載置されている。つまり、造形面311は、Y方向において、第1基準物321と第2基準物322との間に位置している。
上述した検査工程とは、制御部500が、発光部610から検知光DRを放出させて、ステージ300に載置された基準物320を検知することによって、ステージ300の水平度合いを検知する工程を指す。本実施形態では、制御部500は、検査工程において、発光部610から検知光DRを放出させながら、センサー部600をステージ300に対してY方向に沿って相対的に移動させることによって、ステージ300に載置された基準物320を検知する。より詳細には、制御部500は、検査工程において、センサー部600を、Z方向に沿って見た時に、検知光DRがステージ300の-Y方向の端部Eg3と重なる位置から、検知光DRがステージ300の+Y方向の端部Eg4と重なる位置まで、ステージ300に対して相対的に移動させる。
上述したように、制御部500は、検査工程において、ステージ300の水平度合いを検知する。例えば、検査工程において、一方の基準物320のみが検知され、他方の基準物320が検知されなかった場合、制御部500は、ステージ300がY軸に対して傾いていることを検知する。なお、制御部500は、検査工程において、両方の基準物320が検知されなかった場合、検知光DRとステージ300の上面との間の距離が高さHsよりも大きいことを検知することもできる。
制御部500は、例えば、報知部800を制御して、ステージ300の水平度合いの検知結果を、ユーザーに報知してもよい。また、ステージ300がY軸に対して傾いていないと判定されるまで、検査工程を繰り返し実行してもよい。
以上で説明した本実施形態の三次元造形装置100cによっても、先に造形された三次元造形物や吐出部200等の破損を抑制できる。特に、本実施形態では、制御部500は、残存検知工程を実行するのに先立って、発光部610から検知光DRを放出させて、ステージ300に載置された基準物320を検知することによって、ステージ300の水平度合いを検知する検査工程を実行する。これによって、残存検知工程の開始や三次元造形物の造形の開始に先立って、センサー部600によって、ステージ300の水平度合いを検知できる。特に、本実施形態では、ステージ300のY方向に対する傾きがより小さい状態で残存検知工程を実行できる可能性が高まるため、残存検知工程における残存造形材料の検知精度が向上する可能性が高まる。
なお、他の実施形態では、基準物320は、ステージ300に固定されていなくてもよく、例えば、検査工程が実行される直前に、制御部500の制御下で動作するロボットや、手作業によって、ステージ300に載置されてもよい。この場合、例えば、検査工程を複数回実行し、検査工程を実行するごとに基準物320を載置するステージ300のX方向における位置を変化させることによって、ステージ300のX方向に対する傾きを検知することも可能である。より詳細には、例えば、ステージ300の上面のうち、造形面311よりも-X方向の位置に基準物320を載置した状態で、制御部500による検査工程を実行し、その後、ステージ300の上面のうち、X方向において造形面311を挟んで反対側の位置に基準物320を載置した状態で、制御部500による検査工程を実行することができる。このとき、一方の検査工程において基準物320が検知され、他方の検査工程において基準物320が検知されなかった場合、ステージ300は、検知光DRの進行方向であるX方向に対して傾いている。このように、制御部500は、ステージ300のX方向に対する傾きを検知できる。また、例えば、検査工程を複数回実行し、検査工程を実行するごとにそれぞれ異なる高さを有する基準物320をステージ300に載置することによって、検知光DRとステージ300の上面との間の距離を推定することも可能である。例えば、1回目の基準物検知で高さHs1を有する基準物320が検知されず、2回目の基準物検知で1回目と同じ位置に載置された、高さHs1よりも高い高さHs2を有する基準物320が検知された場合、制御部500は、検知光DRとステージ300の上面との間の距離が高さHs1よりも大きく、高さHs2以下であると推定できる。
D.他の実施形態:
(D-1)上記実施形態では、センサー部600は、造形面311に支持された造形材料を検知する。これに対して、センサー部600は、造形面311に支持されたその他の残留物を検知しても良い。例えば、センサー部600は、残留物として、ユーザーによって造形面311に置き忘れられた工具等や、吐出部200等から造形面311に脱落したネジ等の部品等を検知してもよい。そして、制御部500は、三次元造形物の造形が開始されるのに先立って、センサー部600を制御して、造形面311に残存する残留物を検知してもよい。これによって、残留物が検知された場合、三次元造形物の造形を開始する前に、造形面311から残留物を取り除くことができる。そのため、三次元造形装置100の吐出部200等の各部と残留物との接触による、残留物や吐出部200等の破損を抑制できる。
(D-2)上記実施形態では、センサー部600は、光学センサーによって構成されている。これに対して、センサー部600は、他のセンサーであってもよい。例えば、センサー部600は、造形面311に支持された造形物の温度を検知する温度センサーであってもよく、赤外線放射温度計やサーマルカメラによって構成された非接触式の温度センサーであってもよいし、造形面311に設けられ造形面311に支持された造形物の温度を検知する接触式の温度センサーであってもよい。この場合、検知部510は、残存検知工程を、造形物の造形が開始される前に、かつ、残存造形材料が温度センサーによって検知できる程度の温度を有している間に実行すればよい。また、センサー部600は、例えば、ステージ300に積層された造形物の重量を測定する、ロードセル方式や電磁力平衡式等の重量センサーによって構成されていてもよい。
(D-3)上記実施形態では、発光部610と受光部620とは、X方向において、互いに配向して配置されている。これに対して、発光部610と受光部620とは、互いに対向して配置されていなくてもよい。例えば、X方向において造形面311を挟んで発光部610と対向する位置に、発光部610から放出された検知光DRを反射する反射板が配置され、受光部620が反射板と対向して配置されてもよい。
(D-4)上記実施形態では、開始位置は、Z方向に沿って見た時に、開始位置に位置する発光部610から放出される検知光DRが、造形面311のY方向における一端部Eg1と重なる位置であり、終了位置は、Z方向に沿って見た時に、終了位置に位置する発光部610から放出される検知光DRが、造形面311のY方向における他端部Eg2と重なる位置である。これに対して、開始位置や終了位置は、上述した位置と異なる位置であってもよい。例えば、開始位置や終了位置は、Y方向において、造形面311から見て外側の位置であってもよい。この場合であっても、残存造形材料を、その造形面311上のX方向およびY方向における位置によることなく、より効率良く検知できる。また、開始位置は、例えば、造形面311のY方向における中心の位置であってもよい。この場合、制御部500は、残存検知工程において、例えば、センサー部600を-Y方向又は+Y方向に移動させた後、センサー部600を逆方向に移動させてもよいし、その後、更に、センサー部600をY方向における中心の位置に戻してセンサー部600の移動を終了させてもよい。また、制御部500は、残存検知工程において、例えば、センサー部600を開始位置から終了位置まで移動させている途中で残存造形材料を検知した場合、その時点でセンサー部600の移動を停止させてもよい。この場合、開始位置を、残存造形材料が残存している可能性がより高い位置、例えば、上述した造形面311のY方向における中心の位置とすることで、より効率良く残存造形材料を検知できる。
(D-5)上記実施形態では、位置変更部400が第1移動部や第2移動部として機能している。これに対して、位置変更部400が第1移動部や第2移動部として機能しなくてもよい。例えば、発光部610と受光部620とを同時にステージ300に対してX方向やY方向、Z方向に移動させる移動部が、位置変更部400とは別体に設けられていてもよい。
(D-6)上記実施形態では、検知部510は、残存検知工程において、予め定められた判定期間に亘って、受光部620による検知光DRの検出値が基準値よりも小さくなった場合に、残存造形材料を検知したと判定している。これに対して、判定期間が定められていなくてもよく、例えば、制御部500は、残存検知工程において、単に、受光部620が受光する検知光DRの強度が基準値よりも小さくなった場合に残存造形材料を検知したと判定してもよい。また、検知部510は、例えば、受光部620による検知光DRの検出値が0となった場合に、残存造形材料を検知したと判定してもよい。
(D-7)上記実施形態では、加熱部700が設けられている。これに対して、加熱部700が設けられていなくてもよい。
(D-8)上記実施形態では、Z方向に沿って見た時に、加熱部700とセンサー部600とは互いに重ならない位置に配置されている。これに対して、Z方向に沿って見た時に、加熱部700とセンサー部600とが互いに重なる位置に配置されていてもよい。
(D-9)上記実施形態では、吐出部200の可塑化部30は、フラットスクリューによって材料を可塑化し、造形材料を生成している。これに対して可塑化部30は、例えば、インラインスクリューを回転させることによって材料を可塑化して造形材料を生成してもよい。また、吐出部200は、フィラメント状の材料を可塑化して吐出するヘッドとして構成されていてもよい。
(D-10)上記実施形態では、材料供給部20に供給される原材料として、ペレット状のABS樹脂の材料が用いられる。これに対して、三次元造形装置100は、例えば、熱可塑性を有する材料や、金属材料、セラミック材料等の種々の材料を主材料として三次元造形物を造形することができる。ここで、「主材料」とは、三次元造形物の形状を形作っている中心となる材料を意味し、三次元造形物において50重量%以上の含有率を占める材料を意味する。上述した造形材料には、それらの主材料を単体で溶融したものや、主材料とともに含有される一部の成分が溶融してペースト状にされたものが含まれる。
主材料として熱可塑性を有する材料を用いる場合には、可塑化部30において、当該材料が可塑化することによって造形材料が生成される。「可塑化」とは、熱可塑性を有する材料に熱が加わり溶融することを意味する。
熱可塑性を有する材料としては、例えば、下記の熱可塑性樹脂材料を用いることができる。
<熱可塑性樹脂材料の例>
ポリプロピレン樹脂(PP)、ポリエチレン樹脂(PE)、ポリアセタール樹脂(POM)、ポリ塩化ビニル樹脂(PVC)、ポリアミド樹脂(PA)、アクリロニトリル・ブタジエン・スチレン樹脂(ABS)、ポリ乳酸樹脂(PLA)、ポリフェニレンサルファイド樹脂(PPS)、ポリエーテルエーテルケトン(PEEK)、ポリカーボネート(PC)、変性ポリフェニレンエーテル、ポリブチレンテレフタレート、ポリエチレンテレフタレートなどの汎用エンジニアリングプラスチック、ポリサルフォン、ポリエーテルサルフォン、ポリフェニレンサルファイド、ポリアリレート、ポリイミド、ポリアミドイミド、ポリエーテルイミド、ポリエーテルエーテルケトンなどのエンジニアリングプラスチック。
熱可塑性を有する材料には、顔料や、金属、セラミック、その他に、ワックス、難燃剤、酸化防止剤、熱安定剤などの添加剤等が混入されていてもよい。熱可塑性を有する材料は、可塑化部30において、スクリュー40の回転とヒーター58の加熱によって可塑化されて溶融した状態に転化される。熱可塑性を有する材料の溶融によって生成された造形材料は、ノズル61から吐出された後、温度の低下によって硬化する。
熱可塑性を有する材料は、そのガラス転移点以上に加熱されて完全に溶融した状態でノズル61から射出されることが望ましい。例えば、ABS樹脂は、ガラス転移点が約120℃であり、ノズル61からの射出時には約200℃であることが望ましい。
三次元造形装置100では、上述した熱可塑性を有する材料の代わりに、例えば、以下の金属材料が主材料として用いられてもよい。この場合には、下記の金属材料を粉末状にした粉末材料に、造形材料の生成の際に溶融する成分が混合されて、原材料として可塑化部30に投入されることが望ましい。
<金属材料の例>
マグネシウム(Mg)、鉄(Fe)、コバルト(Co)やクロム(Cr)、アルミニウム(Al)、チタン(Ti)、銅(Cu)、ニッケル(Ni)の単一の金属、もしくはこれらの金属を1つ以上含む合金。
<前記合金の例>
マルエージング鋼、ステンレス、コバルトクロムモリブデン、チタニウム合金、ニッケル合金、アルミニウム合金、コバルト合金、コバルトクロム合金。
三次元造形装置100においては、上記の金属材料の代わりに、セラミック材料を主材料として用いることが可能である。セラミック材料としては、例えば、二酸化ケイ素、二酸化チタン、酸化アルミニウム、酸化ジルコニウムなどの酸化物セラミックスや、窒化アルミニウムなどの非酸化物セラミックスなどが使用可能である。主材料として、上述したような金属材料やセラミック材料を用いる場合には、ステージ300に配置された造形材料はレーザーの照射や温風などによる焼結によって硬化されてもよい。
材料供給部20に原材料として投入される金属材料やセラミック材料の粉末材料は、単一の金属の粉末や合金の粉末、セラミック材料の粉末を、複数種類、混合した混合材料であってもよい。また、金属材料やセラミック材料の粉末材料は、例えば、上で例示したような熱可塑性樹脂、あるいは、それ以外の熱可塑性樹脂によってコーティングされていてもよい。この場合には、可塑化部30において、その熱可塑性樹脂が溶融して流動性が発現されるものとしてもよい。
材料供給部20に原材料として投入される金属材料やセラミック材料の粉末材料には、例えば、以下のような溶剤を添加することもできる。溶剤は、下記の中から選択される1種または2種以上を組み合わせて用いることができる。
<溶剤の例>
水;エチレングリコールモノメチルエーテル、エチレングリコールモノエチルエーテル、プロピレングリコールモノメチルエーテル、プロピレングリコールモノエチルエーテル等の(ポリ)アルキレングリコールモノアルキルエーテル類;酢酸エチル、酢酸n-プロピル、酢酸iso-プロピル、酢酸n-ブチル、酢酸iso-ブチル等の酢酸エステル類;ベンゼン、トルエン、キシレン等の芳香族炭化水素類;メチルエチルケトン、アセトン、メチルイソブチルケトン、エチル-n-ブチルケトン、ジイソプロピルケトン、アセチルアセトン等のケトン類;エタノール、プロパノール、ブタノール等のアルコール類;テトラアルキルアンモニウムアセテート類;ジメチルスルホキシド、ジエチルスルホキシド等のスルホキシド系溶剤;ピリジン、γ-ピコリン、2,6-ルチジン等のピリジン系溶剤;テトラアルキルアンモニウムアセテート(例えば、テトラブチルアンモニウムアセテート等);ブチルカルビトールアセテート等のイオン液体等。
その他に、材料供給部20に原材料として投入される金属材料やセラミック材料の粉末材料には、例えば、以下のようなバインダーを添加することもできる。
<バインダーの例>
アクリル樹脂、エポキシ樹脂、シリコーン樹脂、セルロース系樹脂或いはその他の合成樹脂又はPLA(ポリ乳酸)、PA(ポリアミド)、PPS(ポリフェニレンサルファイド)、PEEK(ポリエーテルエーテルケトン)或いはその他の熱可塑性樹脂。
E.他の形態:
本開示は、上述した実施形態に限られるものではなく、その趣旨を逸脱しない範囲において種々の形態で実現することができる。例えば、本開示は、以下の形態によっても実現可能である。以下に記載した各形態中の技術的特徴に対応する上記実施形態中の技術的特徴は、本開示の課題の一部又は全部を解決するために、あるいは、本開示の効果の一部又は全部を達成するために、適宜、差し替えや、組み合わせを行うことが可能である。また、その技術的特徴が本明細書中に必須なものとして説明されていなければ、適宜、削除することが可能である。
(1)本開示の一形態によれば、三次元造形装置が提供される。この三次元造形装置は、ノズル開口を有し、前記ノズル開口から造形材料を吐出する吐出部と、前記吐出部から吐出された前記造形材料を支持する造形面を有するステージと、前記造形面に支持された前記造形材料を検知するセンサー部と、前記吐出部を制御して、前記造形材料を前記造形面に積層して三次元造形物を造形する制御部と、を備える。前記制御部は、前記三次元造形物の造形の開始に先立って、前記センサー部を制御して、前記造形面に残存する前記造形材料を検知する残存検知工程を実行する。
このような形態によれば、造形面に残存する造形材料が検知された場合、三次元造形物の造形を開始する前に、造形面から造形材料を取り除くことができる。そのため、三次元造形装置の吐出部等の各部と造形面に残存する造形材料との接触による吐出部等の破損を抑制できる。また、造形面に先に造形された三次元造形物と吐出部等との接触による、先に造形された三次元造形物の破損を抑制できる。
(2)上記形態では、前記センサー部は、前記造形面に沿った第1方向に検知光を放出する発光部と、前記第1方向において前記造形面を挟んで前記発光部と対向し、前記検知光を受光する受光部と、を有し、前記センサー部を、前記造形面に沿った方向であって前記第1方向と交差する第2方向に沿って、前記ステージに対して相対的に移動させる第1移動部を更に備え、前記制御部は、前記残存検知工程において、前記発光部から前記検知光を放出させながら、前記センサー部を前記ステージに対して前記第2方向に沿って相対的に移動させてもよい。このような形態によれば、造形面に残存する造形材料とセンサー部とを接触させることなく、より簡易に残存造形材料を検知できる。
(3)上記形態では、前記検知部は、前記制御部は、前記残存検知工程において、予め定められた期間に亘って、前記受光部による前記検知光の検出値が予め定められた値よりも小さくなった場合に、前記造形面に残存する前記造形材料を検知したと判定してもよい。このような形態によれば、判定期間を、例えば、三次元造形物を造形する際の吐出部等の動作に干渉しない程度に小さい造形材料を検知しない期間に定めることで、残存検知工程において、そのように小さい造形材料を検知せずに無視できる。そのため、先に造形された三次元造形物や吐出部等の破損を抑制しつつ、より効率良く三次元造形物を造形できる。
(4)上記形態では、前記制御部は、前記残存検知工程を実行するのに先立って、前記発光部から前記検知光を放出させて、前記ステージに載置された基準物を検知することによって、前記ステージの水平度合いを検知する検査工程を実行してもよい。このような形態によれば、残存検知工程の開始や三次元造形物の造形の開始に先立って、センサー部によって、ステージの水平度合いを検知できる。
(5)上記形態では、前記制御部は、前記センサー部及び前記第1移動部を制御することによって、造形中又は造形後の前記三次元造形物の前記第2方向における寸法を測定してもよい。このような形態によれば、造形中又は造形後の三次元造形物の第2方向における寸法を簡易に測定できる。
(6)上記形態では、前記センサー部を、前記造形材料の積層方向に沿って前記ステージに対して相対的に移動させる第2移動部を更に備え、前記検知部は、前記センサー部及び前記第2移動部を制御することによって、造形中又は造形後の前記三次元造形物の前記積層方向における寸法を測定してもよい。このような形態によれば、造形中又は造形後の三次元造形物の積層方向における寸法を簡易に測定できる。
(7)上記形態では、前記制御部は、前記残存検知工程において前記造形面に残存する前記造形材料が検知されなかった場合に、前記三次元造形物の造形を開始してもよい。このような形態によれば、先に造形された三次元造形物や吐出部等の破損を抑制しつつ、三次元造形物を造形できる。
(8)上記形態では、前記吐出部を前記ステージに対して相対的に移動させる位置変更部と、前記吐出部の移動に従って移動し、前記造形面に積層された前記造形材料を加熱するための加熱部と、を備え、前記ノズル開口は、前記造形面に垂直な第3方向において、前記加熱部と前記造形面との間に位置してもよい。このような形態によれば、加熱部が第3方向においてノズル開口と造形面との間に位置する形態と比較して、三次元造形物の造形中に、造形面に積層された造形材料と加熱部とが接触する可能性が低いため、高精度に三次元造形物を造形できる可能性が高まる。また、三次元造形物の造形が開始される前に残存検知工程が実行されるため、加熱部と造形面に残存する造形材料との接触による、加熱部の破損を抑制できる。また、造形面に先に造形された三次元造形物と加熱部との接触による、先に造形された三次元造形物の破損を抑制できる。
(9)上記形態では、前記第3方向に沿って見たときに、前記センサー部は、前記加熱部と重ならない位置に配置されてもよい。このような形態によれば、センサー部に加熱部の熱による影響が及ぶことが抑制される。
(10)上記形態では、前記位置変更部は、前記吐出部を前記ステージに対して前記第3方向に沿って移動させ、前記ステージを前記吐出部に対して前記第3方向と直交する方向に沿って移動させてもよい。このような形態によれば、吐出部に従って移動する加熱部をステージに対して第3方向と直交する方向に沿って移動させることなく、吐出部とステージとの相対的な位置を変更できる。そのため、吐出部をステージに対して第3方向と直交する方向に沿って移動させる場合と比較して、位置変更部によって、吐出部とステージとの相対的な位置をより安定して変化させることができる。
20…材料供給部、22…供給路、30…可塑化部、31…スクリューケース、32…駆動モーター、40…スクリュー、41…上面、42…溝形成面、43…側面、44…材料導入口、45…溝、46…凸条部、47…中央部、50…バレル、52…スクリュー対向面、54…案内溝、56…連通孔、58…ヒーター、61…ノズル、62…ノズル開口、63…先端面、65…ノズル流路、100,100b,100c…三次元造形装置、200…吐出部、205…支持部、300…ステージ、311…造形面、320…基準物、321…第1基準物、322…第2基準物、400,400b…位置変更部、410…第1電動アクチュエーター、420…第2電動アクチュエーター、430…第3電動アクチュエーター、500…制御部、510…検知部、600…センサー部、601…第1支持部、602…第1ホルダー、603…第1支柱、604…第2支持部、605…第2ホルダー、606…第2支柱、610…発光部、620…受光部、700…加熱部、800…報知部

Claims (8)

  1. ノズル開口を有し、前記ノズル開口から造形材料を吐出する吐出部と、
    前記吐出部から吐出された前記造形材料を支持する造形面を有するステージと、
    前記造形面に沿った第1方向に検知光を放出する発光部と、前記第1方向において前記造形面を挟んで前記発光部と対向し前記検知光を受光する受光部を有し、前記造形面に支持された前記造形材料を検知するセンサー部と、
    前記センサー部を、前記造形面に沿った方向であって前記第1方向と交差する第2方向に沿って、前記ステージに対して相対的に移動させる第1移動部と、
    前記吐出部を制御して、前記造形材料を前記造形面に積層して三次元造形物を造形する制御部と、を備え、
    前記制御部は、前記三次元造形物の造形の開始に先立って、前記センサー部を制御して、前記造形面に残存する前記造形材料を検知する残存検知工程を実行し、
    前記残存検知工程において、前記発光部から前記検知光を放出させながら、前記センサー部を前記ステージに対して前記第2方向に沿って相対的に移動させ、予め定められた期間に亘って、前記受光部による前記検知光の検出値が予め定められた値よりも小さくなった場合に、前記造形面に残存する前記造形材料を検知したと判定する、三次元造形装置。
  2. 請求項1に記載の三次元造形装置であって、
    前記制御部は、前記残存検知工程を実行するのに先立って、前記発光部から前記検知光
    を放出させて、前記ステージに載置された基準物を検知することによって、前記ステージ
    の水平度合いを検知する検査工程を実行する、三次元造形装置。
  3. 請求項1又は2に記載の三次元造形装置であって、
    前記制御部は、前記センサー部及び前記第1移動部を制御することによって、造形中又は造形後の前記三次元造形物の前記第2方向における寸法を測定する、三次元造形装置。
  4. 請求項1から3のいずれか一項に記載の三次元造形装置であって、
    前記センサー部を、前記造形材料の積層方向に沿って前記ステージに対して相対的に移動させる第2移動部を更に備え、
    前記制御部は、前記センサー部及び前記第2移動部を制御することによって、造形中又は造形後の前記三次元造形物の前記積層方向における寸法を測定する、三次元造形装置。
  5. 請求項1からのいずれか一項に記載の三次元造形装置であって、
    前記制御部は、前記残存検知工程において前記造形面に残存する前記造形材料が検知されなかった場合に、前記三次元造形物の造形を開始する、三次元造形装置。
  6. 請求項1からのいずれか一項に記載の三次元造形装置であって、
    前記吐出部を前記ステージに対して相対的に移動させる位置変更部と、
    前記吐出部の移動に従って移動し、前記造形面に積層された前記造形材料を加熱するための加熱部と、を備え、
    前記ノズル開口は、前記造形面に垂直な第3方向において、前記加熱部と前記造形面との間に位置する、三次元造形装置。
  7. 請求項に記載の三次元造形装置であって、
    前記第3方向に沿って見たときに、前記センサー部は、前記加熱部と重ならない位置に配置される、三次元造形装置。
  8. 請求項6又は7に記載の三次元造形装置であって、
    前記位置変更部は、前記吐出部を前記ステージに対して前記第3方向に沿って移動させ、前記ステージを前記吐出部に対して前記第3方向と直交する方向に沿って移動させる、
    三次元造形装置。
JP2021104750A 2021-06-24 2021-06-24 三次元造形装置 Active JP7655112B2 (ja)

Priority Applications (2)

Application Number Priority Date Filing Date Title
JP2021104750A JP7655112B2 (ja) 2021-06-24 2021-06-24 三次元造形装置
US17/808,475 US12485620B2 (en) 2021-06-24 2022-06-23 Three-dimensional shaping apparatus

Applications Claiming Priority (1)

Application Number Priority Date Filing Date Title
JP2021104750A JP7655112B2 (ja) 2021-06-24 2021-06-24 三次元造形装置

Publications (2)

Publication Number Publication Date
JP2023003589A JP2023003589A (ja) 2023-01-17
JP7655112B2 true JP7655112B2 (ja) 2025-04-02

Family

ID=84542090

Family Applications (1)

Application Number Title Priority Date Filing Date
JP2021104750A Active JP7655112B2 (ja) 2021-06-24 2021-06-24 三次元造形装置

Country Status (2)

Country Link
US (1) US12485620B2 (ja)
JP (1) JP7655112B2 (ja)

Families Citing this family (1)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
US11712854B2 (en) * 2021-09-07 2023-08-01 Xerox Corporation System and method for detecting errors during 3D printing

Citations (4)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JP2012213972A (ja) 2011-04-01 2012-11-08 Seiko Epson Corp 造形複合装置
JP2015196164A (ja) 2014-03-31 2015-11-09 三菱重工業株式会社 三次元積層装置及び三次元積層方法
JP2020011474A (ja) 2018-07-19 2020-01-23 株式会社リコー 造形装置及び造形物の製造方法
JP2021045902A (ja) 2019-09-19 2021-03-25 株式会社ミマキエンジニアリング 印刷装置及び印刷システム

Family Cites Families (10)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
US20020113331A1 (en) * 2000-12-20 2002-08-22 Tan Zhang Freeform fabrication method using extrusion of non-cross-linking reactive prepolymers
US9636871B2 (en) * 2013-08-21 2017-05-02 Microsoft Technology Licensing, Llc Optimizing 3D printing using segmentation or aggregation
GB201317974D0 (en) * 2013-09-19 2013-11-27 Materialise Nv System and method for calibrating a laser scanning system
US9782964B2 (en) * 2015-04-02 2017-10-10 Xerox Corporation System and method for removing three-dimensional printed parts from a platen using inductive heating and gravity
US10178868B2 (en) * 2016-07-21 2019-01-15 BeeHex, LLC 3D-print system with integrated CNC robot and automatic self-cleaning mechanism
JP7021458B2 (ja) 2017-04-28 2022-02-17 セイコーエプソン株式会社 三次元造形装置
US10882250B2 (en) * 2018-09-17 2021-01-05 Xerox Corporation Additive manufacturing apparatus
JP2020151933A (ja) 2019-03-20 2020-09-24 株式会社リコー 立体造形物の製造装置、立体造形物の製造方法、及び立体造形プログラム
JP7310214B2 (ja) * 2019-03-28 2023-07-19 セイコーエプソン株式会社 三次元造形装置および三次元造形物の造形方法
US11376798B2 (en) * 2019-08-02 2022-07-05 Stratasys, Inc. Method for interlayer feedback control and failure prevention in an additive manufacturing process

Patent Citations (4)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JP2012213972A (ja) 2011-04-01 2012-11-08 Seiko Epson Corp 造形複合装置
JP2015196164A (ja) 2014-03-31 2015-11-09 三菱重工業株式会社 三次元積層装置及び三次元積層方法
JP2020011474A (ja) 2018-07-19 2020-01-23 株式会社リコー 造形装置及び造形物の製造方法
JP2021045902A (ja) 2019-09-19 2021-03-25 株式会社ミマキエンジニアリング 印刷装置及び印刷システム

Also Published As

Publication number Publication date
US20220410490A1 (en) 2022-12-29
US12485620B2 (en) 2025-12-02
JP2023003589A (ja) 2023-01-17

Similar Documents

Publication Publication Date Title
US11999111B2 (en) Method for manufacturing three-dimensional shaped object, three-dimensional shaping system, and information processing apparatus
US11498266B2 (en) Three-dimensional molding device and method for molding three-dimensional molded object
JP7593100B2 (ja) 三次元造形装置
CN111376475B (zh) 三维造型装置
CN114055771A (zh) 三维造型装置、三维造型物的制造方法及信息处理装置
US11697159B2 (en) Three-dimensional shaping device and method for manufacturing three-dimensional shaped object
JP7388212B2 (ja) 三次元造形物の製造方法および三次元造形装置
US12485620B2 (en) Three-dimensional shaping apparatus
US20240326332A1 (en) Three-dimensional shaping stage and three-dimensional shaping device
JP7632026B2 (ja) 三次元造形装置、及び、三次元造形物の製造方法、
CN116394510B (zh) 三维造型装置
CN116619744A (zh) 三维造型装置
JP7395894B2 (ja) 三次元造形物の製造方法、および、三次元造形装置
US20240190074A1 (en) Plasticizing Device, Three Dimensional Molding Device, And Injection Molding Device
CN116476378A (zh) 三维造型装置
US20230166456A1 (en) Three-Dimensional Shaping Device
JP7757786B2 (ja) 三次元造形装置
US12304150B2 (en) Three-dimensional molding device
US12122100B2 (en) Three-dimensional shaping device
US20240066805A1 (en) Three-Dimensional Modeling System
JP7718181B2 (ja) 三次元造形物の製造方法、および、三次元造形装置
CN120116472A (zh) 三维造型物的制造方法
US20220332037A1 (en) Method For Manufacturing Three-Dimensional Shaped Object And Three-Dimensional Shaping Apparatus
JP2023062804A (ja) 三次元造形装置
JP2023069762A (ja) 三次元造形装置

Legal Events

Date Code Title Description
RD04 Notification of resignation of power of attorney

Free format text: JAPANESE INTERMEDIATE CODE: A7424

Effective date: 20210917

RD03 Notification of appointment of power of attorney

Free format text: JAPANESE INTERMEDIATE CODE: A7423

Effective date: 20211104

A621 Written request for application examination

Free format text: JAPANESE INTERMEDIATE CODE: A621

Effective date: 20240416

A977 Report on retrieval

Free format text: JAPANESE INTERMEDIATE CODE: A971007

Effective date: 20241119

A131 Notification of reasons for refusal

Free format text: JAPANESE INTERMEDIATE CODE: A131

Effective date: 20241126

A521 Request for written amendment filed

Free format text: JAPANESE INTERMEDIATE CODE: A523

Effective date: 20250123

TRDD Decision of grant or rejection written
A01 Written decision to grant a patent or to grant a registration (utility model)

Free format text: JAPANESE INTERMEDIATE CODE: A01

Effective date: 20250218

A61 First payment of annual fees (during grant procedure)

Free format text: JAPANESE INTERMEDIATE CODE: A61

Effective date: 20250303

R150 Certificate of patent or registration of utility model

Ref document number: 7655112

Country of ref document: JP

Free format text: JAPANESE INTERMEDIATE CODE: R150