JP7660896B2 - 掘取作業機 - Google Patents
掘取作業機 Download PDFInfo
- Publication number
- JP7660896B2 JP7660896B2 JP2021175068A JP2021175068A JP7660896B2 JP 7660896 B2 JP7660896 B2 JP 7660896B2 JP 2021175068 A JP2021175068 A JP 2021175068A JP 2021175068 A JP2021175068 A JP 2021175068A JP 7660896 B2 JP7660896 B2 JP 7660896B2
- Authority
- JP
- Japan
- Prior art keywords
- auger
- working
- groove
- scraper
- rotating shaft
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
- 238000009412 basement excavation Methods 0.000 title 1
- 238000007790 scraping Methods 0.000 description 85
- 239000004576 sand Substances 0.000 description 16
- 239000002689 soil Substances 0.000 description 14
- 238000004140 cleaning Methods 0.000 description 6
- 230000033001 locomotion Effects 0.000 description 6
- 238000010586 diagram Methods 0.000 description 5
- 239000002699 waste material Substances 0.000 description 3
- 238000013459 approach Methods 0.000 description 2
- 230000001105 regulatory effect Effects 0.000 description 2
- 230000005540 biological transmission Effects 0.000 description 1
- 230000001737 promoting effect Effects 0.000 description 1
- 239000013049 sediment Substances 0.000 description 1
- 238000000926 separation method Methods 0.000 description 1
- 239000007787 solid Substances 0.000 description 1
Images




Landscapes
- Earth Drilling (AREA)
- Cleaning Of Streets, Tracks, Or Beaches (AREA)
- Sewage (AREA)
Description
このように構成することで、自走車両から離れた位置にある排水明渠や道路側溝等の溝部に堆積する土砂類を掻き出すとともに、掻き出した土砂類を溝外に投擲して排出するものである。この掃除具は、羽根車の進行方向の前方下部及び側方を露出したカバーが備えられている。
特許文献2には、投擲する対象物を土砂類ではなく雪とする除雪機の発明が開示されている。この文献でのオーガパドルを覆うオーガハウジングは、前方及び下方のみを露出している。
敷設された側溝等の溝部内に配置する作業部を有する作業機において、
溝部に配置する作業部に設ける、前方及び下方を開放させた箱状のオーガケースと、
前記オーガケースに水平方向に向けて配置した軸であって回転駆動する回転軸と、
前記回転軸に配置され、前記回転軸と一体となって回転して物体を掻き取るとともに物体を投擲可能なオーガと、
前記オーガケースは、前記回転軸を支持可能にするとともに前記オーガの側部を覆う側板と、
前記側板は、前記側板の前方部に設け、前方に向かうに従って進行方向に対する幅方向の外側に向かうように傾斜させた傾斜板部と、
を備え、
前記傾斜板部は上方から下方に向かうに従って進行方向に対する後方に向かうように傾斜した前端部と、
を備え、
前記前端部は前記回転軸の端部より進行方向外側に配置し、
溝側部に接した先端部が前進に伴って、上方から徐々に物体を剥ぎ落とす
ことを特徴とする作業機、
に係る。
前記側板の進行方向の幅に対する外側に設け、前進進行によって前記前端部の下端部と同じ位置または前記前端部の下端部よりやや外側を通過することができるガイド部材と、
を備えたことを特徴とする作業機、
に係る。
前記ガイド部材は、前端部を進行方向の前方に向かうにつれて、前記傾斜板部より進行方向の幅に対する内側に湾曲し、且つ、前記前端部より前方に突出する位置に湾曲する湾曲部と、
を備えたことを特徴とする作業機、
に係る。
前記オーガの前方に設けるとともに前方側に対して後方側が上位になるように傾斜させて設け、前記オーガの作業幅よりも大きな作業幅を有したスクレーパと、を備え、
前記前端部は、前記スクレーパの側方端部より進行方向に対する幅方向外側に突出し、且つ、上部が前記スクレーパの前端部より前方に突出する、
ことを特徴とする作業機、
に係る。
Aは、走行機体である。走行機体Aは、この実施例では、トラクタからなる。
Bは、ブーム装置である。ブーム装置Bは、図12乃至図17に図示するように、走行機体Aに装着する。
Wは、図14に図示するように溝Cから作業機により排出された砂、泥等の物体Wである排出物である。溝Cには、砂や泥からなる排出物Wが堆積する。
Dは、作業機である。作業機Dは、敷設された側溝等の溝Cに設置して、溝Cに堆積している砂や泥からなる排出物Wを排除する作業装置である。
着脱部1は、図1、図2に図示するように、上部が開口した断面コ字型の樋状からなる。実施例において、樋状の向きは進行方向と交差する左右方向に向けている。作業機Dを、ブーム装置Bの先端部に、着脱自在にする着脱部1を作業機Dに設けている。着脱部1に図12乃至図17に図示するように、ブーム装置Bの先端を嵌合させてブーム装置Bと作業機Dとを固定する。
そのため、ブーム装置Bは本願の作業機Dとは異なる形態の作業機Dを選択して着脱することができる。
第1部材15は、第1部材15の旋回範囲を規制する第1規制部13と、第2部材2の第1部材15に対する旋回範囲を規制する第2規制部14とを備える。
下方回動規制部131は第1軸11の前方側に位置して、第1部材15の後端側が下方に向けて第1軸11周りに回動した場合に、着脱部1の下面に当接することによって、第1部材15の回動を規制する。
上方回動規制部132は第1軸11の後方側に位置して、第1部材15の後端側が上方に向けて第1軸11周りに回動した場合に、着脱部1の後面に当接することによって、第1部材15の回動を規制する。第1規制部13によって、第1部材15は回動可能な範囲が設けられている。第1部材15の回動可能な範囲は、第1規制部13と着脱部1との間隔を調整することによって、任意の範囲に設けることができる。
第2軸21は、第1部材15の後端側である他端部に位置し、第1軸11と交差する上下方向(垂直方向)に設けて、第1部材15と第2部材2とを連結する。
第2軸21は第1軸11を支点にして上下に移動可能である。
作業部3は第2部材2の後端部の下方に配置する。
作業部3は、作業部3の上部に、第2部材2の後端部を連結する第3軸22を配置し、第3軸22を回転軸として、第2部材2に対して相対的な左右方向に旋回自在である。
作業部3は、前記第2部材2に対する前記作業部3の旋回範囲を規制する第3規制部23を備える。
作業部3は、図12乃至図17に図示するように溝部C内に配置する。
作業部3は着脱部1の後方に位置し、第1部材15及び第2部材2を介して、着脱部1で牽引される。
図17に図示する、実施例に係る作業機の側面図であって、走行機体に装着したブーム装置に装着した例を示す側面図であって、上下方向に対する溝の向きと、走行機体の向きが異なる場合を示す図について説明する。
作業時は、側溝の傾斜と走行機体が走行する路面とが、互いに進行方向に沿った上下方向に相対的に傾斜していても、図17に図示するように、作業部3を一方側である側溝の傾斜に沿わせることができる。したがって、互いの傾斜に差が生じても、作業部3の前後傾斜の角度を気にすることなく作業ができる。
図17と図13と対比すれば判るように、E点では、着脱部1下面は、第1規制部13の下方回動規制部131に当接し、着脱部1の下面に当接することによって、第1部材15の回動を規制している。
l4は、走行機体Aの走行面である。
着脱部1と作業部3の進行方向に対する角度は生じず、互いに平行な角度を保って、平行移動することができるので、作業者は走行機体を頻繁に操舵操作せずともよく、操作が容易になる。
図16に図示するように、溝Cと走行機体の進行方向のそれぞれが、進行方向に対する左右方向に相対的な角度差が生じた場合でも、第2軸21及び第3軸22に配置された第2部材2と作業部3のいずれか一方が他方より多く回動する、又は、第2部材2と作業部3のそれぞれが平面視における同方向に回動することで、作業部3は装着に対して進行方向左右に対して相対的に角度差を生じさせることができる。
走行機体に装着したブーム装置に装着した例を示す平面図であって、走行機体が溝部から離れて、溝の方向と平行に走行する場合である図15に図示する場合であっても、作業可能である。作業部3は着脱部1に対して相対的な左右方向に移動することによって、互いに平行な溝Cと走行機体Aの相対的な左右方向の距離の差が生じた場合でも、この差を吸収できる。
すなわち、互いに平行でない走行機体Aの進行方向に対する左右方向と側溝Cの溝方向の左右方向とに角度差があっても、着脱部1と作業部3が相対的な左右方向に回動することで、溝Cと走行機体Aの左右角度の差を吸収することができる。したがって、作業者は走行機体Aの操舵のために操作装置類を頻繁に操作せずともよく、操作が容易になる。
第1軸11及び第2軸21及び第3軸22は、溝Cの上方に位置するので、第1部材15、第2部材2、作業部3の回動を溝Cが阻害することがない。
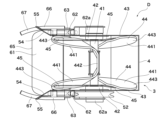
4は、作業部3を構成するオーガケースである。図3、図4に図示するように、オーガケース4は、前方及び下方を開放させた箱状からなり、溝部Cに配置する作業部3に設ける。オーガケース4内には、オーガ44を設置する。
オーガケース4は、回転軸41を支持可能にするとともにオーガ44の左右方向の側部を覆う側板43を有する。
実施形態の回転軸41は、図1、図2に図示するようにオーガケース4外であるオーガケース4後方に設けたモータ51の回転動力を、オーガケース4の側部に設けた回転軸41と一体に固定されたプーリ52に、ベルト53やチェン等の伝動部材を介して伝動する。モータ51は、電気、油圧の方式は問わない。
軸受42は、回転軸41をオーガケース4内で支持する。軸受42は、オーガケース側板43の内側に位置させているため、軸受42がオーガケース4から外側に突出することを防いでいる。回転軸41とオーガ44の側部掻取部441を連結固定する長尺板状の支持アーム45は、一端側を側部掻取部441の中間部に設けた接合部444で固着し、他端側を軸受42の近傍で固着させている。そのため、支持アーム45は、側部掻取部441が受ける回転軸41と直交する方向に掛かる荷重を軸受42が直接的に受けることで、回転軸41に掛かるモーメント荷重を減らし、回転軸41を損傷から防ぐことが可能である。
オーガ44は、図6、図7等に図示するように、中央掻取部442と、中央掻取部442の両側に位置した側部掻取部441とを備える。側部掻取部441と中央掻取部442は連続して形成され、回転軸41に支持アーム45によって固定されている。
中央掻取部442は、オーガ44の回転軸41の中間部に設け、且つ、側部掻取部441から連続して形成するとともに回転軸41の軸方向と直交する方向に面を向けた平面部442aを有する。
オーガ44は、進行方向に対する左右方向に向けた水平軸である回転軸41周りに回転することによって、オーガ44前方に存在する堆積した土砂等の物体Wを掻き取るとともに、上方に向けて投擲する。実施形態でのオーガ44の回転方向は、回転軸41の軸方向から見て、オーガ44の回転する半径方向先端部の上方側が前方に、下方側が後方に向けて回転する。すなわち、ダウンカットする。
中央掻取部442は平面に形成した板状からなる平面部442aを有する。
中央掻取部442の、回転軸41の軸方向と直交する方向に面を向けた中央掻取部442の平面部442aの、回転軸41の軸方向と平行な方向の幅は、回転軸41の半径方向に対する放射方向に向かうにしたがって拡大する。平面部442aは側部掻取部441から中途部442bを経て、連続して形成する。中途部442bは、図3及び図4に示すように放射方向に頂点を向けた1つ以上の三角平面を連続して繋ぎ合させた形状、あるいは、図示しないが、回転軸41から放射方向に向かうにしたがって曲率半径が小さくなるように湾曲させた形状によって、側部掻取部441と平面部442aを連続させている。したがって、平面部442aは、回転軸41側が頂点となる三角形状、あるいは、回転軸41側が短辺となる台形状に形成されている。
一方で、中央掻取部442でオーガ44前方の物体Wを掻き取る場合に、放射方向に向けて広くなる平面部442aによって、中央掻取部442が物体Wを掻き取ることができる幅を確保できる。
オーガ44の回転領域外周である、側部掻取部441及び中央掻取部442の回転半径方向先端の外周側は、全域において凹凸がないように形成している。このため、予め形成された溝Cである側溝Cの構造物を損傷させるリスクを低減し、且つ、溝底部C1の物体Wをきれいに掻き取ることができる。
オーガ44は、図2に図示するように、回転軸41の端部から回転軸41の中間部に向かうに従って傾斜させた側部掻取部441を備える。
図2、図3、図4、図6、図7等に図示する側部掻取部441は、回転軸41に対して直交する方向(例えば前方)から見た場合、面を回転軸41の軸方向に対して内側に傾斜したように角度をつけて配置する。側部掻取部441は、オーガ44による作業可能な幅であって進行方向に対する左右幅である作業幅の端部となる土を、掻き取るとともに中央側に寄せることができる。
先鋭部443は、側部掻取部441を回転軸41に固定する支持アーム45より、回転方向前方側に突出させている。先鋭部443は、回転半径に対する放射方向に向かうに従って先鋭化する。
回転軸41の軸方向と直交する方向から見た先鋭部443は、支持アーム45との接合部444よりオーガケース4の側板43寄り、且つ、側板43の近傍に配置している。このため、支持アーム45がオーガケース4と接触することを防ぐとともに、オーガ44の作業幅をオーガケース4内で最大限に確保できる。
オーガケース4は、軸受部42により回転軸41を支持するとともに、先鋭部443が回転によって軸受部42の半径方向の外周側を移動することで、オーガ44での作業を適正な状態で連続的に行わせることができる。
すなわち、側面視における、側部掻取部441の回転軸41中心側から放射方向先端の向かう半径方向の作業高さは、先鋭部443から中央掻取部442に向かうにしたがって徐々に大きくなる。このように形成することで、回転軸41の端部側から徐々にかき集められて、嵩が増していく物体Wは、徐々に押される作業高さが増す側部掻取部441によって、取りこぼすことなく中央掻取部442側に移動することができる。
側部掻取部441の中央掻取部442側の空間Sを小さく設けているので、中央掻取部442による物体Wの投擲時に、側方の空間Sから漏れ出す量を抑制できる。空間Sと側部掻取部441の側面視における、回転軸中心から半径方向外側に向かう方向の幅の比率は、先鋭部443先端側の側部掻取部441の作業高さを1とした場合、空間Sの幅を1~1.5とし、先鋭部443から中央掻取部442側に向かうにしたがって、空間Sの幅は0.2~0.5、側部掻取部441の作業高さは、1.5~1.8程度に徐々に変化させるのが良い。
物体Wがオーガ44の回転領域内に達し、且つ、先鋭部443に到達すると、先鋭部443が突き刺さる。そして物体Wは、そのまま側部掻取部441によって中央掻取部442側に移動する、または、回転する先鋭部443の遠心力によって回転領域の直下の溝底部C1に叩きつけられる。
溝底部C1に叩きつけられた物体Wは、衝撃で崩れ、ほぐされた状態になる。その後再度、側部掻取部441によって、溝底部C1を進行方向に対する幅方向に移動し、中央掻取部442に到達する。中央掻取部442の平面部442aに到達した物体Wは、中央掻取部442によって後方に相対移動し、オーガケース4の後面の湾曲面に到達する。その後、物体Wは、湾曲面に沿って中央掻取部442の平面部442aで持ち上げられて上方に移動するとともに、シュート71を介して上方に投擲される。
図4、図6他に図示するように、スクレーパ61は、オーガ44の前方に、前方側に対して後方側が上位になるように傾斜させて設ける。スクレーパ61は、オーガ44の作業幅よりも大きな作業幅を有する。スクレーパ61は、後端側はオーガ44の回転領域外の近傍に配置するとともに後端側は平面視において図6に図示するようにオーガ44の回転領域に重複するように設ける。
側面視において、傾斜板部54の傾斜板前端部55は上方から下方に向かうに従って進行方向に対する後方に向かうように傾斜している。そして、傾斜板前端部55の上部がスクレーパ61のスクレーパ前端部65より前方に突出するように配置する。上記のように構成した傾斜板部54の傾斜板前端部55は、溝Cの溝側部C2に接することが可能で、作業機Dの前進によって溝側部C2に付着した物体を剥がすことができる。
傾斜板部54の下端側、オーガ44の回転領域の前方にはスクレーパ61が配置されている。スクレーパ61は、溝底面C1上の物体Wを掬い上げると同時に、傾斜板部54で溝側部C2から剥がし落した物体Wを受けることができる。スクレーパ61上の物体Wは、機体の進行とともに後方側に移動し、その後オーガ44によってさらに後方に移動し投擲される。
傾斜板部54は、側面視において、オーガ44の回転領域より前方に位置させ、且つ、オーガケース4の側板43の前方に設ける。また、傾斜板部54の高さはオーガ44の回転領域の高さとほぼ同一に設けている。前進するオーガ44が到達する前に、予め、溝側部C2の物体Wを剥がすことができる。
傾斜板前端部55は側面視において、上方から下方に向かうに従って進行方向に対する後方に向かうように傾斜させているので、溝側部C2に接した先端部が前進に伴って、上方から徐々に物体Wを剥ぎ落とすことができる。そのため、溝側部C2から物体Wを削り落とす際の抵抗を減少させることができ、傾斜板前端部55が抵抗によって溝側部C2から逸れることがない。つまり、剥ぎ残しがなく、剥ぎ落とした後の溝側部C2に物体Wが付着しないので溝側部C2がきれいに仕上がる。
正面視における傾斜板前端部55は上方から下方に向かうに従って、進行方向の幅に対する内側に向かうように傾斜させている。既成溝Cの断面は、下方に向かうにつれて徐々に狭くなるように形成されているので、これに合わせることによって、溝側部C2の物体Wを効率よくきれいに掃き落すことができる。
ガイド部材66は傾斜板部54の下端部に位置し、傾斜板部54の下端部と同じ位置、又は、やや外側を通過するように位置させる。
ガイド部材66は、前進によって傾斜板前端部55の下端部と同じ位置または傾斜板前端部55の下端部よりやや外側を通過することができる。
ガイド部材66は前後方向に長く設けた長尺状の部材であるので、この長尺方向が壁面である溝側部C2と接触することで、オーガケース4を溝C方向に合わせた適正な状態で配置させることができる。ガイド部材66は、作業部3が進行方向に沿った溝C内に配置された場合に溝Cの溝側部C2に接触して作業部3を溝C内に沿って案内可能である。
そのため、傾斜板部54を含むオーガケース4が溝C内での作業を適正に行うことができる。
ガイド部材66が傾斜板部54の下端部に位置しているので、傾斜している壁面を有した溝C内に配置された作業機Dが、オーガケース4の左右に位置したガイド部材66の左右幅より狭い溝C幅にあっても溝側部C2の傾斜に沿って上昇し、狭い溝Cに食い込むことによる作業機Dの自己破損を防止できる。
ガイド部材66の先端部は内側に湾曲させた湾曲部67を有している。ガイド部材66が接触する溝C内の壁面部分に凹凸があっても、引っ掛かることなくオーガケース4をガイドすることができる。また、溝C幅が狭くなったとしても、湾曲部67で事前に感知することで、作業機Dが溝Cの壁面である溝側部C2に沿って上昇させることを可能にする。
スクレーパ61の左右はオーガ44の作業幅より広く設けているので、オーガ44に供給される物体Wを確実に溝底部C1から剥がすことができる。そして、浮き上がった状態の物体Wをオーガ44で後方に掻き込んで移動できる。つまり、オーガ44の回転領域内に、凝集した状態の物体Wが溝底部C1に貼り付いたまま入らないので、オーガ44に過大な負荷がかかることを抑止することができる。
スクレーパ61がない場合、溝底部C1に貼り付き、且つ、硬く締まった状態の物体Wを、回転体であるオーガ44自体が掻き取ることとなる。この場合のオーガ44は貼り付いた物体Wを溝底部C1から剥がす作用と、硬い物体Wを砕いて中央側に寄せつつ後方に移動させる作用の両方を受け持つことになる。このため、オーガ44には回転に要する負荷が大きくなり、駆動に大きなエネルギーを要することとなる。
スクレーパ61の後端部はオーガ44の回転領域の直前に位置しているので、機体の前進と共にスクレーパ61の後端側に押し出された剥離後の物体Wが、容易にオーガ44に到達できる。
スクレーパ61は、前後あるいは上下方向に振動可能に設けている。スクレーパ61の左右両端から後方に向けてロッド62を取り付ける。
63は、支持部である支持軸である。支持軸63は側板43の外側の面から外側に向かって突出させた部材である。そして、支持軸63の側面に、ロッド62を貫通させるとともにロッド62を摺動可能に保持可能な貫通孔を設けている。実施例における支持軸63は丸棒を用いていて、この軸方向を進行方向に対する左右方向に向けている。また、丸棒の軸方向と交差する方向に貫通孔を設けている。
支持軸63はオーガケース4に設けるとともに回転軸41と平行に設け、スクレーパ61の左右両端部に固定しているロッド62を支持する。
ロッド62は、支持部63を介してスクレーパ61とカム軸64とを連結する。ロッド62の後端部には軸受62aを設け、ロッド62はこの軸受62aを介してカム軸64と連結されている。
l1は、スクレーパ61先端の揺動軌道である。
物体Wと溝底部C1間に位置したスクレーパ61は、前後振動によって、物体Wを溝底部C1から削るようにして物体Wと溝底部C1間に入り込み、溝底から剥がすことができる。
さらにスクレーパ61はスクレーパ前端部65が上下振動するので、物体Wを溝底から剥がすことをさらに容易にする。
b1は、スクレーパ61の下端部である。スクレーパ61の上下振動により、図8に実線であらわす状態と二点鎖線にあらわす状態に上下に振動する。
すなわち、硬く締まった土やこの塊がスクレーパ61の振動によって、ほぐされて軟かくすることができる。その後、オーガ44に至った物体Wは、側部掻取部441や中央掻取部442によって、集積されるとともに上方に投擲されることとなる。物体Wは、ほぐされて軟かくなっているので、オーガ44は物体Wを少量ずつ中央側に移動させて投擲することができる。物体Wを少量ずつ移動させるので、オーガ44の回転に掛かる負荷や抵抗を低減させることができ、駆動に掛かるエネルギーの増大を抑制できる。
2 第2部材
3 作業部
4 オーガケース
44 オーガ
11 第1軸
13 第1規制部
14 第2規制部
15 第1部材
21 第2軸
22 第3軸
23 第3規制部
441 側部掻取部
442 中央掻取部
443 先鋭部
41 回転軸
43 側板
54 傾斜板部
61 スクレーパ
C 溝部
D 作業機
Claims (4)
- 敷設された側溝等の溝部内に配置する作業部を有する作業機において、
溝部に配置する作業部に設ける、前方及び下方を開放させた箱状のオーガケースと、
前記オーガケースに水平方向に向けて配置した軸であって回転駆動する回転軸と、
前記回転軸に配置され、前記回転軸と一体となって回転して物体を掻き取るとともに物体を投擲可能なオーガと、
前記オーガケースは、前記回転軸を支持可能にするとともに前記オーガの側部を覆う側板と、
前記側板は、前記側板の前方部に設け、前方に向かうに従って進行方向に対する幅方向の外側に向かうように傾斜させた傾斜板部と、
を備え、
前記傾斜板部は上方から下方に向かうに従って進行方向に対する後方に向かうように傾斜した前端部と、
を備え、
前記前端部は前記回転軸の端部より進行方向外側に配置し、
溝側部に接した先端部が前進に伴って、上方から徐々に物体を剥ぎ落とす
ことを特徴とする作業機。 - 前記側板の進行方向の幅に対する外側に設け、前進進行によって前記前端部の下端部と同じ位置または前記前端部の下端部よりやや外側を通過することができるガイド部材と、
を備えたことを特徴とする請求項1に記載の作業機。 - 前記ガイド部材は、前端部を進行方向の前方に向かうにつれて、前記傾斜板部より進行方向の幅に対する内側に湾曲し、且つ、前記前端部より前方に突出する位置に湾曲する湾曲部と、
を備えたことを特徴とする請求項2に記載の作業機。 - 前記オーガの前方に設けるとともに前方側に対して後方側が上位になるように傾斜させて設け、前記オーガの作業幅よりも大きな作業幅を有したスクレーパと、を備え、
前記前端部は、前記スクレーパの側方端部より進行方向に対する幅方向外側に突出し、且つ、上部が前記スクレーパの前端部より前方に突出する、
ことを特徴とする請求項1乃至3のいずれかに記載の作業機。
Priority Applications (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2021175068A JP7660896B2 (ja) | 2021-10-26 | 2021-10-26 | 掘取作業機 |
| JP2025051281A JP2025089489A (ja) | 2021-10-26 | 2025-03-26 | 掘取作業機 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2021175068A JP7660896B2 (ja) | 2021-10-26 | 2021-10-26 | 掘取作業機 |
Related Child Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2025051281A Division JP2025089489A (ja) | 2021-10-26 | 2025-03-26 | 掘取作業機 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2023064664A JP2023064664A (ja) | 2023-05-11 |
| JP7660896B2 true JP7660896B2 (ja) | 2025-04-14 |
Family
ID=86271574
Family Applications (2)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2021175068A Active JP7660896B2 (ja) | 2021-10-26 | 2021-10-26 | 掘取作業機 |
| JP2025051281A Pending JP2025089489A (ja) | 2021-10-26 | 2025-03-26 | 掘取作業機 |
Family Applications After (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2025051281A Pending JP2025089489A (ja) | 2021-10-26 | 2025-03-26 | 掘取作業機 |
Country Status (1)
| Country | Link |
|---|---|
| JP (2) | JP7660896B2 (ja) |
Citations (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2000104331A (ja) | 1998-09-29 | 2000-04-11 | Mitsubishi Agricult Mach Co Ltd | 側溝掃除機 |
| US20060218823A1 (en) | 2005-03-02 | 2006-10-05 | Wisconsin Engineering, Cz S.R.O. | Snow blower apparatus |
Family Cites Families (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS612179Y2 (ja) * | 1980-12-19 | 1986-01-24 | ||
| JPS612181Y2 (ja) * | 1980-12-26 | 1986-01-24 | ||
| JP2556886B2 (ja) * | 1988-07-22 | 1996-11-27 | 本田技研工業株式会社 | 除雪機 |
| JPH10317420A (ja) * | 1997-05-16 | 1998-12-02 | Sasaki Corp:Kk | 溝さらい装置 |
-
2021
- 2021-10-26 JP JP2021175068A patent/JP7660896B2/ja active Active
-
2025
- 2025-03-26 JP JP2025051281A patent/JP2025089489A/ja active Pending
Patent Citations (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2000104331A (ja) | 1998-09-29 | 2000-04-11 | Mitsubishi Agricult Mach Co Ltd | 側溝掃除機 |
| US20060218823A1 (en) | 2005-03-02 | 2006-10-05 | Wisconsin Engineering, Cz S.R.O. | Snow blower apparatus |
Also Published As
| Publication number | Publication date |
|---|---|
| JP2025089489A (ja) | 2025-06-12 |
| JP2023064664A (ja) | 2023-05-11 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CA2752554C (en) | Multifunctional device for clearing snow | |
| CN101421464B (zh) | 挖沟装置用螺旋推运器 | |
| JPH11504505A (ja) | 岩石掻集装置 | |
| JP7657454B2 (ja) | 掘取作業機 | |
| JP7659312B2 (ja) | 掘取作業機 | |
| JP7646206B2 (ja) | 掘取作業機 | |
| JP2025089489A (ja) | 掘取作業機 | |
| JP6223251B2 (ja) | 除雪機 | |
| US6536140B2 (en) | Soil spreading scraper | |
| EP2743406B1 (en) | Device for excavating a channel | |
| JP2002309626A (ja) | バケット | |
| EP3290589B1 (en) | Arrangement for removing verge debris | |
| JP7330467B2 (ja) | 歩行型除雪機 | |
| EP3470580A1 (en) | Improved shovel | |
| JP3934984B2 (ja) | 弾丸暗渠形成装置及び方法 | |
| JP2551442B2 (ja) | 堆積土砂等の清掃装置 | |
| CN221784619U (zh) | 一种农业田间开沟机用铲式抛土刀 | |
| NL2008919C2 (en) | Trenching device. | |
| JPH1056804A (ja) | 前処理機構を具えた畦形成機及びそれに用いる前処理用ロータ | |
| JPH0649516U (ja) | 濾過池表層砂の掻取装置 | |
| JP2009046947A (ja) | 排雪機の操作装置 | |
| GB2602874A (en) | Filter drain cleaning systems | |
| AU742260B2 (en) | Trench digging saw | |
| JP2009050241A (ja) | 農作業機 | |
| JP3902467B2 (ja) | オーガ用土落とし装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20240418 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20241212 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20241217 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20250210 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20250311 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20250326 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 7660896 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |