JP7664973B2 - 農作業機 - Google Patents
農作業機 Download PDFInfo
- Publication number
- JP7664973B2 JP7664973B2 JP2023114596A JP2023114596A JP7664973B2 JP 7664973 B2 JP7664973 B2 JP 7664973B2 JP 2023114596 A JP2023114596 A JP 2023114596A JP 2023114596 A JP2023114596 A JP 2023114596A JP 7664973 B2 JP7664973 B2 JP 7664973B2
- Authority
- JP
- Japan
- Prior art keywords
- console
- driving
- steering
- traveling
- automatic
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images






Landscapes
- Guiding Agricultural Machines (AREA)
- Transplanting Machines (AREA)
Description
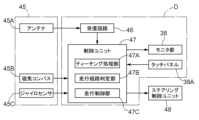
前記コンソールは前記自動操舵走行に必要な情報を入力可能な操作具を有し、人為操舵走行を行うことによりティーチング処理部により走行経路が取得されて、目標走行経路が設定され、前記コンソールは上端側ほど前方に位置する傾斜姿勢であり、前記コンソールは、操作パネル及び報知ランプを有し、前記コンソールは前記操作パネル及び前記報知ランプが座席側を向く状態で前記座席よりも前方に配置されている点にある。
また、本発明の特徴は、手動操舵によるマニュアル走行と自動操舵による自動走行とを切替自在な走行機体と、前記走行機体の操舵用のハンドルと、前記マニュアル走行と前記自動走行とを切替自在な切替スイッチと、を備え、表示装置を、前記走行機体に当該表示装置の上端側ほど前方に位置する傾斜姿勢で備え、且つ、前記表示装置が、前記走行機体の左右方向での中央部に設けられたメータパネルとは別途に設けられ、前記自動走行のモードである際に、前記表示装置に、前記自動走行のモードであることが表示され、且つ、前記走行機体の走行方向のずれを示す表示が表示される。
本発明の特徴は、手動操舵によるマニュアル走行と自動操舵による自動走行とを切替可能な走行機体と、メータパネルと、前記自動走行のモードである際に、前記自動走行のモードであることを表示する表示装置とを備え、前記メータパネルと前記表示装置とが機体前後方向に互いに離間して設けられている。
上記構成において、前記メータパネル及び前記表示装置が、前記走行機体の幅方向における中央部に設けられていると好適である。
上記構成において、前記表示装置の前端が前記メータパネルの前端よりも前方に位置すると好適である。
上記構成において、前記表示装置の上端が前記メータパネルの上端よりも上方に位置すると好適である。
上記構成において、前記走行機体の操向用のハンドルを備え、平面視において、前記メータパネルが前記ハンドルと重複する位置に位置し、且つ、前記表示装置の後端が前記ハンドルの前端よりも前方に位置すると好適である。
上記構成において、前記走行機体の操向用のハンドルと、走行機体を前記自動走行のモードに切替える切替レバーとを、備え、前記切替レバーが前記ハンドルのハンドルポストの側から前記ハンドルの握り部の側に向けて延びていると好適である。
また、本発明の別の特徴は、手動操舵によるマニュアル走行と自動操舵による自動走行とを切替自在な走行機体と、前記走行機体の操舵用のハンドルと、前記マニュアル走行と前記自動走行とを切替自在な切替スイッチと、を備え、前記切替スイッチは、機体運転者が前記ハンドルを握った状態で操作できる箇所に設けてあるところにある。
その結果、ハンドルを握った手の指先ででも、小さい力で楽に操作レバーの切替操作を行うことができるようになり、尚更、安定したハンドル操作を継続することができる。
従って、尚更、安定したハンドル操作を継続することができる。
図1~図3に示すように、左右一対の前車輪1と左右一対の後車輪2とを有する走行機体Aの中央部に運転座席3を備え、走行機体Aの後端に油圧シリンダ4の伸縮作動により昇降作動するリンク機構Lを介して昇降自在に苗植付装置Bを備えて農作業機としての乗用型の田植機が構成されている。
この田植機では、走行機体Aの中央に運転座席3を有する運転部が形成され、この運転部の足元部位に運転部ステップ15が形成され、この左右の外側位置に補助ステップ15Aが形成されている。走行機体Aの前部のボンネット5の左右両側には運転部ステップ15に段差なく連なる乗降通路としての乗降ステップ16が形成されている。尚、乗降ステップ16は、走行機体Aの前端を畦に接近させ、畦と走行機体Aとの間での作業者の移動を容易にする。
図4に示すように、ボンネット5の後端位置で、ステアリングホイール11の前方にはメータパネル36が配置されている。このメータパネル36には、バックライトを有する液晶表示部と複数の表示ランプとを備えることにより作業情報を表示できるように構成されている。液晶表示部には、アワーメータ、自動植付クラッチの状態、燃料残量、冷却水の水温等が表示される。また、複数の表示ランプとして、オイル切れランプ、チャージランプ、苗切れランプ、植付表示ランプ、あぜぎわクラッチランプ、マーカランプ等が備えられている。
図3、図4に示すように、支持フレーム部の連結フレーム32の左右方向での中央位置には、前述したブラケット42の上面に対して樹脂やアルミニウム等の非磁性材料で構成される支持プレート43が連結固定されている。この支持プレート43の上面に対して非磁性材料として可撓性を有する合成ゴム製の支持部材44を備え、これに乗せ付ける状態で受信ユニット45が支持されている。
尚、ステアリングホイール11は、図4に示すように、外周に位置する円環状の握り部11Aと、その握り部11Aと中央部のステアリング軸51とを一体に連結するハブ部11Bとを設けて構成してある。切替スイッチ49は、ハブ部11Bに設けてあり、握り部11Aを手で握った状態で、例えば、親指で押すことができる位置に配置されている。
また、走行経路判定部47Bは、最初に、走行経路(人為操舵走行により最初に走行した経路)に隣接する目標走行経路に沿って走行機体Aを走行させ、次に、これに隣接する目標走行経路に沿って走行機体Aを走行させるように制御形態が設定されている。
自動操舵走行時には、図7に示すように、コンソールDのモニタ部38に自動操舵走行画面が表示されると共に、この画面に対して複数の設定ボタン101と、モード表示部102とが表示される。設定ボタン101は、画面に指等を接触させることによりタッチパネルを介して操作が検知されるものであり、各種の設定を実現する。モード表示部102には、自動操舵状態にあることを示す文字情報が表示される。
本実施形態の田植機によれば、人為操舵走行と自動操舵走行との切替操作時に、作業者がステアリングホイール11の握り部11Aを握ったまま切替スイッチ49によって切替操作することができる。
従って、作業者は、走行方向の前方から視線を逸らさず、且つ、ステアリングホイール11から手を離さずに、切替スイッチ49によってマニュアル走行と自動走行との切り替えを行うことができ、その切替操作の際にも、安定したハンドル操作を継続することができる。
以下に他の実施の形態を説明する。
また、走行機体Aの停止は、機体運転者に関する上述の動き以外にも、例えば、自動走行中に、走行機体Aが畦に乗り上げたり、又は、畔に対して近距離まで近接するような場合や、走行機体Aが蛇行走行した場合に実行できるように構成してあってもよい。これは、自動走行中に、機体運転者が走行機体Aの上で、運転座席から離れて後方の苗載せ台へ苗を補給しているような場合に有効である。
また、走行機体Aの停止に替えて、警報等によって報知するように構成したり、走行機体Aの停止に加えて報知するように構成してあってもよい。
この支持フレーム部61においては、走行機体Aから立ち上がる左右の支柱部61bは、ボンネット5に近接した箇所に立設してあり、高い剛性を備えさせてあり、受信ユニット45を安定的に支持することができる。
いずれの場合であっても、特に、マニュアル走行から自動走行への切替用の切替スイッチ49は、機体運転者がハンドル11を握った状態で操作できる箇所に設けることが好適である。
操作レバーで構成する場合、レバー基端部から延伸したレバー先端部を操作することで切替を行うことができるから、レバーの長さを有効に利用して、小さい力でも大きなモーメントをレバー基端部側に作用させて切替操作できる。その結果、ハンドル11を握った手の指先ででも、小さい力で楽に操作レバーの切替操作を行うことができるようになり、尚更、安定したハンドル操作を継続することができる。
例えば、図14に示すように、支持フレーム体18Aと、後部フレーム33Aとにわたって着脱自在に形成された二本の側方フレーム体18Cを、運転座席3の両側方に各別に設けて構成してあってもよい。この補助フレーム18によれば、運転座席3の周囲が、広い範囲にわたってガードされる。
49 切替スイッチ
A 走行機体
D コンソール(表示装置に相当)
Claims (3)
- 自動操舵走行が可能な走行機体と、
メータパネルとは別途に前記走行機体に設けられたコンソールとを備え、
前記コンソールは前記自動操舵走行に必要な情報を入力可能な操作具を有し、
人為操舵走行を行うことによりティーチング処理部により走行経路が取得されて、目標走行経路が設定され、
前記コンソールは上端側ほど前方に位置する傾斜姿勢であり、
前記コンソールは、操作パネル及び報知ランプを有し、
前記コンソールは前記操作パネル及び前記報知ランプが座席側を向く状態で前記座席よりも前方に配置されている農作業機。 - 前記コンソールは、当該コンソールが有する操作具の操作により、メンテナンスモードに移行することが可能である請求項1に記載の農作業機。
- 前記コンソールの内部に、前記ティーチング処理部、前記目標走行経路と前記走行機体の位置との誤差を判定する走行経路判定部、及び、ステアリングを制御する走行制御部のうちの少なくともいずれか一つを備える請求項1又は2に記載の農作業機。
Priority Applications (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2023114596A JP7664973B2 (ja) | 2019-12-18 | 2023-07-12 | 農作業機 |
| JP2024220281A JP7861095B2 (ja) | 2024-12-16 | 農作業機 |
Applications Claiming Priority (3)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2019228000A JP7345383B2 (ja) | 2018-01-31 | 2019-12-18 | 田植機 |
| JP2021194194A JP7315642B2 (ja) | 2019-12-18 | 2021-11-30 | 農作業機 |
| JP2023114596A JP7664973B2 (ja) | 2019-12-18 | 2023-07-12 | 農作業機 |
Related Parent Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2021194194A Division JP7315642B2 (ja) | 2019-12-18 | 2021-11-30 | 農作業機 |
Related Child Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2024220281A Division JP7861095B2 (ja) | 2024-12-16 | 農作業機 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2023126413A JP2023126413A (ja) | 2023-09-07 |
| JP7664973B2 true JP7664973B2 (ja) | 2025-04-18 |
Family
ID=87427955
Family Applications (2)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2021194194A Active JP7315642B2 (ja) | 2019-12-18 | 2021-11-30 | 農作業機 |
| JP2023114596A Active JP7664973B2 (ja) | 2019-12-18 | 2023-07-12 | 農作業機 |
Family Applications Before (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2021194194A Active JP7315642B2 (ja) | 2019-12-18 | 2021-11-30 | 農作業機 |
Country Status (1)
| Country | Link |
|---|---|
| JP (2) | JP7315642B2 (ja) |
Families Citing this family (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2024033202A (ja) * | 2022-08-30 | 2024-03-13 | 井関農機株式会社 | 作業車両 |
Citations (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2002358122A (ja) | 2001-05-31 | 2002-12-13 | Yanmar Agricult Equip Co Ltd | 農業用作業車 |
| JP2010126010A (ja) | 2008-11-28 | 2010-06-10 | Iseki & Co Ltd | 農作業車の操舵装置 |
Family Cites Families (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP3643946B2 (ja) * | 1998-04-21 | 2005-04-27 | 株式会社クボタ | 情報端末装置、農作業機及び記録媒体 |
| JP4667630B2 (ja) | 2001-03-30 | 2011-04-13 | 株式会社Ihiシバウラ | 走行作業車 |
| JP2004201529A (ja) | 2002-12-24 | 2004-07-22 | Iseki & Co Ltd | 作業機 |
| JP2007228889A (ja) | 2006-03-01 | 2007-09-13 | Kubota Corp | 作業機 |
| JP5785723B2 (ja) | 2011-02-02 | 2015-09-30 | ヤンマー株式会社 | 植付機 |
-
2021
- 2021-11-30 JP JP2021194194A patent/JP7315642B2/ja active Active
-
2023
- 2023-07-12 JP JP2023114596A patent/JP7664973B2/ja active Active
Patent Citations (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2002358122A (ja) | 2001-05-31 | 2002-12-13 | Yanmar Agricult Equip Co Ltd | 農業用作業車 |
| JP2010126010A (ja) | 2008-11-28 | 2010-06-10 | Iseki & Co Ltd | 農作業車の操舵装置 |
Also Published As
| Publication number | Publication date |
|---|---|
| JP7315642B2 (ja) | 2023-07-26 |
| JP2023126413A (ja) | 2023-09-07 |
| JP2025028243A (ja) | 2025-02-28 |
| JP2022019833A (ja) | 2022-01-27 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP6512764B2 (ja) | 農作業機 | |
| JP6408265B2 (ja) | 水田作業機 | |
| JP6643091B2 (ja) | 農作業機 | |
| KR102687030B1 (ko) | 작업 차량 | |
| JP6618244B2 (ja) | 水田作業機 | |
| JP2025175081A (ja) | 移植機 | |
| KR20220010474A (ko) | 자율 주행 시스템 | |
| JP7117886B2 (ja) | 作業車 | |
| JP6921934B2 (ja) | 農作業機 | |
| JP6891136B2 (ja) | 農作業機 | |
| JP7315642B2 (ja) | 農作業機 | |
| JP5785723B2 (ja) | 植付機 | |
| JP7513680B2 (ja) | 作業車 | |
| JP7861095B2 (ja) | 農作業機 | |
| JP7345383B2 (ja) | 田植機 | |
| JP7543460B2 (ja) | 水田作業機 | |
| JP7531378B2 (ja) | 水田作業機 | |
| JP6995040B2 (ja) | 水田作業機 | |
| JP6934510B2 (ja) | 農作業機 | |
| JP2021175405A (ja) | 農作業機 | |
| JP2024161166A (ja) | 作業車両 | |
| JP2024093872A (ja) | 作業車 | |
| JP2020128996A (ja) | 作業車 | |
| JP2020128996A5 (ja) | ||
| KR20230159263A (ko) | 작업 차량 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20230810 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20240308 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20240409 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20240606 |
|
| A02 | Decision of refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A02 Effective date: 20240917 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20241216 |
|
| A911 | Transfer to examiner for re-examination before appeal (zenchi) |
Free format text: JAPANESE INTERMEDIATE CODE: A911 Effective date: 20241224 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20250311 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20250408 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 7664973 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |